Todo motor BLDC situado tras una articulación de robot con reducción arrastra una cifra que condiciona discretamente todo lo demás en la página: la relación de reducción. La relación multiplica el par, divide la velocidad y —por una ley cuadrática que la mayoría de las hojas de datos nunca explicitan— reescala la inercia reflejada a ambos lados del engrane. Esta guía desarrolla la aritmética con cifras publicadas de páginas reales de actuadores y la convierte después en una secuencia de dimensionamiento para una articulación de robot.
Qué hace la relación de reducción con el par y la velocidad
Un reductor planetario se interpone entre el rotor y la articulación, y la relación de reducción describe cuántas vueltas da el rotor por una vuelta de la salida. Una relación de reducción de 10:1 significa diez revoluciones del rotor por cada revolución de salida. En el esquema ideal, sin pérdidas, el intercambio es exacto: el par en la salida es el par del motor multiplicado por la relación, y la velocidad en la salida es la velocidad del motor dividida por ella. Si se multiplica el par por diez y se divide la velocidad por diez, la potencia mecánica que atraviesa la articulación permanece donde la situó el lado eléctrico.
Los engranajes reales no están libres de pérdidas. Cada etapa planetaria arrastra pérdidas de engrane, rozamiento de rodamientos y pérdidas por agitación, de modo que el par que llega a la salida queda por debajo de lo que la relación de reducción promete sobre el papel. Las hojas de datos absorben esas pérdidas en las filas de par nominal y par máximo, y por eso las cifras publicadas ya son valores del lado de salida: el CubeMars AK80-64 publica 48 Nm de par nominal y 120 Nm de par máximo en la brida de salida, detrás de su etapa 64:1, y no en el rotor. La forma honesta de leer la página de un actuador con reducción es, por tanto, tratar cada fila de par y velocidad como posterior al reductor y las filas eléctricas —corriente, tensión, constante de par— como anteriores a él.
La relación de reducción también queda a la vista en los nombres de modelo de las líneas CubeMars AK y AKH: un AK45-10 lleva una etapa 10:1, un AK45-36 una etapa 36:1 y un AKH70-48 una etapa 48:1. Leer la cifra directamente del nombre antes de abrir la página es una costumbre que conviene adquirir, porque la relación de reducción es la única especificación de la que heredan todas las demás filas del lado de salida.
El lado de salida del reductor
Esa distinción importa porque dos páginas que parecen idénticas describen máquinas distintas en cuanto entra la relación de reducción. El rotor del AK80-64 gira hasta 4800 rpm para entregar los 75 rpm publicados en la salida; el encoder en el eje del motor cuenta 64 vueltas del rotor por cada vuelta de salida. Cuando una guía de selección compara un kit sin carcasa de accionamiento directo con un módulo integrado con reducción, la comparación solo cuadra si ambos lados se expresan en el mismo eje. El artículo sobre la curva par-velocidad de este sitio aborda cómo el límite eléctrico perfila la curva del motor desnudo; este texto se queda al otro lado del engrane, donde vive realmente la articulación y donde se siente la inercia reflejada.
El extremo de relación baja del intercambio tiene su propia economía. Un módulo de accionamiento cuasi directo mantiene la relación de reducción cerca de una sola cifra —la serie CubeMars AKE se sitúa en 6:1 y 8:1— y lo paga con menos par de salida a cambio de una transmisión más ligera y más transparente. Qué aporta una etapa 8:1 en retroaccionabilidad y transparencia de fuerza, y qué cuesta en par, se desarrolla en Actuadores QDD: qué aporta una relación 8:1; esta guía cubre la regla general contra la que empuja la filosofía QDD.
Dónde deja de ser gratis la multiplicación
La multiplicación de par también desplaza dónde se sitúa el punto de funcionamiento en la curva del motor. Una articulación que necesita 24 Nm de par continuo no necesita un motor que produzca 24 Nm: necesita un motor cuyo par continuo, multiplicado por la relación y por el rendimiento de la etapa, supere 24 Nm mientras su consumo de corriente se mantiene dentro del presupuesto térmico. El lado térmico de ese presupuesto, y cómo una curva par-velocidad separa el funcionamiento continuo del de pico, se trata en Par continuo frente a par máximo: ciclo de trabajo, límite térmico y curva par-velocidad. El reductor no puede multiplicar lo que el bobinado no puede sostener, y la inercia reflejada que añade es la otra mitad de la misma factura.
Inercia reflejada: la ley del cuadrado en el reductor
La relación de reducción intercambia velocidad por par con un tipo de cambio lineal. La inercia no sigue esa regla. Cualquier inercia a un lado de un reductor aparece al otro multiplicada o dividida por el cuadrado de la relación, y ese único hecho organiza todo el problema de dimensionamiento. En ingeniería se denomina inercia reflejada al valor transformado: la inercia que un componente debería tener, situado directamente sobre el eje que se analiza, para producir el mismo comportamiento dinámico. Esta relación es la cinemática de una transmisión rígida ideal: la flexibilidad del engrane, la elasticidad y las pérdidas dentro de las etapas la desplazan en detalle, y los puntos donde esos efectos de segundo orden importan se señalan a lo largo del texto. Ambas transformaciones pasan por la relación de reducción, y por eso elegirla es una decisión de inercia tanto como de par.
Por qué el rotor crece con el cuadrado
Se parte de la salida y se mira hacia el motor. La inercia reflejada del rotor, vista en el eje de salida, es la inercia del rotor multiplicada por el cuadrado de la relación de reducción. La aritmética no admite atajos: elevar al cuadrado una relación pequeña apenas cambia nada; elevar al cuadrado una grande hace estallar las cifras. Una etapa 6:1 multiplica la inercia del rotor por 36. Una etapa 64:1 la multiplica por 4096. La inercia reflejada no es, por tanto, un refinamiento que solo interese a los analistas: entre un módulo 6:1 y uno 64:1 supone un factor superior a cien sobre el mismo rotor físico.
El par CubeMars AKH70 publicado vuelve medible la ley del cuadrado mediante una comparación con el mismo rotor —no es un ensayo estricto de una sola variable, ya que el número de etapas y el rendimiento de la transmisión cambian junto con la relación, pero es lo más parecido que ofrece una hoja de datos—. El AKH70-16 y el AKH70-48 comparten un único rotor: ambas páginas publican la misma inercia del rotor de 1170 g·cm², el mismo bobinado KV41 y la misma carcasa de 90 mm. La única diferencia relevante es el reductor: una unidad 16:1 de dos etapas en uno y una unidad 48:1 de tres etapas en el otro. Al reflejar cada rotor a su propia salida, la pieza compartida se convierte en dos máquinas distintas: 16 al cuadrado son 256, y 256 × 1170 g·cm² dan 299520 g·cm² de inercia reflejada en la salida del AKH70-16; 48 al cuadrado son 2304, y 2304 × 1170 g·cm² dan 2695680 g·cm² en la salida del AKH70-48. Triplicar la relación multiplicó la inercia reflejada por nueve. Estas cifras de inercia reflejada son valores derivados de la fórmula a partir de la inercia del rotor publicada, no cifras publicadas por el fabricante.
Esa es la lista de precios real de las relaciones altas. El AKH70-48 entrega 74 Nm de par nominal frente a 26 Nm del AKH70-16 —un factor de 2.85—, mientras que la inercia reflejada de ese mismo rotor, vista en el eje de salida, creció por un factor de nueve. El par máximo cuenta la misma historia: 222 Nm frente a 78 Nm. Cuando quien diseña una articulación lee un módulo de relación alta como un motor pequeño con un multiplicador mágico, la ley del cuadrado sobre la inercia reflejada es la corrección.
Por qué la carga se reduce con el cuadrado
La misma ley actúa en sentido inverso, y esta dirección es la útil. Una inercia de carga en el eje de salida, vista desde el eje del motor, queda dividida por el cuadrado de la relación de reducción. Una pierna pesada de robot que presenta 0.005 kg·m² en la cadera se ve como una décima parte de eso para el rotor detrás de una etapa 10:1, porque el rotor solo tiene que acelerar su parte del movimiento: una porción equivalente a uno sobre el cuadrado de la relación. La inercia reflejada de la carga es una cifra mucho menor que la carga inmóvil en la articulación.
Por eso las articulaciones con reducción mueven brazos y piernas que un motor desnudo no podría desplazar dinámicamente. El reductor no solo abarata el par: reduce la inercia reflejada de la carga hasta que el rotor puede dominar el presupuesto de aceleración. Y los dos efectos de la ley del cuadrado se encuentran a mitad de camino: la inercia del rotor crece hacia la salida, la inercia de la carga se reduce hacia el motor, y la relación de reducción que equilibra ambas es el tema de la sección siguiente.
El par AK45 como segundo punto de datos
El par AKH70 es la comparación más limpia porque el rotor es compartido. La familia AK45 repite el patrón en un tamaño menor con dos rotores distintos. El AK45-10 publica una inercia del rotor de 157.33 g·cm² detrás de una etapa 10:1, que reflejada da 15733 g·cm² en la salida; el AK45-36 publica 181.9 g·cm² detrás de 36:1, que reflejada da 235742.4 g·cm². Pasar de 10:1 a 36:1 dentro de la misma familia multiplicó la inercia reflejada por unas quince veces, mientras el par nominal pasaba de 2.5 Nm a 8 Nm y la velocidad en vacío caía de 180 rpm a 52 rpm. El módulo 36:1 entrega algo más del triple de par nominal, a costa de unas quince veces la inercia reflejada del lado de salida y 87 g de masa adicional.
Adaptación de inercia: la relación de inercia carga-rotor
Al poner uno junto a otro los dos efectos de la ley del cuadrado aparece un único número adimensional: la relación de inercia carga-rotor, calculada en un solo eje. Al dividir la inercia de carga reflejada por la inercia del rotor más la inercia del reductor, todo referido al mismo lado, la relación de inercia indica qué parte del par del motor se gasta en acelerar la carga frente a acelerar sus propias piezas giratorias. La adaptación de inercia consiste en mantener esa relación dentro de una banda con la que el bucle de control pueda convivir. La inercia reflejada es la moneda en que se cuentan ambos lados.
Leer la relación de inercia en una hoja de datos
En la página de un actuador integrado el cálculo es breve porque el fabricante publica la inercia del rotor. En el caso del AKH70-16 accionando una carga de cadera, la inercia de carga reflejada al eje del motor es la inercia de la articulación dividida por 256, y el rotor aporta directamente 1170 g·cm². La relación de inercia es la primera dividida por la segunda. CubeMars imprime la inercia del rotor para las líneas AK, AKH y AKE, de modo que esta comprobación puede hacerse solo con las páginas publicadas, sin desmontaje ni conjeturas. Esa fila publicada es la cifra más infrautilizada de la hoja de datos de un actuador, y es la única entrada que necesita la relación de inercia y que una tabla de pares no aporta ya. Una comprobación basada en ella es una estimación de primera pasada: un modelo completo añadiría la inercia del reductor reflejada al mismo eje, junto con cualquier flexibilidad de la transmisión a la que la aplicación sea sensible.
Una decisión de convención acorta la aritmética: elegir un eje y mantenerse en él. Calcular en el eje del motor conserva la inercia del rotor tal como se imprime y divide la carga por el cuadrado de la etapa; calcular en el eje de la articulación conserva la carga tal como se mide y multiplica el rotor por el mismo cuadrado. La inercia reflejada difiere entre los dos ejes en ese factor, pero la relación de inercia sale idéntica de una u otra forma: mezclar puntos de referencia a mitad del cálculo es el desliz más habitual en una primera pasada de dimensionamiento.
Cómo se siente una articulación desajustada
Cuando la relación de inercia sale alta —una carga pesada detrás de un rotor comparativamente ligero—, la articulación se convierte en un problema de ajuste antes que en un problema de resistencia. La carga domina la respuesta en frecuencia y, combinada con la flexibilidad del reductor y un amortiguamiento limitado, puede arrastrar las resonancias mecánicas hacia el ancho de banda de control y alargar el tiempo de estabilización. Las ganancias tienen que bajar, y la articulación se siente lenta justo en el sentido en que las cifras de par decían que no ocurriría.
Cuando la relación de inercia sale muy baja aparece el despilfarro opuesto: la articulación gasta su corriente en acelerar su propio rotor y sus engranajes, y la capacidad de par en la articulación queda sin usar; el diseño puede llevar más motor del que el movimiento necesita, aunque algunas aplicaciones favorecen deliberadamente una inercia del rotor mayor por razones dinámicas o de control. El presupuesto de masa paga un rotor lo bastante grande como para empequeñecer la carga, a veces la decisión acertada, como muestra la subsección siguiente, pero nunca una decisión gratis.
La relación de inercia funciona, por tanto, como una banda de cordura y no como una cifra objetivo. La práctica de selección en la bibliografía de servoaccionamientos mantiene la carga reflejada dentro de un múltiplo modesto de la inercia del rotor, y el techo exacto depende del bucle de control, de la rigidez del montaje y de cuánto tiempo de estabilización tolera la aplicación. Un brazo colaborativo que se asienta en una posición estable se preocupa de forma distinta que una articulación de pierna que absorbe impactos en el apoyo del pie. Lo que aporta la hoja de datos son las entradas; dónde se sitúa la banda es una decisión de aplicación. La disciplina es la adaptación de inercia, no la relación de inercia en sí: el número es simplemente donde se mide esa disciplina.
Cuándo relajar el objetivo
Dos situaciones justifican salirse de una relación de inercia cómoda. La primera es el impacto: una articulación de robot con patas que recibe los golpes del suelo a través de su salida responde de forma distinta cuando el rotor es grande frente a la carga, porque la inercia reflejada del rotor en la salida remodela cómo reacciona la transmisión al golpe. Los impactos siguen exigiendo una evaluación dinámica aparte —la rigidez de contacto, la rigidez y el amortiguamiento del reductor, la flexibilidad de la articulación y el controlador modelan cómo viaja la energía del impacto por el tren de engranajes—, de modo que una inercia reflejada del rotor grande no protege por sí sola los dientes de los engranajes. La segunda es la transparencia de fuerza: una articulación de exoesqueleto que debe retroaccionarse a mano quiere la relación más pequeña posible y el rotor más ligero posible, que es exactamente el argumento del accionamiento cuasi directo. Ambas se abordan desde el lado de la aplicación en Motores BLDC para robot humanoide: cómo casar par, velocidad y tamaño.
Lo que cuesta una relación de reducción alta: techo de velocidad, juego y masa
Una relación de reducción alta se compra, no se regala. Tres costes aparecen en la propia hoja de datos —un techo de velocidad, el juego y la masa— y un cuarto, la inercia reflejada de la ley del cuadrado de la sección anterior, solo aparece una vez hecha la aritmética. La relación de inercia con la que acaba una articulación la fija el mismo mando, porque la relación que hace crecer la inercia reflejada del rotor es la que reduce la carga reflejada.
El techo de velocidad
La relación de reducción divide la velocidad del rotor por el mismo factor con el que multiplica el par, de modo que una relación alta limita la velocidad de la articulación en la salida. El AK45-36 publica 52 rpm de velocidad en vacío frente a 180 rpm del AK45-10; el AKH70-48 publica 35 rpm frente a 105 rpm del AKH70-16. Una articulación de muñeca que debe girar varias vueltas por segundo no puede usar la relación que sugiere su demanda de par, y la restricción aprieta antes que el margen de par. La tensión desplaza algo el techo —el AK80-64 publica 23 rpm de velocidad nominal con un bus de 24 V y 48 rpm con 48 V, desde la misma etapa 64:1—, y las consecuencias a nivel de sistema de trabajar con el bus más alto se tratan en Actuadores robóticos de 48 V: modelos, ventajas y restricciones de sistema. Una relación de reducción es un compromiso con un techo; elegir la relación de reducción es elegir el techo.
El juego y el presupuesto de precisión
Todo engrane arrastra una pequeña cantidad de movimiento perdido, publicado como juego. Las cifras son pequeñas y sensibles a la unidad: la página del AK45-10 imprime 18 arcmin, la del AK45-36 y la de ambos módulos AKH70 imprimen 12 arcmin, y la página del AK80-64 imprime el mismo orden de juego como 0.18 grados. La página del AKE40-6 declara su juego como 9 arcmin como máximo, la cifra más ajustada de esta comparación y que forma parte del pliego de diseño del accionamiento cuasi directo. Leídas como ángulos en la salida, estas cifras deciden lo bien que una articulación mantiene la posición cuando la carga invierte el sentido, y se suman al lado del encoder del presupuesto de precisión: cuánta resolución puede ver realmente el controlador se trata en Resolución del encoder en una articulación: bits, juego y repetibilidad.
El juego importa sobre todo en los extremos de la envolvente. Una articulación que acciona siempre en un solo sentido nunca siente su juego; una que invierte el sentido bajo carga —un objeto agarrado que se reposiciona, una pierna empujada hacia atrás por el contacto con el suelo— pierde el movimiento perdido como error de posición en cada inversión. Una relación de reducción alta no implica automáticamente más juego por engrane, pero alcanzar una relación profunda suele exigir más etapas, y más etapas significan más juego de engrane en total salvo que cada etapa se mantenga más ajustada.
Masa y envolvente
El tercer coste impreso es la masa. Dentro de la familia AK45, el módulo 36:1 pesa 349 g frente a 262 g del módulo 10:1; dentro del par AKH70, el módulo 48:1 de tres etapas pesa 1396 g frente a 879 g. La etapa adicional cuesta masa en engranajes, rodamientos y longitud de carcasa —el AKH70-48 mide 81.5 mm de largo frente a 60.5 mm—, y en una articulación de robot esa masa la soporta la articulación siguiente hacia el exterior. La densidad de par compensa en parte el relato: el AKH70-48 publica 159 Nm/kg de densidad de par máximo frente a 88.74 Nm/kg del AKH70-16, de modo que el módulo más pesado sigue ganando en par por kilogramo. Que ese intercambio cierre depende de dónde caiga la masa en el robot.
Leer los compromisos de la relación de reducción en hojas de datos reales
Los seis módulos siguientes cubren el tramo útil de esta discusión: dos pares de una misma familia que aíslan la relación de reducción como variable cambiante, el punto de referencia de accionamiento cuasi directo y el extremo de relación alta. Todas las filas se reproducen tal como se publican en cada página de producto del fabricante y se contrastaron con esas páginas en noviembre de 2026; la columna de inercia del rotor es la cifra del lado del motor sobre la que actúa la ley del cuadrado.
| Modelo | Relación de reducción | Par nominal (Nm) | Par máximo (Nm) | Velocidad en vacío (rpm) | Inercia del rotor (g·cm²) | Peso (g) |
|---|---|---|---|---|---|---|
| AK45-10 V3.0 | 10:1 | 2.5 | 7 | 180 | 157.33 | 262 |
| AK45-36 V3.0 | 36:1 | 8 | 24 | 52 | 181.9 | 349 |
| AKH70-16 V1.0 | 16:1 | 26 | 78 | 105 | 1170 | 879 |
| AKH70-48 V1.0 | 48:1 | 74 | 222 | 35 | 1170 | 1396 |
| AKE40-6 KV90 | 6:1 | 1.8 | 5.5 | 330 | 188.78 | 140 |
| AK80-64 KV80 | 64:1 | 48 | 120 | 75 | 564.5 | 850 |
Filas tal como se publican en cada página de producto de CubeMars. La inercia del rotor es la cifra del lado del motor; reflejarla a la salida significa multiplicarla por el cuadrado de la relación de reducción, de modo que las dos filas AKH70 comparten un rotor y difieren por un factor de nueve en la salida. El juego no se tabula porque las páginas lo imprimen en unidades mezcladas —arcmin en la mayoría, grados en el AK80-64— y cada cifra se cita con su unidad en el texto.
El par AK45: misma familia, dos relaciones
El AK45-10 y el AK45-36 comparten diámetro de carcasa y electrónica de control, de modo que las filas aíslan lo que cambia solo la relación de reducción: par nominal de 2.5 Nm frente a 8 Nm, velocidad en vacío de 180 rpm frente a 52 rpm, masa de 262 g frente a 349 g. El módulo 36:1 es la elección cuando la articulación pide par y es lenta —un dedo proximal o un eje de paneo lento—, mientras que el módulo 10:1 conserva margen de velocidad suficiente para una articulación más rápida. Los dos módulos también anclan extremos opuestos de la escala de inercia reflejada calculada antes: 15733 g·cm² frente a 235742.4 g·cm² en la salida. Contrastar las filas con la aritmética anterior es justamente el motivo de reunirlas: la columna de relación de reducción más la columna de inercia del rotor reproducen cada cifra de inercia reflejada de este texto.
El par AKH70: mismo rotor, distinto número de etapas
La comparación AKH70 es el caso poco habitual en que el fabricante publica dos reductores alrededor de un solo rotor, y la tabla sirve como referencia de rotor compartido para aislar lo que cambia la relación de reducción: filas de inercia del rotor idénticas, filas de par y velocidad que se mueven casi exactamente con la relación y peso que crece con la etapa añadida. Leer el par en conjunto es la forma más rápida de interiorizar la ley del cuadrado: la relación se triplicó, el par casi se triplicó y la inercia reflejada creció nueve veces. El paso de cables por eje hueco, los dos encoders de 21 bits y el resto de la plataforma compartida son idénticos, así que la elección se reduce limpiamente al presupuesto de velocidad e inercia de la articulación. El mismo razonamiento se extiende a cualquier familia que comparta un rotor entre relaciones: la inercia reflejada es la magnitud que hay que calcular primero.
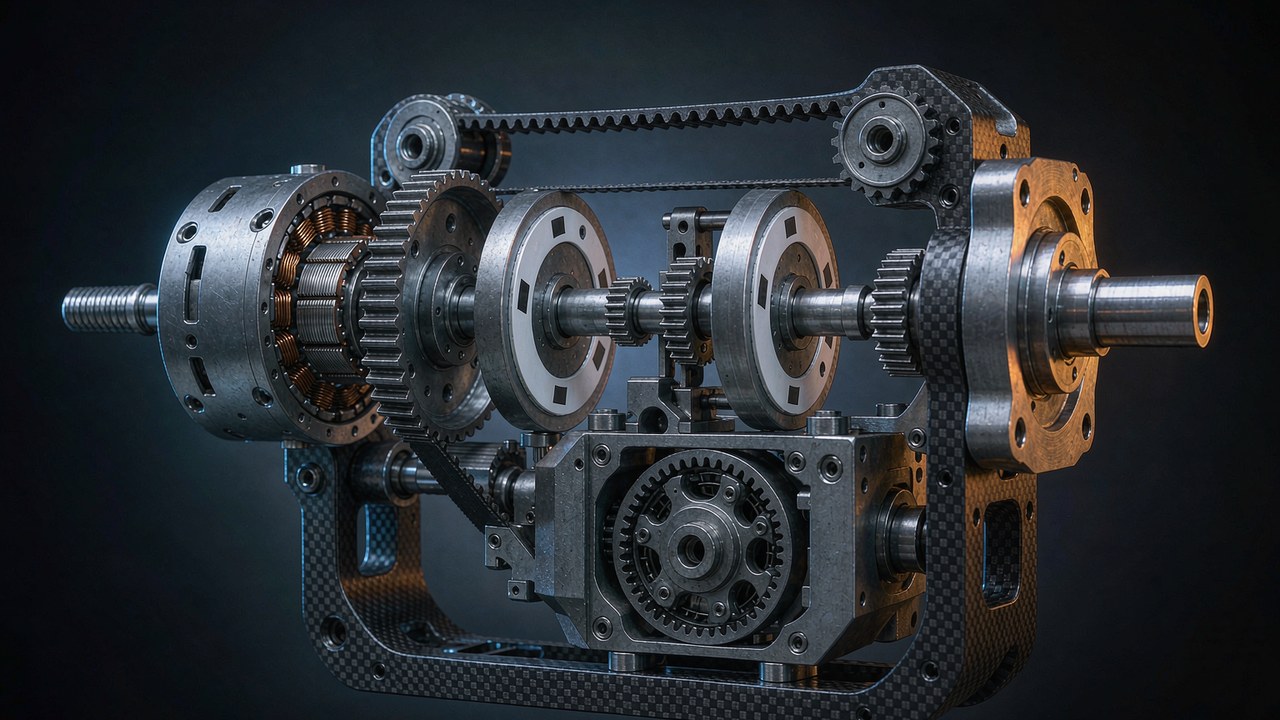
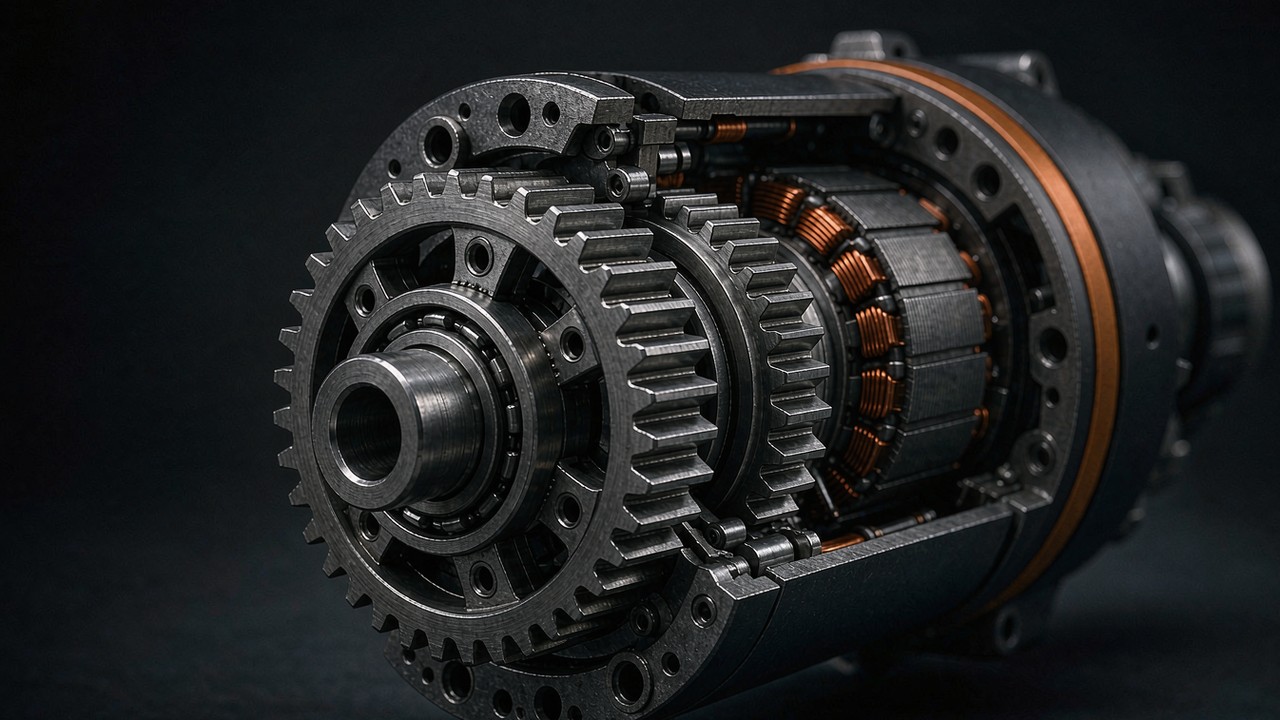
El lado de la fabricación explica por qué estas cifras se sostienen. El proceso de fabricación de engranajes detrás de estos módulos —tallado con fresa madre, tratamiento térmico y acabado de las etapas planetarias— determina el juego y el rendimiento que la relación promete sobre el papel, y las imágenes oficiales de fábrica de arriba muestran las etapas sobre las que este artículo ha estado haciendo aritmética.
La referencia de relación baja y el extremo de relación alta
El AKE40-6 se sitúa en el extremo de accionamiento cuasi directo con una etapa 6:1: 1.8 Nm de par nominal, 330 rpm de velocidad en vacío, 140 g de masa y el juego más ajustado de este conjunto. Reflejar su rotor de 188.78 g·cm² a través de 36 da aproximadamente 6796 g·cm² en la salida, la inercia reflejada más pequeña de esta comparación y el motivo de que las articulaciones de relación baja se sientan directas. El AK80-64 se sitúa en el extremo opuesto: una etapa 64:1 que envuelve un rotor de 564.5 g·cm², que se refleja en 2312192 g·cm², mientras entrega 48 Nm de par nominal desde un cuerpo de 850 g con el coste de relación de inercia más alto de esta comparación. Entre esos dos polos encuentran su respuesta la mayoría de las articulaciones de robot. Una comparación más detallada, módulo a módulo, de la gama AK está disponible en Cómo elegir un módulo de articulación: cinco actuadores CubeMars de 190 g a 1.4 kg, y la aplicación de tracción con rueda —donde la relación se intercambia contra la capacidad de carga radial— se trata en Motores BLDC para robot con ruedas: accionamiento, servicio y reducción.
Elegir una relación de reducción: una secuencia de dimensionamiento
Las piezas anteriores se ensamblan en un orden de operaciones. Recorrerlo de arriba abajo hace que la relación de reducción se elija sola; recorrerlo fuera de orden acumula los errores.
La aritmética en un solo sitio
| Cantidad | Fórmula | Lectura |
|---|---|---|
| Par de salida | Tout ≈ Tmotor × N × η | N es la relación de reducción; η es el rendimiento de la etapa |
| Velocidad de salida | nout = nmotor / N | Las filas de velocidad nominal y en vacío son cifras del lado de salida |
| Inercia del rotor en el eje de salida | Jout = Jrotor × N2 | La ley del cuadrado en el lado del motor del reductor |
| Inercia de carga en el eje del motor | Jmotor = Jload / N2 | La misma ley del cuadrado, vista desde el otro extremo |
| Relación de inercia carga-rotor | RJ = Jload,reflected / Jmotor | Jmotor sigue el modelo del sistema: una primera pasada usa solo la inercia del rotor publicada |
Paso uno: demanda de par en la articulación
Se parte del caso de carga y no de la página del motor. Los pares de gravedad, los pares de aceleración y cualquier fuerza de contacto externa se suman en el eje de la articulación; la cifra continua dimensiona la carga térmica y la cifra de pico dimensiona el impacto o el evento de aceleración. Solo entonces se divide por las relaciones candidatas: el módulo debe publicar par nominal y par máximo por encima de la demanda después de sus propias pérdidas, y el lado continuo de esa comprobación es donde fallan primero los módulos de relación alta, no por falta de multiplicación, sino porque el bobinado detrás de la etapa no puede sostener la corriente. La relación de reducción divide la demanda hasta el lado del motor; el bobinado tiene que responder a lo que llega ahí. La lógica general de selección del lado del par se expone en Cómo elegir un actuador robótico de par elevado.
Paso dos: el techo de velocidad
A continuación se comprueba la velocidad de la articulación, porque falla sin avisar. La velocidad en vacío dividida por la relación limita lo rápido que puede llegar a moverse la articulación; una demanda de 300 grados por segundo necesita aproximadamente 50 rpm de velocidad de salida con margen, lo que ya descarta las relaciones más profundas de la tabla. Los márgenes de velocidad se erosionan bajo carga a medida que el punto de funcionamiento sube por la curva par-velocidad, así que el techo conviene presupuestarlo en condiciones nominales y no en vacío. Se presupuesta el techo en la articulación y después se convierte hacia arriba a través de la relación de reducción hasta el lado del rotor.
Paso tres: la comprobación de inercia
Con el par y la velocidad resueltos, se calcula la relación de inercia carga-rotor usando la fila publicada de inercia del rotor. Se refleja la carga al eje del motor dividiendo por el cuadrado de la relación de reducción y después se compara con la inercia del rotor y del reductor para obtener la relación de inercia en su forma habitual. Si la cifra queda lejos de la banda cómoda, conviene ajustar la relación antes de cambiar el tamaño del motor: una relación menor suele corregir una articulación lenta con menos masa, y una mayor puede rescatar un rotor ahogado por la carga. La misma comprobación detecta también la inercia del reductor: la fila publicada del rotor no incluye la etapa, y en relaciones profundas los propios engranajes pueden sumarse al lado del motor de la relación de inercia. Esta comprobación sale gratis sobre el papel y resulta cara de descubrir tarde, porque la inercia reflejada de la carga es la magnitud contra la que empuja realmente el bucle de control.
Paso cuatro: juego, masa y montaje
Se termina con los costes impresos: el juego frente a la precisión de inversión que necesita la aplicación, la masa frente a lo que soportan las articulaciones exteriores y la envolvente de la carcasa frente al alojamiento de la articulación. Una relación que pasa las tres primeras comprobaciones pero falla aquí sigue siendo un rediseño, mejor de encontrar antes del pedido que después del ensayo en banco.
La secuencia se generaliza más allá de las articulaciones de robot: cualesquiera motores BLDC que accionen una carga con reducción —una unidad de paneo e inclinación, un actuador de válvula, un buje de rueda— siguen las mismas cuatro comprobaciones, con la relación de inercia ponderada de forma distinta según cómo invierta la carga. El reductor es el sitio más barato para comprar par y el más caro para comprar velocidad; la relación de reducción es el mando que fija el precio de cada uno.
Puntos clave
- Una relación de reducción multiplica el par de salida y divide la velocidad de salida por el mismo factor.
- La inercia del rotor reflejada al eje de salida crece con el cuadrado de la relación de reducción.
- La inercia de carga vista desde el eje del motor se reduce con el cuadrado de la misma relación.
- Las relaciones más altas intercambian techo de velocidad, juego, masa y respuesta dinámica por par.
- El dimensionamiento de una articulación de robot pondera a la vez el par, la velocidad, la relación de inercia carga-rotor y las restricciones mecánicas, con la fila publicada de inercia del rotor como punto de entrada.
Preguntas frecuentes
Q¿Qué hace la relación de reducción al par?
Multiplica el par en la salida por la relación, menos las pérdidas de los engranajes, y divide la velocidad por el mismo factor, de modo que el producto de par y velocidad, la potencia mecánica, se mantiene aproximadamente constante. La fila de par nominal en la página del AK45-10, 2.5 Nm, ya es el valor del lado de salida detrás de su etapa 10:1; el rotor interior produce menos y la etapa lo multiplica.
Q¿Qué es la inercia reflejada?
Es la inercia de una pieza giratoria vista desde el otro lado de un reductor. Un rotor detrás de una relación N aparece en la salida con su inercia multiplicada por N al cuadrado; una carga en la salida aparece en el motor con su inercia dividida por N al cuadrado. El par CubeMars AKH70 muestra la primera dirección con cifras publicadas como punto de partida: el mismo rotor de 1170 g·cm² se refleja, por cálculo, en 299520 g·cm² detrás de 16:1 y en 2695680 g·cm² detrás de 48:1, de modo que la inercia reflejada de un solo rotor difiere por un factor de nueve. Detrás de cada fila de par publicada, la inercia reflejada del rotor es parte de lo que el accionamiento tiene que mover; tratarla como una carga adicional oculta es la lectura más segura.
Q¿Por qué la inercia reflejada crece con el cuadrado de la relación de reducción?
Porque la energía cinética y la aceleración escalan ambas dos veces a través de la relación. Para acelerar la salida en una magnitud dada, el rotor debe acelerar esa magnitud multiplicada por N, y el par necesario en el rotor escala con la relación una vez por la relación de velocidades y otra por la relación de pares: dos factores de N, de ahí N al cuadrado. Esa misma simetría es la que reduce la inercia reflejada de una carga a una fracción de su valor cuando se ve desde el eje del motor.
Q¿Cuál es una buena relación de inercia carga-rotor?
Depende del bucle de control y de la aplicación, pero el principio de trabajo es el equilibrio: la articulación debería gastar su corriente en acelerar la carga y no su propio rotor, sin dejar que la carga domine la respuesta en frecuencia. La práctica de selección de servoaccionamientos mantiene la carga reflejada dentro de un múltiplo modesto de la inercia del rotor, y las páginas del fabricante publican la fila de inercia del rotor precisamente para que esta relación pueda calcularse antes de la compra. Una vez calculada, la relación de inercia acorta la preselección más rápido que cualquier cifra de par. Las articulaciones que absorben impactos o deben retroaccionarse con transparencia justifican situarse fuera de la banda habitual en sentidos opuestos. Entre los dos modos de fallo la relación de inercia es simétrica: demasiado alta y la carga gobierna la articulación; demasiado baja y lo hace el rotor.
Q¿Una relación de reducción más alta significa más par?
Más par en la salida, sí, pero no de forma proporcional indefinida y nunca más allá de lo que sostiene el bobinado. Entre el AKH70-16 y el AKH70-48, triplicar la relación multiplicó el par nominal por 2.85, no por tres, y multiplicó la inercia reflejada por nueve. La relación de reducción compra par mientras gasta velocidad, presupuesto de juego, masa y transparencia de inercia; la hoja de datos pone precio a cada uno.
Q¿Cómo afecta la relación de reducción al juego?
La relación en sí no fija el movimiento perdido: lo hacen la geometría de los engranajes y el número de etapas. Las cifras publicadas de los módulos comparados aquí van de 9 arcmin como máximo en el AKE40-6 a 18 arcmin en el AK45-10, con la página del AK80-64 imprimiendo 0.18 grados. Lo que sí cambia una relación de reducción más profunda es cómo se alcanza ese juego angular: más etapas suelen significar más juego de engrane total, mientras que una sola etapa de relación baja conserva las cifras más ajustadas.
El dimensionamiento de una articulación es una cadena de decisiones, y la relación de reducción es el eslabón que une el presupuesto de par con el presupuesto de control. A un lado se sitúa la aritmética térmica y de ciclo de trabajo del bobinado; al otro, la resolución del encoder y el juego que deciden lo que el controlador puede ver. Recorrer la cadena en orden —par, techo de velocidad, relación de inercia, costes impresos— hace que cada eslabón restrinja el siguiente hacia un módulo que encaje en el primer montaje.