ToBMS - To BLDC Motor Source
Roboteraktuatoren

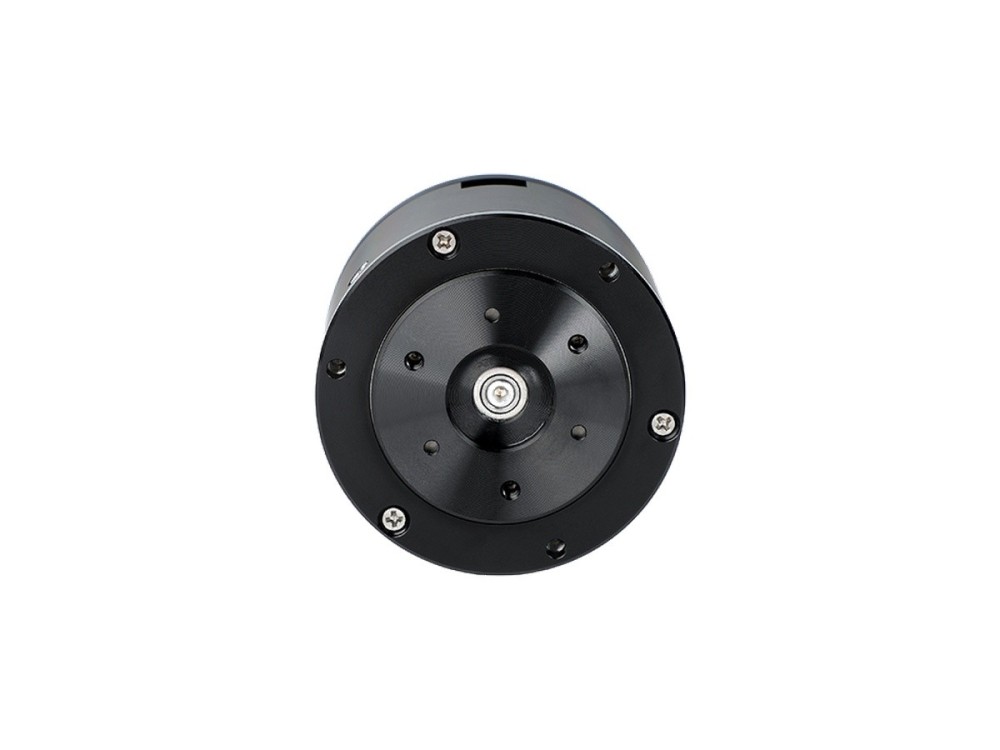
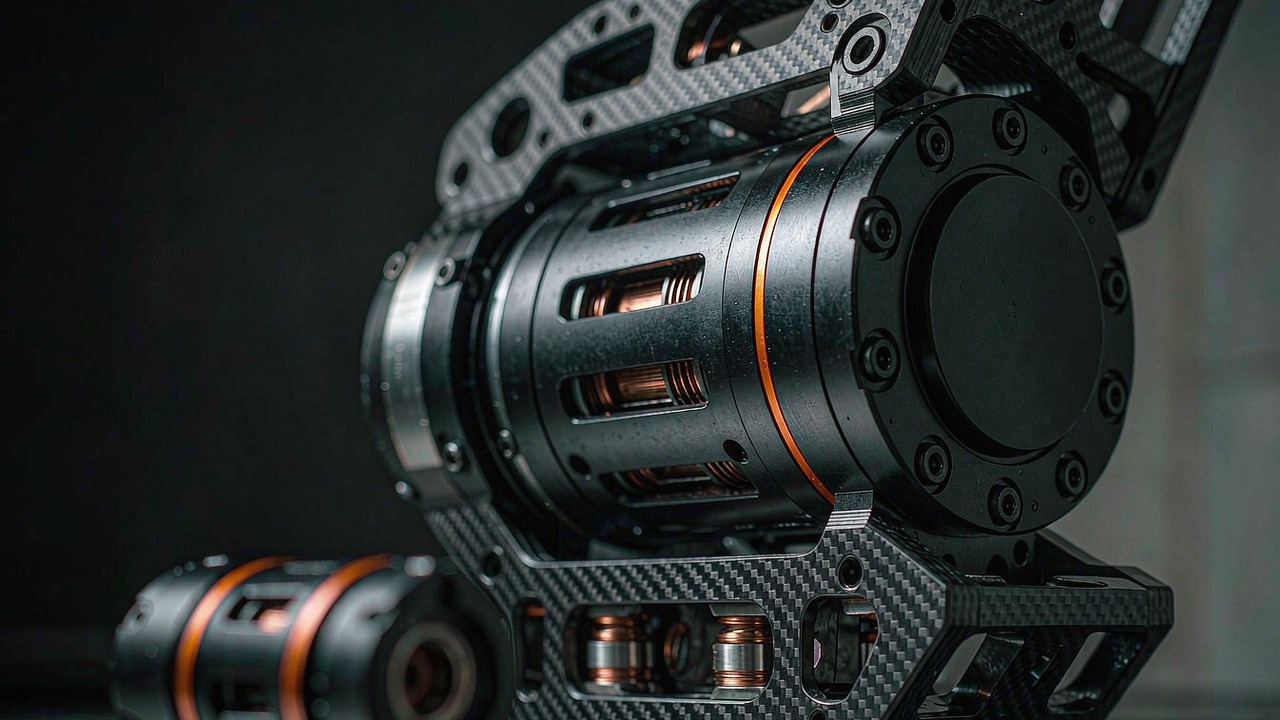
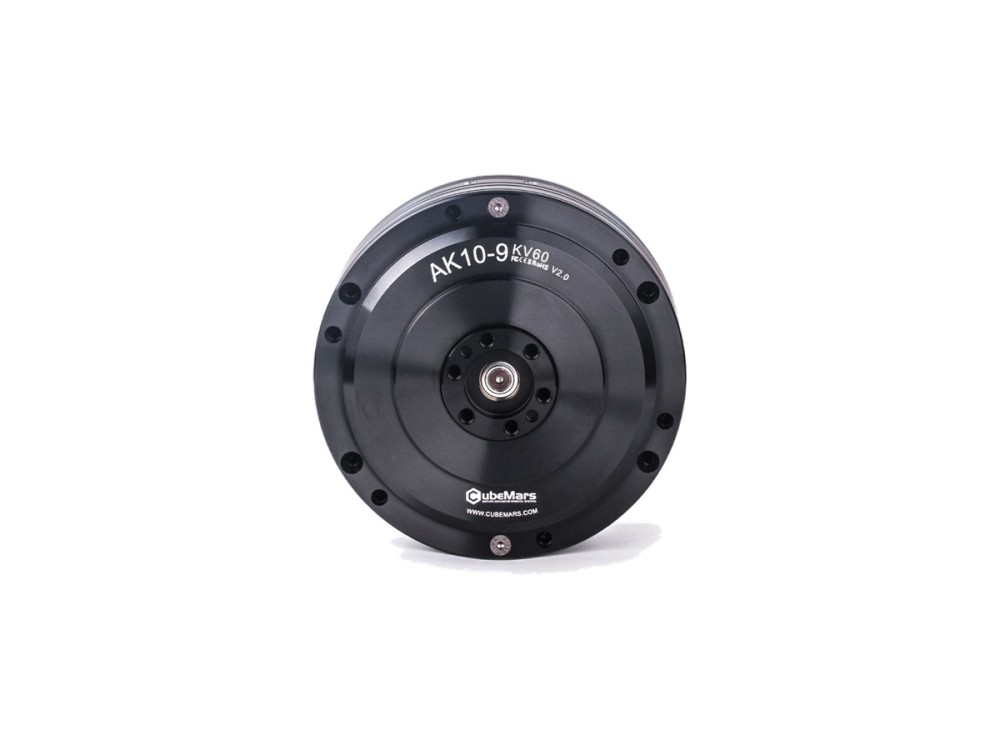
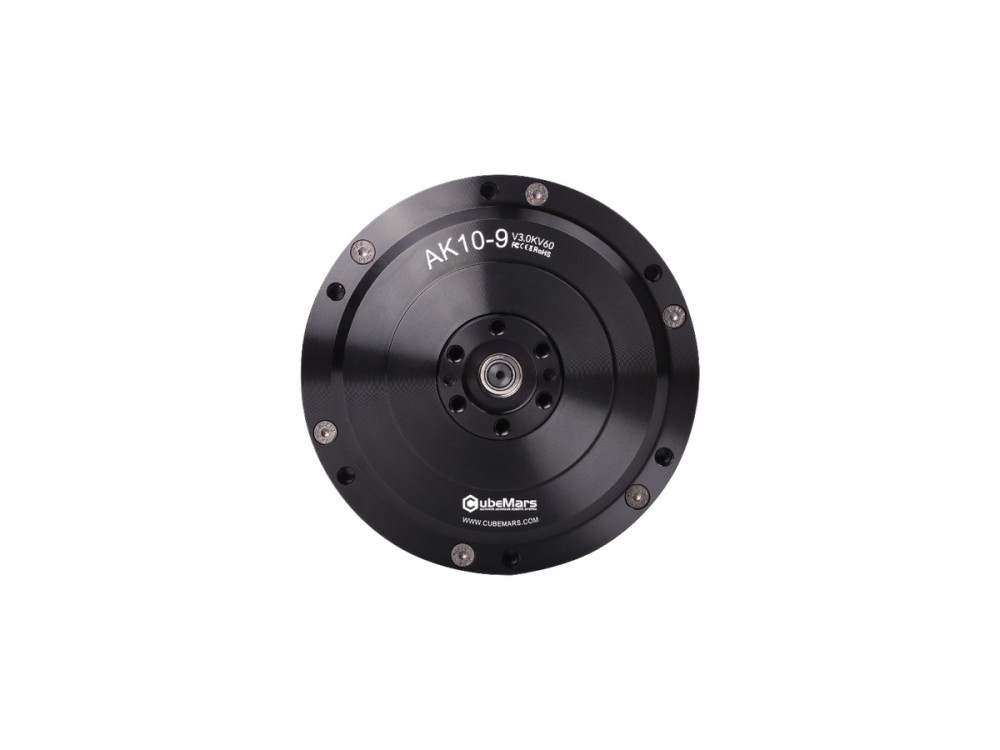
CubeMars AK10-9 V3.0 KV60 Roboteraktuator

CubeMars
China

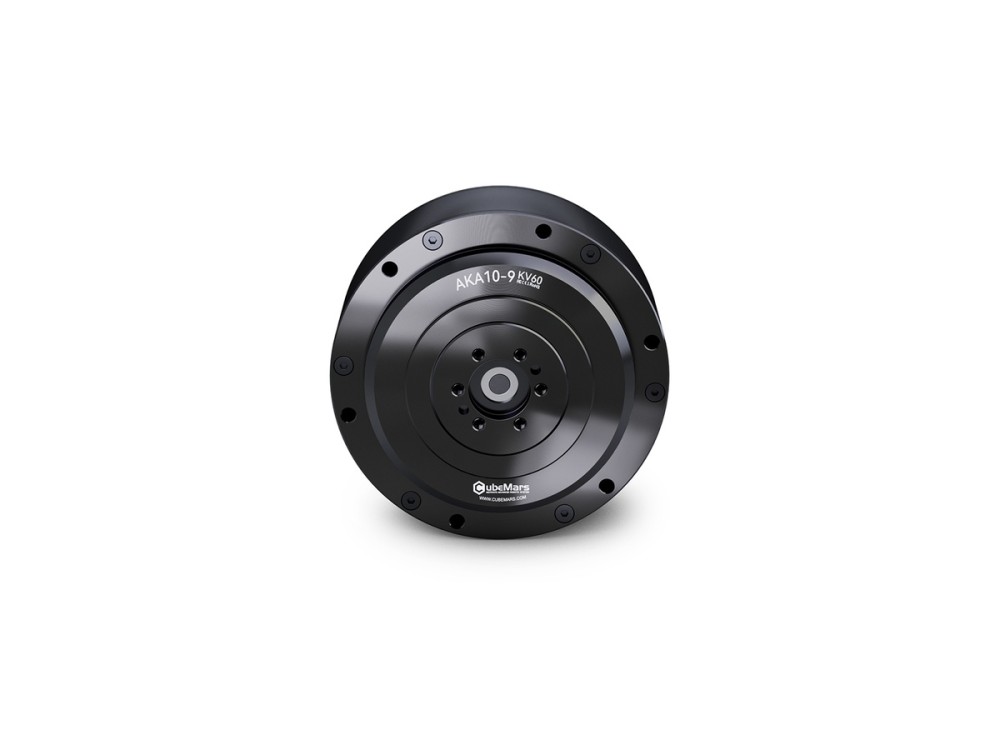
Der AK10-9 V3.0 integriert einen drehmomentstarken BLDC-Motor, ein 9:1-Planetengetriebe und einen Regler mit zwei Encodern. Er gibt 53 Nm Spitzen- und 18 Nm Nenndrehmoment bei 442 W Nennleistung an 48 V ab und ist eine bewährte Wahl für humanoide Beine und Roboterarme.

Anwendungen
Humanoider RoboterExoskelettQuadruped-RoboterRehabilitationsroboterGelenkmodulKollaborativer Roboterarm
Hersteller-Website
Über globale Bezugsquellen kaufen

Technische Daten

Nennspannung (V)48
Nennleistung (W)442
Nenndrehmoment (Nm)18
Nennstrom (A)10.7
Nenndrehzahl (rpm)235
Spitzendrehmoment (Nm)53
Spitzenstrom (A)31.9
Leerlaufdrehzahl (rpm)320
Untersetzungsverhältnis9:1
Gewicht (g)940
Durchmesser (mm)98
Länge (mm)61.7
Polpaare21
KV (rpm/V)60
Phasenwiderstand (mΩ)248
Phaseninduktivität (μH)213
Ke (V/krpm)16.7
AntriebsartFOC

※ Die angegebenen Spezifikationen sind Referenzwerte. Die neuesten Spezifikationen sind beim jeweiligen Hersteller zu erfragen.

Beschreibung

FAQ

Über "Manufacturer Website" geht es zur offiziellen Produktseite des Herstellers; dort lässt sich online bestellen oder direkt das Vertriebsteam kontaktieren.
Ja. Es handelt sich um ein integriertes Modul: bürstenloser Gleichstrommotor, 9:1-Untersetzungsstufe und Reglerelektronik sind in einer Einheit zusammengefasst, sodass weder ein separater Regler noch ein separates Getriebe nötig ist.
Das Modul liefert bis zu 53 N·m Spitzendrehmoment und 18 N·m Dauerdrehmoment bei 48 V, bei einer KV von 60 rpm/V. Busspannung und Drehmomentenhüllkurve des Gelenks sind mit diesen Werten abzugleichen.

Produktanfrage

Mehr von CubeMars

Hersteller ansehen →
CubeMars RI60 KV120 Rahmenloser Innenläufer-Drehmomentmotor Rahmenlose Drehmomentmotoren

CubeMars RI60 KV120 Rahmenloser Innenläufer-Drehmomentmotor

Der rahmenlose Innenläufer CubeMars RI60 KV120 liefert 1.63 Nm Spitzen- und 0.57 Nm Nenndrehmoment bei 85 W Nennleistung. Der 60-mm-Rotor läuft an 24-48 V und wiegt nur 156 g — passend für humanoide Gelenke, Radantriebe und kollaborative Arme.

Nennspannung (V) 24/36/48Nennleistung (W) 85Nenndrehmoment (Nm) 0.57Nennstrom (A) 5.6Nenndrehzahl (rpm) 1440/2320/3190
Zum Produkt
CubeMars AK70-10 KV100 Roboteraktuator Roboteraktuatoren

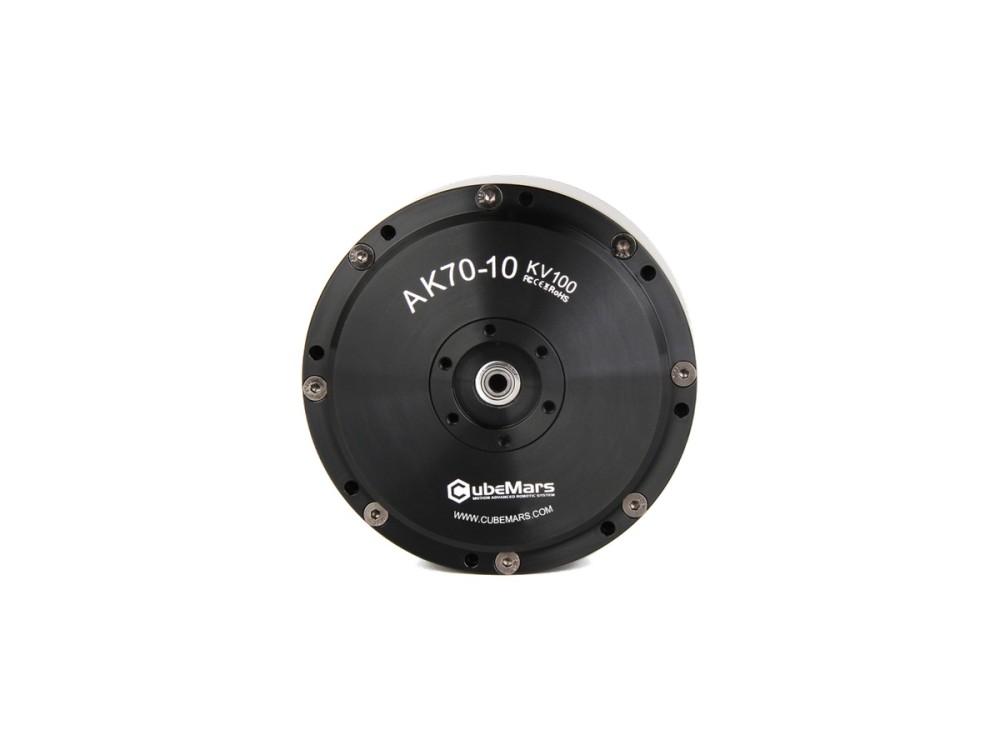
CubeMars AK70-10 KV100 Roboteraktuator

Der AK70-10 verbindet eine 10:1-Planetenstufe mit einem einzelnen 14-Bit-Magnetencoder und liefert 24.8 Nm Spitzen- und 8.3 Nm Nenndrehmoment sowie 230 W Nennleistung. Der 621-g-Aktuator läuft an 24/48 V und passt zu Exoskelettgelenken, Quadruped-Robotern und Roboterarmen.

Nennspannung (V) 24/48Nennleistung (W) 230Nenndrehmoment (Nm) 8.3Nennstrom (A) 7.2Nenndrehzahl (rpm) 148/310
Zum Produkt
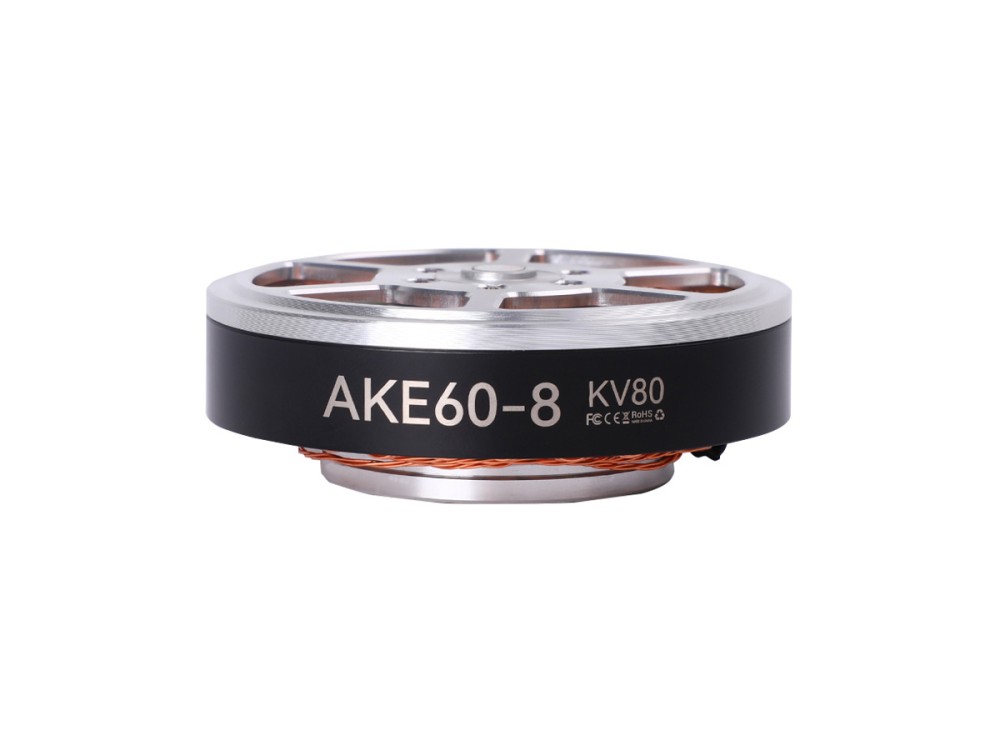
CubeMars AKE60-8 KV80 Quasi-Direct-Drive-Aktuator Quasi-Direct-Drive-Aktuatoren

CubeMars AKE60-8 KV80 Quasi-Direct-Drive-Aktuator

Der AKE60-8 KV80 bietet über eine 8:1-Planetenstufe 12.5 Nm Spitzen- und 5 Nm Nenndrehmoment bei 24 V und wiegt nur 260 g. Die Quasi-Direct-Drive-Auslegung bringt geringe Trägheit und Nachgiebigkeit für kompakte humanoide Gelenke und Exoskelettgelenke.

Nennspannung (V) 24Nennleistung (W) 95Nenndrehmoment (Nm) 5Nennstrom (A) 4.8Nenndrehzahl (rpm) 180
Zum Produkt
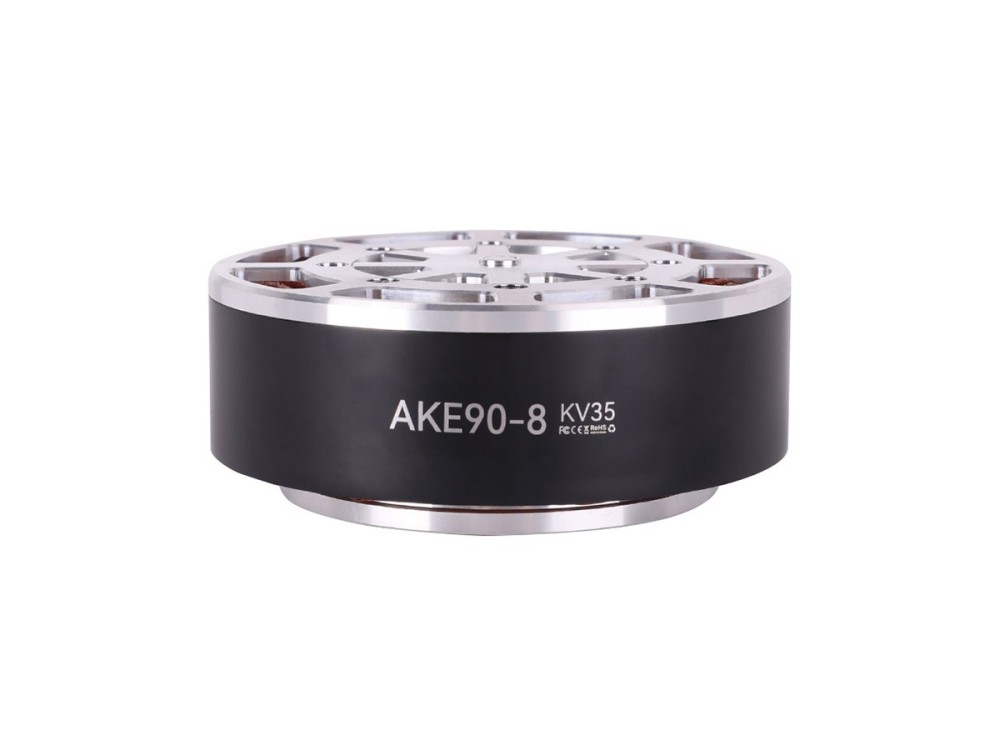
CubeMars AKE90-8 KV35 Quasi-Direct-Drive-Aktuator Quasi-Direct-Drive-Aktuatoren

CubeMars AKE90-8 KV35 Quasi-Direct-Drive-Aktuator

Der Quasi-Direct-Drive-Aktuator AKE90-8 KV35 verbindet eine 8:1-Planetenstufe mit trägheitsarmer Regelung und erzeugt 170 Nm Spitzen- und 55 Nm Nenndrehmoment. Mit 1.4 kg bei 48 V zielt er auf humanoide Beine, Exoskelette und hochdynamische Gelenkmodule.

Nennspannung (V) 48Nennleistung (W) 700Nenndrehmoment (Nm) 55Nennstrom (A) 21Nenndrehzahl (rpm) 120
Zum Produkt
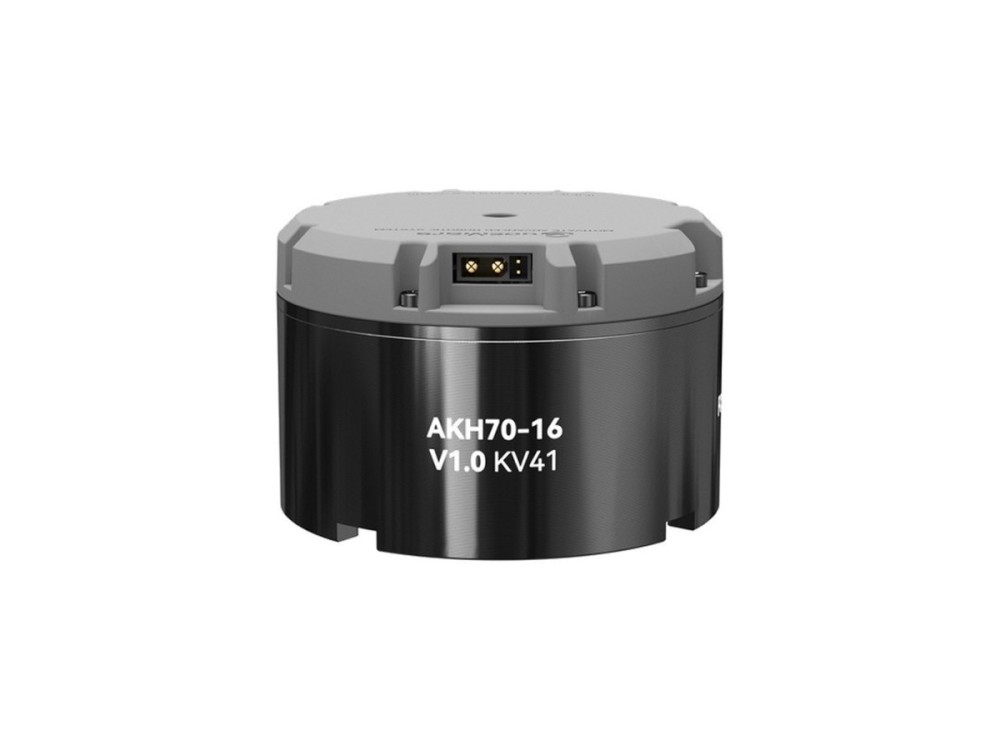
CubeMars AKH70-16 V1.0 KV41 Hohlwellen-Planetenaktuator Roboteraktuatoren

CubeMars AKH70-16 V1.0 KV41 Hohlwellen-Planetenaktuator

Der CubeMars AKH70-16 V1.0 verbindet eine Hohlwelle mit einer 16:1-Planetenstufe zu 78 Nm Spitzen- und 26 Nm Nenndrehmoment. Der 879-g-Aktuator läuft an 48 V und passt zu Quadruped-Kniegelenken, Roboterarmgelenken und Radantrieben mit interner Kabelführung.

Nennspannung (V) 48Nennleistung (W) 245Nenndrehmoment (Nm) 26Nennstrom (A) 6.5Nenndrehzahl (rpm) 90
Zum Produkt
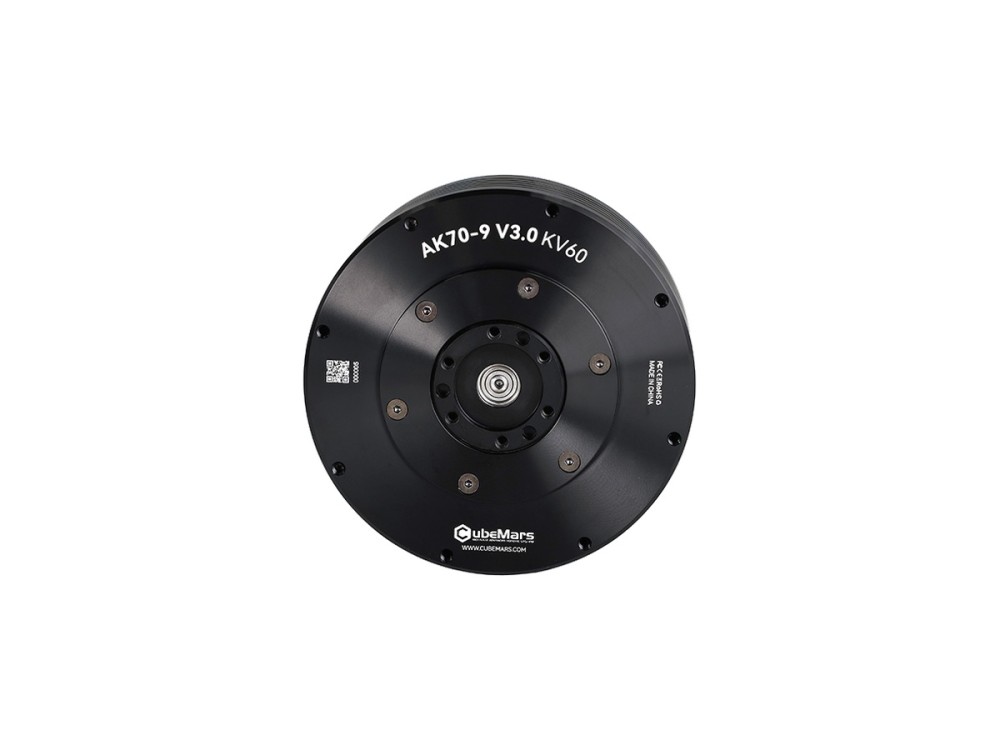
CubeMars AK70-9 V3.0 KV60 Roboteraktuator Roboteraktuatoren

CubeMars AK70-9 V3.0 KV60 Roboteraktuator

Der CubeMars AK70-9 V3.0 liefert über ein 9:1-Getriebe 29.2 Nm Spitzen- und 8.5 Nm Nenndrehmoment bei 231 W Nennleistung an 48 V. Das 89-mm-Gehäuse mit 540 g integriert zwei Encoder für humanoide Beine, Exoskelette und Armgelenke.

Nennspannung (V) 48Nennleistung (W) 231Nenndrehmoment (Nm) 8.5Nennstrom (A) 6.25Nenndrehzahl (rpm) 260
Zum Produkt
CubeMars AK80-9 V3.0 KV100 Roboteraktuator Roboteraktuatoren

CubeMars AK80-9 V3.0 KV100 Roboteraktuator

Der AK80-9 V3.0 fasst BLDC-Motor, 9:1-Planetengetriebe und Regler in einem 98-mm-Aktuator mit 490 g zusammen. Er liefert 22 Nm Spitzen- und 9 Nm Nenndrehmoment bei 368 W Nennleistung an 48 V für agile Laufroboter und kompakte Arme.

Nennspannung (V) 48Nennleistung (W) 368Nenndrehmoment (Nm) 9Nennstrom (A) 12Nenndrehzahl (rpm) 390
Zum Produkt
CubeMars DW20 Unterwasser-Thruster Unterwasser-Thruster

CubeMars DW20 Unterwasser-Thruster

Der Unterwasser-Thruster DW20 gibt 20 kgf Schub aus 910 W Nennleistung an 48 V ab. Die gekapselte 152-mm-Konstruktion mit 1.63 kg zielt auf schwere ROV-Plattformen und Unterwasser-Manipulationsaufgaben.

Nennspannung (V) 48Nennleistung (W) 910Gewicht (g) 1630Durchmesser (mm) 152Länge (mm) 182
Zum Produkt
CubeMars DW10 Unterwasser-Thruster Unterwasser-Thruster

CubeMars DW10 Unterwasser-Thruster

Der Unterwasser-Thruster DW10 liefert 10 kgf Schub bei 540 W Nennleistung an 36 V in einem 100-mm-Gehäuse mit 840 g. Effizient und leise, eignet er sich für ROV-Manövrierbetrieb und kleine Unterwasserfahrzeuge.

Nennspannung (V) 36Nennleistung (W) 540Gewicht (g) 840Durchmesser (mm) 100Länge (mm) 148
Zum Produkt
CubeMars AKA60-6 KV80 Roboteraktuator Roboteraktuatoren

CubeMars AKA60-6 KV80 Roboteraktuator

Der AKA60-6 KV80 Aktuator ist für Radroboter und AGV ausgelegt und liefert über ein 6:1-Getriebe 9 Nm Spitzen- und 3 Nm Nenndrehmoment bei verstärkter Radialtragfähigkeit. Er wiegt 460 g, läuft an 24/48 V und gibt 62 W Nennleistung ab.

Nennspannung (V) 24/48Nennleistung (W) 62Nenndrehmoment (Nm) 3Nennstrom (A) 4Nenndrehzahl (rpm) 200/400
Zum Produkt
CubeMars AK40-10 V3.0 KV170 Roboteraktuator Roboteraktuatoren

CubeMars AK40-10 V3.0 KV170 Roboteraktuator

Der AK40-10 V3.0 ist ein ultraleichter Roboteraktuator mit 190 g, der BLDC-Motor, 10:1-Planetengetriebe und Regler integriert. Er liefert 4.1 Nm Spitzen- und 1.3 Nm Nenndrehmoment bei 24 V und eignet sich für feinfühlige Roboterarme und kleine Gelenkmodule.

Nennspannung (V) 24Nennleistung (W) 50Nenndrehmoment (Nm) 1.3Nennstrom (A) 2.7Nenndrehzahl (rpm) 370
Zum Produkt
CubeMars RO100 KV55 Standard Rahmenloser Drehmomentmotor Rahmenlose Drehmomentmotoren

CubeMars RO100 KV55 Standard Rahmenloser Drehmomentmotor

Der RO100 KV55 Standard führt die RO-Reihe mit 12 Nm Spitzen- und 4 Nm Nenndrehmoment sowie 838 W Nennleistung an 48 V an. Die rahmenlose 113-mm-Konstruktion mit 710 g ist für anspruchsvolle Anwendungen in humanoiden Robotern, Quadruped-Robotern und schweren Gelenken gebaut.

Nennspannung (V) 48Nennleistung (W) 838Nenndrehmoment (Nm) 4Nennstrom (A) 20Nenndrehzahl (rpm) 2000
Zum Produkt

Passende Artikel

Alle Artikel →
BLDC-Motor für Rehabilitationsroboter auswählen

BLDC-Motor für Rehabilitationsroboter auswählen

BLDC-Motor für Rehabilitationsroboter: Nenndrehmoment, Untersetzungsverhältnis u···

Weiterlesen →
48-V-Roboteraktuatoren: Modelle, Leistungsvorteile und Systemgrenzen

48-V-Roboteraktuatoren: Modelle, Leistungsvorteile und Systemgrenzen

Welche CubeMars-Roboteraktuatoren einen 48-V-Bus vertragen, was die höhere Spann···

Weiterlesen →
BLDC-Motoren für humanoide Roboter: Drehmoment, Drehzahl und Größe abstimmen

BLDC-Motoren für humanoide Roboter: Drehmoment, Drehzahl und Größe abstimmen

BLDC-Motoren für humanoide Robotergelenke: Drehmomentfenster, Untersetzungsverhä···

Weiterlesen →

Passende Videoclips

Alle Videoclips →
Wie CubeMars-Präzisionszahnräder gefertigt werden: Zahnradfertigung für Roboteraktuatoren 02:01

Wie CubeMars-Präzisionszahnräder gefertigt werden: Zahnradfertigung für Roboteraktuatoren

Das offizielle Video von CubeMars zeigt die Fertigung von Präzisionszahnrädern f···

Ansehen →
CubeMars AK60-6 & AK10-9 Aktuatoren für den SuRover Swerve-Drive-Rover 02:53

CubeMars AK60-6 & AK10-9 Aktuatoren für den SuRover Swerve-Drive-Rover

Das SuRover-Team baute einen Swerve-Drive-Rover auf CubeMars AK60-6 und AK10-9 f···

Ansehen →
AK10-9 & AK80-64 Aktuatoren in der Reha-Forschung bei Muskelatrophie 00:51

AK10-9 & AK80-64 Aktuatoren in der Reha-Forschung bei Muskelatrophie

Die Université de Sherbrooke setzt CubeMars AK10-9 und AK80-64 für präzise ···

Ansehen →

Passende Produkte in Roboteraktuatoren

Kategorie entdecken →
CubeMars AK60-39 V3.0 KV80 Roboteraktuator Roboteraktuatoren

CubeMars AK60-39 V3.0 KV80 Roboteraktuator

Der AK60-39 V3.0 verbindet einen KV80-Motor mit einem 39:1-Getriebe zu 72 Nm Spitzen- und 24 Nm Nenndrehmoment bei 176 W Nennleistung an 48 V. Mit 750 g ist er für tragende Gelenke in Laufrobotern und Industriemanipulatoren gebaut.

Nennspannung (V) 48Nennleistung (W) 176Nenndrehmoment (Nm) 24Nennstrom (A) 4.5Nenndrehzahl (rpm) 70
Zum Produkt
CubeMars AK40-10 V3.0 KV170 Roboteraktuator Roboteraktuatoren

CubeMars AK40-10 V3.0 KV170 Roboteraktuator

Der AK40-10 V3.0 ist ein ultraleichter Roboteraktuator mit 190 g, der BLDC-Motor, 10:1-Planetengetriebe und Regler integriert. Er liefert 4.1 Nm Spitzen- und 1.3 Nm Nenndrehmoment bei 24 V und eignet sich für feinfühlige Roboterarme und kleine Gelenkmodule.

Nennspannung (V) 24Nennleistung (W) 50Nenndrehmoment (Nm) 1.3Nennstrom (A) 2.7Nenndrehzahl (rpm) 370
Zum Produkt
CubeMars AK80-9 V3.0 KV100 Roboteraktuator Roboteraktuatoren

CubeMars AK80-9 V3.0 KV100 Roboteraktuator

Der AK80-9 V3.0 fasst BLDC-Motor, 9:1-Planetengetriebe und Regler in einem 98-mm-Aktuator mit 490 g zusammen. Er liefert 22 Nm Spitzen- und 9 Nm Nenndrehmoment bei 368 W Nennleistung an 48 V für agile Laufroboter und kompakte Arme.

Nennspannung (V) 48Nennleistung (W) 368Nenndrehmoment (Nm) 9Nennstrom (A) 12Nenndrehzahl (rpm) 390
Zum Produkt
CubeMars AK45-36 V3.0 KV80 Roboteraktuator Roboteraktuatoren

CubeMars AK45-36 V3.0 KV80 Roboteraktuator

Der AK45-36 V3.0 verbindet einen KV80-Motor mit einem 36:1-Planetengetriebe zu 24 Nm Spitzen- und 8 Nm Nenndrehmoment in einem 349-g-Gehäuse. Bei 24 V ist er für Gelenkmodule mit hoher Untersetzung und präziser, stabiler Abgabe ausgelegt.

Nennspannung (V) 24Nennleistung (W) 33.5Nenndrehmoment (Nm) 8Nennstrom (A) 2Nenndrehzahl (rpm) 40
Zum Produkt
CubeMars AK70-9 V3.0 KV60 Roboteraktuator Roboteraktuatoren

CubeMars AK70-9 V3.0 KV60 Roboteraktuator

Der CubeMars AK70-9 V3.0 liefert über ein 9:1-Getriebe 29.2 Nm Spitzen- und 8.5 Nm Nenndrehmoment bei 231 W Nennleistung an 48 V. Das 89-mm-Gehäuse mit 540 g integriert zwei Encoder für humanoide Beine, Exoskelette und Armgelenke.

Nennspannung (V) 48Nennleistung (W) 231Nenndrehmoment (Nm) 8.5Nennstrom (A) 6.25Nenndrehzahl (rpm) 260
Zum Produkt
CubeMars AK10-9 V2.0 KV60 Roboteraktuator Roboteraktuatoren

CubeMars AK10-9 V2.0 KV60 Roboteraktuator

Der Roboteraktuator CubeMars AK10-9 V2.0 liefert über ein 9:1-Getriebe 48 Nm Spitzen- und 18 Nm Nenndrehmoment, mit zwei Encodern und wahlweise 24/48 V. Mit 960 g dient er humanoiden Robotern, Exoskeletten und präzisen Gelenkmodulen.

Nennspannung (V) 24/48Nennleistung (W) 430Nenndrehmoment (Nm) 18Nennstrom (A) 10.6Nenndrehzahl (rpm) 109/228
Zum Produkt
CubeMars AK80-64 KV80 Roboteraktuator Roboteraktuatoren

CubeMars AK80-64 KV80 Roboteraktuator

Der CubeMars AK80-64 Aktuator setzt einen KV80-Motor auf ein 64:1-Planetengetriebe und erzeugt 120 Nm Spitzen- und 48 Nm Nenndrehmoment in einem 850-g-Gehäuse. Mit 24/48 V zielt er auf hoch belastete Gelenke von Laufrobotern und schweren Manipulatoren.

Nennspannung (V) 24/48Nennleistung (W) 220Nenndrehmoment (Nm) 48Nennstrom (A) 7Nenndrehzahl (rpm) 23/48
Zum Produkt
CubeMars AKA60-6 KV80 Roboteraktuator Roboteraktuatoren

CubeMars AKA60-6 KV80 Roboteraktuator

Der AKA60-6 KV80 Aktuator ist für Radroboter und AGV ausgelegt und liefert über ein 6:1-Getriebe 9 Nm Spitzen- und 3 Nm Nenndrehmoment bei verstärkter Radialtragfähigkeit. Er wiegt 460 g, läuft an 24/48 V und gibt 62 W Nennleistung ab.

Nennspannung (V) 24/48Nennleistung (W) 62Nenndrehmoment (Nm) 3Nennstrom (A) 4Nenndrehzahl (rpm) 200/400
Zum Produkt
CubeMars AKH70-48 V1.0 KV41 Hohlwellen-Planetenaktuator Roboteraktuatoren

CubeMars AKH70-48 V1.0 KV41 Hohlwellen-Planetenaktuator

Der Hohlwellen-Planetenaktuator AKH70-48 V1.0 liefert über ein 48:1-Getriebe 222 Nm Spitzen- und 74 Nm Nenndrehmoment bei 48 V. Mit 1.4 kg Masse und Kabeldurchführung treibt er schwere Laufroboter, AGV-Antriebe und große Gelenkmodule an.

Nennspannung (V) 48Nennleistung (W) 217Nenndrehmoment (Nm) 74Nennstrom (A) 6Nenndrehzahl (rpm) 28
Zum Produkt
CubeMars AKA10-9 KV60 Roboteraktuator Roboteraktuatoren

CubeMars AKA10-9 KV60 Roboteraktuator

Der AKA10-9 KV60 ist ein Radantriebs-Aktuator für AGV und Radroboter mit 53 Nm Spitzen- und 18 Nm Nenndrehmoment sowie 120 Prozent höherer Radialtragfähigkeit. Das 9:1-Getriebe, ein 16-Bit-Magnetencoder und 205 W Nennleistung an 48 V sichern robuste Traktion.

Nennspannung (V) 48Nennleistung (W) 205Nenndrehmoment (Nm) 18Nennstrom (A) 10.6Nenndrehzahl (rpm) 109
Zum Produkt
CubeMars AK70-10 KV100 Roboteraktuator Roboteraktuatoren

CubeMars AK70-10 KV100 Roboteraktuator

Der AK70-10 verbindet eine 10:1-Planetenstufe mit einem einzelnen 14-Bit-Magnetencoder und liefert 24.8 Nm Spitzen- und 8.3 Nm Nenndrehmoment sowie 230 W Nennleistung. Der 621-g-Aktuator läuft an 24/48 V und passt zu Exoskelettgelenken, Quadruped-Robotern und Roboterarmen.

Nennspannung (V) 24/48Nennleistung (W) 230Nenndrehmoment (Nm) 8.3Nennstrom (A) 7.2Nenndrehzahl (rpm) 148/310
Zum Produkt
CubeMars AK45-10 V3.0 KV75 Roboteraktuator Roboteraktuatoren

CubeMars AK45-10 V3.0 KV75 Roboteraktuator

Der CubeMars AK45-10 V3.0 Aktuator liefert über ein 10:1-Getriebe 7 Nm Spitzen- und 2.5 Nm Nenndrehmoment bei 262 g Masse und 53 mm Durchmesser. Mit 39 W Nennleistung am 24-V-Bus passt er zu kompakten Robotergelenken und Reha-Exoskeletten.

Nennspannung (V) 24Nennleistung (W) 39Nenndrehmoment (Nm) 2.5Nennstrom (A) 1.9Nenndrehzahl (rpm) 120
Zum Produkt

Passende Hersteller

Alle Hersteller →
Jetzt vergleichen