
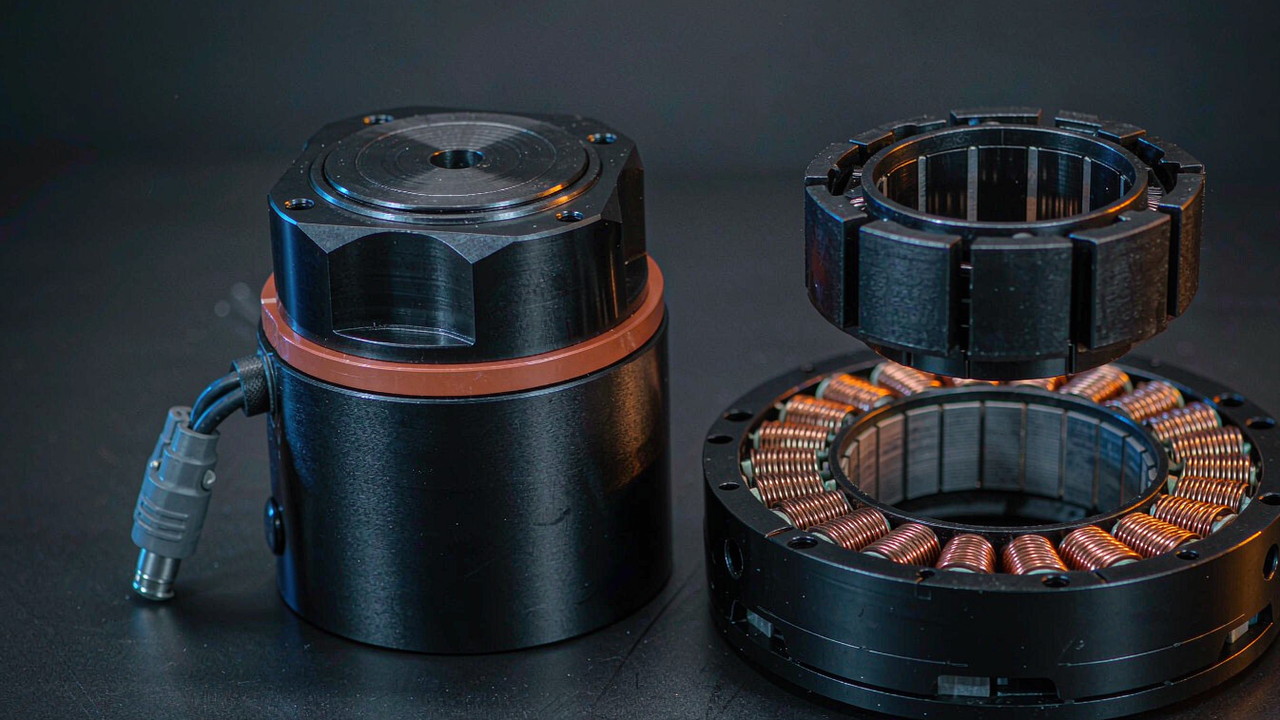
Concevoir des moteurs BLDC pour exosquelette aboutit toujours à l'un de deux schémas, et le choix se fait tôt. Soit l'articulation est assemblée autour d'un moteur couple sans carter - un stator et un rotor livrés en deux pièces séparées, sans carter, sans roulements et sans retour d'information -, soit elle est construite autour d'un actionneur intégré qui arrive scellé, avec son réducteur et prêt à boulonner. Les deux voies utilisent à l'intérieur des machines brushless très similaires, et elles ne sont pas interchangeables dans une revue de conception. L'une place la structure de l'articulation, le choix des roulements, le codeur et le variateur du côté de l'équipe d'ingénierie ; l'autre les enferme dans un module fini conçu par le fabricant. Ce guide confronte les deux architectures sur les exigences qui font réellement bouger une décision d'articulation portée - la masse au membre, la raideur, le chemin thermique, l'encombrement et l'effort d'intégration - à partir de sept unités référencées qui vont de 105 g à 710 g côté frameless et de 260 g à 570 g côté intégré.
La comparaison ci-dessous mélange délibérément des produits qui ne sont pas mesurés du même côté d'un réducteur, parce que ce décalage est la décision elle-même. Chaque valeur de cet article provient de la spécification publiée par le fabricant telle qu'elle figure dans la fiche produit ToBMS de l'unité concernée, à l'exception des conversions d'unités et de l'arithmétique de densité, qui sont signalées comme dérivées là où elles apparaissent. Rien ici n'est estimé, et lorsqu'une valeur n'est pas enregistrée, elle est signalée comme manquante plutôt que remplie.
Réponse rapide
Pour un premier prototype porté, un actionneur intégré est généralement plus rapide et souvent le système total le plus léger. L'AKE60-8 KV80 pèse 260 g et délivre 5 Nm en nominal et 12.5 Nm en crête via un étage 8:1, soit plus de couple nominal qu'un moteur frameless de 710 g n'en produit à lui seul. Rien n'a besoin d'être conçu autour de lui : le réducteur, le jeu de roulements et le variateur sont à l'intérieur du carter.
Un kit frameless gagne lorsque la contrainte est la géométrie plutôt que le couple. Si la sortie de l'articulation doit être l'articulation elle-même - un entraînement direct à la hanche, sans réducteur et donc sans jeu -, alors un RO100 KV55 à 4 Nm en nominal n'a besoin d'aucun réducteur. Si un harnais doit traverser l'axe, ou si le stator doit être boulonné dans un segment qui sert aussi de dissipateur, ou si le carter et le membre ne forment qu'une seule pièce usinée, alors un kit frameless est la seule voie qui le permette. La contrepartie, c'est l'effort d'ingénierie et une conception de roulements et de codeur que l'équipe prend désormais en charge.
Ce que chaque voie délivre réellement
La ligne de partage n'est pas le moteur. Les deux voies utilisent des machines brushless triphasées sous commande vectorielle, et toutes deux puisent dans le même ensemble de stators bobinés à la main. Ce qui diffère, c'est quelles parties d'un mécanisme d'articulation complet arrivent dans la boîte.
Un kit frameless, c'est un stator, un rotor, et rien entre les deux
Un moteur couple sans carter est livré en deux ensembles séparés. Le stator porte les bobinages et les tôles feuilletées et se monte dans la structure que le concepteur fournit ; le rotor porte les aimants et se monte sur un arbre que le concepteur fournit également. Il n'y a ni carter, ni bride de sortie, ni jeu de roulements, ni codeur, ni électronique de commande. En échange, le kit supprime toutes les interfaces sur lesquelles le fabricant aurait sinon dû faire des compromis. Un alésage large est disponible pour le cheminement des câbles - le RI30 KV260 offre un alésage de 17 mm dans un corps de 38 mm -, et la surface de montage, le chemin thermique et la longueur axiale deviennent tous des variables de conception plutôt que des données acquises.
Un actionneur intégré arrive assemblé et scellé
Un actionneur intégré est l'arrangement inverse. Un moteur, un étage de réduction planétaire, un dispositif de retour d'information et une carte de variateur sont assemblés dans un carter unique avec une interface de sortie définie et un connecteur électrique défini. L'AK80-6 KV100 en est un exemple clair : réduction 6:1, 6 Nm en nominal et 12 Nm en crête, 340 W de puissance nominale sous 48 V, le tout dans un corps de 98 mm par 38.5 mm pesant 485 g, avec un jeu enregistré de 0.22. Sa valeur n'est aucun des chiffres pris isolément dans cette liste ; elle tient au fait que l'ensemble complet est une seule référence, avec un seul schéma de fixation et un seul jeu de données d'essai.
Ce qu'aucune des deux boîtes ne contient
Aucune des deux voies n'est complète à elle seule, et les manques sont systématiques. La voie frameless laisse à l'équipe d'ingénierie le soin de concevoir les roulements, le montage du codeur, l'ajustement rotor-arbre, le carter, le chemin de refroidissement et toute la chaîne d'entraînement - c'est le travail qu'un fabricant de motoréducteurs absorbe normalement. La voie intégrée laisse à l'équipe le soin d'accepter le jeu du fabricant, la durée de vie des roulements du fabricant, le déclassement thermique du fabricant et l'encombrement du fabricant, et de concevoir le membre autour d'eux plutôt que l'inverse. Lorsqu'une conception dispose d’un espace radial serré le long d'une articulation, ou exige une transparence en couple qu'un étage planétaire ne peut pas offrir, c'est le second manque qui devient contraignant.
Cinq exigences qui décident de la voie
Les fiches de spécifications des deux familles se ressemblent et répondent à des questions différentes. Dans le travail porté, cinq exigences les séparent systématiquement.
La masse là où le porteur la ressent vraiment
La masse ne coûte pas la même chose à chaque articulation. Sur une page d'applications d'exosquelette, le même couple nominal apparaît face à des unités de poids très différents, et la différence n'est pas répartie également : un gramme porté à la hanche est supporté par le tronc, tandis que le même gramme en distal du genou est accéléré et décéléré à chaque pas. C'est la raison pour laquelle l'extrémité légère de la gamme frameless compte plus que ses chiffres de couple ne le suggèrent. Le RO50 KV108 Lite pèse 105 g et le RI30 KV260 pèse 40 g, et ni l'un ni l'autre ne porte de réducteur, de jeu de roulements ou de variateur dans l'articulation.
Raideur, jeu et sensation de l'articulation
Une articulation frameless à entraînement direct n'a pas d'engrènement, donc elle n'introduit aucun jeu par elle-même. Un actionneur intégré porte le jeu de son étage planétaire, et les valeurs enregistrées sur cette gamme vont de 0.15 à 0.22. Le jeu dans une articulation usée apparaît comme une hystérésis entre le profil d'assistance commandé et ce que le porteur perçoit, et il complique toute loi de commande qui estime le couple de sortie à partir de l'erreur de position. Il s'ajoute à un effet plus subtil : un étage de réduction multiplie l'inertie du rotor par environ le carré du rapport en sortie, si bien qu'un module à réducteur renvoie plus d'inertie qu'une articulation à entraînement direct de même couple de sortie, et l'inertie ramenée est l'un des termes qui décident de la transparence ressentie de l'articulation.
Où va la chaleur du bobinage
Le couple continu est un énoncé thermique, et le chemin thermique diffère nettement entre les voies. Un stator frameless est normalement boulonné directement dans un segment métallique, si bien que la structure du membre devient une partie du dissipateur ; le couple nominal du fabricant suppose des conditions que le concepteur doit reproduire. Un actionneur scellé dissipe par son propre carter vers ce sur quoi il est monté, ce qui est commode mais figé. Dans un appareil porté, le cas thermique se complique encore parce que l'articulation est souvent couverte par un vêtement ou un manchon. Une valeur de crête décrit un transitoire et non un cas de maintien, et un cycle de soutien de posture peut demander le couple nominal pendant plusieurs minutes d'affilée.
Espace radial contre espace axial
Les deux voies échouent dans des directions géométriques différentes. Les unités à rotor interne de cette gamme - le RI50 KV100 et le RI80 V2.0 KV75 entre autres - portent le rotor à l'intérieur du stator, si bien que la longueur axiale est fixée par le paquet de tôles et la taille radiale par le diamètre de carcasse ; c'est le mécanisme, et non le moteur, qui décide de la profondeur de l'ensemble. Les modules scellés sont presque uniformément de forme plate, l'étage de réduction empilé sur l'axe du moteur, et la série AKE va de 25 mm à 43.5 mm de longueur axiale pour 69 mm à 107.5 mm de diamètre. Une articulation montée latéralement le long de l'axe anatomique - l'arrangement habituel au genou et à la hanche - est bien servie par cette forme, un carter étroit et profond ne l'est pas.
Ce qui rentre en interne
La dernière exigence est rarement écrite et décide souvent du résultat. Un actionneur intégré déplace une conception mécanique, un choix de roulements, une installation de codeur et un ensemble d'électronique de commande hors du projet et vers un fabricant. Un kit frameless déplace ces quatre éléments vers l'intérieur, et avec eux l'équilibrage du rotor, l'ajustement de l'arbre, l'alignement du codeur et la responsabilité de ce que fait l'ensemble à température. Pour un prototype unique, la seconde colonne est coûteuse ; en volume, ou lorsque la géométrie de l'articulation est le produit, elle peut être le seul moyen d'atteindre la cible.
Kits frameless et actionneurs intégrés côte à côte
Le tableau rassemble sept unités référencées des deux architectures, classées par masse. Les valeurs de couple et de masse sont celles publiées dans chaque fiche produit ToBMS.
| Modèle | Architecture | Rapport de réduction | Tension d'alimentation | Couple nominal | Couple de crête | Masse |
|---|---|---|---|---|---|---|
| RO50 KV108 Lite | Kit frameless | - | 24 V | 0.3 Nm | 0.9 Nm | 105 g |
| RI50 KV100 | Kit frameless | - | 24/36/48 V | 0.58 Nm | 1.67 Nm | 180.8 g |
| AKE60-8 KV80 | Actionneur intégré | 8:1 | 24 V | 5 Nm | 12.5 Nm | 260 g |
| RI80 V2.0 KV75 | Kit frameless | - | 24/36/48 V | 1.45 Nm | 4.1 Nm | 411 g |
| AK80-6 KV100 | Actionneur intégré | 6:1 | 48 V | 6 Nm | 12 Nm | 485 g |
| AKE80-8 KV30 | Actionneur intégré | 8:1 | 48 V | 12 Nm | 30 Nm | 570 g |
| RO100 KV55 | Kit frameless | - | 48 V | 4 Nm | 12 Nm | 710 g |
Les quatre kits frameless sont répertoriés dans la catégorie Moteurs couple frameless de ToBMS ; les trois unités scellées se trouvent dans Actionneurs robotisés et Actionneurs QDD. La colonne Réduction est laissée vide pour les kits frameless, car la réduction n'est pas une propriété du moteur - c'est l'étage que le concepteur y boulonne. Aucune puissance nominale n'est enregistrée pour les unités AKE dans les fiches ToBMS, donc aucune n'est citée ici. Les dimensions d'encombrement sont données dans le texte plutôt que dans le tableau pour garder le nombre de colonnes lisible.
Le premier motif est celui que cet article existe pour rendre explicite. En lisant le tableau par masse, le module scellé de 260 g produit plus de couple nominal que les moteurs nus de 411 g et 710 g situés au-dessus et en dessous de lui. Ce n'est pas un jugement sur la qualité du moteur ; c'est ce que fait un étage de réduction. Le couple nominal d'un moteur frameless est une valeur à l'arbre moteur, et le couple nominal d'un module scellé est une valeur à l'arbre de sortie, mesurée après le réducteur. Les deux nombres sont de part et d'autre d'un rapport et ne sont pas comparables sans préciser quel côté est cité.
Le deuxième motif est la répartition des tensions. Les trois unités les plus légères déclarent une tension unique - 24 V pour le RO50 KV108 Lite, le RI50 KV100 à son régime nominal de base et l'AKE60-8 KV80 - et seul le RI50 KV100 accepte aussi 36 V et 48 V. À partir de 485 g, toutes les unités du tableau déclarent 48 V, qui est le chiffre qui décide du pack de batteries plutôt que du moteur. Pour un appareil porté, cela se fixe généralement tôt, parce que cela suit la chimie d'accus et le jeu de connecteurs déjà choisis pour le vêtement plutôt que le moteur.
Le troisième motif est le peu de différence de vitesse de sortie entre les moteurs nus. Les unités frameless ici déclarent des vitesses nominales entre 1090 rpm et 2100 rpm avant toute réduction, tandis que les unités scellées déclarent 150 rpm à 603 rpm après la leur. La vitesse au niveau d'une articulation, pas à l'arbre d'un moteur, est le chiffre qui correspond à la littérature biomécanique, et elle n'est disponible côté frameless qu'une fois la réduction choisie.
Lire la comparaison honnêtement
Trois quantités sont couramment citées dans les deux architectures comme si elles signifiaient la même chose. Ce n'est pas le cas, et chacune fait basculer un classement lorsqu'on sépare les définitions.
Le couple par kilogramme recouvre deux quantités différentes
Diviser le couple nominal par la masse donne un chiffre qui semble comparable dans tout le tableau et ne l'est pas. Du côté moteur du rapport, les valeurs enregistrées sont d'environ 2.9 Nm/kg pour le RO50 KV108 Lite, 3.2 Nm/kg pour le RI50 KV100, 3.5 Nm/kg pour le RI80 V2.0 KV75 et 5.6 Nm/kg pour le RO100 KV55. Du côté sortie, la même arithmétique donne environ 19 Nm/kg en nominal pour l'AKE60-8 KV80, 21 Nm/kg pour l'AKE80-8 KV30 et 12 Nm/kg pour l'AK80-6 KV100, montant respectivement à 48, 53 et 25 Nm/kg en couple de crête. Toutes ces valeurs sont dérivées ici en divisant le couple enregistré par la masse enregistrée. Les deux groupes diffèrent d'un facteur d'environ quatre à six, et aucune de ces différences n'est disponible comme marge de conception - c'est le rapport de réduction exprimé sous forme de densité.
La vitesse se mesure de part et d'autre du réducteur
Les valeurs de vitesse enregistrées confirment la même asymétrie. L'AKE60-8 KV80 tourne à 180 rpm en nominal et 240 rpm à vide en sortie, soit environ 1080 et 1440 degrés par seconde ; l'AKE80-8 KV30 déclare 150 et 195 rpm, soit environ 900 et 1170 degrés par seconde. L'AK80-6 KV100, avec son étage 6:1 plus rapide, déclare 603 rpm en nominal et 800 rpm à vide, soit environ 3620 et 4800 degrés par seconde en sortie. Les unités frameless déclarent des vitesses moteur d'un ordre de grandeur supérieur - le RO100 KV55 tourne à 2000 rpm en nominal, soit environ 12000 degrés par seconde - mais cette vitesse n'est disponible au niveau de l'articulation que si la conception utilise un entraînement direct ou une réduction très faible. Toutes les conversions ici multiplient les rpm enregistrés par six et sont dérivées plutôt que publiées.
Le courant appartient à l'étage de puissance
Le courant nominal et le courant de crête sont enregistrés pour chaque unité de cette comparaison, et ils ne décrivent pas le moteur seul. L'AKE60-8 KV80 et l'AKE80-8 KV30 déclarent tous deux 4.8 A en nominal et 12 A en crête tout en délivrant respectivement 5 Nm et 12 Nm en nominal, ce qui est l'effet de la tension de bus différente plutôt que du bobinage. Le RO100 KV55 déclare 20 A en nominal et 62 A en crête. Les valeurs de courant d'un kit frameless sont données pour le bobinage, et le harnais, le variateur et la conception thermique sont tous fournis par l'équipe d'ingénierie, si bien que le budget de courant doit être construit plutôt que lu. Lorsqu'une carte de variateur est incluse, comme dans les unités scellées, le courant enregistré est aussi un énoncé sur la capacité de cette carte.
Quatre kits frameless pour une articulation portée
La gamme frameless va de 20 g à 710 g, et quatre unités à l'intérieur couvrent le cas porté, des articulations distales aux articulations proximales.
RI50 KV100 et RO50 KV108 Lite - l'extrémité légère et rapide
Le RI50 KV100 est un rotor interne fourni pour les systèmes 24 V à 48 V : 0.58 Nm en nominal et 1.67 Nm en crête, 66 W de puissance nominale, 180.8 g et un corps de 54 mm sur 27 mm de profondeur, avec une vitesse nominale enregistrée de 1090 rpm sous 24 V. Sa présentation nomme directement les exosquelettes à côté des quadrupèdes et des articulations de bras robotiques. L'arithmétique qui le rend intéressant pour une articulation est celle que le tableau masque : ajouter un étage 8:1 porte le couple nominal à environ 4.6 Nm pour environ 136 rpm, avant les pertes du réducteur, ce qui est proche de la sortie du module scellé de 260 g à la même réduction. Le moteur nu est plus léger que le module ; le réducteur, les roulements, le codeur et le variateur font la différence, et ils entrent tous dans le projet.
Présentation par le fabricant du RO50 Lite, un moteur frameless destiné aux robots collaboratifs, aux exosquelettes et à l'automatisation de précision - le cas où une articulation ne peut pas s'offrir un carter scellé autour d'elle.
Page vidéo ToBMSRegarder sur YouTubeLe RO50 KV108 Lite se situe à l'extrémité la plus légère de la même voie, à 105 g dans un corps de 61.7 mm par 14.5 mm, avec 0.3 Nm en nominal et 0.9 Nm en crête sur un bus 24 V et 66 W de puissance nominale. Deux détails comptent dans le travail porté : son corps de 61.7 mm ne fait que 14.5 mm d'épaisseur, et la référence à un large alésage dans sa propre description pointe vers le cheminement des câbles à travers l'axe de l'articulation. Aucune des deux unités ne porte son propre retour d'information - les variantes RO40 KV140 et RO50 KV108 Lite sont explicitement fournies sans capteurs Hall, et les fiches ToBMS ne comportent aucun champ de spécification de codeur -, si bien que le dispositif de retour est une décision de conception du côté frameless, exactement comme c'est une propriété figée du côté scellé.
RI80 V2.0 KV75 - le milieu de la gamme à rotor interne
Le RI80 V2.0 KV75 monte à 1.45 Nm en nominal et 4.1 Nm en crête depuis un corps de 85 mm pesant 411 g, avec 172 W de puissance nominale sur un bus sélectionnable 24/36/48 V et des vitesses nominales de 1135 rpm sous 24 V. Sa présentation liste les robots humanoïdes, les exosquelettes, les quadrupèdes et les modules articulaires lourds. La fiche donne un courant de crête de 27.6 A et un courant nominal de 9.4 A, ainsi qu’une puissance nominale de 172 W - contrairement aux unités scellées, aucune puissance nominale ne manque ici, si bien qu’un budget continu peut au moins être amorcé à partir de la fiche.
RO100 KV55 - quand l'articulation elle-même devient le carter
Le RO100 KV55 est l'unité la plus grande de cette comparaison : 4 Nm en nominal et 12 Nm en crête, 838 W de puissance nominale sous 48 V, 710 g dans un corps de 113.5 mm par 36.2 mm, 21 paires de pôles, avec des courants nominal et de crête de 20 A et 62 A. C'est l'illustration la plus claire du compromis central de cet article. En tant qu'articulation à entraînement direct, il délivre 4 Nm en continu sans engrènement et donc sans jeu introduit par une réduction, et il tourne à 2000 rpm en nominal - environ 12000 degrés par seconde -, soit bien plus de vitesse de sortie que n'importe quelle unité à réducteur du tableau. En revanche, il pèse 710 g pour produire un peu moins de couple nominal qu'un module scellé de 260 g, et il a besoin d'un jeu de roulements, d'un codeur et d'un variateur que le module scellé contient déjà. C'est la bonne réponse lorsque l'articulation doit être raide, rapide et silencieuse, et la mauvaise lorsque la masse au membre domine.
Trois actionneurs intégrés, dont un au déploiement documenté
Le versant scellé de la comparaison couvre les mêmes positions d'articulation avec une fraction du travail d'intégration, au prix de l'encombrement, du jeu et du déclassement thermique du fabricant.
AKE60-8 KV80 - le plus petit module scellé de la comparaison
L'AKE60-8 KV80 pèse 260 g dans un corps de 69 mm par 25 mm, délivrant 5 Nm en nominal et 12.5 Nm en crête via un étage 8:1 sur un bus 24 V, à 180 rpm en nominal et 240 rpm à vide, avec 4.8 A en nominal et 12 A en crête et un jeu enregistré de 0.15. Sa présentation le place sur les articulations compactes d'humanoïdes et d'exosquelettes. Deux propriétés le séparent des kits frameless qu'il remplace à une articulation distale : c'est la seule unité de cette comparaison à n'avoir qu'une seule tension nominale de 24 V, et ses 14 paires de pôles diffèrent des 21 enregistrées sur les plus gros modules, ce qui change les exigences de commutation. Le mélanger avec une unité proximale en 48 V implique deux distributions.
AK80-6 KV100 - le module d'une construction d'exosquelette documentée
L'AK80-6 KV100 est la seule unité ici dont un déploiement sur une plateforme portée est enregistré. Il utilise une réduction 6:1 pour atteindre 6 Nm en nominal et 12 Nm en crête avec 340 W de puissance nominale sous 48 V, à 603 rpm en nominal et 800 rpm à vide, avec 9.7 A en nominal et 20 A en crête, pesant 485 g dans un corps de 98 mm par 38.5 mm et enregistrant un jeu de 0.22. Sa présentation nomme les exosquelettes et les robots quadrupèdes, et le fabricant a publié une démonstration de l'unité entraînant un exosquelette bilatéral de membre inférieur développé au Georgia Institute of Technology. Pour une équipe qui pèse la voie intégrée, c'est un point de données que les kits frameless de cette comparaison ne peuvent pas égaler : le module a tourné dans l'application.
Une démonstration de deux minutes de l'AK80-6 KV100 entraînant un exosquelette bilatéral de membre inférieur construit à Georgia Tech - ce qui ressemble le plus, dans cette comparaison, à une construction de référence pour la voie intégrée.
Page vidéo ToBMSRegarder sur YouTubeAKE80-8 KV30 - quand 30 Nm de crête est l'exigence
L'AKE80-8 KV30 hisse le versant scellé à 12 Nm en nominal et 30 Nm en crête depuis 570 g dans un corps de 87 mm par 32 mm, sur un bus 48 V, à 150 rpm en nominal et 195 rpm à vide avec 4.8 A en nominal et 12 A en crête et le même jeu enregistré de 0.15. Sa présentation le destine aux exosquelettes, aux robots de rééducation et aux articulations à pattes, et sa propre spécification cite directement une valeur de densité de couple. C'est le point où la voie intégrée cesse d'être l'option compacte et commence à être la puissante : rien dans la moitié frameless du tableau n'atteint 30 Nm de crête sans réducteur, et le plus gros moteur nu y produit 12 Nm de crête pour 710 g.
Où chaque voie finit par être utilisée
Les mêmes sept unités apparaissent dans plusieurs catégories portées, et la répartition entre les voies suit l'articulation plutôt que la plateforme.
Marche motorisée et port de charge
Les dispositifs d'assistance hanche-genou-cheville sont le cas d'usage dominant des modules scellés, et le schéma va du proximal au distal : l'unité la plus dense à la hanche, une unité intermédiaire au genou, la plus légère à la cheville. Le raisonnement tient au coût métabolique cumulé de la masse distale plutôt qu'à la demande de couple de chaque articulation prise isolément. Les Actionneurs d'exosquelette sont généralement sélectionnés en partant de l'extrémité distale et en remontant, pour cette raison précise, et les kits frameless entrent en jeu à la cheville et au genou, là où le membre peut être usiné pour porter le stator et où la géométrie de l'articulation mérite d'être maîtrisée.
Bancs de rééducation en clinique
Un banc fixe retire la batterie du porteur, ce qui détend à la fois l'argument de la masse et la décision de tension de bus. Il reste la douceur, la fidélité de l'effort et la façon dont l'articulation se comporte face à un patient qui peut être incapable de l'aider. La voie frameless convient bien à ce cas, parce que le stator peut être boulonné dans un grand châssis mis à la terre qui sert aussi de dissipateur, et parce qu'un entraînement direct évite l'hystérésis de jeu qui complique l'estimation du couple. Les modules scellés apparaissent ici aussi ; leurs présentations nomment la rééducation aux côtés des exosquelettes, et le domaine plus large du Robot de rééducation couvre les appareils étroitement apparentés.
Interfaces de membre supérieur et de main
Le soutien d'épaule et de coude concentre le problème d'intégration le plus difficile du travail porté : l'articulation qui a besoin d'assistance est proche du corps, et tout ce qui y est monté est immédiatement mal accepté. Les unités frameless de moins de 100 g sont l'ajustement naturel, et le RI30 KV260, avec son alésage de 17 mm, répond directement au cheminement des câbles à travers l'axe de l'épaule. Lorsqu'un appareil a besoin d'assistance sur plusieurs degrés de liberté du haut du corps, le domaine plus large du Robot humanoïde couvre les mêmes classes d'articulation sous d'autres facteurs de forme, et la sélection du Module articulaire prolonge la voie scellée.
Liste de contrôle pour le choix
La voie est normalement fixée bien avant le moteur, parce que la géométrie d'une articulation d'exosquelette et le cheminement du harnais autour d'elle sont conçus autour de cette réponse. Ces vérifications ont leur place avant ce point de gel.
Fixer l'articulation avant le moteur
- Consigner par écrit si le rapport de réduction est une variable de conception ou une donnée. S'il est donné, la voie intégrée a déjà tranché ; s'il est variable, aucune valeur de couple frameless ne signifie quoi que ce soit tant qu'un rapport ne lui est pas associé.
- Établir le budget de jeu et ce qu'il achète. Un entraînement direct n'en introduit aucun par engrènement, un étage planétaire de cette gamme enregistre 0.15 à 0.22, et l'unité de ce champ n'est pas cohérente sur l'ensemble de la gamme d'actionneurs - confirmer des minutes d'arc ou des degrés, à quel couple, auprès du fabricant.
- Fixer l'exigence de couple continu par rapport au cas de maintien, non au transitoire, et la comparer au couple nominal pendant toute la durée de maintien.
Ce qui rentre en interne
- Lister chaque pièce que le kit frameless n'inclut pas - jeu de roulements, codeur, ajustement d'arbre, carter, chemin thermique, variateur - et chiffrer le temps d'ingénierie, pas seulement les pièces.
- Vérifier la surface de montage du stator par rapport au régime thermique. Une valeur nominale de fiche technique suppose un chemin de chaleur que la conception doit réellement fournir.
- Décider qui porte l'équilibrage du rotor, l'alignement du codeur et le comportement de l'ensemble à température, puis l'inscrire dans la définition d'interface.
Combler les lacunes de la fiche avec le fabricant
- L'AKE60-8 KV80 et l'AKE80-8 KV30 n'enregistrent aucune puissance nominale, si bien qu'un budget de puissance continu pour les modules scellés doit venir de la fiche technique ; l'AK80-6 KV100 en porte une, à 340 W.
- Aucune dimension d'arbre, d'alésage ou de filetage n'est enregistrée pour la série scellée de cette comparaison, donc les schémas de fixation et les bras de levier ne peuvent pas être arrêtés à partir de la seule fiche.
- Le RI80 V2.0 KV75 enregistre un courant de crête de 27.6 A et un courant nominal de 9.4 A ; la fenêtre de service derrière la valeur de courant de crête devrait être confirmée auprès de la spécification du fabricant avant de dimensionner un étage de puissance à partir de cette valeur.
Questions fréquentes
QPourquoi un actionneur intégré de 260 g a-t-il plus de couple qu'un moteur frameless de 710 g ?
Parce que les deux valeurs sont mesurées de part et d'autre d'un réducteur. Les 4 Nm du moteur frameless sont une valeur à l'arbre moteur ; les 5 Nm du module scellé sont une valeur à l'arbre de sortie, mesurée après un étage 8:1. Monter le même étage 8:1 sur le moteur frameless porterait sa sortie à environ 32 Nm avant les pertes du réducteur, au-dessus des 5 Nm du module - mais cela ajouterait aussi le réducteur, le jeu de roulements, le codeur et le variateur que le module scellé contient déjà. L'écart de densité entre environ 5.6 Nm/kg et environ 19 Nm/kg est le rapport de réduction exprimé comme une comparaison, pas une marge.
QQuand un kit frameless est-il la meilleure voie pour une articulation d'exosquelette ?
Lorsque la contrainte contraignante est la géométrie, la raideur ou le chemin d'intégration plutôt que le couple. L'entraînement direct supprime l'engrènement et donc le jeu qu'il introduit ; un stator boulonné dans un segment métallique transforme la structure du membre en dissipateur ; un large alésage permet au harnais de traverser l'axe de l'articulation ; et une articulation dont le carter et le segment ne forment qu'une seule pièce usinée ne peut pas du tout être construite autour d'un carter scellé. Le coût est que le jeu de roulements, le codeur, le variateur et la conception thermique rentrent tous en interne.
QUn rapport de réduction plus faible signifie-t-il toujours une meilleure rétroentraînabilité ?
Un faible rapport laisse en général un train d'engrenages plus facile à entraîner par la sortie qu'un rapport élevé, et il multiplie l'inertie ramenée du rotor par un facteur plus petit, ce qui explique pourquoi les étages à faible rapport reviennent sans cesse dans le travail porté. Ce n'est pas le seul terme : le frottement dans la réduction, la traînée des roulements et le comportement du variateur hors tension comptent tous, et aucun n'est enregistré pour les unités de cette comparaison. Une articulation frameless à entraînement direct supprime entièrement le terme de réduction mais laisse les trois autres.
QQuel jeu les unités scellées enregistrent-elles ?
L'AKE60-8 KV80, l'AKE80-8 KV30 et l'AKE90-8 KV35 enregistrent tous 0.15, l'AK80-6 KV100 enregistre 0.22 et l'AK70-10 KV100 enregistre 0.2. Le champ de jeu de ToBMS n'est pas enregistré dans une unité cohérente sur l'ensemble de la gamme d'actionneurs, donc ces valeurs doivent être traitées comme indicatives plutôt que comme des valeurs vérifiées en minutes d'arc. Confirmer si le fabricant donne des minutes d'arc ou des degrés, à quel couple, et avant ou après rodage.
QQuelle voie convient à un premier prototype ?
Un actionneur intégré, dans la plupart des cas. Il retire un schéma mécanique, un choix de roulements, une installation de codeur et un ensemble de commande du planning, et il arrive avec des données d'essai publiées. Un kit frameless vaut le travail supplémentaire lorsque la géométrie de l'articulation fait partie de ce que le projet cherche à démontrer, lorsque le membre est de toute façon usiné, ou lorsque la conception a déjà atteint le point où l'encombrement, le jeu ou le déclassement thermique du fabricant est devenu la contrainte contraignante.
QQu'est-ce qui figure dans la fiche technique du fabricant pour ces unités ?
Trois choses en particulier. Aucune puissance nominale n'est enregistrée pour les modules AKE, donc le budget de puissance continu doit venir de la fiche technique. Aucune dimension d'arbre, d'alésage ou de filetage n'est enregistrée pour la série scellée, donc l'interface mécanique ne peut pas être dessinée à partir de la fiche. Et aucune spécification de codeur n'est enregistrée pour les kits frameless ni pour la série AKE, donc la résolution du retour, le protocole et la multiplication devraient être confirmés auprès du fabricant avant de choisir un contrôleur. Lorsqu'une valeur manque, elle a été nommée dans le texte plutôt que remplie.
Ressources officielles
CubeMars publie une page de spécifications pour chaque moteur et chaque module, et ce sont ces pages - et non des résumés de tiers - qui font référence pour les valeurs thermiques, les détails du retour d'information, les plans mécaniques et le micrologiciel en vigueur. Les pages fabricant des unités traitées ici sont le RI50 KV100, le RI80 V2.0 KV75 et le RO100 KV55 côté frameless, et l'AKE60-8 KV80, l'AK80-6 KV100 et l'AKE80-8 KV30 côté scellé. Là où une fiche ToBMS est muette - puissance nominale, dimensions d'interface, spécification de retour, unité du jeu -, ces pages ou la fiche technique correspondante sont l'endroit où combler l'écart.
Pour aller plus loin
Pour passer de la lecture à une présélection, trois outils travaillent en séquence : les kits frameless se trouvent dans la catégorie Moteurs couple frameless, les unités scellées dans Actionneurs robotisés et Actionneurs QDD, les candidats peuvent être réduits par couple, tension et masse dans Sélection, et les unités retenues peuvent être confrontées entre elles dans Comparaison.
Quatre guides ToBMS prolongent celui-ci. Le Moteurs couple frameless : choisir un kit stator-rotor pour articulations couvre toute la gamme stator-rotor, le Actionneurs d'exosquelette : trois modules CubeMars QDD de 260 g à 1.4 kg suit la voie scellée à faible rapport à travers la hanche, le genou et la cheville, le Actionneurs à entraînement quasi direct : ce qu'un rapport 8:1 apporte explique ce que change l'étage de réduction lui-même, et le Choisir un module articulaire : cinq actionneurs CubeMars de 190 g à 1.4 kg couvre les familles scellées plus larges autour de ces unités. Pour des comparaisons au-delà d'une seule gamme, Moteurs BLDC pour exosquelettes rassemble les correspondances enregistrées sur toute la gamme de produits.
La version courte : décider d'abord si le rapport de réduction est une donnée ou une variable, car cette seule réponse sélectionne la voie. S'il est donné, l'actionneur intégré a déjà pris la décision et le travail restant consiste à ajuster le membre autour de son encombrement, de son jeu et de son déclassement thermique. S'il est variable, comparer uniquement des valeurs côté moteur avec des valeurs côté moteur, ajouter le rapport des deux côtés avant de comparer les couples, et compter le jeu de roulements, le codeur et le variateur comme une partie du coût de l'option frameless.







