
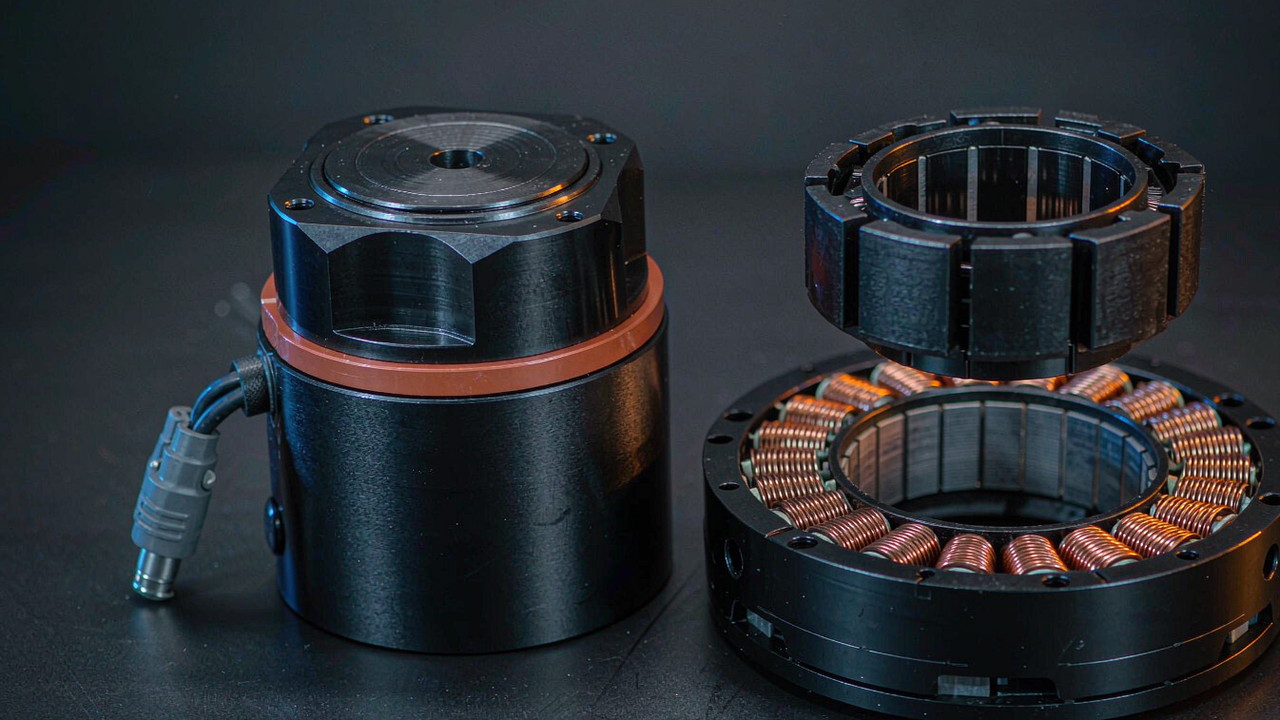
El diseño de Motores BLDC para exoesqueleto acaba aterrizando en uno de dos lugares, y la bifurcación llega pronto. O bien la articulación se arma alrededor de un motor de par sin carcasa —un estator y un rotor suministrados como piezas separadas, sin carcasa, sin rodamientos y sin realimentación—, o bien se construye alrededor de un actuador integrado que llega sellado, con reducción y listo para atornillar. Las dos rutas usan en su interior máquinas sin escobillas muy parecidas, y no son intercambiables en una revisión de diseño. Una pone la estructura de la articulación, la selección de rodamientos, el encoder y el variador del lado del equipo de ingeniería; la otra los coloca dentro de un módulo terminado diseñado por el fabricante. Esta guía confronta las dos arquitecturas sobre los requisitos que de verdad mueven una decisión de articulación ponible —masa en el miembro, rigidez, ruta térmica, envolvente y esfuerzo de integración—, usando siete unidades registradas que abarcan de 105 g a 710 g en el lado sin carcasa y de 260 g a 570 g en el lado integrado.
La comparación que sigue mezcla a propósito productos que no se miden en el mismo lado de un reductor, porque ese desajuste es la decisión misma. Cada cifra de este artículo procede de la especificación publicada por el fabricante tal como consta en el registro de producto de ToBMS de esa unidad, salvo las conversiones de unidades y la aritmética de densidad, que se etiquetan como derivadas donde aparecen. Nada aquí es estimado, y cuando un valor no está registrado se nombra como ausente en lugar de rellenarlo.
Respuesta rápida
Para un primer prototipo ponible, un actuador integrado suele ser lo más rápido y a menudo el sistema total más ligero. El AKE60-8 KV80 pesa 260 g y entrega 5 Nm nominales y 12.5 Nm de pico a través de una etapa 8:1, que es más par nominal del que produce por sí solo un motor sin carcasa de 710 g. No hay que diseñar nada a su alrededor: el reductor, el juego de rodamientos y el variador están dentro de la carcasa.
Un conjunto sin carcasa gana cuando la restricción es la geometría y no el par. Si la salida de la articulación tiene que ser la articulación misma —un accionamiento directo en la cadera, sin reductor y por tanto sin juego—, entonces un RO100 KV55 con 4 Nm nominales no necesita ninguna caja de engranajes. Si un mazo de cables tiene que pasar por el eje, o el estator tiene que atornillarse dentro de un eslabón que haga también de disipador, o la carcasa y el miembro son una sola pieza mecanizada, entonces un conjunto sin carcasa es la única ruta que lo permite. El intercambio es esfuerzo de ingeniería y un diseño de rodamientos y encoder que el equipo pasa a asumir.
Qué entrega realmente cada ruta
La línea divisoria no es el motor. Ambas rutas usan máquinas trifásicas sin escobillas bajo control vectorial, y ambas beben del mismo conjunto de estatores bobinados a mano. Lo que difiere es qué piezas de un mecanismo de articulación completo llegan en la caja.
Un conjunto sin carcasa es un estator, un rotor y nada entre ellos
Un motor de par sin carcasa se entrega como dos conjuntos sueltos. El estator lleva los bobinados y las laminaciones y se monta en la estructura que el diseñador aporte; el rotor lleva los imanes y se monta sobre un eje que el diseñador también aporta. No hay carcasa, ni brida de salida, ni juego de rodamientos, ni encoder, ni electrónica de accionamiento. A cambio, el conjunto elimina todas las interfaces en las que el fabricante habría tenido que ceder. Hay disponible un gran eje hueco para el paso de cables —el RI30 KV260 lleva un orificio de 17 mm en un cuerpo de 38 mm—, y la cara de montaje, la ruta térmica y la longitud axial pasan todas a ser variables de diseño en lugar de condiciones dadas.
Un actuador integrado llega montado y sellado
Un actuador integrado es la disposición opuesta. Un motor, una etapa de reducción planetaria, un dispositivo de realimentación y una placa de variador se ensamblan en una sola carcasa con una interfaz de salida definida y un conector eléctrico definido. El AK80-6 KV100 es un ejemplo claro: reducción 6:1, 6 Nm nominales y 12 Nm de pico, 340 W de potencia nominal a 48 V, todo dentro de un cuerpo de 98 mm por 38.5 mm y 485 g, con un valor de juego registrado de 0.22. Su valor no está en ninguna cifra suelta de esa lista; está en que el conjunto entero es una única referencia con un patrón de montaje y un juego de datos de ensayo.
Las piezas que no contiene ninguna de las dos cajas
Ninguna de las dos rutas está completa por sí sola, y los huecos son sistemáticos. La ruta sin carcasa deja al equipo de ingeniería el diseño de los rodamientos, el montaje del encoder, el ajuste entre rotor y eje, la carcasa, la ruta de refrigeración y toda la cadena de accionamiento: ese es el trabajo que un fabricante de motorreductores normalmente absorbe. La ruta integrada deja al equipo aceptar el juego del fabricante, la vida de los rodamientos del fabricante, la reducción térmica del fabricante y la envolvente del fabricante, y diseñar el miembro alrededor de ellos en lugar de al revés. Cuando un diseño tiene un espacio radial estrecho junto a una articulación, o necesita una transparencia de par que una etapa planetaria no puede ofrecer, el segundo hueco pasa a ser el que ata.
Cinco requisitos que deciden la ruta
Las hojas de especificaciones de las dos familias se parecen y responden a preguntas distintas. En el trabajo ponible, cinco requisitos las separan de forma consistente.
La masa donde el usuario realmente la siente
La masa no cuesta lo mismo en todas las articulaciones. En una página de aplicaciones de exoesqueleto la misma cifra de par nominal aparece frente a unidades de peso muy distinto, y la diferencia no se reparte de forma uniforme: un gramo llevado en la cadera viaja sobre el tronco, mientras que ese mismo gramo distal a la rodilla se acelera y se desacelera con cada paso. Esta es la razón de que el extremo ligero de la gama sin carcasa importe más de lo que sugieren sus cifras de par. El RO50 KV108 Lite pesa 105 g y el RI30 KV260 pesa 40 g, y ninguno lleva al interior de la articulación un reductor, un juego de rodamientos ni un variador.
Rigidez, juego y cómo se siente la articulación
Una articulación sin carcasa de accionamiento directo no tiene engrane dentado, así que no introduce juego propio. Un actuador integrado carga con el juego de su etapa planetaria, y los valores registrados en esta gama van de 0.15 a 0.22. El juego en una articulación desgastada aparece como histéresis entre el perfil de asistencia ordenado y lo que percibe el usuario, y complica cualquier ley de control que estime el par de salida a partir del error de posición. También subyace a un efecto más sutil: una etapa de reducción multiplica la inercia del rotor por aproximadamente el cuadrado de la relación en la salida, así que un módulo con reducción refleja más inercia que una articulación de accionamiento directo con el mismo par de salida, y la inercia reflejada es uno de los términos que deciden qué tan transparente se siente la articulación.
A dónde va el calor del bobinado
El par continuo es una afirmación térmica, y la ruta térmica difiere mucho entre las dos vías. Un estator sin carcasa normalmente se atornilla directamente en un eslabón metálico, así que la estructura del miembro pasa a formar parte del disipador; el par nominal del fabricante supone unas condiciones que el diseñador tiene que reproducir. Un actuador sellado disipa a través de su propia carcasa hacia aquello contra lo que va montado, lo que resulta cómodo pero fijo. En un dispositivo ponible el caso térmico se complica aún más, porque la articulación suele quedar cubierta por una prenda o un brazalete. Una cifra de pico describe un transitorio y no un caso de mantenimiento, y un servicio de soporte de postura puede exigir par nominal durante minutos seguidos.
Espacio radial frente a espacio axial
Las dos rutas fallan geométricamente en direcciones distintas. Las unidades de rotor interno de esta gama —entre ellas el RI50 KV100 y el RI80 V2.0 KV75— llevan el rotor dentro del estator, así que la longitud axial la fija el paquete y el tamaño radial el diámetro de la carcasa; es el mecanismo, y no el motor, el que decide cuánto se hace de profundo el conjunto. Los módulos sellados tienen casi uniformemente forma de torta plana, con la etapa de reducción apilada sobre el eje del motor, y la serie AKE va de 25 mm a 43.5 mm de longitud axial frente a 69 mm a 107.5 mm de diámetro. Una articulación montada lateralmente junto al eje anatómico —que es la disposición habitual en la rodilla y la cadera— se beneficia de esa forma, mientras que una carcasa estrecha y profunda no.
Qué se internaliza
El último requisito rara vez se escribe y a menudo decide el resultado. Un actuador integrado saca del proyecto y traslada al fabricante un diseño mecánico, una selección de rodamientos, una instalación de encoder y un paquete de electrónica de accionamiento. Un conjunto sin carcasa mete los cuatro dentro, y con ellos el equilibrado del rotor, el ajuste del eje, la alineación del encoder y la responsabilidad de lo que haga el conjunto a temperatura. Para un solo prototipo la segunda columna es cara; en volumen, o cuando la geometría de la articulación es el producto, puede ser la única forma de alcanzar el objetivo.
Conjuntos sin carcasa y actuadores integrados, uno junto al otro
La tabla reúne siete unidades registradas de las dos arquitecturas, ordenadas por masa. Los valores de par y masa son los publicados en cada registro de producto de ToBMS.
| Modelo | Arquitectura | Relación de reducción | Tensión de alimentación | Par nominal | Par máximo | Peso |
|---|---|---|---|---|---|---|
| RO50 KV108 Lite | Conjunto sin carcasa | - | 24 V | 0.3 Nm | 0.9 Nm | 105 g |
| RI50 KV100 | Conjunto sin carcasa | - | 24/36/48 V | 0.58 Nm | 1.67 Nm | 180.8 g |
| AKE60-8 KV80 | Actuador integrado | 8:1 | 24 V | 5 Nm | 12.5 Nm | 260 g |
| RI80 V2.0 KV75 | Conjunto sin carcasa | - | 24/36/48 V | 1.45 Nm | 4.1 Nm | 411 g |
| AK80-6 KV100 | Actuador integrado | 6:1 | 48 V | 6 Nm | 12 Nm | 485 g |
| AKE80-8 KV30 | Actuador integrado | 8:1 | 48 V | 12 Nm | 30 Nm | 570 g |
| RO100 KV55 | Conjunto sin carcasa | - | 48 V | 4 Nm | 12 Nm | 710 g |
Los cuatro conjuntos sin carcasa están listados en la categoría Motores par sin carcasa de ToBMS; las tres unidades selladas se encuentran en Actuadores robóticos y Actuadores QDD. La columna Relación de reducción se deja en blanco para los conjuntos sin carcasa porque la reducción no es una propiedad del motor: es la etapa que el diseñador atornille. Para las unidades AKE no hay ninguna cifra de potencia nominal registrada en los registros de ToBMS, así que aquí no se cita ninguna. Las dimensiones de la envolvente se dan en el texto y no en la tabla para mantener legible el número de columnas.
El primer patrón es el que este artículo existe para hacer explícito. Leyendo la tabla por masa, el módulo sellado de 260 g produce más par nominal que los motores desnudos de 411 g y 710 g situados por encima y por debajo. No es una afirmación sobre la calidad del motor; es lo que hace una etapa de reducción. El par nominal de un motor sin carcasa es una cifra de eje de motor, y el par nominal de un módulo sellado es una cifra de eje de salida medida después de la caja de engranajes. Las dos cifras están en lados distintos de una relación y no son comparables sin decir qué lado se está citando.
El segundo patrón es la división por tensión. Las tres unidades más ligeras registran una sola tensión —24 V para el RO50 KV108 Lite, el RI50 KV100 en su valor nominal base y el AKE60-8 KV80—, y solo el RI50 KV100 también acepta 36 V y 48 V. A partir de 485 g, todas las unidades de la tabla registran 48 V, que es la cifra que decide el paquete de baterías y no el motor. En un dispositivo ponible esto suele quedar resuelto pronto, porque sigue a la química de celdas y al juego de conectores ya elegidos para la prenda, y no al motor.
El tercer patrón es lo poco que se diferencian entre sí los motores desnudos en velocidad de salida. Las unidades sin carcasa de aquí registran velocidades nominales entre 1090 rpm y 2100 rpm antes de cualquier reducción, mientras que las unidades selladas registran de 150 rpm a 603 rpm después de la suya. La velocidad en la articulación, y no en el eje de un motor, es la cifra que encaja con la literatura de biomecánica, y en el lado sin carcasa solo está disponible una vez elegida la reducción.
Cómo leer la comparación con justicia
Tres magnitudes se citan habitualmente en ambas arquitecturas como si significaran lo mismo. No lo hacen, y cada una invierte una clasificación cuando se separan las definiciones.
El par por kilogramo son dos magnitudes distintas
Dividir el par nominal entre la masa da una cifra que parece comparable en toda la tabla y no lo es. En el lado motor de la relación, las cifras registradas son de unos 2.9 Nm/kg para el RO50 KV108 Lite, 3.2 Nm/kg para el RI50 KV100, 3.5 Nm/kg para el RI80 V2.0 KV75 y 5.6 Nm/kg para el RO100 KV55. En el lado de salida, la misma aritmética da unos 19 Nm/kg nominales para el AKE60-8 KV80, 21 Nm/kg para el AKE80-8 KV30 y 12 Nm/kg para el AK80-6 KV100, subiendo a 48, 53 y 25 Nm/kg respectivamente con el par de pico. Todas ellas se derivan aquí dividiendo el par registrado entre la masa registrada. Los dos grupos difieren en un factor de aproximadamente cuatro a seis, y nada de esa diferencia está disponible como margen de diseño: es la relación de reducción expresada como densidad.
La velocidad se mide en lados opuestos del reductor
Las cifras de velocidad registradas confirman la misma asimetría. El AKE60-8 KV80 gira a 180 rpm nominales y 240 rpm en vacío en la salida, es decir, unos 1080 y 1440 grados por segundo; el AKE80-8 KV30 registra 150 y 195 rpm, unos 900 y 1170 grados por segundo. El AK80-6 KV100, con su etapa 6:1 más rápida, registra 603 rpm nominales y 800 rpm en vacío, aproximadamente 3620 y 4800 grados por segundo en la salida. Las unidades sin carcasa registran velocidades de motor un orden de magnitud mayores —el RO100 KV55 gira a 2000 rpm nominales, unos 12000 grados por segundo—, pero esa velocidad solo está disponible en la articulación si el diseño emplea un accionamiento directo o una reducción muy somera. Todas las conversiones de aquí multiplican las rpm registradas por seis y son derivadas y no publicadas.
La corriente pertenece a la etapa de potencia
La corriente nominal y de pico está registrada para todas las unidades de esta comparación, y no describen solo el motor. El AKE60-8 KV80 y el AKE80-8 KV30 registran ambos 4.8 A nominales y 12 A de pico, mientras entregan 5 Nm y 12 Nm nominales respectivamente, que es el efecto de la distinta tensión de bus y no del bobinado. El RO100 KV55 registra 20 A nominales y 62 A de pico. Las cifras de corriente de un conjunto sin carcasa se citan para el bobinado, y el mazo de cables, el variador y el diseño térmico los aporta el equipo de ingeniería, así que el presupuesto de corriente hay que construirlo en lugar de leerlo. Cuando se incluye una placa de variador, como en las unidades selladas, la corriente registrada es también una afirmación sobre la capacidad de esa placa.
Cuatro conjuntos sin carcasa para una articulación ponible
La gama sin carcasa abarca de 20 g a 710 g, y cuatro unidades dentro de ella cubren el caso ponible desde las articulaciones distales hasta las proximales.
RI50 KV100 y RO50 KV108 Lite — el extremo ligero y rápido
El RI50 KV100 es un inrunner suministrado para sistemas de 24 V a 48 V: 0.58 Nm nominales y 1.67 Nm de pico, 66 W de potencia nominal, 180.8 g y un cuerpo de 54 mm y 27 mm de profundidad, con una velocidad nominal registrada de 1090 rpm a 24 V. Su descripción general nombra los exoesqueletos directamente, junto a los cuadrúpedos y a las articulaciones de brazo robótico. La aritmética que lo hace interesante para una articulación es la que la tabla esconde: montar una etapa 8:1 y el par nominal pasa a unos 4.6 Nm a aproximadamente 136 rpm, antes de las pérdidas del reductor, lo que se acerca a la salida del módulo sellado de 260 g con la misma reducción. El motor desnudo es más ligero que el módulo; el reductor, los rodamientos, el encoder y el variador son la diferencia, y todos ellos se trasladan al proyecto.
La presentación del fabricante del RO50 Lite, un motor sin carcasa orientado a robots colaborativos, exoesqueletos y automatización de precisión: el caso en que una articulación no puede permitirse una carcasa sellada alrededor.
Página de vídeo de ToBMSVer en YouTubeEl RO50 KV108 Lite se sitúa en el extremo más ligero de la misma ruta, con 105 g en un cuerpo de 61.7 mm por 14.5 mm, 0.3 Nm nominales y 0.9 Nm de pico en un bus de 24 V y 66 W de potencia nominal. Dos detalles importan en el trabajo ponible: su cuerpo de 61.7 mm solo tiene 14.5 mm de profundidad, y la referencia a un gran eje hueco en su propia descripción apunta al paso de cables por el eje de la articulación. Ninguna de las dos unidades lleva realimentación propia —las variantes RO40 KV140 y RO50 KV108 Lite se suministran explícitamente sin sensores Hall, y los registros de ToBMS no llevan ningún campo de especificación de encoder—, así que el dispositivo de realimentación es una decisión de diseño en el lado sin carcasa, exactamente igual que es una propiedad fija en el lado sellado.
RI80 V2.0 KV75 — la mitad de la gama de rotor interno
El RI80 V2.0 KV75 sube a 1.45 Nm nominales y 4.1 Nm de pico desde un cuerpo de 85 mm y 411 g, con 172 W de potencia nominal en un bus seleccionable de 24/36/48 V y velocidades nominales de 1135 rpm a 24 V. Su descripción general lista robots humanoides, exoesqueletos, cuadrúpedos y módulos articulares pesados. El registro da una corriente de pico de 27.6 A y una corriente nominal de 9.4 A, y una potencia nominal de 172 W: a diferencia de las unidades selladas, aquí no falta ninguna cifra de potencia nominal, así que un presupuesto continuo puede al menos arrancarse desde el registro.
RO100 KV55 — cuando la articulación misma se convierte en carcasa
El RO100 KV55 es la unidad más grande de esta comparación: 4 Nm nominales y 12 Nm de pico, 838 W de potencia nominal a 48 V, 710 g en un cuerpo de 113.5 mm por 36.2 mm, 21 pares de polos, con corrientes nominal y de pico de 20 A y 62 A. Es la ilustración más clara del compromiso central de este artículo. Como articulación de accionamiento directo entrega 4 Nm de forma continua sin engrane dentado y por tanto sin el juego que introduce una reducción, y gira a 2000 rpm nominales —unos 12000 grados por segundo—, que es mucha más velocidad de salida que cualquier unidad con reducción de la tabla. En contra, pesa 710 g para producir algo menos de par nominal que un módulo sellado de 260 g, y necesita un juego de rodamientos, un encoder y un variador que el módulo sellado ya contiene. Es la respuesta correcta cuando la articulación debe ser rígida, rápida y silenciosa, y la respuesta equivocada cuando domina la masa en el miembro.
Tres actuadores integrados, uno con un despliegue documentado
El lado sellado de la comparación cubre las mismas posiciones de articulación con una fracción del esfuerzo de integración, a costa de la envolvente, el juego y la reducción térmica del fabricante.
AKE60-8 KV80 — el módulo sellado más pequeño de la comparación
El AKE60-8 KV80 pesa 260 g en un cuerpo de 69 mm por 25 mm y entrega 5 Nm nominales y 12.5 Nm de pico a través de una etapa 8:1 en un bus de 24 V, a 180 rpm nominales y 240 rpm en vacío, con 4.8 A nominales y 12 A de pico y un juego registrado de 0.15. Su descripción general lo sitúa en articulaciones compactas de humanoides y exoesqueletos. Dos propiedades lo separan de los conjuntos sin carcasa a los que desplaza en una articulación distal: es la única unidad de esta comparación con una sola tensión nominal de 24 V, y sus 14 pares de polos difieren de los 21 registrados en los módulos mayores, lo que cambia los requisitos de conmutación. Mezclarlo con una unidad proximal de 48 V significa dos distribuciones.
AK80-6 KV100 — el módulo con un montaje de exoesqueleto documentado
El AK80-6 KV100 es la única unidad de aquí con un despliegue registrado en una plataforma ponible. Usa una reducción 6:1 para alcanzar 6 Nm nominales y 12 Nm de pico con 340 W de potencia nominal a 48 V, a 603 rpm nominales y 800 rpm en vacío, con 9.7 A nominales y 20 A de pico, pesando 485 g en un cuerpo de 98 mm por 38.5 mm y registrando un juego de 0.22. Su descripción general nombra exoesqueletos y robots cuadrúpedos, y el fabricante ha publicado una demostración de la unidad accionando un exoesqueleto bilateral de miembro inferior desarrollado en el Georgia Institute of Technology. Para un equipo que sopesa la ruta integrada, ese es un dato que los conjuntos sin carcasa de esta comparación no pueden igualar: el módulo se ha hecho funcionar en la aplicación.
Una demostración de dos minutos del AK80-6 KV100 accionando un exoesqueleto bilateral de miembro inferior construido en Georgia Tech: lo más parecido en esta comparación a un montaje de referencia para la ruta integrada.
Página de vídeo de ToBMSVer en YouTubeAKE80-8 KV30 — cuando el requisito es 30 Nm de pico
El AKE80-8 KV30 eleva el lado sellado a 12 Nm nominales y 30 Nm de pico desde 570 g en un cuerpo de 87 mm por 32 mm, en un bus de 48 V, a 150 rpm nominales y 195 rpm en vacío, con 4.8 A nominales y 12 A de pico y el mismo juego registrado de 0.15. Su descripción general lo sitúa en exoesqueletos, robots de rehabilitación y articulaciones con patas, y su propia especificación cita directamente una cifra de densidad de par. Es el punto en el que la ruta integrada deja de ser la opción compacta y empieza a ser la potente: nada en la mitad sin carcasa de la tabla alcanza 30 Nm de pico sin un reductor, y el mayor motor desnudo de allí produce 12 Nm de pico con 710 g.
Dónde acaba usándose cada ruta
Las mismas siete unidades aparecen en distintas categorías ponibles, y la división entre las rutas sigue a la articulación y no a la plataforma.
Marcha asistida y transporte de carga
Los dispositivos de asistencia de cadera-rodilla-tobillo son el caso de uso dominante de los módulos sellados, y el patrón va de proximal a distal: la unidad más densa en la cadera, una unidad intermedia en la rodilla y la más ligera en el tobillo. El razonamiento es el coste metabólico acumulado de la masa distal y no la demanda de par de cada articulación por separado. Los Actuadores para exoesqueleto se seleccionan normalmente desde el extremo distal hacia atrás exactamente por esta razón, y los conjuntos sin carcasa entran en escena en el tobillo y la rodilla, donde el miembro puede mecanizarse para llevar el estator y la geometría de la articulación merece la pena poseerla.
Equipos de rehabilitación en clínica
Un equipo fijo quita la batería de encima de quien lo lleva, lo que relaja de golpe el argumento de la masa y la decisión sobre la tensión de bus. Lo que queda es la suavidad, la fidelidad de fuerza y cómo se comporta la articulación frente a un paciente que puede ser incapaz de ayudarla. La ruta sin carcasa encaja bien en este caso porque el estator puede atornillarse en un bastidor grande y anclado que haga también de disipador, y porque un accionamiento directo evita la histéresis de juego que complica la estimación de par. Los módulos sellados aparecen aquí también; sus descripciones generales nombran la rehabilitación junto a los exoesqueletos, y el campo más amplio del Robot de rehabilitación cubre los dispositivos estrechamente relacionados.
Interfaces de miembro superior y mano
El apoyo de hombro y codo concentra el problema de empaquetado más difícil del trabajo ponible: la articulación que necesita asistencia está cerca del cuerpo, y cualquier cosa montada sobre ella resulta inmediatamente molesta. Las unidades sin carcasa de menos de 100 g son el encaje natural, y el RI30 KV260 con su orificio de 17 mm responde directamente al paso de cables por el eje del hombro. Cuando un dispositivo necesita asistencia en varios grados de libertad del tren superior, el campo más amplio del Robot humanoide cubre las mismas clases de articulación en otros formatos, y la selección de Módulo articular extiende aún más la ruta sellada.
Lista de comprobación para la selección
La ruta normalmente queda fijada mucho antes que el motor, porque la geometría de una articulación de exoesqueleto y el recorrido del mazo a su alrededor se diseñan en torno a la respuesta. Estas comprobaciones pertenecen al momento anterior a ese punto de congelación.
Fijar la articulación antes que el motor
- Anotar si la relación de reducción es una variable de diseño o una condición dada. Si es una condición dada, la ruta integrada ya es dueña de la decisión; si es una variable, ninguna cifra de par sin carcasa significa nada hasta que se le asocie una relación.
- Establecer el presupuesto de juego y lo que compra. Un accionamiento directo no introduce ninguno por engrane dentado, una etapa planetaria de esta gama registra de 0.15 a 0.22, y la unidad de ese campo no es coherente en la gama más amplia de actuadores: confirmar con el fabricante si son minutos de arco o grados, y a qué par.
- Fijar el requisito de par continuo frente al caso de mantenimiento y no frente al transitorio, y contrastarlo con el par nominal durante todo el periodo de mantenimiento.
Qué se internaliza
- Listar cada pieza que el conjunto sin carcasa no incluye —juego de rodamientos, encoder, ajuste del eje, carcasa, ruta térmica, variador— y valorar el tiempo de ingeniería, no solo las piezas.
- Comprobar la superficie de montaje del estator frente a la especificación térmica. Una cifra nominal de una hoja de datos supone una ruta de calor que el diseño tiene que proporcionar de verdad.
- Decidir quién asume el equilibrado del rotor, la alineación del encoder y el comportamiento del conjunto a temperatura, y luego escribirlo en la definición de la interfaz.
Cerrar los huecos del registro con el fabricante
- El AKE60-8 KV80 y el AKE80-8 KV30 no registran ninguna cifra de potencia nominal, así que el presupuesto de potencia continua de los módulos sellados tiene que venir de la hoja de datos; el AK80-6 KV100 sí la lleva, 340 W.
- No hay ninguna dimensión de eje, orificio o rosca registrada para la serie sellada de esta comparación, así que los patrones de tornillos y los brazos de palanca no pueden fijarse solo con el registro.
- El RI80 V2.0 KV75 registra una corriente de pico de 27.6 A y una corriente nominal de 9.4 A; la ventana de servicio detrás de la cifra de corriente de pico debería confirmarse contra la especificación del fabricante antes de dimensionar una etapa de potencia a partir de ella.
Preguntas frecuentes
Q¿Por qué un actuador integrado de 260 g supera en par a un motor sin carcasa de 710 g?
Porque las dos cifras se miden en lados opuestos de una caja de engranajes. Los 4 Nm del motor sin carcasa son un valor de eje de motor; los 5 Nm del módulo sellado son un valor de eje de salida medido después de una etapa 8:1. Poner la misma etapa 8:1 en el motor sin carcasa elevaría su salida a unos 32 Nm antes de las pérdidas del reductor, por encima de los 5 Nm del módulo, pero también añadiría el reductor, el juego de rodamientos, el encoder y el variador que el módulo sellado ya contiene. La brecha de densidad entre unos 5.6 Nm/kg y unos 19 Nm/kg es la relación de reducción expresada como comparación, no un margen.
Q¿Cuándo es un conjunto sin carcasa la mejor ruta para una articulación de exoesqueleto?
Cuando la restricción que ata es la geometría, la rigidez o la ruta de integración, y no el par. El accionamiento directo elimina el engrane dentado y por tanto el juego que este introduce; un estator atornillado en un eslabón metálico convierte la estructura del miembro en un disipador; un gran eje hueco permite que el mazo pase por el eje de la articulación; y una articulación cuyo cuerpo y eslabón son una sola pieza mecanizada no puede construirse en absoluto alrededor de una carcasa sellada. El coste es que el juego de rodamientos, el encoder, el variador y el diseño térmico se trasladan todos al proyecto.
Q¿Significa siempre una relación de reducción menor una mejor retroaccionabilidad?
Una relación baja deja en general un tren de engranajes más fácil de accionar desde el lado de salida que una alta, y multiplica la inercia reflejada del rotor por un factor menor, que es la razón de que las etapas de relación baja no dejen de aparecer en el trabajo ponible. No es el único término: el rozamiento en la reducción, la resistencia de los rodamientos y el comportamiento del variador sin alimentación también cuentan, y ninguno de ellos está registrado para las unidades de esta comparación. Una articulación sin carcasa de accionamiento directo elimina por completo el término de reducción, pero deja los otros tres.
Q¿Cuánto juego registran las unidades selladas?
El AKE60-8 KV80, el AKE80-8 KV30 y el AKE90-8 KV35 registran todos 0.15; el AK80-6 KV100 registra 0.22 y el AK70-10 KV100 registra 0.2. El campo de juego de ToBMS no se registra en una unidad coherente en el resto de la gama de actuadores, así que estos valores deben tratarse como indicativos y no como valores verificados en minutos de arco. Confirmar si el fabricante los da en minutos de arco o en grados, a qué par y antes o después del rodaje.
Q¿Qué ruta conviene a un primer prototipo?
Un actuador integrado, en la mayoría de los casos. Quita del calendario un diseño mecánico, una selección de rodamientos, una instalación de encoder y un paquete de accionamiento, y llega con datos de ensayo publicados. Un conjunto sin carcasa merece el esfuerzo extra cuando la geometría de la articulación forma parte de lo que el proyecto intenta demostrar, cuando el miembro se va a mecanizar de todos modos, o cuando el diseño ya ha llegado al punto en que la envolvente, el juego o la reducción térmica del fabricante se han convertido en la restricción que ata.
Q¿Qué figura en la ficha técnica del fabricante para estas unidades?
Tres cosas en particular. No hay ninguna cifra de potencia nominal registrada para los módulos AKE, así que el presupuesto de potencia continua tiene que venir de la hoja de datos. No hay ninguna dimensión de eje, orificio o rosca registrada para la serie sellada, así que la interfaz mecánica no puede dibujarse desde el registro. Y no hay ninguna especificación de encoder registrada para los conjuntos sin carcasa ni para la serie AKE, así que la resolución de realimentación, el protocolo y la multiplicación deben confirmarse con el fabricante antes de elegir un controlador. Cuando falta un valor, se ha nombrado en el texto en lugar de rellenarlo.
Recursos oficiales
CubeMars publica una página de especificación para cada motor y módulo, y esas páginas —y no los resúmenes de terceros— son la referencia para los valores térmicos, los detalles de realimentación, los planos mecánicos y el firmware vigente. Las páginas del fabricante de las unidades tratadas aquí son el RI50 KV100, el RI80 V2.0 KV75 y el RO100 KV55 en el lado sin carcasa, y el AKE60-8 KV80, el AK80-6 KV100 y el AKE80-8 KV30 en el lado sellado. Donde un registro de ToBMS guarda silencio —potencia nominal, dimensiones de la interfaz, especificación de realimentación, unidad de juego—, esas páginas o la hoja de datos correspondiente son el lugar donde cerrar la brecha.
Para continuar
Para pasar de la lectura a una preselección, tres herramientas funcionan en secuencia: los conjuntos sin carcasa están en la categoría Motores par sin carcasa, las unidades selladas en Actuadores robóticos y Actuadores QDD, los candidatos pueden acotarse por par, tensión y masa en Selección, y las unidades elegidas pueden confrontarse entre sí en Comparar productos.
Cuatro guías de ToBMS se extienden lateralmente desde aquí. La Motores de par sin carcasa: elección del kit de estátor y rótor cubre toda la gama de estator y rotor, la Actuadores para exoesqueleto: tres módulos CubeMars QDD de 260 g a 1.4 kg recorre la ruta sellada de relación baja por cadera, rodilla y tobillo, la Actuadores QDD: qué aporta una relación 8:1 explica qué cambia la propia etapa de reducción, y la Cómo elegir un módulo de articulación: cinco actuadores CubeMars de 190 g a 1.4 kg cubre las familias selladas más amplias que rodean a estas unidades. Para comparaciones más allá de una sola gama, Motores BLDC para exoesqueletos reúne las coincidencias registradas en toda la gama de productos.
La versión corta: decidir primero si la relación de reducción es una condición dada o una variable, porque esa sola respuesta selecciona la ruta. Si es una condición dada, el actuador integrado ya ha tomado la decisión y el trabajo restante es encajar el miembro alrededor de su envolvente, su juego y su reducción térmica. Si es una variable, comparar solo cifras del lado motor contra cifras del lado motor, añadir la relación a ambos lados antes de comparar el par, y contar el juego de rodamientos, el encoder y el variador como parte del coste de la opción sin carcasa.







