
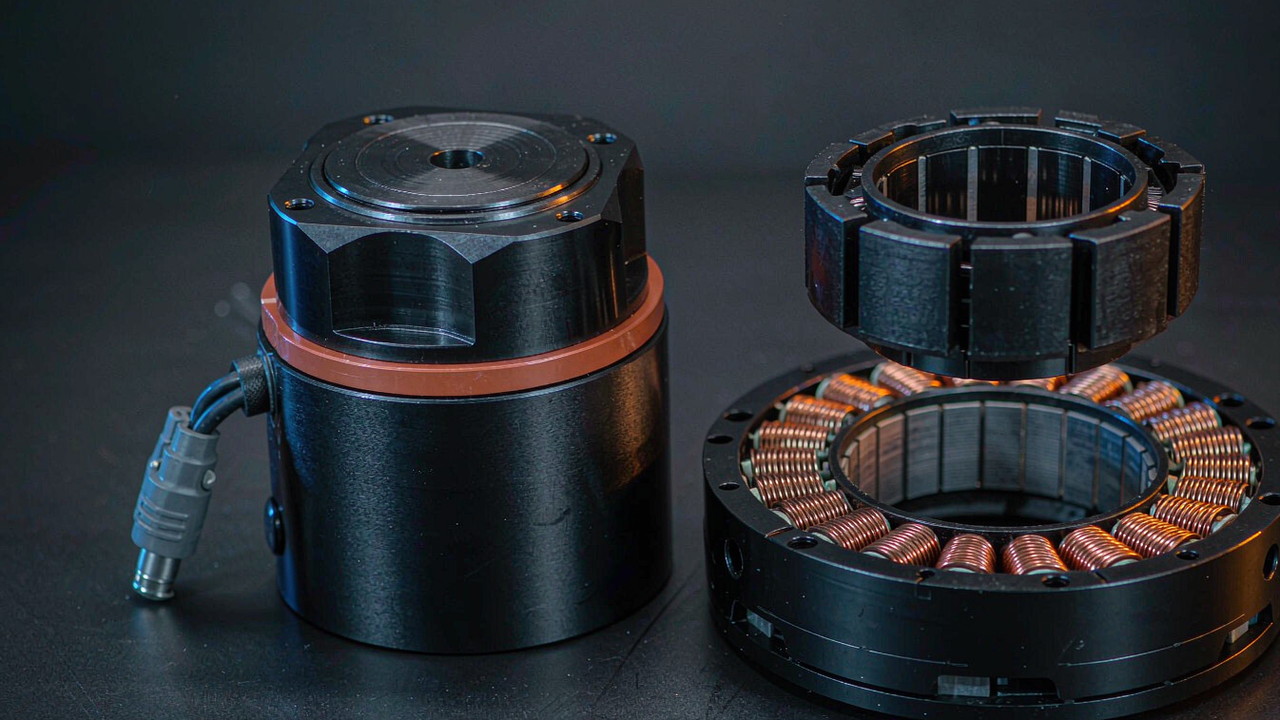
Desain Motor BLDC untuk eksoskeleton berakhir di salah satu dari dua tempat, dan percabangannya muncul lebih awal. Entah sendi dirakit di sekeliling motor torsi tanpa rangka - sebuah stator dan rotor yang dipasok sebagai bagian terpisah, tanpa rumah, tanpa bantalan dan tanpa umpan balik - atau sendi dibangun di sekeliling aktuator terintegrasi yang tiba dalam keadaan tersegel, bergir, dan siap dibaut. Kedua jalur memakai mesin brushless yang sangat mirip di dalamnya, dan keduanya tidak dapat dipertukarkan dalam sebuah tinjauan desain. Satu jalur menempatkan struktur sendi, pemilihan bantalan, enkoder dan penggerak di sisi meja tim rekayasa; jalur lain menempatkannya di dalam modul jadi yang dirancang produsen. Panduan ini mempertemukan kedua arsitektur itu pada persyaratan yang benar-benar menggerakkan keputusan sendi yang dipakai di tubuh - massa di anggota gerak, kekakuan, jalur termal, dimensi amplop, dan upaya integrasi - menggunakan tujuh unit tercatat yang mencakup 105 g hingga 710 g di sisi tanpa rangka dan 260 g hingga 570 g di sisi terintegrasi.
Perbandingan di bawah ini sengaja mencampur produk yang tidak diukur pada sisi yang sama dari sebuah kotak roda gigi, karena ketidaksesuaian itulah keputusannya sendiri. Setiap angka dalam artikel ini diambil dari spesifikasi yang diterbitkan produsen sebagaimana tersimpan dalam catatan produk ToBMS untuk unit tersebut, kecuali konversi satuan dan aritmetika kepadatan, yang ditandai sebagai hasil turunan di tempat kemunculannya. Tidak ada yang diperkirakan di sini, dan bila suatu nilai tidak tercatat, nilai itu disebut sebagai tidak tersedia alih-alih diisi.
Jawaban singkat
Untuk prototipe pertama yang dipakai di tubuh, aktuator terintegrasi biasanya lebih cepat dan sering kali menjadi sistem total yang lebih ringan. AKE60-8 KV80 berbobot 260 g dan menghasilkan 5 Nm nominal serta 12.5 Nm puncak melalui satu tahap 8:1, yang berarti torsi nominalnya lebih besar daripada yang dihasilkan motor tanpa rangka 710 g secara sendiri. Tidak ada yang perlu dirancang di sekelilingnya: tahap roda gigi planet, set bantalan, dan penggerak berada di dalam cangkangnya.
Sebaliknya, kit tanpa rangka menang ketika kendalanya adalah geometri dan bukan torsi. Jika keluaran sendi harus berupa sendi itu sendiri - penggerak langsung di pinggul tanpa tahap reduksi dan karenanya tanpa backlash - maka RO100 KV55 dengan 4 Nm nominal tidak memerlukan kotak roda gigi sama sekali. Jika sebuah jalur kabel harus melewati sumbu, atau stator harus dibaut ke link yang sekaligus berfungsi sebagai heatsink, atau rumah dan anggota gerak merupakan satu bagian hasil pemesinan, maka kit tanpa rangka adalah satu-satunya jalur yang memungkinkan hal itu. Komprominya adalah upaya rekayasa dan desain bantalan serta enkoder yang kini menjadi tanggungan tim.
Apa yang sebenarnya diberikan setiap jalur
Garis pembaginya bukan motornya. Kedua jalur memakai mesin brushless tiga fasa di bawah kendali berorientasi medan, dan keduanya mengambil dari kumpulan stator yang dililit dengan tangan yang sama. Yang berbeda adalah bagian mana dari sebuah mekanisme sendi yang lengkap yang tiba di dalam kotak.
Kit tanpa rangka adalah stator, rotor, dan tidak ada apa pun di antaranya
Motor torsi tanpa rangka dikirim sebagai dua rakitan terpisah. Stator membawa kumparan dan laminasi lalu dipasang ke struktur apa pun yang disediakan perancang; rotor membawa magnet dan dipasang ke poros yang juga disediakan perancang. Tidak ada rumah, tidak ada flange keluaran, tidak ada set bantalan, tidak ada enkoder, dan tidak ada elektronik penggerak. Sebagai gantinya, kit ini menghapus setiap antarmuka yang jika tidak demikian harus dikompromikan produsen. Poros berongga berukuran besar tersedia untuk perutean kabel - RI30 KV260 membawa bore 17 mm dalam bodi 38 mm - dan permukaan pemasangan, jalur panas, serta panjang aksial semuanya menjadi variabel desain alih-alih ketentuan yang sudah tetap.
Aktuator terintegrasi tiba dalam keadaan terakit dan tersegel
Aktuator terintegrasi adalah susunan yang berlawanan. Sebuah motor, satu tahap reduksi roda gigi planet, sebuah perangkat umpan balik, dan sebuah papan penggerak dirakit menjadi satu rumah dengan antarmuka keluaran yang telah ditentukan dan konektor listrik yang telah ditentukan. AK80-6 KV100 adalah contoh yang jelas: reduksi 6:1, 6 Nm nominal dan 12 Nm puncak, daya nominal 340 W pada 48 V, semuanya di dalam bodi 98 mm × 38.5 mm seberat 485 g, dengan angka backlash tercatat 0.22. Nilainya bukan salah satu angka tunggal dalam daftar itu; nilainya adalah bahwa seluruh rakitan merupakan satu nomor komponen dengan satu pola pemasangan dan satu set data pengujian.
Bagian yang tidak ada di kedua kotak
Tidak ada jalur yang lengkap dengan sendirinya, dan celahnya bersifat sistematis. Jalur tanpa rangka menyerahkan kepada tim rekayasa untuk merancang bantalan, pemasangan enkoder, kesesuaian rotor ke poros, rumah, jalur pendinginan, dan seluruh rangkaian penggerak - itulah pekerjaan yang biasanya diserap produsen motor bergir. Jalur terintegrasi menyerahkan kepada tim untuk menerima backlash produsen, umur bantalan produsen, penurunan rating termal produsen, dan dimensi amplop produsen, lalu merancang anggota gerak di sekelilingnya alih-alih sebaliknya. Ketika suatu desain memiliki ruang radial sempit di samping sebuah sendi, atau membutuhkan transparansi torsi yang tidak dapat diberikan tahap roda gigi planet, celah kedua itulah yang menjadi pengikat.
Lima persyaratan yang menentukan jalur
Lembar spesifikasi untuk kedua keluarga terlihat serupa tetapi menjawab pertanyaan yang berbeda. Dalam pekerjaan yang dipakai di tubuh, lima persyaratan secara konsisten memisahkan keduanya.
Massa di tempat pemakai benar-benar merasakannya
Massa tidak berbiaya sama di setiap sendi. Pada halaman aplikasi eksoskeleton, angka torsi nominal yang sama muncul pada unit dengan berat yang sangat berbeda, dan perbedaannya tidak terdistribusi merata: satu gram yang dibawa di pinggul ditopang oleh batang tubuh, sedangkan gram yang sama di distal lutut dipercepat dan diperlambat pada setiap langkah. Inilah alasan ujung paling ringan dari rentang tanpa rangka lebih penting daripada yang disiratkan angka torsinya. RO50 KV108 Lite berbobot 105 g dan RI30 KV260 berbobot 40 g, dan keduanya tidak membawa tahap reduksi, set bantalan, atau penggerak ke dalam sendi.
Kekakuan, backlash, dan bagaimana sendi terasa
Sendi tanpa rangka berpenggerak langsung tidak memiliki pertemuan gigi, sehingga tidak memperkenalkan backlashnya sendiri. Aktuator terintegrasi membawa backlash dari tahap roda gigi planetnya, dan angka yang tercatat di seluruh rentang ini berkisar dari 0.15 hingga 0.22. Backlash pada sendi yang aus muncul sebagai histeresis antara profil bantuan yang diperintahkan dan apa yang dipersepsikan pemakai, dan hal itu menyulitkan setiap hukum kendali yang memperkirakan torsi keluaran dari kesalahan posisi. Hal itu juga berada di bawah efek yang lebih halus: satu tahap reduksi mengalikan inersia rotor dengan kira-kira kuadrat rasio di keluaran, sehingga modul bergir merefleksikan lebih banyak inersia daripada sendi berpenggerak langsung dengan torsi keluaran yang sama, dan inersia tercermin adalah salah satu suku yang menentukan seberapa transparan sebuah sendi terasa.
Ke mana panas kumparan pergi
Torsi kontinu adalah pernyataan termal, dan jalur termalnya sangat berbeda antara kedua jalur. Stator tanpa rangka biasanya dibaut langsung ke link logam, sehingga struktur anggota gerak menjadi bagian dari heatsink; torsi nominal dari produsen mengasumsikan kondisi yang harus direproduksi perancang. Aktuator tersegel membuang panas melalui rumahnya sendiri ke apa pun yang menjadi tempat pemasangannya, yang praktis tetapi tetap. Pada perangkat yang dipakai di tubuh, kasus termalnya menjadi lebih rumit lagi karena sendi sering tertutup pakaian atau manset. Angka puncak menggambarkan keadaan transien dan bukan kasus penahanan, sementara tugas penopang postur dapat menuntut torsi nominal selama beberapa menit berturut-turut.
Ruang radial versus ruang aksial
Kedua jalur gagal dalam arah geometris yang berbeda. Unit inrunner dalam rentang ini - termasuk RI50 KV100 dan RI80 V2.0 KV75 - membawa rotor di dalam stator, sehingga panjang aksial ditentukan oleh tumpukan dan ukuran radial oleh diameter rangka; mekanismenya, bukan motornya, yang menentukan seberapa dalam rakitan itu jadinya. Modul tersegel hampir seragam berbentuk pancake, dengan tahap reduksi ditumpuk pada sumbu motor, dan seri AKE berkisar dari 25 mm hingga 43.5 mm panjang aksial dengan diameter 69 mm hingga 107.5 mm. Sendi yang dipasang secara lateral di samping sumbu anatomis - yaitu susunan yang lazim di lutut dan pinggul - terlayani dengan baik oleh bentuk itu, sedangkan rumah yang sempit dan dalam tidak.
Apa yang berpindah menjadi tanggung jawab internal
Persyaratan terakhir jarang dituliskan dan sering menentukan hasilnya. Aktuator terintegrasi memindahkan sebuah desain mekanis, sebuah pemilihan bantalan, sebuah pemasangan enkoder, dan sebuah paket elektronik penggerak keluar dari proyek dan masuk ke produsen. Kit tanpa rangka memindahkan keempatnya masuk, dan bersamanya keseimbangan rotor, kesesuaian poros, penyelarasan enkoder, dan tanggung jawab atas apa pun yang dilakukan rakitan pada suhu tinggi. Untuk satu prototipe, kolom kedua itu mahal; pada volume besar, atau ketika geometri sendi adalah produknya, itu bisa menjadi satu-satunya cara mencapai target.
Kit tanpa rangka dan aktuator terintegrasi secara berdampingan
Tabel ini menghimpun tujuh unit tercatat dari kedua arsitektur, diurutkan menurut massa. Nilai torsi dan massa sesuai yang diterbitkan pada setiap catatan produk ToBMS.
| Model | Arsitektur | Rasio Reduksi | Tegangan Nominal | Torsi Nominal | Torsi Puncak | Berat |
|---|---|---|---|---|---|---|
| RO50 KV108 Lite | Kit tanpa rangka | - | 24 V | 0.3 Nm | 0.9 Nm | 105 g |
| RI50 KV100 | Kit tanpa rangka | - | 24/36/48 V | 0.58 Nm | 1.67 Nm | 180.8 g |
| AKE60-8 KV80 | Aktuator terintegrasi | 8:1 | 24 V | 5 Nm | 12.5 Nm | 260 g |
| RI80 V2.0 KV75 | Kit tanpa rangka | - | 24/36/48 V | 1.45 Nm | 4.1 Nm | 411 g |
| AK80-6 KV100 | Aktuator terintegrasi | 6:1 | 48 V | 6 Nm | 12 Nm | 485 g |
| AKE80-8 KV30 | Aktuator terintegrasi | 8:1 | 48 V | 12 Nm | 30 Nm | 570 g |
| RO100 KV55 | Kit tanpa rangka | - | 48 V | 4 Nm | 12 Nm | 710 g |
Keempat kit tanpa rangka tercantum dalam kategori Motor Torsi Frameless ToBMS; ketiga unit tersegel berada di Aktuator Robotik dan Aktuator QDD. Kolom Reduksi dibiarkan kosong untuk kit tanpa rangka karena reduksi bukan properti motor - itu adalah tahap apa pun yang dibaut perancang. Tidak ada angka daya nominal yang tercatat untuk unit AKE dalam catatan ToBMS, sehingga tidak ada yang dikutip di sini. Dimensi amplop diberikan dalam teks dan bukan dalam tabel agar jumlah kolom tetap terbaca.
Pola pertama adalah yang ingin dibuat eksplisit oleh artikel ini. Membaca tabel menurut massa, modul tersegel 260 g menghasilkan torsi nominal lebih besar daripada motor telanjang 411 g dan 710 g di atas dan di bawahnya. Itu bukan klaim tentang kualitas motor; itulah yang dilakukan sebuah tahap reduksi. Torsi nominal motor tanpa rangka adalah angka pada poros motor, sedangkan torsi nominal modul tersegel adalah angka pada poros keluaran yang diukur setelah kotak roda gigi. Kedua angka itu berada di sisi yang berbeda dari sebuah rasio dan tidak dapat dibandingkan tanpa menyatakan sisi mana yang dikutip.
Pola kedua adalah pembagian tegangan. Ketiga unit paling ringan mencatat satu tegangan - 24 V untuk RO50 KV108 Lite, RI50 KV100 pada rating dasarnya, dan AKE60-8 KV80 - dan hanya RI50 KV100 yang juga menerima 36 V dan 48 V. Dari 485 g ke atas, setiap unit dalam tabel mencatat 48 V, yaitu angka yang menentukan pak baterai dan bukan motornya. Untuk perangkat yang dipakai di tubuh, hal ini biasanya diputuskan lebih awal, karena mengikuti kimia baterai dan set konektor yang sudah dipilih untuk pakaian itu, bukan mengikuti motornya.
Pola ketiga adalah betapa kecil perbedaan motor telanjang satu sama lain dalam kecepatan keluaran. Unit tanpa rangka di sini mencatat kecepatan nominal antara 1090 rpm dan 2100 rpm sebelum reduksi apa pun, sedangkan unit tersegel mencatat 150 rpm hingga 603 rpm setelah reduksinya. Kecepatan di sendi, bukan di poros motor, adalah angka yang cocok dengan literatur biomekanika, dan angka itu hanya tersedia di sisi tanpa rangka setelah reduksinya dipilih.
Membaca perbandingan secara adil
Tiga besaran lazim dikutip di kedua arsitektur seolah-olah keduanya berarti hal yang sama. Tidak demikian, dan masing-masing membalik peringkat ketika definisinya dipisahkan.
Torsi per kilogram adalah dua besaran yang berbeda
Membagi torsi nominal dengan massa menghasilkan angka yang terlihat sebanding di seluruh tabel padahal tidak. Di sisi motor dari rasio itu, angka tercatat sekitar 2.9 Nm/kg untuk RO50 KV108 Lite, 3.2 Nm/kg untuk RI50 KV100, 3.5 Nm/kg untuk RI80 V2.0 KV75, dan 5.6 Nm/kg untuk RO100 KV55. Di sisi keluaran, aritmetika yang sama menghasilkan sekitar 19 Nm/kg nominal untuk AKE60-8 KV80, 21 Nm/kg untuk AKE80-8 KV30, dan 12 Nm/kg untuk AK80-6 KV100, naik menjadi 48, 53, dan 25 Nm/kg secara berurutan pada torsi puncak. Semua ini diturunkan di sini dengan membagi torsi tercatat dengan massa tercatat. Kedua kelompok berbeda sekitar faktor empat hingga enam, dan tidak ada satu pun dari perbedaan itu yang tersedia sebagai margin desain - itu adalah rasio reduksi yang dinyatakan sebagai kepadatan.
Kecepatan diukur di sisi yang berlawanan dari tahap reduksi
Angka kecepatan yang tercatat menegaskan asimetri yang sama. AKE60-8 KV80 berputar pada 180 rpm nominal dan 240 rpm tanpa beban di keluaran, yaitu sekitar 1080 dan 1440 derajat per detik; AKE80-8 KV30 mencatat 150 dan 195 rpm, sekitar 900 dan 1170 derajat per detik. AK80-6 KV100, dengan tahap 6:1-nya yang lebih cepat, mencatat 603 rpm nominal dan 800 rpm tanpa beban, kira-kira 3620 dan 4800 derajat per detik di keluaran. Unit tanpa rangka mencatat kecepatan motor satu orde lebih tinggi - RO100 KV55 berputar pada 2000 rpm nominal, sekitar 12000 derajat per detik - tetapi kecepatan itu tersedia di sendi hanya jika desainnya memakai penggerak langsung atau reduksi yang sangat dangkal. Semua konversi di sini mengalikan rpm tercatat dengan enam dan merupakan hasil turunan, bukan angka terbitan.
Arus adalah urusan tahap daya
Arus nominal dan puncak tercatat untuk setiap unit dalam perbandingan ini, dan keduanya tidak hanya menggambarkan motornya. AKE60-8 KV80 dan AKE80-8 KV30 keduanya mencatat 4.8 A nominal dan 12 A puncak sementara masing-masing menghasilkan 5 Nm dan 12 Nm nominal, yang merupakan efek dari tegangan bus yang berbeda dan bukan dari kumparannya. RO100 KV55 mencatat 20 A nominal dan 62 A puncak. Angka arus kit tanpa rangka dikutip untuk kumparannya, sedangkan harness, penggerak, dan desain termalnya semuanya dipasok oleh tim rekayasa, sehingga anggaran arus harus dibangun dan bukan dibaca. Ketika papan penggerak disertakan, seperti pada unit tersegel, arus yang tercatat juga merupakan pernyataan tentang kemampuan papan itu.
Empat kit tanpa rangka untuk sendi yang dipakai di tubuh
Rentang tanpa rangka membentang dari 20 g hingga 710 g, dan empat unit di dalamnya mencakup kasus yang dipakai di tubuh dari sendi distal hingga sendi proksimal.
RI50 KV100 dan RO50 KV108 Lite - ujung yang ringan dan berkecepatan tinggi
RI50 KV100 adalah inrunner yang dipasok untuk sistem 24 V hingga 48 V: 0.58 Nm nominal dan 1.67 Nm puncak, daya nominal 66 W, 180.8 g, dan bodi 54 mm dengan kedalaman 27 mm, dengan kecepatan nominal tercatat 1090 rpm pada 24 V. Ikhtisarnya menyebut eksoskeleton secara langsung bersama robot berkaki empat dan sendi lengan robotik. Aritmetika yang membuatnya menarik untuk sebuah sendi adalah yang disembunyikan tabel: pasang tahap 8:1 dan torsi nominalnya menjadi sekitar 4.6 Nm pada kira-kira 136 rpm, sebelum rugi-rugi tahap reduksi, yang mendekati keluaran modul tersegel 260 g pada reduksi yang sama. Motor telanjangnya lebih ringan daripada modulnya; tahap reduksi, bantalan, enkoder, dan penggerak adalah selisihnya, dan semuanya berpindah ke dalam proyek.
Pengenalan dari produsen untuk RO50 Lite, sebuah motor tanpa rangka yang ditujukan untuk robot kolaboratif, eksoskeleton, dan otomasi presisi - kasus ketika sebuah sendi tidak mampu menanggung selubung tersegel di sekelilingnya.
Halaman video ToBMSTonton di YouTubeRO50 KV108 Lite berada di ujung paling ringan dari jalur yang sama dengan 105 g dalam bodi 61.7 mm × 14.5 mm, dengan 0.3 Nm nominal dan 0.9 Nm puncak pada bus 24 V serta daya nominal 66 W. Dua detail penting dalam pekerjaan yang dipakai di tubuh: bodi 61.7 mm-nya hanya 14.5 mm tebal, dan penyebutan poros berongga besar dalam deskripsinya sendiri mengarah pada perutean kabel melalui sumbu sendi. Tidak ada unit yang membawa umpan baliknya sendiri - varian RO40 KV140 dan RO50 KV108 Lite secara eksplisit dipasok tanpa sensor Hall, dan catatan ToBMS tidak memuat bidang spesifikasi enkoder sama sekali - sehingga perangkat umpan balik adalah keputusan desain di sisi tanpa rangka, persis seperti ia menjadi properti tetap di sisi tersegel.
RI80 V2.0 KV75 - bagian tengah dari rentang inrunner
RI80 V2.0 KV75 naik ke 1.45 Nm nominal dan 4.1 Nm puncak dari bodi 85 mm seberat 411 g, dengan daya nominal 172 W pada bus 24/36/48 V yang dapat dipilih dan kecepatan nominal 1135 rpm pada 24 V. Ikhtisarnya mencantumkan robot humanoid, eksoskeleton, robot berkaki empat, dan modul sendi berat. Catatan memberikan arus puncak 27.6 A dan arus nominal 9.4 A, serta daya nominal 172 W - tidak seperti unit tersegel, tidak ada angka daya nominal yang hilang di sini, sehingga setidaknya anggaran kontinu dapat dimulai dari catatan.
RO100 KV55 - ketika sendi itu sendiri menjadi rumahnya
RO100 KV55 adalah unit terbesar dalam perbandingan ini: 4 Nm nominal dan 12 Nm puncak, daya nominal 838 W pada 48 V, 710 g dalam bodi 113.5 mm × 36.2 mm, 21 pasang kutub, dengan arus nominal dan puncak 20 A dan 62 A. Unit ini adalah ilustrasi paling jelas dari kompromi sentral dalam artikel ini. Sebagai sendi berpenggerak langsung, ia menghasilkan 4 Nm secara kontinu tanpa pertemuan gigi dan karenanya tanpa backlash yang diperkenalkan oleh sebuah tahap reduksi, dan ia berputar pada 2000 rpm nominal - sekitar 12000 derajat per detik - yang jauh lebih banyak kecepatan keluaran daripada unit bergir mana pun dalam tabel. Sebaliknya, ia berbobot 710 g untuk menghasilkan torsi nominal yang sedikit lebih kecil daripada modul tersegel 260 g, dan ia memerlukan set bantalan, enkoder, dan penggerak yang sudah dimiliki modul tersegel. Ia adalah jawaban yang tepat ketika sendi harus kaku, cepat, dan senyap, dan jawaban yang salah ketika massa di anggota gerak mendominasi.
Tiga aktuator terintegrasi, satu dengan penerapan yang terdokumentasi
Sisi tersegel dari perbandingan ini mencakup posisi sendi yang sama dengan sebagian kecil upaya integrasi, dengan mengorbankan dimensi amplop, backlash, dan penurunan rating termal dari produsen.
AKE60-8 KV80 - modul tersegel terkecil dalam perbandingan ini
AKE60-8 KV80 berbobot 260 g dalam bodi 69 mm × 25 mm, menghasilkan 5 Nm nominal dan 12.5 Nm puncak melalui tahap 8:1 pada bus 24 V, pada 180 rpm nominal dan 240 rpm tanpa beban, dengan 4.8 A nominal dan 12 A puncak serta backlash tercatat 0.15. Ikhtisarnya menempatkannya pada sendi humanoid dan eksoskeleton yang ringkas. Dua properti membedakannya dari kit tanpa rangka yang digantikannya pada sendi distal: ia satu-satunya unit dalam perbandingan ini dengan rating tunggal 24 V, dan 14 pasang kutubnya berbeda dari 21 yang tercatat pada modul yang lebih besar, yang mengubah kebutuhan komutasi. Mencampurnya dengan unit proksimal 48 V berarti dua distribusi.
AK80-6 KV100 - modul dalam rakitan eksoskeleton yang terdokumentasi
AK80-6 KV100 adalah satu-satunya unit di sini dengan penerapan tercatat pada platform yang dipakai di tubuh. Ia memakai reduksi 6:1 untuk mencapai 6 Nm nominal dan 12 Nm puncak dengan daya nominal 340 W pada 48 V, pada 603 rpm nominal dan 800 rpm tanpa beban, dengan 9.7 A nominal dan 20 A puncak, berbobot 485 g dalam bodi 98 mm × 38.5 mm dan mencatat backlash 0.22. Ikhtisarnya menyebut eksoskeleton dan robot berkaki empat, dan produsen telah menerbitkan demonstrasi unit ini menggerakkan eksoskeleton tungkai bawah bilateral yang dikembangkan di Georgia Institute of Technology. Bagi tim yang menimbang jalur terintegrasi, itu adalah titik data yang tidak dapat disamai kit tanpa rangka dalam perbandingan ini: modul ini sudah dijalankan pada aplikasinya.
Demonstrasi dua menit AK80-6 KV100 yang menggerakkan eksoskeleton tungkai bawah bilateral buatan Georgia Tech - hal yang paling mendekati rakitan rujukan untuk jalur terintegrasi dalam perbandingan ini.
Halaman video ToBMSTonton di YouTubeAKE80-8 KV30 - ketika 30 Nm puncak menjadi persyaratannya
AKE80-8 KV30 menaikkan sisi tersegel ke 12 Nm nominal dan 30 Nm puncak dari 570 g dalam bodi 87 mm × 32 mm, pada bus 48 V, pada 150 rpm nominal dan 195 rpm tanpa beban dengan 4.8 A nominal dan 12 A puncak serta backlash tercatat yang sama yaitu 0.15. Ikhtisarnya menempatkannya pada eksoskeleton, robot rehabilitasi, dan sendi berkaki, dan spesifikasinya sendiri menyebut angka kepadatan torsi secara langsung. Inilah titik ketika jalur terintegrasi berhenti menjadi opsi yang ringkas dan mulai menjadi opsi yang bertenaga: tidak ada apa pun di separuh tabel tanpa rangka yang mencapai 30 Nm puncak tanpa tahap reduksi, dan motor telanjang terbesar di sana menghasilkan 12 Nm puncak dari 710 g.
Di mana setiap jalur akhirnya digunakan
Ketujuh unit yang sama muncul di berbagai kategori yang dipakai di tubuh, dan pembagian antara jalur mengikuti sendinya, bukan platformnya.
Gaya berjalan berbantuan dan pengangkutan beban
Perangkat bantu pinggul-lutut-pergelangan kaki adalah kasus penggunaan yang dominan untuk modul tersegel, dan polanya dari proksimal ke distal: unit terpadat di pinggul, unit menengah di lutut, yang paling ringan di pergelangan kaki. Alasannya adalah biaya metabolik kumulatif dari massa distal, bukan kebutuhan torsi setiap sendi secara terpisah. Aktuator eksoskeleton biasanya dipilih dari ujung distal lalu ke belakang justru karena alasan ini, dan kit tanpa rangka masuk ke dalam gambaran di pergelangan kaki dan lutut, tempat anggota gerak dapat dipesanin untuk membawa stator dan geometri sendinya layak dimiliki sendiri.
Rangka rehabilitasi berbasis klinik
Rangka stasioner memindahkan baterai dari pemakai, yang sekaligus melonggarkan argumen massa dan keputusan tegangan bus. Yang tersisa adalah kehalusan, kesetiaan gaya, dan bagaimana sendi berperilaku terhadap pasien yang mungkin tidak mampu membantunya. Jalur tanpa rangka cocok betul untuk kasus ini karena stator dapat dibaut ke rangka besar yang ditanam dan sekaligus berfungsi sebagai heatsink, dan karena penggerak langsung menghindari histeresis backlash yang menyulitkan estimasi torsi. Modul tersegel juga muncul di sini; ikhtisarnya menyebut rehabilitasi bersama eksoskeleton, dan bidang Robot Rehabilitasi yang lebih luas mencakup perangkat yang berkaitan erat.
Antarmuka tungkai atas dan tangan
Dukungan bahu dan siku memusatkan masalah pengemasan tersulit dalam pekerjaan yang dipakai di tubuh: sendi yang membutuhkan bantuan berada dekat dengan tubuh, dan apa pun yang dipasang padanya langsung dirasakan mengganggu. Unit tanpa rangka di bawah 100 g adalah kecocokan alaminya, dan RI30 KV260 dengan bore 17 mm-nya menangani perutean kabel melalui sumbu bahu secara langsung. Bila suatu perangkat membutuhkan bantuan pada beberapa derajat kebebasan tubuh bagian atas, bidang Robot Humanoid yang lebih luas mencakup kelas sendi yang sama dalam bentuk faktor lain, dan pemilihan Modul Sendi memperluas jalur tersegel lebih jauh.
Daftar periksa pemilihan
Jalur biasanya sudah ditetapkan jauh sebelum motornya, karena geometri sendi eksoskeleton dan jalur harness di sekelilingnya dirancang mengikuti jawabannya. Pemeriksaan berikut dilakukan sebelum titik pembekuan itu.
Tetapkan sendi sebelum motornya
- Tuliskan apakah rasio reduksi merupakan variabel desain atau ketentuan yang sudah tetap. Jika sudah tetap, jalur terintegrasi sudah memiliki keputusan itu; jika merupakan variabel, tidak ada angka torsi tanpa rangka yang berarti sampai sebuah rasio dilekatkan padanya.
- Tetapkan anggaran backlash dan apa yang dibelinya. Penggerak langsung tidak memperkenalkan apa pun dari pertemuan gigi, tahap roda gigi planet dalam rentang ini mencatat 0.15 hingga 0.22; konfirmasikan angkanya pada lembar data produsen, dan pada torsi berapa diukur.
- Tetapkan kebutuhan torsi kontinu terhadap kasus penahanan, bukan transien, dan sandingkan dengan torsi nominal selama seluruh periode penahanan.
Apa yang berpindah menjadi tanggung jawab internal
- Daftar setiap bagian yang tidak disertakan kit tanpa rangka - set bantalan, enkoder, kesesuaian poros, rumah, jalur termal, penggerak - dan hitung biaya waktu rekayasanya, bukan hanya komponennya.
- Periksa permukaan pemasangan stator terhadap rating termalnya. Angka nominal pada lembar data mengasumsikan jalur panas yang harus benar-benar disediakan oleh desainnya.
- Putuskan siapa yang bertanggung jawab atas keseimbangan rotor, penyelarasan enkoder, dan perilaku rakitan pada suhu tinggi, lalu tuliskan itu ke dalam definisi antarmuka.
Menutup celah catatan dengan produsen
- AKE60-8 KV80 dan AKE80-8 KV30 sama sekali tidak mencatat angka daya nominal, sehingga anggaran daya kontinu untuk modul tersegel harus berasal dari lembar data; AK80-6 KV100 memang membawanya, yaitu 340 W.
- Tidak ada dimensi poros, bore, atau ulir yang tercatat untuk seri tersegel dalam perbandingan ini, sehingga pola baut dan lengan tuas tidak dapat ditetapkan hanya dari catatan.
- RI80 V2.0 KV75 mencatat arus puncak 27.6 A dan arus nominal 9.4 A; jendela tugas di balik angka arus puncak harus dikonfirmasi terhadap spesifikasi produsen sebelum sebuah tahap daya ditentukan ukurannya darinya.
Pertanyaan yang sering diajukan
QMengapa aktuator terintegrasi 260 g torsinya melebihi motor tanpa rangka 710 g?
Karena kedua angka itu diukur pada sisi yang berlawanan dari sebuah kotak roda gigi. 4 Nm pada motor tanpa rangka adalah rating pada poros motor; 5 Nm pada modul tersegel adalah rating pada poros keluaran yang diukur setelah tahap 8:1. Memasang tahap 8:1 yang sama pada motor tanpa rangka akan menaikkan keluarannya menjadi kira-kira 32 Nm sebelum rugi-rugi tahap reduksi, di atas 5 Nm modul tersegel - tetapi itu juga menambahkan tahap reduksi, set bantalan, enkoder, dan penggerak yang sudah dimiliki modul tersegel. Selisih kepadatan antara kira-kira 5.6 Nm/kg dan kira-kira 19 Nm/kg adalah rasio reduksi yang dinyatakan sebagai perbandingan, bukan margin.
QKapan kit tanpa rangka menjadi jalur yang lebih baik untuk sendi eksoskeleton?
Ketika geometri, kekakuan, atau jalur integrasi adalah kendala pengikat dan bukan torsi. Penggerak langsung menghapus pertemuan gigi dan karenanya backlash yang diperkenalkannya; stator yang dibaut ke link logam mengubah struktur anggota gerak menjadi heatsink; poros berongga berukuran besar memungkinkan jalur kabel melewati sumbu sendi; dan sendi yang rumah serta link-nya merupakan satu bagian hasil pemesinan tidak dapat dibangun di sekeliling selubung tersegel sama sekali. Biayanya adalah set bantalan, enkoder, penggerak, dan desain termal semuanya berpindah ke internal.
QApakah rasio reduksi yang lebih rendah selalu berarti kemampuan digerakkan balik yang lebih baik?
Rasio rendah umumnya membuat rangkaian gigi lebih mudah digerakkan dari sisi keluaran daripada rasio tinggi, dan ia mengalikan inersia rotor tercermin dengan faktor yang lebih kecil, itulah sebabnya tahap rasio rendah terus muncul dalam pekerjaan yang dipakai di tubuh. Ia bukan satu-satunya suku: gesekan pada tahap reduksi, hambatan bantalan, dan perilaku penggerak saat tanpa daya semuanya berpengaruh, dan tidak ada satu pun yang tercatat untuk unit dalam perbandingan ini. Sendi tanpa rangka berpenggerak langsung menghapus suku reduksinya sepenuhnya tetapi menyisakan tiga suku lainnya.
QBerapa besar backlash yang tercatat pada unit tersegel?
AKE60-8 KV80, AKE80-8 KV30, dan AKE90-8 KV35 semuanya mencatat 0.15, AK80-6 KV100 mencatat 0.22, dan AK70-10 KV100 mencatat 0.2. Angka-angka ini harus diperlakukan sebagai indikatif dan bukan sebagai nilai produsen yang sudah diverifikasi. Konfirmasikan angka produsen, pada torsi berapa diukur, dan sebelum atau setelah masa penyesuaian awal.
QJalur mana yang cocok untuk prototipe pertama?
Aktuator terintegrasi, dalam sebagian besar kasus. Ia menghapus sebuah desain mekanis, sebuah pemilihan bantalan, sebuah pemasangan enkoder, dan sebuah paket penggerak dari jadwal, dan ia tiba dengan data pengujian yang sudah diterbitkan. Kit tanpa rangka layak mendapat upaya tambahan ketika geometri sendi merupakan bagian dari apa yang ingin dibuktikan proyek, ketika anggota gerak toh akan dipesanin, atau ketika desain sudah sampai pada titik di mana dimensi amplop, backlash, atau penurunan rating termal dari produsen telah menjadi kendala pengikat.
QApa yang berada pada lembar data produsen untuk unit-unit ini?
Tiga hal secara khusus. Tidak ada angka daya nominal yang tercatat untuk modul AKE, sehingga penganggaran daya kontinu harus berasal dari lembar data. Tidak ada dimensi poros, bore, atau ulir yang tercatat untuk seri tersegel, sehingga antarmuka mekanisnya tidak dapat digambar dari catatan. Dan tidak ada spesifikasi enkoder yang tercatat untuk kit tanpa rangka maupun untuk seri AKE, sehingga resolusi umpan balik, protokol, dan pengalinya harus dikonfirmasi dengan produsen sebelum pengendali dipilih. Bila suatu nilai tidak tersedia, nilai itu telah disebutkan dalam teks alih-alih diisi.
Sumber resmi
CubeMars menerbitkan halaman spesifikasi untuk setiap motor dan modul, dan halaman-halaman itu - bukan ringkasan pihak ketiga - adalah rujukan untuk rating termal, rincian umpan balik, gambar mekanis, dan firmware terkini. Halaman produsen untuk unit yang dibahas di sini adalah RI50 KV100, RI80 V2.0 KV75 dan RO100 KV55 di sisi tanpa rangka, serta AKE60-8 KV80, AK80-6 KV100 dan AKE80-8 KV30 di sisi tersegel. Di tempat catatan ToBMS berdiam - daya nominal, dimensi antarmuka, spesifikasi umpan balik, satuan backlash - halaman-halaman itu atau lembar data terkait adalah tempat untuk menutup celahnya.
Ke mana selanjutnya
Untuk beralih dari membaca ke daftar pendek, tiga alat bekerja secara berurutan: kit tanpa rangka berada di kategori Motor Torsi Frameless, unit tersegel di Aktuator Robotik dan Aktuator QDD, kandidat dapat dipersempit berdasarkan torsi, tegangan, dan massa di Seleksi, dan unit yang dipilih dapat diadu satu sama lain di Perbandingan Produk.
Empat panduan ToBMS membentang ke samping dari sini. Motor Torsi Frameless: Memilih Kit Stator dan Rotor untuk Sendi Robot mencakup seluruh rentang stator dan rotor, Aktuator Eksoskeleton: Tiga Aktuator QDD CubeMars dari 260 g hingga 1.4 kg menempuh jalur tersegel berasio rendah melalui pinggul, lutut, dan pergelangan kaki, Aktuator Quasi Direct Drive: Yang Ditawarkan Rasio 8:1 menjelaskan apa yang diubah oleh tahap reduksi itu sendiri, dan Cara memilih modul sendi: lima aktuator CubeMars dari 190 g hingga 1.4 kg mencakup keluarga tersegel yang lebih luas di sekitar unit-unit ini. Untuk perbandingan di luar satu rentang, Motor BLDC untuk eksoskeleton menghimpun padanan yang tercatat di seluruh jajaran produk.
Versi singkatnya: putuskan lebih dahulu apakah rasio reduksi merupakan ketentuan yang sudah tetap atau variabel, karena satu jawaban itu memilih jalurnya. Jika sudah tetap, aktuator terintegrasi sudah membuat keputusannya dan pekerjaan yang tersisa adalah menyesuaikan anggota gerak dengan dimensi amplop, backlash, dan penurunan rating termalnya. Jika merupakan variabel, bandingkan hanya angka sisi motor dengan angka sisi motor, tambahkan rasio ke kedua sisi sebelum membandingkan torsi, dan hitung set bantalan, enkoder, serta penggerak sebagai bagian dari biaya opsi tanpa rangka.







