
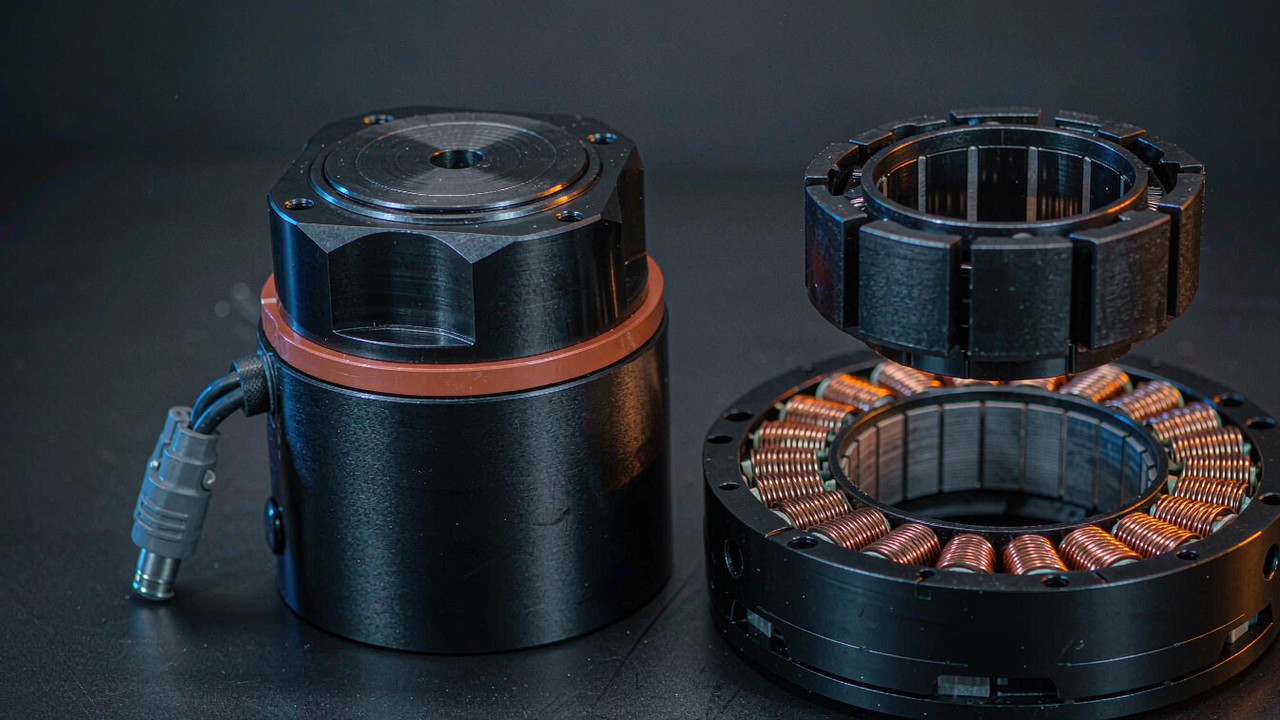
外骨格向けBLDCモーターの設計は、最終的に二つの行き先のどちらかに落ち着き、その分岐は早い段階で訪れます。関節をフレームレストルクモーター——ステータとロータが別部品として供給され、ハウジングもベアリングもフィードバックもない——の周りに組み上げるか、密閉・減速済みでそのままボルト留めできる状態で届く一体型アクチュエータの周りに構築するかです。二つのルートは内部でよく似たブラシレスモーターを使いますが、設計レビューの場では互換ではありません。一方は関節構造、ベアリングの選定、エンコーダ、ドライバをエンジニアリングチーム側に置き、もう一方はそれらをメーカーが設計した完成モジュールの内側に収めます。本ガイドは、フレームレス側で 105 g から 710 g、一体型側で 260 g から 570 g にわたる記録済みの7機種を用いて、ウェアラブルの関節の判断を実際に左右する要求——肢に載る質量、剛性、熱経路、外形、組み込み工数——の上で、この二つのアーキテクチャを突き合わせます。
以下の比較は、減速機の同じ側で測られていない製品を意図的に混在させています。その不一致こそがこの判断そのものだからです。本記事のすべての数値は、当該機種について ToBMS の製品記録に保持されているメーカー公表仕様から取得したものであり、単位換算と密度の計算だけは例外で、登場箇所に派生値として明示しています。ここに推定値は一切なく、記録にない値は推測で埋めるのではなく欠落として明記しています。
要点
最初のウェアラブル試作機では、一体型アクチュエータのほうが通常は速く、多くの場合システム全体としても軽くなります。AKE60-8 KV80は 260 g で、8:1 の段を介して定格 5 Nm、ピーク 12.5 Nm を出力します。これは 710 g のフレームレスモーターが単体で出す定格トルクを上回ります。周囲に何かを設計する必要はありません。減速機、ベアリングセット、ドライバは筐体の内側にあります。
フレームレスキットが勝つのは、制約がトルクではなく幾何にある場合です。関節の出力が関節そのものでなければならない場合——股関節のダイレクトドライブで、減速機がなく、したがってバックラッシもない——定格 4 Nm のRO100 KV55は歯車箱をまったく必要としません。ハーネスが軸を通らなければならない場合、あるいはステータをヒートシンクを兼ねるリンクに直接ボルト留めしなければならない場合、あるいはハウジングと肢が一つの機械加工部品である場合には、フレームレスキットだけがそれを許すルートです。その代償はエンジニアリング工数と、チームが自ら負うことになるベアリングとエンコーダの設計です。
それぞれのルートが実際に提供するもの
分岐線はモーターにあるのではありません。どちらのルートも磁界方向制御(FOC)下の三相ブラシレスモーターを使い、同じ手巻きステータの母集団から調達します。違うのは、完全な関節機構のどの部品が箱に入って届くかです。
フレームレスキットはステータとロータ、そして間に何もないもの
フレームレストルクモーターは二つのバラのアセンブリとして出荷されます。ステータは巻線と積層鋼板を担い、設計者が用意する任意の構造体に取り付けられます。ロータは磁石を担い、設計者が同じく用意するシャフトに取り付けられます。ハウジングも、出力フランジも、ベアリングセットも、エンコーダも、駆動エレクトロニクスもありません。その引き換えとして、このキットはメーカーが本来なら妥協せざるを得なかったあらゆるインターフェースを取り除きます。ケーブル配線用に大きな中空軸が利用できます——RI30 KV260は 38 mm のボディに 17 mm の内径を持ちます——そして取り付け面、熱経路、軸方向長さはすべて、所与の条件ではなく設計変数になります。
一体型アクチュエータは組み上がった密閉状態で届く
一体型アクチュエータは逆の配置です。モーター、遊星減速段、フィードバックデバイス、ドライバ基板が一つのハウジングに組み上げられ、出力インターフェースと電気コネクタが規定されています。AK80-6 KV100は明快な例です。6:1 の減速、定格 6 Nm、ピーク 12 Nm、48 V で定格出力 340 W、これらすべてが 98 mm×38.5 mm、485 g のボディの内側にあり、記録されたバックラッシは 0.22 です。価値はそのリストのどの単一の数値にあるのではなく、総成が一つの部品番号、一つの取り付けパターン、一組の試験データであることにあります。
どちらの箱にも入っていない部品
どちらのルートも単独では完全ではなく、その隙間は体系的です。フレームレスルートは、ベアリング、エンコーダの取り付け、ロータとシャフトの嵌め合い、ハウジング、冷却経路、そして駆動系全体の設計をエンジニアリングチームに残します——これは通常ギアモーターメーカーが吸収する仕事です。一体型ルートは、メーカーのバックラッシ、メーカーのベアリング寿命、メーカーの熱降額、メーカーの外形を受け入れ、逆ではなく肢をそれらに合わせて設計することをチームに残します。関節の脇で径方向の空間が厳しい設計や、遊星段では提供できないトルクの透明性を必要とする設計では、二つ目の隙間が拘束条件になります。
ルートを決める5つの要求
二つのファミリの仕様表は似て見えますが、答えている問いは異なります。ウェアラブルの仕事では、5つの要求が一貫して両者を分けます。
装着者が実際に感じる場所の質量
質量はどの関節でも同じコストではありません。外骨格アプリケーションのページでは、同じ公称トルク値が大きく異なる質量の機種に対して並び、その差は均等には分配されません。股関節で運ばれる1グラムは体幹が支えますが、膝より遠位の同じ1グラムは一歩ごとに加速と減速を強いられます。これが、フレームレスレンジの軽い端がそのトルク値以上に重要である理由です。RO50 KV108 Liteは 105 g、RI30 KV260 は 40 g で、どちらも減速機、ベアリングセット、ドライバを関節に持ち込みません。
剛性、バックラッシ、そして関節の感触
ダイレクトドライブのフレームレス関節には歯車の噛み合いがないため、それ自体ではバックラッシを導入しません。一体型アクチュエータは遊星段のバックラッシを負い、このレンジで記録された値は 0.15 から 0.22 に及びます。摩耗した関節のバックラッシは、指令した支援プロファイルと装着者が知覚するものとの間のヒステリシスとして現れ、位置誤差から出力トルクを推定するあらゆる制御則を複雑にします。それはさらに微妙な効果の下にも横たわっています。減速段はロータ慣性を出力端でおよそ減速比の二乗倍するため、減速機付きモジュールは同じ出力トルクのダイレクトドライブ関節より多くの慣性を反射し、反射慣性は関節の感触がどれだけ透明かを決める項の一つです。
巻線の熱はどこへ行くか
連続トルクは熱に関する記述であり、熱経路はルート間で大きく異なります。フレームレスのステータは通常、金属リンクに直接ボルト留めされるため、肢の構造がヒートシンクの一部になります。メーカーの定格トルクは、設計者が再現しなければならない条件を前提としています。密閉型アクチュエータは自身のハウジングを通じて、取り付けられている相手へ放熱しますが、これは便利である一方で固定されています。ウェアラブル機器では、関節が衣類やカフで覆われることが多いため、熱のケースはさらに複雑になります。ピーク値は過渡を記述するものであって保持ケースではなく、姿勢支援のデューティは定格トルクを数分間にわたって要求することがあります。
径方向の空間と軸方向の空間の争い
二つのルートは幾何的に異なる方向で破綻します。このレンジのインナーロータ機——その中でも RI50 KV100 と RI80 V2.0 KV75——はロータをステータの内側に収めるため、軸方向長さは積厚で決まり、径方向の寸法は外径で決まります。総成がどれだけ深くなるかを決めるのは、モーターではなく機構です。密閉モジュールはほぼ一様にパンケーキ型で、減速段がモーター軸上に積み重なり、AKE シリーズは軸方向長さ 25 mm から 43.5 mm に対し直径 69 mm から 107.5 mm です。解剖学的な軸の脇に側方から取り付ける関節——膝や股関節で通常の配置です——にはその形状がよく合いますが、細く深いハウジングには合いません。
何が内製に移るか
最後の要求はめったに書き留められませんが、しばしば結果を決めます。一体型アクチュエータは、機械設計、ベアリングの選定、エンコーダの取り付け、駆動エレクトロニクス一式をプロジェクトの外へ、メーカーの内側へ移します。フレームレスキットはその四つすべてを内側へ移し、それとともにロータのバランス、シャフトの嵌め合い、エンコーダの位置合わせ、そして温度下で総成がどう振る舞うかの責任を移します。単一の試作機では二番目の列は高くつきますが、量産時や、関節の幾何そのものが製品である場合には、目標に到達する唯一の方法になり得ます。
フレームレスキットと一体型アクチュエータの並列比較
この表は二つのアーキテクチャから記録済みの7機種を質量順に集めたものです。トルクと質量の値は各 ToBMS 製品記録に公表されているとおりです。
| モデル | アーキテクチャ | 減速比 | 定格電圧 | 定格トルク | ピークトルク | 質量 |
|---|---|---|---|---|---|---|
| RO50 KV108 Lite | フレームレスキット | - | 24 V | 0.3 Nm | 0.9 Nm | 105 g |
| RI50 KV100 | フレームレスキット | - | 24/36/48 V | 0.58 Nm | 1.67 Nm | 180.8 g |
| AKE60-8 KV80 | 一体型アクチュエータ | 8:1 | 24 V | 5 Nm | 12.5 Nm | 260 g |
| RI80 V2.0 KV75 | フレームレスキット | - | 24/36/48 V | 1.45 Nm | 4.1 Nm | 411 g |
| AK80-6 KV100 | 一体型アクチュエータ | 6:1 | 48 V | 6 Nm | 12 Nm | 485 g |
| AKE80-8 KV30 | 一体型アクチュエータ | 8:1 | 48 V | 12 Nm | 30 Nm | 570 g |
| RO100 KV55 | フレームレスキット | - | 48 V | 4 Nm | 12 Nm | 710 g |
4つのフレームレスキットは ToBMS のフレームレストルクモーターカテゴリに、3つの密閉機種はロボット用アクチュエータと準ダイレクトドライブアクチュエータに掲載されています。減速比の列がフレームレスキットで空欄なのは、減速比がモーターの属性ではなく、設計者がボルト留めする段そのものだからです。AKE 機について ToBMS の記録には定格出力値が記録されていないため、ここでは引用しません。外形寸法は列数を読みやすく保つため、表ではなく本文に記しています。
最初のパターンは、本記事が明示するために存在するものです。表を質量順に読み下すと、260 g の密閉モジュールは、その上下にある 411 g と 710 g の裸のモーターより大きな定格トルクを出します。これはモーターの良し悪しについての主張ではなく、減速段がすることそのものです。フレームレスモーターの定格トルクはモーター軸での値であり、密閉モジュールの定格トルクはギアボックスを経た後の出力軸での値です。二つの数値は一つの比の異なる側にあり、どちら側を引用しているかを述べなければ比較できません。
二つ目のパターンは電圧の分かれ方です。最も軽い3機種は単一の電圧を記録しています——RO50 KV108 Lite、基本定格での RI50 KV100、そして AKE60-8 KV80 は 24 V——一方、RI50 KV100 だけが 36 V と 48 V も受け付けます。485 g 以上では表のどの機種も 48 V を記録しており、これはモーターではなくバッテリーパックを決める数値です。ウェアラブル機器ではこれは通常早い段階で固まります。モーターではなく、機器向けにすでに選ばれたバッテリーの化学系とコネクタ群に従うからです。
三つ目のパターンは、裸のモーター同士が出力速度でほとんど違わないことです。ここでのフレームレス機は減速前の定格回転数を 1090 rpm から 2100 rpm の間に記録しているのに対し、密閉機は減速後の 150 rpm から 603 rpm を記録しています。生体力学の文献に一致する数値は、モーター軸ではなく関節における速度であり、フレームレス側では減速比を選んで初めて利用可能になります。
比較を公平に読む
三つの量が、同じことを意味するかのように両方のアーキテクチャにわたって日常的に引用されています。そうではなく、定義を切り分ければそのそれぞれが順位を反転させます。
キログラムあたりのトルクは二つの異なる量
定格トルクを質量で割ると、表をまたいで比較可能に見えるが実際にはそうではない数値が得られます。比のモーター側では、記録値は RO50 KV108 Lite が約 2.9 Nm/kg、RI50 KV100 が 3.2 Nm/kg、RI80 V2.0 KV75 が 3.5 Nm/kg、RO100 KV55 が 5.6 Nm/kg です。出力側では、同じ計算が AKE60-8 KV80 の定格約 19 Nm/kg、AKE80-8 KV30 が 21 Nm/kg、AK80-6 KV100 が 12 Nm/kg を与え、ピークトルクではそれぞれ 48、53、25 Nm/kg に上がります。これらはすべて、記録されたトルクを記録された質量で割ることでここで導出したものです。二つの群はおよそ4倍から6倍異なり、その差のいずれも設計余裕として使うことはできません——それは密度として表された減速比です。
速度は減速機の反対側で測られる
記録された速度値は同じ非対称性を裏付けます。AKE60-8 KV80 は出力端で定格 180 rpm、無負荷 240 rpm で回り、これは毎秒約 1080 度と 1440 度です。AKE80-8 KV30 は 150 と 195 rpm、毎秒約 900 度と 1170 度を記録しています。より速い 6:1 段を持つ AK80-6 KV100 は定格 603 rpm、無負荷 800 rpm を記録し、出力端で毎秒およそ 3620 度と 4800 度です。フレームレス機は一桁高いモーター回転数を記録します——RO100 KV55 は定格 2000 rpm、毎秒約 12000 度で回ります——しかしその速度が関節で利用できるのは、設計がダイレクトドライブかごく浅い減速を使う場合だけです。ここでのすべての換算は記録された rpm に6を掛けたもので、公表値ではなく派生値です。
電流は電力段に属する
本比較のすべての機種について定格電流とピーク電流が記録されており、それらはモーターだけを記述するものではありません。AKE60-8 KV80 と AKE80-8 KV30 はどちらも定格 4.8 A、ピーク 12 A を記録しながら、それぞれ定格 5 Nm と 12 Nm を出力します。これは巻線ではなく、異なるバス電圧の効果です。RO100 KV55 は定格 20 A、ピーク 62 A を記録しています。フレームレスキットの電流値は巻線に対して示されたもので、ハーネス、ドライバ、熱設計はすべてエンジニアリングチームが用意するため、電流予算は読み取るのではなく組み立てなければなりません。密閉機のようにドライバ基板が含まれる場合、記録された電流はその基板の能力についての記述でもあります。
ウェアラブル関節向けの4つのフレームレスキット
フレームレスレンジは 20 g から 710 g にわたり、その中の4機種が遠位関節から近位関節までのウェアラブル用途をカバーします。
RI50 KV100 と RO50 KV108 Lite——軽量・高速の端
RI50 KV100は 24 V から 48 V のシステム向けに供給されるインナーロータ機です。定格 0.58 Nm、ピーク 1.67 Nm、定格出力 66 W、180.8 g、外径 54 mm・厚さ 27 mm のボディで、24 V での定格回転数は 1090 rpm と記録されています。その概要は、四足歩行ロボットやロボットアーム関節と並んで、外骨格を直接挙げています。これを関節にとって興味深いものにする計算は、表が隠しているものです。8:1 の段を組み込むと、定格トルクは減速機の損失を除いて約 4.6 Nm、およそ 136 rpm になります。これは同じ減速比での 260 g 密閉モジュールの出力に近い値です。裸のモーターはモジュールより軽く、減速機、ベアリング、エンコーダ、ドライバがその差であり、それらはすべてプロジェクトへ移ります。
RO50 Liteに関するメーカーの紹介です。協働ロボット、外骨格、精密自動化に向けたフレームレスモーターであり、関節がその周囲に密閉筐体を許容できないケースを対象としています。
ToBMSの動画ページYouTubeで視聴RO50 KV108 Liteは同じルートの最も軽い端に位置し、61.7 mm×14.5 mm のボディに 105 g、24 V バスで定格 0.3 Nm、ピーク 0.9 Nm、定格出力 66 W です。ウェアラブルの仕事では二つの細部が重要です。その 61.7 mm のボディは厚さわずか 14.5 mm であり、自身の説明にある大きな中空軸への言及は、関節軸を通るケーブル配線を指しています。どちらの機種も独自のフィードバックを持ちません。RO40 KV140 と RO50 KV108 Lite のバリアントはホールセンサなしで明示的に供給され、ToBMS の記録にはエンコーダ仕様のフィールドがまったくありません。したがって、フィードバックデバイスは、密閉側では固定された属性であるのとちょうど同じように、フレームレス側では設計上の判断です。
RI80 V2.0 KV75——インナーロータレンジの中間
RI80 V2.0 KV75は、411 g・外径 85 mm のボディから定格 1.45 Nm、ピーク 4.1 Nm へとステップアップし、選択可能な 24/36/48 V バスで定格出力 172 W、24 V での定格回転数は 1135 rpm です。その概要には、ヒューマノイドロボット、外骨格、四足歩行ロボット、重量級ジョイントモジュールが挙げられています。記録にはピーク電流 27.6 A と定格電流 9.4 A、そして定格出力 172 W が示されています——密閉機とは異なりここでは定格出力値が欠落していないため、連続予算は少なくとも記録から始められます。
RO100 KV55——関節そのものがハウジングになるとき
RO100 KV55は本比較で最大の機種です。定格 4 Nm、ピーク 12 Nm、48 V で定格出力 838 W、113.5 mm×36.2 mm のボディに 710 g、21 極対、定格電流とピーク電流は 20 A と 62 A です。これは本記事の中心的なトレードオフを最も明確に示しています。ダイレクトドライブ関節として、歯車の噛み合いなしに 4 Nm を連続的に出力し、したがって減速段によるバックラッシを導入せず、定格 2000 rpm——毎秒約 12000 度——で回り、これは表のどの減速機付き機種よりもはるかに大きな出力速度です。それに対して、260 g の密閉モジュールよりやや少ない定格トルクを出すのに 710 g を要し、密閉モジュールがすでに内蔵しているベアリングセット、エンコーダ、ドライバを必要とします。関節が剛く、速く、静かでなければならないときには正解であり、肢に載る質量が支配するときには不正解です。
3つの一体型アクチュエータ、そのうち1つは実績が記録されている
比較の密閉側は、同じ関節位置をわずかな組み込み工数でカバーしますが、その代償としてメーカーの外形、バックラッシ、熱降額を受け入れます。
AKE60-8 KV80——本比較で最小の密閉モジュール
AKE60-8 KV80は 69 mm×25 mm のボディに 260 g、24 V バスで 8:1 の段を介して定格 5 Nm、ピーク 12.5 Nm を出力し、定格 180 rpm、無負荷 240 rpm、定格 4.8 A、ピーク 12 A、記録されたバックラッシは 0.15 です。その概要は、コンパクトなヒューマノイドと外骨格の関節に位置づけています。遠位関節でこれが置き換えるフレームレスキットと比べて、二つの特性がこれを区別します。本比較で唯一の単一 24 V 定格の機種であること、そしてその 14 極対がより大型のモジュールに記録された 21 とは異なり、転流の要件を変えることです。これを 48 V の近位機種と混在させることは、二つの配電系を意味します。
AK80-6 KV100——外骨格の構築が記録されているモジュール
AK80-6 KV100は、ウェアラブルプラットフォームへの搭載が記録されているここで唯一の機種です。6:1 の減速を用いて定格 6 Nm、ピーク 12 Nm に達し、48 V で定格出力 340 W、定格 603 rpm、無負荷 800 rpm、定格 9.7 A、ピーク 20 A、98 mm×38.5 mm のボディに 485 g、記録されたバックラッシは 0.22 です。その概要には外骨格と四足歩行ロボットが挙げられており、メーカーはこの機種がジョージア工科大学(Georgia Institute of Technology)で開発された両側下肢外骨格を駆動するデモンストレーションを公開しています。一体型ルートを検討しているチームにとって、これは本比較のフレームレスキットが太刀打ちできないデータポイントです。このモジュールはすでにアプリケーションで運転されています。
AK80-6 KV100 がジョージア工科大学で製作された両側下肢外骨格を駆動する2分間のデモンストレーションです。本比較において、一体型ルートの参考構築に最も近いものです。
ToBMSの動画ページYouTubeで視聴AKE80-8 KV30——ピーク 30 Nm が要求であるとき
AKE80-8 KV30は密閉側を、570 g・87 mm×32 mm のボディから 48 V バスで定格 12 Nm、ピーク 30 Nm へと引き上げ、定格 150 rpm、無負荷 195 rpm、定格 4.8 A、ピーク 12 A、記録されたバックラッシは同じく 0.15 です。その概要は外骨格、リハビリテーションロボット、脚式関節に位置づけており、自身の仕様はトルク密度の数値を直接引用しています。これは一体型ルートがコンパクトな選択肢であることをやめ、強力な選択肢になり始める点です。表のフレームレス側半分には、減速機なしでピーク 30 Nm に達するものはなく、そこでの最大の裸のモーターは 710 g からピーク 12 Nm を出します。
それぞれのルートが最終的に使われる場所
同じ7機種がウェアラブルの各カテゴリに現れ、ルート間の分かれ方はプラットフォームではなく関節に従います。
動力歩行と荷重運搬
股関節・膝・足首の支援装置は密閉モジュールの主要な用途であり、パターンは近位から遠位へです。最も密度の高い機種を股関節に、中間の機種を膝に、最も軽い機種を足首に置きます。根拠は、各関節のトルク要求を単独で見ることではなく、遠位の質量の累積的な代謝コストにあります。外骨格向けアクチュエータがまさにこの理由で遠位端から逆向きに選定され、フレームレスキットは足首と膝——肢をステータを担うように加工でき、関節の幾何を自ら持つ価値がある場所——で登場します。
クリニックベースのリハビリテーション設備
据え置き型の設備はバッテリーを装着者から取り除くため、質量の論拠とバス電圧の判断が同時に緩みます。残るのは、滑らかさ、力の忠実度、そして補助できない可能性のある患者に対して関節がどう振る舞うかです。フレームレスルートはこのケースによく合います。ステータをヒートシンクを兼ねる大きな接地フレームにボルト留めでき、ダイレクトドライブがトルク推定を複雑にするバックラッシのヒステリシスを避けるからです。密閉モジュールもここに現れます。それらの概要は外骨格と並んでリハビリテーションを挙げており、より広いリハビリテーションロボット分野が密接に関連する機器をカバーしています。
上肢と手のインターフェース
肩と肘の支援は、ウェアラブルの仕事で最も難しい実装上の問題を凝縮しています。支援を必要とする関節が体に近く、そこに取り付けたものは即座に負担として感じられるからです。100 g 未満のフレームレス機は自然な適合であり、17 mm の内径を持つ RI30 KV260 は肩関節軸を通るケーブル配線に直接対応します。機器が上半身の複数の自由度にわたる支援を必要とする場合、より広いヒューマノイドロボット分野が同じ関節クラスを別の形態でカバーし、ジョイントモジュールの選定が密閉ルートをさらに拡張します。
選定チェックリスト
ルートは通常、モーターよりずっと前に固定されます。外骨格の関節の幾何とその周囲のハーネス経路が、その答えを前提に設計されるからです。これらの確認は、その凍結点より前に属します。
モーターより先に関節を固定する
- 減速比が設計変数なのか所与の条件なのかを書き留めます。所与の条件であれば、その判断はすでに一体型ルートが握っています。変数であれば、減速比が結び付けられるまで、フレームレスのトルク値は何の意味も持ちません。
- バックラッシ予算と、それが何をもたらすかを確立します。ダイレクトドライブは歯車の噛み合いによるものを導入せず、このレンジの遊星段は 0.15 から 0.22 を記録しており、そのフィールドの単位はより広いアクチュエータ範囲では統一されていません。角度分か度か、どのトルクでか、メーカーに確認してください。
- 連続トルクの要求を、過渡ではなく保持ケースに対して定め、保持期間全体について定格トルクに照らします。
何が内製に移るか
- フレームレスキットに含まれないすべての部品——ベアリングセット、エンコーダ、シャフトの嵌め合い、ハウジング、熱経路、ドライバ——を列挙し、部品だけでなくエンジニアリング時間を費用として見積もります。
- ステータの取り付け面を熱定格に照らして確認します。データシート上の定格値は、設計が実際に提供しなければならない熱経路を前提としています。
- ロータのバランス、エンコーダの位置合わせ、温度下での総成の挙動を誰が担うかを決め、それをインターフェース定義に書き込みます。
メーカーとともに記録の欠落を埋める
- AKE60-8 KV80 と AKE80-8 KV30 は定格出力値をまったく記録していないため、密閉モジュールの連続電力予算はデータシートから取る必要があります。AK80-6 KV100 には記録があり、340 W です。
- 本比較の密閉シリーズにはシャフト、内径、ねじの寸法が記録されていないため、ボルトパターンとレバーアームは記録だけでは確定できません。
- RI80 V2.0 KV75 はピーク電流 27.6 A、定格電流 9.4 A と記録されており、これを基に電力段を寸法決定する前に、ピーク電流のデューティウィンドウをメーカー仕様と照合して確認すべきです。
よくある質問
Qなぜ 260 g の一体型アクチュエータが 710 g のフレームレスモーターよりトルクが大きいのですか?
二つの数値がギアボックスの反対側で測られているからです。フレームレスモーターの 4 Nm はモーター軸の定格値であり、密閉モジュールの 5 Nm は 8:1 の段を経た後の出力軸の定格値です。同じ 8:1 の段をフレームレスモーターに付ければ、その出力は減速機の損失を除いておよそ 32 Nm に上がり、密閉モジュールの 5 Nm を上回ります——しかし同時に、密閉モジュールがすでに内蔵している減速機、ベアリングセット、エンコーダ、ドライバも加わります。約 5.6 Nm/kg と約 19 Nm/kg の間の密度差は、比較として表された減速比であり、余裕ではありません。
Q外骨格の関節にとって、フレームレスキットがより良いルートとなるのはどのような場合ですか?
拘束条件がトルクではなく、幾何、剛性、または組み込み経路である場合です。ダイレクトドライブは歯車の噛み合いを、したがってそれが導入するバックラッシを取り除きます。金属リンクにボルト留めされたステータは肢の構造をヒートシンクに変えます。大きな中空軸はハーネスを関節軸を通して通せます。そしてハウジングとリンクが一つの機械加工部品である関節は、密閉筐体の周りに組み上げることがまったくできません。代償は、ベアリングセット、エンコーダ、ドライバ、熱設計がすべて内製に移ることです。
Qより低い減速比は常により良いバックドライバビリティを意味しますか?
低い減速比は一般に、高い減速比よりも歯車列を出力側から駆動しやすい状態にし、反射ロータ慣性をより小さな係数で倍するため、低減速比の段がウェアラブルの仕事で繰り返し現れます。それが唯一の項ではありません。減速機内の摩擦、ベアリングの抵抗、無通電時のドライバの挙動もすべて重要であり、それらのいずれも本比較の機種については記録されていません。ダイレクトドライブのフレームレス関節は減速の項を完全に取り除きますが、他の三つは残ります。
Q密閉機はどの程度のバックラッシを記録していますか?
AKE60-8 KV80、AKE80-8 KV30、AKE90-8 KV35 はすべて 0.15 を記録し、AK80-6 KV100 は 0.22、AK70-10 KV100 は 0.2 を記録しています。ToBMS のバックラッシフィールドは、より広いアクチュエータ範囲で一貫した単位で記録されていないため、これらは検証された角度分の値ではなく参考値として扱うべきです。メーカーが角度分と度のどちらで示しているか、どのトルクでか、なじみ運転の前か後かを確認してください。
Q最初の試作機にはどちらのルートが適していますか?
ほとんどの場合は一体型アクチュエータです。機械設計、ベアリングの選定、エンコーダの取り付け、駆動系一式をスケジュールから取り除き、公表された試験データとともに届きます。フレームレスキットは、関節の幾何がプロジェクトの証明しようとしているものの一部である場合、肢をいずれにせよ機械加工する場合、あるいは設計がすでに、メーカーの外形、バックラッシ、熱降額が拘束条件になった地点に達している場合に、その追加作業に見合います。
Qこれらの機種についてメーカーのデータシートにあるものは何ですか?
特に三つあります。AKE モジュールには定格出力値が記録されていないため、連続電力の予算はデータシートから取る必要があります。密閉シリーズにはシャフト、内径、ねじの寸法が記録されていないため、機械インターフェースを記録から図面化できません。そしてフレームレスキットにも AKE シリーズにもエンコーダ仕様が記録されていないため、コントローラを選ぶ前にフィードバック分解能、プロトコル、乗数をメーカーに確認すべきです。値が欠落している箇所は、補うのではなく本文で点名されています。
公式リソース
CubeMars は各モーターとモジュールについて仕様ページを公開しており、サードパーティの要約ではなくそれらのページが、熱定格、フィードバックの詳細、機械図面、現在のファームウェアの参照先です。ここで扱った機種のメーカーページは、フレームレス側が RI50 KV100、RI80 V2.0 KV75、RO100 KV55 で、密閉側が AKE60-8 KV80、AK80-6 KV100、AKE80-8 KV30 です。ToBMS の記録が沈黙している箇所——定格出力、インターフェース寸法、フィードバック仕様、バックラッシの単位——については、それらのページまたは対応するデータシートが欠落を埋める場所です。
次のステップ
読む段階から候補リストへ移るには、三つのツールを順に使います。フレームレスキットはフレームレストルクモーターカテゴリに、密閉機はロボット用アクチュエータと準ダイレクトドライブアクチュエータカテゴリにあり、候補は製品選定でトルク、電圧、質量によって絞り込め、選んだ機種は製品比較で互いに突き合わせられます。
四つの ToBMS ガイドがここから横に広がります。フレームレストルクモーター:ロボット関節向けステータ・ロータキットの選び方はステータとロータの全範囲を扱い、外骨格アクチュエータ:260 gから1.4 kgまでのCubeMars準ダイレクトドライブ3機種は股関節、膝、足首を通る密閉の低減速比ルートをたどり、準ダイレクトドライブアクチュエータ:8:1減速比がもたらすものは減速段そのものが何を変えるかを説明し、ジョイントモジュールの選び方:190 gから1.4 kgまでのCubeMarsアクチュエータ5機種はこれらの機種の周辺にあるより広い密閉ファミリを扱います。単一レンジを超えた比較には、外骨格向けBLDCモーターが全製品レンジにわたる記録済みの一致をまとめています。
短く言えば、減速比が所与の条件か設計変数かをまず判定してください。その一つの答えがルートを選ぶからです。所与の条件であれば、判断はすでに一体型アクチュエータが下しており、残る作業は肢をその外形、バックラッシ、熱降額に合わせることです。変数であれば、モーター側の数値とモーター側の数値だけを比較し、トルクを比べる前に両側へ減速比を加え、ベアリングセット、エンコーダ、ドライバをフレームレス案のコストの一部として数え入れます。







