
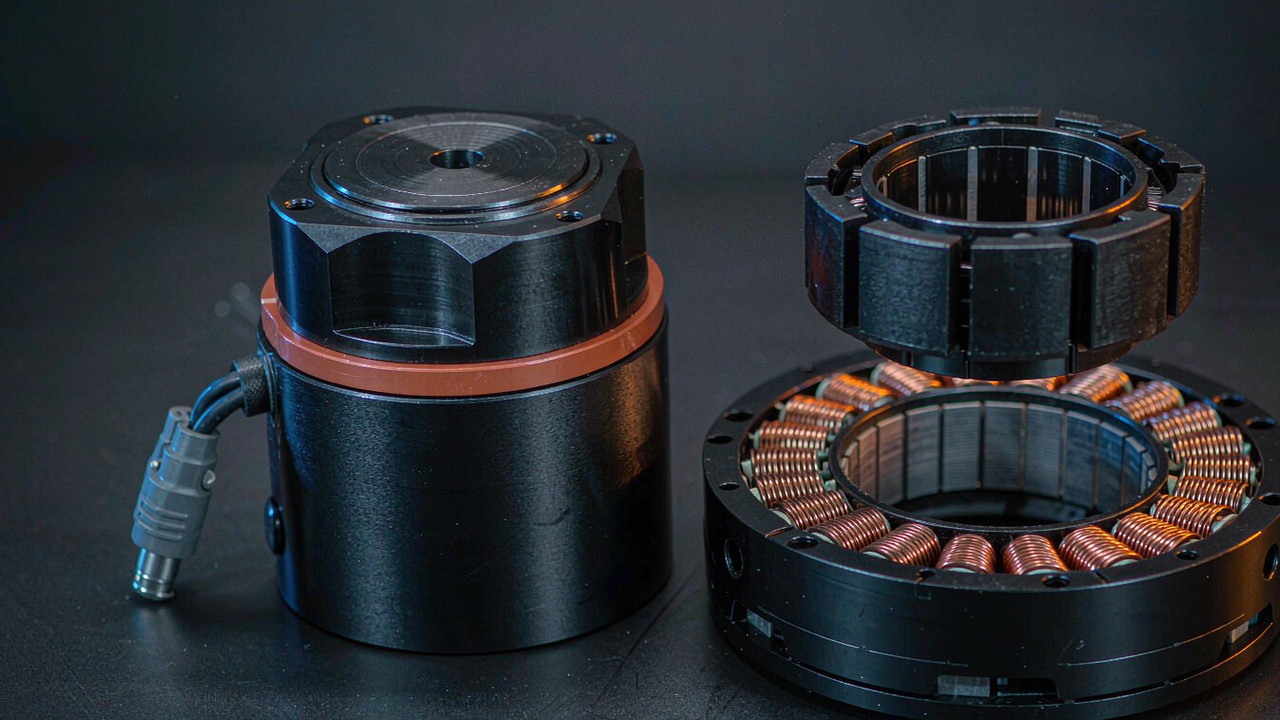
Os projetos de Motores BLDC para exoesqueleto acabam num de dois lugares, e a bifurcação aparece cedo. Ou a junta é montada em torno de um motor de torque sem carcaça - um estator e um rotor fornecidos como peças separadas, sem carcaça, sem rolamentos e sem feedback - ou é construída em torno de um atuador integrado que chega vedado, com redutor e pronto a aparafusar. As duas rotas usam no interior máquinas brushless muito semelhantes, e não são intercambiáveis numa revisão de projeto. Uma coloca a estrutura da junta, a seleção de rolamentos, o encoder e o driver do lado da equipa de engenharia; a outra coloca-os dentro de um módulo acabado, projetado pelo fabricante. Este guia confronta as duas arquiteturas nos requisitos que realmente decidem uma junta vestível - massa no membro, rigidez, caminho térmico, envelope e esforço de integração - usando sete unidades registradas que vão de 105 g a 710 g no lado sem carcaça e de 260 g a 570 g no lado integrado.
A comparação abaixo mistura deliberadamente produtos que não são medidos no mesmo lado de um redutor, porque esse desencontro é a própria decisão. Todos os valores deste artigo provêm da especificação publicada pelo fabricante, tal como consta do registro de produto da ToBMS para essa unidade, à exceção das conversões de unidades e da aritmética de densidade, que são assinaladas como derivadas onde aparecem. Nada aqui é estimado, e quando um valor não está registrado é assinalado como ausente em vez de ser preenchido.
Resposta rápida
Para um primeiro protótipo vestível, um atuador integrado é habitualmente a via mais rápida e muitas vezes o sistema total mais leve. O AKE60-8 KV80 pesa 260 g e entrega 5 Nm nominais e 12.5 Nm de pico através de um estágio de 8:1, o que é mais torque nominal do que um motor sem carcaça de 710 g produz por si só. Não é preciso projetar nada em torno dele: o redutor, o conjunto de rolamentos e o driver estão dentro da carcaça.
Um kit sem carcaça vence quando a restrição é a geometria e não o torque. Se a saída da junta tem de ser a própria junta - um acionamento direto no quadril, sem redutor e portanto sem folga - então um RO100 KV55 com 4 Nm nominais não precisa de caixa de engrenagens alguma. Se um chicote tem de passar pelo eixo, ou o estator tem de ser aparafusado a um elo que também serve de dissipador, ou a carcaça e o membro são uma única peça maquinada, então um kit sem carcaça é a única rota que o permite. A troca é o esforço de engenharia e um projeto de rolamentos e encoder que passa a ser responsabilidade da equipa.
O que cada rota entrega de fato
A linha divisória não está no motor. Ambas as rotas usam máquinas brushless trifásicas sob controle orientado por campo, e ambas recorrem ao mesmo conjunto de estatores enrolados à mão. O que difere é quais peças de um mecanismo de junta completo chegam na caixa.
Um kit sem carcaça é um estator, um rotor e nada entre eles
Um motor de torque sem carcaça é fornecido como dois conjuntos soltos. O estator leva os enrolamentos e as laminações e monta-se na estrutura que o projetista fornecer; o rotor leva os ímãs e monta-se num eixo que o projetista também fornece. Não há carcaça, nem flange de saída, nem conjunto de rolamentos, nem encoder, nem eletrônica de acionamento. Em troca disso, o kit elimina todas as interfaces em que o fabricante teria de ceder. Um eixo vazado amplo fica disponível para o encaminhamento de cabos - o RI30 KV260 oferece um furo de 17 mm num corpo de 38 mm - e a face de montagem, o caminho térmico e o comprimento axial tornam-se todos variáveis de projeto em vez de dados adquiridos.
Um atuador integrado chega montado e vedado
Um atuador integrado é o arranjo oposto. Um motor, um estágio de redução planetário, um dispositivo de feedback e uma placa de driver são montados num único invólucro com uma interface de saída definida e um conector elétrico definido. O AK80-6 KV100 é um exemplo claro: redução de 6:1, 6 Nm nominais e 12 Nm de pico, 340 W de potência nominal a 48 V, tudo dentro de um corpo de 98 mm por 38.5 mm com 485 g, e um valor de folga registrado de 0.22. O valor não está em qualquer número isolado dessa lista; está no fato de todo o conjunto ser um único número de peça, com um padrão de montagem e um conjunto de dados de ensaio.
As peças que nenhuma das duas caixas contém
Nenhuma das rotas é completa por si só, e as lacunas são sistemáticas. A rota sem carcaça deixa à equipa de engenharia o projeto dos rolamentos, a montagem do encoder, o ajuste entre rotor e eixo, a carcaça, o caminho de arrefecimento e toda a cadeia de acionamento - que é o trabalho que um fabricante de motorredutores normalmente absorve. A rota integrada deixa à equipa aceitar a folga do fabricante, a vida dos rolamentos do fabricante, a redução térmica do fabricante e o envelope do fabricante, e projetar o membro em torno deles em vez do contrário. Quando um projeto tem espaço radial apertado ao lado de uma junta, ou precisa de uma transparência de torque que um estágio planetário não consegue oferecer, a segunda lacuna torna-se a que trava.
Cinco requisitos que decidem a rota
As folhas de especificações das duas famílias parecem semelhantes e respondem a perguntas diferentes. No trabalho vestível, cinco requisitos separam-nas de forma consistente.
A massa onde quem a transporta realmente a sente
A massa não custa o mesmo em todas as juntas. Numa página de aplicações de exoesqueleto, o mesmo valor de torque nominal aparece associado a unidades de peso muito diferente, e a diferença não se distribui de forma uniforme: um grama transportado no quadril viaja no tronco, enquanto o mesmo grama distal ao joelho é acelerado e desacelerado a cada passo. É por isso que a extremidade leve da faixa sem carcaça importa mais do que os seus valores de torque sugerem. O RO50 KV108 Lite pesa 105 g e o RI30 KV260 pesa 40 g, e nenhum deles leva para dentro da junta um redutor, um conjunto de rolamentos ou um driver.
Rigidez, folga e como a junta se sente
Uma junta sem carcaça de acionamento direto não tem engrenamento, pelo que não introduz folga própria. Um atuador integrado carrega a folga do seu estágio planetário, e os valores registrados nesta faixa vão de 0.15 a 0.22. A folga numa junta desgastada aparece como histerese entre o perfil de assistência comandado e o que quem a transporta percebe, e complica qualquer lei de controle que estime o torque de saída a partir do erro de posição. Está também por baixo de um efeito mais subtil: um estágio de redução multiplica a inércia do rotor por aproximadamente o quadrado da relação na saída, pelo que um módulo com redutor reflete mais inércia do que uma junta de acionamento direto com o mesmo torque de saída, e a inércia refletida é um dos termos que decide quão transparente a junta se sente.
Para onde vai o calor do enrolamento
O torque contínuo é uma afirmação térmica, e o caminho térmico difere muito entre as rotas. Um estator sem carcaça é normalmente aparafusado diretamente a um elo metálico, pelo que a estrutura do membro passa a fazer parte do dissipador; o torque nominal do fabricante pressupõe condições que o projetista tem de reproduzir. Um atuador vedado dissipa através do seu próprio invólucro para aquilo contra que está montado, o que é conveniente mas fixo. Num dispositivo vestível o caso térmico complica-se ainda mais, porque a junta é frequentemente coberta por uma peça de vestuário ou por uma braçadeira. Um valor de pico descreve um transitório e não um caso de sustentação, e um regime de apoio de postura pode exigir torque nominal durante minutos seguidos.
Espaço radial contra espaço axial
As duas rotas falham em direções geométricas diferentes. As unidades inrunner desta faixa - entre elas o RI50 KV100 e o RI80 V2.0 KV75 - levam o rotor dentro do estator, pelo que o comprimento axial é definido pelo empilhamento e a dimensão radial pelo diâmetro da estrutura; é o mecanismo, e não o motor, que decide quão profundo o conjunto fica. Os módulos vedados são quase uniformemente em forma de panqueca, com o estágio de redução empilhado no eixo do motor, e a série AKE vai de 25 mm a 43.5 mm de comprimento axial contra 69 mm a 107.5 mm de diâmetro. Uma junta montada lateralmente ao lado do eixo anatómico - que é o arranjo habitual no joelho e no quadril - é bem servida por essa forma, enquanto um invólucro estreito e profundo não é.
O que passa para dentro de casa
O último requisito raramente é escrito e decide muitas vezes o resultado. Um atuador integrado transfere um projeto mecânico, uma seleção de rolamentos, uma instalação de encoder e um pacote de eletrônica de acionamento do projeto para o fabricante. Um kit sem carcaça traz os quatro para dentro, e com eles o balanceamento do rotor, o ajuste do eixo, o alinhamento do encoder e a responsabilidade por aquilo que o conjunto faz à temperatura. Para um protótipo único, a segunda coluna é caro; em volume, ou quando a geometria da junta é o produto, pode ser a única forma de atingir o alvo.
Kits sem carcaça e atuadores integrados lado a lado
A tabela reúne sete unidades registradas das duas arquiteturas, ordenadas por massa. Os valores de torque e de massa são os publicados em cada registro de produto da ToBMS.
| Modelo | Arquitetura | Relação de redução | Tensão de alimentação | Torque nominal | Torque de pico | Peso |
|---|---|---|---|---|---|---|
| RO50 KV108 Lite | Kit sem carcaça | - | 24 V | 0.3 Nm | 0.9 Nm | 105 g |
| RI50 KV100 | Kit sem carcaça | - | 24/36/48 V | 0.58 Nm | 1.67 Nm | 180.8 g |
| AKE60-8 KV80 | Atuador integrado | 8:1 | 24 V | 5 Nm | 12.5 Nm | 260 g |
| RI80 V2.0 KV75 | Kit sem carcaça | - | 24/36/48 V | 1.45 Nm | 4.1 Nm | 411 g |
| AK80-6 KV100 | Atuador integrado | 6:1 | 48 V | 6 Nm | 12 Nm | 485 g |
| AKE80-8 KV30 | Atuador integrado | 8:1 | 48 V | 12 Nm | 30 Nm | 570 g |
| RO100 KV55 | Kit sem carcaça | - | 48 V | 4 Nm | 12 Nm | 710 g |
Os quatro kits sem carcaça estão listados na categoria Motores de torque sem carcaça da ToBMS; as três unidades vedadas ficam em Atuadores robóticos e Atuadores de acionamento quase direto. A coluna Redução fica em branco para os kits sem carcaça porque a redução não é uma propriedade do motor - é o estágio que o projetista aparafusa. Não há valor de potência nominal registrado para as unidades AKE nos registros da ToBMS, por isso nenhum é citado aqui. As dimensões de envelope são dadas no texto e não na tabela, para manter o número de colunas legível.
O primeiro padrão é aquele que este artigo existe para tornar explícito. Lendo a tabela por massa, o módulo vedado de 260 g produz mais torque nominal do que os motores nus de 411 g e 710 g acima e abaixo dele. Isso não é uma afirmação sobre a qualidade do motor; é o que um estágio de redução faz. O torque nominal de um motor sem carcaça é um valor no eixo do motor, e o torque nominal de um módulo vedado é um valor no eixo de saída medido depois da caixa de engrenagens. Os dois números estão em lados diferentes de uma relação e não são comparáveis sem dizer qual dos lados está a ser citado.
O segundo padrão é a divisão de tensão. As três unidades mais leves registram uma única tensão - 24 V para o RO50 KV108 Lite, o RI50 KV100 na sua classificação base e o AKE60-8 KV80 - enquanto apenas o RI50 KV100 também aceita 36 V e 48 V. A partir de 485 g, todas as unidades da tabela registram 48 V, que é o número que decide o pacote de bateria e não o motor. Num dispositivo vestível isto costuma ficar resolvido cedo, porque segue a química das células e o conjunto de conectores já escolhidos para a peça de vestuário, e não o motor.
O terceiro padrão é quão pouco os motores nus diferem entre si em velocidade de saída. As unidades sem carcaça aqui registram velocidades nominais entre 1090 rpm e 2100 rpm antes de qualquer redução, enquanto as unidades vedadas registram 150 rpm a 603 rpm depois da sua. A velocidade numa junta, e não num eixo de motor, é o número que corresponde à literatura de biomecânica, e no lado sem carcaça só está disponível depois de a redução ter sido escolhida.
Ler a comparação com justiça
Três grandezas são citadas rotineiramente nas duas arquiteturas como se significassem a mesma coisa. Não significam, e cada uma inverte uma ordenação quando as definições são separadas.
Torque por quilograma são duas grandezas diferentes
Dividir o torque nominal pela massa dá um valor que parece comparável em toda a tabela e não é. No lado do motor da relação, os valores registrados são cerca de 2.9 Nm/kg para o RO50 KV108 Lite, 3.2 Nm/kg para o RI50 KV100, 3.5 Nm/kg para o RI80 V2.0 KV75 e 5.6 Nm/kg para o RO100 KV55. No lado da saída, a mesma aritmética dá cerca de 19 Nm/kg nominais para o AKE60-8 KV80, 21 Nm/kg para o AKE80-8 KV30 e 12 Nm/kg para o AK80-6 KV100, subindo para 48, 53 e 25 Nm/kg respetivamente em torque de pico. Todos estes valores são aqui derivados dividindo o torque registrado pela massa registrada. Os dois grupos diferem por um fator de cerca de quatro a seis, e nada dessa diferença está disponível como margem de projeto - é a relação de redução expressa como densidade.
A velocidade é medida em lados opostos do redutor
Os valores de velocidade registrados confirmam a mesma assimetria. O AKE60-8 KV80 gira a 180 rpm nominais e 240 rpm sem carga na saída, o que é cerca de 1080 e 1440 graus por segundo; o AKE80-8 KV30 registra 150 e 195 rpm, cerca de 900 e 1170 graus por segundo. O AK80-6 KV100, com o seu estágio mais rápido de 6:1, registra 603 rpm nominais e 800 rpm sem carga, aproximadamente 3620 e 4800 graus por segundo na saída. As unidades sem carcaça registram velocidades de motor uma ordem de grandeza superiores - o RO100 KV55 gira a 2000 rpm nominais, cerca de 12000 graus por segundo - mas essa velocidade só está disponível na junta se o projeto usar um acionamento direto ou uma redução muito ligeira. Todas as conversões aqui multiplicam a rpm registrada por seis e são derivadas em vez de publicadas.
A corrente pertence ao estágio de potência
A corrente nominal e de pico está registrada para todas as unidades desta comparação, e não descreve apenas o motor. O AKE60-8 KV80 e o AKE80-8 KV30 registram ambos 4.8 A nominais e 12 A de pico, entregando respetivamente 5 Nm e 12 Nm nominais, o que é o efeito da diferente tensão de barramento e não do enrolamento. O RO100 KV55 registra 20 A nominais e 62 A de pico. Os valores de corrente de um kit sem carcaça são citados para o enrolamento, e o chicote, o driver e o projeto térmico são todos fornecidos pela equipa de engenharia, pelo que o orçamento de corrente tem de ser construído e não lido. Quando uma placa de driver está incluída, como nas unidades vedadas, a corrente registrada é também uma afirmação sobre a capacidade dessa placa.
Quatro kits sem carcaça para uma junta vestível
A faixa sem carcaça vai de 20 g a 710 g, e quatro unidades dentro dela cobrem o caso vestível, das juntas distais às proximais.
RI50 KV100 e RO50 KV108 Lite - a extremidade leve e rápida
O RI50 KV100 é um inrunner fornecido para sistemas de 24 V a 48 V: 0.58 Nm nominais e 1.67 Nm de pico, 66 W de potência nominal, 180.8 g e um corpo de 54 mm com 27 mm de profundidade, com uma velocidade nominal registrada de 1090 rpm a 24 V. A sua visão geral nomeia exoesqueletos diretamente, ao lado de quadrúpedes e juntas de braços robóticos. A aritmética que o torna interessante para uma junta é aquela que a tabela esconde: monte um estágio de 8:1 e o torque nominal passa a cerca de 4.6 Nm a aproximadamente 136 rpm, antes das perdas do redutor, o que fica próximo da saída do módulo vedado de 260 g com a mesma redução. O motor nu é mais leve do que o módulo; o redutor, os rolamentos, o encoder e o driver são a diferença, e todos eles passam para o projeto.
A apresentação do fabricante para o RO50 Lite, um motor sem carcaça destinado a robôs colaborativos, exoesqueletos e automação de precisão - o caso em que uma junta não se pode dar ao luxo de uma carcaça vedada à sua volta.
Página de vídeo do ToBMSVer no YouTubeO RO50 KV108 Lite fica na extremidade muito leve da mesma rota, com 105 g num corpo de 61.7 mm por 14.5 mm, com 0.3 Nm nominais e 0.9 Nm de pico num barramento de 24 V e 66 W de potência nominal. Dois detalhes importam no trabalho vestível: o seu corpo de 61.7 mm tem apenas 14.5 mm de profundidade, e a referência a um eixo vazado amplo na sua própria descrição aponta para o encaminhamento de cabos através do eixo da junta. Nenhuma das duas unidades traz o seu próprio feedback - as variantes RO40 KV140 e RO50 KV108 Lite são explicitamente fornecidas sem sensores Hall, e os registros da ToBMS não têm sequer um campo de especificação de encoder - pelo que o dispositivo de feedback é uma decisão de projeto no lado sem carcaça, exatamente como é uma propriedade fixa no lado vedado.
RI80 V2.0 KV75 - o meio da faixa de inrunners
O RI80 V2.0 KV75 sobe para 1.45 Nm nominais e 4.1 Nm de pico a partir de um corpo de 85 mm com 411 g, com 172 W de potência nominal num barramento selecionável de 24/36/48 V e velocidades nominais de 1135 rpm a 24 V. A sua visão geral lista robôs humanoides, exoesqueletos, quadrúpedes e módulos de junta de carga elevada. A ficha indica uma corrente de pico de 27.6 A e uma corrente nominal de 9.4 A, e uma potência nominal de 172 W - ao contrário das unidades vedadas, não falta aqui nenhum valor de potência nominal, pelo que um orçamento contínuo pode pelo menos começar a partir do registro.
RO100 KV55 - quando a própria junta passa a ser a carcaça
O RO100 KV55 é a maior unidade desta comparação: 4 Nm nominais e 12 Nm de pico, 838 W de potência nominal a 48 V, 710 g num corpo de 113.5 mm por 36.2 mm, 21 pares de polos, com correntes nominal e de pico de 20 A e 62 A. É a ilustração mais clara do compromisso central deste artigo. Como junta de acionamento direto, entrega 4 Nm em contínuo sem engrenamento e portanto sem folga introduzida por uma redução, e gira a 2000 rpm nominais - cerca de 12000 graus por segundo - o que é muito mais velocidade de saída do que qualquer unidade com redutor na tabela. Em contrapartida, pesa 710 g para produzir um torque nominal ligeiramente inferior ao de um módulo vedado de 260 g, e precisa de um conjunto de rolamentos, um encoder e um driver que o módulo vedado já contém. É a resposta certa quando a junta tem de ser rígida, rápida e silenciosa, e a resposta errada quando a massa no membro domina.
Três atuadores integrados, um com uma aplicação documentada
O lado vedado da comparação cobre as mesmas posições de junta com uma fração do trabalho de integração, ao custo do envelope, da folga e da redução térmica do fabricante.
AKE60-8 KV80 - o menor módulo vedado da comparação
O AKE60-8 KV80 pesa 260 g num corpo de 69 mm por 25 mm, entregando 5 Nm nominais e 12.5 Nm de pico através de um estágio de 8:1 num barramento de 24 V, a 180 rpm nominais e 240 rpm sem carga, com 4.8 A nominais e 12 A de pico e uma folga registrada de 0.15. A sua visão geral coloca-o em juntas compactas de robôs humanoides e de exoesqueletos. Duas propriedades separam-no dos kits sem carcaça que substitui numa junta distal: é a única unidade desta comparação com uma classificação única de 24 V, e os seus 14 pares de polos diferem dos 21 registrados nos módulos maiores, o que altera os requisitos de comutação. Misturá-lo com uma unidade proximal de 48 V significa duas distribuições.
AK80-6 KV100 - o módulo numa montagem de exoesqueleto documentada
O AK80-6 KV100 é a única unidade aqui com uma aplicação registrada numa plataforma vestível. Usa uma redução de 6:1 para alcançar 6 Nm nominais e 12 Nm de pico com 340 W de potência nominal a 48 V, a 603 rpm nominais e 800 rpm sem carga, com 9.7 A nominais e 20 A de pico, pesando 485 g num corpo de 98 mm por 38.5 mm e registrando uma folga de 0.22. A sua visão geral nomeia exoesqueletos e robôs quadrúpedes, e o fabricante publicou uma demonstração da unidade a acionar um exoesqueleto bilateral de membros inferiores desenvolvido no Georgia Institute of Technology. Para uma equipa que pondera a rota integrada, esse é um ponto de dados que os kits sem carcaça desta comparação não conseguem igualar: o módulo já correu na aplicação.
Uma demonstração de dois minutos do AK80-6 KV100 a acionar um exoesqueleto bilateral de membros inferiores construído no Georgia Tech - o mais próximo que esta comparação tem de uma montagem de referência para a rota integrada.
Página de vídeo do ToBMSVer no YouTubeAKE80-8 KV30 - quando o requisito é 30 Nm de pico
O AKE80-8 KV30 eleva o lado vedado a 12 Nm nominais e 30 Nm de pico a partir de 570 g num corpo de 87 mm por 32 mm, num barramento de 48 V, a 150 rpm nominais e 195 rpm sem carga, com 4.8 A nominais e 12 A de pico e a mesma folga registrada de 0.15. A sua visão geral coloca-o em exoesqueletos, robôs de reabilitação e juntas de pernas, e a sua própria especificação cita diretamente um valor de densidade de torque. É o ponto em que a rota integrada deixa de ser a opção compacta e passa a ser a potente: nada na metade sem carcaça da tabela alcança 30 Nm de pico sem um redutor, e o maior motor nu ali produz 12 Nm de pico a partir de 710 g.
Onde cada rota acaba a ser usada
As mesmas sete unidades aparecem em várias categorias vestíveis, e a divisão entre as rotas segue a junta e não a plataforma.
Marcha assistida e transporte de carga
Os dispositivos de assistência de quadril, joelho e tornozelo são o caso de uso dominante dos módulos vedados, e o padrão é proximal a distal: a unidade mais densa no quadril, uma unidade intermédia no joelho, a mais leve no tornozelo. O raciocínio prende-se com o custo metabólico acumulado da massa distal, e não com a exigência de torque de cada junta isoladamente. Os Atuadores de exoesqueleto são habitualmente selecionados a partir da extremidade distal para trás exatamente por esta razão, e os kits sem carcaça entram em cena no tornozelo e no joelho, onde o membro pode ser maquinado para transportar o estator e a geometria da junta vale a pena ser detida.
Equipamentos de reabilitação em clínica
Um equipamento fixo retira a bateria de cima de quem o utiliza, o que alivia ao mesmo tempo o argumento da massa e a decisão da tensão de barramento. O que resta é a suavidade, a fidelidade de força e a forma como a junta se comporta contra um paciente que pode ser incapaz de a ajudar. A rota sem carcaça adequa-se bem a este caso, porque o estator pode ser aparafusado a uma estrutura grande ligada à terra que também serve de dissipador, e porque um acionamento direto evita a histerese de folga que complica a estimativa de torque. Os módulos vedados também aparecem aqui; as suas visões gerais nomeiam a reabilitação a par dos exoesqueletos, e o campo mais amplo do robô de reabilitação cobre os dispositivos estreitamente relacionados.
Interfaces de membro superior e de mão
O apoio ao ombro e ao cotovelo concentra o problema de acomodação mais difícil no trabalho vestível: a junta que precisa de assistência está próxima do corpo, e tudo o que se monta sobre ela é imediatamente mal tolerado. As unidades sem carcaça abaixo de 100 g são o encaixe natural, e o RI30 KV260, com o seu furo de 17 mm, responde diretamente ao encaminhamento de cabos através do eixo do ombro. Quando um dispositivo precisa de assistência em vários graus de liberdade do membro superior, o campo mais amplo do robô humanoide cobre as mesmas classes de junta noutros formatos, e a seleção de módulo de junta estende a rota vedada mais adiante.
Lista de verificação para a seleção
A rota é normalmente fixada muito antes do motor, porque a geometria de uma junta de exoesqueleto e o trajeto do chicote à sua volta são projetados em torno da resposta. Estas verificações pertencem ao momento anterior a esse ponto de fixação.
Fixar a junta antes do motor
- Anote se a relação de redução é uma variável de projeto ou um dado adquirido. Se for um dado adquirido, a rota integrada já tomou a decisão; se for uma variável, nenhum valor de torque sem carcaça significa nada enquanto não lhe for atribuída uma relação.
- Estabeleça o orçamento de folga e o que ele compra. Um acionamento direto não introduz nenhuma de um engrenamento, um estágio planetário nesta faixa registra 0.15 a 0.22, e a unidade desse campo não é consistente em toda a faixa mais ampla de atuadores - confirme com o fabricante se são minutos de arco ou graus, a que torque.
- Fixe o requisito de torque contínuo contra o caso de sustentação, e não contra o transitório, e compare-o com o torque nominal durante todo o período de sustentação.
O que passa para dentro de casa
- Liste cada peça que o kit sem carcaça não inclui - conjunto de rolamentos, encoder, ajuste do eixo, carcaça, caminho térmico, driver - e orce o tempo de engenharia, não apenas as peças.
- Verifique a superfície de montagem do estator contra a classificação térmica. Um valor nominal numa folha de dados pressupõe um caminho térmico que o projeto tem de fornecer de fato.
- Decida quem é responsável pelo balanceamento do rotor, pelo alinhamento do encoder e pelo comportamento do conjunto à temperatura, e depois escreva-o na definição de interface.
Fechar as lacunas do registro com o fabricante
- O AKE60-8 KV80 e o AKE80-8 KV30 não registram valor algum de potência nominal, pelo que um orçamento de potência contínua para os módulos vedados tem de vir da folha de dados; o AK80-6 KV100 tem um, de 340 W.
- Nenhuma dimensão de eixo, furo ou rosca está registrada para a série vedada nesta comparação, pelo que os padrões de fixação e os braços de alavanca não podem ser definidos apenas a partir do registro.
- O RI80 V2.0 KV75 registra uma corrente de pico de 27.6 A e uma corrente nominal de 9.4 A; a janela de regime por trás do valor de corrente de pico deve ser confirmada contra a especificação do fabricante antes de dimensionar um estágio de potência a partir dele.
Perguntas frequentes
QPorque é que um atuador integrado de 260 g tem mais torque do que um motor sem carcaça de 710 g?
Porque os dois valores são medidos em lados opostos de uma caixa de engrenagens. Os 4 Nm do motor sem carcaça são uma classificação no eixo do motor; os 5 Nm do módulo vedado são uma classificação no eixo de saída, medida depois de um estágio de 8:1. Colocar o mesmo estágio de 8:1 no motor sem carcaça elevaria a sua saída a cerca de 32 Nm antes das perdas do redutor, acima dos 5 Nm do módulo - mas acrescentaria também o redutor, o conjunto de rolamentos, o encoder e o driver que o módulo vedado já contém. A diferença de densidade entre cerca de 5.6 Nm/kg e cerca de 19 Nm/kg é a relação de redução expressa como comparação, e não como margem.
QQuando é que um kit sem carcaça é a melhor rota para uma junta de exoesqueleto?
Quando a restrição determinante é a geometria, a rigidez ou o caminho de integração, e não o torque. O acionamento direto elimina o engrenamento e portanto a folga que ele introduz; um estator aparafusado a um elo metálico transforma a estrutura do membro num dissipador; um eixo vazado amplo permite que o chicote passe pelo eixo da junta; e uma junta cuja carcaça e cujo elo são uma única peça maquinada não pode de modo algum ser construída em torno de uma carcaça vedada. O custo é que o conjunto de rolamentos, o encoder, o driver e o projeto térmico passam todos para dentro de casa.
QUma relação de redução mais baixa significa sempre melhor retroacionamento?
Uma relação baixa deixa geralmente um trem de engrenagens mais fácil de acionar pelo lado da saída do que uma alta, e multiplica a inércia refletida do rotor por um fator menor, razão pela qual os estágios de relação baixa continuam a aparecer no trabalho vestível. Não é o único termo: o atrito na redução, o arrasto dos rolamentos e o comportamento do driver quando não está alimentado também contam, e nenhum deles está registrado para as unidades desta comparação. Uma junta sem carcaça de acionamento direto elimina por completo o termo da redução, mas deixa os outros três.
QQuanta folga registram as unidades vedadas?
O AKE60-8 KV80, o AKE80-8 KV30 e o AKE90-8 KV35 registram todos 0.15, o AK80-6 KV100 registra 0.22 e o AK70-10 KV100 registra 0.2. O campo de folga da ToBMS não está registrado numa unidade consistente em toda a faixa mais ampla de atuadores, pelo que estes valores devem ser tratados como indicativos e não como valores de minutos de arco verificados. Confirme se o fabricante indica minutos de arco ou graus, a que torque, e antes ou depois do período de rodagem.
QQual das rotas se adequa a um primeiro protótipo?
Um atuador integrado, na maioria dos casos. Remove do cronograma um projeto mecânico, uma seleção de rolamentos, uma instalação de encoder e um pacote de acionamento, e chega com dados de ensaio publicados. Um kit sem carcaça vale o trabalho extra quando a geometria da junta faz parte do que o projeto procura provar, quando o membro vai ser maquinado de qualquer forma, ou quando o projeto já chegou ao ponto em que o envelope, a folga ou a redução térmica do fabricante se tornaram a restrição determinante.
QO que consta na ficha técnica do fabricante para estas unidades?
Três coisas em particular. Nenhum valor de potência nominal está registrado para os módulos AKE, pelo que o orçamento de potência contínua tem de vir da folha de dados. Nenhuma dimensão de eixo, furo ou rosca está registrada para a série vedada, pelo que a interface mecânica não pode ser desenhada a partir do registro. E nenhuma especificação de encoder está registrada para os kits sem carcaça ou para a série AKE, pelo que a resolução de feedback, o protocolo e a multiplicação devem ser confirmados com o fabricante antes de escolher um controlador. Quando um valor falta, foi nomeado no texto em vez de ser preenchido.
Recursos oficiais
A CubeMars publica uma página de especificações para cada motor e módulo, e são essas páginas - e não resumos de terceiros - a referência para classificações térmicas, detalhes de feedback, desenhos mecânicos e firmware em vigor. As páginas do fabricante para as unidades aqui discutidas são o RI50 KV100, o RI80 V2.0 KV75 e o RO100 KV55 no lado sem carcaça, e o AKE60-8 KV80, o AK80-6 KV100 e o AKE80-8 KV30 no lado vedado. Quando um registro da ToBMS é omisso - potência nominal, dimensões de interface, especificação de feedback, unidade da folga - essas páginas ou a folha de dados correspondente são o local onde colmatar a lacuna.
Para onde ir a seguir
Para passar da leitura a uma lista restrita, três ferramentas funcionam em sequência: os kits sem carcaça estão na categoria Motores de torque sem carcaça, as unidades vedadas em Atuadores robóticos e Atuadores de acionamento quase direto, os candidatos podem ser reduzidos por torque, tensão e massa em Seleção, e as unidades escolhidas podem ser confrontadas entre si em Comparar produtos.
Quatro guias da ToBMS estendem-se lateralmente a partir daqui. O Motores de torque sem carcaça: escolha do kit estator-rotor para juntas cobre toda a faixa de estatores e rotores, o Atuadores para exoesqueleto: três módulos CubeMars QDD de 260 g a 1.4 kg percorre a rota vedada de relação baixa pelo quadril, pelo joelho e pelo tornozelo, o Atuadores de acionamento quase direto: o que a relação 8:1 oferece explica o que o próprio estágio de redução altera, e o Como escolher um módulo de junta: cinco atuadores CubeMars de 190 g a 1.4 kg cobre as famílias vedadas mais amplas em torno destas unidades. Para comparações para além de uma única série, Motores BLDC para exoesqueletos reúne as correspondências registradas em todo o conjunto de produtos.
A versão curta: decida primeiro se a relação de redução é um dado adquirido ou uma variável, porque essa única resposta seleciona a rota. Se for um dado adquirido, o atuador integrado já tomou a decisão e o trabalho restante é ajustar o membro ao seu envelope, à sua folga e à sua redução térmica. Se for uma variável, compare apenas valores do lado do motor com valores do lado do motor, acrescente a relação aos dois lados antes de comparar torque, e conte o conjunto de rolamentos, o encoder e o driver como parte do custo da opção sem carcaça.







