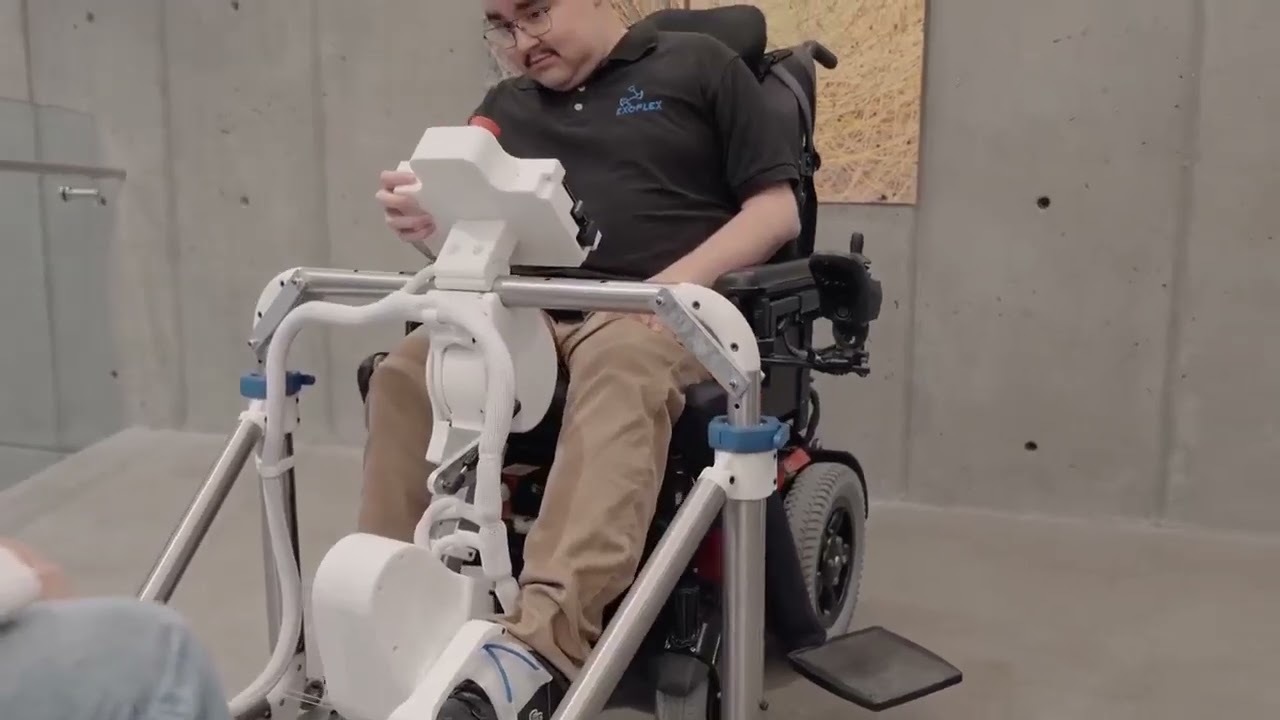
หุ่นยนต์ฟื้นฟูสมรรถภาพจะสำเร็จหรือล้มเหลวเพราะคุณภาพของระบบขับเคลื่อน: การเคลื่อนไหวเพื่อการบำบัดต้องแม่นยำ ราบรื่น และปลอดภัยต่อผู้ป่วยที่เป็นมนุษย์ โครงการจากUniversité de Sherbrooke ที่นำเสนอโดย CubeMars นำการผสมผสานเช่นนั้นมาใช้กับการดูแลภาวะกล้ามเนื้อลีบ โดยใช้แอคชูเอเตอร์ AK10-9 และ AK80-64.
สิ่งที่วิดีโอแสดง
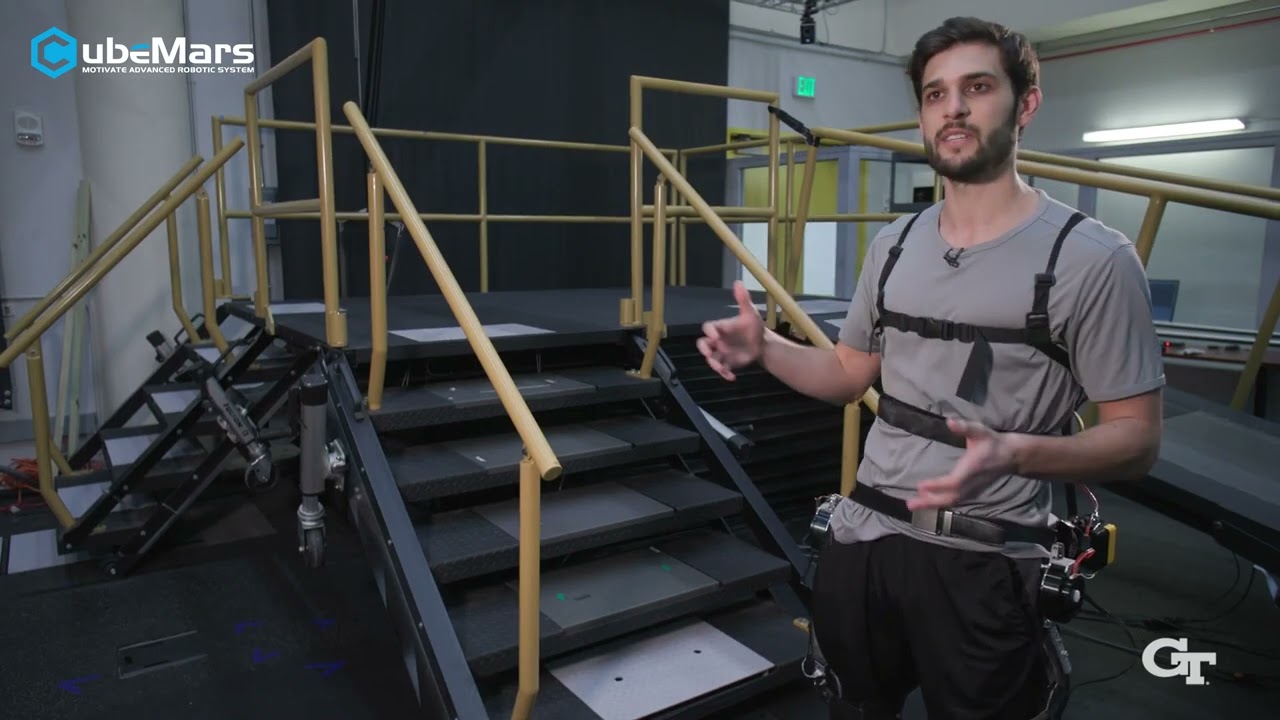
ตามข้อมูลของ CubeMars ระบบของ Sherbrooke บรรลุการเคลื่อนไหวยืดกล้ามเนื้อที่แม่นยำ ด้วยการผสานดีไซน์กะทัดรัดและสมรรถนะแรงบิดสูงของแอคชูเอเตอร์ซีรีส์ AK ทั้งสองรุ่น ทำให้สามารถช่วยฟื้นฟูผู้ป่วยที่มีภาวะกล้ามเนื้อลีบได้อย่างมีประสิทธิผล
วิดีโอต้นฉบับ
แหล่งที่มา: ช่อง YouTube อย่างเป็นทางการของ CubeMars
วิดีโอ: แอคชูเอเตอร์ AK10-9 & AK80-64 สนับสนุนงานวิจัยฟื้นฟูกล้ามเนื้ออ่อนแรง
แอคชูเอเตอร์ที่เกี่ยวข้อง
รายละเอียดผลิตภัณฑ์
| ข้อกำหนด | รายละเอียด |
|---|---|
| ผู้ผลิต | CubeMars |
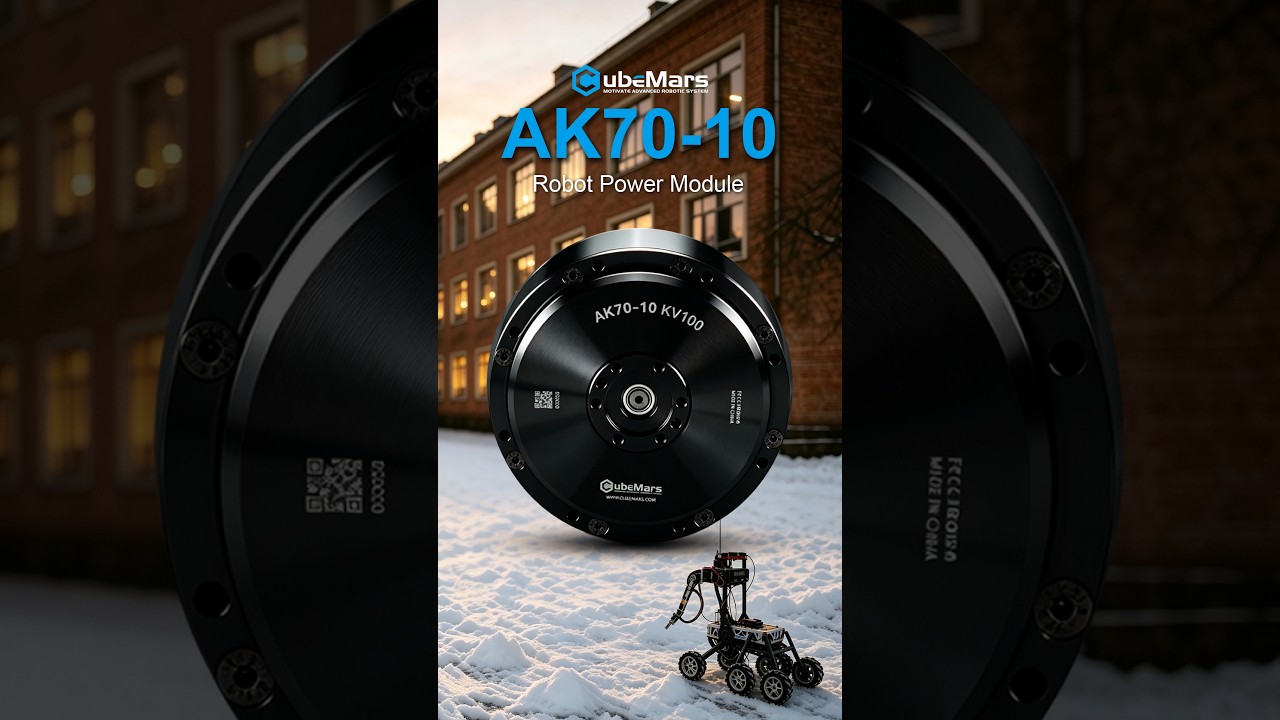
| แรงบิดพิกัด AK10-9 V3.0 KV60 | 18 Nm (สูงสุด 53 Nm) |
| อัตราทด / น้ำหนัก AK10-9 V3.0 KV60 | 9:1 / 940 g |
| แรงบิดพิกัด AK80-64 KV80 | 48 Nm (สูงสุด 120 Nm) |
| อัตราทด / น้ำหนัก AK80-64 KV80 | 64:1 / 850 g |
| แรงดันไฟฟ้าพิกัด | 48 V (AK10-9) / 24–48 V (AK80-64) |
| การใช้งาน | ระบบฟื้นฟูสมรรถภาพ, ข้อต่อหุ่นยนต์ |
ข้อกำหนดอ้างอิงจากข้อมูลผลิตภัณฑ์อย่างเป็นทางการของ CubeMars
เหตุใดกรณีนี้จึงสำคัญ
การบำบัดด้วยการยืดกล้ามเนื้อสำหรับภาวะกล้ามเนื้อลีบต้องใช้แอคชูเอเตอร์ที่ออกแรงต่อเนื่องและควบคุมได้ดีตลอดช่วงการเคลื่อนไหวของผู้ป่วย นั่นคือแรงบิดสูงสำหรับรับโหลด และ encoder กับลูปควบคุมแบบผสานรวมสำหรับความนุ่มนวล การจับคู่ AK10-9 ที่แรงบิดสูงสุด 53 Nm กับ AK80-64 ที่แรงบิดสูงสุด 120 Nm ทำให้ระบบมีช่วงแรงกว้างโดยไม่ต้องใช้ชุดเกียร์ภายนอกที่เทอะทะ
สำรวจบน ToBMS
- สำรวจ CubeMars AK10-9 V3.0 KV60 →
- สำรวจ CubeMars AK80-64 KV80 →
- สำรวจมอเตอร์ BLDC สำหรับหุ่นยนต์ฟื้นฟู →
- สำรวจมอเตอร์ BLDC สำหรับหุ่นยนต์โครงกระดูกภายนอก →
- ดูโปรไฟล์ผู้ผลิต CubeMars บน ToBMS →
บทสรุป
นี่เป็นตัวอย่างที่ชัดเจนของแอคชูเอเตอร์มาตรฐานที่ทำงานในระดับคลินิก: ยูนิตซีรีส์ AK มาตรฐาน encoder และไดรเวอร์แบบผสานรวม และโปรไฟล์การเคลื่อนไหวเพื่อการบำบัดที่พึ่งความแม่นยำมากกว่าความเร็ว