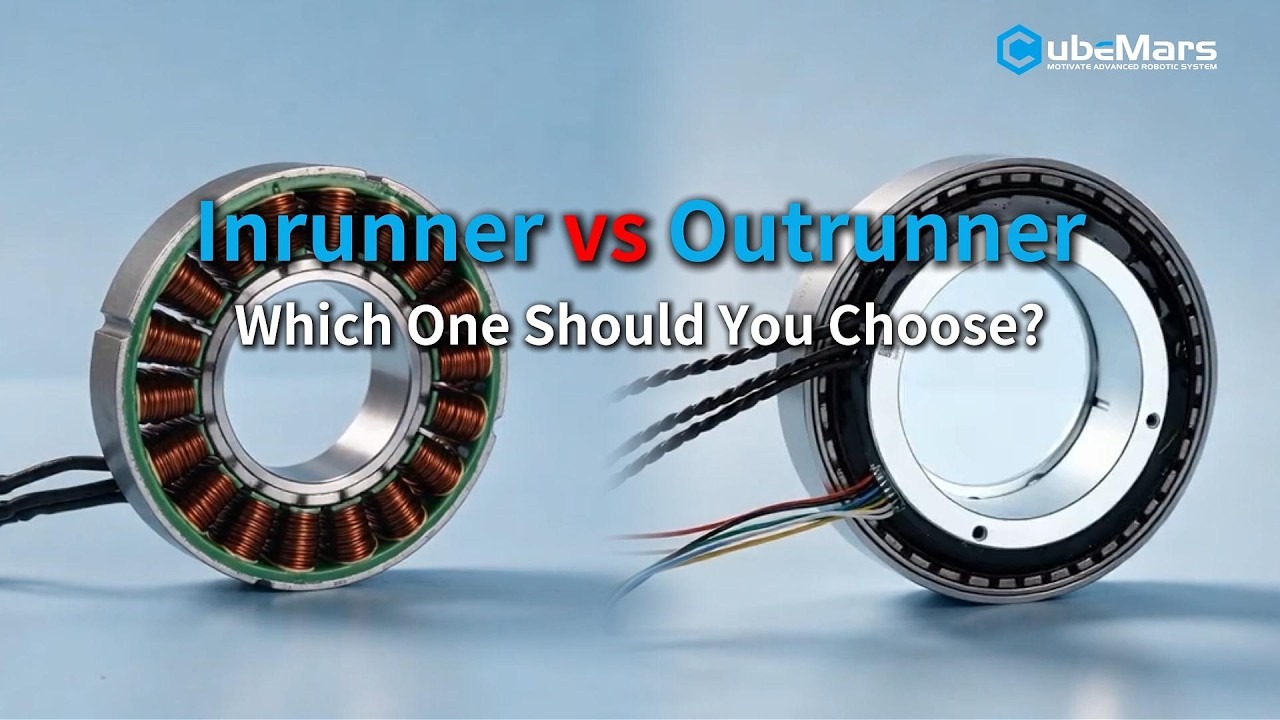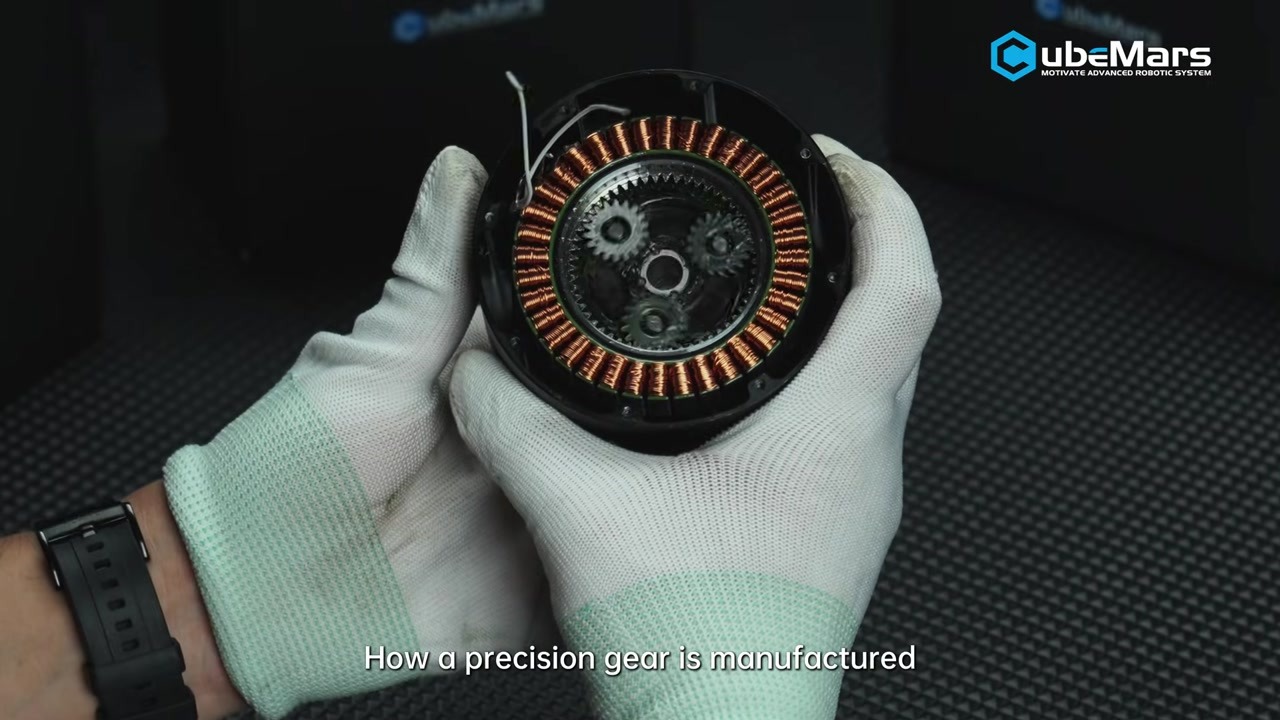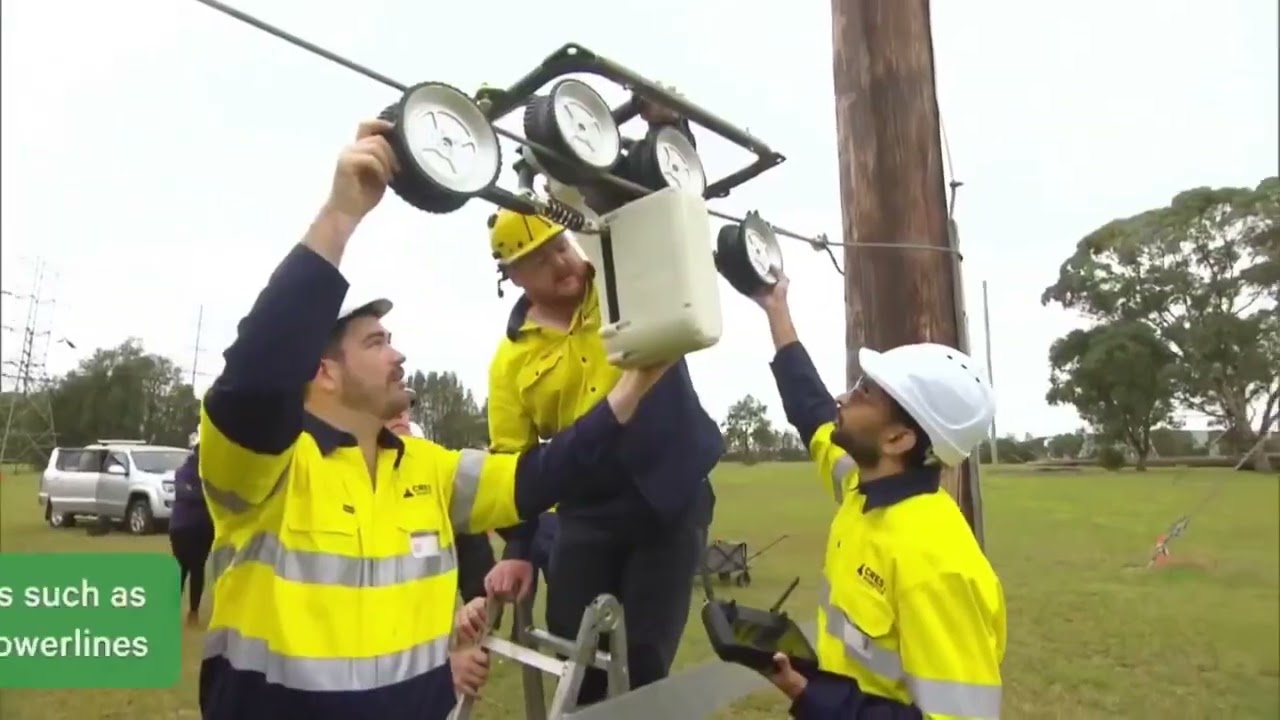
L’inspection des lignes de transport d’électricité à haute tension est un travail dangereux et lent pour les êtres humains – raison précise pour laquelle les robots s’en chargent. Cette étude de cas CubeMars s’intéresse au Gorilla MK1 de Transgrid, un robot d’inspection qui se déplace le long des lignes de transport, et au moteur couple frameless à rotor interne RI80 qui l’équipe.
Ce que montre la vidéo
Selon CubeMars, le RI80 confère au Gorilla MK1 des mouvements stables et une capacité de charge élevée tout en réduisant l’exposition humaine aux environnements dangereux – la proposition de valeur essentielle de l’inspection robotisée des lignes.
Vidéo d’origine
Source : Chaîne YouTube officielle de CubeMars
Vidéo : Le RI80 de CubeMars propulse des robots d’inspection plus sûrs et plus performants
Produit mis en avant : CubeMars RI80 V2.0 KV75
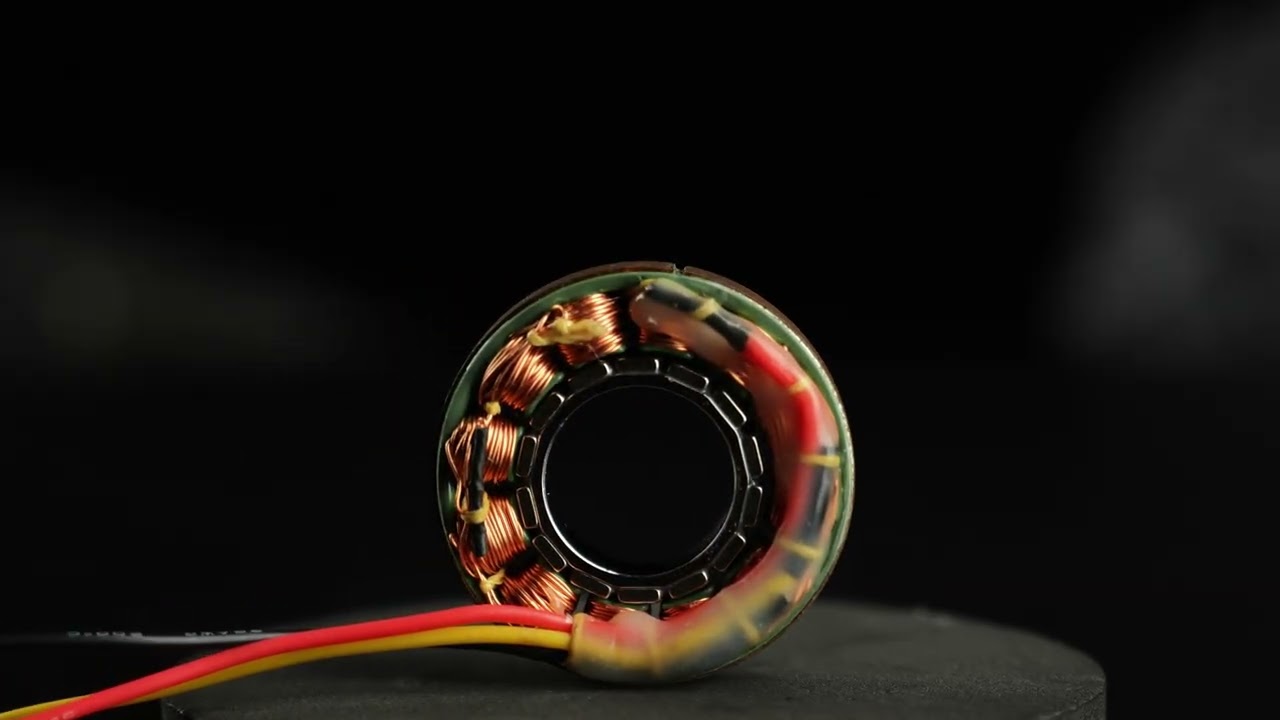
Le RI80 est un moteur frameless à rotor interne de grand diamètre et à trou traversant, qui permet à l’articulation de faire passer structure et câblage par son centre – un avantage pratique dans un robot compact qui doit saisir, pivoter et franchir des équipements conçus pour les monteurs de lignes humains.
Détails du produit
| Spécification | Détails |
|---|---|
| Fabricant | CubeMars |
| Produit | RI80 V2.0 KV75 Frameless Inrunner |
| Catégorie | Moteur couple frameless |
| Tension nominale | 24 / 36 / 48 V |
| Puissance nominale | 172 W |
| Couple nominal | 1.45 Nm (crête 4.1 Nm) |
| Vitesse nominale | 1135–2430 rpm selon la tension |
| Diamètre | 85 mm |
| Longueur | 27 mm |
| Masse | 411 g |
| Applications | Robots d’inspection, articulations robotiques |
Spécifications issues des données produit officielles de CubeMars.
Découvrir sur ToBMS
Conclusion
Le Gorilla MK1 illustre parfaitement comment des moteurs frameless permettent à des robots d’intervenir là où les personnes ne devraient pas aller. Pour les ingénieurs qui conçoivent des robots d’inspection ou de franchissement, le format à trou traversant et la densité de couple du RI80 méritent d’être évalués dès les premières phases de conception de l’articulation.