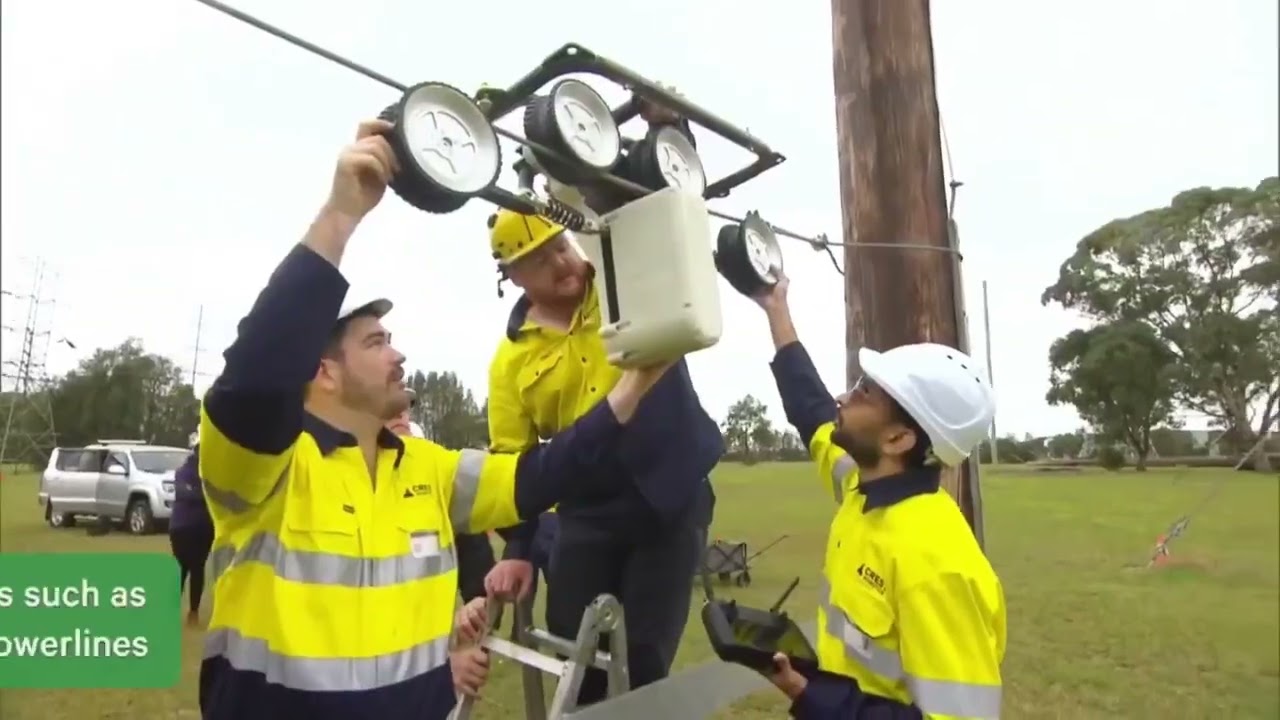
Inspeccionar líneas de transmisión de alta tensión es un trabajo peligroso y lento para las personas, y esa es precisamente la razón por la que los robots están asumiendo esa tarea. Este caso presentado por CubeMars analiza el Gorilla MK1 de Transgrid, un robot de inspección que se desplaza a lo largo de las líneas de transmisión, y el motor de par RI80 sin carcasa de rotor interno que incorpora.
Qué muestra el vídeo
Según CubeMars, el RI80 aporta al Gorilla MK1 un movimiento estable y una elevada capacidad de carga a la vez que reduce la exposición humana a entornos peligrosos, que es la propuesta de valor central de la inspección robótica de líneas.
Vídeo original
Fuente: canal oficial de CubeMars en YouTube
Vídeo: CubeMars RI80 impulsa robots de inspección más seguros y de altas prestaciones
Producto destacado: CubeMars RI80 V2.0 KV75
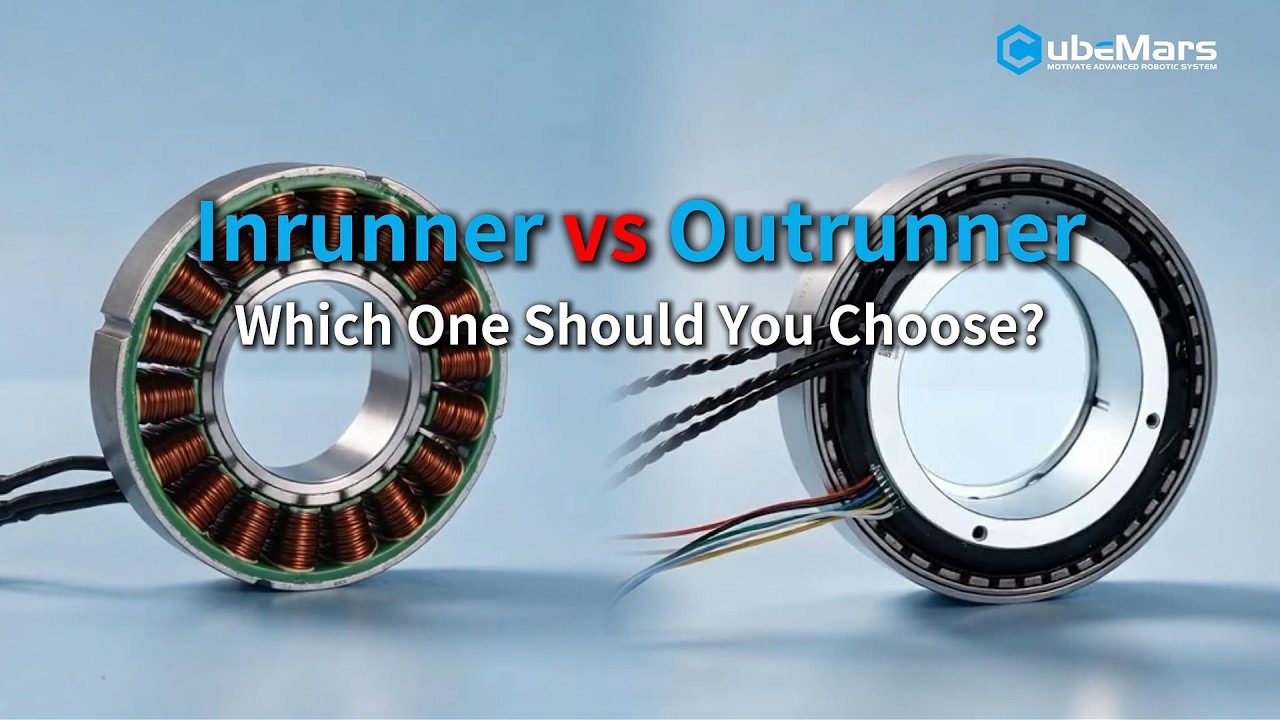
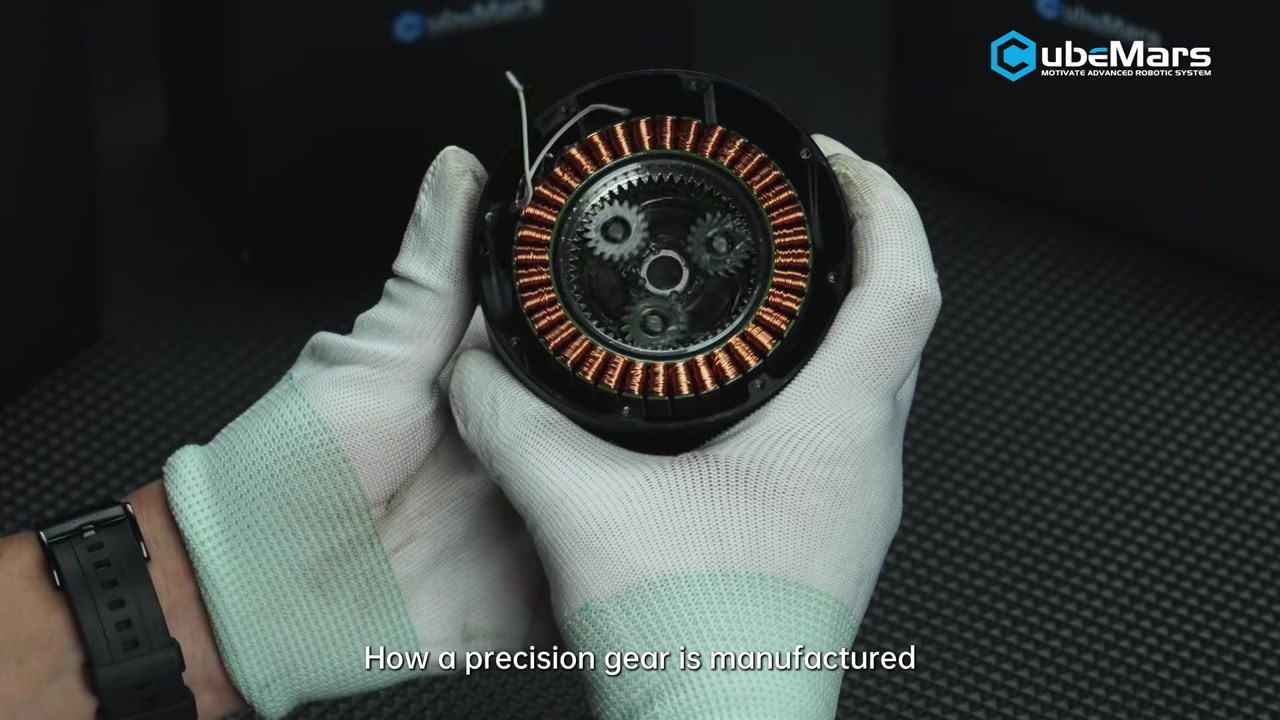
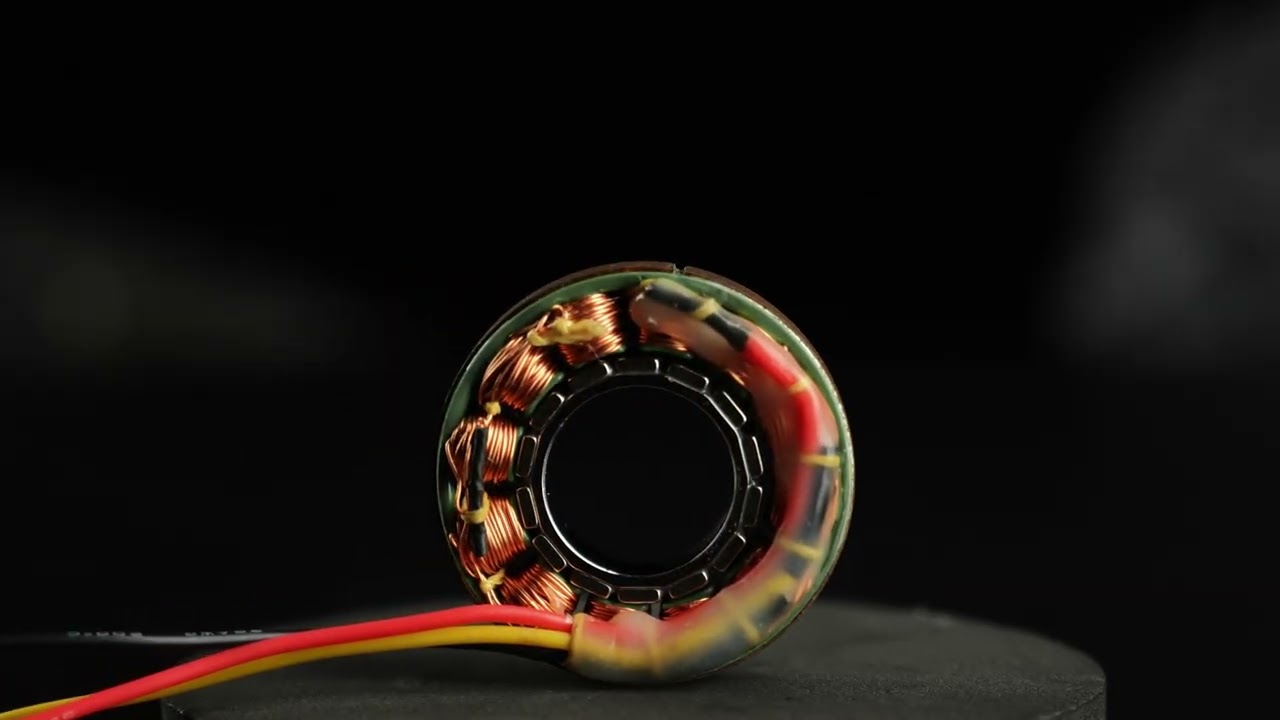
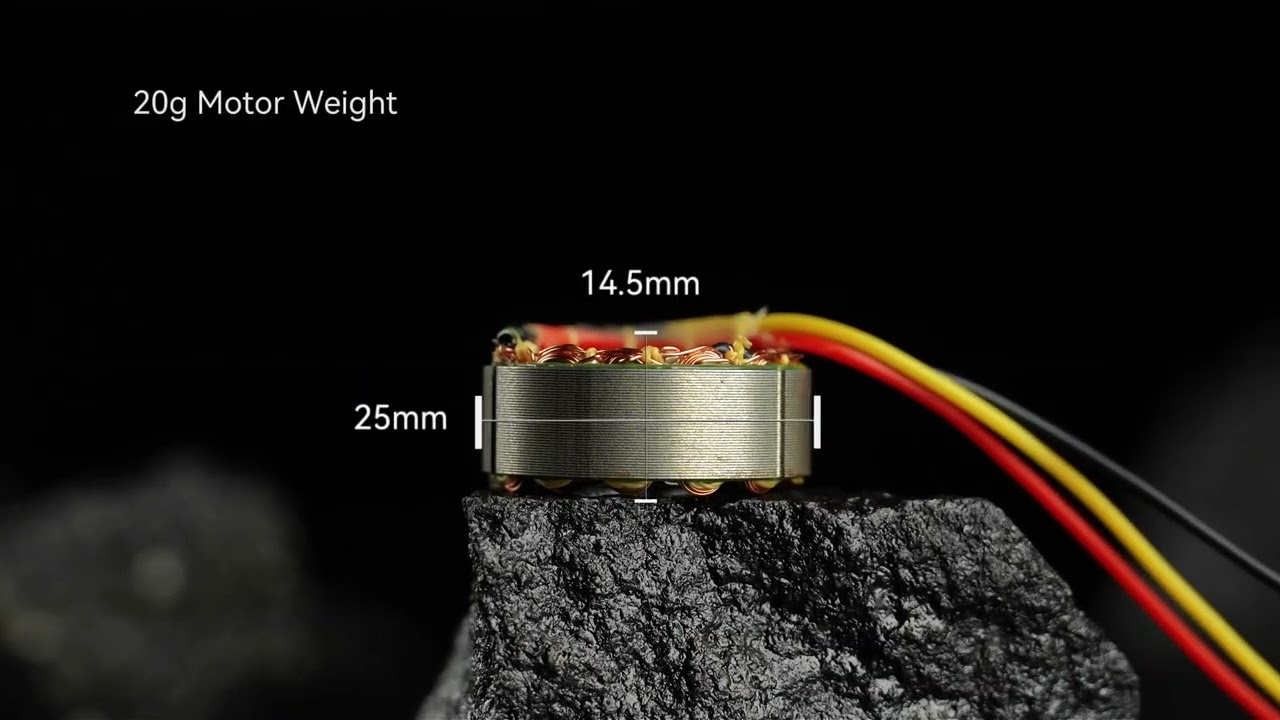
El RI80 es un motor sin carcasa de rotor interno de gran diámetro y eje pasante, lo que permite que la estructura y el cableado atraviesen el centro de la articulación, una ventaja práctica en un robot compacto que debe agarrar, girar y desplazarse sobre elementos diseñados para operarios humanos.
Detalles del producto
| Especificación | Detalles |
|---|---|
| Fabricante | CubeMars |
| Producto | Motor sin carcasa de rotor interno RI80 V2.0 KV75 |
| Categoría | Motor de par sin carcasa |
| Tensión nominal | 24 / 36 / 48 V |
| Potencia nominal | 172 W |
| Par nominal | 1.45 Nm (máximo 4.1 Nm) |
| Velocidad nominal | 1135–2430 rpm según la tensión |
| Diámetro | 85 mm |
| Longitud | 27 mm |
| Peso | 411 g |
| Aplicaciones | Robots de inspección, articulaciones robóticas |
Especificaciones tomadas de los datos oficiales del producto de CubeMars.
Explorar en ToBMS
Conclusión
El Gorilla MK1 es un buen ejemplo de cómo los motores sin carcasa hacen posibles robots que operan donde las personas no deberían estar. Para los ingenieros que diseñan robots de inspección o de desplazamiento, el formato de eje pasante y la densidad de par del RI80 merecen una evaluación temprana en el diseño de la articulación.