
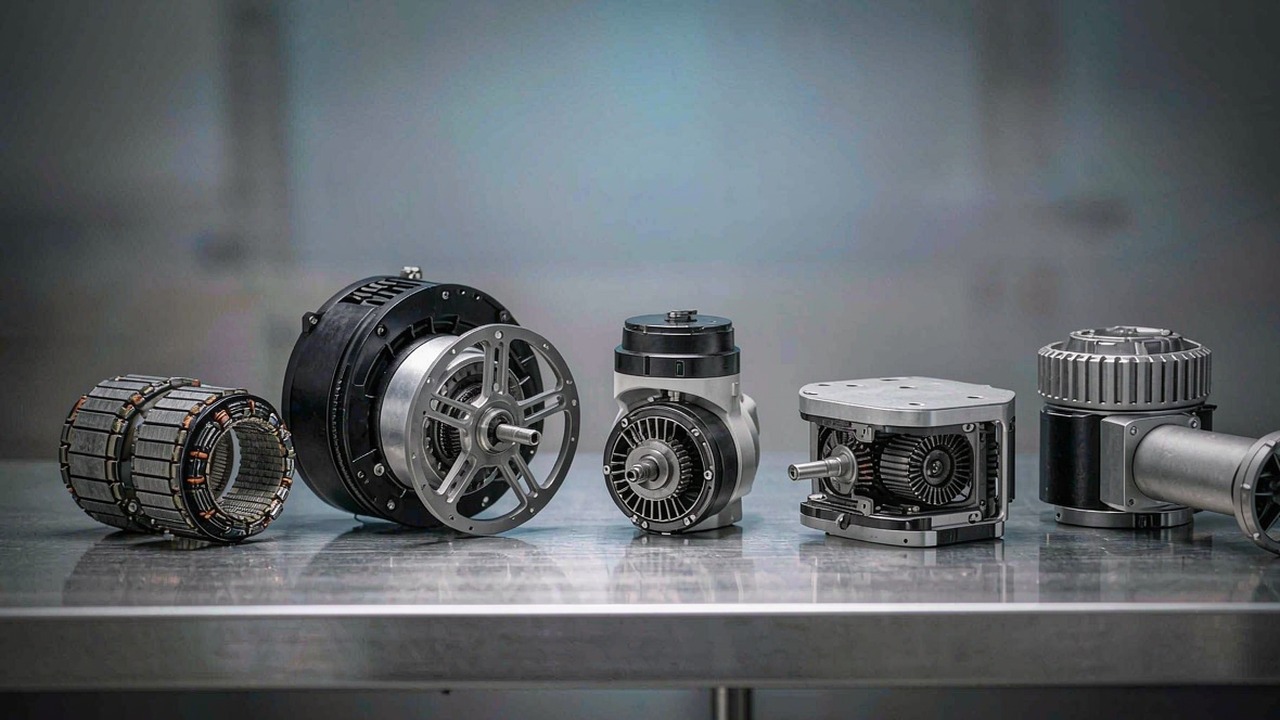
Un moteur BLDC est un moteur à courant continu sans balais : un rotor à aimants permanents, un stator bobiné et un contrôleur électronique qui assure la commutation autrefois confiée aux balais. C'est ce seul changement qui explique la présence aujourd'hui des moteurs BLDC dans les articulations de robots, les châssis de multirotors, les nacelles de caméra et les propulseurs sous-marins - aucune balise à user, aucun collecteur à produire d'arc, et une courbe de couple suffisamment prévisible pour être pilotée par logiciel. C'est aussi pourquoi « moteur BLDC » ne correspond plus à une décision d'achat unique : le même principe électromagnétique est conditionné de sept manières différentes, et ce conditionnement détermine presque tout dans la façon de spécifier le moteur.
Ce guide explique le fonctionnement d'un moteur à courant continu sans balais, quelles spécifications changent réellement une décision et en quoi les sept catégories de moteurs de ToBMS diffèrent. Chaque catégorie est abordée à travers les mêmes trois questions - ce qu'elle est, ce qui détermine le choix et où elle s'inscrit - afin que la section puisse être lue seule ou comparée aux autres. Toutes les valeurs proviennent des données produits ToBMS ou de la spécification publiée par le fabricant ; rien n'est estimé ici.
Réponse rapide
Un moteur BLDC remplace le collecteur mécanique d'un moteur à balais par un collecteur électronique : c'est le contrôleur, et non un balai, qui décide quelle bobine du stator est alimentée et à quel moment. Les conséquences pratiques sont un rendement plus élevé, une durée de vie bien plus longue, un meilleur couple par unité de masse et un comportement couple-vitesse que le contrôleur peut façonner par logiciel. La contrepartie est qu'un moteur à courant continu sans balais n'est jamais un composant autonome : il ne fonctionne qu'avec un variateur qui connaît, ou sait déduire, la position du rotor.
Le choix se décompose en deux étapes. D'abord retenir la catégorie correspondant à la fonction mécanique - un kit sans cadre nu si la structure de la machine doit tenir lieu de carter, un actionneur intégré si l'articulation doit arriver sous forme de module scellé, un moteur de propulsion si la sortie est une poussée plutôt qu'un couple d'arbre, un moteur à cardan à entraînement direct si la sortie est un mouvement fluide à basse vitesse, ou un propulseur étanche si le moteur doit fonctionner sous l'eau. Ensuite, à l'intérieur de cette catégorie, dimensionner le KV en fonction de la tension de bus et de la vitesse requise, le couple nominal en fonction du cycle de service et le couple de pointe en fonction du cas transitoire. Lire une spécification sans savoir de quelle catégorie elle provient est la cause la plus fréquente d'une présélection erronée.
Qu'est-ce qu'un moteur à courant continu sans balais
Les éléments qui remplacent les balais
Tout moteur BLDC comporte les trois mêmes groupes fonctionnels. Le stator porte les bobinages - généralement trois phases dans un empilage de tôles à encoches - et reste immobile. Le rotor porte les aimants permanents, le plus souvent des segments de néodyme collés ou encastrés sur un moyeu en acier. Le contrôleur alimente les phases en séquence afin que le champ tournant du stator précède toujours le champ du rotor de l'angle qui produit le couple maximal. Dans un moteur à balais, un balai de carbone et un collecteur segmenté réalisent cette commutation mécaniquement ; dans un moteur sans balais, un onduleur l'assure électroniquement, des milliers de fois par seconde.
Deux conséquences en découlent directement. Comme rien ne frotte, la composante d'usure du budget de maintenance disparaît pratiquement et le moteur peut être scellé - ce qui rend possibles les propulseurs sous-marins et les modules articulaires à indice de protection IP. Et comme la commutation est pilotée par logiciel, le couple devient une grandeur commandée plutôt qu'émergente : c'est pourquoi le même matériel peut être un servomoteur de position rigide dans une application et une source de force compliante dans une autre.
Pourquoi le contrôleur fait partie du sujet
Un moteur à courant continu sans balais n'a pas de spécification significative sans son variateur. La commutation exige la position du rotor, et deux moyens existent pour l'obtenir : la mesurer à l'aide de capteurs, ou l'estimer à partir de la tension et du courant que le moteur produit lui-même en tournant. La commande trapézoïdale (six étapes) est simple et suffisante pour les hélices et les pompes. La commande vectorielle, ou FOC, décompose le courant en composantes productrices de couple et productrices de champ et les maintient à l'angle optimal, ce qui procure un couple régulier à basse vitesse et un rendement élevé sur toute la plage - et ce qui rend praticable le contrôle du couple, et non seulement celui de la vitesse.
C'est aussi pourquoi les actionneurs robotiques intégrés constituent une catégorie et non un simple moteur : le moteur, le réducteur, l'encodeur et le variateur FOC sont accordés en ensemble, et le fabricant publie les valeurs de couple de cet ensemble plutôt que du moteur seul. Comparer ces valeurs à celles d'un moteur nu revient à comparer des choses différentes.
Capteurs, sans capteur et démarrage en charge
Les capteurs à effet Hall fournissent une position de commutation absolue dès l'arrêt, ce qui compte chaque fois que le moteur doit produire un couple à vitesse nulle ou quasi nulle - une articulation de robot maintenant une posture, une nacelle résistant à une rafale, un propulseur changeant de sens. La commande sans capteur estime la position à partir de la force contre-électromotrice, qui n'existe qu'une fois le moteur en rotation ; elle convient aux hélices et aux ventilateurs, dont la charge est prévisible et le couple de démarrage faible, et mal à tout ce qui doit démarrer en charge ou inverser le sens en douceur en passant par zéro. De nombreuses conceptions utilisent un encodeur côté sortie pour la commande tandis que le variateur commute sur capteurs à effet Hall, ce qui rend la commutation robuste et la commande précise en même temps.
Rotor interne et rotor externe
Dans un moteur à rotor interne, le rotor tourne à l'intérieur du stator ; les aimants sont proches de l'arbre, l'inertie est faible et le refroidissement par le carter extérieur fixe est facile. Dans un moteur à rotor externe, le rotor est une cloche qui tourne autour du stator : les aimants se trouvent à un rayon plus grand et produisent davantage de couple pour une même excitation magnétique - géométrie dominante en propulsion, où l'hélice est fixée directement sur la cloche sans réducteur. Les kits sans cadre de la catégorie Moteurs couple frameless de ToBMS couvrent les deux architectures, ce qui explique en partie que leurs valeurs de densité de couple ne soient pas directement comparables d'une famille à l'autre.
Les spécifications qui déterminent le choix
Le KV, et pourquoi ce n'est pas une note de qualité
Le KV est la constante de vitesse du moteur : approximativement le nombre de tours par minute à vide par volt appliqué. Un moteur de 380 KV alimenté par un pack de 22 V tourne à environ 8000 rpm à vide ; un moteur de 29 KV sur le même pack atteint environ 640 rpm. Le KV est fixé par le bobinage - plus de spires de fil fin donnent un KV plus faible, plus de couple par ampère et une vitesse maximale plus basse ; moins de spires de fil plus épais donnent un KV plus élevé, plus de vitesse et moins de couple par ampère. Un KV plus élevé n'est pas un meilleur KV. La bonne valeur est celle qui place la vitesse requise à la tension de bus disponible tout en maintenant le courant - et donc la chaleur - dans ce que le bobinage et le variateur peuvent supporter.
Couple nominal et couple de pointe
Couple nominal désigne ce que le moteur peut produire en continu, dans ses limites thermiques, avec le montage et le refroidissement spécifiés par le fabricant. Couple de pointe désigne une valeur de courte durée - un transitoire que le moteur peut fournir pendant quelques secondes, borné par la température des bobinages, celle des aimants et la limite de courant du variateur, et non par un point de rupture mécanique. Traiter la valeur de pointe comme une valeur de travail est la voie la plus rapide vers un moteur qui se déclassera silencieusement en service. Le corollaire compte tout autant : une valeur de pointe ne dit rien non plus de ce que la mécanique peut supporter. Les limites de choc du réducteur, les charges des roulements et la résistance de l'arbre sont des questions distinctes, et lorsqu'elles déterminent la conception, elles doivent être confirmées auprès du fabricant.
Densité de couple en Nm/kg
La densité de couple est un outil de comparaison, non une spécification - et elle doit être énoncée deux fois, car les valeurs nominale et de pointe racontent des choses différentes. Diviser le couple nominal par la masse indique la production continue que le budget de masse autorise, ce que ressent un robot marcheur ou un châssis à longue endurance. Diviser le couple de pointe par la masse indique la capacité transitoire embarquée, ce qui compte pour une jambe devant absorber un atterrissage ou un bras devant vaincre une adhérence statique. Dans la gamme sans cadre, la dispersion est large : les petits kits à rotor interne et les grands standards à rotor externe se situent à des niveaux différents sur les deux mesures, ce qui relève d'un choix de conception et non d'un classement de qualité. Lorsqu'une gamme est donnée en Nm/kg sur ToBMS, les deux valeurs sont indiquées afin que la comparaison puisse se faire sur celle qui correspond au service.
Réduction, rétro-entraînabilité et jeu
Un réducteur échange de la vitesse contre du couple et modifie en même temps le caractère de la sortie. Un rapport de réduction élevé augmente généralement le couple de sortie et réduit la rétro-entraînabilité, car le frottement et l'inertie réfléchie sont multipliés par l'étage ; un rapport faible améliore généralement la rétro-entraînabilité et la transparence au couple, au prix de la multiplication du couple. La rétro-entraînabilité est ce qui permet à une articulation d'absorber un impact, d'être déplacée à la main pendant l'apprentissage et d'estimer l'effort à partir du courant moteur plutôt que d'un capteur de force - ce qui constitue toute la prémisse de la catégorie Actionneurs QDD à 8:1.
Le jeu est le mouvement perdu dans la chaîne d'engrenages, et il vaut la peine de s'en enquérir explicitement : il limite directement la répétabilité de positionnement et la raideur de commande, et les valeurs enregistrées sur ToBMS ne sont pas homogènes en unités d'une famille à l'autre ; un nombre sans son unité n'est donc pas comparable. Confirmer la valeur en minutes d'arc ou en degrés dans la fiche technique du fabricant avant de la traiter comme une donnée de conception.
Limites thermiques et cycle de service
C'est la chaleur, et non le couple, qui arrête généralement un moteur. Les pertes cuivre évoluent avec le carré du courant : un cycle de service qui double le courant quadruple cette composante des pertes ; la caractéristique nominale reflète un montage précis, une température ambiante précise et un service précis. Un moteur sans cadre serré dans un carter en aluminium de grande taille tiendra bien plus que le même moteur à l'air libre, et un moteur de propulsion balayé par le souffle de l'hélice tiendra plus qu'un moteur sur un banc. Lorsqu'une valeur doit être considérée comme fiable, prendre les conditions thermiques du fabricant comme référence, et non le chiffre mis en avant.
Tension, courant et variateur
La tension de bus fixe le plafond de vitesse pour un KV donné ; le courant fixe le couple. Les contraintes limitantes sont généralement la limite de courant du variateur ainsi que les caractéristiques d'isolation et de connectique, plutôt que le moteur lui-même. Accorder les trois - tension du pack, KV et courant du variateur - avant de comparer les gammes écarte très tôt la plupart des faux candidats. Il est également utile de vérifier ce que le variateur doit connaître : un moteur à capteurs qui doit maintenir un couple à vitesse nulle exige un contrôleur capable de lire ces capteurs, et un variateur FOC attendant un encodeur n'acceptera pas une interface à capteurs à effet Hall seuls.
Sept catégories de moteurs BLDC comparées
Le tableau ci-dessous est le moyen le plus rapide de trouver la bonne section de ce guide. Les valeurs de couple et de poussée correspondent aux valeurs nominales et de pointe publiées pour chaque catégorie actuellement répertoriée sur ToBMS ; les vitesses sont données sous forme de plage de KV plutôt que d'un chiffre unique, car la vitesse de sortie dépend de la tension de bus retenue.
| Catégorie | Fonction | Couple ou poussée | Vitesse (KV) | Tension nominale | Éléments à intégrer | Point de départ |
|---|---|---|---|---|---|---|
| Moteurs couple frameless | Kit stator-rotor intégré dans la structure de la machine | 0.024-4 Nm nominal, 0.072-12 Nm en pointe | 55-600 | 16-48 V | Carter, arbre, roulements, encodeur | Articulations de robots |
| Actionneurs robotisés | Moteur, réducteur, encodeur et variateur en une unité scellée | 1.3-74 Nm nominal, jusqu'à 222 Nm en pointe | 41-170 | 24-48 V | Fixation et bus uniquement | Robots à pattes, bras |
| Moteurs UAV | Propulsion à rotor externe pour châssis devant tenir l'air | Caractérisé en poussée, pas en couple | 29-700 | 3-24S | Hélice, ESC, refroidissement | Multirotor, charge lourde |
| Moteurs de drones | Propulsion FPV, course, voilure fixe et VTOL | Caractérisé en poussée, pas en couple | 180-2150 | 2-12S | Hélice, ESC, châssis | FPV, voilure fixe, VTOL |
| Moteurs de nacelle | Entraînement direct fluide, silencieux et à basse vitesse | 0.08-3 Nm nominal, 0.28-7.7 Nm en pointe | 9.3-255 | 12-24 V | IMU et boucle de commande | Stabilisation de caméra |
| Propulseurs sous-marins | Propulsion sous-marine scellée et bidirectionnelle | 7-25 kgf de poussée statique | Non publié | 36-48 V | Interface de coque et câblage | ROV, AUV |
| Actionneurs QDD | Modules à faible rapport conçus pour la transparence au couple | 5-55 Nm nominal, 12.5-170 Nm en pointe | 30-80 | 24-48 V | Fixation et bus uniquement | Contrôle d'effort, articulations compliantes |
Sept catégories, chacune avec sa propre convention de sortie. Les valeurs de couple sont les valeurs nominales et de pointe publiées par le fabricant ; les plages de KV correspondent à celles indiquées pour chaque catégorie ; la poussée est la poussée statique maximale publiée. Les catégories qui publient une poussée plutôt qu'un couple ne sont pas inférieures - elles répondent à une autre question, et la conversion entre les deux passe par l'hélice et le point de fonctionnement.
La première distinction sépare les catégories qui publient un couple d'arbre de celles qui publient une poussée. Les moteurs sans cadre, les actionneurs robotiques, les moteurs à cardan et les modules QDD sont des dispositifs de couple : la sortie est un arbre et la charge s'exprime en Nm. Les moteurs UAV, les moteurs de drones et les propulseurs sous-marins sont des dispositifs de poussée : la sortie est un fluide mis en mouvement, et la valeur significative est la poussée pour une hélice et une tension données. Mélanger les deux dans une même comparaison est l'erreur de spécification la plus fréquente.
La seconde distinction porte sur la part que l'acheteur doit fournir. Un kit sans cadre suppose que la structure de la machine apporte le carter, la disposition des roulements et le chemin thermique, et ce travail est récompensé par la masse la plus faible et la plus courte longueur axiale. Un actionneur ou un propulseur intégré suppose l'inverse : tout est accordé et scellé, et l'effort d'ingénierie se déplace vers le logiciel et la fixation. Ni l'un ni l'autre n'est plus avancé ; ils conviennent à des équipes et à des volumes différents.
Moteurs couple sans cadre
Définition
Un moteur sans cadre est un moteur à courant continu sans balais vendu en deux parties - un stator bobiné et un rotor porteur d'aimants - sans carter, sans arbre, sans roulements et sans flasques. Le constructeur de la machine fournit ces éléments. Le moteur n'ayant pas d'enveloppe propre, il peut être intégré à l'articulation en tant que structure, ce qui supprime la masse et la longueur d'un carter et permet de concevoir la disposition des roulements en fonction de la cinématique.
Ce qui détermine le choix
L'encombrement d'abord : le stator doit tenir dans le diamètre et la longueur d'empilage disponibles, et cette contrainte élimine plus de candidats que le couple. Ensuite le KV en fonction de la tension de bus et de la vitesse requise, puis le couple nominal en fonction du cycle de service, puis le couple de pointe en fonction du cas transitoire. Le carter appartenant au client, le chemin thermique devient une variable de conception - un même stator tient un couple continu nettement plus élevé serré dans une grande articulation en aluminium qu'à l'air libre. Le retour d'information constitue l'alternative restante : capteurs à effet Hall pour la commutation, encodeur côté sortie pour la commande, ou les deux.
Domaines d'application
Les kits sans cadre constituent le choix par défaut pour les modules articulaires où la masse et la longueur axiale sont disputées, pour les robots humanoïdes et les quadrupèdes où chaque gramme se situe à l'extrémité d'un bras de levier, et pour les exosquelettes et les Robot de rééducation où le moteur doit se fondre dans le mécanisme. La gamme s'étend du RI20 KV600 de 20 g et 0.024 Nm nominaux au RO100 KV55 Standard de 710 g et 4 Nm nominaux, le RO60 KV115 couvrant le milieu de gamme. La logique de sélection complète figure dans le guide des moteurs couple sans cadre.
Le fabricant fait tourner ce kit de 40 g dans un ensemble articulaire, ce qui montre quelle part du mécanisme final relève de la structure fournie par le constructeur plutôt que du moteur.
Page vidéo ToBMSRegarder sur YouTubeActionneurs robotiques
Définition
Un actionneur robotique intégré réunit un moteur BLDC, un réducteur planétaire, un roulement de sortie, une mesure de position et un variateur FOC dans une seule unité prête à visser. Le fabricant accorde le moteur au réducteur et publie le couple à la bride de sortie : l'acheteur spécifie donc l'articulation plutôt que le moteur.
Ce qui détermine le choix
Le rapport de réduction est la première décision, car il fixe à la fois le couple de sortie et le caractère de l'articulation. Les rapports faibles tels que 6:1 et 8:1 favorisent la vitesse, la rétro-entraînabilité et la transparence au couple ; les rapports élevés tels que 64:1 multiplient le couple et rendent généralement la sortie plus difficile à rétro-entraîner, ce qui convient aux articulations de maintien de charge. Les arbres creux comptent lorsque des faisceaux doivent traverser l'articulation - l'AKH70-48 associe un étage 48:1 à un passage de câbles pour 74 Nm nominaux. Le jeu doit être confirmé avec son unité, car la condition de mesure des valeurs enregistrées n’est pas indiquée.
Domaines d'application
Les modules intégrés conviennent aux équipes qui préfèrent consacrer du temps d'ingénierie à la commande plutôt qu'à la précharge des roulements - Bras cobot, jambes de quadrupèdes, robots à roues et AGV. La catégorie s'étend de l'AK40-10 V3.0 de 190 g et 1.3 Nm nominaux jusqu'à 74 Nm nominaux pour 1396 g, avec des étages de 6:1 à 64:1 entre les deux.
Le fabricant présente ensemble les AK40-10, AK45-10 et AK45-36, ce qui illustre le plus clairement l'arbitrage entre rapport et masse au sein d'une même famille.
Page vidéo ToBMSRegarder sur YouTubeMoteurs UAV
Définition
Les moteurs UAV sont des unités de propulsion à rotor externe destinées aux châssis qui doivent tenir l'air - multirotors, plateformes à charge lourde et aéronefs VTOL dotés d'un ensemble de sustentation dédié. La cloche porte directement l'hélice, il n'y a donc pas de réducteur et la spécification s'exprime en poussée, KV, puissance et masse plutôt qu'en couple d'arbre.
Ce qui détermine le choix
L'hélice et le nombre d'éléments de batterie d'abord : une poussée publiée appartient toujours à une hélice et à une tension précises, et un moteur classé sans ces données n'est pas comparable. Ensuite le KV en fonction du pack - KV faible avec une grande hélice pour le rendement et la charge lourde, KV élevé avec une petite hélice pour la réactivité. Puis la valeur de puissance sur 180 secondes, qui représente la capacité soutenue et non un chiffre de pointe, et la masse, payée deux fois sur un multirotor puisqu'elle réduit aussi la charge utile transportable. La configuration du stator (12N14P à 36N42P) compte pour la régularité et pour le comportement du moteur à gaz partiel.
Domaines d'application
La catégorie couvre les châssis d'UAV industriels et d'inspection, les pulvérisateurs agricoles, la photographie aérienne, la Drone à forte charge et la Aéronef habité. À l'extrémité légère, le MN4006 KV380 délivre 380 W pour 68 g ; au sommet, les U15XXL KV29 et U15 II KV80 portent des châssis de plusieurs kilogrammes, le P80 III Pin couvrant les charges agricoles.
Les images de lancement de la gamme MN publiées par le fabricant, utiles pour juger si un moteur de 68 g à 171 g correspond à la surface de disque que le châssis autorise.
Page vidéo ToBMSRegarder sur YouTubeMoteurs de drones
Définition
Les moteurs de drones constituent l'extrémité la plus petite et la plus rapide de la propulsion aérienne : unités FPV et de course mesurées en dizaines de grammes, moteurs de voilure fixe et de planeur conçus pour un point de rendement unique, et moteurs de sustentation VTOL qui portent un châssis plus lourd sur un disque plus grand. Comme les moteurs UAV, ce sont des dispositifs de poussée, mais leurs points de conception sont plus éloignés et leurs cycles de service plus courts et bien plus violents.
Ce qui détermine le choix
En FPV, les contraintes limitantes sont la réactivité et la masse : un Moteur de drone FPV T-Hobby F30 sur une machine de 3 pouces et une Moteur de drone FPV T-Hobby F60PRO IV V2 KV1750 sur une machine de 5 pouces sont retenus pour la vitesse à laquelle ils modifient leur poussée, et non pour leur rendement. Le KV est élevé - 1300 à 2150 - parce que l'hélice est petite et le pack de 4S à 6S. La voilure fixe et le long rayon d'action se situent à l'opposé : l'AT4130 KV230 et le F90 KV1300 sont retenus pour un point de croisière soutenu. Les moteurs de sustentation VTOL tels que le V505 KV260 se situent entre les deux, dimensionnés pour un vol stationnaire que le châssis doit tenir plutôt que pour un transitoire.
Domaines d'application
Course FPV et freestyle, Voilure fixe, plateformes à longue endurance et drones VTOL qui passent du vol stationnaire au vol en translation. Lorsqu'un châssis est lourd, lent et destiné à rester longtemps en l'air, la catégorie Moteurs UAV constitue généralement le meilleur point de départ.
Moteurs à cardan
Définition
Un moteur à cardan est un moteur BLDC à entraînement direct, à faible KV et à grand diamètre, conçu pour un mouvement fluide à très basse vitesse. Il n'y a pas de réducteur : le moteur entraîne l'axe directement, car tout jeu ou tout couple de détente dans la chaîne d'entraînement se traduit par des saccades visibles dans l'image. Les priorités diffèrent donc de celles de toutes les autres catégories - le couple de détente, l'ondulation de couple et la régularité à basse vitesse priment sur la densité de couple.
Ce qui détermine le choix
La masse de la charge utile et l'inertie de l'axe d'abord, puisque le moteur doit maintenir et accélérer la caméra contre la gravité et les mouvements du véhicule. Ensuite le couple nécessaire pour maintenir cette charge au bras de levier le plus défavorable, comparé au couple nominal plutôt qu'au couple de pointe - un cardan fonctionne en continu, ce qui correspond exactement au cas que décrit le couple nominal. Le KV est faible par conception : 9.3 à 255 sur la gamme, le grand GL100 à 3 Nm nominaux étant destiné aux charges cinématographiques lourdes et le GL30 à 0.08 Nm aux petits axes de caméra. Les arbres creux comptent, car le câblage doit traverser l'axe.
Domaines d'application
Systèmes à cardan embarqués sur UAV, stabilisateurs portatifs, ensembles de caméra montés sur véhicule et toute application où un capteur doit rester pointé pendant que sa fixation bouge. Le GL60 KV25 de milieu de gamme couvre les applications mono-axe à 0.6 Nm nominaux.
Propulseurs sous-marins
Définition
Un propulseur sous-marin est une unité de propulsion sans balais scellée : moteur, ESC intégré, hélice carénée et étanchéité tolérante à la pression ou compensée en pression dans un même boîtier. Le moteur BLDC qu'il contient est classique ; tout ce qui l'entoure existe pour tenir l'eau à l'écart et rendre la poussée réversible et proportionnelle.
Ce qui détermine le choix
La poussée d'abord, exprimée en poussée statique maximale - la force que le propulseur produit à vitesse nulle, qui est la valeur honnête pour le maintien de position. Ensuite le bus : 36 V ou 48 V sur la gamme, avec une puissance nominale de 360 W à 1315 W. Puis la profondeur admissible, où les deux familles divergent : la série SW est donnée pour 0-30 m tandis que la série DW est annoncée pour 0-350 m, et les unités telles que publiées doivent être confirmées auprès du fabricant avant d'engager une réalisation en grande profondeur. La masse et le diamètre déterminent le nombre d'unités que la coque peut embarquer.
Domaines d'application
Propulseur ROV destinés à l'inspection et à l'intervention, propulsion d'AUV, et tout véhicule sous-marin nécessitant une poussée vectorisée. Le SW7 de 700 g et 360 W convient aux petits véhicules d'inspection ; le DW25 de 25 kgf et 1315 W se situe à l'extrémité des unités de travail, le DW10 couvrant les coques de taille intermédiaire.
Le fabricant fait fonctionner la plus grande unité de la série DW dans une cuve, ce qui montre la tuyère, la poussée réversible et la conception de l'étanchéité qui distinguent cette catégorie de tout autre moteur sans balais.
Page vidéo ToBMSRegarder sur YouTubeActionneurs quasi-direct-drive
Définition
Un actionneur quasi-direct-drive est un module intégré à rapport de réduction délibérément faible - 8:1 dans toute cette catégorie - situé entre un moteur à entraînement direct et un actionneur classique à rapport élevé. Il conserve suffisamment de réduction pour atteindre un couple utile tout en préservant la transparence au couple qui rend possible le contrôle d'effort sans capteur de force.
Ce qui détermine le choix
La raison de choisir un module QDD est la rétro-entraînabilité : un rapport faible l'améliore généralement, car moins de frottement et d'inertie sont réfléchis par l'étage. C'est ce qui permet à une articulation d'absorber un impact, d'être rétro-entraînée à la main pendant l'apprentissage et d'estimer l'effort de contact à partir du courant moteur. Le coût est un couple de sortie plus faible par unité de couple moteur : le moteur doit donc être plus grand pour une même sortie - ce qui explique que l'AKE90-8 embarque 1400 g pour atteindre 55 Nm nominaux, alors qu'un actionneur robotique 64:1 atteint un couple comparable dans un ensemble plus petit. Les valeurs de jeu sont enregistrées sur ToBMS, mais la condition de mesure correspondante n’est pas indiquée ; les confirmer avant de s'appuyer sur le chiffre.
Domaines d'application
Robots à pattes nécessitant un contact compliant, bras réalisant un assemblage contrôlé en effort, exosquelettes et Robot de rééducation où le moteur doit céder devant l'utilisateur, et plateformes de recherche où la transparence au couple importe plus que la sortie de pointe. L'AKE60-8 de 260 g et 5 Nm nominaux couvre les articulations légères ; l'AKE80-8 à 12 Nm occupe le milieu de gamme.
Le fabricant présente les modules 8:1 dans des ensembles articulaires, y compris le comportement de rétro-entraînement qui définit cette catégorie.
Page vidéo ToBMSRegarder sur YouTubeLà où les catégories se recoupent
Moteur sans cadre, actionneur intégré ou module QDD
Les trois aboutissent à une articulation en rotation, et le choix porte sur celui qui réalise l'intégration. Un kit sans cadre offre la masse la plus faible et la plus courte longueur axiale, mais demande un carter, des roulements et un chemin thermique. Un actionneur robotique intégré fournit une unité accordée et scellée avec un variateur adapté, au prix d'un encombrement figé et d'une masse plus élevée pour un même couple. Un module QDD échange une partie de cette densité de couple contre la transparence au couple et un comportement compliant. Lorsque la géométrie de l'articulation évolue encore, le sans cadre est généralement le choix le plus souple ; lorsque la géométrie est figée et le calendrier serré, c'est le module intégré.
Moteur UAV ou moteur de drone
Les deux catégories aériennes se recoupent volontairement : toutes deux relèvent de la propulsion à rotor externe, et un quadricoptère industriel léger pourrait plausiblement recourir à l'une ou à l'autre. La distinction pratique tient au service et à la classe de châssis. Les moteurs UAV sont documentés en fonction de la puissance soutenue, des disques plus grands et des châssis de plusieurs kilogrammes ; les moteurs de drones couvrent le FPV, la voilure fixe et le VTOL, où le point de fonctionnement est une pointe ou une croisière plutôt qu'un long vol stationnaire. Si la fiche technique est lue pour une valeur de puissance sur 180 secondes et un budget de masse par rotor, commencer par les moteurs UAV ; si elle est lue pour la réactivité aux gaz et la taille d'hélice, commencer par les moteurs de drones.
Moteurs à cardan et toutes les autres catégories
Les moteurs à cardan sont la seule catégorie où la régularité prime sur la densité, ce qui explique que leurs valeurs de KV sont faibles et leurs diamètres sont grands. Remplacer un moteur à cardan par un moteur de propulsion parce que la valeur de couple semble suffisante produit un axe qui saccade et oscille à basse vitesse. La substitution inverse échoue aussi : un moteur à cardan n'a ni la plage de vitesse ni la conception thermique requises pour la propulsion.
Propulseurs : le même moteur, un autre milieu
Un propulseur sous-marin contient un moteur à courant continu sans balais ordinaire. Ce qui en fait une catégorie distincte, c'est tout ce qui se trouve en aval de l'arbre : étanchéité, tenue à la pression, hélice carénée, commande bidirectionnelle réversible et résistance à la corrosion. La convention de spécification change en conséquence - poussée en kgf plutôt que couple en Nm - et toute comparaison avec un moteur aérien doit passer par l'hélice et le fluide, non par le moteur.
Liste de contrôle pour la sélection
Appliquer ces étapes dans l'ordre. Chaque étape écarte des candidats qu'aucune lecture de spécification ne permettra de récupérer.
Charge et service
- Définir la sortie : couple d'arbre en Nm, ou poussée en kgf pour une hélice et une tension nommées. Cette seule étape détermine le groupe de catégories.
- Distinguer le cas continu du cas transitoire, et dimensionner le couple nominal sur le premier et le couple de pointe sur le second - en gardant à l'esprit que la valeur de pointe est bornée par la température et le courant du variateur, et non par une limite mécanique.
- Vérifier le cycle de service par rapport aux conditions thermiques du fabricant, et non par rapport à la puissance mise en avant.
- Confirmer si l'articulation ou l'axe doit maintenir un couple à vitesse nulle ; le cas échéant, prévoir des capteurs et un variateur capable de les lire.
Mécanique et intégration
- Figer l'encombrement - diamètre, longueur d'empilage ou volume disponible dans la coque - avant de comparer les couples.
- Décider qui fournit le carter, les roulements, l'arbre et le chemin thermique. Si la réponse est « le constructeur de la machine », un kit sans cadre entre en jeu ; si elle est « le fournisseur », c'est un module intégré.
- Choisir le rapport de réduction en fonction du comportement recherché, et pas seulement du couple : rapport élevé pour le maintien de charge, rapport faible pour la rétro-entraînabilité et la transparence à l'effort.
- Demander la valeur de jeu avec son unité, et la confirmer dans la fiche technique avant de la traiter comme une donnée de conception.
Électronique et commande
- Figer d'abord la tension de bus, puis choisir le KV de sorte que la vitesse requise tombe à l'intérieur de cette tension et non au-delà.
- Vérifier le courant continu et le courant de pointe du variateur par rapport au couple demandé, et confirmer que l'interface de commutation - Hall, encodeur ou sans capteur - correspond à ce qu'exige le profil de mouvement.
- Confirmer le mode de commande disponible sur le variateur : le contrôle du couple est une exigence pour les articulations compliantes et l'estimation d'effort, et non un simple agrément.
- Vérifier les valeurs publiées par le fournisseur sur la fiche technique en vigueur avant de figer la conception ; les valeurs enregistrées pour des grandeurs telles que le jeu n’indiquent pas toujours la condition de mesure.
Questions fréquentes
QLes moteurs BLDC sont-ils à courant alternatif ou continu ?
Les deux, selon l'endroit où la mesure est faite. L'alimentation est continue - une batterie ou un bus DC - et le contrôleur la découpe en une forme d'onde triphasée qui alimente les bobinages du stator : le moteur lui-même est donc en pratique une machine synchrone alternative à collecteur électronique. La conséquence pratique est qu'un moteur à courant continu sans balais ne peut pas fonctionner s'il est simplement relié à une alimentation continue ; le variateur est indispensable, et sa limite de courant comme son mode de commande font partie de la spécification réelle du moteur.
QQue signifie le KV, et un KV plus élevé est-il préférable ?
Le KV correspond approximativement au nombre de tours par minute à vide par volt. C'est une propriété du bobinage, et non une note de qualité : plus de spires donnent un KV plus faible avec plus de couple par ampère, moins de spires donnent un KV plus élevé avec plus de vitesse et moins de couple par ampère. Le bon KV est celui qui place la vitesse requise à la tension de bus disponible tout en maintenant le courant - et donc la chaleur - dans les limites du bobinage et du variateur. Un KV plus élevé sous une même tension signifie plus de vitesse et généralement moins de couple utile à l'arbre.
QQuelle est la différence entre le couple nominal et le couple de pointe ?
Le couple nominal est ce que le moteur peut produire en continu dans ses limites thermiques, avec le montage et le refroidissement spécifiés par le fabricant. Le couple de pointe est un transitoire de courte durée, limité par la température des bobinages et des aimants ainsi que par la limite de courant du variateur. La valeur de pointe n'est pas un point de rupture mécanique et ne doit pas être traitée comme tel ; si c'est la résistance du réducteur ou de l'arbre qui détermine la conception, cela doit être confirmé séparément auprès du fabricant. Dimensionner le cycle de service sur le couple nominal et le cas transitoire sur le couple de pointe.
QPourquoi certains moteurs BLDC ont-ils un réducteur et d'autres non ?
La réduction multiplie le couple et réduit la vitesse : elle permet donc à un petit moteur rapide de produire un couple de sortie utile - c'est ainsi que les actionneurs robotiques intégrés atteignent des dizaines de Nm. L'entraînement direct ne comporte aucune chaîne d'engrenages, ce qui supprime le jeu et l'inertie réfléchie et donne la sortie la plus fluide et la plus rétro-entraînable - d'où le choix de l'entraînement direct pour les moteurs à cardan et les kits articulaires sans cadre, et d'un rapport volontairement limité à 8:1 pour les modules quasi-direct-drive. L'arbitrage porte sur le comportement, pas seulement sur les chiffres : un rapport élevé rend généralement la sortie plus difficile à rétro-entraîner, un rapport faible la garde généralement transparente.
QUn moteur à courant continu sans balais peut-il fonctionner sans capteurs ?
Oui, si la charge est prévisible et que le moteur n'a pas besoin de produire un couple significatif à vitesse nulle. La commande sans capteur déduit la position du rotor de la force contre-électromotrice, qui n'existe qu'une fois le moteur en rotation - ce qui convient aux hélices, aux ventilateurs et aux pompes, mais reste la plus faible pour une articulation maintenant une posture, une nacelle résistant à une rafale ou un propulseur inversant le sens en passant par zéro. Les applications qui doivent maintenir un couple à l'arrêt, ou démarrer en charge, exigent des capteurs à effet Hall ou un encodeur.
QComment comparer des moteurs de catégories différentes ?
Comparer d'abord la convention de sortie. Les catégories qui publient un couple d'arbre - moteurs sans cadre, actionneurs robotiques, moteurs à cardan et modules QDD - peuvent être mises en regard sur les valeurs nominales et de pointe en Nm, la masse et l'encombrement. Les catégories qui publient une poussée - moteurs UAV, moteurs de drones et propulseurs sous-marins - ne peuvent être comparées qu'avec l'hélice, la tension et le point de fonctionnement associés. La conversion entre poussée et couple exige l'hélice et le fluide ; une valeur en Nm et une valeur en kgf n'ont pas leur place dans la même colonne.
QQu'est-ce qui limite la taille minimale d'un moteur BLDC ?
La chaleur et la densité de couple, dans cet ordre. Les pertes cuivre évoluent avec le carré du courant : réduire la taille du moteur tout en conservant le couple revient donc à augmenter la densité de courant, et par conséquent la température ; l'extrémité petite de chaque catégorie est bornée par ce que le bobinage peut évacuer. Le volume d'aimants fixe le couple disponible au départ, ce qui explique que les plus petits kits sans cadre - environ 20 g - se situent à des fractions de Nm alors qu'une unité de 700 g atteint plusieurs Nm. Lorsque la masse est la contrainte limitante, vérifier le couple nominal par kilogramme, puis confirmer la disposition thermique avec le fabricant.
Ressources officielles
La documentation des fabricants reste la source de référence pour les conventions de couple, les caractéristiques thermiques, les unités de jeu et le micrologiciel en vigueur. CubeMars publie ses gammes de moteurs sans cadre, d'actionneurs et de propulseurs sur cubemars.com, et T-Motor publie ses gammes UAV, drones et propulsion sur tmotor.com. ToBMS assure la couche de découverte, consultable et comparable pour l'une comme pour l'autre.
Étapes suivantes
Partir de la catégorie qui correspond à la fonction mécanique, puis affiner à l'intérieur de celle-ci. La gamme complète - chaque modèle et chaque spécification côte à côte - se trouve dans Produits ; chacune des sept catégories dispose de sa propre page : Moteurs couple frameless, Actionneurs robotisés, Moteurs UAV, Moteurs de drones, Moteurs de nacelle, Propulseurs sous-marins et Actionneurs QDD. Filtrer les candidats par couple, tension et masse dans Sélection, puis confronter les finalistes dans Comparaison.
Chaque catégorie dispose également d'un guide dédié qui approfondit ce panorama : Moteurs couple frameless : choisir un kit stator-rotor pour articulations, Actionneurs robotisés : choisir un actionneur intégré pour les articulations, moteurs UAV, moteurs de drones, Moteurs de nacelle : entraînement direct à bas KV pour plateaux caméra stables, propulseurs sous-marins et Actionneurs à entraînement quasi direct : ce qu'un rapport 8:1 apporte. Pour les applications plutôt que les catégories, les pages robot humanoïde, quadrupède, ROV et cardan recensent les moteurs déjà adaptés à ces missions. Et l'ensemble des moteurs à courant continu sans balais présents sur ToBMS est accessible en un clic depuis la page d'accueil. Au-delà de ces guides par catégorie, le versant habité des moteurs d'UAV et de drone a sa propre comparaison. Systèmes de propulsion d'aéronef habité : trois moteurs T-Motor U15 comparés met l'U15 II, l'U15XL et l'U15XXL côte à côte.
En résumé : choisir la catégorie à partir de la fonction mécanique, figer l'encombrement, choisir le KV à partir de la tension de bus et de la vitesse requise, dimensionner le couple nominal sur le cycle de service et le couple de pointe sur le transitoire, et décider tôt si l'articulation doit maintenir un couple à vitesse nulle. Tout le reste, dans la spécification d'un moteur BLDC, en découle.







