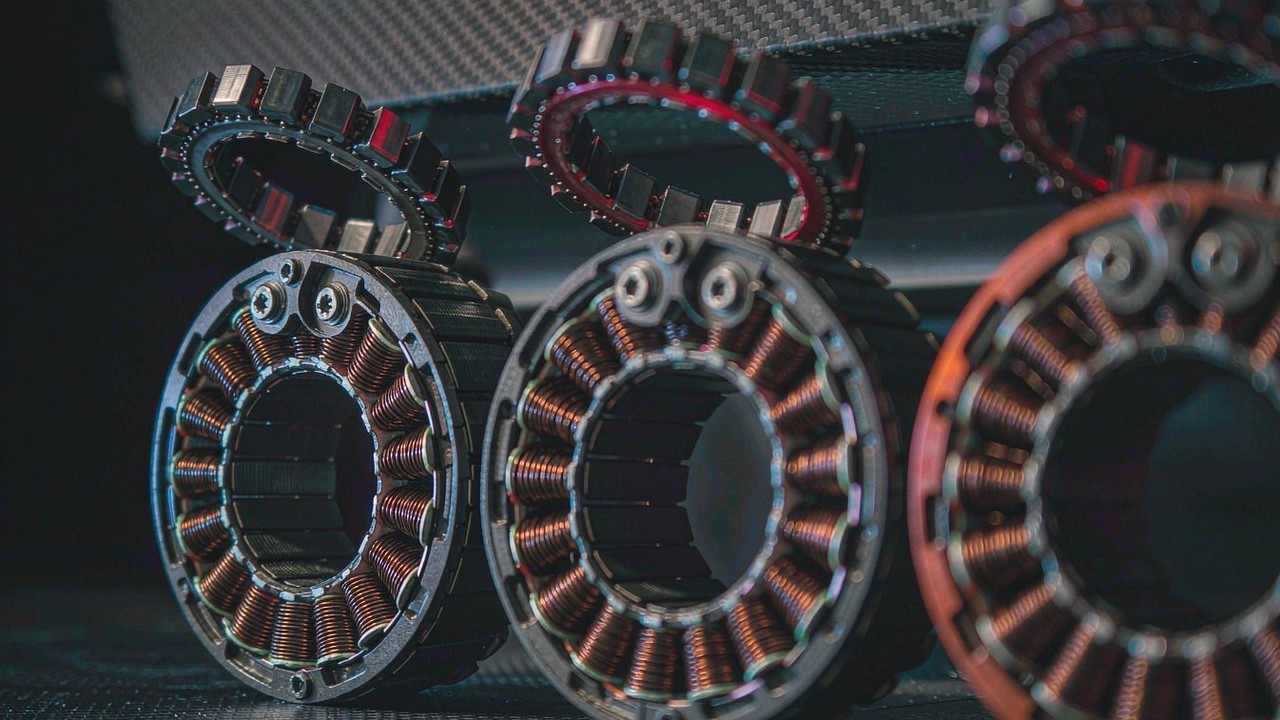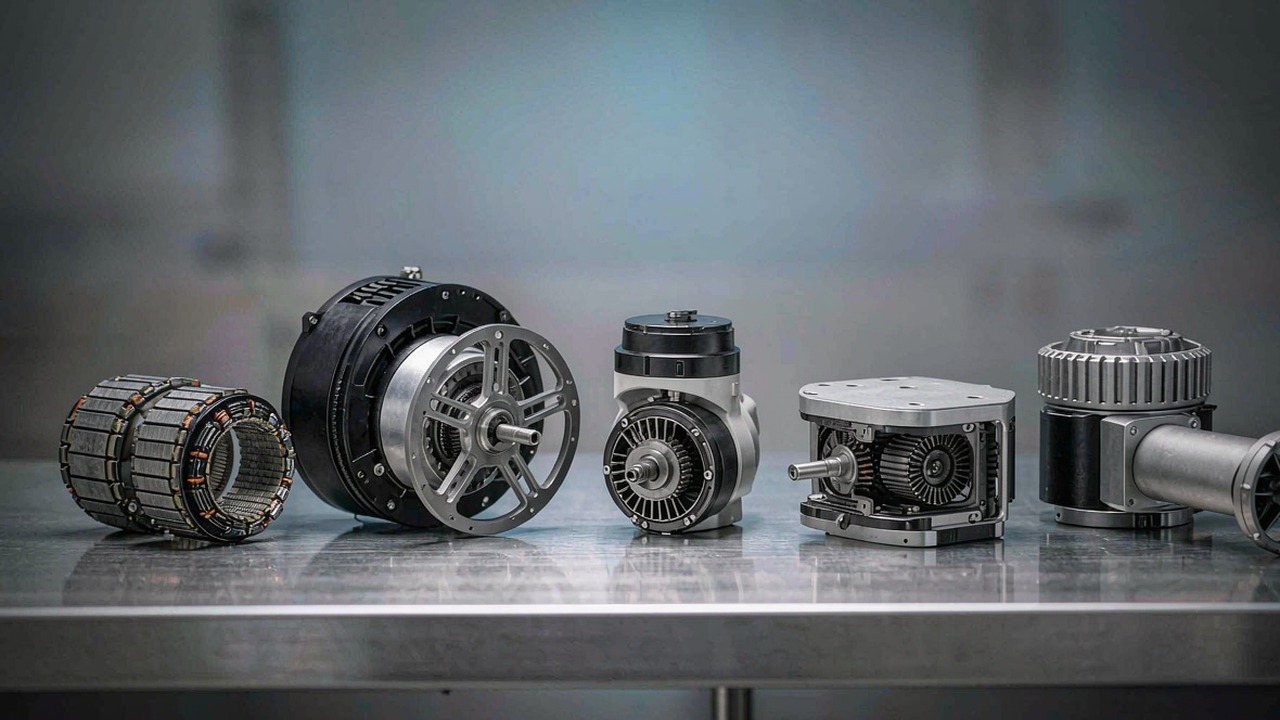
Un motore BLDC è un motore DC brushless: un rotore a magneti permanenti, uno statore avvolto e un controllore elettronico che svolge la commutazione un tempo affidata alle spazzole. È questa unica differenza che ha portato i motori BLDC a trovare posto dentro giunti robotici, telai multirotore, gimbal per telecamere e propulsori subacquei: non c'è una spazzola che si consuma, non c'è un commutatore che produce archi elettrici, e la curva di coppia è abbastanza prevedibile da poter essere governata via software. È anche il motivo per cui "motore BLDC" non è più una singola decisione d'acquisto: lo stesso principio elettromagnetico viene confezionato in sette modi diversi, e il tipo di confezionamento determina quasi tutto nel modo in cui il motore va specificato.
Questa guida spiega come funziona un motore DC brushless, quali specifiche cambiano davvero una decisione e in che cosa differiscono le sette categorie di motori presenti su ToBMS. A ogni categoria sono poste le stesse tre domande - che cosa è, che cosa determina la scelta e dove si colloca - così la sezione può essere letta da sola o confrontata con le altre. Ogni valore proviene dai dati di prodotto ToBMS o dalla specifica pubblicata dal produttore; nulla qui è stimato.
Risposta rapida
Un motore BLDC sostituisce il commutatore meccanico di un motore a spazzole con uno elettronico, quindi è il controllore - non la spazzola - a decidere quale bobina dello statore viene alimentata e quando. Le conseguenze pratiche sono un'efficienza più alta, una durata di servizio molto maggiore, una coppia migliore per unità di massa e un comportamento coppia-velocità che il controllore può modellare via software. Il costo è che un motore DC brushless non è mai un componente a sé stante: funziona solo con un driver che conosca, o sappia dedurre, la posizione del rotore.
Sceglierne uno è un problema in due passaggi. Prima si individua la categoria che corrisponde al compito meccanico: un kit frameless nudo se è la struttura della macchina a fare da carcassa, un attuatore integrato se il giunto deve arrivare come modulo sigillato, un motore di propulsione se l'uscita è una spinta anziché una coppia all'albero, un motore gimbal direct drive se l'uscita è un movimento fluido a bassa velocità, oppure un propulsore sigillato se il motore deve lavorare sott'acqua. Poi, all'interno di quella categoria, si dimensiona il KV rispetto alla tensione di bus e alla velocità richiesta, la coppia nominale rispetto al ciclo di lavoro e la coppia di picco rispetto al caso transitorio. Leggere una specifica senza sapere da quale categoria proviene è la ragione più comune per cui una selezione va storta.
Che cos'è un motore DC brushless
Le parti che sostituiscono le spazzole
Ogni motore BLDC ha gli stessi tre gruppi funzionali. Lo statore porta gli avvolgimenti - di norma tre fasi in un pacco di lamierini dentato - e resta fermo. Il rotore porta i magneti permanenti, di solito segmenti al neodimio incollati o incassati su un mozzo d'acciaio. Il controllore alimenta le fasi in sequenza, così il campo magnetico rotante dello statore è sempre in anticipo su quello del rotore dell'angolo che produce la coppia massima. In un motore a spazzole sono una spazzola di carbone e un commutatore segmentato a eseguire questa commutazione meccanicamente; in un motore brushless la esegue elettronicamente un inverter, migliaia di volte al secondo.
Ne derivano direttamente due conseguenze. Poiché nulla striscia, la componente di usura del budget di manutenzione scompare di fatto, e il motore può essere sigillato: è ciò che rende possibili i propulsori subacquei e i moduli articolari con grado di protezione IP. E poiché la commutazione è governata dal software, la coppia è una grandezza comandata anziché emergente, ed è per questo che lo stesso hardware può essere un servomeccanismo di posizione rigido in un'applicazione e una sorgente di forza cedevole in un'altra.
Perché il controllore fa parte del discorso
Un motore DC brushless non ha una specifica significativa senza il suo driver. La commutazione richiede la posizione del rotore, e ci sono due modi per ottenerla: misurarla con sensori, oppure stimarla dalla tensione e dalla corrente che il motore stesso genera mentre gira. L'azionamento trapezoidale (a sei passi) è semplice e adeguato per eliche e pompe. Il controllo orientato al campo, o FOC, scompone la corrente in una componente che produce coppia e una che produce campo e le mantiene all'angolo ottimale: è ciò che garantisce una coppia fluida a bassa velocità e un'elevata efficienza su tutta la gamma, e ciò che rende praticabile il controllo di coppia e non soltanto quello di velocità.
È anche per questo che gli attuatori robotici integrati costituiscono una categoria e non sono semplicemente un motore: motore, riduttore, encoder e driver FOC sono abbinati come un insieme, e il produttore pubblica i valori di coppia per quell'insieme anziché per il solo motore. Confrontare quei valori con quelli di un motore nudo significa confrontare cose diverse.
Con sensori, senza sensori e che cosa parte sotto carico
I sensori Hall forniscono una posizione di commutazione assoluta già da fermo, il che conta ogni volta che il motore deve produrre coppia a velocità nulla o quasi: un giunto robotico che mantiene una posa, un gimbal che resiste a una raffica di vento, un propulsore che inverte la direzione. Il controllo senza sensori stima la posizione dalla forza controelettromotrice, che esiste solo quando il motore gira; funziona bene per eliche e ventole, dove il carico è prevedibile e la coppia di avviamento è bassa, e male per tutto ciò che deve partire sotto carico o invertire la marcia passando con fluidità per lo zero. Molti progetti usano un encoder sul lato uscita per il controllo, mentre il driver commuta sui sensori Hall: così la commutazione resta robusta e il controllo accurato allo stesso tempo.
Inrunner e outrunner
In un inrunner il rotore gira all'interno dello statore; i magneti sono vicini all'albero, l'inerzia è bassa e il motore è facile da raffreddare attraverso la carcassa esterna fissa. In un outrunner il rotore è una campana che ruota attorno allo statore, quindi i magneti si trovano a un raggio maggiore e producono più coppia a parità di carico magnetico: è la geometria che domina la propulsione, dove l'elica è imbullonata direttamente alla campana e non serve alcun riduttore. I kit frameless della categoria ToBMS Motori frameless comprendono entrambe le configurazioni, ed è una delle ragioni per cui i loro valori di densità di coppia non sono direttamente confrontabili tra famiglie.
Le specifiche che determinano la scelta
Il KV, e perché non è un punteggio di qualità
Il KV è la costante di velocità del motore: all'incirca gli rpm a vuoto per volt applicato. Un motore da 380 KV su un pacco a 22 V gira a circa 8000 rpm a vuoto; un motore da 29 KV sullo stesso pacco arriva a circa 640 rpm. Il KV è determinato dall'avvolgimento: più spire di filo più sottile danno un KV più basso, più coppia per ampere e una velocità massima inferiore; meno spire di filo più spesso danno un KV più alto, più velocità e meno coppia per ampere. Un KV più alto non è un KV migliore. Il valore giusto è quello che colloca la velocità richiesta alla tensione di bus disponibile mantenendo la corrente - e quindi il calore - entro ciò che avvolgimento e driver possono sopportare.
Coppia nominale e coppia di picco
La coppia nominale è quella che il motore può produrre in modo continuo, entro i propri limiti termici, nel montaggio e nel raffreddamento specificati dal produttore. La coppia di picco è un valore di breve durata: un transitorio che il motore può erogare per qualche secondo, limitato dalla temperatura degli avvolgimenti, da quella dei magneti e dal limite di corrente del driver, non da un punto di rottura meccanico. Trattare il picco come un valore di lavoro è la via più rapida verso un motore che in servizio si ridimensiona silenziosamente. Il corollario conta altrettanto: un valore di picco non dice nulla nemmeno su ciò che la meccanica sopravvive. I limiti di shock del riduttore, i carichi sui cuscinetti e la resistenza dell'albero sono questioni separate e, dove determinano il progetto, vanno confermati con il produttore.
Densità di coppia in Nm/kg
La densità di coppia è uno strumento di confronto, non una specifica, e va dichiarata due volte, perché nominale e picco raccontano cose diverse. Dividere la coppia nominale per la massa dice quanta potenza continua il budget di massa acquista, ed è ciò che avverte un robot che cammina o un telaio a lunga autonomia. Dividere la coppia di picco per la massa dice quanta capacità transitoria ci si porta dietro, il che conta per una gamba che deve assorbire un atterraggio o per un braccio che deve vincere un attrito di primo distacco. Nella gamma frameless l'ampiezza è notevole: i piccoli kit inrunner e i grandi standard a rotore esterno si collocano in punti diversi su entrambe le misure, il che è una decisione progettuale e non una classifica di qualità. Dove su ToBMS una gamma è indicata in Nm/kg, vengono elencati entrambi i valori, così il confronto può essere fatto su quello che corrisponde all'impiego.
Riduzione, retroazionabilità e gioco
Un riduttore scambia velocità con coppia e al tempo stesso cambia il carattere dell'uscita. Un rapporto di riduzione alto aumenta in genere la coppia in uscita e riduce la retroazionabilità, perché attrito e inerzia riflessa vengono moltiplicati attraverso lo stadio; un rapporto basso migliora in genere retroazionabilità e trasparenza di coppia, al prezzo della moltiplicazione della coppia. La retroazionabilità è ciò che consente a un'articolazione di assorbire un urto, di essere mossa a mano durante l'insegnamento e di stimare la forza dalla corrente del motore anziché da una cella di carico: è l'intera premessa della categoria Attuatori QDD a 8:1.
Il gioco è il movimento perso nel treno di ingranaggi, e vale la pena chiederlo esplicitamente: limita direttamente la ripetibilità di posizionamento e la rigidità del controllo, e i valori registrati su ToBMS non sono coerenti in unità tra le famiglie, quindi un numero senza la sua unità non è confrontabile. Conviene verificare i primi d'arco o i gradi sulla scheda tecnica del produttore prima di trattarlo come dato di progetto.
Limiti termici e ciclo di lavoro
Di solito è il calore, non la coppia, a fermare un motore. Le perdite nel rame crescono con il quadrato della corrente, quindi un ciclo di lavoro che raddoppia la corrente quadruplica quella componente delle perdite; il valore nominale riflette uno specifico montaggio, uno specifico ambiente e uno specifico regime di lavoro. Un motore frameless serrato in una grande carcassa in alluminio terrà molto di più dello stesso motore in aria libera, e un motore di propulsione con il flusso dell'elica sulla campana terrà più di uno su un banco prova. Dove un valore deve essere affidabile, occorre usare come riferimento le condizioni termiche del produttore, non il numero di richiamo.
Tensione, corrente e driver
La tensione di bus fissa il tetto di velocità per un dato KV; la corrente fissa la coppia. I vincoli stringenti sono di solito il limite di corrente del driver e i valori nominali di isolamento e connettori, più che il motore stesso. Far coincidere i tre elementi - tensione del pacco, KV e corrente del driver - prima di confrontare le schede elimina presto la maggior parte dei candidati sbagliati. Vale anche la pena verificare che cosa deve sapere il driver: un motore con sensori che deve mantenere coppia a velocità nulla richiede un controllore che legga quei sensori, e un azionamento FOC che si aspetta un encoder non accetterà un'interfaccia basata soltanto su sensori Hall.
Sette categorie di motori BLDC a confronto
La tabella qui sotto è il modo più rapido per trovare la sezione giusta di questa guida. I valori di coppia e di spinta sono i valori nominali e di picco pubblicati per ciascuna categoria attualmente presente su ToBMS; le velocità sono l'intervallo di KV anziché un singolo numero, perché la velocità in uscita dipende dalla tensione di bus scelta.
| Categoria | Progettato per | Coppia o spinta | Velocità (KV) | Tensione nominale | Da integrare | Punto di partenza |
|---|---|---|---|---|---|---|
| Motori frameless | Kit statore e rotore integrato nella struttura della macchina | 0.024-4 Nm nominali, 0.072-12 Nm di picco | 55-600 | 16-48 V | Carcassa, albero, cuscinetti, encoder | Giunti robotici |
| Attuatori robotici | Motore, riduttore, encoder e azionamento in un'unica unità sigillata | 1.3-74 Nm nominali, fino a 222 Nm di picco | 41-170 | 24-48 V | Solo montaggio e bus | Robot con gambe, bracci |
| Motori per UAV | Propulsione outrunner per telai che devono restare in volo | Con valori di spinta, non di coppia | 29-700 | 3-24S | Elica, ESC, raffreddamento | Multirotore, sollevamento pesante |
| Motori per droni | Propulsione per FPV, racing, ala fissa e VTOL | Con valori di spinta, non di coppia | 180-2150 | 2-12S | Elica, ESC, telaio | FPV, ala fissa, VTOL |
| Motori per gimbal | Azionamento diretto fluido, silenzioso e a bassa velocità | 0.08-3 Nm nominali, 0.28-7.7 Nm di picco | 9.3-255 | 12-24 V | IMU e anello di controllo | Stabilizzazione della telecamera |
| Propulsori subacquei | Propulsione subacquea sigillata e bidirezionale | 7-25 kgf di spinta di ormeggio | Non pubblicato | 36-48 V | Interfaccia con lo scafo e cablaggio | ROV, AUV |
| Attuatori QDD | Moduli a basso rapporto costruiti per la trasparenza di coppia | 5-55 Nm nominali, 12.5-170 Nm di picco | 30-80 | 24-48 V | Solo montaggio e bus | Controllo di forza, giunti cedevoli |
Sette categorie, ciascuna con la propria convenzione di uscita. I valori di coppia sono quelli nominali e di picco pubblicati dal produttore; gli intervalli di KV sono quelli indicati per ciascuna categoria; la spinta è la spinta massima di ormeggio pubblicata. Le categorie che pubblicano una spinta anziché una coppia non sono inferiori: rispondono a una domanda diversa, e convertire tra le due richiede l'elica e il punto di funzionamento.
La prima divisione è tra le categorie che pubblicano la coppia all'albero e quelle che pubblicano la spinta. Motori frameless, attuatori robotici, motori per gimbal e moduli QDD sono dispositivi a coppia: l'uscita è un albero e il carico è definito in Nm. Motori per UAV, motori per droni e propulsori subacquei sono dispositivi a spinta: l'uscita è un fluido messo in movimento e il valore significativo è la spinta a una data elica e tensione. Mescolare le due cose in un unico confronto è l'errore di specifica più comune in assoluto.
La seconda divisione riguarda quanto ci si aspetta che fornisca l'acquirente. Un kit frameless presuppone che sia la struttura della macchina a fornire la carcassa, la disposizione dei cuscinetti e il percorso termico, e ripaga quel lavoro con la massa più bassa e la lunghezza assiale più contenuta. Un attuatore o un propulsore integrato presuppone l'opposto: tutto è abbinato e sigillato, e lo sforzo ingegneristico si sposta sul software e sul fissaggio. Nessuno dei due è più avanzato; si adattano a team diversi e a volumi diversi.
Motori coppia frameless
Che cosa è
Un motore frameless è un motore DC brushless venduto in due parti - uno statore avvolto e un rotore che porta i magneti - senza carcassa, albero, cuscinetti né flange di chiusura. È chi costruisce la macchina a fornirli. Poiché il motore non ha un involucro proprio, può essere integrato nel giunto come struttura, il che elimina massa e lunghezza della carcassa e consente di progettare la disposizione dei cuscinetti attorno alla cinematica.
Che cosa determina la scelta
Prima l'ingombro: lo statore deve entrare nel diametro e nella lunghezza di pacco disponibili, e questo vincolo elimina più candidati di quanto faccia la coppia. Poi il KV rispetto alla tensione di bus e alla velocità richiesta, quindi la coppia nominale rispetto al ciclo di lavoro e infine il picco rispetto al caso transitorio. Poiché la carcassa è del cliente, il percorso termico è una variabile di progetto: lo stesso statore mantiene una coppia continua molto maggiore se serrato in un grande giunto in alluminio rispetto a quando è in aria libera. Il feedback è il bivio che resta: sensori Hall per la commutazione, un encoder sul lato uscita per il controllo, oppure entrambi.
Dove si colloca
I kit frameless sono la scelta predefinita per i moduli articolari in cui massa e lunghezza assiale sono contese, per i robot umanoidi e i quadrupedi in cui ogni grammo sta all'estremità di una leva, e per gli esoscheletri e i Robot riabilitativo in cui il motore deve sparire dentro il meccanismo. La gamma va dall'RI20 KV600 da 20 g e 0.024 Nm nominali all'RO100 KV55 Standard da 710 g e 4 Nm nominali, con l'RO60 KV115 a coprire la fascia intermedia. La logica di selezione completa è nella guida ai motori coppia frameless.
Il produttore fa funzionare il kit da 40 g in un assieme di giunto, il che mostra quanta parte del meccanismo finito sia struttura fornita da chi lo costruisce anziché motore.
Pagina video su ToBMSGuarda su YouTubeAttuatori robotici
Che cosa è
Un attuatore robotico integrato è un motore BLDC, un riduttore planetario, un cuscinetto di uscita, un sistema di rilevamento di posizione e un driver FOC in un'unica unità pronta da avvitare. Il produttore abbina il motore al riduttore e pubblica la coppia alla flangia di uscita, quindi l'acquirente specifica il giunto e non il motore.
Che cosa determina la scelta
Il rapporto di riduzione è la prima decisione, perché fissa sia la coppia in uscita sia il carattere del giunto. Rapporti bassi come 6:1 e 8:1 favoriscono velocità, retroazionabilità e trasparenza di coppia; rapporti alti come 64:1 moltiplicano la coppia e rendono in genere l'uscita più difficile da retroazionare, il che si adatta ai giunti che sostengono un carico. Gli alberi cavi contano quando i cablaggi devono passare attraverso il giunto: l'AKH70-48 abbina uno stadio 48:1 a un passaggio per i cavi con 74 Nm nominali. Il gioco va confermato con la sua unità, dato che la condizione di misura alla base dei valori registrati non è indicata.
Dove si colloca
I moduli integrati si addicono ai team che preferiscono dedicare il tempo di progettazione al controllo anziché al precarico dei cuscinetti: bracci robotici collaborativi, gambe di quadrupedi, Robot a ruote e AGV. La categoria va dall'AK40-10 V3.0 da 190 g e 1.3 Nm nominali fino a 74 Nm nominali con 1396 g, con stadi da 6:1 a 64:1 nel mezzo.
Il produttore presenta insieme AK40-10, AK45-10 e AK45-36, l'illustrazione più chiara di come si scambino rapporto e massa all'interno di una stessa famiglia.
Pagina video su ToBMSGuarda su YouTubeMotori per UAV
Che cosa è
I motori per UAV sono unità di propulsione outrunner per telai che devono restare in volo: multirotori, piattaforme per sollevamento pesante e aeromobili VTOL con un gruppo di sollevamento dedicato. La campana porta direttamente l'elica, quindi non c'è riduttore e la specifica è espressa in spinta, KV, potenza e massa anziché in coppia all'albero.
Che cosa determina la scelta
Prima elica e numero di celle: la spinta pubblicata appartiene sempre a una specifica elica e a una specifica tensione, e un motore classificato senza di esse non è confrontabile. Poi il KV rispetto al pacco: KV basso con elica grande per efficienza e sollevamento pesante, KV alto con elica piccola per la prontezza. Quindi il valore di potenza a 180 secondi, che è la capacità sostenuta e non un dato di picco, e la massa, che su un multirotore si paga due volte perché è anche portata utile non trasportata. La configurazione dello statore (da 12N14P a 36N42P) conta per la fluidità e per il comportamento del motore a gas parzialmente aperto.
Dove si colloca
La categoria copre telai UAV industriali e per ispezione, irroratrici agricole, fotografia aerea, Drone da carico e propulsione per aeromobili con equipaggio. All'estremo leggero l'MN4006 KV380 eroga 380 W con 68 g; in cima l'U15XXL KV29 e l'U15 II KV80 portano telai di diversi chilogrammi, con il P80 III Pin a coprire i carichi utili agricoli.
Il filmato di presentazione del produttore per la gamma MN, utile per valutare se un motore da 68 g a 171 g sia adeguato all'area del disco che il telaio consente.
Pagina video su ToBMSGuarda su YouTubeMotori per droni
Che cosa è
I motori per droni sono l'estremo più piccolo e più veloce della propulsione aerea: unità FPV e da corsa misurate in decine di grammi, motori per ala fissa e aliante costruiti per un unico punto di funzionamento efficiente, e motori di sollevamento VTOL che portano un telaio più pesante su un disco più grande. Come i motori per UAV sono dispositivi a spinta, ma i punti di progetto sono più distanti tra loro e i cicli di lavoro sono più brevi e molto più violenti.
Che cosa determina la scelta
In FPV i vincoli stringenti sono prontezza e massa: un Motore per droni FPV T-Hobby F30 su una build da 3 pollici e un'Motore per droni FPV T-Hobby F60PRO IV V2 KV1750 su una build da 5 pollici si scelgono per la rapidità con cui riescono a cambiare spinta, non per l'efficienza. Il KV è alto - da 1300 a 2150 - perché l'elica è piccola e il pacco va da 4S a 6S. L'ala fissa e il lungo raggio stanno all'estremo opposto: l'AT4130 KV230 e l'F90 KV1300 si scelgono per un punto di crociera sostenuto. I motori di sollevamento VTOL come il V505 KV260 stanno nel mezzo, dimensionati per un volo stazionario che il telaio deve mantenere anziché per un transitorio.
Dove si colloca
Drone da corsa FPV e freestyle, modelli ad ala fissa, UAV a lunga autonomia e droni VTOL che passano dal volo stazionario a quello in avanti. Dove un telaio è pesante, lento e destinato a restare in volo a lungo, la categoria Motori per UAV è di norma il punto di partenza migliore.
Motori per gimbal
Che cosa è
Un motore per gimbal è un motore BLDC direct drive, a KV basso e grande diametro, costruito per un movimento fluido a velocità molto bassa. Non c'è riduttore: il motore aziona l'asse direttamente, perché qualsiasi gioco o effetto di cogging nella trasmissione si manifesta come tremolio visibile nell'immagine. Le priorità sono quindi diverse da ogni altra categoria: coppia di cogging, ondulazione di coppia e fluidità a bassa velocità contano più della densità di coppia.
Che cosa determina la scelta
Prima la massa del carico utile e l'inerzia dell'asse, dato che il motore deve sostenere e accelerare la telecamera contro la gravità e il movimento del veicolo. Poi la coppia necessaria a sostenere quel carico nel caso peggiore di braccio di leva, verificata sulla coppia nominale e non su quella di picco: un gimbal sostiene in modo continuo, che è esattamente il caso descritto dalla coppia nominale. Il KV è basso per progetto: da 9.3 a 255 in tutta la gamma, con il grande GL100 a 3 Nm nominali per carichi cinematografici pesanti e il GL30 a 0.08 Nm per un piccolo asse di telecamera. Gli alberi cavi contano perché il cablaggio deve passare attraverso l'asse.
Dove si colloca
Sistemi gimbal su UAV, stabilizzatori a mano, supporti per telecamere montati su veicolo e qualsiasi applicazione in cui un sensore deve restare puntato mentre il suo supporto si muove. Il GL60 KV25 di fascia intermedia copre il lavoro su un singolo asse a 0.6 Nm nominali.
Propulsori subacquei
Che cosa è
Un propulsore subacqueo è un'unità di propulsione brushless sigillata: motore, ESC integrato, elica intubata e tenuta resistente alla pressione o compensata in pressione in un unico corpo. Il motore BLDC all'interno è convenzionale; tutto ciò che lo circonda esiste per tenere fuori l'acqua e per rendere la spinta invertibile e modulabile.
Che cosa determina la scelta
Prima la spinta, espressa come spinta massima di ormeggio: la forza che il propulsore produce a velocità nulla, il valore onesto per mantenere la posizione. Poi il bus: 36 V o 48 V in tutta la gamma, con potenza nominale da 360 W a 1315 W. Quindi la profondità nominale, ed è qui che le due famiglie divergono: la serie SW è omologata per 0-30 m mentre la serie DW è indicata come 0-350 m, e le unità pubblicate vanno confermate con il produttore prima di impegnarsi in una costruzione per grandi profondità. Massa e diametro decidono quante unità lo scafo può portare.
Dove si colloca
Propulsore per ROV per ispezione e intervento, propulsione AUV e qualsiasi veicolo subacqueo che richieda spinta vettoriale. L'SW7 da 700 g e 360 W si adatta ai piccoli veicoli da ispezione; il DW25 da 25 kgf e 1315 W è il modello da lavoro, con il DW10 a coprire gli scafi di medie dimensioni.
Il produttore fa funzionare l'unità DW più grande in una vasca, il che mostra il condotto, la spinta reversibile e la disposizione della tenuta che distingue questa categoria da qualsiasi altro motore brushless.
Pagina video su ToBMSGuarda su YouTubeAttuatori quasi direct drive
Che cosa è
Un attuatore quasi direct drive è un modulo integrato con un rapporto di riduzione volutamente basso - 8:1 in tutta questa categoria - che si colloca tra un motore direct drive e un attuatore convenzionale ad alto rapporto. Conserva una riduzione sufficiente a raggiungere una coppia utile, preservando la trasparenza di coppia che rende possibile il controllo di forza senza cella di carico.
Che cosa determina la scelta
Il motivo per scegliere il QDD è la retroazionabilità: un rapporto basso la migliora in genere, perché attraverso lo stadio vengono riflessi meno attrito e meno inerzia. È ciò che consente a un'articolazione di assorbire un urto, di essere retroazionata a mano durante l'insegnamento e di stimare la forza di contatto dalla corrente del motore. Il costo è una coppia in uscita inferiore per unità di coppia del motore, quindi il motore deve essere più grande a parità di uscita: è per questo che l'AKE90-8 porta 1400 g per raggiungere 55 Nm nominali, mentre un attuatore robotico 64:1 raggiunge una coppia comparabile in un insieme più piccolo. I valori di gioco sono registrati su ToBMS, ma la condizione di misura non è indicata; conviene confermarli prima di fare affidamento sul dato.
Dove si colloca
Robot con gambe che richiedono un contatto cedevole, bracci impiegati in assemblaggio controllato in forza, esoscheletri e Robot riabilitativo in cui il motore deve cedere all'utilizzatore, e piattaforme di ricerca in cui la trasparenza di coppia conta più della potenza di picco. L'AKE60-8 da 260 g e 5 Nm nominali copre i giunti leggeri; l'AKE80-8 da 12 Nm sta nel mezzo.
Il produttore mostra i moduli 8:1 in assiemi di giunto, incluso il comportamento di retroazionamento che definisce la categoria.
Pagina video su ToBMSGuarda su YouTubeDove le categorie si sovrappongono
Motore frameless, attuatore integrato o modulo QDD
Tutte e tre si concludono in un giunto rotante, e la scelta riguarda chi si occupa dell'integrazione. Un kit frameless offre la massa più bassa e la lunghezza assiale più contenuta, ma richiede carcassa, cuscinetti e percorso termico. Un attuatore robotico integrato offre un'unità abbinata e sigillata con driver abbinato, al costo di un ingombro fisso e di una massa maggiore a parità di coppia. Un modulo QDD baratta parte di quella densità di coppia con trasparenza di coppia e comportamento cedevole. Dove la geometria del giunto è ancora in evoluzione, la scelta frameless è di norma quella più indulgente; dove la geometria è fissata e le tempistiche sono strette, lo è un modulo integrato.
Motore per UAV o motore per droni
Le due categorie aeronautiche si sovrappongono di proposito: entrambe sono propulsione outrunner, e un quad industriale leggero potrebbe plausibilmente usare l'una o l'altra. La distinzione pratica è l'impiego e la classe del telaio. Motori per UAV viene documentata rispetto a potenza sostenuta, dischi più grandi e telai di diversi chilogrammi; Motori per droni copre lavori FPV, ad ala fissa e VTOL in cui il punto di funzionamento è un impulso o una crociera anziché un lungo volo stazionario. Se la scheda tecnica viene letta per un valore di potenza a 180 secondi e un budget di massa per rotore, si parte da UAV; se viene letta per la prontezza al gas e la dimensione dell'elica, si parte da drone.
I motori per gimbal e tutti gli altri
I motori per gimbal sono l'unica categoria in cui la fluidità conta più della densità, ed è per questo che i loro valori di KV sono bassi e i loro diametri sono grandi. Sostituirli con un motore di propulsione perché il valore di coppia sembra adeguato produce un asse che presenta cogging e oscilla a bassa velocità. Anche la sostituzione inversa fallisce: un motore per gimbal non ha né l'intervallo di velocità né il progetto termico necessari alla propulsione.
Propulsori: lo stesso motore, un mezzo diverso
Un propulsore subacqueo contiene un normale motore DC brushless. Ciò che ne fa una categoria separata è tutto ciò che sta a valle dell'albero: tenuta, resistenza alla pressione, elica intubata, azionamento bidirezionale reversibile e resistenza alla corrosione. La convenzione di specifica cambia di conseguenza - spinta in kgf anziché coppia in Nm - e qualsiasi confronto con un motore aeronautico deve passare attraverso l'elica e il fluido, non attraverso il motore.
Lista di controllo per la selezione
Eseguire questi controlli in ordine. Ogni passaggio elimina candidati che nessuna lettura di specifiche potrà recuperare.
Carico e impiego
- Definire l'uscita: coppia all'albero in Nm, oppure spinta in kgf per un'elica e una tensione determinate. Già questo sceglie il gruppo di categorie.
- Distinguere il caso continuo dal caso transitorio e dimensionare la coppia nominale sul primo e la coppia di picco sul secondo, ricordando che il picco è limitato dalla temperatura e dalla corrente del driver, non da un limite meccanico.
- Verificare il ciclo di lavoro rispetto alle condizioni termiche indicate dal produttore, non rispetto al valore di potenza di richiamo.
- Stabilire se il giunto o l'asse deve mantenere la coppia a velocità zero; se deve, prevedere sensori e un driver in grado di leggerli.
Meccanica e integrazione
- Fissare l'ingombro - diametro, lunghezza del pacco o spazio nello scafo - prima di confrontare la coppia.
- Decidere chi fornisce la carcassa, i cuscinetti, l'albero e il percorso termico. Se la risposta è "noi", un kit frameless rientra nello scopo; se è "il fornitore", rientra un modulo integrato.
- Scegliere il rapporto di riduzione in base al comportamento desiderato, non solo alla coppia: rapporto alto per mantenere il carico, rapporto basso per la retroazionabilità e la trasparenza di forza.
- Chiedere il valore di gioco con la sua unità e confermarlo sulla scheda tecnica prima di trattarlo come dato di progetto.
Elettronica e controllo
- Fissare prima la tensione di bus, poi scegliere il KV in modo che la velocità richiesta ricada all'interno di quella tensione e non al di fuori.
- Verificare la corrente continua e di picco del driver rispetto alla coppia richiesta e confermare che l'interfaccia di commutazione - Hall, encoder o senza sensori - corrisponda a ciò che richiede il profilo di movimento.
- Confermare la modalità di controllo disponibile sul driver: il controllo di coppia è un requisito per i giunti cedevoli e per la stima della forza, non un accessorio desiderabile.
- Verificare i valori pubblicati dal fornitore sulla scheda tecnica corrente prima di congelare il progetto; i dati registrati per voci come il gioco non indicano sempre la condizione di misura.
Domande frequenti
QI motori BLDC sono in CA o in CC?
Entrambe le cose, a seconda di dove si misura. L'alimentazione è in CC - una batteria o un bus in CC - e il controller la trasforma in una forma d'onda trifase che pilota gli avvolgimenti dello statore, per cui il motore in sé è di fatto una macchina in CA sincrona con un commutatore elettronico. La conseguenza pratica è che un motore CC brushless non può funzionare collegandolo direttamente a un'alimentazione in CC; il driver è obbligatorio, e il suo limite di corrente e la sua modalità di controllo fanno parte della specifica reale del motore.
QChe cosa significa KV, e un KV più alto è meglio?
Il KV è all'incirca il numero di giri al minuto a vuoto per volt. È una proprietà dell'avvolgimento, non un punteggio di qualità: più spire danno un KV più basso con più coppia per ampere, meno spire danno un KV più alto con più velocità e meno coppia per ampere. Il KV corretto è quello che colloca la velocità richiesta alla tensione di bus disponibile mantenendo la corrente - e il calore - entro i limiti dell'avvolgimento e del driver. Un KV più alto alla stessa tensione significa più velocità e di norma meno coppia utile all'albero.
QQual è la differenza tra coppia nominale e coppia di picco?
La coppia nominale è quella che il motore può produrre in modo continuo entro i propri limiti termici, nel montaggio e nella disposizione di raffreddamento specificati dal produttore. La coppia di picco è un transitorio di breve durata, limitato dalla temperatura dell'avvolgimento e dei magneti e dal limite di corrente del driver. Il picco non è un punto di rottura meccanico e non va trattato come tale; se è la resistenza del riduttore o dell'albero a decidere il progetto, questo va confermato separatamente con il produttore. Dimensionare il ciclo di lavoro sulla coppia nominale e il caso transitorio sul picco.
QPerché alcuni motori BLDC hanno un riduttore e altri no?
La riduzione moltiplica la coppia e riduce la velocità, quindi consente a un motore piccolo e veloce di produrre una coppia utile in uscita: è così che gli attuatori robotici integrati raggiungono decine di Nm. Il direct drive non ha alcun treno di ingranaggi, il che elimina il gioco e l'inerzia riflessa e offre l'uscita più fluida e più retroazionabile: è per questo che i motori per gimbal e i kit per giunti frameless sono direct drive, e che i moduli quasi direct drive si fermano volutamente a 8:1. Il compromesso riguarda il comportamento, non solo i numeri: un rapporto alto rende in genere l'uscita più difficile da retroazionare, un rapporto basso la mantiene in genere trasparente.
QUn motore CC brushless può funzionare senza sensori?
Sì, se il carico è prevedibile e il motore non deve produrre una coppia significativa a velocità zero. Il controllo senza sensori deduce la posizione del rotore dalla forza controelettromotrice, che esiste solo quando il motore gira: va bene per eliche, ventole e pompe, è la più debole per un giunto che mantiene una posa, per un gimbal che resiste a una raffica o per un propulsore che inverte attraversando lo zero. Le applicazioni che devono mantenere la coppia da fermo, o avviarsi sotto carico, richiedono sensori Hall o un encoder.
QCome si confrontano i motori tra categorie diverse?
Confrontare prima la convenzione di uscita. Le categorie che pubblicano la coppia all'albero - motori frameless, attuatori robotici, motori per gimbal e moduli QDD - possono essere messe a confronto su Nm nominali e di picco, massa e ingombro. Le categorie che pubblicano la spinta - motori per UAV, motori per droni e propulsori subacquei - possono essere confrontate solo con l'elica, la tensione e il punto di funzionamento allegati. Convertire tra spinta e coppia richiede l'elica e il fluido; un valore di coppia e un valore in kgf non appartengono alla stessa colonna.
QChe cosa limita le dimensioni minime di un motore BLDC?
Il calore e la densità di coppia, in quest'ordine. Le perdite nel rame crescono con il quadrato della corrente, quindi ridurre il motore mantenendo la coppia significa aumentare la densità di corrente e quindi la temperatura; l'estremo piccolo di ogni categoria è limitato da quanto l'avvolgimento riesce a dissipare. Il volume dei magneti determina la coppia disponibile in partenza, ed è per questo che i kit frameless più piccoli - intorno ai 20 g - si collocano a frazioni di Nm mentre un'unità da 700 g arriva a diversi Nm. Dove la massa è il vincolo determinante, verificare la coppia nominale per chilogrammo, poi confermare la disposizione termica con il produttore.
Risorse ufficiali
La documentazione del produttore resta la fonte di riferimento per le convenzioni di coppia, le classificazioni termiche, le unità di gioco e il firmware corrente. CubeMars pubblica le sue gamme frameless, per attuatori e per propulsori su cubemars.com, e T-Motor pubblica le sue gamme per UAV, droni e propulsione su tmotor.com. ToBMS mantiene lo strato di scoperta ricercabile e confrontabile tra le due.
Dove andare adesso
Si parte dalla categoria che corrisponde al compito meccanico, poi si restringe all'interno di essa. La gamma completa - ogni modello e ogni specifica affiancati - è in Prodotti; ognuna delle sette categorie ha la propria pagina: Motori frameless, Attuatori robotici, Motori per UAV, Motori per droni, Motori per gimbal, Propulsori subacquei e Attuatori QDD. Filtrare i candidati per coppia, tensione e massa in Seleziona, poi mettere i finalisti a confronto in Confronta prodotti.
Ogni categoria ha anche una guida dedicata che approfondisce più di questa panoramica: motori coppia frameless, attuatori robotici, motori per UAV, motori per droni, motori per gimbal, propulsori subacquei e Attuatori QDD: cosa offre un rapporto 8:1. Per le applicazioni anziché le categorie, le pagine su robot umanoidi, quadrupedi, ROV e gimbal elencano i motori già abbinati a quei compiti. E l'intera gamma di motori CC brushless su ToBMS è a un clic dalla pagina iniziale. Oltre a queste guide per categoria, il versante con equipaggio dei motori per UAV e droni ha un confronto a sé. Propulsione per aeromobili con equipaggio: tre motori T-Motor U15 a confronto mette U15 II, U15XL e U15XXL uno accanto all'altro.
In breve: scegliere la categoria in base al compito meccanico, fissare l'ingombro, scegliere il KV dalla tensione di bus e dalla velocità richiesta, dimensionare la coppia nominale sul ciclo di lavoro e il picco sul transitorio, e decidere presto se il giunto deve mantenere la coppia a velocità zero. Tutto il resto nella specifica di un motore BLDC discende da questi cinque punti.