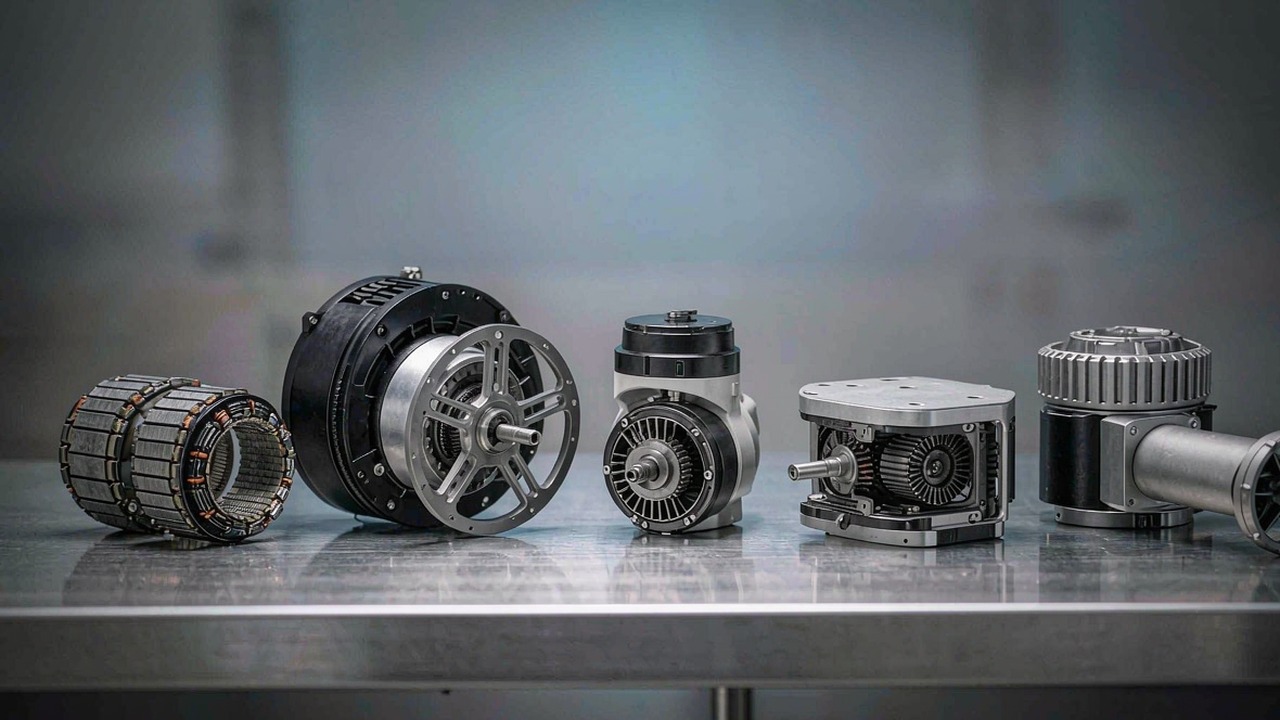
BLDC 电机即无刷直流电机:由永磁体转子、绕线定子,以及承担换相任务的电子控制器构成,而这一工作原本由电刷完成。正是这一处改动,使BLDC 电机如今得以装进机器人关节、多旋翼机架、相机云台与水下推进器——没有电刷可供磨损,没有换向器产生电弧,扭矩曲线也具备足够的可预测性,可以由软件加以控制。同样是由于这一改动,“BLDC 电机”不再是一个单一的选型决策:同一套电磁原理被封装成七种不同的形态,而封装方式几乎决定了电机的选型路径。
本指南阐述无刷直流电机的工作原理、真正会影响决策的规格项,以及 ToBMS 上七个电机品类之间的差异。每个品类都围绕同样的三个问题展开——它是什么、选型由什么决定、适用于什么场合——因此各章节既可单独阅读,也可相互对照。文中所有数据均取自 ToBMS 产品数据或制造商公布的规格;此处不存在任何估算值。
快速结论
BLDC 电机以电子换向器取代有刷电机的机械换向器,因此决定哪一组定子线圈在何时通电的是控制器,而不是电刷。由此带来的实际结果是:效率更高,使用寿命显著延长,单位质量扭矩更优,并且转速—扭矩特性可由控制器在软件中加以塑造。代价在于,无刷直流电机从来不是一个可独立使用的部件:只有在配合能够获知或推算转子位置的驱动器时,它才能正常工作。
选型是一个分两步解决的问题。首先按机械任务选择匹配的品类——若希望由机体结构充当外壳,则选择裸装无框套件;若希望关节以密封模块的形态交付,则选择集成式执行器;若输出是推力而非轴端扭矩,则选择推进电机;若输出是平稳的低速运动,则选择直驱云台电机;若电机必须在水下工作,则选择密封式推进器。随后在该品类内部,依据母线电压与所需转速确定 KV,按工作占空比确定额定扭矩,按瞬态工况确定峰值扭矩。在不了解某项规格出自哪个品类的情况下解读参数,是候选清单出现偏差的常见原因之一。
无刷直流电机是什么
取代电刷的那些部件
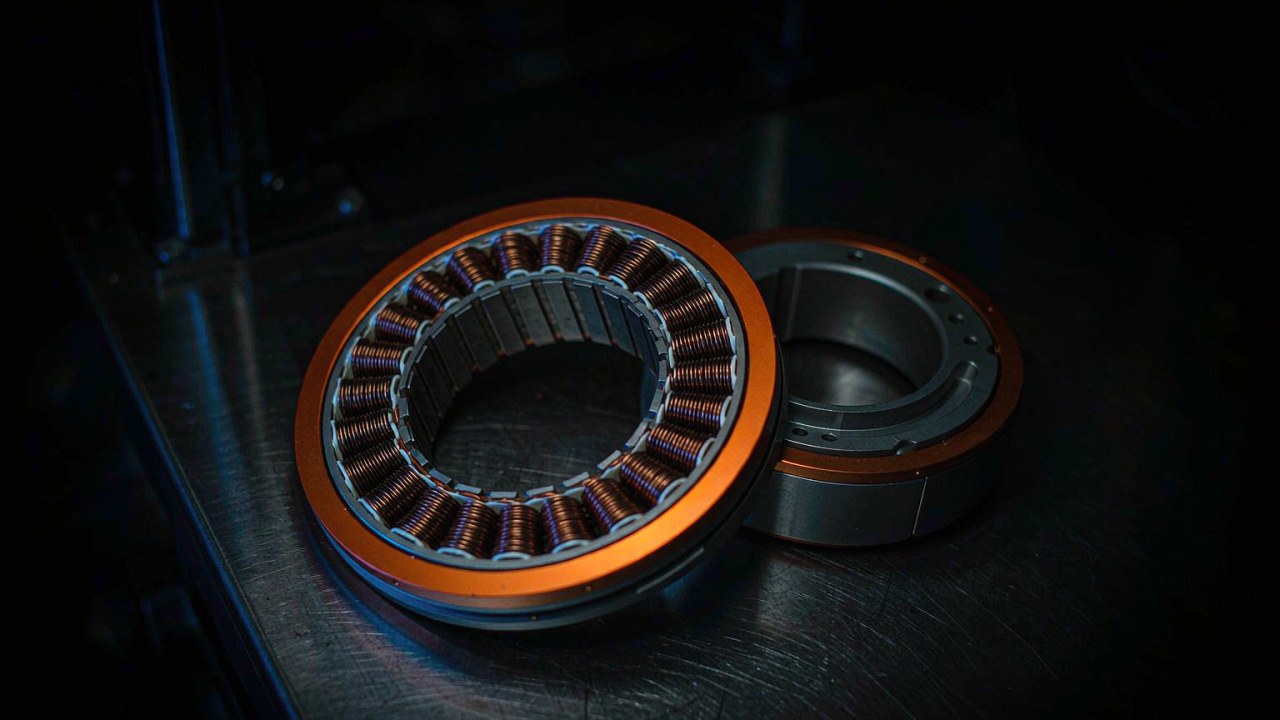
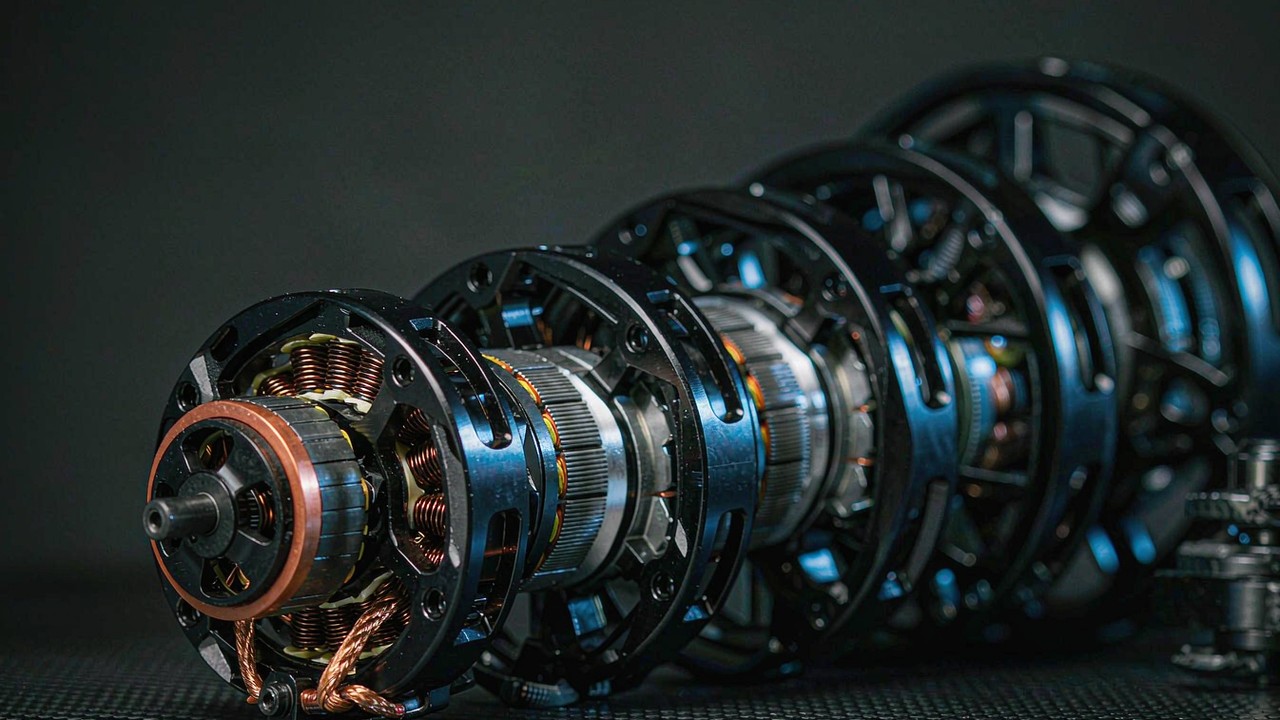
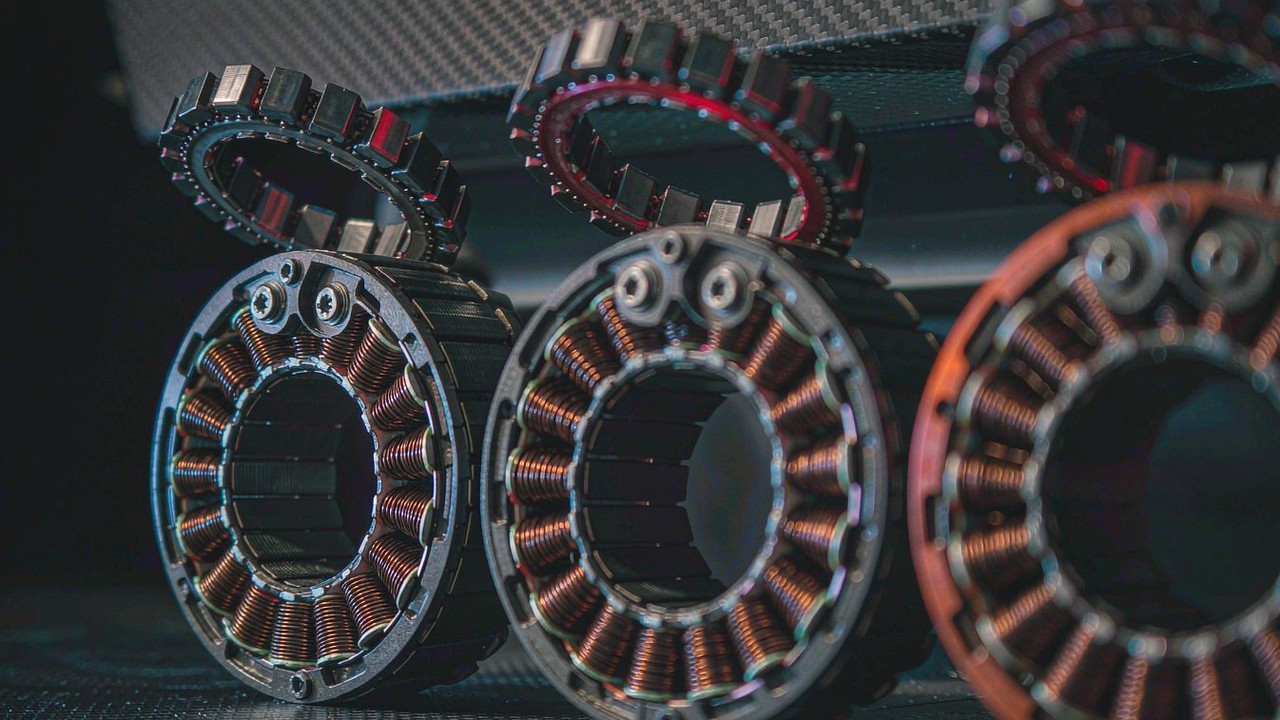
每一台 BLDC 电机都由相同的三个功能部分构成。定子承载着绕组——通常为嵌放在有槽叠片铁芯中的三相绕组——并保持静止。转子承载永磁体,通常是粘接或嵌入钢制轮毂的钕磁铁块。控制器按顺序为各相绕组通电,使旋转的定子磁场始终以能够产生最大扭矩的角度超前于转子磁场。在有刷电机中,这一切换由碳刷与分片式换向器以机械方式完成;而在无刷电机中,则由逆变器以电子方式每秒执行数千次。
由此直接产生两点结果。其一,由于不存在摩擦接触,维护预算中的磨损项基本消失,电机也因此可以做密封处理——这正是水下推进器与具备 IP 防护等级的关节模块得以实现的原因。其二,由于换相过程受软件控制,扭矩成为一个可被指令的量,而非自然呈现的结果;这也解释了为何同一套硬件在一种应用中可以是刚性的位置伺服,在另一种应用中又可以是柔顺的力源。
为何必须把控制器一并纳入讨论
脱离驱动器,无刷直流电机的任何规格都不具备完整意义。换相需要获知转子位置,途径有两种:用传感器测量,或者依据电机自身在旋转时产生的电压与电流进行估算。梯形(六步)驱动方式结构简单,用于螺旋桨与泵已足够。磁场定向控制(FOC)则将电流分解为产生扭矩的分量与产生磁场的分量,并把两者保持在最优角度上——正是这一点带来了低速下的平稳扭矩与全范围内的高效率,也使扭矩控制而不只是转速控制变得切实可行。
这也解释了为何集成式机器人执行器构成一个独立品类,而不只是某种电机:电机、减速器、编码器与 FOC 驱动器作为成套部件相互匹配,制造商公布的是这一整组的扭矩数据,而非单独的电机数据。若把这些数据与裸装电机的参数放在一起比较,比较的其实是两个不同的对象。
带传感器与无传感器:带载起动意味着什么
霍尔(Hall)传感器可在静止状态下提供绝对的换相位置;凡是需要电机在零速或接近零速时输出扭矩的场合,这一点都至关重要——例如机器人关节保持姿态、云台抵抗阵风、推进器反向换向。无传感器控制则依据反电动势(back-EMF)推算位置,而反电动势只有在电机转动之后才存在;这种方式适用于螺旋桨与风扇等负载可预测、起动扭矩较低的场合,而对于必须带载起动、或需要平滑穿越零点换向的应用则表现不佳。许多设计会在输出端配置编码器用于闭环控制,同时由驱动器依据霍尔信号完成换相,以此同时兼顾换相的鲁棒性与控制的精确性。
内转子与外转子
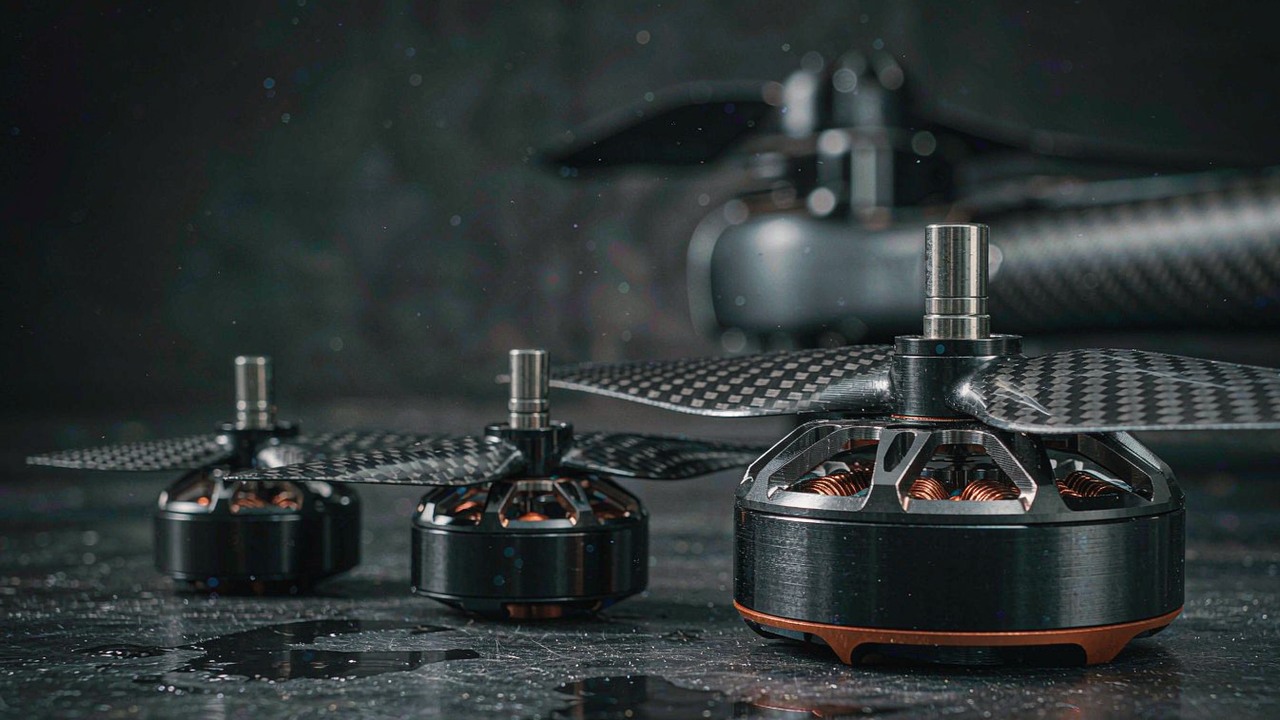
在内转子结构中,转子在定子内部旋转:永磁体靠近转轴,惯量较低,并且可以经由静止的外壳方便地散热。在外转子结构中,转子是围绕定子旋转的钟形壳体,永磁体因此处在更大的半径上,在相同的磁负荷下可以产生更大扭矩——这种几何结构在推进领域占据主导地位:螺旋桨直接固定在钟形壳体上,无需齿轮箱。ToBMS 无框力矩电机品类中的无框套件同时涵盖这两种结构,这也是不同系列之间的扭矩密度数据无法直接横向比较的原因之一。
决定选型的规格项
KV:为何它不是品质评分
KV 是电机的速度常数,粗略地说就是每伏电压所对应的空载 rpm。一台 380 KV 的电机配 22 V 电池组,空载转速约为 8000 rpm;而同一电池组下的 29 KV 电机大约只能达到 640 rpm。KV 由绕组决定——匝数更多、线径更细的绕组带来更低的 KV、更高的每安扭矩与更低的最高转速;匝数更少、线径更粗的绕组则带来更高的 KV、更高的转速与更低的每安扭矩。KV 更高并不等于更合适。恰当的取值是:在可用的母线电压下达到所需转速,同时把电流——进而把发热——控制在绕组与驱动器所能持续承受的范围之内。
额定扭矩与峰值扭矩
额定扭矩指电机在制造商规定的安装与散热条件下、于热限值内能够持续输出的扭矩。峰值扭矩则是一个短时数据,指电机可持续数秒提供的瞬态输出,其上限由绕组温度、磁体温度与驱动器电流限值决定,而非某个机械破坏点。把峰值当作长期工作值,往往是导致电机在服役过程中悄然降额的一条捷径。由此得出的推论同样重要:峰值数据同样不代表机械部分能够承受。齿轮箱的冲击极限、轴承载荷与轴强度是彼此独立的问题;一旦它们足以左右设计走向,就需要向制造商确认。
以 Nm/kg 表示的扭矩密度
扭矩密度是一种比较工具,而不是一项规格——而且必须从两个角度给出,因为额定值与峰值所说明的问题并不相同。用额定扭矩除以质量,反映的是既定的质量预算能够换来多少连续输出,这一点对步行机器人或长航时机体最为直观。用峰值扭矩除以质量,反映的则是所承载的瞬态能力有多大,这对需要吸收落地冲击的腿部、或需要克服静摩擦起动的机械臂而言至关重要。在无框系列中,两者的分布区间很宽:小型内转子套件与大型外转子标准品在这两项指标上落在不同的位置,这属于设计取向的差异,而非品质上的高低之分。在 ToBMS 上以 Nm/kg 给出区间时,两个数值都会一并列出,方便按实际工作制选取恰当的一项进行比较。
减速传动、可反驱性与回差
齿轮箱以转速换取扭矩,同时也改变了输出端的特性。较高的减速比通常会提升输出扭矩并削弱可反驱性,因为摩擦与折算惯量会在传动级中被放大;较低的减速比则通常会改善可反驱性与扭矩透明性,代价是牺牲一部分扭矩放大倍数。正是可反驱性使关节能够吸收冲击、在示教时被手动带动,并凭借电机电流估算作用力而无须依赖测力传感器——这正是 8:1 的准直驱执行器品类赖以成立的全部前提。
回差是齿轮传动链中的空程损失,值得专门加以确认:它直接限制定位重复性与控制刚度。缺少单位的数据不具可比性,因此在把该数值作为设计输入之前,应比照制造商的数据手册确认其数值。
热限值与工作占空比
通常让电机停下来的并不是扭矩,而是热量。铜损与电流的平方成正比,因此使电流加倍的工作占空比会把这一部分损耗放大到四倍;额定值所反映的,是特定的安装方式、特定的环境温度与特定的工作制。同一台无框电机,被压装进大型铝制壳体后所能承受的负载远高于其在自由空气中的表现;同一台推进电机,在螺旋桨尾流覆盖钟形壳体的条件下,其承受能力也高于在实验台上的状态。凡是需要采信某个数据的场合,都应以制造商给出的热工况条件作为参照,而不是只看标题上的那个数字。
电压、电流与驱动器
母线电压决定了给定 KV 下的转速上限,电流则决定了扭矩。实际起约束作用的通常是驱动器的电流限值以及绝缘与接口的额定值,而非电机本身。在展开横向比较之前,先让电池组电压、KV 与驱动器电流三者相互匹配,便可以在早期排除掉大部分伪候选对象。同样值得核查的是驱动器需要获知哪些信息:一台必须在零速下保持扭矩的带传感器电机,需要配用能够读取这些传感器的控制器;而期待编码器输入的 FOC 驱动器则无法接受仅有霍尔信号的接口。
七类 BLDC 电机横向对比
要快速定位本指南中的相应章节,下表是最直接的方式。扭矩与推力数据取自 ToBMS 当前收录的各品类中公布的额定值与峰值;转速给出的是 KV 区间而非单一数值,因为输出转速取决于所选的母线电压。
| 品类 | 设计用途 | 扭矩或推力 | 转速(KV) | 额定电压 | 需自行集成的部分 | 从这里入手 |
|---|---|---|---|---|---|---|
| 无框力矩电机 | 装入机体结构的定子—转子套件 | 额定 0.024-4 Nm,峰值 0.072-12 Nm | 55-600 | 16-48 V | 外壳、转轴、轴承、编码器 | 机器人关节 |
| 机器人执行器 | 电机、减速器、编码器与驱动器集于一体的密封单元 | 额定 1.3-74 Nm,峰值最高 222 Nm | 41-170 | 24-48 V | 仅需安装接口与供电母线 | 足式机器人、机械臂 |
| UAV 电机 | 面向需要持续留空的机体的外转子推进方案 | 按推力标定,而非按扭矩标定 | 29-700 | 3-24S | 螺旋桨、ESC、散热 | 多旋翼、重载提升 |
| 无人机电机 | FPV、竞速、固定翼与 VTOL 推进 | 按推力标定,而非按扭矩标定 | 180-2150 | 2-12S | 螺旋桨、ESC、机架 | FPV、固定翼、VTOL |
| 云台电机 | 平稳、静音的低速直驱 | 额定 0.08-3 Nm,峰值 0.28-7.7 Nm | 9.3-255 | 12-24 V | IMU 与控制回路 | 相机增稳 |
| 水下推进器 | 密封、可双向的水下推进 | 7-25 kgf mooring thrust | 未公布 | 36-48 V | 艇体接口与线缆 | ROV、AUV |
| 准直驱执行器 | 为扭矩透明性而设计的低减速比模块 | 额定 5-55 Nm,峰值 12.5-170 Nm | 30-80 | 24-48 V | 仅需安装接口与供电母线 | 力控应用、柔顺关节 |
七个品类各有自身的输出口径。扭矩数据为制造商公布的额定值与峰值;KV 区间按各品类所列给出;推力为公布的最大系泊推力。以推力而非扭矩作为标定口径的品类并不逊色——它们回答的是另一个问题,而两者之间的换算需要已知螺旋桨与工作点。
第一道分界,在于品类公布的是轴端扭矩还是推力。无框电机、机器人执行器、云台电机与 QDD 模块都属于扭矩型产品:输出是一根轴,负载以 Nm 定义。UAV 电机、无人机电机与水下推进器则属于推力型产品:输出是被推动的流体,有意义的数值是在给定螺旋桨与电压下的推力。在同一次比较中混用这两类,是相当常见的一项规格误用。
第二道分界,在于整机方需要自行补足的部分有多少。无框套件默认由机体结构提供外壳、轴承布置与散热路径,并以更低的质量与更短的轴向长度回报这部分工作。集成式执行器或推进器则采取相反的预设:一切都已匹配并密封,工程投入随之转向软件与安装接口。两者并不存在孰更先进之分,它们适配的是不同的团队与不同的批量。
无框力矩电机
它是什么
无框电机是以两个部件形式提供的无刷直流电机——绕线定子与承载磁体的转子——不含外壳、转轴、轴承与端盖。这些部分由整机制造方自行提供。由于电机自身没有独立的外形轮廓,它可以作为结构件被构建进关节内部,从而省去外壳的质量与长度,并使轴承布置能够围绕运动学要求进行设计。
选型由什么决定
首先是外形包络:定子必须适配可用的直径与叠厚,而这一约束淘汰掉的候选对象比扭矩还要多。其次是依据母线电压与所需转速确定 KV,再按工作占空比确定额定扭矩,最后按瞬态工况确定峰值。由于外壳由整机方提供,散热路径成为一个可设计的变量——同一套定子在压装进大型铝制关节后,所能保持的连续扭矩远高于其在自由空气中的水平。剩下的一处分岔在于反馈方案:用霍尔传感器完成换相,用输出端编码器完成控制,或者两者兼用。
适用场合
在质量与轴向长度都相当吃紧的关节模块中,在每一克都悬于杠杆末端的人形机器人与四足机器人上,以及在电机必须彻底消隐于机构之中的外骨骼与康复设备中,无框套件都是默认选择。该系列的跨度从 20 g、额定扭矩 0.024 Nm 的RI20 KV600,一直延伸到 710 g、额定扭矩 4 Nm 的RO100 KV55 Standard,中间区间由RO60 KV115覆盖。完整的选型逻辑见无框力矩电机指南。
制造商让这套 40 g 的套件在关节总成中运行,从中可以看出成品机构中有多少属于整机制造方提供的结构,又有多少属于电机本体。
ToBMS 视频页在 YouTube 上观看机器人执行器
它是什么
集成式机器人执行器将 BLDC 电机、行星减速器、输出轴承、位置传感与 FOC 驱动器整合为一个可直接螺栓装配的单元。制造商把电机与减速器匹配妥当,并在输出法兰端公布扭矩数据,因此整机方确定的是关节,而不是某一台电机。
选型由什么决定
减速比是第一项决策,因为它同时决定了输出扭矩与关节的特性。较低的减速比如 6:1 与 8:1 偏向于转速、可反驱性与扭矩透明性;较高的减速比如64:1则可以放大扭矩,但通常也会使输出端更难反驱,这正适合承担承载保持功能的关节。当线束需要穿过关节时,空心轴便变得关键——AKH70-48 将 48:1 传动级与走线通道结合在一起,额定扭矩为 74 Nm。回差则应连同单位一并确认,因为整个系列中的记录值未载明测量条件。
适用场合
对于宁可把工程时间投入控制算法而非轴承预紧的团队,集成式模块是合适的选择——例如协作机械臂、四足机器人的腿部、轮式机器人与AGV。该品类的跨度从 190 g、额定扭矩 1.3 Nm 的AK40-10 V3.0,一直延伸到额定扭矩 74 Nm、质量为 1396 g 的产品,其间涵盖 6:1 至 64:1 的各级传动比。
制造商依次讲解 AK40-10、AK45-10 与 AK45-36,这相当清楚地展示了在同一系列内部,减速比与质量是如何被权衡取舍的。
ToBMS 视频页在 YouTube 上观看UAV 电机
它是什么
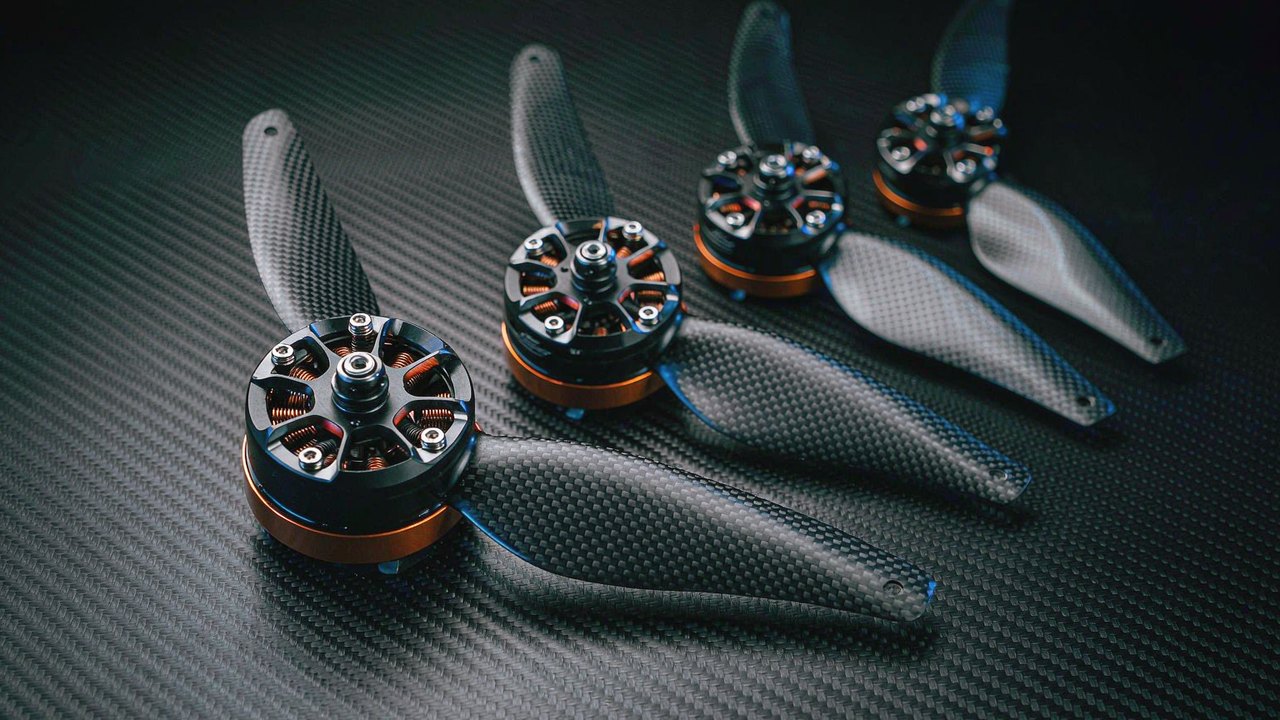
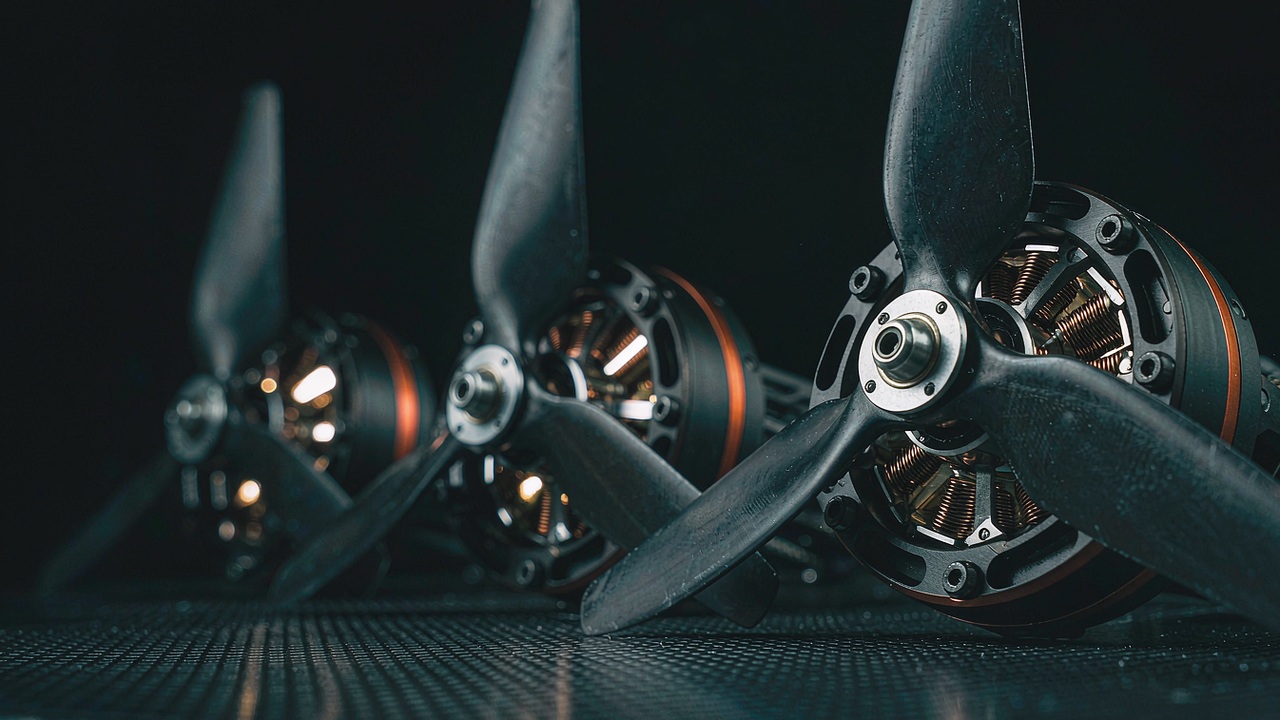
UAV 电机是面向需要持续留空的机体而设计的外转子推进单元——多旋翼、重载平台,以及配备专用升力组的 VTOL 飞行器。螺旋桨直接安装在钟形壳体上,因此无需齿轮箱,其规格以推力、KV、功率与质量表述,而不是轴端扭矩。
选型由什么决定
首先要确定螺旋桨与电池节数:公布的推力始终对应于特定的螺旋桨与电压,脱离这两项而给出的数值无法用于比较。其次是依据电池组确定 KV——追求效率与重载提升时采用低 KV 配大直径桨,追求响应速度时采用高 KV 配小直径桨。然后是 180 秒功率数据,它反映的是可持续能力而非瞬时爆发值;此外还有质量——在多旋翼上这份代价要付两次,因为它同时也是未能搭载的有效载荷。定子结构(12N14P 至 36N42P)则关系到运行平顺性,以及电机在部分油门工况下的表现。
适用场合
该品类涵盖工业级 UAV 与巡检机体、农业喷洒机、航拍、重载提升以及载人飞行器推进。在轻量端,MN4006 KV380 以 68 g 的质量输出 380 W;在顶端,U15XXL KV29 与U15 II KV80用于承载数千克级的机体,P80 III Pin则覆盖农业载荷的需求。
制造商为 MN 系列拍摄的发布画面,有助于判断 68 g 至 171 g 的电机是否与机体所能提供的桨盘面积相匹配。
ToBMS 视频页在 YouTube 上观看无人机电机
它是什么
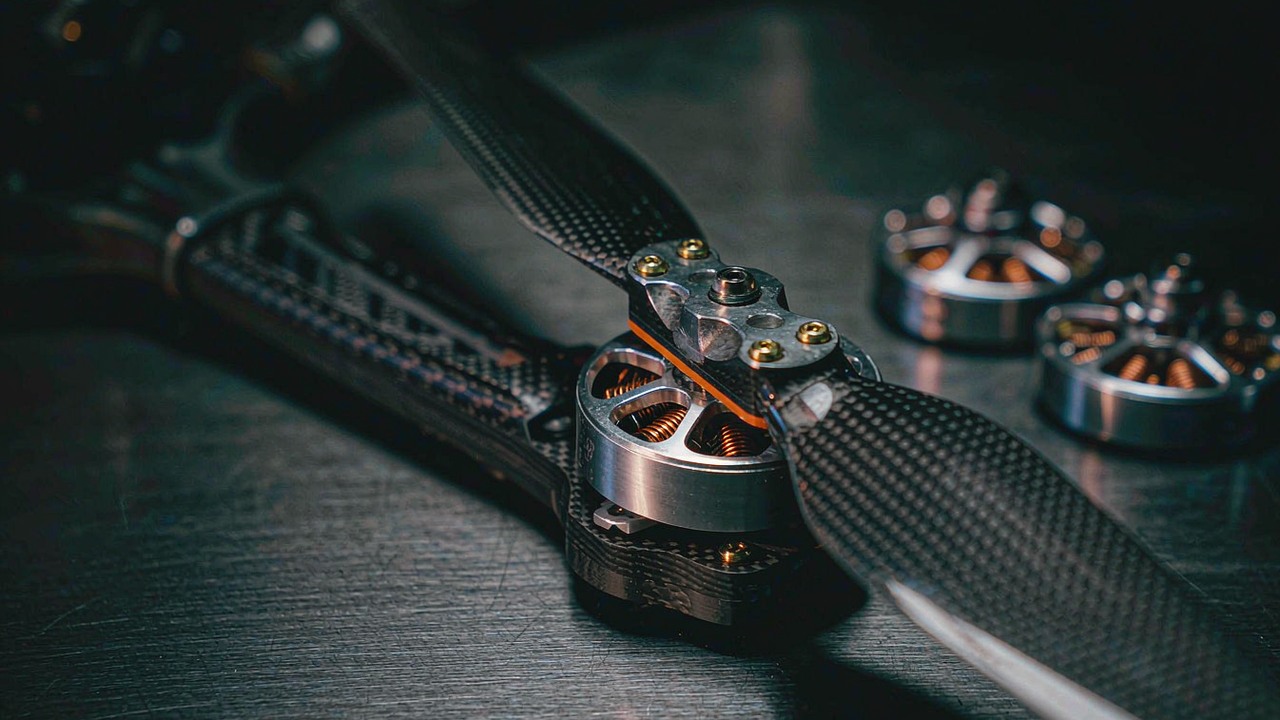
无人机电机处于航空推进领域中体积更小、转速更快的一端:以数十克计的 FPV 与竞速电机、针对单一高效工作点设计的固定翼与滑翔机电机,以及在更大桨盘上承载更重机体的 VTOL 升力电机。与 UAV 电机一样,它们也属于推力型产品,但其设计点分布更为分散,工作占空比更短,工况也更为剧烈。
选型由什么决定
在 FPV 领域,真正起约束作用的是响应速度与质量:配用于 3 英寸机型的9.8 g 电机,以及配用于 5 英寸机型的33.5 g电机,其选型依据都是推力变化的快慢,而不是效率。KV 取值偏高,为 1300 至 2150,原因在于螺旋桨尺寸小,而电池组为 4S 至 6S。固定翼与远距离航程的应用则处在另一端:AT4130 KV230 与F90 KV1300所针对的是可持续的巡航工作点。诸如V505 KV260的 VTOL 升力电机则介于两者之间,其规格依据的是机体必须持续保持的悬停状态,而非某个瞬态工况。
适用场合
FPV 竞速与花式飞行、固定翼模型、长航时平台,以及在悬停与前飞之间转换的VTOL 无人机。若某一机体偏重、航速偏慢且需要长时间留空,则UAV 电机品类通常是更合适的入手点。
云台电机
它是什么
云台电机是一种低 KV、大直径的直驱BLDC 电机,专为极低转速下的平稳运动而设计。其中不含齿轮箱:电机直接驱动轴系,因为传动链中的任何回差或齿槽效应都会在画面中表现为可见的抖动。因此其优先级与其他所有品类都不相同——齿槽扭矩、扭矩脉动与低速平顺性的重要性排在扭矩密度之前。
选型由什么决定
首先要确定载荷质量与轴系惯量,因为电机必须在重力与载具运动的影响下保持并加速相机。其次是在最坏力臂条件下保持该载荷所需的扭矩,且应比照额定值而非峰值进行校核——云台处于持续保持状态,而这恰恰正是额定扭矩所描述的工况。KV 在设计上就偏低:整个范围的取值为 9.3 至 255,其中尺寸较大的GL100以 3 Nm 的额定扭矩面向重型电影机载荷,GL30则以 0.08 Nm 服务于小型相机轴。空心轴同样重要,因为线束需要穿过轴心。
适用场合
云台系统在 UAV 上的应用、手持稳定器、车载相机支架,以及任何需要在机座运动的同时保持传感器指向的应用。中端的GL60 KV25以 0.6 Nm 的额定扭矩覆盖单轴工况。
水下推进器
它是什么
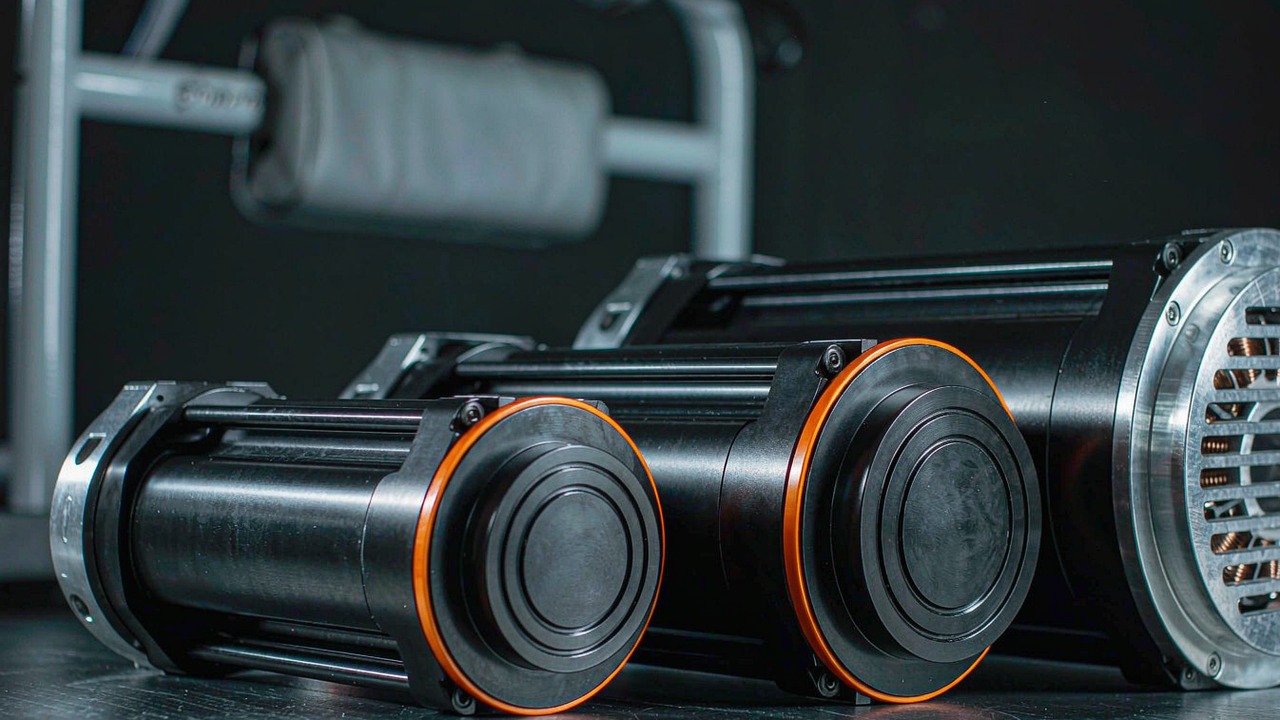
水下推进器是一种密封的无刷推进单元:在同一壳体之内集成了电机、内置 ESC、涵道式螺旋桨,以及耐压式或压力补偿式密封结构。其内部的 BLDC 电机本身并无特殊之处;周围的一切设计都是为了隔绝海水,并使推力可逆且能够按比例调节。
选型由什么决定
首先要确定推力,以最大系泊推力表示——即推进器在零速条件下产生的拉力,这是衡量动力定位能力时最为实在的一项数据。其次是供电母线:整个范围采用 36 V 或 48 V,额定功率自 360 W 至 1315 W。然后是深度等级,两个系列正是在此处分道扬镳:SW 系列的标定范围为 0-30 m,而 DW 系列所列记为 0-350 m;在投入深水方案之前,应就所公布数值的单位向制造商确认。质量与直径则决定了艇体能够搭载几台推进器。
适用场合
ROV 推进器用于检测与作业干预、AUV 推进,以及任何需要矢量推力的水下航行器。SW7的质量为 700 g、功率为 360 W,适用于小型检测载具;DW25的推力为 25 kgf、功率为 1315 W,属于承担主力作业的一端;DW10则覆盖中等尺寸的艇体。
制造商在试验水池中运行了尺寸最大的 DW 型号,画面展示了涵道、可逆推力,以及使该品类有别于其他任何无刷电机的密封结构。
ToBMS 视频页在 YouTube 上观看准直驱执行器
它是什么
准直驱执行器是一种减速比被刻意保持在较低水平的集成模块——本品类统一为 8:1——其定位介于直驱电机与传统的高减速比执行器之间。它保留了足够的减速传动以获得可用的扭矩,同时维持着这样一种扭矩透明性:正是它使不依赖测力传感器的力控成为可能。
选型由什么决定
选择 QDD 的理由在于可反驱性:较低的减速比通常会改善这一特性,因为经由传动级反射回来的摩擦与惯量更少。正是这一点使关节能够吸收冲击、在示教过程中被手动反驱,并依据电机电流估算接触力。代价在于,单位电机扭矩所对应的输出扭矩更低,因此要达到同样的输出就必须使用更大的电机——这正是AKE90-8需要以 1400 g 的质量才实现 55 Nm 额定扭矩的原因,而一台 64:1 的机器人执行器可以在更小的体积内达到相当的扭矩。回差数值虽已记录在 ToBMS 上,但其测量条件未载明;在依赖该数据之前应先行核实。
适用场合
需要柔顺接触的足式机器人、执行力控装配作业的机械臂、要求电机随使用者让位的外骨骼与康复设备,以及看重扭矩透明性甚于峰值输出的研究平台。质量为 260 g、额定扭矩 5 Nm 的AKE60-8覆盖轻型关节;额定扭矩 12 Nm 的AKE80-8则处于中间位置。
制造商在关节总成中演示了这批 8:1 模块,其中也展示了定义该品类的反驱行为。
ToBMS 视频页在 YouTube 上观看各品类出现重叠之处
无框电机、集成式执行器还是 QDD 模块
三者的最终形态都是一个回转关节,区别只在于由谁来完成集成。无框套件可以带来最低的质量与最短的轴向长度,但要求自行提供外壳、轴承与散热路径。集成式机器人执行器提供的是匹配妥当的密封单元与配套驱动器,代价则是外形包络被固定下来,且在同等扭矩下质量更大。QDD 模块则以牺牲一部分扭矩密度为代价,换取扭矩透明性与柔顺的行为特性。当关节几何仍在变动时,无框方案通常是容错度更高的选择;当几何已冻结且周期紧张时,集成式模块则是更为合适的选择。
UAV 电机还是无人机电机
这两个航空品类之间的重叠是有意保留的:二者都属于外转子推进,一台轻型工业四旋翼采用其中任一类都说得通。真正区分它们的,是工作制与机体等级。UAV 电机的文档围绕持续功率、更大桨盘与数千克级机体展开;无人机电机则覆盖 FPV、固定翼与 VTOL 作业,其工作点是爆发式输出或巡航状态,而非长时间悬停。如果研读规格表是为了获取 180 秒功率数据与每个旋翼的质量预算,就应从 UAV 品类入手;如果是为了考察油门响应与桨径尺寸,则应从无人机品类入手。
云台电机与其他所有品类
云台电机是唯一把平顺性置于密度之上的品类,这也解释了为何其 KV 值较低、直径较大。若仅因扭矩数据看似够用就改用推进电机替代,得到的轴系会在低速下出现齿槽顿挫并反复振荡。反向替代同样行不通:云台电机既不具备推进应用所需的转速范围,也不具备相应的热设计。
推进器:同样的电机,不同的介质
水下推进器内部装的其实是一台普通的无刷直流电机。使它成为独立品类的是转轴之后的一切:密封结构、耐压能力、涵道式螺旋桨、可双向可逆的驱动方式以及耐腐蚀性能。规格口径也随之改变——以 kgf 计量推力,而非以 Nm 计量扭矩;任何与航空电机之间的比较都必须经由螺旋桨与流体来完成,而不能只比较电机本身。
选型检查清单
请按此顺序逐项执行。每完成一步,都会淘汰掉一批无论再怎么研读规格都无法挽回的候选对象。
负载与工作制
- 明确输出形式:是以 Nm 表示的轴端扭矩,还是在指定螺旋桨与电压下以 kgf 表示的推力。仅此一项便足以划定品类的范围。
- 把连续工况与瞬态工况区分开来,针对前者确定额定扭矩,针对后者确定峰值扭矩——同时要记住,峰值的上限来自温度与驱动器电流,而不是某个机械极限。
- 比照制造商给出的热工况条件核查工作占空比,而不是只看标题上的功率数字。
- 确认关节或轴系是否必须在零速下保持扭矩;若确实如此,就要为传感器以及能够读取这些传感器的驱动器做出规划。
机械结构与集成
- 在比较扭矩之前,先确定外形包络——直径、叠片长度或艇体空间。
- 确定由谁提供外壳、轴承、转轴与散热路径。若答案是“自行提供”,则无框套件进入考虑范围;若答案是“由供应方提供”,则应考虑集成式模块。
- 按所需的行为特性选择减速比,而不只看扭矩:承载保持宜选大减速比,追求可反驱性与力透明性则宜选小减速比。
- 索取回差数据时须连同单位一并获取,并在将其作为设计输入之前,比照数据手册加以确认。
电气与控制
- 先确定母线电压,再选择 KV,使所需转速落在电压所能支撑的范围之内,而非落在之外。
- 对照所需扭矩核查驱动器的连续电流与峰值电流,并确认其换相接口——霍尔、编码器或无传感器——是否与实际的运动曲线相匹配。
- 确认驱动器所支持的控制模式:对于柔顺关节与力估算而言,扭矩控制属于一项必要条件,而不是锦上添花的选项。
- 在设计定稿之前,应在当前版本的数据手册上核实供应方公布的数据;回差等参数的记录并不总是载明测量条件。
常见问题
QBLDC 电机属于交流还是直流?
两者皆是,取决于在哪一侧测量。供电侧是直流——来自电池或直流母线——控制器将其斩波为驱动定子绕组的三相波形,因此电机本体实质上是一台装有电子换向器的同步交流电机。由此得出的实际结论是:无刷直流电机无法靠直接接入直流电源来运转;驱动器必不可少,而它的电流限值与控制模式本身就属于电机真实规格的一部分。
QKV 是什么含义,KV 越高就越好吗?
KV 大致等于每伏电压所对应的空载 rpm。它属于绕组的属性,而不是品质评分:匝数越多,KV 越低而每安扭矩越大;匝数越少,KV 越高、转速越高而每安扭矩越小。恰当的 KV,是那种能够在可用的母线电压下达到所需转速、同时把电流——进而把热量——控制在绕组与驱动器限值之内的取值。在电压相同时,KV 更高意味着转速更高,而轴端可用扭矩通常反而更小。
Q额定扭矩与峰值扭矩有什么区别?
额定扭矩指电机在制造商规定的安装与散热条件下、于热限值内能够持续输出的扭矩。峰值扭矩则是一段短时的瞬态输出,其上限由绕组与磁体温度以及驱动器的电流限值决定。峰值并不代表机械破坏点,也不应被当作机械破坏点来对待;如果决定设计走向的恰恰是齿轮箱或轴的强度,这一点就需要另行向制造商确认。选型时应按工作占空比比对额定值,按瞬态工况比对峰值。
Q为何有些 BLDC 电机配齿轮箱,有些则不配?
减速传动可以放大扭矩并降低转速,使一台小型高速电机产生有用的输出扭矩——集成式机器人执行器正是借此达到数十 Nm 的输出。直驱方案完全不含传动链,因而消除了回差与折算惯量,输出更为平顺、也更易于反驱——这正是云台电机与无框关节套件采用直驱的原因,也是准直驱模块刻意止步于 8:1 的原因。这里取舍的是行为特性,而不只是数值:较大的减速比通常会让输出端更难反驱,较小的减速比则通常能保持其透明性。
Q无刷直流电机可以在没有传感器的情况下运行吗?
可以,前提是负载可预测,且电机无需在零速下输出有意义的扭矩。无传感器控制依据反电动势推算转子位置,而反电动势只有在电机转动之后才存在——这对螺旋桨、风扇与泵而言不成问题,但对于保持姿态的关节、抵抗阵风的云台,或需要穿越零点反向的推进器则最弱。凡需要在静止状态下保持扭矩、或需要带载起动的应用,都应配置霍尔传感器或编码器。
Q如何跨品类比较不同的电机?
先统一输出的计量口径。公布轴端扭矩的品类——无框电机、机器人执行器、云台电机与 QDD 模块——可以围绕额定与峰值 Nm、质量以及外形包络放在一起比较。公布推力的品类——UAV 电机、无人机电机与水下推进器——只有在同时给出螺旋桨、电压与工作点时才能相互比较。推力与扭矩之间的换算需要已知螺旋桨与流体介质;以 Nm 计的扭矩数据与以 kgf 计的推力数据不应出现在同一列中。
QBLDC 电机的尺寸下限受制于什么?
依次是散热能力与扭矩密度。铜损与电流的平方成正比,因此在保持扭矩不变的前提下缩小电机,就意味着提高电流密度,进而推高温度;每一个品类的轻量端都受限于绕组能够散出的热量。磁体体积从根本上决定了可用的扭矩,这正是最小的无框套件——约 20 g ——只能停留在不足 1 Nm 的水平、而 700 g 的产品可以达到数 Nm 的原因。当质量成为约束条件时,先核查单位质量的额定扭矩,再与制造商确认散热方案。
官方资源
扭矩口径、热性能指标、回差单位与当前固件,仍以制造商文档为准。CubeMars 通过cubemars.com发布其无框电机、执行器与推进器系列,T-Motor 则通过tmotor.com发布其 UAV、无人机与推进系列。ToBMS 则使发现环节在这两类来源之间保持可检索、可比较。
下一步该做什么
从与机械任务相匹配的品类入手,再在该品类内部逐步收窄范围。全部产品——每一款型号及其规格并列呈现——位于产品版块;七个品类各有独立页面:无框力矩电机、机器人执行器、UAV 电机、无人机电机、云台电机、水下推进器与准直驱执行器。可在筛选选型(Select)中按扭矩、电压与质量过滤候选对象,随后在产品对比(Compare Products)中将入围型号两两比对。
每个品类还配有比本篇概述更为深入的专门指南:无框力矩电机、机器人执行器、UAV 电机、无人机电机、云台电机、水下推进器与准直驱执行器。若按应用场景而非品类查找,人形机器人、四足机器人、ROV与云台系统页面上列出的,都是已经与这些任务完成匹配的电机。此外,ToBMS 上收录的全部无刷直流电机,从首页出发只需一次点击即可抵达。除上述品类指南之外,无人机与航模电机的载人一端另有独立的对比文章。载人飞机推进系统:三款 T-Motor U15 电机选型指南 把 U15 II、U15XL 与 U15XXL 并排比较。
简而言之:依据机械任务选择品类,确定外形包络,按母线电压与所需转速选择 KV,按工作占空比确定额定扭矩、按瞬态工况确定峰值扭矩,并尽早判断关节是否需要在零速下保持扭矩。BLDC 电机规格中的其余一切,都由这五项推导而来。