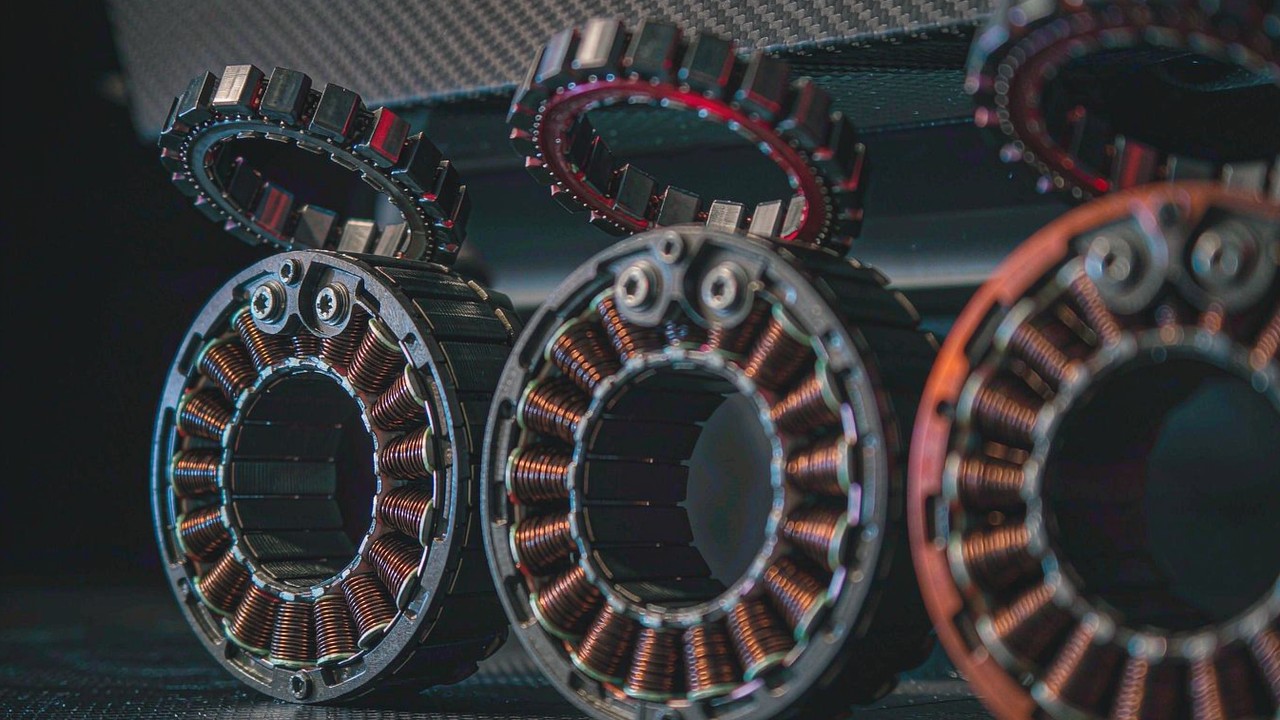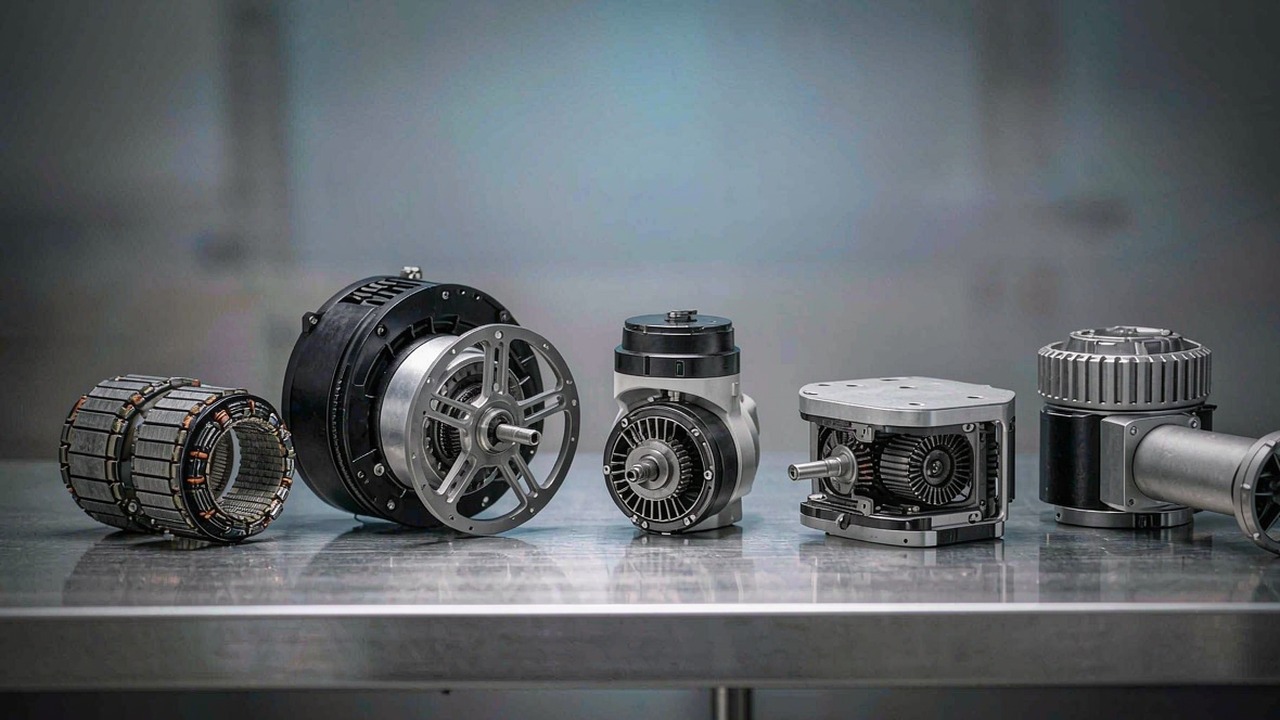
Ein BLDC-Motor ist ein bürstenloser Gleichstrommotor: ein permanenterregter Rotor, ein gewickelter Stator und eine elektronische Steuerung, welche die Kommutierung übernimmt, die früher die Bürsten erledigten. Genau diese eine Änderung ist der Grund, weshalb BLDC-Motoren heute in Robotergelenken, Multirotor-Zellen, Kamera-Gimbals und Unterwasserthrustern sitzen – es gibt keine Bürste, die verschleißt, keinen Kommutator, der Funken zieht, und die Drehmomentkennlinie ist vorhersagbar genug, um per Software geregelt zu werden. Sie ist auch der Grund, weshalb „BLDC-Motor" keine einzelne Kaufentscheidung mehr ist: Dasselbe elektromagnetische Prinzip wird auf sieben verschiedene Weise verpackt, und die Verpackung entscheidet fast alles darüber, wie der Motor spezifiziert wird.
Dieser Leitfaden erklärt, wie ein bürstenloser Gleichstrommotor funktioniert, welche Kennwerte eine Entscheidung tatsächlich verändern und worin sich die sieben Motorkategorien auf ToBMS unterscheiden. Jede Kategorie erhält dieselben drei Fragen – was sie ist, was die Auswahl entscheidet und wo sie hinpasst –, sodass der Abschnitt für sich gelesen oder mit den anderen verglichen werden kann. Jede Zahl stammt aus ToBMS-Produktdaten oder aus der veröffentlichten Spezifikation des Herstellers; nichts davon ist geschätzt.
Kurze Antwort
Ein BLDC-Motor ersetzt den mechanischen Kommutator eines Bürstenmotors durch einen elektronischen, sodass die Steuerung – und nicht eine Bürste – entscheidet, welche Statorspule wann bestromt wird. Die praktischen Folgen sind ein höherer Wirkungsgrad, eine deutlich längere Lebensdauer, ein besseres Drehmoment pro Einheit Masse sowie ein Drehzahl-Drehmoment-Verhalten, das eine Steuerung per Software formen kann. Der Preis: Ein bürstenloser Gleichstrommotor ist niemals ein eigenständiges Bauteil; er funktioniert nur mit einem Treiber, der die Rotorposition kennt oder ableiten kann.
Die Auswahl ist ein zweistufiges Problem. Zunächst die Kategorie wählen, die zur mechanischen Aufgabe passt – ein blankes rahmenloses Kit, wenn die Maschinenstruktur das Gehäuse sein soll, ein integrierter Aktor, wenn das Gelenk als gekapseltes Modul ankommen soll, ein Propulsionsmotor, wenn der Ausgang Schub statt Wellendrehmoment ist, ein Direct-Drive-Gimbal-Motor, wenn der Ausgang eine gleichmäßige Langsambewegung ist, oder ein gekapselter Thruster, wenn der Motor unter Wasser arbeiten muss. Danach innerhalb dieser Kategorie den KV-Wert gegen Zwischenkreisspannung und geforderte Drehzahl dimensionieren, das Nenndrehmoment gegen das Lastprofil und das Spitzendrehmoment gegen den transienten Fall. Ein Datenblatt zu lesen, ohne zu wissen, aus welcher Kategorie es stammt, ist der häufigste Grund, weshalb eine engere Auswahl schiefgeht.
Was ein bürstenloser Gleichstrommotor ist
Die Baugruppen, die die Bürsten ersetzen
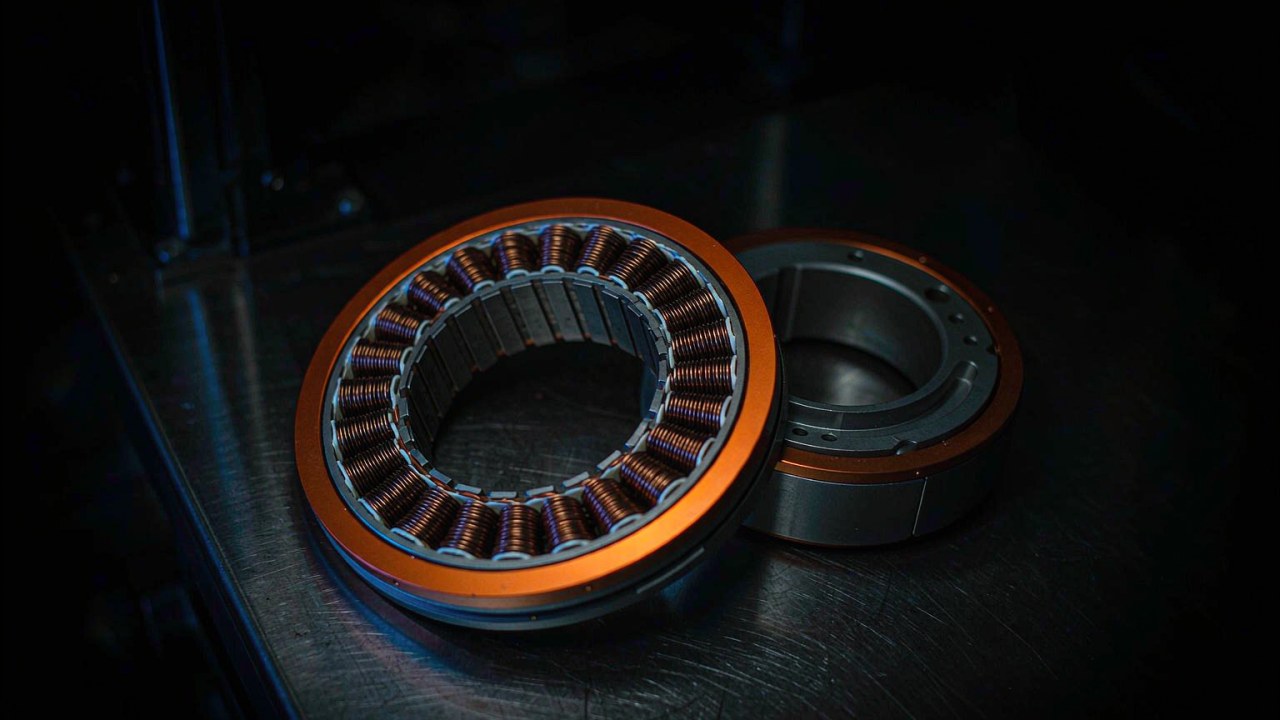
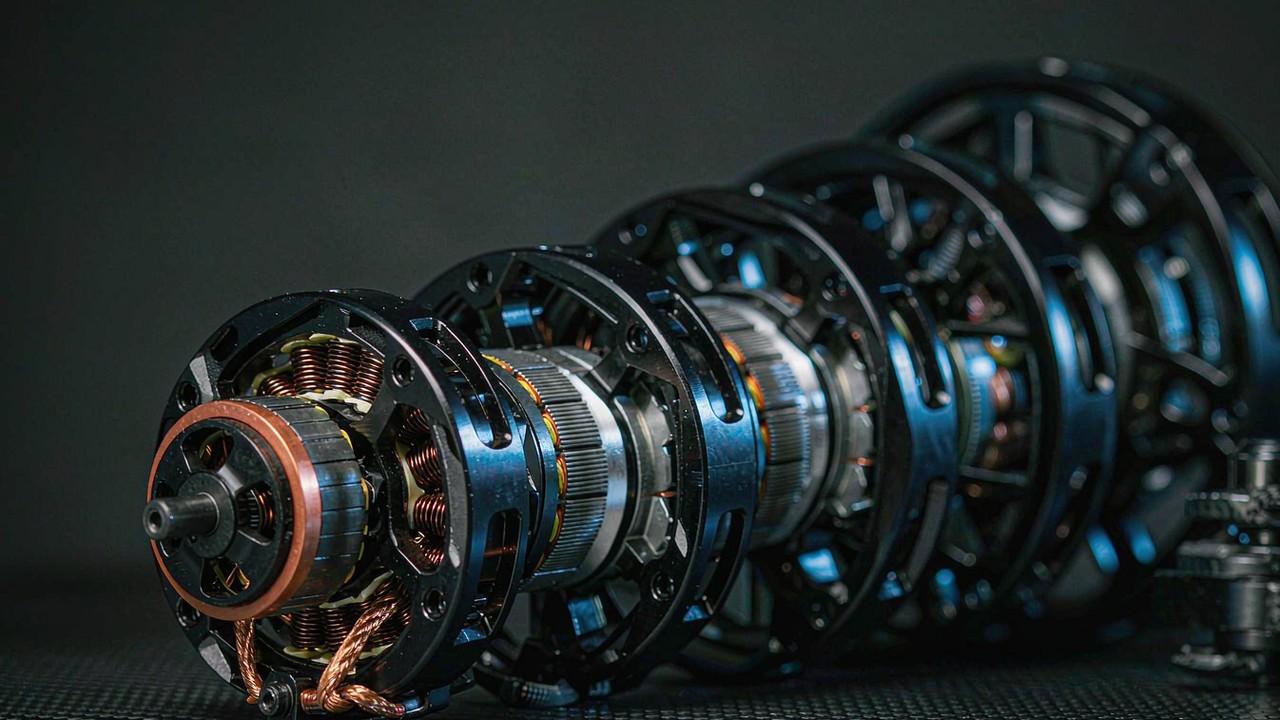
Jeder BLDC-Motor hat dieselben drei Funktionsgruppen. Der Stator trägt die Wicklungen – typischerweise drei Stränge in einem genuteten Blechpaket – und bleibt stehen. Der Rotor trägt die Permanentmagnete, üblicherweise Neodym-Segmente, die auf eine Stahlnabe geklebt oder in sie eingesetzt sind. Die Steuerung bestromt die Stränge in Folge, sodass das umlaufende Statorfeld dem Rotorfeld stets um jenen Winkel vorausläuft, der das maximale Drehmoment erzeugt. Beim Bürstenmotor übernehmen eine Kohlebürste und ein segmentierter Kommutator dieses Umschalten mechanisch; beim bürstenlosen Motor erledigt ein Wechselrichter es elektronisch, tausendfach pro Sekunde.
Zwei Folgen ergeben sich unmittelbar. Weil nichts reibt, entfällt der Verschleißanteil im Wartungsbudget praktisch, und der Motor lässt sich kapseln – was Unterwasserthruster und Gelenkmodule mit IP-Schutzart überhaupt erst möglich macht. Und weil das Umschalten unter Softwarekontrolle liegt, ist das Drehmoment eine geführte Größe statt einer emergenten; deshalb kann dieselbe Hardware in einer Anwendung ein steifer Positionsservo und in einer anderen eine nachgiebige Kraftquelle sein.
Warum die Steuerung dazugehört
Ein bürstenloser Gleichstrommotor hat ohne seinen Treiber keine aussagekräftige Spezifikation. Die Kommutierung braucht die Rotorposition, und es gibt zwei Wege, sie zu erhalten: mit Sensoren messen oder aus der Spannung und dem Strom schätzen, die der Motor beim Drehen selbst erzeugt. Die trapezförmige Ansteuerung (Sechsschritt) ist einfach und für Propeller und Pumpen ausreichend. Die feldorientierte Regelung, kurz FOC, zerlegt den Strom in drehmomentbildende und feldbildende Komponenten und hält sie am optimalen Winkel, woraus gleichmäßiges Drehmoment bei niedriger Drehzahl und ein hoher Wirkungsgrad über den Bereich hinweg folgen – und was Drehmomentregelung statt lediglich Drehzahlregelung praktikabel macht.
Das ist auch der Grund, weshalb integrierte Roboteraktuatoren eine eigene Kategorie sind und nicht bloß ein Motor: Motor, Getriebe, Encoder und FOC-Treiber sind als Satz aufeinander abgestimmt, und der Hersteller veröffentlicht Drehmomentwerte für diesen Satz und nicht für den Motor allein. Diese Werte mit denen eines blanken Motors zu vergleichen, heißt, Unterschiedliches zu vergleichen.
Mit Sensor, ohne Sensor und was unter Last anläuft
Hall-Sensoren liefern ab dem Stillstand eine absolute Kommutierungsposition, was immer dann zählt, wenn der Motor bei Drehzahl null oder nahe null Drehmoment erzeugen muss – ein Robotergelenk, das eine Haltung hält, ein Gimbal, der einer Böe entgegenwirkt, ein Thruster, der die Richtung umkehrt. Die sensorlose Regelung schätzt die Position aus der Gegen-EMK, die erst existiert, sobald der Motor dreht; sie funktioniert gut bei Propellern und Lüftern, wo die Last vorhersagbar und das Anlaufdrehmoment gering ist, und schlecht bei allem, das gegen eine Last anlaufen oder gleichmäßig durch null umkehren muss. Viele Auslegungen nutzen abtriebsseitig einen Encoder für die Regelung, während der Treiber über Hall-Sensoren kommutiert; das hält die Kommutierung robust und die Regelung zugleich genau.
Inrunner und Outrunner
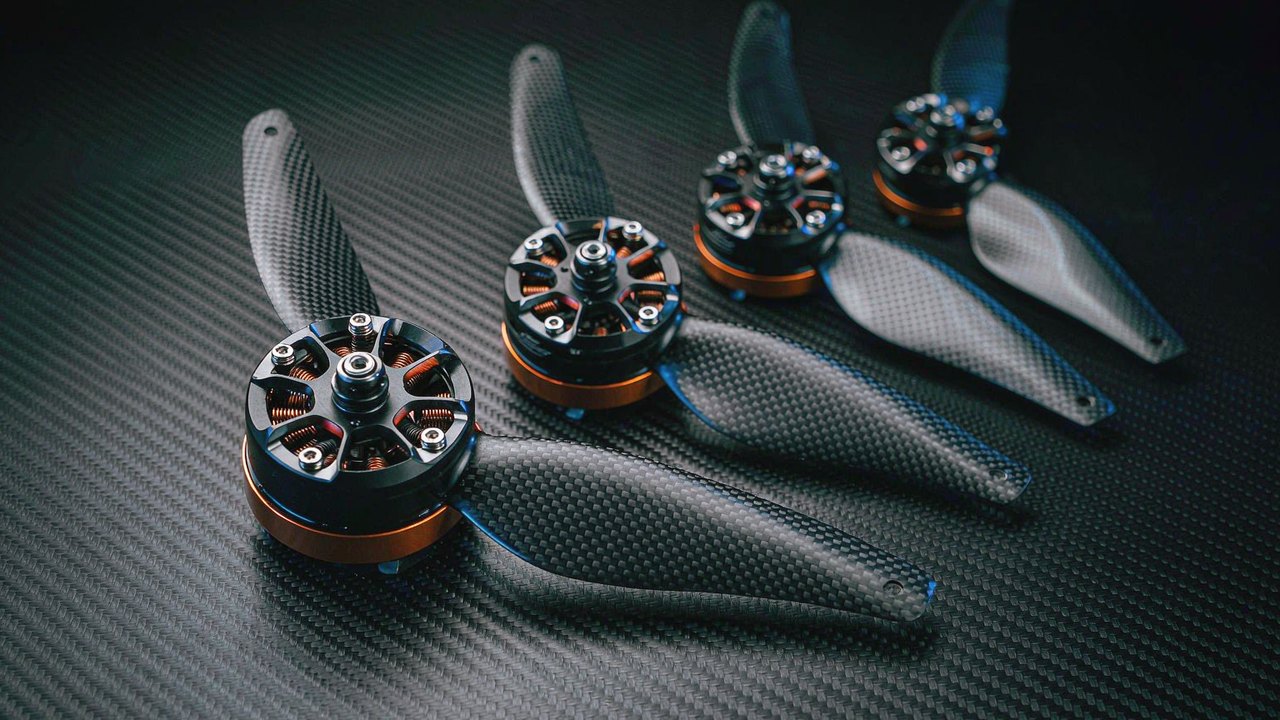
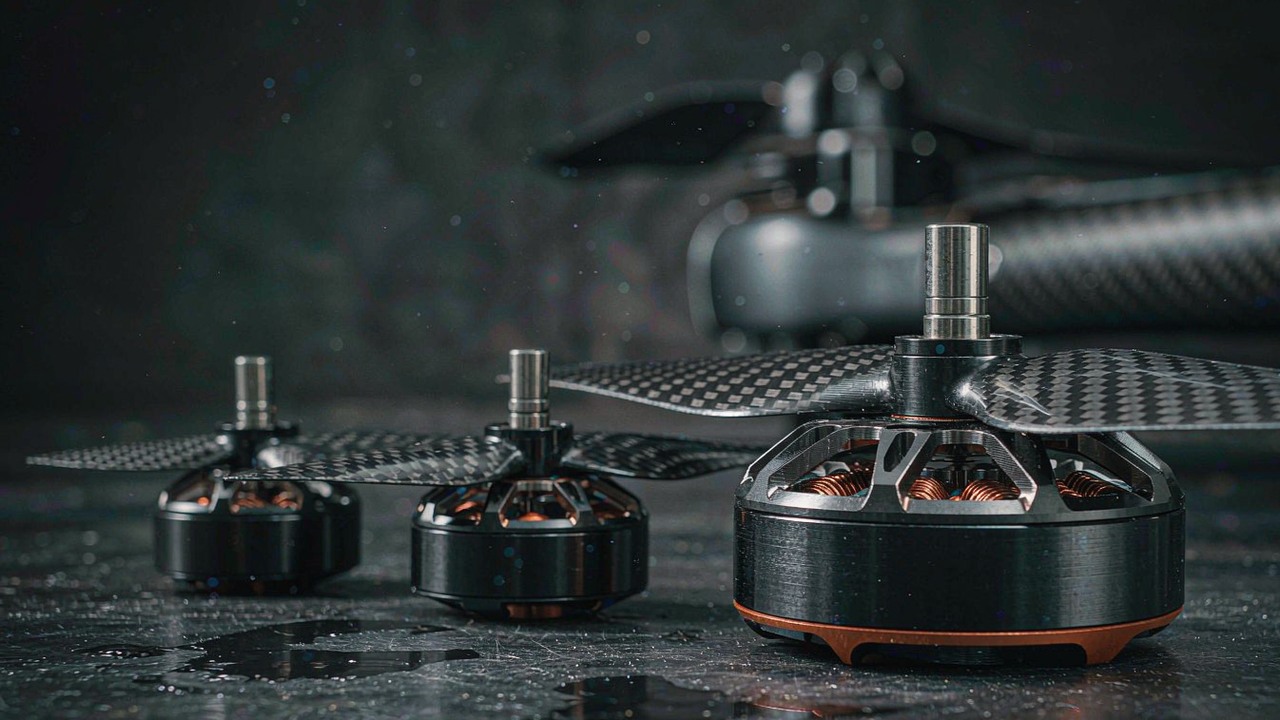
Beim Inrunner läuft der Rotor innerhalb des Stators; die Magnete sitzen nah an der Welle, die Trägheit ist gering, und der Motor lässt sich über das stehende Außengehäuse gut kühlen. Beim Outrunner ist der Rotor eine Glocke, die um den Stator läuft, sodass die Magnete auf einem größeren Radius sitzen und bei gleicher magnetischer Beanspruchung mehr Drehmoment erzeugen – jene Geometrie, die bei der Propulsion dominiert, wo ein Propeller direkt an der Glocke verschraubt wird und kein Getriebe nötig ist. Die rahmenlosen Kits in der ToBMS-Kategorie Rahmenlose Drehmomentmotoren umfassen beide Bauarten, was einer der Gründe dafür ist, dass ihre Drehmomentdichtewerte nicht unmittelbar über die Familien hinweg vergleichbar sind.
Kennwerte, die die Wahl entscheiden
KV und warum es keine Qualitätsnote ist
KV ist die Drehzahlkonstante des Motors: grob die Leerlaufdrehzahl pro angelegtem Volt. Ein 380-KV-Motor an einem 22-V-Pack dreht unbelastet etwa 8000 rpm; ein 29-KV-Motor erreicht am selben Pack grob 640 rpm. Der KV-Wert wird durch die Wicklung bestimmt – mehr Windungen aus dünnerem Draht ergeben einen niedrigeren KV-Wert, mehr Drehmoment pro Ampere und eine geringere Enddrehzahl; weniger Windungen aus dickerem Draht ergeben einen höheren KV-Wert, mehr Drehzahl und weniger Drehmoment pro Ampere. Ein höherer KV-Wert ist kein besserer KV-Wert. Richtig ist jener Wert, der die geforderte Drehzahl bei der verfügbaren Zwischenkreisspannung erreicht und dabei den Strom – und damit die Wärme – innerhalb dessen hält, was Wicklung und Treiber dauerhaft ertragen.
Nenn- und Spitzendrehmoment
Nenndrehmoment ist jenes Drehmoment, das der Motor innerhalb seiner thermischen Grenzen in der vom Hersteller angegebenen Montage- und Kühlanordnung dauerhaft erzeugen kann. Spitzendrehmoment ist ein Kurzzeitwert – eine Transiente, die der Motor für Sekunden abgeben kann, begrenzt durch Wicklungstemperatur, Magnetttemperatur und den Stromgrenzwert des Treibers, nicht durch eine mechanische Bruchgrenze. Den Spitzenwert als Arbeitswert zu behandeln, ist der schnellste Weg zu einem Motor, der im Betrieb unbemerkt zurückgeregelt wird. Die Kehrseite wiegt ebenso schwer: Ein Spitzenwert sagt auch nichts darüber, was die Mechanik übersteht. Stoßgrenzen des Getriebes, Lagerbelastungen und Wellenfestigkeit sind gesonderte Fragen, und wo sie die Auslegung entscheiden, sind sie mit dem Hersteller zu bestätigen.
Drehmomentdichte in Nm/kg
Die Drehmomentdichte ist ein Vergleichswerkzeug und keine Spezifikation – und sie muss zweifach angegeben werden, denn Nenn- und Spitzenwert erzählen Unterschiedliches. Das Nenndrehmoment durch die Masse zu teilen, sagt, wie viel Dauerleistung das Massenbudget einkauft, und das spüren ein gehender Roboter oder ein Langstreckenträger. Das Spitzendrehmoment durch die Masse zu teilen, sagt, wie viel Transientenreserve mitgeführt wird, was für ein Bein zählt, das eine Landung abfängt, oder für einen Arm, der eine Haftreibung überwinden muss. In der rahmenlosen Baureihe ist die Streuung groß: Kleine Inrunner-Kits und große Außenläufer-Standards landen bei beiden Maßen an unterschiedlichen Stellen, was eine Designentscheidung ist und kein Qualitätsranking. Wo eine Baureihe auf ToBMS in Nm/kg angegeben ist, sind beide Zahlen aufgeführt, damit der Vergleich auf der zum Lastprofil passenden Größe erfolgen kann.
Getriebe, Rücktreibbarkeit und Spiel
Ein Getriebe tauscht Drehzahl gegen Drehmoment und verändert zugleich den Charakter des Abtriebs. Ein hohes Übersetzungsverhältnis erhöht im Allgemeinen das Abtriebsdrehmoment und verringert die Rücktreibbarkeit, weil Reibung und reflektierte Trägheit durch die Stufe vervielfacht werden; ein niedriges Verhältnis verbessert im Allgemeinen die Rücktreibbarkeit und die Drehmomenttransparenz, um den Preis der Drehmomentvervielfachung. Die Rücktreibbarkeit ist es, die ein Gelenk einen Stoß aufnehmen, beim Teachen von Hand bewegen und die Kraft aus dem Motorstrom statt aus einer Kraftmessdose schätzen lässt – und sie ist die gesamte Prämisse der Kategorie Quasi-Direct-Drive-Aktuatoren bei 8:1.
Das Spiel ist der Verlustweg im Getriebezug, und es lohnt sich, ausdrücklich danach zu fragen: Es begrenzt unmittelbar die Positionierwiederholgenauigkeit und die Regelsteifigkeit. Eine Zahl ohne ihre Einheit ist nicht vergleichbar; vor der Verwendung als Auslegungsgröße ist der Wert gegen das Datenblatt des Herstellers zu bestätigen.
Thermische Grenzen und Lastspiel
Was einen Motor meistens stoppt, ist Wärme und nicht Drehmoment. Die Kupferverluste skalieren mit dem Quadrat des Stroms, sodass ein Lastprofil, das den Strom verdoppelt, diesen Verlustanteil vervierfacht; die Bemessung gilt für eine bestimmte Montage, eine bestimmte Umgebung und ein bestimmtes Lastspiel. Ein rahmenloser Motor, der in ein großes Aluminiumgehäuse eingespannt ist, hält deutlich mehr aus als derselbe Motor in freier Luft, und ein Propulsionsmotor mit Propellerströmung über der Glocke hält mehr aus als einer auf der Werkbank. Wo auf einen Wert Verlass sein muss, sind die thermischen Bedingungen des Herstellers die Referenz und nicht die Schlagzeilenzahl.
Spannung, Strom und Treiber
Die Zwischenkreisspannung setzt bei einem gegebenen KV-Wert die Drehzahlgrenze; der Strom setzt das Drehmoment. Die bindenden Randbedingungen sind meist der Stromgrenzwert des Treibers sowie die Bemessung von Isolierung und Steckverbindern und nicht der Motor selbst. Die drei Größen – Packspannung, KV-Wert und Treiberstrom – vor dem Vergleich von Produktübersichten abzugleichen, entfernt die meisten Fehlkandidaten frühzeitig. Es lohnt sich außerdem zu prüfen, was der Treiber wissen muss: Ein Motor mit Sensoren, der bei Drehzahl null Drehmoment halten muss, braucht eine Steuerung, die jene Sensoren ausliest, und ein FOC-Antrieb, der einen Encoder erwartet, akzeptiert keine reine Hall-Schnittstelle.
Sieben BLDC-Motorkategorien im Vergleich
Die Tabelle unten ist der schnellste Weg zum passenden Abschnitt dieses Leitfadens. Drehmoment- und Schubwerte sind die veröffentlichten Nenn- und Spitzenwerte über jede derzeit auf ToBMS gelistete Kategorie; bei den Drehzahlen ist der KV-Bereich angegeben statt einer einzelnen Zahl, weil die Abtriebsdrehzahl von der gewählten Zwischenkreisspannung abhängt.
| Kategorie | Ausgelegt für | Drehmoment oder Schub | Drehzahl (KV) | Nennspannung | Eigenleistung | Einstieg |
|---|---|---|---|---|---|---|
| Rahmenlose Drehmomentmotoren | Stator-Rotor-Kit, in die Maschinenstruktur eingebaut | 0.024-4 Nm Nennwert, 0.072-12 Nm Spitze | 55-600 | 16-48 V | Gehäuse, Welle, Lager, Encoder | Robotergelenke |
| Roboteraktuatoren | Motor, Getriebe, Encoder und Antrieb in einer gekapselten Einheit | 1.3-74 Nm Nennwert, bis 222 Nm Spitze | 41-170 | 24-48 V | Nur Montage und Zwischenkreis | Laufroboter, Arme |
| UAV-Motoren | Outrunner-Propulsion für Luftfahrzeuge, die in der Luft bleiben müssen | Nach Schub bemessen, nicht nach Drehmoment | 29-700 | 3-24S | Propeller, ESC, Kühlung | Multirotor, Schwerlast |
| Drohnenmotoren | Propulsion für FPV, Racing, Flächenflugzeuge und VTOL | Nach Schub bemessen, nicht nach Drehmoment | 180-2150 | 2-12S | Propeller, ESC, Rahmen | FPV, Flächenflugzeug, VTOL |
| Gimbal-Motoren | Gleichmäßiger, geräuscharmer Direktantrieb für niedrige Drehzahlen | 0.08-3 Nm Nennwert, 0.28-7.7 Nm Spitze | 9.3-255 | 12-24 V | IMU und Regelkreis | Kamerastabilisierung |
| Unterwasser-Thruster | Gekapselte, bidirektionale Unterwasserpropulsion | 7-25 kgf Festmachschub | Nicht veröffentlicht | 36-48 V | Rumpfschnittstelle und Verkabelung | ROV, AUV |
| Quasi-Direct-Drive-Aktuatoren | Module niedriger Übersetzung für Drehmomenttransparenz | 5-55 Nm Nennwert, 12.5-170 Nm Spitze | 30-80 | 24-48 V | Nur Montage und Zwischenkreis | Kraftregelung, nachgiebige Gelenke |
Sieben Kategorien, jede mit ihrer eigenen Ausgangsgröße. Die Drehmomentwerte sind vom Hersteller veröffentlichte Nenn- und Spitzenwerte; die KV-Bereiche entsprechen den je Kategorie aufgeführten Werten; der Schub ist der veröffentlichte maximale Festmachschub. Kategorien, die Schub statt Drehmoment veröffentlichen, sind nicht unterlegen – sie beantworten eine andere Frage, und die Umrechnung zwischen beiden erfordert den Propeller und den Arbeitspunkt.
Die erste Trennlinie verläuft zwischen Kategorien, die Wellendrehmoment veröffentlichen, und solchen, die Schub veröffentlichen. Rahmenlose Motoren, Roboteraktuatoren, Gimbal-Motoren und QDD-Module sind Drehmomentgeräte: Der Ausgang ist eine Welle, und die Last wird in Nm definiert. UAV-Motoren, Drohnenmotoren und Unterwasserthruster sind Schubgeräte: Der Ausgang ist ein bewegtes Fluid, und die aussagekräftige Größe ist der Schub bei einem gegebenen Propeller und einer gegebenen Spannung. Beides in einem Vergleich zu vermischen, ist der mit Abstand häufigste Spezifikationsfehler.
Die zweite Trennlinie ist, wie viel Eigenleistung erwartet wird. Ein rahmenloses Kit setzt voraus, dass die Maschinenstruktur Gehäuse, Lageranordnung und Wärmepfad bereitstellt, und belohnt diese Arbeit mit der geringsten Masse und der kürzesten axialen Länge. Ein integrierter Aktor oder Thruster setzt das Gegenteil voraus: Alles ist aufeinander abgestimmt und gekapselt, und die Entwicklungsarbeit verlagert sich auf die Software und die Montage. Keines von beiden ist weiter entwickelt; sie passen zu unterschiedlichen Teams und unterschiedlichen Stückzahlen.
Rahmenlose Drehmomentmotoren
Was es ist
Ein rahmenloser Motor ist ein bürstenloser Gleichstrommotor, der als zwei Teile verkauft wird – ein gewickelter Stator und ein magnettragender Rotor –, ohne Gehäuse, ohne Welle, ohne Lager und ohne Lagerschilde. Diese stellt der Maschinenbauer bereit. Weil der Motor keine eigene Hüllkurve hat, lässt er sich als Struktur in das Gelenk einbauen, was Masse und Länge eines Gehäuses einspart und es erlaubt, die Lageranordnung um die Kinematik herum auszulegen.
Was die Auswahl entscheidet
Zuerst die Hüllkurve: Der Stator muss in den verfügbaren Durchmesser und die verfügbare Blechpaketlänge passen, und diese Randbedingung eliminiert mehr Kandidaten als das Drehmoment. Danach der KV-Wert gegen Zwischenkreisspannung und geforderte Drehzahl, dann das Nenndrehmoment gegen das Lastprofil, dann der Spitzenwert gegen den transienten Fall. Weil das Gehäuse Sache des Anwenders ist, ist der Wärmepfad eine Auslegungsvariable – derselbe Stator hält, in ein großes Aluminiumgelenk eingespannt, deutlich mehr Dauerdrehmoment aus als in freier Luft. Als Letztes bleibt die Rückführung: Hall-Sensoren für die Kommutierung, ein abtriebsseitiger Encoder für die Regelung oder beides.
Wo es hinpasst
Rahmenlose Kits sind der Standard für Gelenkmodule, bei denen Masse und axiale Länge umkämpft sind, für humanoide Roboter und Quadrupeds, bei denen jedes Gramm am Ende eines Hebels sitzt, sowie für Exoskelette und Rehabilitationsgeräte, bei denen der Motor im Mechanismus verschwinden muss. Die Baureihe reicht vom RI20 KV600 mit 20 g und 0.024 Nm Nenndrehmoment bis zum RO100 KV55 Standard mit 710 g und 4 Nm Nenndrehmoment, wobei der RO60 KV115 die Mitte abdeckt. Die vollständige Auswahllogik steht im Leitfaden zu rahmenlosen Drehmomentmotoren.
Der Hersteller betreibt das 40-g-Kit in einer Gelenkbaugruppe, was zeigt, wie viel der fertigen Mechanik Struktur ist, die der Konstrukteur beisteuert, und nicht Motor.
ToBMS-VideoseiteAuf YouTube ansehenRoboteraktuatoren
Was es ist
Ein integrierter Roboteraktuator ist ein BLDC-Motor, ein Planetengetriebe, ein Abtriebslager, eine Positionserfassung und ein FOC-Treiber in einer anschraubbaren Einheit. Der Hersteller stimmt Motor und Getriebe aufeinander ab und veröffentlicht das Drehmoment am Abtriebsflansch, sodass das Gelenk spezifiziert wird und nicht der Motor.
Was die Auswahl entscheidet
Das Übersetzungsverhältnis ist die erste Entscheidung, weil es sowohl das Abtriebsdrehmoment als auch den Charakter des Gelenks festlegt. Niedrige Verhältnisse wie 6:1 und 8:1 begünstigen Drehzahl, Rücktreibbarkeit und Drehmomenttransparenz; hohe Verhältnisse wie 64:1 vervielfachen das Drehmoment und erschweren im Allgemeinen das Rücktreiben, was zu lasthaltenden Gelenken passt. Hohlwellen zählen, wenn Kabelbäume durch das Gelenk geführt werden müssen – der AKH70-48 verbindet eine 48:1-Stufe mit einem Kabelweg bei 74 Nm Nenndrehmoment. Das Spiel ist mitsamt seiner Einheit zu bestätigen, da bei den erfassten Werten die Messbedingung nicht angegeben ist.
Wo es hinpasst
Integrierte Module passen zu Teams, die Entwicklungszeit lieber in die Regelung stecken als in die Lagervorspannung – kollaborative Roboterarme, Quadruped-Beine, Radroboter und AGVs. Die Kategorie reicht vom AK40-10 V3.0 mit 190 g und 1.3 Nm Nenndrehmoment bis zu 74 Nm Nenndrehmoment bei 1396 g, mit Stufen von 6:1 bis 64:1 dazwischen.
Der Hersteller geht AK40-10, AK45-10 und AK45-36 gemeinsam durch, was die klarste Veranschaulichung dafür ist, wie Übersetzung und Masse innerhalb einer Familie gegeneinander abgewogen werden.
ToBMS-VideoseiteAuf YouTube ansehenUAV-Motoren
Was es ist
UAV-Motoren sind Outrunner-Propulsionseinheiten für Luftfahrzeuge, die in der Luft bleiben müssen – Multirotoren, Schwerlastplattformen und VTOL-Flugzeuge mit eigenem Hubtriebwerkssatz. Die Glocke trägt den Propeller direkt, sodass kein Getriebe nötig ist und die Spezifikation in Schub, KV, Leistung und Masse geschrieben wird statt in Wellendrehmoment.
Was die Auswahl entscheidet
Propeller und Zellenzahl zuerst: Ein veröffentlichter Schubwert gehört immer zu einem bestimmten Propeller und einer bestimmten Spannung, und ein Motor, der ohne diese Angaben eingeordnet wird, lässt sich nicht vergleichen. Danach der KV-Wert gegen das Pack – niedriger KV mit großem Propeller für Wirkungsgrad und Schwerlast, hoher KV mit kleinem Propeller für Ansprechverhalten. Dann der Leistungswert über 180 Sekunden, der die Dauerfähigkeit beschreibt und keinen Kurzzeitwert, sowie die Masse, die bei einem Multirotor doppelt bezahlt wird, weil sie zugleich nicht mitgeführte Nutzlast ist. Die Statorkonfiguration (12N14P bis 36N42P) ist maßgeblich für die Laufruhe und dafür, wie sich der Motor bei Teillast verhält.
Wo es hinpasst
Die Kategorie deckt Industrie-UAVs und Inspektions-Luftfahrzeuge ab, Agrar-Sprühgeräte, Luftbildfotografie, Schwerlast und Antriebssysteme für bemannte Luftfahrzeuge. Am leichten Ende liefert der MN4006 KV380 380 W bei 68 g; an der Spitze tragen der U15XXL KV29 und der U15 II KV80 mehrere Kilogramm schwere Luftfahrzeuge, wobei der P80 III Pin Agrarnutzlasten abdeckt.
Das Veröffentlichungsfilmmaterial des Herstellers zur MN-Baureihe, nützlich um zu beurteilen, ob ein Motor von 68 g bis 171 g zur vom Luftfahrzeug zugelassenen Kreisfläche passt.
ToBMS-VideoseiteAuf YouTube ansehenDrohnenmotoren
Was es ist
Drohnenmotoren sind das kleinere, schnellere Ende der Luftfahrtpropulsion: FPV- und Racing-Einheiten, die in Zehnerschritten von Gramm gemessen werden, Flächenflugzeug- und Seglermotoren für einen einzelnen effizienten Arbeitspunkt sowie VTOL-Hubmotoren, die ein schwereres Luftfahrzeug auf einer größeren Kreisfläche tragen. Wie UAV-Motoren sind sie Schubgeräte, aber die Auslegungspunkte liegen weiter auseinander und die Lastprofile sind kürzer und deutlich heftiger.
Was die Auswahl entscheidet
Bei FPV sind die bindenden Randbedingungen Ansprechverhalten und Masse: Ein 9.8-g-Motor an einem 3-Zoll-Aufbau und eine 33.5-g-Einheit an einem 5-Zoll-Aufbau werden danach gewählt, wie schnell sie den Schub ändern können, und nicht nach Wirkungsgrad. Der KV-Wert liegt hoch – 1300 bis 2150 –, weil der Propeller klein und das Pack 4S bis 6S ist. Flächenflugzeug- und Langstreckeneinsatz liegen am entgegengesetzten Ende: Der AT4130 KV230 und der F90 KV1300 werden für einen dauerhaften Reisepunkt gewählt. VTOL-Hubmotoren wie der V505 KV260 liegen dazwischen, dimensioniert auf ein Schweben, das das Luftfahrzeug halten muss, statt auf eine Transiente.
Wo es hinpasst
FPV-Racing und Freestyle, Flächenflugzeugmodelle, Langstrecken-Plattformen und VTOL-Drohnen, die zwischen Schweben und Vorwärtsflug wechseln. Wo ein Luftfahrzeug schwer, langsam und lange in der Luft ist, ist die Kategorie UAV-Motoren meist der bessere Ausgangspunkt.
Gimbal-Motoren
Was es ist
Ein Gimbal-Motor ist ein BLDC-Motor mit niedrigem KV-Wert und großem Durchmesser für Direktantrieb, ausgelegt auf gleichmäßige Bewegung bei sehr niedriger Drehzahl. Es gibt kein Getriebe: Der Motor treibt die Achse direkt an, weil jedes Spiel und jedes Rastmoment im Antriebszug als sichtbares Zittern im Bild erscheint. Die Prioritäten sind daher anders als in jeder anderen Kategorie – Rastmoment, Drehmomentwelligkeit und Gleichmäßigkeit bei niedriger Drehzahl stehen über der Drehmomentdichte.
Was die Auswahl entscheidet
Zuerst Nutzlastmasse und Achsträgheit, denn der Motor muss die Kamera gegen Schwerkraft und Fahrzeugbewegung halten und beschleunigen. Dann das Drehmoment, das nötig ist, um jene Nutzlast am ungünstigsten Hebelarm zu halten, geprüft gegen den Nennwert und nicht gegen den Spitzenwert – ein Gimbal hält dauerhaft, und genau das beschreibt das Nenndrehmoment. Der KV-Wert ist konstruktionsbedingt niedrig: 9.3 bis 255 über die Baureihe, wobei der große GL100 mit 3 Nm Nenndrehmoment für schwere Kino-Nutzlasten ausgelegt ist und der GL30 mit 0.08 Nm für eine kleine Kameraachse. Hohlwellen sind wichtig, weil die Verdrahtung durch die Achse geführt werden muss.
Wo es hinpasst
Gimbal-Systeme auf UAVs, Handstabilisatoren, fahrzeugmontierte Kamerarigs und jede Anwendung, bei der ein Sensor ausgerichtet bleiben muss, während sich seine Halterung bewegt. Der GL60 KV25 deckt im mittleren Bereich Einachsaufgaben bei 0.6 Nm Nenndrehmoment ab.
Unterwasserthruster
Was es ist
Ein Unterwasserthruster ist eine gekapselte bürstenlose Propulsionseinheit: Motor, integrierter ESC, ummantelter Propeller sowie druckfeste oder druckkompensierte Abdichtung in einem Gehäuse. Der BLDC-Motor darin ist konventionell; alles darum herum existiert, um Wasser draußen zu halten und den Schub umkehrbar und proportionierbar zu machen.
Was die Auswahl entscheidet
Zuerst der Schub, ausgedrückt als maximaler Festmachschub – jener Zug, den der Thruster bei Drehzahl null erzeugt und der die ehrliche Zahl für das Positionshalten ist. Dann der Zwischenkreis: 36 V oder 48 V über die Baureihe, bei Nennleistungen von 360 W bis 1315 W. Dann das Tiefenrating, und dort trennen sich die beiden Familien: Die SW-Serie ist für 0-30 m freigegeben, während die DW-Serie mit 0-350 m aufgeführt ist; die wie veröffentlichten Einheiten sind vor der Festlegung eines Tiefeneinsatzes mit dem Hersteller zu bestätigen. Masse und Durchmesser entscheiden darüber, wie viele Einheiten der Rumpf tragen kann.
Wo es hinpasst
ROV-Thruster für Inspektion und Intervention, AUV-Propulsion sowie jedes Unterwasserfahrzeug, das Vektorschub braucht. Der SW7 mit 700 g und 360 W passt zu kleinen Inspektionsfahrzeugen; der DW25 mit 25 kgf und 1315 W ist das Arbeitsende, wobei der DW10 mittelgroße Rümpfe abdeckt.
Der Hersteller betreibt die größte DW-Einheit in einem Becken, was die Ummantelung, den umkehrbaren Schub und die Abdichtungsanordnung zeigt, die diese Kategorie von jedem anderen bürstenlosen Motor unterscheidet.
ToBMS-VideoseiteAuf YouTube ansehenQuasi-Direct-Drive-Aktuatoren
Was es ist
Ein Quasi-Direct-Drive-Aktuator ist ein integriertes Modul mit bewusst niedrigem Übersetzungsverhältnis – in dieser Kategorie 8:1 –, das zwischen einem Direct-Drive-Motor und einem konventionellen hoch übersetzten Aktor liegt. Es behält genug Getriebe, um ein nutzbares Drehmoment zu erreichen, und bewahrt zugleich die Drehmomenttransparenz, die Kraftregelung ohne Kraftmessdose möglich macht.
Was die Auswahl entscheidet
Der Grund, QDD zu wählen, ist die Rücktreibbarkeit: Ein niedriges Verhältnis verbessert sie im Allgemeinen, weil weniger Reibung und Trägheit durch die Stufe zurückgeworfen werden. Das ist es, was ein Gelenk einen Stoß aufnehmen, beim Teachen von Hand zurücktreiben und die Kontaktkraft aus dem Motorstrom schätzen lässt. Der Preis: Das Abtriebsdrehmoment pro Einheit Motordrehmoment fällt geringer aus, sodass der Motor für denselben Abtrieb größer sein muss – und deshalb trägt der AKE90-8 1400 g, um 55 Nm Nenndrehmoment zu erreichen, während ein 64:1-Roboteraktuator ein vergleichbares Drehmoment in einem kleineren Gehäuse erreicht. Spielwerte sind auf ToBMS erfasst, aber die Messbedingung dahinter ist nicht angegeben; sie sind zu bestätigen, bevor auf den Wert vertraut wird.
Wo es hinpasst
Laufroboter, die nachgiebigen Kontakt brauchen, Arme für kraftgeregelte Montage, Exoskelette und Rehabilitationsgeräte, bei denen der Motor der nutzenden Person nachgeben muss, sowie Forschungsplattformen, bei denen Drehmomenttransparenz mehr zählt als Spitzenleistung. Der AKE60-8 mit 260 g und 5 Nm Nenndrehmoment deckt leichte Gelenke ab; der AKE80-8 mit 12 Nm liegt in der Mitte.
Der Hersteller führt die 8:1-Module in Gelenkbaugruppen vor, einschließlich des Rücktreibverhaltens, das die Kategorie definiert.
ToBMS-VideoseiteAuf YouTube ansehenWo sich die Kategorien überlappen
Rahmenloser Motor, integrierter Aktor oder QDD-Modul
Alle drei enden in einem drehenden Gelenk, und die Wahl betrifft die Frage, wer die Integration übernimmt. Ein rahmenloses Kit ergibt die geringste Masse und die kürzeste axiale Länge, verlangt aber Gehäuse, Lager und einen Wärmepfad. Ein integrierter Roboteraktuator ergibt eine aufeinander abgestimmte, gekapselte Einheit mit passendem Treiber, um den Preis einer festen Hüllkurve und einer höheren Masse für dasselbe Drehmoment. Ein QDD-Modul tauscht einen Teil jener Drehmomentdichte gegen Drehmomenttransparenz und nachgiebiges Verhalten. Wo die Gelenkgeometrie noch in Bewegung ist, ist rahmenlos meist die verzeihendere Wahl; wo die Geometrie feststeht und der Terminplan knapp ist, ist es ein integriertes Modul.
UAV-Motor oder Drohnenmotor
Die beiden Luftfahrtkategorien überlappen bewusst: Beide sind Outrunner-Propulsion, und ein leichter Industrie-Quad könnte plausibel beide nutzen. Der praktische Unterschied liegt in Lastprofil und Luftfahrzeugklasse. UAV-Motoren sind auf Dauerleistung, größere Kreisflächen und mehrere Kilogramm schwere Luftfahrzeuge hin dokumentiert; Drohnenmotoren decken FPV-, Flächenflugzeug- und VTOL-Arbeiten ab, bei denen der Arbeitspunkt ein Stoß oder ein Reisepunkt ist statt eines langen Schwebens. Wird das Datenblatt auf einen Leistungswert über 180 Sekunden und ein Massenbudget pro Rotor gelesen, beginnt der Einstieg bei UAV; wird es auf Gasannahme und Propellergröße gelesen, beginnt er bei Drohne.
Gimbal-Motoren und alle anderen
Gimbal-Motoren sind die einzige Kategorie, in der Gleichmäßigkeit über Dichte steht – weshalb ihre KV-Werte niedrig und ihre Durchmesser groß sind. Einen Propulsionsmotor zu substituieren, weil der Drehmomentwert ausreichend aussieht, erzeugt eine Achse, die bei niedriger Drehzahl rastet und pendelt. Die umgekehrte Substitution scheitert ebenso: Ein Gimbal-Motor hat weder den Drehzahlbereich noch die thermische Auslegung für Propulsion.
Thruster: derselbe Motor, ein anderes Medium
Ein Unterwasserthruster enthält einen gewöhnlichen bürstenlosen Gleichstrommotor. Was ihn zu einer eigenen Kategorie macht, ist alles hinter der Welle: Abdichtung, Druckfestigkeit, ein ummantelter Propeller, umkehrbarer bidirektionaler Antrieb und Korrosionsbeständigkeit. Die Spezifikationskonvention ändert sich entsprechend – Schub in kgf statt Drehmoment in Nm –, und jeder Vergleich mit einem Luftfahrtmotor muss über den Propeller und das Fluid laufen und nicht über den Motor.
Auswahlprüfliste
Diese Schritte in der angegebenen Reihenfolge durchlaufen. Jeder Schritt entfernt Kandidaten, die auch intensives Datenblattlesen nicht zurückholt.
Last und Lastprofil
- Den Ausgang festlegen: Wellendrehmoment in Nm oder Schub in kgf bei einem benannten Propeller und einer benannten Spannung. Das allein entscheidet über die Kategoriengruppe.
- Den Dauerfall vom transienten Fall trennen und das Nenndrehmoment gegen den ersten sowie das Spitzendrehmoment gegen den zweiten dimensionieren – im Bewusstsein, dass der Spitzenwert durch Temperatur und Treiberstrom begrenzt wird und nicht durch eine mechanische Grenze.
- Das Lastprofil gegen die thermischen Bedingungen des Herstellers prüfen und nicht gegen die Schlagzeilen-Leistungsangabe.
- Bestätigen, ob das Gelenk oder die Achse bei Drehzahl null Drehmoment halten muss; ist das der Fall, sind Sensoren und ein Treiber einzuplanen, der sie ausliest.
Mechanik und Integration
- Die Hüllkurve festlegen – Durchmesser, Blechpaketlänge oder Rumpfraum –, bevor Drehmomentwerte verglichen werden.
- Entscheiden, wer Gehäuse, Lager, Welle und Wärmepfad bereitstellt. Lautet die Antwort „in Eigenleistung", ist ein rahmenloses Kit im Rahmen des Möglichen; lautet sie „der Lieferant", ist es ein integriertes Modul.
- Das Übersetzungsverhältnis nach dem gewünschten Verhalten wählen und nicht nur nach dem Drehmoment: hohes Verhältnis für das Halten von Lasten, niedriges Verhältnis für Rücktreibbarkeit und Krafttransparenz.
- Das Spiel mitsamt Einheit erfragen und gegen das Datenblatt bestätigen, bevor es als Auslegungsgröße behandelt wird.
Elektronik und Regelung
- Zuerst die Zwischenkreisspannung festlegen, dann den KV-Wert so wählen, dass die geforderte Drehzahl innerhalb der Spannung liegt und nicht außerhalb.
- Den Dauer- und den Spitzenstrom des Treibers gegen das geforderte Drehmoment prüfen und bestätigen, dass die Kommutierungsschnittstelle – Hall, Encoder oder sensorlos – zum Bewegungsprofil passt.
- Den auf dem Treiber verfügbaren Regelungsmodus bestätigen: Drehmomentregelung ist eine Voraussetzung für nachgiebige Gelenke und für die Kraftschätzung, keine Zugabe.
- Die veröffentlichten Werte des Lieferanten im aktuellen Datenblatt prüfen, bevor die Auslegung festgeschrieben wird; erfasste Werte für Größen wie das Spiel geben die Messbedingung nicht immer an.
Häufig gestellte Fragen
QSind BLDC-Motoren Wechselstrom- oder Gleichstrommotoren?
Beides, je nachdem, wo gemessen wird. Die Versorgung ist Gleichspannung – eine Batterie oder ein Gleichspannungszwischenkreis –, und die Steuerung zerlegt sie in einen dreiphasigen Verlauf, der die Statorwicklungen speist; der Motor selbst ist damit faktisch eine Synchronmaschine mit elektronischem Kommutator. Die praktische Folge: Ein bürstenloser Gleichstrommotor lässt sich nicht betreiben, indem er an eine Gleichspannungsquelle angeschlossen wird; der Treiber ist zwingend, und dessen Stromgrenzwert und Regelungsmodus gehören zur tatsächlichen Spezifikation des Motors.
QWas bedeutet KV, und ist ein höherer KV-Wert besser?
KV ist grob die Leerlaufdrehzahl pro Volt. Es ist eine Wicklungseigenschaft und keine Qualitätsnote: Mehr Windungen ergeben einen niedrigeren KV-Wert mit mehr Drehmoment pro Ampere, weniger Windungen einen höheren KV-Wert mit mehr Drehzahl und weniger Drehmoment pro Ampere. Richtig ist jener KV-Wert, der die geforderte Drehzahl bei der verfügbaren Zwischenkreisspannung erreicht und dabei den Strom – und die Wärme – innerhalb der Grenzen von Wicklung und Treiber hält. Ein höherer KV-Wert bei gleicher Spannung bedeutet mehr Drehzahl und meist weniger nutzbares Drehmoment an der Welle.
QWorin unterscheiden sich Nenn- und Spitzendrehmoment?
Das Nenndrehmoment ist jenes Drehmoment, das der Motor innerhalb seiner thermischen Grenzen in der vom Hersteller angegebenen Montage- und Kühlanordnung dauerhaft erzeugen kann. Das Spitzendrehmoment ist eine kurzzeitige Transiente, begrenzt durch Wicklungs- und Magnetttemperatur sowie durch den Stromgrenzwert des Treibers. Der Spitzenwert ist keine mechanische Bruchgrenze und sollte nicht als solche behandelt werden; entscheidet die Festigkeit von Getriebe oder Welle über die Auslegung, ist das gesondert mit dem Hersteller zu bestätigen. Das Lastprofil ist gegen den Nennwert zu dimensionieren, der transiente Fall gegen den Spitzenwert.
QWarum haben manche BLDC-Motoren ein Getriebe und andere nicht?
Die Übersetzung vervielfacht das Drehmoment und verringert die Drehzahl; sie erlaubt also einem kleinen, schnellen Motor ein nutzbares Abtriebsdrehmoment – und auf diesem Weg erreichen integrierte Roboteraktuatoren mehrere zehn Nm. Der Direktantrieb hat überhaupt keinen Getriebezug, was Spiel und reflektierte Trägheit beseitigt und den gleichmäßigsten, am leichtesten rücktreibbaren Abtrieb ergibt – weshalb Gimbal-Motoren und rahmenlose Gelenkkits direkt antreiben und weshalb Quasi-Direct-Drive-Module bewusst bei 8:1 enden. Der Tausch betrifft das Verhalten und nicht nur Zahlen: Ein hohes Verhältnis erschwert im Allgemeinen das Rücktreiben, ein niedriges Verhältnis hält den Abtrieb im Allgemeinen transparent.
QKann ein bürstenloser Gleichstrommotor ohne Sensoren laufen?
Ja, wenn die Last vorhersagbar ist und der Motor bei Drehzahl null kein nennenswertes Drehmoment erzeugen muss. Die sensorlose Regelung leitet die Rotorposition aus der Gegen-EMK ab, die erst existiert, sobald der Motor dreht – brauchbar für Propeller, Lüfter und Pumpen, am schwächsten für ein Gelenk, das eine Haltung hält, für ein Gimbal, das einer Böe entgegenwirkt, oder für einen Thruster, der durch null umkehrt. Anwendungen, die im Stillstand Drehmoment halten oder unter Last anlaufen müssen, brauchen Hall-Sensoren oder einen Encoder.
QWie lassen sich Motoren über Kategorien hinweg vergleichen?
Zuerst die Ausgangsgröße vergleichen. Kategorien, die Wellendrehmoment veröffentlichen – rahmenlose Motoren, Roboteraktuatoren, Gimbal-Motoren und QDD-Module –, lassen sich anhand von Nenn- und Spitzenwert in Nm, Masse und Hüllkurve gegeneinander stellen. Kategorien, die Schub veröffentlichen – UAV-Motoren, Drohnenmotoren und Unterwasserthruster –, lassen sich nur mitsamt Propeller, Spannung und Arbeitspunkt vergleichen. Die Umrechnung zwischen Schub und Drehmoment erfordert den Propeller und das Fluid; ein Drehmomentwert und ein kgf-Wert gehören nicht in dieselbe Spalte.
QWas begrenzt, wie klein ein BLDC-Motor sein kann?
Wärme und Drehmomentdichte, in dieser Reihenfolge. Die Kupferverluste skalieren mit dem Quadrat des Stroms; wird der Motor bei gleichem Drehmoment verkleinert, steigen die Stromdichte und damit die Temperatur – das kleine Ende jeder Kategorie wird dadurch begrenzt, was die Wicklung abführen kann. Das Magnetvolumen bestimmt, welches Drehmoment überhaupt verfügbar ist; deshalb liegen die kleinsten rahmenlosen Kits – um 20 g – bei Bruchteilen eines Nm, während eine 700-g-Einheit mehrere Nm erreicht. Wo Masse die bindende Randbedingung ist, ist das Nenndrehmoment pro Kilogramm zu prüfen und danach die thermische Anordnung mit dem Hersteller zu bestätigen.
Offizielle Ressourcen
Die Dokumentation des Herstellers bleibt die maßgebliche Quelle für Drehmomentkonventionen, thermische Bemessung, Spieleinheiten und aktuelle Firmware. CubeMars veröffentlicht seine rahmenlosen Baureihen, seine Aktuatoren und seine Thruster auf cubemars.com, und T-Motor veröffentlicht seine UAV-, Drohnen- und Propulsionsbaureihen auf tmotor.com. ToBMS hält die Entdeckungsebene über beide hinweg durchsuchbar und vergleichbar.
Wie es weitergeht
Von jener Kategorie ausgehen, die zur mechanischen Aufgabe passt, und dann innerhalb eingrenzen. Die vollständige Baureihe – jedes Modell und jede Kenngröße nebeneinander – steht unter Produkte; jede der sieben Kategorien hat eine eigene Seite: Rahmenlose Drehmomentmotoren, Roboteraktuatoren, UAV-Motoren, Drohnenmotoren, Gimbal-Motoren, Unterwasser-Thruster und Quasi-Direct-Drive-Aktuatoren. Kandidaten in Auswahl nach Drehmoment, Spannung und Masse filtern und die verbleibenden Modelle dann in Produktvergleich gegeneinander stellen.
Jede Kategorie hat außerdem einen eigenen Leitfaden, der tiefer geht als dieser Überblick: rahmenlose Drehmomentmotoren, Roboteraktuatoren, UAV-Motoren, Drohnenmotoren, Gimbal-Motoren, Unterwasserthruster und Quasi-Direct-Drive-Aktuatoren. Für Anwendungen statt Kategorien listen die Seiten humanoider Roboter, Quadruped, ROV und Gimbal die bereits jenen Aufgaben zugeordneten Motoren. Und die vollständige Auswahl an bürstenlosen Gleichstrommotoren auf ToBMS ist von der Startseite aus einen Klick entfernt. Unabhängig von diesen Rubrik-Leitfäden gibt es für den bemannten Bereich jenseits der UAV- und Drohnenmotoren einen eigenen Vergleich. Antriebssysteme für bemannte Luftfahrzeuge: T-Motor U15 II KV80, U15XL KV38 und U15XXL KV29 im Vergleich stellt U15 II, U15XL und U15XXL nebeneinander.
Kurz gefasst: die Kategorie aus der mechanischen Aufgabe wählen, die Hüllkurve festlegen, den KV-Wert aus Zwischenkreisspannung und geforderter Drehzahl bestimmen, das Nenndrehmoment gegen das Lastprofil und den Spitzenwert gegen die Transiente dimensionieren und früh entscheiden, ob das Gelenk bei Drehzahl null Drehmoment halten muss. Alles Übrige in der Spezifikation eines BLDC-Motors folgt aus diesen fünf Punkten.