
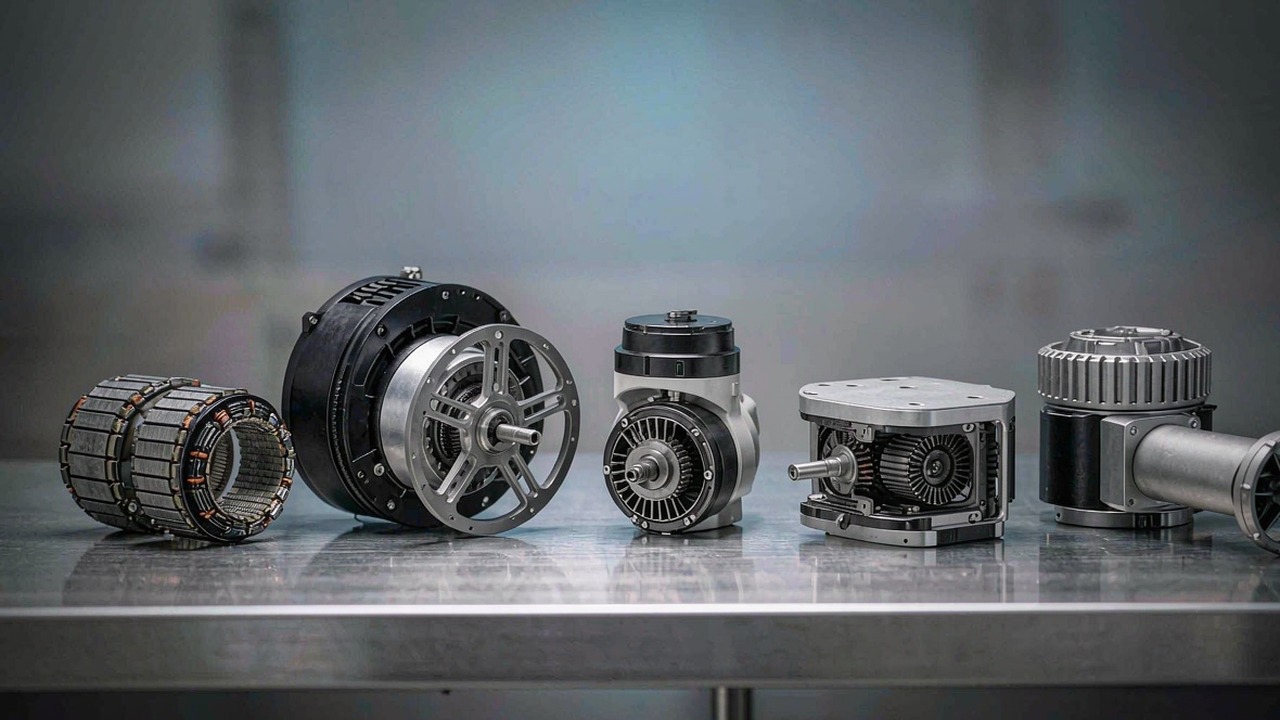
Un motor BLDC es un motor de corriente continua sin escobillas: un rotor de imanes permanentes, un estator bobinado y un controlador electrónico que realiza la conmutación que antes hacían las escobillas. Ese único cambio es la razón por la que los motores BLDC están hoy dentro de articulaciones robóticas, estructuras de multirrotores, gimbals de cámara y propulsores submarinos: no hay escobilla que se desgaste, no hay colector que forme arco y la curva de par es lo bastante predecible como para controlarla por software. Es también la razón por la que «motor BLDC» ya no es una única decisión de compra: el mismo principio electromagnético se presenta en siete formatos distintos, y el formato decide casi todo sobre cómo se especifica el motor.
Esta guía explica cómo funciona un motor de corriente continua sin escobillas, qué especificaciones cambian de verdad una decisión y en qué se diferencian las siete categorías de motores de ToBMS. Cada categoría recibe las mismas tres preguntas (qué es, qué decide la elección y dónde encaja), de modo que cada sección puede leerse por separado o compararse con las demás. Todas las cifras proceden de los datos de producto de ToBMS o de la especificación publicada por el fabricante; ninguna es estimada.
Respuesta rápida
Un motor BLDC sustituye el colector mecánico de un motor con escobillas por uno electrónico, de modo que es el controlador, y no una escobilla, quien decide qué bobina del estator se energiza y cuándo. Las consecuencias prácticas son una eficiencia mayor, una vida útil mucho más larga, mejor par por unidad de masa y un comportamiento par-velocidad que el controlador puede modelar por software. El coste es que un motor de corriente continua sin escobillas nunca es una pieza autónoma: solo funciona con un accionamiento que conozca, o pueda inferir, la posición del rotor.
Elegir uno es un problema de dos pasos. Primero hay que elegir la categoría que corresponde a la función mecánica: un kit frameless desnudo si la estructura de la máquina debe hacer de carcasa, un actuador integrado si la articulación debe llegar como módulo sellado, un motor de propulsión si la salida es empuje y no par de eje, un motor de gimbal de accionamiento directo si la salida es un movimiento suave a baja velocidad, o un propulsor sellado si el motor debe trabajar bajo el agua. Después, dentro de esa categoría, dimensionar el KV frente a la tensión de bus y la velocidad requerida, el par nominal frente al ciclo de trabajo y el par de pico frente al caso transitorio. Leer una especificación sin saber de qué categoría procede es la causa más habitual de que una preselección salga mal.
Qué es un motor de corriente continua sin escobillas
Las piezas que sustituyen a las escobillas
Todos los motores BLDC tienen los mismos tres grupos funcionales. El estator soporta los bobinados (normalmente tres fases en un paquete de chapa magnética con ranuras) y permanece inmóvil. El rotor soporta los imanes permanentes, habitualmente segmentos de neodimio pegados o embutidos en un cubo de acero. El controlador energiza las fases en secuencia para que el campo giratorio del estator adelante siempre al campo del rotor en el ángulo que produce el par máximo. En un motor con escobillas, una escobilla de carbón y un colector segmentado realizan esa conmutación de forma mecánica; en un motor sin escobillas la realiza un inversor de forma electrónica, miles de veces por segundo.
De ahí se derivan directamente dos consecuencias. Como nada roza, el componente de desgaste del presupuesto de mantenimiento desaparece en la práctica y el motor puede sellarse, que es lo que hace posibles los propulsores submarinos y los módulos articulares con clasificación IP. Y como la conmutación está bajo control de software, el par es una magnitud ordenada y no emergente, y por eso el mismo hardware puede ser un servoposicionador rígido en una aplicación y una fuente de fuerza complaciente en otra.
Por qué el controlador forma parte de la decisión
Un motor de corriente continua sin escobillas no tiene una especificación significativa sin su accionamiento. La conmutación necesita la posición del rotor, y hay dos formas de obtenerla: medirla con sensores o estimarla a partir de la tensión y la corriente que el propio motor genera mientras gira. El accionamiento trapezoidal (de seis pasos) es sencillo y suficiente para hélices y bombas. El control por orientación de campo, o FOC, descompone la corriente en una componente que produce par y otra que produce campo, y las mantiene en el ángulo óptimo, que es lo que proporciona un par uniforme a baja velocidad y una eficiencia alta en todo el rango, y lo que hace práctico el control de par y no solo el de velocidad.
Es también la razón por la que los actuadores robóticos integrados constituyen una categoría y no son solo un motor: el motor, la reductora, el codificador y el accionamiento FOC están emparejados como un conjunto, y el fabricante publica cifras de par para ese conjunto y no solo para el motor. Comparar esas cifras con las de un motor desnudo es comparar cosas distintas.
Con sensores, sin sensores y qué arranca bajo carga
Los sensores Hall proporcionan una posición de conmutación absoluta desde el reposo, lo que importa siempre que el motor deba producir par a velocidad nula o casi nula: una articulación robótica que mantiene una postura, un gimbal que resiste una ráfaga, un propulsor que invierte el sentido. El control sin sensores estima la posición a partir de la fuerza contraelectromotriz, que solo existe cuando el motor gira; funciona bien en hélices y ventiladores, donde la carga es predecible y el par de arranque es bajo, y mal en todo lo que deba arrancar contra una carga o invertir el sentido suavemente pasando por cero. Muchos diseños emplean un codificador en el lado de salida para el control mientras el accionamiento conmuta con sensores Hall, lo que mantiene la conmutación robusta y el control preciso al mismo tiempo.
Inrunner y outrunner
En un inrunner el rotor gira dentro del estator; los imanes están cerca del eje, la inercia es baja y el motor se refrigera con facilidad a través de la carcasa exterior fija. En un outrunner el rotor es una campana que gira alrededor del estator, de modo que los imanes se sitúan a mayor radio y producen más par con la misma carga magnética: la geometría que domina en propulsión, donde la hélice se atornilla directamente a la campana y no hace falta reductora. Los kits frameless de la categoría Motores de par sin carcasa de ToBMS incluyen ambas configuraciones, lo que es una de las razones por las que sus cifras de densidad de par no son directamente comparables entre familias.
Las especificaciones que deciden la elección
El KV y por qué no es una nota de calidad
El KV es la constante de velocidad del motor: aproximadamente las rpm sin carga por voltio aplicado. Un motor de 380 KV con un paquete de 22 V gira a unas 8000 rpm sin carga; un motor de 29 KV con el mismo paquete alcanza unas 640 rpm. El KV lo fija el bobinado: más vueltas de hilo más fino dan un KV más bajo, más par por amperio y una velocidad máxima menor; menos vueltas de hilo más grueso dan un KV más alto, más velocidad y menos par por amperio. Un KV más alto no es un KV mejor. El valor adecuado es el que sitúa la velocidad requerida con la tensión de bus disponible manteniendo la corriente, y por tanto el calor, dentro de lo que el bobinado y el accionamiento pueden soportar.
Par nominal y par de pico
El par nominal es lo que el motor puede producir de forma continua, dentro de sus límites térmicos, en la disposición de montaje y refrigeración que especificó el fabricante. El par de pico es una cifra de corta duración: un transitorio que el motor puede entregar durante segundos, acotado por la temperatura del bobinado, la temperatura de los imanes y el límite de corriente del accionamiento, y no por un punto de rotura mecánico. Tratar el pico como una cifra de trabajo es la vía más rápida a un motor que se degrada en servicio sin que se note. El corolario importa igual: una cifra de pico tampoco dice nada sobre lo que resiste la mecánica. Los límites de choque de la reductora, las cargas sobre los rodamientos y la resistencia del eje son cuestiones aparte y, cuando son ellas las que deciden el diseño, deben confirmarse con el fabricante.
Densidad de par en Nm/kg
La densidad de par es una herramienta de comparación, no una especificación, y debe expresarse dos veces, porque el nominal y el de pico cuentan historias distintas. Dividir el par nominal entre la masa indica cuánta salida continua compra el presupuesto de masa, que es lo que percibe un robot que camina o una estructura de gran autonomía. Dividir el par de pico entre la masa indica cuánta capacidad transitoria se transporta, lo que importa en una pata que debe absorber un aterrizaje o en un brazo que debe romper una adherencia estática. En la gama frameless la dispersión es amplia: los kits inrunner pequeños y los estándares outrunner grandes se sitúan en puntos distintos en ambas medidas, lo que es una decisión de diseño y no una clasificación de calidad. Cuando en ToBMS se cita un rango en Nm/kg, se indican ambas cifras para poder comparar con la que corresponda al servicio previsto.
Reducción, capacidad de retroaccionamiento y juego
Una reductora cambia velocidad por par y, al mismo tiempo, cambia el carácter de la salida. Una relación de reducción alta suele aumentar el par de salida y reducir la capacidad de retroaccionamiento, porque la fricción y la inercia reflejada se multiplican a través de la etapa; una relación baja suele mejorar la capacidad de retroaccionamiento y la transparencia al par, a costa de la multiplicación de par. La capacidad de retroaccionamiento es lo que permite que una articulación absorba un impacto, se mueva a mano durante el aprendizaje y estime la fuerza a partir de la corriente del motor en lugar de una célula de carga, que es la premisa completa de la categoría Actuadores QDD con su relación de 8:1.
El juego es el movimiento perdido en el tren de engranajes y merece preguntarse de forma explícita: limita directamente la repetibilidad de posicionamiento y la rigidez de control, y los valores registrados en ToBMS no son coherentes en unidades entre familias, por lo que una cifra sin su unidad no es comparable. Conviene confirmar los minutos de arco o los grados en la ficha técnica del fabricante antes de tratarlo como dato de diseño.
Límites térmicos y ciclo de trabajo
Lo que suele detener a un motor es el calor, no el par. Las pérdidas en el cobre escalan con el cuadrado de la corriente, de modo que un ciclo de trabajo que duplica la corriente cuadruplica esa componente de pérdida; la clasificación refleja un montaje concreto, un ambiente concreto y un servicio concreto. Un motor frameless sujeto con bridas a una carcasa grande de aluminio soportará mucho más que el mismo motor al aire libre, y un motor de propulsión con el flujo de la hélice sobre la campana soportará más que uno sobre un banco. Cuando haya que fiarse de una cifra, conviene tomar como referencia las condiciones térmicas del fabricante y no el dato de titular.
Tensión, corriente y accionamiento
La tensión de bus fija el techo de velocidad para un KV dado; la corriente fija el par. Las restricciones que aprietan suelen ser el límite de corriente del accionamiento y las especificaciones de aislamiento y de conectores, más que el propio motor. Emparejar las tres cosas (tensión del paquete, KV y corriente del accionamiento) antes de comparar opciones elimina pronto la mayoría de los candidatos falsos. Conviene además comprobar qué necesita saber el accionamiento: un motor con sensores que deba mantener par a velocidad nula necesita un controlador que lea esos sensores, y un accionamiento FOC que espera un codificador no aceptará una interfaz solo con sensores Hall.
Siete categorías de motores BLDC comparadas
La tabla siguiente es la vía más rápida para encontrar la sección adecuada de esta guía. Las cifras de par y de empuje son los valores nominales y de pico publicados en cada categoría incluida actualmente en ToBMS; las velocidades son el rango de KV y no un único valor, porque la velocidad de salida depende de la tensión de bus elegida.
| Categoría | Para qué está concebida | Par o empuje | Velocidad (KV) | Tensión nominal | Integración a cargo del cliente | Punto de partida |
|---|---|---|---|---|---|---|
| Motores de par sin carcasa | Kit de estator y rotor integrado en la estructura de la máquina | 0.024-4 Nm nominales, 0.072-12 Nm de pico | 55-600 | 16-48 V | Carcasa, eje, rodamientos y codificador | Articulaciones robóticas |
| Actuadores robóticos | Motor, reductora, codificador y accionamiento en una unidad sellada | 1.3-74 Nm nominales, hasta 222 Nm de pico | 41-170 | 24-48 V | Solo montaje y bus | Robots con patas y brazos |
| Motores para UAV | Propulsión outrunner para estructuras que deben mantenerse en vuelo | Especificados en empuje, no en par | 29-700 | 3-24S | Hélice, ESC y refrigeración | Multirrotor y carga pesada |
| Motores para dron | Propulsión para FPV, carreras, ala fija y VTOL | Especificados en empuje, no en par | 180-2150 | 2-12S | Hélice, ESC y estructura | FPV, ala fija y VTOL |
| Motores de gimbal | Accionamiento directo suave, silencioso y a baja velocidad | 0.08-3 Nm nominales, 0.28-7.7 Nm de pico | 9.3-255 | 12-24 V | IMU y bucle de control | Estabilización de cámara |
| Propulsores submarinos | Propulsión subacuática sellada y bidireccional | 7-25 kgf de empuje de amarre | No publicado | 36-48 V | Interfaz con el casco y cableado | ROV y AUV |
| Actuadores QDD | Módulos de relación baja concebidos para la transparencia de par | 5-55 Nm nominales, 12.5-170 Nm de pico | 30-80 | 24-48 V | Solo montaje y bus | Control de fuerza y articulaciones complacientes |
Siete categorías, cada una con su propia convención de salida. Las cifras de par son los valores nominales y de pico publicados por el fabricante; los rangos de KV son los indicados en cada categoría; el empuje es el empuje máximo de amarre publicado. Las categorías que publican empuje y no par no son inferiores: responden a una pregunta distinta, y convertir entre ambas exige conocer la hélice y el punto de funcionamiento.
La primera división separa las categorías que publican par de eje de las que publican empuje. Los motores frameless, los actuadores robóticos, los motores de gimbal y los módulos QDD son dispositivos de par: la salida es un eje y la carga se define en Nm. Los motores para UAV, los motores para dron y los propulsores subacuáticos son dispositivos de empuje: la salida es un fluido que se desplaza y la cifra significativa es el empuje con una hélice y una tensión determinadas. Mezclar ambas cosas en una misma comparación es el error de especificación más frecuente.
La segunda división es cuánto se espera que aporte el comprador. Un kit frameless da por supuesto que la estructura de la máquina proporciona la carcasa, la disposición de rodamientos y el camino térmico, y recompensa ese trabajo con la menor masa y la menor longitud axial. Un actuador o un propulsor integrado parte de lo contrario: todo está emparejado y sellado, y el esfuerzo de ingeniería se traslada al software y al montaje. Ninguna de las dos opciones es más avanzada; se adaptan a equipos y a volúmenes distintos.
Motores de par sin carcasa
Qué es
Un motor frameless es un motor de corriente continua sin escobillas que se vende en dos piezas (un estator bobinado y un rotor con imanes) sin carcasa, sin eje, sin rodamientos y sin tapas. Esos elementos los aporta quien construye la máquina. Como el motor no tiene envolvente propia, puede integrarse en la articulación como estructura, lo que elimina la masa y la longitud de una carcasa y permite diseñar la disposición de rodamientos en función de la cinemática.
Qué decide la elección
Primero la envolvente: el estator tiene que encajar en el diámetro y la longitud de paquete disponibles, y esa restricción elimina más candidatos que el propio par. Después el KV frente a la tensión de bus y la velocidad requerida, luego el par nominal frente al ciclo de trabajo y por último el pico frente al caso transitorio. Como la carcasa corre a cargo del cliente, el camino térmico es una variable de diseño: el mismo estator soporta bastante más par continuo embridado en una articulación grande de aluminio que al aire libre. La realimentación es la bifurcación restante: sensores Hall para la conmutación, un codificador en el lado de salida para el control, o ambos.
Dónde encaja
Los kits frameless son la opción por defecto para módulos articulares en los que la masa y la longitud axial son objeto de disputa, para robots humanoides y cuadrúpedos en los que cada gramo está al final de una palanca, y para exoesqueletos y Robot de rehabilitación en los que el motor debe desaparecer dentro del mecanismo. La gama va del RI20 KV600, de 20 g y 0.024 Nm nominales, al RO100 KV55 Standard, de 710 g y 4 Nm nominales, con el RO60 KV115 cubriendo la parte central. Toda la lógica de selección está en la guía de motores de par sin carcasa.
El fabricante hace funcionar el kit de 40 g en un conjunto articular, lo que muestra qué parte del mecanismo terminado es estructura que aporta quien lo construye y no motor.
Página de vídeo de ToBMSVer en YouTubeActuadores robóticos
Qué es
Un actuador robótico integrado reúne un motor BLDC, una reductora planetaria, un rodamiento de salida, detección de posición y un accionamiento FOC en una única unidad atornillable. El fabricante empareja el motor con la reductora y publica el par en la brida de salida, de modo que el comprador especifica la articulación y no el motor.
Qué decide la elección
La relación de reducción es la primera decisión, porque fija tanto el par de salida como el carácter de la articulación. Las relaciones bajas, como 6:1 y 8:1, favorecen la velocidad, la capacidad de retroaccionamiento y la transparencia al par; las relaciones altas, como 64:1, multiplican el par y suelen hacer que la salida sea más difícil de retroaccionar, lo que conviene a las articulaciones de retención de carga. Los ejes huecos importan cuando un mazo de cables debe atravesar la articulación: el AKH70-48 combina una etapa de 48:1 con un paso de cable y 74 Nm nominales. Conviene confirmar el juego junto con su unidad, ya que no se indica la condición de medición de los valores registrados.
Dónde encaja
Los módulos integrados convienen a equipos que prefieren dedicar el tiempo de ingeniería al control y no al pretensado de rodamientos: Brazo de cobot, patas de cuadrúpedos, robots con ruedas y AGV. La categoría abarca desde el AK40-10 V3.0, de 190 g y 1.3 Nm nominales, hasta 74 Nm nominales con 1396 g, con etapas de 6:1 a 64:1 entre medias.
El fabricante repasa juntos el AK40-10, el AK45-10 y el AK45-36, lo que ilustra con mayor claridad cómo se intercambian relación y masa dentro de una misma familia.
Página de vídeo de ToBMSVer en YouTubeMotores para UAV
Qué es
Los motores para UAV son unidades de propulsión outrunner para estructuras que deben mantenerse en vuelo: multirrotores, plataformas de carga pesada y aeronaves VTOL con un conjunto de sustentación dedicado. La campana soporta la hélice directamente, de modo que no hay reductora y la especificación se expresa en empuje, KV, potencia y masa en lugar de en par de eje.
Qué decide la elección
Primero la hélice y el número de celdas: el empuje publicado pertenece siempre a una hélice y una tensión concretas, y un motor clasificado sin ellas no puede compararse. Después el KV frente al paquete: KV bajo con hélice grande para eficiencia y carga pesada, KV alto con hélice pequeña para respuesta. Luego la cifra de potencia a 180 segundos, que es la capacidad sostenida y no un dato de ráfaga, y la masa, que en un multirrotor se paga dos veces porque también es carga útil que no se transporta. La configuración del estator (de 12N14P a 36N42P) importa para la uniformidad y para cómo se comporta el motor a gases parciales.
Dónde encaja
La categoría abarca estructuras de UAV industrial y de inspección, pulverizadores agrícolas, fotografía aérea, carga pesada y Aeronave tripulada. En el extremo ligero, el MN4006 KV380 entrega 380 W con 68 g; en la parte alta, el U15XXL KV29 y el U15 II KV80 mueven estructuras de varios kilogramos, con el P80 III Pin cubriendo cargas agrícolas.
Las imágenes de presentación del fabricante para la gama MN, útiles para valorar si un motor de 68 g a 171 g encaja con la superficie de disco que permite la estructura.
Página de vídeo de ToBMSVer en YouTubeMotores para dron
Qué es
Los motores para dron son el extremo más pequeño y rápido de la propulsión aérea: unidades FPV y de carreras que se miden en decenas de gramos, motores de ala fija y de planeador concebidos para un único punto de funcionamiento eficiente, y motores de sustentación VTOL que sostienen una estructura más pesada sobre un disco mayor. Como los motores para UAV, son dispositivos de empuje, pero sus puntos de diseño están más separados y sus ciclos de trabajo son más cortos y mucho más violentos.
Qué decide la elección
En FPV las restricciones que aprietan son la respuesta y la masa: un Motor para drones FPV T-Hobby F30 en un montaje de 3 pulgadas y una unidad de 33.5 g en uno de 5 pulgadas se eligen por la rapidez con que pueden cambiar el empuje, no por su eficiencia. El KV es alto, de 1300 a 2150, porque la hélice es pequeña y el paquete es de 4S a 6S. El ala fija y el largo alcance se sitúan en el extremo opuesto: el AT4130 KV230 y el F90 KV1300 se eligen por un punto de crucero sostenido. Los motores de sustentación VTOL, como el V505 KV260, quedan entre ambos, dimensionados para un vuelo estacionario que la estructura debe mantener y no para un transitorio.
Dónde encaja
Dron de carreras FPV y estilo libre, modelos de ala fija, plataformas de UAV de larga autonomía y drones VTOL que transicionan entre el vuelo estacionario y el avance. Cuando una estructura es pesada, lenta y debe mantenerse en vuelo mucho tiempo, la categoría Motores para UAV suele ser el mejor punto de partida.
Motores de gimbal
Qué es
Un motor de gimbal es un motor BLDC de KV bajo y gran diámetro, de accionamiento directo, concebido para un movimiento suave a muy baja velocidad. No hay reductora: el motor acciona el eje directamente, porque cualquier juego o cogging en la cadena de transmisión se traduce en un temblor visible en la imagen. Las prioridades son por tanto distintas de las de cualquier otra categoría: el par de cogging, el rizado de par y la suavidad a baja velocidad priman sobre la densidad de par.
Qué decide la elección
Primero la masa de la carga y la inercia del eje, ya que el motor debe sostener y acelerar la cámara contra la gravedad y contra el movimiento del vehículo. Después el par necesario para sostener esa carga con el brazo de palanca más desfavorable, comprobado con el nominal y no con el de pico: un gimbal sostiene de forma continua, que es exactamente el caso que describe el par nominal. El KV es bajo por diseño: de 9.3 a 255 en toda la gama, con el gran GL100 a 3 Nm nominales para cargas cinematográficas pesadas y el GL30 a 0.08 Nm para un eje de cámara pequeño. Los ejes huecos importan porque el cableado debe pasar a través del eje.
Dónde encaja
Sistema de gimbal en UAV, estabilizadores de mano, montajes de cámara sobre vehículo y cualquier aplicación en la que un sensor deba mantenerse apuntado mientras su soporte se mueve. El GL60 KV25 de la gama media cubre el trabajo de un solo eje con 0.6 Nm nominales.
Propulsores subacuáticos
Qué es
Un propulsor subacuático es una unidad de propulsión sin escobillas y sellada: motor, ESC integrado, hélice entubada y sellado tolerante o compensado a la presión en una sola carcasa. El motor BLDC del interior es convencional; todo lo que lo rodea existe para mantener el agua fuera y para hacer que el empuje sea reversible y proporcional.
Qué decide la elección
Primero el empuje, expresado como empuje máximo de amarre: el tiro que produce el propulsor a velocidad nula, que es la cifra honesta para mantener posición. Después el bus: 36 V o 48 V en toda la gama, con potencias nominales de 360 W a 1315 W. Luego la profundidad nominal, que es donde se separan las dos familias: la serie SW está clasificada de 0 a 30 m, mientras que la serie DW figura como 0-350 m, y las unidades tal como se publican deben confirmarse con el fabricante antes de comprometer un diseño de gran profundidad. La masa y el diámetro deciden cuántas unidades puede llevar el casco.
Dónde encaja
Propulsor para ROV de inspección e intervención, propulsión de AUV y cualquier vehículo subacuático que necesite empuje vectorizado. El SW7, de 700 g y 360 W, conviene a vehículos de inspección pequeños; el DW25, de 25 kgf y 1315 W, es el extremo de trabajo, con el DW10 cubriendo cascos de tamaño medio.
El fabricante hace funcionar la unidad DW más grande en un tanque, lo que muestra el conducto, el empuje reversible y la disposición de sellado que separa esta categoría de cualquier otro motor sin escobillas.
Página de vídeo de ToBMSVer en YouTubeActuadores de accionamiento cuasi directo
Qué es
Un actuador de accionamiento cuasi directo es un módulo integrado con una relación de reducción deliberadamente baja (8:1 en toda esta categoría) que se sitúa entre un motor de accionamiento directo y un actuador convencional de relación alta. Conserva el engranaje suficiente para alcanzar un par útil y mantiene a la vez la transparencia al par que hace posible el control de fuerza sin célula de carga.
Qué decide la elección
La razón para elegir un QDD es la capacidad de retroaccionamiento: una relación baja suele mejorarla, porque se reflejan menos fricción e inercia a través de la etapa. Eso es lo que permite que una articulación absorba un impacto, se retroaccione a mano durante el aprendizaje y estime la fuerza de contacto a partir de la corriente del motor. El coste es que el par de salida por unidad de par motor es menor, de modo que el motor debe ser mayor para la misma salida, y por eso el AKE90-8 arrastra 1400 g para alcanzar 55 Nm nominales mientras que un actuador robótico de 64:1 alcanza un par comparable en un conjunto más pequeño. Los valores de juego están registrados en ToBMS, pero no se indica la condición de medición correspondiente; conviene confirmarlos antes de fiarse de la cifra.
Dónde encaja
Robots con patas que necesitan contacto complaciente, brazos que realizan montaje controlado en fuerza, exoesqueletos y Robot de rehabilitación en los que el motor debe ceder ante el usuario, y plataformas de investigación en las que la transparencia al par importa más que la salida de pico. El AKE60-8, de 260 g y 5 Nm nominales, cubre articulaciones ligeras; el AKE80-8, de 12 Nm, se sitúa en el medio.
El fabricante muestra los módulos de 8:1 en conjuntos articulares, incluido el comportamiento de retroaccionamiento que define la categoría.
Página de vídeo de ToBMSVer en YouTubeDónde se solapan las categorías
Motor frameless, actuador integrado o módulo QDD
Los tres terminan en una articulación giratoria, y la elección consiste en decidir quién realiza la integración. Un kit frameless ofrece la menor masa y la menor longitud axial, pero exige una carcasa, rodamientos y un camino térmico. Un actuador robótico integrado ofrece una unidad sellada y emparejada con su accionamiento, a cambio de una envolvente fija y de una masa mayor para el mismo par. Un módulo QDD cambia parte de esa densidad de par por transparencia al par y comportamiento complaciente. Cuando la geometría de la articulación aún está cambiando, el frameless suele ser la opción más indulgente; cuando la geometría está fijada y el plazo es corto, lo es un módulo integrado.
Motor para UAV o motor para dron
Las dos categorías aéreas se solapan de forma deliberada: ambas son propulsión outrunner, y un cuadricóptero industrial ligero podría usar razonablemente cualquiera de las dos. La distinción práctica es el servicio y la clase de estructura. Los Motores para UAV se documentan con potencia sostenida, discos mayores y estructuras de varios kilogramos; los Motores para dron cubren trabajos FPV, de ala fija y VTOL en los que el punto de funcionamiento es una ráfaga o un crucero y no un vuelo estacionario prolongado. Si la ficha técnica se lee buscando una cifra de potencia a 180 segundos y un presupuesto de masa por rotor, hay que empezar por UAV; si se lee buscando respuesta al mando y tamaño de hélice, hay que empezar por dron.
Los motores de gimbal y el resto
Los motores de gimbal son la categoría en la que la suavidad prima sobre la densidad, y por eso sus valores de KV son bajos y sus diámetros son grandes. Sustituirlos por un motor de propulsión porque la cifra de par parece suficiente da lugar a un eje que presenta cogging y oscila a baja velocidad. La sustitución inversa tampoco funciona: un motor de gimbal no tiene ni el rango de velocidad ni el diseño térmico que exige la propulsión.
Propulsores: el mismo motor, otro medio
Un propulsor subacuático contiene un motor de corriente continua sin escobillas corriente. Lo que lo convierte en una categoría aparte es todo lo que hay aguas abajo del eje: sellado, tolerancia a la presión, hélice entubada, accionamiento bidireccional reversible y resistencia a la corrosión. La convención de especificación cambia en consecuencia (empuje en kgf en lugar de par en Nm), y cualquier comparación con un motor aéreo debe pasar por la hélice y por el fluido, no por el motor.
Lista de comprobación para la selección
Conviene aplicarlas en orden. Cada paso elimina candidatos que ninguna lectura de especificaciones podrá recuperar después.
Carga y servicio
- Definir la salida: par de eje en Nm, o empuje en kgf con una hélice y una tensión determinadas. Solo esto ya determina el grupo de categorías.
- Separar el caso continuo del caso transitorio y dimensionar el par nominal con el primero y el par de pico con el segundo, recordando que el pico está acotado por la temperatura y la corriente del accionamiento y no por un límite mecánico.
- Comprobar el ciclo de trabajo frente a las condiciones térmicas del fabricante y no frente a la cifra de potencia de titular.
- Confirmar si la articulación o el eje deben mantener par a velocidad nula; si es así, prever sensores y un accionamiento que los lea.
Mecánica e integración
- Fijar la envolvente (diámetro, longitud de paquete o espacio en el casco) antes de comparar pares.
- Decidir quién aporta la carcasa, los rodamientos, el eje y el camino térmico. Si la respuesta es «nosotros», entra en juego un kit frameless; si es «el proveedor», un módulo integrado.
- Elegir la relación de reducción por el comportamiento deseado y no solo por el par: relación alta para retener carga, relación baja para capacidad de retroaccionamiento y transparencia de fuerza.
- Pedir el juego junto con su unidad y confirmarlo en la ficha técnica antes de tratarlo como dato de diseño.
Electrónica y control
- Fijar primero la tensión de bus y elegir después el KV de modo que la velocidad requerida quede dentro de esa tensión y no fuera de ella.
- Comprobar la corriente continua y de pico del accionamiento frente al par exigido y confirmar que la interfaz de conmutación (Hall, codificador o sin sensores) encaja con lo que necesita el perfil de movimiento.
- Confirmar el modo de control disponible en el accionamiento: el control de par es un requisito para las articulaciones complacientes y para la estimación de fuerza, no un extra deseable.
- Verificar las cifras publicadas por el proveedor en la ficha técnica vigente antes de congelar el diseño; los valores registrados para magnitudes como el juego no siempre indican la condición de medición.
Preguntas frecuentes
Q¿Los motores BLDC son de corriente alterna o de corriente continua?
Ambas cosas, según dónde se mida. La alimentación es continua (una batería o un bus de continua) y el controlador la trocea en una onda trifásica que excita los bobinados del estator, de modo que el motor en sí es en la práctica una máquina síncrona de corriente alterna con colector electrónico. La consecuencia práctica es que un motor de corriente continua sin escobillas no puede hacerse funcionar conectándolo a una fuente de continua: el accionamiento es obligatorio, y su límite de corriente y su modo de control forman parte de la especificación real del motor.
Q¿Qué significa el KV y es mejor un KV más alto?
El KV es aproximadamente las rpm sin carga por voltio. Es una propiedad del bobinado, no una nota de calidad: más vueltas dan un KV más bajo con más par por amperio, y menos vueltas dan un KV más alto con más velocidad y menos par por amperio. El KV adecuado es el que sitúa la velocidad requerida con la tensión de bus disponible manteniendo la corriente, y el calor, dentro de los límites del bobinado y del accionamiento. Un KV más alto con la misma tensión significa más velocidad y, por lo general, menos par útil en el eje.
Q¿Cuál es la diferencia entre el par nominal y el par de pico?
El par nominal es lo que el motor puede producir de forma continua dentro de sus límites térmicos en la disposición de montaje y refrigeración que especificó el fabricante. El par de pico es un transitorio de corta duración, limitado por la temperatura del bobinado y de los imanes y por el límite de corriente del accionamiento. El pico no es un punto de rotura mecánico y no debe tratarse como tal; si lo que decide el diseño es la resistencia de la reductora o del eje, eso hay que confirmarlo aparte con el fabricante. Conviene dimensionar el ciclo de trabajo con el nominal y el caso transitorio con el pico.
Q¿Por qué algunos motores BLDC llevan reductora y otros no?
La reducción multiplica el par y reduce la velocidad, de modo que permite que un motor pequeño y rápido produzca un par de salida útil, que es como los actuadores robóticos integrados alcanzan decenas de Nm. El accionamiento directo no tiene tren de engranajes, lo que elimina el juego y la inercia reflejada y ofrece la salida más suave y más retroaccionable, y por eso los motores de gimbal y los kits frameless para articulaciones son de accionamiento directo y por eso los módulos de accionamiento cuasi directo se detienen deliberadamente en 8:1. El intercambio es de comportamiento, no solo de cifras: una relación alta suele hacer que la salida sea más difícil de retroaccionar y una relación baja suele mantenerla transparente.
Q¿Puede funcionar un motor de corriente continua sin escobillas sin sensores?
Sí, si la carga es predecible y el motor no necesita producir par significativo a velocidad nula. El control sin sensores infiere la posición del rotor a partir de la fuerza contraelectromotriz, que solo existe cuando el motor gira: sirve para hélices, ventiladores y bombas, y es la más débil en una articulación que mantiene una postura, en un gimbal que resiste una ráfaga o en un propulsor que invierte el sentido pasando por cero. Las aplicaciones que deben mantener par con el rotor parado, o arrancar bajo carga, necesitan sensores Hall o un codificador.
Q¿Cómo se comparan motores de distintas categorías?
Primero hay que comparar la convención de salida. Las categorías que publican par de eje (motores frameless, actuadores robóticos, motores de gimbal y módulos QDD) pueden enfrentarse entre sí por Nm nominales y de pico, masa y envolvente. Las categorías que publican empuje (motores para UAV, motores para dron y propulsores subacuáticos) solo pueden compararse si se adjuntan la hélice, la tensión y el punto de funcionamiento. Convertir entre empuje y par exige conocer la hélice y el fluido; una cifra de par y una cifra en kgf no pertenecen a la misma columna.
Q¿Qué limita lo pequeño que puede ser un motor BLDC?
El calor y la densidad de par, en ese orden. Las pérdidas en el cobre escalan con el cuadrado de la corriente, de modo que reducir el tamaño del motor manteniendo el par implica elevar la densidad de corriente y, por tanto, la temperatura; el extremo pequeño de cada categoría está acotado por lo que el bobinado puede disipar. El volumen de imán fija el par disponible de partida, y por eso los kits frameless más pequeños (en torno a 20 g) se quedan en fracciones de Nm mientras que una unidad de 700 g alcanza varios Nm. Cuando la masa es la restricción que aprieta, conviene comprobar el par nominal por kilogramo y confirmar después la disposición térmica con el fabricante.
Recursos oficiales
La documentación del fabricante sigue siendo la fuente de referencia para las convenciones de par, las clasificaciones térmicas, las unidades de juego y el firmware vigente. CubeMars publica sus gamas frameless, de actuadores y de propulsores en cubemars.com, y T-Motor publica sus gamas de UAV, dron y propulsión en tmotor.com. ToBMS mantiene la capa de descubrimiento con capacidades de búsqueda y comparación en ambos casos.
A dónde ir después
Conviene partir de la categoría que corresponde a la función mecánica y acotar después dentro de ella. La gama completa (cada modelo y cada especificación en paralelo) está en Productos; cada una de las siete categorías tiene su propia página: Motores de par sin carcasa, Actuadores robóticos, Motores para UAV, Motores para dron, Motores de gimbal, Propulsores submarinos y Actuadores QDD. Filtrar candidatos por par, tensión y masa en Seleccionar y enfrentar después los finalistas entre sí en Comparar productos.
Cada categoría tiene además una guía específica que profundiza más que esta panorámica: motores de par sin carcasa, actuadores robóticos, motores para UAV, motores para dron, motores de gimbal, Propulsores submarinos: empuje, potencia y profundidad nominal y Actuadores QDD: qué aporta una relación 8:1. Para aplicaciones y no categorías, las páginas de robots humanoides, cuadrúpedos, ROV y gimbal enumeran los motores ya emparejados con esas funciones. Y toda la gama de motores de corriente continua sin escobillas de ToBMS está a un clic desde la página de inicio. Más allá de esas guías por categoría, el extremo tripulado de los motores para UAV y drones tiene su propia comparación. Sistemas de propulsión para aeronaves tripuladas: tres motores T-Motor U15 comparados pone el U15 II, el U15XL y el U15XXL uno junto a otro.
La versión breve: elegir la categoría a partir de la función mecánica, fijar la envolvente, escoger el KV a partir de la tensión de bus y la velocidad requerida, dimensionar el par nominal con el ciclo de trabajo y el de pico con el transitorio, y decidir pronto si la articulación debe mantener par a velocidad nula. Todo lo demás en la especificación de un motor BLDC se deriva de esos cinco puntos.







