
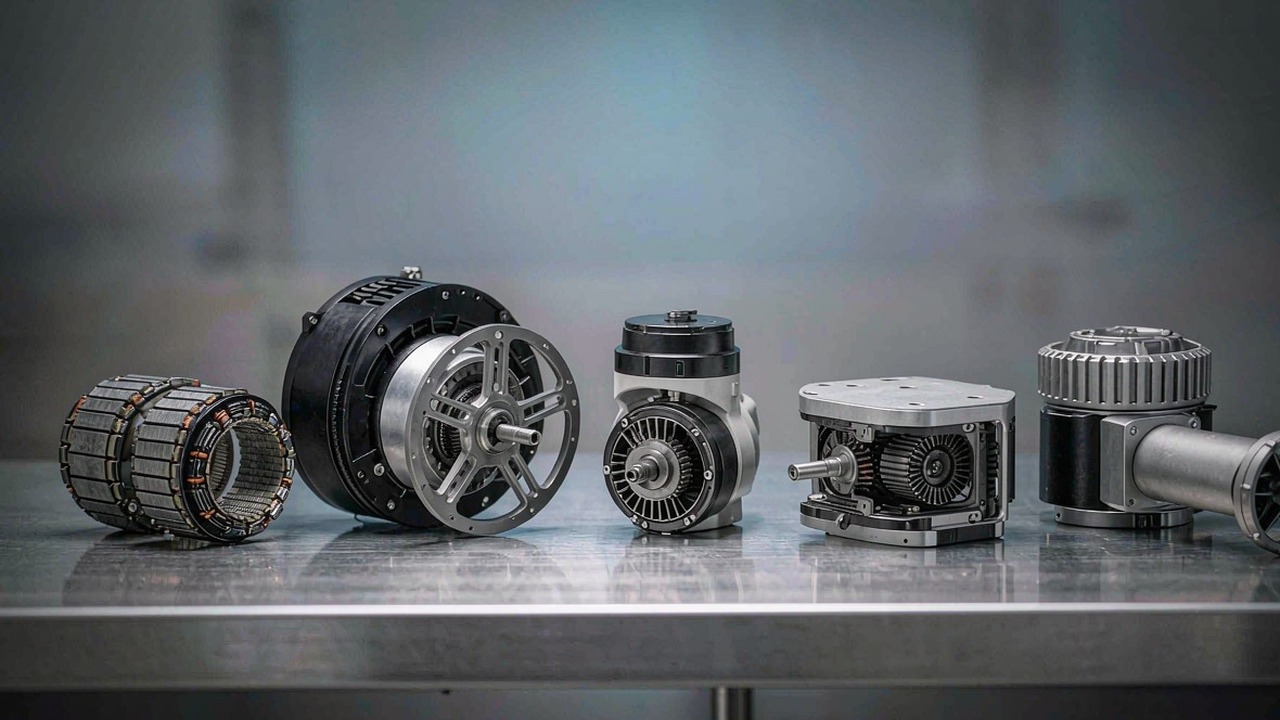
Um motor BLDC é um motor CC sem escovas: um rotor de ímãs permanentes, um estator bobinado e um controlador eletrônico que faz a comutação que as escovas faziam. Essa única mudança é a razão pela qual os motores BLDC hoje estão dentro de juntas de robôs, estruturas de multirotores, estabilizadores de câmera e propulsores submarinos - não há escova para desgastar, nem comutador para formar arco, e a curva de torque é previsível o bastante para ser controlada por software. É também por isso que "motor BLDC" deixou de ser uma única decisão de compra: o mesmo princípio eletromagnético é empacotado de sete maneiras diferentes, e o empacotamento decide quase tudo sobre como o motor é especificado.
Este guia explica como funciona um motor CC sem escovas, quais especificações realmente alteram uma decisão e como diferem as sete categorias de motores no ToBMS. Cada categoria recebe as mesmas três perguntas - o que é, o que decide a escolha e onde se encaixa -, de modo que a seção pode ser lida isoladamente ou comparada com as demais. Todos os números vêm dos dados de produto do ToBMS ou da especificação publicada pelo fabricante; nada aqui é estimado.
Resposta rápida
Um motor BLDC substitui o comutador mecânico de um motor com escovas por um eletrônico, de modo que o controlador - e não uma escova - decide qual bobina do estator é energizada e quando. As consequências práticas são maior eficiência, vida útil muito mais longa, melhor torque por unidade de massa e um comportamento torque-velocidade que o controlador pode moldar por software. O custo é que um motor CC sem escovas nunca é uma peça autônoma: ele só funciona com um driver que saiba, ou consiga inferir, a posição do rotor.
Escolher um deles é um problema de duas etapas. Primeiro, escolher a categoria que corresponde à tarefa mecânica - um kit frameless nu se a estrutura da máquina deve ser o próprio invólucro, um atuador integrado se a junta deve chegar como módulo vedado, um motor de propulsão se a saída for empuxo em vez de torque no eixo, um motor de estabilização de acionamento direto se a saída for movimento suave em baixa velocidade, ou um propulsor vedado se o motor tiver de trabalhar submerso. Depois, dentro dessa categoria, dimensionar o KV pela tensão de barramento e pela velocidade necessária, o torque nominal pelo ciclo de trabalho e o torque de pico pelo caso transitório. Ler uma especificação sem saber de qual categoria ela vem é a razão mais comum de uma pré-seleção dar errado.
O que é um motor CC sem escovas
As peças que substituem as escovas
Todo motor BLDC tem os mesmos três grupos funcionais. O estator carrega os enrolamentos - tipicamente três fases em um pacote de lâminas ranhurado - e permanece parado. O rotor carrega ímãs permanentes, geralmente segmentos de neodímio colados ou embutidos em um cubo de aço. O controlador energiza as fases em sequência para que o campo girante do estator esteja sempre adiantado em relação ao campo do rotor no ângulo que produz torque máximo. Em um motor com escovas, uma escova de carbono e um comutador segmentado fazem essa comutação mecanicamente; em um motor sem escovas, um inversor a faz eletronicamente, milhares de vezes por segundo.
Duas consequências decorrem diretamente. Como nada se atrita, o componente de desgaste do orçamento de manutenção praticamente desaparece, e o motor pode ser vedado - o que viabiliza propulsores subaquáticos e módulos de junta com classificação IP. E, como a comutação está sob controle de software, o torque é uma grandeza comandada, e não emergente, e é por isso que o mesmo hardware pode ser um servo de posição rígido em uma aplicação e uma fonte de força complacente em outra.
Por que o controlador faz parte da conversa
Um motor CC sem escovas não tem especificação significativa sem o seu driver. A comutação precisa da posição do rotor, e há duas formas de obtê-la: medi-la com sensores ou estimá-la a partir da tensão e da corrente que o próprio motor gera enquanto gira. O acionamento trapezoidal (de seis passos) é simples e adequado para hélices e bombas. O controle orientado por campo, ou FOC, decompõe a corrente em componentes que produzem torque e que produzem campo e as mantém no ângulo ótimo, o que proporciona torque suave em baixa velocidade e alta eficiência em toda a faixa - e o que torna prático o controle de torque, e não apenas o de velocidade.
É também por isso que os atuadores robóticos integrados são uma categoria, e não apenas um motor: o motor, o redutor, o encoder e o driver FOC são combinados como um conjunto, e o fabricante publica valores de torque para esse conjunto, e não apenas para o motor. Comparar esses valores com os de um motor nu é comparar coisas diferentes.
Com sensores, sem sensores e o que parte sob carga
Sensores Hall fornecem posição absoluta de comutação desde a parada total, o que importa sempre que o motor precisa produzir torque a velocidade zero ou próxima de zero - uma junta de robô mantendo uma pose, um estabilizador resistindo a uma rajada, um propulsor invertendo o sentido. O controle sem sensores estima a posição a partir da força contraeletromotriz, que só existe quando o motor está girando; funciona bem para hélices e ventiladores, em que a carga é previsível e o torque de partida é baixo, e funciona mal para tudo o que precise partir sob carga ou inverter suavemente passando por zero. Muitos projetos usam um encoder no lado da saída para o controle enquanto o driver comuta por sensores Hall, o que mantém a comutação robusta e o controle preciso ao mesmo tempo.
Inrunner e outrunner
Em um inrunner, o rotor gira dentro do estator; os ímãs ficam próximos ao eixo, a inércia é baixa e o motor é fácil de resfriar pelo invólucro externo estacionário. Em um outrunner, o rotor é uma campânula que gira em torno do estator, de modo que os ímãs ficam em um raio maior e produzem mais torque para o mesmo carregamento magnético - a geometria que domina a propulsão, em que uma hélice é fixada diretamente à campânula e não é necessário redutor. Os kits frameless da categoria Motores de torque sem carcaça do ToBMS incluem os dois arranjos, o que é uma das razões pelas quais seus valores de densidade de torque não são diretamente comparáveis entre famílias.
Especificações que decidem a escolha
KV, e por que ele não é uma nota de qualidade
O KV é a constante de velocidade do motor: aproximadamente as rpm sem carga por volt aplicado. Um motor de 380 KV com um pacote de 22 V gira a cerca de 8000 rpm sem carga; um motor de 29 KV com o mesmo pacote alcança aproximadamente 640 rpm. O KV é definido pelo enrolamento - mais espiras de fio mais fino resultam em KV mais baixo, mais torque por ampère e velocidade máxima menor; menos espiras de fio mais grosso resultam em KV mais alto, mais velocidade e menos torque por ampère. Um KV mais alto não é um KV melhor. O valor correto é o que coloca a velocidade necessária na tensão de barramento disponível, mantendo a corrente - e, portanto, o calor - dentro do que o enrolamento e o driver conseguem sustentar.
Torque nominal e torque de pico
Torque nominal é o que o motor consegue produzir continuamente, dentro de seus limites térmicos, na montagem e no arranjo de resfriamento especificados pelo fabricante. Torque de pico é um valor de curta duração - um transitório que o motor consegue entregar por segundos, limitado pela temperatura do enrolamento, pela temperatura dos ímãs e pelo limite de corrente do driver, e não por um ponto de ruptura mecânica. Tratar o pico como um número de trabalho é o caminho mais rápido para um motor que, em serviço, reduz silenciosamente seu desempenho. O corolário importa igualmente: um valor de pico também não é uma afirmação sobre o que a mecânica suporta. Limites de choque da caixa de engrenagens, cargas nos rolamentos e resistência do eixo são questões separadas e, quando decidem o projeto, precisam ser confirmadas com o fabricante.
Densidade de torque em Nm/kg
Densidade de torque é uma ferramenta de comparação, não uma especificação - e precisa ser declarada duas vezes, porque nominal e pico contam histórias diferentes. Dividir o torque nominal pela massa diz quanto de saída contínua o orçamento de massa compra, que é o que um robô que caminha ou uma estrutura aérea de longa autonomia sentem. Dividir o torque de pico pela massa diz quanta capacidade transitória está sendo carregada, o que importa para uma perna que precisa absorver um pouso ou um braço que precisa vencer um atrito de aderência. Na linha frameless, a dispersão é ampla: kits inrunner pequenos e padrões outrunner grandes ficam em posições diferentes nas duas medidas, o que é uma decisão de projeto, e não um ranking de qualidade. Onde uma linha é citada em Nm/kg no ToBMS, os dois números são listados para que a comparação possa ser feita pelo que corresponde à função.
Engrenagens, retroacionabilidade e folga
Uma caixa de engrenagens troca velocidade por torque e, ao mesmo tempo, muda o caráter da saída. Uma razão de redução alta geralmente aumenta o torque de saída e reduz a retroacionabilidade, porque o atrito e a inércia refletida são multiplicados pelo estágio; uma razão baixa geralmente melhora a retroacionabilidade e a transparência de torque, ao custo da multiplicação de torque. A retroacionabilidade é o que permite que uma junta absorva um impacto, seja movida à mão durante o ensino e estime força a partir da corrente do motor em vez de uma célula de carga - o que é a premissa inteira da categoria Atuadores de acionamento quase direto, em 8:1.
A folga é o movimento perdido no trem de engrenagens, e vale perguntar sobre ela explicitamente: ela limita diretamente a repetibilidade de posicionamento e a rigidez do controle, e os valores registrados no ToBMS não são consistentes em unidade entre famílias, de modo que um número sem sua unidade não é comparável. Confirmar minutos de arco ou graus na ficha técnica do fabricante antes de tratá-lo como dado de projeto.
Limites térmicos e ciclo de trabalho
É o calor, e não o torque, que normalmente limita um motor. A perda no cobre escala com o quadrado da corrente, de modo que um ciclo de trabalho que dobra a corrente quadruplica esse componente da perda; a classificação reflete uma montagem específica, uma temperatura ambiente específica e um regime específico. Um motor frameless fixado em um invólucro grande de alumínio suportará muito mais do que o mesmo motor ao ar livre, e um motor de propulsão com o fluxo da hélice sobre a campânula suportará mais do que um em uma bancada. Onde um valor precisar ser confiável, usar as condições térmicas do fabricante como referência, e não o número de destaque.
Tensão, corrente e o driver
A tensão de barramento define o teto de velocidade para um dado KV; a corrente define o torque. As restrições efetivas costumam ser o limite de corrente do driver e as classificações de isolamento e de conectores, e não o próprio motor. Compatibilizar os três - tensão do pacote, KV e corrente do driver - antes de comparar catálogos elimina cedo a maior parte dos candidatos falsos. Vale também verificar o que o driver precisa saber: um motor com sensores que precisa sustentar torque em velocidade zero exige um controlador que leia esses sensores, e um drive FOC que espera um encoder não aceitará uma interface apenas com Hall.
Sete categorias de motores BLDC comparadas
A tabela abaixo é a forma mais rápida de encontrar a seção certa deste guia. Os valores de torque e de empuxo são os valores nominais e de pico publicados em cada categoria atualmente listada no ToBMS; as velocidades são a faixa de KV, e não um número único, porque a velocidade de saída depende da tensão de barramento escolhida.
| Categoria | Feito para | Torque ou empuxo | Velocidade (KV) | Tensão nominal | Integração a cargo do usuário | Começar por |
|---|---|---|---|---|---|---|
| Motores de torque sem carcaça | Kit de estator e rotor integrado à estrutura da máquina | 0.024-4 Nm nominais, 0.072-12 Nm de pico | 55-600 | 16-48 V | Invólucro, eixo, rolamentos, encoder | Juntas de robôs |
| Atuadores Robóticos | Motor, redutor, encoder e drive em uma única unidade vedada | 1.3-74 Nm nominais, até 222 Nm de pico | 41-170 | 24-48 V | Apenas montagem e barramento | Robôs com pernas, braços |
| Motores para UAV | Propulsão outrunner para estruturas aéreas que precisam permanecer no ar | Classificado por empuxo, não por torque | 29-700 | 3-24S | Hélice, ESC, resfriamento | Multirotor, carga pesada |
| Motores para drones | Propulsão para FPV, corrida, asa fixa e VTOL | Classificado por empuxo, não por torque | 180-2150 | 2-12S | Hélice, ESC, estrutura | FPV, asa fixa, VTOL |
| Motores de gimbal | Acionamento direto suave, silencioso e em baixa velocidade | 0.08-3 Nm nominais, 0.28-7.7 Nm de pico | 9.3-255 | 12-24 V | IMU e laço de controle | Estabilização de câmera |
| Propulsores Subaquáticos | Propulsão submarina vedada e bidirecional | 7-25 kgf de empuxo de amarração | Não publicado | 36-48 V | Interface com o casco e cablagem | ROV, AUV |
| Atuadores de acionamento quase direto | Módulos de razão baixa projetados para transparência de torque | 5-55 Nm nominais, 12.5-170 Nm de pico | 30-80 | 24-48 V | Apenas montagem e barramento | Controle de força, juntas complacentes |
Sete categorias, cada uma com sua própria convenção de saída. Os valores de torque são os valores nominais e de pico publicados pelo fabricante; as faixas de KV são as listadas em cada categoria; o empuxo é o empuxo máximo de amarração publicado. Categorias que publicam empuxo em vez de torque não são inferiores - elas respondem a uma pergunta diferente, e converter entre as duas exige a hélice e o ponto de operação.
A primeira divisão é entre as categorias que publicam torque no eixo e as que publicam empuxo. Motores frameless, atuadores robóticos, motores de estabilização e módulos QDD são dispositivos de torque: a saída é um eixo, e a carga é definida em Nm. Motores de UAV, motores de drone e propulsores subaquáticos são dispositivos de empuxo: a saída é um fluido sendo movimentado, e o valor significativo é o empuxo para uma dada hélice e uma dada tensão. Misturar os dois em uma mesma comparação é o erro de especificação mais comum.
A segunda divisão está em quanto se espera que o comprador forneça. Um kit frameless pressupõe que a estrutura da máquina ofereça o invólucro, o arranjo de rolamentos e o caminho térmico, e recompensa esse trabalho com a menor massa e o menor comprimento axial. Um atuador ou propulsor integrado pressupõe o oposto: tudo é combinado e vedado, e o esforço de engenharia migra para o software e para a fixação. Nenhum dos dois é mais avançado; eles atendem a equipes e volumes diferentes.
Motores de torque frameless
O que é
Um motor frameless é um motor CC sem escovas vendido como duas peças - um estator bobinado e um rotor com ímãs - sem invólucro, sem eixo, sem rolamentos e sem tampas. Quem constrói a máquina fornece esses itens. Como o motor não tem envelope próprio, ele pode ser integrado à junta como estrutura, o que elimina a massa e o comprimento de um invólucro e permite que o arranjo de rolamentos seja projetado em função da cinemática.
O que decide a escolha
Primeiro o envelope: o estator precisa caber no diâmetro e no comprimento de empilhamento disponíveis, e essa restrição elimina mais candidatos do que o torque. Depois o KV contra a tensão de barramento e a velocidade necessária, depois o torque nominal contra o ciclo de trabalho e, por fim, o pico contra o caso transitório. Como o invólucro é do cliente, o caminho térmico é uma variável de projeto - o mesmo estator sustenta substancialmente mais torque contínuo fixado em uma grande junta de alumínio do que ao ar livre. A realimentação é a bifurcação restante: sensores Hall para a comutação, um encoder no lado da saída para o controle, ou ambos.
Onde se encaixa
Kits frameless são o padrão para módulos de junta em que massa e comprimento axial são disputados, para robôs humanoides e quadrúpedes em que cada grama fica na ponta de uma alavanca, e para exoesqueletos e Robô de reabilitação em que o motor precisa desaparecer dentro do mecanismo. A linha vai do RI20 KV600, com 20 g e 0.024 Nm nominais, ao RO100 KV55 Standard, com 710 g e 4 Nm nominais, com o RO60 KV115 cobrindo o meio. A lógica completa de seleção está no guia de motores de torque frameless.
O fabricante opera o kit de 40 g em um conjunto de junta, o que mostra quanto do mecanismo final é estrutura fornecida por quem constrói, e não motor.
Página de vídeo do ToBMSAssistir no YouTubeAtuadores robóticos
O que é
Um atuador robótico integrado é um motor BLDC, um redutor planetário, um rolamento de saída, sensoriamento de posição e um driver FOC em uma única unidade aparafusável. O fabricante combina o motor com o redutor e publica o torque na flange de saída, de modo que o comprador especifica a junta, e não o motor.
O que decide a escolha
A razão de redução é a primeira decisão, porque define tanto o torque de saída quanto o caráter da junta. Razões baixas, como 6:1 e 8:1, favorecem velocidade, retroacionabilidade e transparência de torque; razões altas, como 64:1, multiplicam o torque e geralmente tornam a saída mais difícil de retroacionar, o que convém a juntas que sustentam carga. Eixos ocos importam quando chicotes precisam passar pela junta - o AKH70-48 combina um estágio de 48:1 com um caminho de cabos a 74 Nm nominais. A folga deve ser confirmada com sua unidade, já que a condição de medição dos valores registrados não é indicada.
Onde se encaixa
Módulos integrados convêm a equipes que preferem gastar tempo de engenharia em controle, e não na pré-carga de rolamentos - Braço de robô colaborativo, pernas de quadrúpedes, robôs com rodas e AGVs. A categoria vai do AK40-10 V3.0, com 190 g e 1.3 Nm nominais, até 74 Nm nominais em 1396 g, com estágios de 6:1 a 64:1 no intervalo.
O fabricante percorre os AK40-10, AK45-10 e AK45-36 em conjunto, o que é a ilustração mais clara de como razão e massa são trocadas dentro de uma mesma família.
Página de vídeo do ToBMSAssistir no YouTubeMotores de UAV
O que é
Motores de UAV são unidades de propulsão outrunner para estruturas aéreas que precisam permanecer no ar - multirotores, plataformas de carga pesada e aeronaves VTOL com um conjunto dedicado de sustentação. A campânula carrega a hélice diretamente, de modo que não há redutor e a especificação é escrita em empuxo, KV, potência e massa, e não em torque no eixo.
O que decide a escolha
Primeiro a hélice e o número de células: o empuxo publicado sempre pertence a uma hélice e a uma tensão específicas, e um motor classificado sem elas não pode ser comparado. Depois o KV contra o pacote - KV baixo com hélice grande para eficiência e carga pesada, KV alto com hélice pequena para resposta. Em seguida o valor de potência em 180 segundos, que é a capacidade sustentada e não um número de pico, e a massa, que é paga em dobro em um multirotor porque também representa carga útil não transportada. A configuração do estator (12N14P a 36N42P) importa para a suavidade e para como o motor se comporta em acelerador parcial.
Onde se encaixa
A categoria abrange estruturas aéreas de UAV industrial e de inspeção, pulverizadores agrícolas, fotografia aérea, carga pesada e propulsão de aeronaves tripuladas. No extremo leve, o MN4006 KV380 entrega 380 W com 68 g; no topo, o U15XXL KV29 e o U15 II KV80 carregam estruturas aéreas de vários quilogramas, com o P80 III Pin cobrindo cargas agrícolas.
A filmagem de lançamento do fabricante para a linha MN, útil para avaliar se um motor de 68 g a 171 g corresponde à área de disco que a estrutura aérea permite.
Página de vídeo do ToBMSAssistir no YouTubeMotores de drone
O que é
Motores de drone são o extremo menor e mais rápido da propulsão aérea: unidades de FPV e de corrida medidas em dezenas de gramas, motores de asa fixa e de planador projetados para um único ponto de operação eficiente, e motores de sustentação de VTOL que carregam uma estrutura aérea mais pesada em um disco maior. Como os motores de UAV, são dispositivos de empuxo, mas os pontos de projeto estão mais distantes entre si e os ciclos de trabalho são mais curtos e muito mais violentos.
O que decide a escolha
Em FPV, as restrições efetivas são resposta e massa: um Motor para drone FPV T-Hobby F30 em uma montagem de 3 polegadas e uma unidade de 33.5 g em uma montagem de 5 polegadas são escolhidos pela rapidez com que conseguem mudar o empuxo, e não pela eficiência. O KV fica alto - 1300 a 2150 - porque a hélice é pequena e o pacote é de 4S a 6S. O trabalho de asa fixa e de longo alcance fica no extremo oposto: o AT4130 KV230 e o F90 KV1300 são escolhidos por um ponto de cruzeiro sustentado. Motores de sustentação de VTOL, como o V505 KV260, ficam entre os dois, dimensionados para um par de sustentação que a estrutura aérea precisa manter, e não para um transitório.
Onde se encaixa
FPV de corrida e freestyle, modelos de asa fixa, plataformas de longa autonomia e drones VTOL que fazem a transição entre o par de sustentação e o voo à frente. Onde a estrutura aérea é pesada, lenta e permanece no ar por muito tempo, a categoria Motores para UAV costuma ser o melhor ponto de partida.
Motores de estabilização
O que é
Um motor de estabilização é um motor BLDC de acionamento direto, diâmetro grande e KV baixo, projetado para movimento suave em velocidades muito baixas. Não há redutor: o motor aciona o eixo diretamente, porque qualquer folga ou cogging no trem de acionamento aparece como tremor visível na imagem. As prioridades, portanto, são diferentes das de qualquer outra categoria - torque de cogging, ondulação de torque e suavidade em baixa velocidade ficam acima da densidade de torque.
O que decide a escolha
Primeiro a massa da carga útil e a inércia do eixo, já que o motor precisa sustentar e acelerar a câmera contra a gravidade e o movimento do veículo. Depois o torque necessário para sustentar essa carga no braço de alavanca mais desfavorável, verificado contra o valor nominal, e não o de pico - um estabilizador sustenta continuamente, que é exatamente o caso que o torque nominal descreve. O KV é baixo por projeto: 9.3 a 255 em toda a linha, com o grande GL100 a 3 Nm nominais para cargas pesadas de cinema e o GL30 a 0.08 Nm para um eixo de câmera pequeno. Eixos ocos importam porque a fiação precisa passar pelo eixo.
Onde se encaixa
Sistema de gimbal em UAVs, estabilizadores de mão, suportes de câmera montados em veículos e qualquer aplicação em que um sensor precise permanecer apontado enquanto seu suporte se move. O GL60 KV25, da faixa intermediária, cobre o trabalho de eixo único a 0.6 Nm nominais.
Propulsores subaquáticos
O que é
Um propulsor subaquático é uma unidade de propulsão sem escovas vedada: motor, ESC integrado, hélice com duto e vedação tolerante ou compensada à pressão em um único invólucro. O motor BLDC interno é convencional; tudo ao seu redor existe para manter a água do lado de fora e para tornar o empuxo reversível e proporcional.
O que decide a escolha
Primeiro o empuxo, expresso como empuxo máximo de amarração - a força que o propulsor produz com velocidade zero, que é o número honesto para manter posição. Depois o barramento: 36 V ou 48 V em toda a linha, com potência nominal de 360 W a 1315 W. Depois a classificação de profundidade, que é onde as duas famílias divergem: a série SW é classificada para 0-30 m, enquanto a série DW é listada como 0-350 m, e as unidades conforme publicadas devem ser confirmadas com o fabricante antes de se comprometer um projeto profundo. Massa e diâmetro decidem quantas unidades o casco consegue carregar.
Onde se encaixa
Propulsor para ROV para inspeção e intervenção, propulsão de AUV e qualquer veículo submarino que precise de empuxo vetorizado. O SW7, com 700 g e 360 W, convém a veículos pequenos de inspeção; o DW25, com 25 kgf e 1315 W, é o extremo de trabalho pesado, com o DW10 cobrindo cascos de porte médio.
O fabricante opera a maior unidade DW em um tanque, o que mostra o duto, o empuxo reversível e o arranjo de vedação que separa esta categoria de qualquer outro motor sem escovas.
Página de vídeo do ToBMSAssistir no YouTubeAtuadores quasi direct drive
O que é
Um atuador quasi direct drive é um módulo integrado com uma razão de redução deliberadamente baixa - 8:1 em toda esta categoria -, posicionado entre um motor de acionamento direto e um atuador convencional de razão alta. Ele mantém engrenagens suficientes para alcançar torque útil e, ao mesmo tempo, preserva a transparência de torque que torna possível o controle de força sem uma célula de carga.
O que decide a escolha
O motivo para escolher QDD é a retroacionabilidade: uma razão baixa geralmente a melhora, porque menos atrito e inércia são refletidos de volta pelo estágio. É isso que permite que uma junta absorva um impacto, seja retroacionada à mão durante o ensino e estime a força de contato a partir da corrente do motor. O custo é que o torque de saída por unidade de torque do motor é menor, de modo que o motor precisa ser maior para a mesma saída - e é por isso que o AKE90-8 carrega 1400 g para alcançar 55 Nm nominais, enquanto um atuador robótico de 64:1 alcança torque comparável em um conjunto menor. Os valores de folga são registrados no ToBMS, mas a condição de medição correspondente não é indicada; confirmá-los antes de confiar no número.
Onde se encaixa
Robôs com pernas que precisam de contato complacente, braços que fazem montagem com controle de força, exoesqueletos e Robô de reabilitação em que o motor precisa ceder ao usuário, e plataformas de pesquisa em que a transparência de torque importa mais do que a saída de pico. O AKE60-8, com 260 g e 5 Nm nominais, cobre juntas leves; o AKE80-8, com 12 Nm, fica no meio.
O fabricante demonstra os módulos de 8:1 em conjuntos de junta, incluindo o comportamento de retroacionamento que define a categoria.
Página de vídeo do ToBMSAssistir no YouTubeOnde as categorias se sobrepõem
Motor frameless, atuador integrado ou módulo QDD
Os três terminam em uma junta rotativa, e a escolha é sobre quem faz a integração. Um kit frameless oferece a menor massa e o menor comprimento axial, mas exige invólucro, rolamentos e caminho térmico. Um atuador robótico integrado oferece uma unidade vedada e combinada com um driver casado, ao custo de um envelope fixo e de massa maior para o mesmo torque. Um módulo QDD troca parte dessa densidade de torque por transparência de torque e comportamento complacente. Onde a geometria da junta ainda está mudando, o frameless costuma ser a escolha mais tolerante; onde a geometria está fixa e o prazo é curto, é o módulo integrado.
Motor de UAV ou motor de drone
As duas categorias aéreas se sobrepõem de propósito: ambas são propulsão outrunner, e um quadricóptero industrial leve poderia plausivelmente usar qualquer uma delas. A distinção prática está na função e na classe da estrutura aérea. Os Motores para UAV são documentados por potência sustentada, discos maiores e estruturas aéreas de vários quilogramas; os Motores para drones cobrem FPV, asa fixa e VTOL, em que o ponto de operação é um surto ou um cruzeiro, e não um par de sustentação prolongado. Se a especificação está sendo lida em busca de um valor de potência em 180 segundos e de um orçamento de massa por rotor, começar pelos motores de UAV; se está sendo lida em busca de resposta de acelerador e tamanho de hélice, começar pelos motores de drone.
Motores de estabilização e todo o resto
Os motores de estabilização são a única categoria em que a suavidade supera a densidade, e é por isso que seus valores de KV são baixos e seus diâmetros são grandes. Substituir por um motor de propulsão porque o valor de torque parece adequado produz um eixo que apresenta cogging e oscila em baixa velocidade. A substituição inversa também falha: um motor de estabilização não tem a faixa de velocidade nem o projeto térmico para propulsão.
Propulsores: o mesmo motor, um meio diferente
Um propulsor subaquático contém um motor CC sem escovas comum. O que o torna uma categoria separada é tudo o que está depois do eixo: vedação, tolerância à pressão, hélice com duto, acionamento bidirecional reversível e resistência à corrosão. A convenção de especificação muda em consequência - empuxo em kgf em vez de torque em Nm -, e qualquer comparação com um motor aéreo precisa passar pela hélice e pelo fluido, não pelo motor.
Lista de verificação para seleção
Executar estas etapas em ordem. Cada etapa elimina candidatos que nenhuma quantidade de leitura de especificações recuperará.
Carga e regime de trabalho
- Definir a saída: torque no eixo em Nm, ou empuxo em kgf para uma hélice e uma tensão determinadas. Isso, por si só, escolhe o grupo de categorias.
- Separar o caso contínuo do caso transitório e dimensionar o torque nominal pelo primeiro e o torque de pico pelo segundo - lembrando que o pico é limitado pela temperatura e pela corrente do driver, e não por um limite mecânico.
- Verificar o ciclo de trabalho contra as condições térmicas do fabricante, e não contra o número de potência de destaque.
- Confirmar se a junta ou o eixo precisa sustentar torque em velocidade zero; se precisar, prever sensores e um driver que os leia.
Mecânica e integração
- Fixar o envelope - diâmetro, comprimento de empilhamento ou espaço no casco - antes de comparar torque.
- Decidir quem fornece o invólucro, os rolamentos, o eixo e o caminho térmico. Se a resposta for "nós", um kit frameless está no escopo; se for "o fornecedor", é um módulo integrado.
- Escolher a razão de redução pelo comportamento desejado, e não apenas pelo torque: razão alta para sustentação de carga, razão baixa para retroacionabilidade e transparência de força.
- Pedir o valor de folga com sua unidade e confirmá-lo na ficha técnica antes de tratá-lo como dado de projeto.
Eletrônica e controle
- Fixar primeiro a tensão de barramento e, em seguida, escolher o KV para que a velocidade necessária caia dentro dessa tensão, e não fora dela.
- Verificar a corrente contínua e a de pico do driver contra o torque exigido e confirmar se a interface de comutação - Hall, encoder ou sem sensores - corresponde ao que o perfil de movimento precisa.
- Confirmar o modo de controle disponível no driver: o controle de torque é um requisito para juntas complacentes e para estimativa de força, e não um acessório desejável.
- Verificar os valores publicados pelo fornecedor na ficha técnica atual antes de congelar o projeto; os valores registrados para itens como folga nem sempre indicam a condição de medição.
Perguntas frequentes
QMotores BLDC são CA ou CC?
Os dois, dependendo de onde se mede. A alimentação é CC - uma bateria ou um barramento CC - e o controlador a converte em uma forma de onda trifásica que aciona os enrolamentos do estator, de modo que o motor em si é, na prática, uma máquina CA síncrona com um comutador eletrônico. A implicação prática é que um motor CC sem escovas não pode ser operado ligando-o diretamente a uma fonte CC; o driver é obrigatório, e seu limite de corrente e modo de controle fazem parte da especificação real do motor.
QO que significa KV, e um KV mais alto é melhor?
O KV é, aproximadamente, as rpm sem carga por volt. É uma propriedade do enrolamento, e não uma nota de qualidade: mais espiras resultam em KV mais baixo, com mais torque por ampère; menos espiras resultam em KV mais alto, com mais velocidade e menos torque por ampère. O KV correto é o que coloca a velocidade necessária na tensão de barramento disponível, mantendo a corrente - e o calor - dentro dos limites do enrolamento e do driver. Um KV mais alto com a mesma tensão significa mais velocidade e, em geral, menos torque útil no eixo.
QQual é a diferença entre torque nominal e torque de pico?
O torque nominal é o que o motor consegue produzir continuamente dentro de seus limites térmicos, na montagem e no arranjo de resfriamento especificados pelo fabricante. O torque de pico é um transitório de curta duração, limitado pela temperatura do enrolamento e dos ímãs e pelo limite de corrente do driver. O pico não é um ponto de ruptura mecânica e não deve ser tratado como tal; se for a resistência da caixa de engrenagens ou do eixo que decide o projeto, isso precisa ser confirmado separadamente com o fabricante. Dimensionar o ciclo de trabalho pelo valor nominal e o caso transitório pelo valor de pico.
QPor que alguns motores BLDC têm redutor e outros não?
As engrenagens multiplicam o torque e reduzem a velocidade, de modo que permitem que um motor pequeno e rápido produza torque de saída útil - é assim que os atuadores robóticos integrados alcançam dezenas de Nm. O acionamento direto não tem trem de engrenagens algum, o que elimina a folga e a inércia refletida e proporciona a saída mais suave e mais retroacionável - e é por isso que os motores de estabilização e os kits de junta frameless são de acionamento direto, e por que os módulos quasi direct drive param deliberadamente em 8:1. A troca é de comportamento, e não apenas de números: uma razão alta geralmente torna a saída mais difícil de retroacionar, e uma razão baixa geralmente a mantém transparente.
QUm motor CC sem escovas pode operar sem sensores?
Sim, se a carga for previsível e o motor não precisar produzir torque significativo em velocidade zero. O controle sem sensores infere a posição do rotor a partir da força contraeletromotriz, que só existe quando o motor está girando - adequado para hélices, ventiladores e bombas, e a mais fraca para uma junta mantendo uma pose, um estabilizador resistindo a uma rajada ou um propulsor invertendo o sentido passando por zero. Aplicações que precisam sustentar torque com o motor parado, ou partir sob carga, exigem sensores Hall ou um encoder.
QComo comparar motores entre categorias?
Comparar primeiro a convenção de saída. Categorias que publicam torque no eixo - motores frameless, atuadores robóticos, motores de estabilização e módulos QDD - podem ser colocadas umas contra as outras em Nm nominais e de pico, massa e envelope. Categorias que publicam empuxo - motores de UAV, motores de drone e propulsores subaquáticos - só podem ser comparadas com a hélice, a tensão e o ponto de operação anexados. Converter entre empuxo e torque exige a hélice e o fluido; um valor de torque e um valor em kgf não pertencem à mesma coluna.
QO que limita quão pequeno um motor BLDC pode ser?
Calor e densidade de torque, nessa ordem. A perda no cobre escala com o quadrado da corrente, de modo que reduzir o motor mantendo o torque significa elevar a densidade de corrente e, portanto, a temperatura; o extremo pequeno de cada categoria é limitado pelo que o enrolamento consegue dissipar. O volume de ímã define o torque disponível em primeiro lugar, e é por isso que os menores kits frameless - em torno de 20 g - ficam em frações de Nm, enquanto uma unidade de 700 g alcança vários Nm. Onde a massa é a restrição efetiva, verificar o torque nominal por quilograma e depois confirmar o arranjo térmico com o fabricante.
Recursos oficiais
A documentação do fabricante continua sendo a fonte de referência para convenções de torque, classificações térmicas, unidades de folga e firmware atual. A CubeMars publica suas linhas frameless, de atuadores e de propulsores em cubemars.com, e a T-Motor publica suas linhas de UAV, drone e propulsão em tmotor.com. O ToBMS mantém a camada de descoberta pesquisável e comparável entre as duas.
Para onde ir em seguida
Começar pela categoria que corresponde à tarefa mecânica e depois restringir dentro dela. A linha completa - todos os modelos e especificações lado a lado - está em Produtos; cada uma das sete categorias tem sua própria página: Motores de torque sem carcaça, Atuadores Robóticos, Motores para UAV, Motores para drones, Motores de gimbal, Propulsores Subaquáticos e Atuadores de acionamento quase direto. Filtrar os candidatos por torque, tensão e massa em Selecionar e depois colocar os finalistas frente a frente em Comparar Produtos.
Cada categoria também tem um guia dedicado que vai mais fundo do que esta visão geral: Motores de torque sem carcaça: escolha do kit estator-rotor para juntas, atuadores robóticos, Motores para UAV: como ajustar KV, empuxo e massa à aeronave, Motores para drones: seleção para FPV, asa fixa e VTOL, Motores de gimbal: acionamento direto de baixo KV para plataformas de câmera, propulsores subaquáticos e Atuadores de acionamento quase direto: o que a relação 8:1 oferece. Para aplicações em vez de categorias, as páginas de robôs humanoides, quadrúpedes, ROV e estabilizadores listam os motores já combinados com essas tarefas. E toda a linha de motores CC sem escovas do ToBMS está a um clique da página inicial. Além desses guias por categoria, o lado tripulado dos motores para UAV e drones tem uma comparação própria. Sistemas de propulsão de aeronaves tripuladas: como escolher entre três motores T-Motor U15 coloca o U15 II, o U15XL e o U15XXL lado a lado.
Em resumo: escolher a categoria pela tarefa mecânica, fixar o envelope, escolher o KV a partir da tensão de barramento e da velocidade necessária, dimensionar o torque nominal pelo ciclo de trabalho e o de pico pelo transitório, e decidir desde cedo se a junta precisa sustentar torque em velocidade zero. Todo o resto na especificação de um motor BLDC decorre desses cinco pontos.







