ToBMS - To BLDC Motor Source
Atuadores robóticos

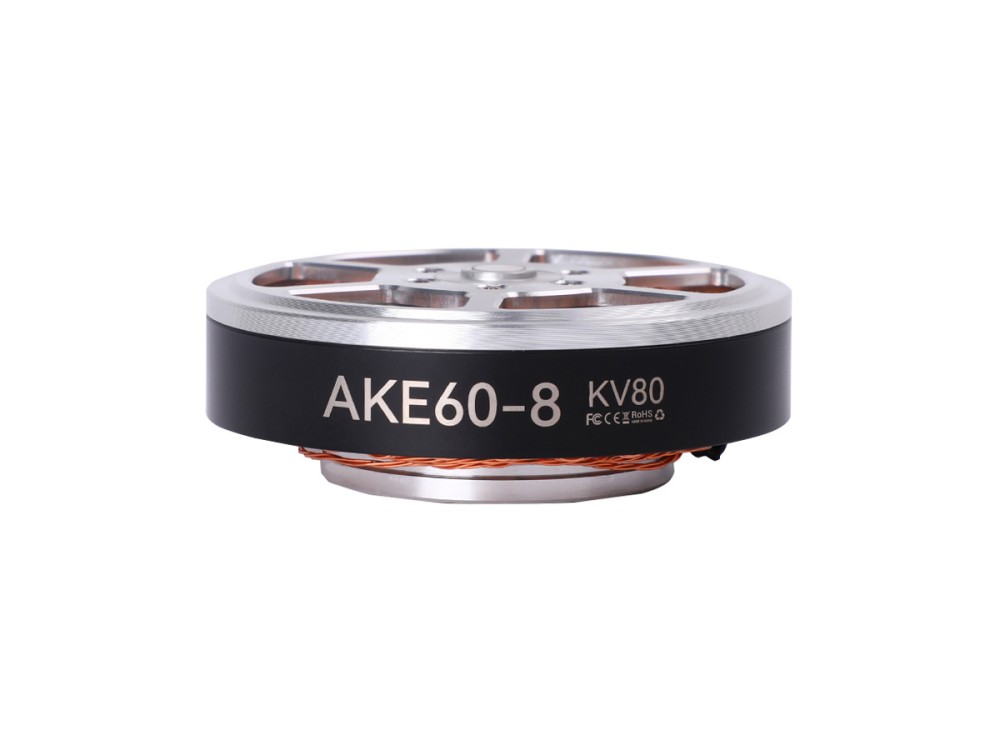
Atuador robótico CubeMars AK45-36 V3.0 KV80

CubeMars
China

O AK45-36 V3.0 combina um motor KV80 com redutor planetário de 36:1 para 24 Nm de pico e 8 Nm nominais em um conjunto de 349 g. Operando a 24 V, é projetado para módulos de junta que exigem alta redução e saída precisa e estável.

Aplicações
Robô quadrúpedeRobô de reabilitaçãoMódulo de juntaBraço de robô colaborativoRobô humanoideExoesqueleto
Site do fabricante
Comprar em lojas globais
Compartilhar este produto

Especificações

Tensão nominal (V)24
Potência nominal (W)33.5
Torque nominal (Nm)8
Corrente nominal (A)2
Rotação nominal (rpm)40
Torque de pico (Nm)24
Corrente de pico (A)6.5
Rotação em vazio (rpm)52
Relação de redução36:1
Peso (g)349
Diâmetro (mm)55
Comprimento (mm)56.5
Pares de polos14
KV (rpm/V)80
Resistência entre fases (mΩ)1800
Indutância entre fases (μH)1100
Folga (°)0.2

※ As especificações apresentadas são valores de referência. As especificações mais recentes devem ser confirmadas com o fabricante.

Descrição

FAQ

O link "Site do fabricante" leva à página oficial do produto da marca, onde é possível comprar on-line ou contatar a equipe de vendas diretamente.
Sim. É um módulo integrado: o motor CC sem escovas, o estágio de redução de 36:1 e a eletrônica do driver são combinados em uma única unidade, sem necessidade de controlador ou conjunto de redutor separados.
Fornece até 24 N·m de torque de pico e 8 N·m contínuos em 24 V, com KV de 80 rpm/V. A tensão do barramento e o envelope de torque da junta devem ser conferidos com esses valores.

Consulta sobre o produto

Mais de CubeMars

Ver fabricante →
Motor de torque sem carcaça CubeMars RO80 KV105 Standard Motores de torque sem carcaça

Motor de torque sem carcaça CubeMars RO80 KV105 Standard

O motor sem carcaça CubeMars RO80 KV105 Standard fornece 4 Nm de pico e 1.3 Nm nominais com 490 W nominais. A unidade de 93 mm e 352 g opera a 48 V e oferece acionamento direto de alto torque para robôs com pernas e módulos de junta de nível industrial.

Tensão nominal (V) 48Potência nominal (W) 490Torque nominal (Nm) 1.3Corrente nominal (A) 15Rotação nominal (rpm) 3600
Detalhes
Motor de torque sem carcaça CubeMars RO40 KV140 Lite Motores de torque sem carcaça

Motor de torque sem carcaça CubeMars RO40 KV140 Lite

O RO40 KV140 Lite é um motor de torque sem carcaça de 60 g com 0.6 Nm de pico e 0.2 Nm nominais em formato compacto de 46 mm. Com 51 W nominais a 24 V, proporciona movimento de acionamento direto responsivo a juntas robóticas leves.

Tensão nominal (V) 24Potência nominal (W) 51Torque nominal (Nm) 0.2Corrente nominal (A) 2.85Rotação nominal (rpm) 2450
Detalhes
Propulsor subaquático CubeMars DW25 Propulsores subaquáticos

Propulsor subaquático CubeMars DW25

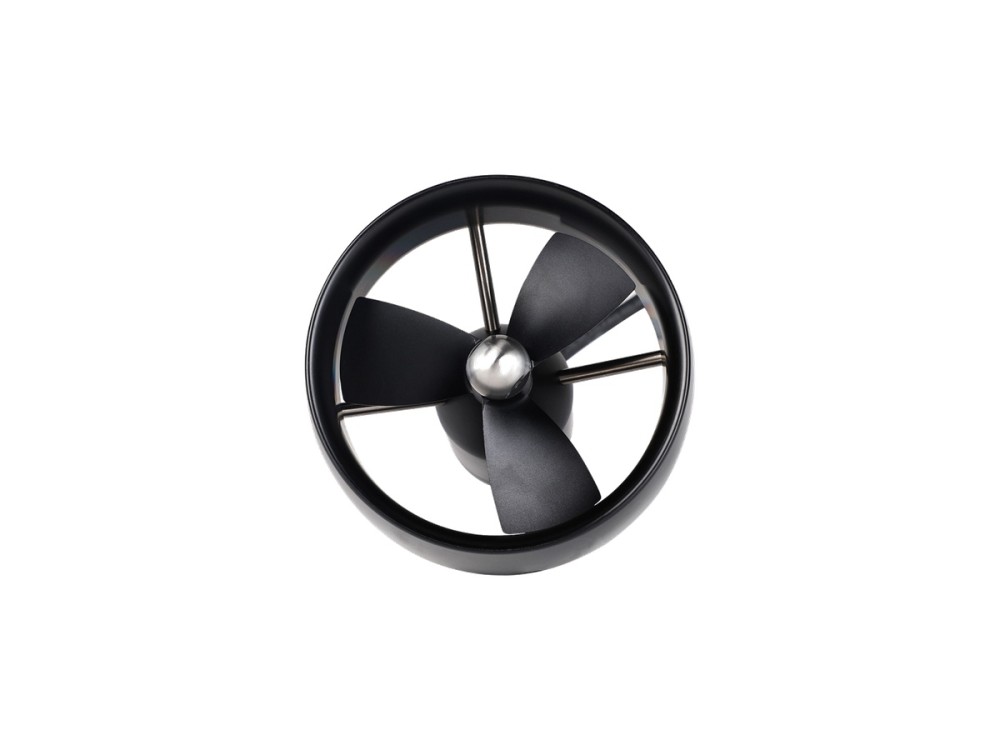
O CubeMars DW25 é o propulsor de destaque da linha DW, com 25 kgf de empuxo e 1315 W nominais a 48 V. A unidade de 1.79 kg fornece propulsão potente e confiável para ROV grandes e veículos subaquáticos pesados.

Tensão nominal (V) 48Potência nominal (W) 1315Peso (g) 1790Diâmetro (mm) 152Comprimento (mm) 191
Detalhes
Motor de gimbal CubeMars GL100 KV10 Motores de gimbal

Motor de gimbal CubeMars GL100 KV10

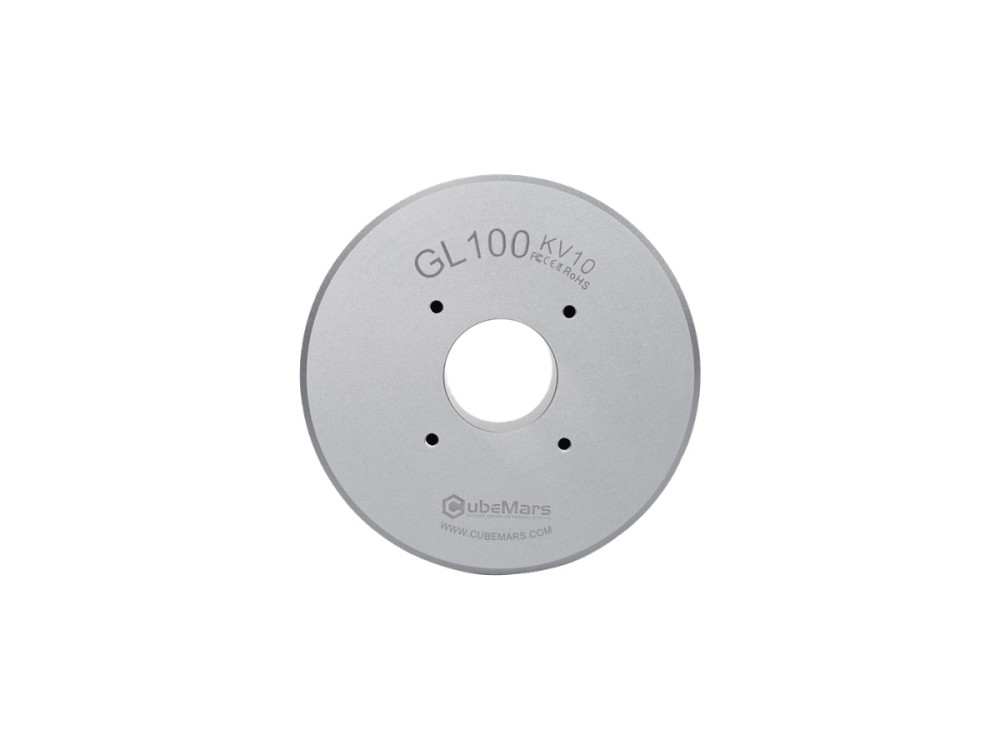
O CubeMars GL100 KV10 é o maior motor de gimbal da linha GL, entregando 7.7 Nm de pico e 3 Nm nominais para cargas pesadas de câmera. A unidade de acionamento direto de 107 mm e 698 g a 24 V estabiliza gimbals de nível cinematográfico.

Tensão nominal (V) 24Potência nominal (W) 41Torque nominal (Nm) 3Corrente nominal (A) 2.9Rotação nominal (rpm) 130
Detalhes
Atuador robótico CubeMars AK80-8 KV60 Atuadores robóticos

Atuador robótico CubeMars AK80-8 KV60

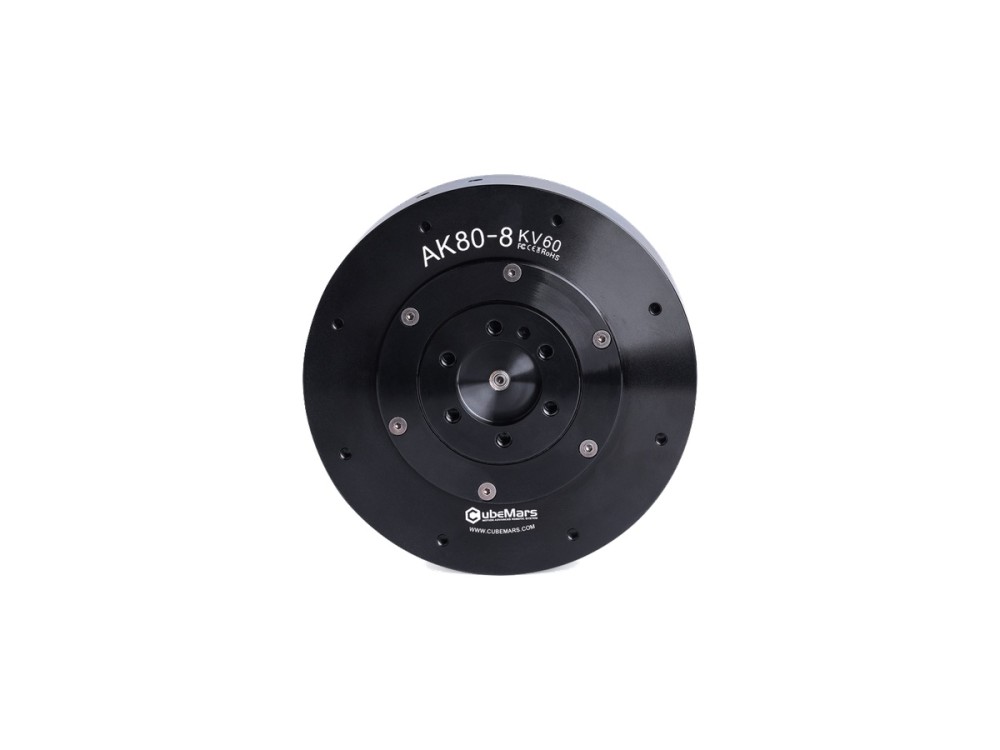
O atuador CubeMars AK80-8 integra um redutor de 8:1 para 25 Nm de pico e 10 Nm nominais, com 230 W nominais em barramento de 48 V. A unidade de 570 g é amplamente usada em exoesqueletos, quadrúpedes e juntas de robôs colaborativos.

Tensão nominal (V) 48Potência nominal (W) 230Torque nominal (Nm) 10Corrente nominal (A) 6.9Rotação nominal (rpm) 243
Detalhes
Motor de torque sem carcaça CubeMars RO100 KV55 Standard Motores de torque sem carcaça

Motor de torque sem carcaça CubeMars RO100 KV55 Standard

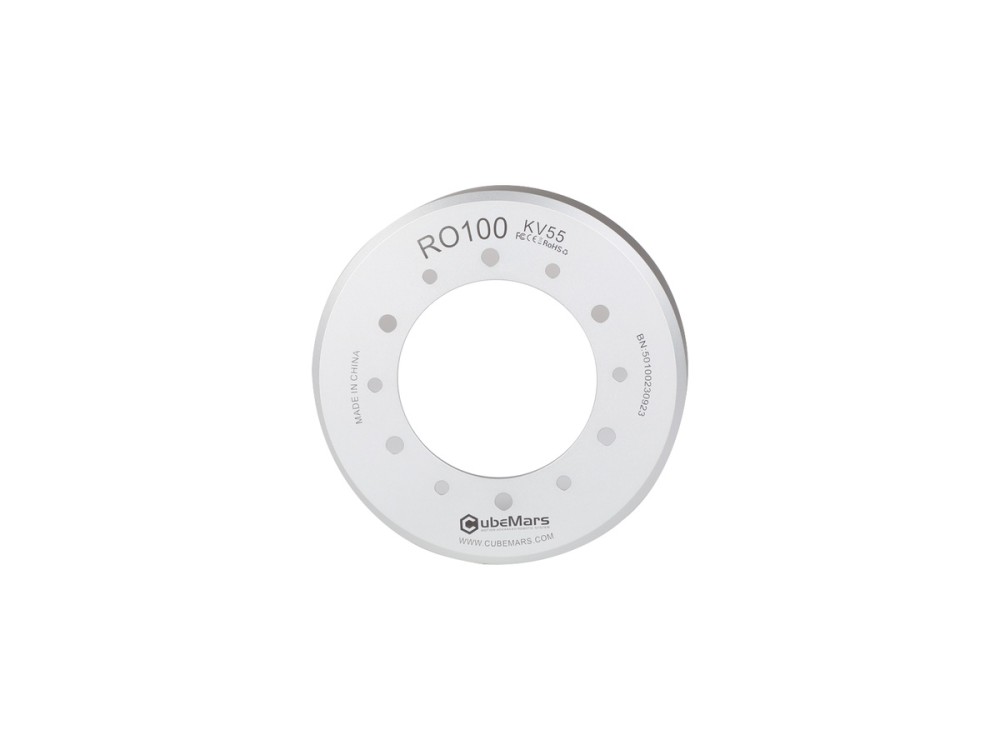
O RO100 KV55 Standard reúne os maiores números da linha RO: 12 Nm de pico e 4 Nm nominais, além de 838 W nominais a 48 V. A construção sem carcaça de 113 mm e 710 g é feita para aplicações exigentes em humanoides, quadrúpedes e juntas de serviço pesado.

Tensão nominal (V) 48Potência nominal (W) 838Torque nominal (Nm) 4Corrente nominal (A) 20Rotação nominal (rpm) 2000
Detalhes
Motor de torque sem carcaça CubeMars RI20 KV600 Motores de torque sem carcaça

Motor de torque sem carcaça CubeMars RI20 KV600

O CubeMars RI20 KV600 é um motor de torque sem carcaça de rotor interno ultracompacto, com apenas 20 g e 25 mm de diâmetro. Entrega 0.072 Nm de pico e 0.024 Nm nominais em até 18 W, indicado para robôs de reabilitação, módulos de junta e braços robóticos compactos.

Tensão nominal (V) 16Potência nominal (W) 18Torque nominal (Nm) 0.024Corrente nominal (A) 1.47Rotação nominal (rpm) 7452
Detalhes
Atuador de acionamento quase direto CubeMars AKE60-8 KV80 Atuadores de acionamento quase direto

Atuador de acionamento quase direto CubeMars AKE60-8 KV80

O AKE60-8 KV80 oferece 12.5 Nm de pico e 5 Nm nominais por meio de um estágio planetário de 8:1 a 24 V, com apenas 260 g. O projeto de acionamento quase direto garante baixa inércia e conformidade para juntas compactas de humanoides e exoesqueletos.

Tensão nominal (V) 24Potência nominal (W) 95Torque nominal (Nm) 5Corrente nominal (A) 4.8Rotação nominal (rpm) 180
Detalhes
Atuador robótico CubeMars AK40-10 V3.0 KV170 Atuadores robóticos

Atuador robótico CubeMars AK40-10 V3.0 KV170

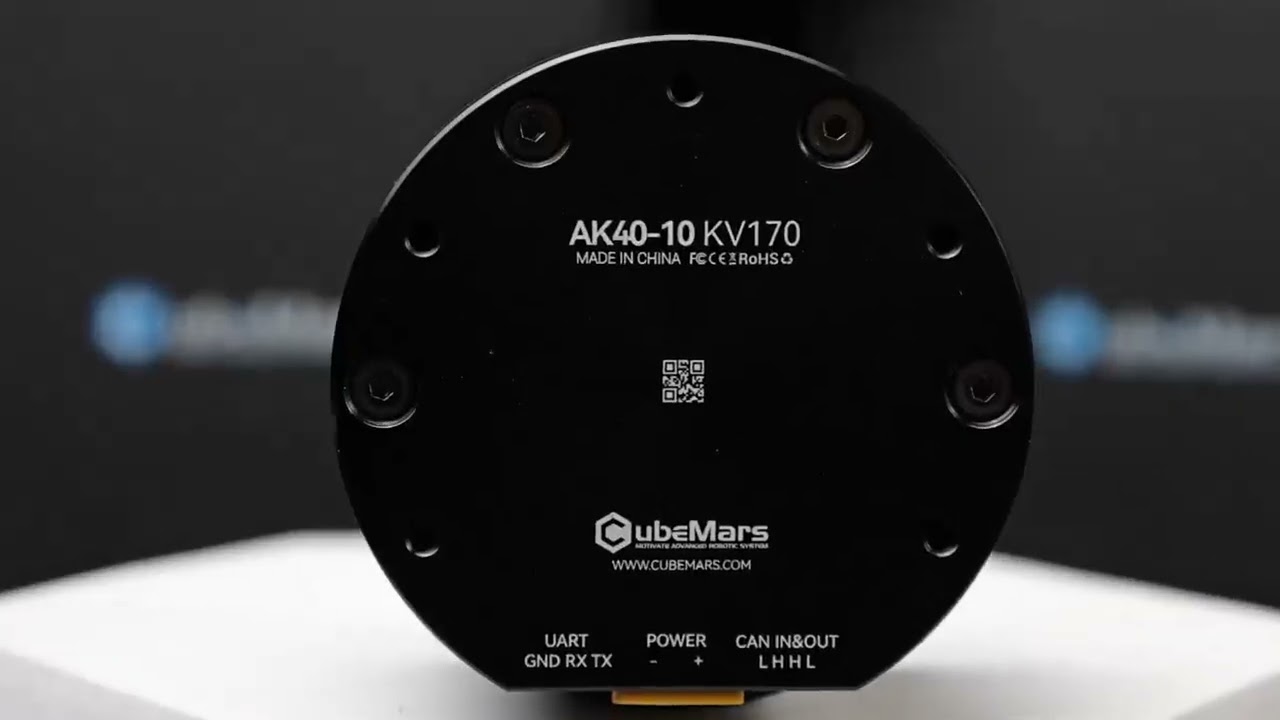
O AK40-10 V3.0 é um atuador robótico ultraleve de 190 g que integra motor BLDC, redutor planetário de 10:1 e driver. Fornece 4.1 Nm de pico e 1.3 Nm nominais a 24 V, indicado para braços robóticos ágeis e módulos de junta compactos.

Tensão nominal (V) 24Potência nominal (W) 50Torque nominal (Nm) 1.3Corrente nominal (A) 2.7Rotação nominal (rpm) 370
Detalhes
Atuador robótico CubeMars AK45-10 V3.0 KV75 Atuadores robóticos

Atuador robótico CubeMars AK45-10 V3.0 KV75

O atuador CubeMars AK45-10 V3.0 entrega 7 Nm de pico e 2.5 Nm nominais por meio de um redutor de 10:1, com 262 g e 53 mm de diâmetro. Com 39 W nominais em barramento de 24 V, atende juntas compactas de robôs e exoesqueletos de reabilitação.

Tensão nominal (V) 24Potência nominal (W) 39Torque nominal (Nm) 2.5Corrente nominal (A) 1.9Rotação nominal (rpm) 120
Detalhes
Motor de torque inrunner sem carcaça CubeMars RI50 KV100 Motores de torque sem carcaça

Motor de torque inrunner sem carcaça CubeMars RI50 KV100

O RI50 KV100 é um motor de torque inrunner sem carcaça construído para sistemas de 24-48 V. Em um conjunto de 54 mm e 181 g, produz 1.67 Nm de pico e 0.58 Nm nominais com 66 W nominais, atendendo robôs quadrúpedes, exoesqueletos, AGV e juntas de braços robóticos.

Tensão nominal (V) 24/36/48Potência nominal (W) 66Torque nominal (Nm) 0.58Corrente nominal (A) 4.8Rotação nominal (rpm) 1090/1860/2600
Detalhes
Atuador robótico CubeMars AK60-6 V1.1 KV140 Atuadores robóticos

Atuador robótico CubeMars AK60-6 V1.1 KV140

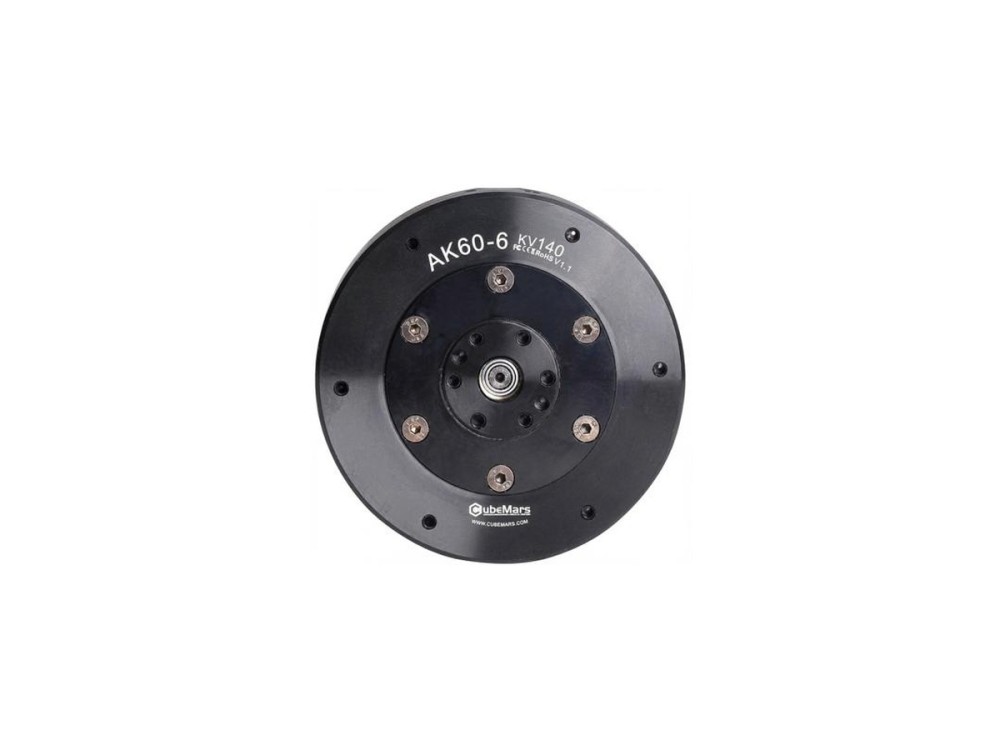
O AK60-6 V1.1 KV140 oferece 9 Nm de pico e 3 Nm nominais com 130 W nominais a 24 V, alcançando 560 rpm em vazio. O corpo integrado de 368 g com redutor de 6:1 atende juntas ágeis em braços de bancada e pequenos robôs com pernas.

Tensão nominal (V) 24Potência nominal (W) 130Torque nominal (Nm) 3Corrente nominal (A) 6.5Rotação nominal (rpm) 420
Detalhes

Artigos relacionados

Todos os artigos →
Como escolher um módulo de junta: cinco atuadores CubeMars de 190 g a 1.4 kg

Como escolher um módulo de junta: cinco atuadores CubeMars de 190 g a 1.4 kg

Guia de seleção de módulos de junta: cinco atuadores CubeMars de 190 g a 1.4 kg ···

Ler mais →
Como escolher um motor BLDC para robô de reabilitação

Como escolher um motor BLDC para robô de reabilitação

Guia de seleção de motor BLDC para robô de reabilitação: torque contínuo, retroa···

Ler mais →

Vídeos relacionados

Todos os vídeos →
Módulos de potência CubeMars AK explicados: AK40-10, AK45-10 e AK45-36 00:44

Módulos de potência CubeMars AK explicados: AK40-10, AK45-10 e AK45-36

Como os módulos de potência CubeMars AK (AK40-10, AK45-10, AK45-36) reúnem motor···

Assistir →
Como a CubeMars fabrica engrenagens de precisão para atuadores robóticos 02:01

Como a CubeMars fabrica engrenagens de precisão para atuadores robóticos

O vídeo oficial da CubeMars acompanha a produção de engrenagens de precisão para···

Assistir →

Produtos relacionados em Atuadores robóticos

Explorar categoria →
Atuador robótico CubeMars AK40-10 V3.0 KV170 Atuadores robóticos

Atuador robótico CubeMars AK40-10 V3.0 KV170

O AK40-10 V3.0 é um atuador robótico ultraleve de 190 g que integra motor BLDC, redutor planetário de 10:1 e driver. Fornece 4.1 Nm de pico e 1.3 Nm nominais a 24 V, indicado para braços robóticos ágeis e módulos de junta compactos.

Tensão nominal (V) 24Potência nominal (W) 50Torque nominal (Nm) 1.3Corrente nominal (A) 2.7Rotação nominal (rpm) 370
Detalhes
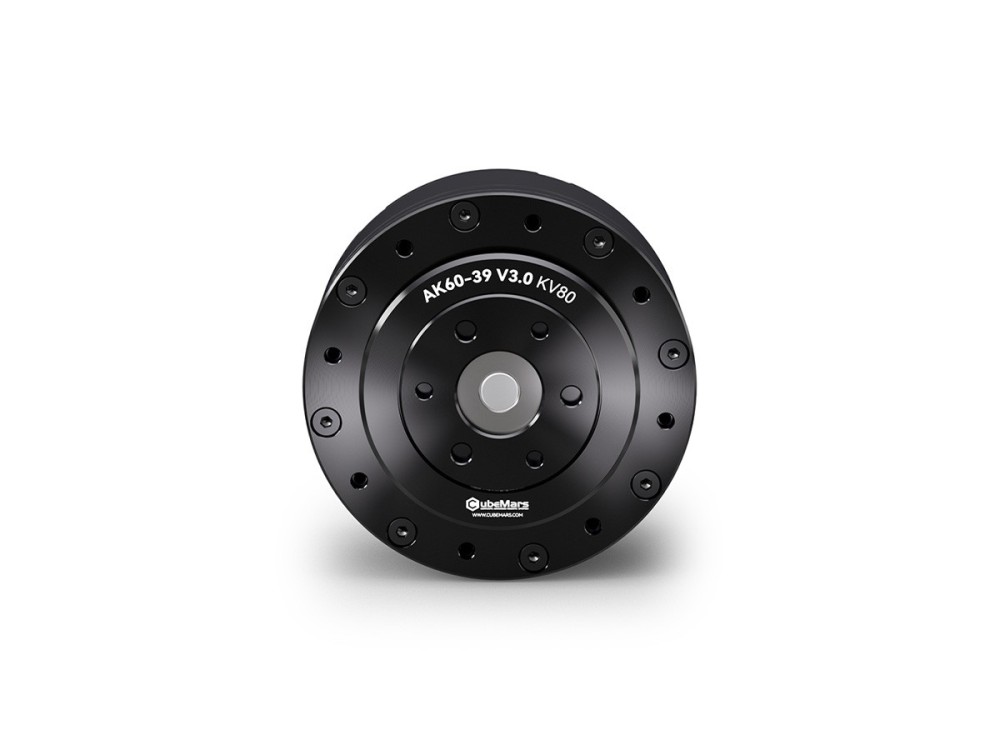
Atuador robótico CubeMars AK60-39 V3.0 KV80 Atuadores robóticos

Atuador robótico CubeMars AK60-39 V3.0 KV80

O AK60-39 V3.0 combina um motor KV80 com redutor de 39:1 para 72 Nm de pico e 24 Nm nominais, com 176 W nominais a 48 V. Com 750 g, é construído para juntas de suporte de carga em robôs com pernas e manipuladores industriais.

Tensão nominal (V) 48Potência nominal (W) 176Torque nominal (Nm) 24Corrente nominal (A) 4.5Rotação nominal (rpm) 70
Detalhes
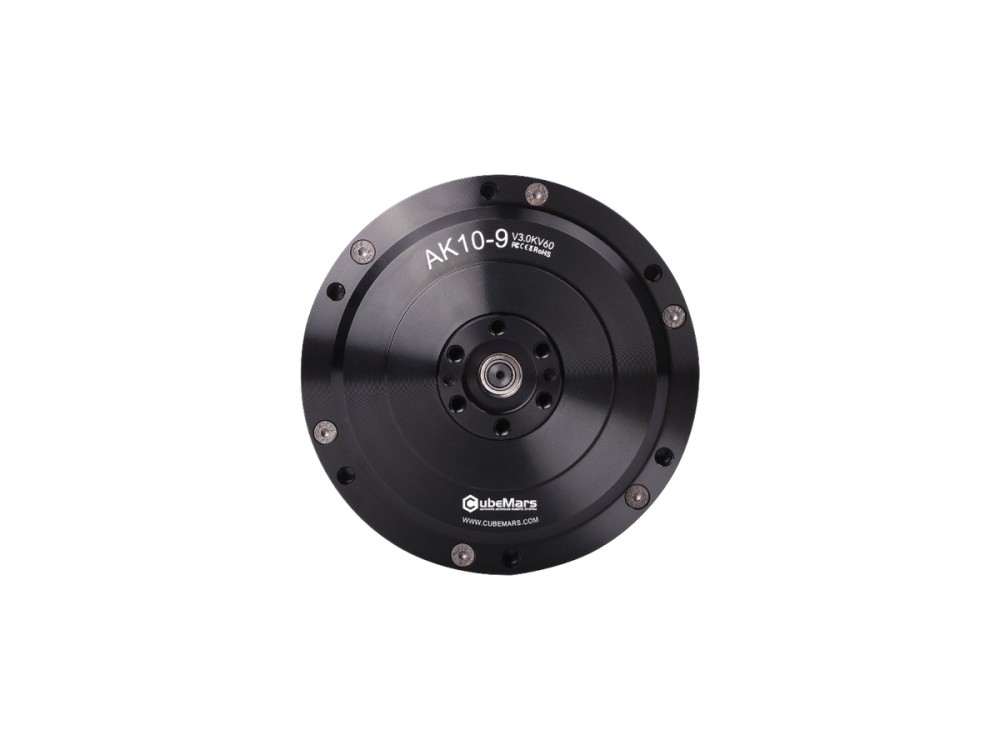
Atuador robótico CubeMars AK10-9 V3.0 KV60 Atuadores robóticos

Atuador robótico CubeMars AK10-9 V3.0 KV60

O AK10-9 V3.0 integra motor BLDC de alto torque, redutor planetário de 9:1 e driver com dois encoders. Fornece 53 Nm de pico e 18 Nm nominais com 442 W nominais a 48 V, sendo uma escolha consolidada para pernas de humanoides e braços de robôs.

Tensão nominal (V) 48Potência nominal (W) 442Torque nominal (Nm) 18Corrente nominal (A) 10.7Rotação nominal (rpm) 235
Detalhes
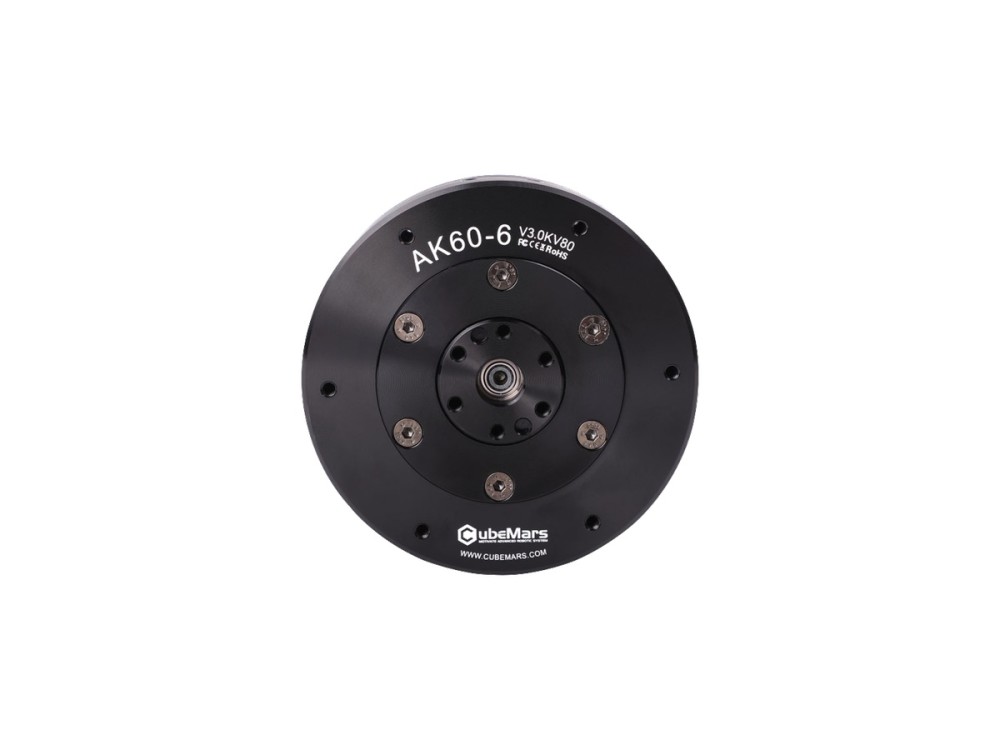
Atuador robótico CubeMars AK60-6 V3.0 KV80 Atuadores robóticos

Atuador robótico CubeMars AK60-6 V3.0 KV80

O atuador CubeMars AK60-6 V3.0 entrega 9 Nm de pico e 3 Nm nominais por meio de um estágio compacto de 6:1, com 74 W nominais em 24/48 V. Com 380 g e 79 mm, atende braços robóticos leves, módulos de junta pequenos e quadrúpedes compactos.

Tensão nominal (V) 24/48Potência nominal (W) 74Torque nominal (Nm) 3Corrente nominal (A) 3.8Rotação nominal (rpm) 233/490
Detalhes
Atuador de eixo vazado CubeMars AKH70-48 V1.0 KV41 Atuadores robóticos

Atuador de eixo vazado CubeMars AKH70-48 V1.0 KV41

O atuador planetário de eixo vazado AKH70-48 V1.0 entrega 222 Nm de pico e 74 Nm nominais por meio de um redutor de 48:1 a 48 V. Com 1.4 kg e passagem de cabos, aciona robôs com pernas de grande porte, acionamentos de AGV e módulos de junta grandes.

Tensão nominal (V) 48Potência nominal (W) 217Torque nominal (Nm) 74Corrente nominal (A) 6Rotação nominal (rpm) 28
Detalhes
Atuador robótico CubeMars AK80-64 KV80 Atuadores robóticos

Atuador robótico CubeMars AK80-64 KV80

O atuador CubeMars AK80-64 monta um motor KV80 em redutor planetário de 64:1, produzindo 120 Nm de pico e 48 Nm nominais em um corpo de 850 g. Aceita 24/48 V e destina-se a juntas de alta carga em robôs com pernas e manipuladores pesados.

Tensão nominal (V) 24/48Potência nominal (W) 220Torque nominal (Nm) 48Corrente nominal (A) 7Rotação nominal (rpm) 23/48
Detalhes
Atuador robótico CubeMars AK70-9 V3.0 KV60 Atuadores robóticos

Atuador robótico CubeMars AK70-9 V3.0 KV60

O CubeMars AK70-9 V3.0 fornece 29.2 Nm de pico e 8.5 Nm nominais por meio de um redutor de 9:1, com 231 W nominais a 48 V. A carcaça de 89 mm e 540 g integra dois encoders para pernas de humanoides, exoesqueletos e juntas de braços.

Tensão nominal (V) 48Potência nominal (W) 231Torque nominal (Nm) 8.5Corrente nominal (A) 6.25Rotação nominal (rpm) 260
Detalhes
Atuador robótico CubeMars AK80-8 KV60 Atuadores robóticos

Atuador robótico CubeMars AK80-8 KV60

O atuador CubeMars AK80-8 integra um redutor de 8:1 para 25 Nm de pico e 10 Nm nominais, com 230 W nominais em barramento de 48 V. A unidade de 570 g é amplamente usada em exoesqueletos, quadrúpedes e juntas de robôs colaborativos.

Tensão nominal (V) 48Potência nominal (W) 230Torque nominal (Nm) 10Corrente nominal (A) 6.9Rotação nominal (rpm) 243
Detalhes
Atuador de eixo vazado CubeMars AKH70-16 V1.0 KV41 Atuadores robóticos

Atuador de eixo vazado CubeMars AKH70-16 V1.0 KV41

O CubeMars AKH70-16 V1.0 combina eixo vazado com estágio planetário de 16:1 para 78 Nm de pico e 26 Nm nominais. O atuador de 879 g opera a 48 V e atende joelhos de quadrúpedes, juntas de braços robóticos e acionamentos com rodas que exigem roteamento interno de cabos.

Tensão nominal (V) 48Potência nominal (W) 245Torque nominal (Nm) 26Corrente nominal (A) 6.5Rotação nominal (rpm) 90
Detalhes
Atuador robótico CubeMars AKA60-6 KV80 Atuadores robóticos

Atuador robótico CubeMars AKA60-6 KV80

Projetado para robôs com rodas e AGV, o atuador AKA60-6 KV80 fornece 9 Nm de pico e 3 Nm nominais por meio de um redutor de 6:1 com capacidade de carga radial reforçada. Pesa 460 g, opera em 24/48 V e entrega 62 W nominais.

Tensão nominal (V) 24/48Potência nominal (W) 62Torque nominal (Nm) 3Corrente nominal (A) 4Rotação nominal (rpm) 200/400
Detalhes
Atuador robótico CubeMars AK45-36 V3.0 KV80 Atuadores robóticos

Atuador robótico CubeMars AK45-36 V3.0 KV80

O AK45-36 V3.0 combina um motor KV80 com redutor planetário de 36:1 para 24 Nm de pico e 8 Nm nominais em um conjunto de 349 g. Operando a 24 V, é projetado para módulos de junta que exigem alta redução e saída precisa e estável.

Tensão nominal (V) 24Potência nominal (W) 33.5Torque nominal (Nm) 8Corrente nominal (A) 2Rotação nominal (rpm) 40
Detalhes
Atuador robótico CubeMars AK10-9 V2.0 KV60 Atuadores robóticos

Atuador robótico CubeMars AK10-9 V2.0 KV60

O atuador robótico CubeMars AK10-9 V2.0 fornece 48 Nm de pico e 18 Nm nominais por meio de um redutor de 9:1, com dois encoders e flexibilidade de 24/48 V. Com 960 g, atende robôs humanoides, exoesqueletos e módulos de junta de precisão.

Tensão nominal (V) 24/48Potência nominal (W) 430Torque nominal (Nm) 18Corrente nominal (A) 10.6Rotação nominal (rpm) 109/228
Detalhes

Fabricantes relacionados

Todos os fabricantes →
Comparar agora