CubeMars SW12 Unterwasser-Thruster
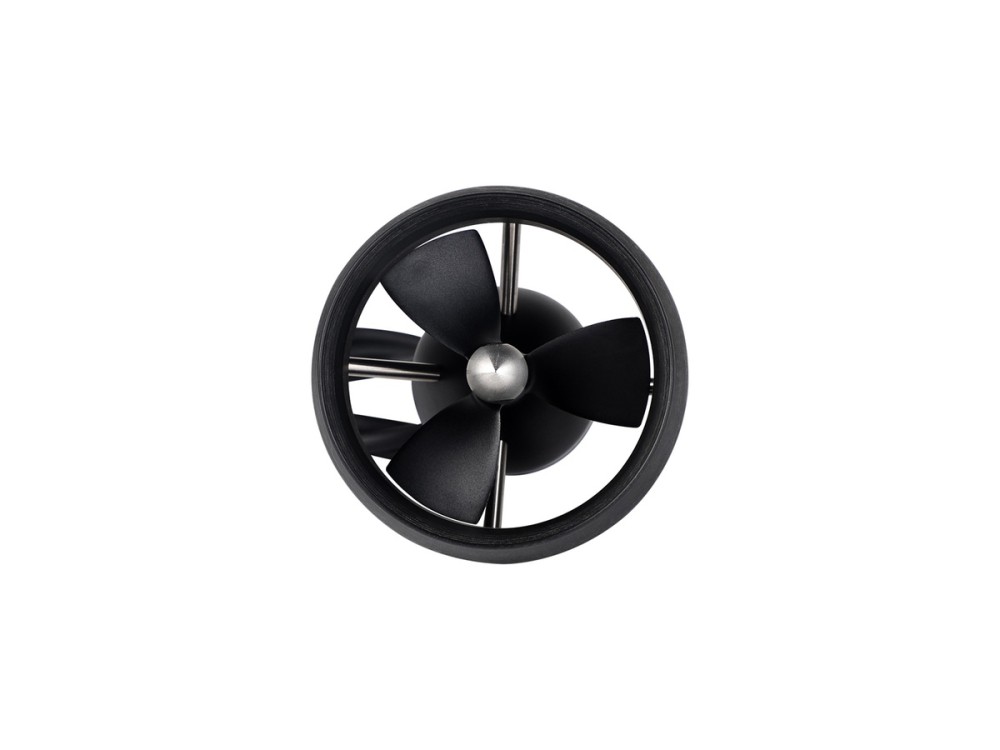
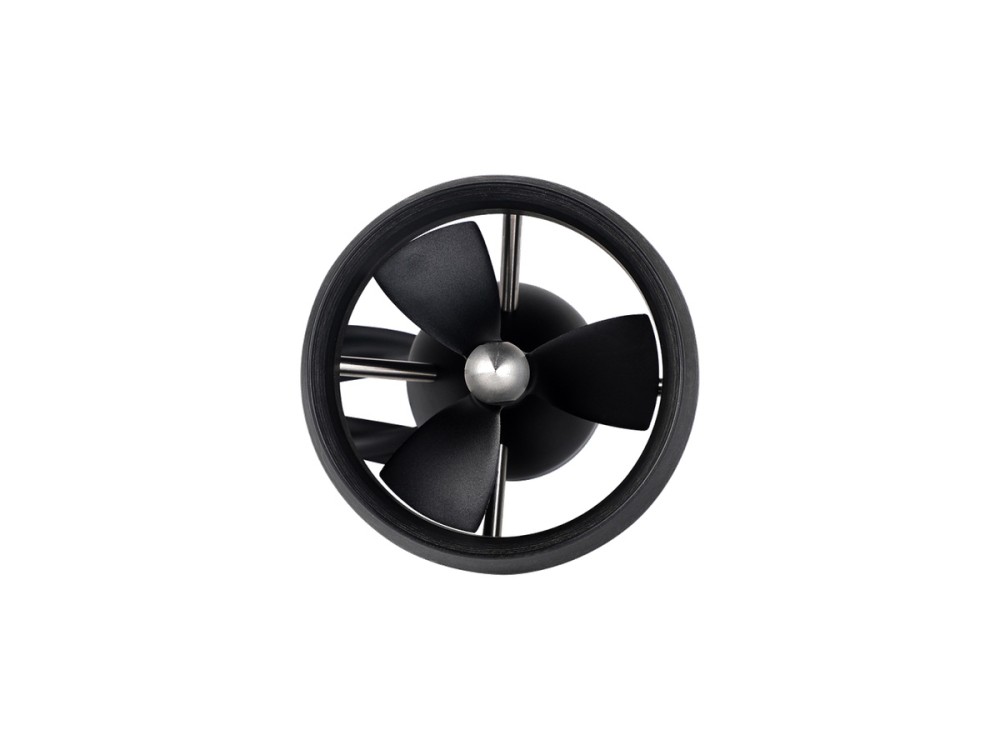
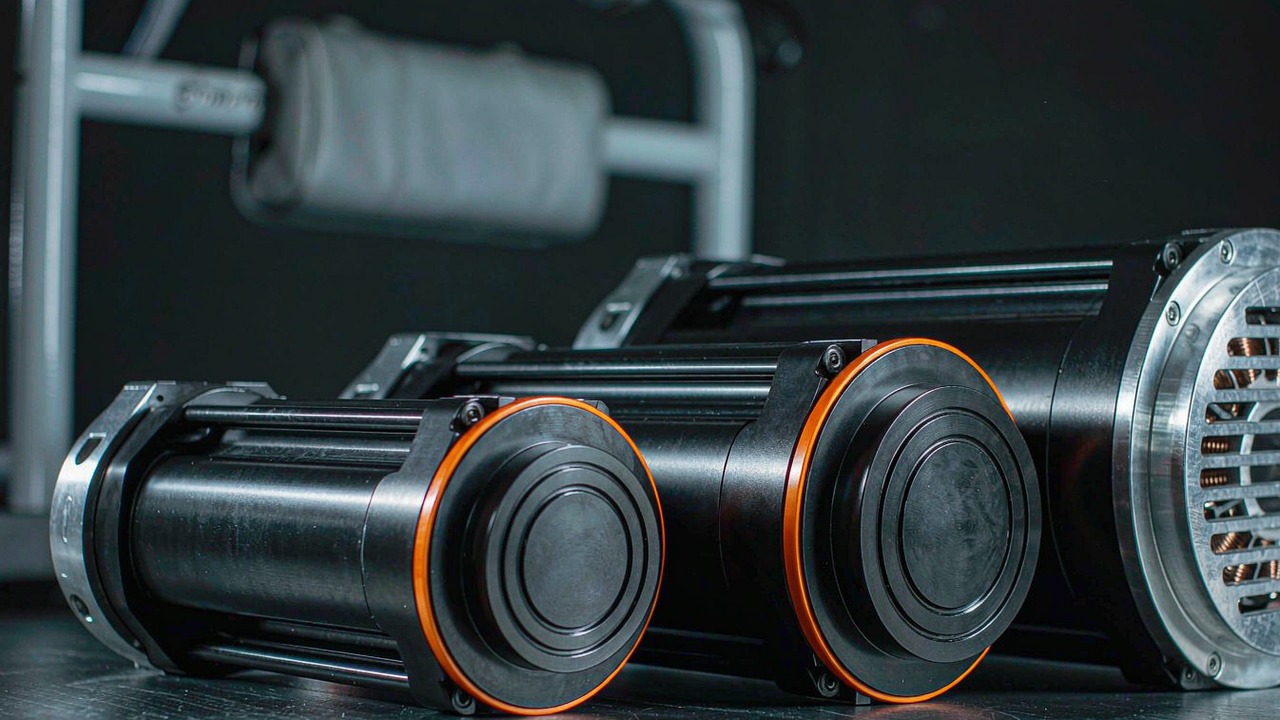
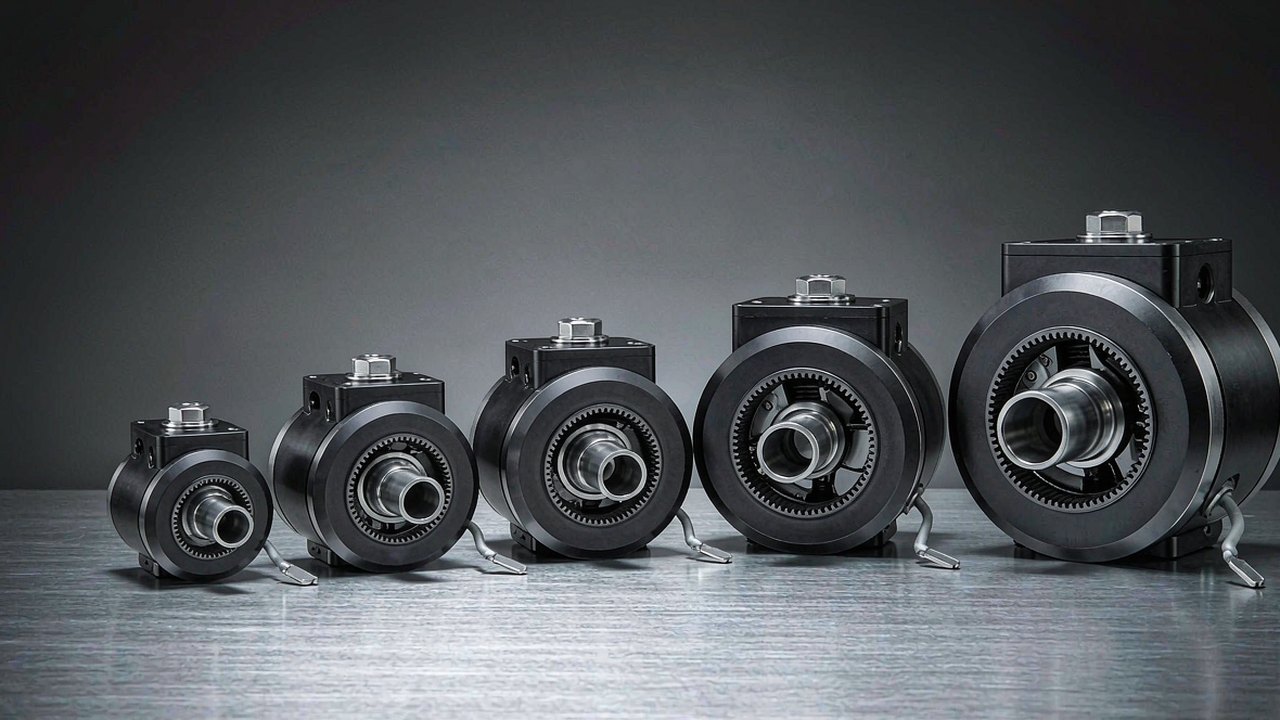
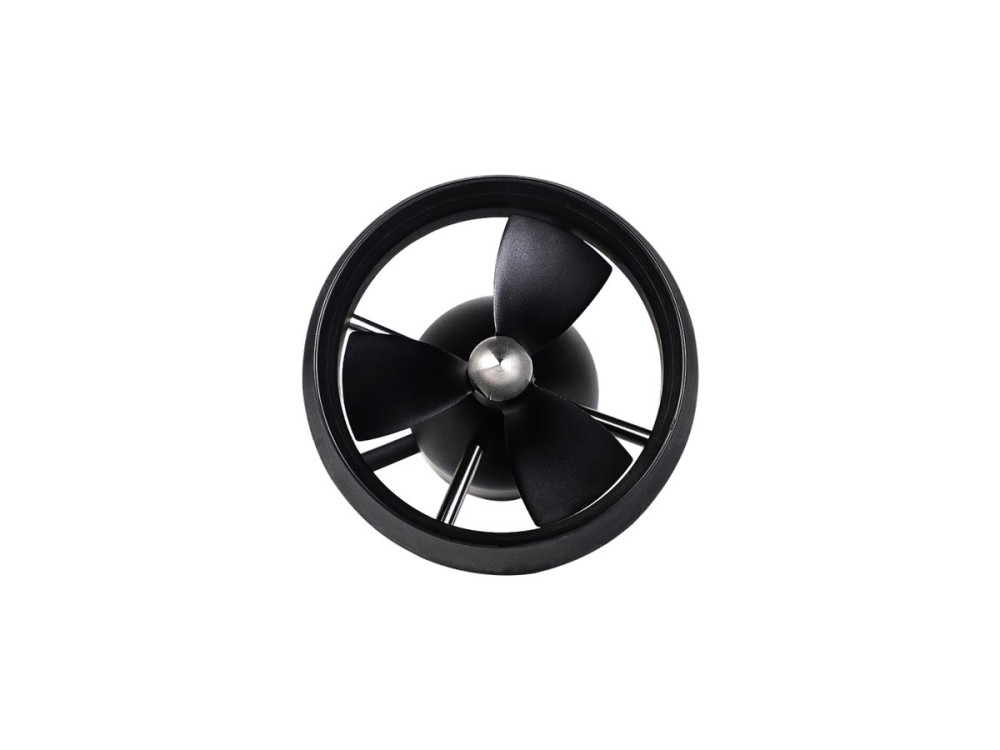
Der Unterwasser-Thruster CubeMars SW12 liefert 12 kgf Schub oder mehr bei 520 W Nennleistung an 48 V. Mit 1.18 kg Masse bietet er effizienten, korrosionsbeständigen Antrieb für ROV der Inspektionsklasse.
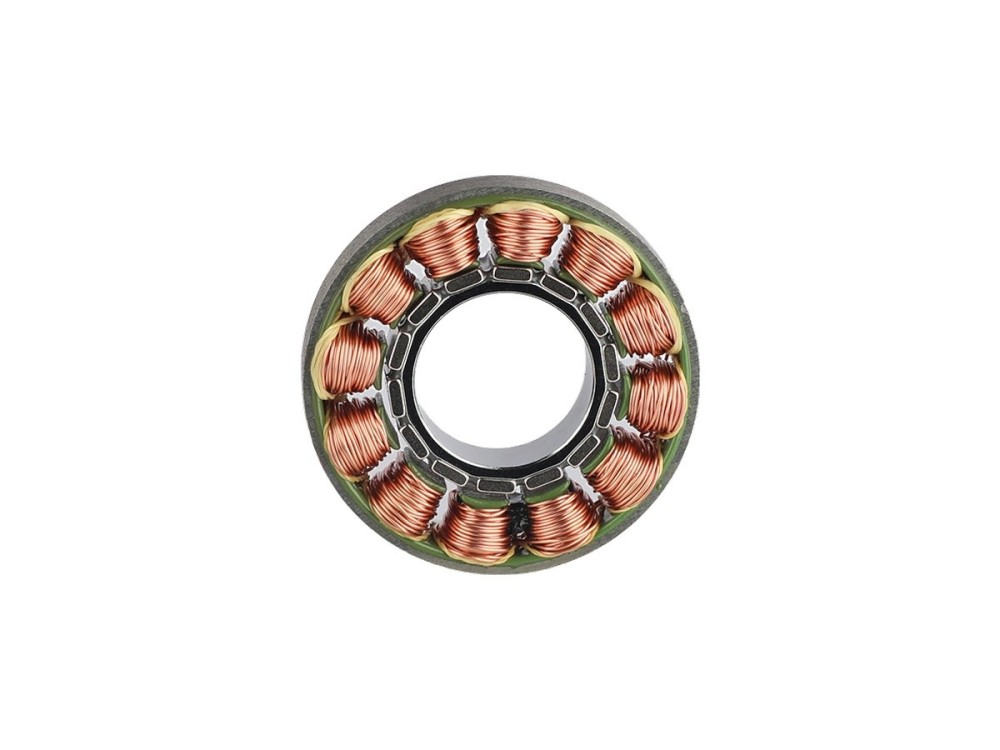
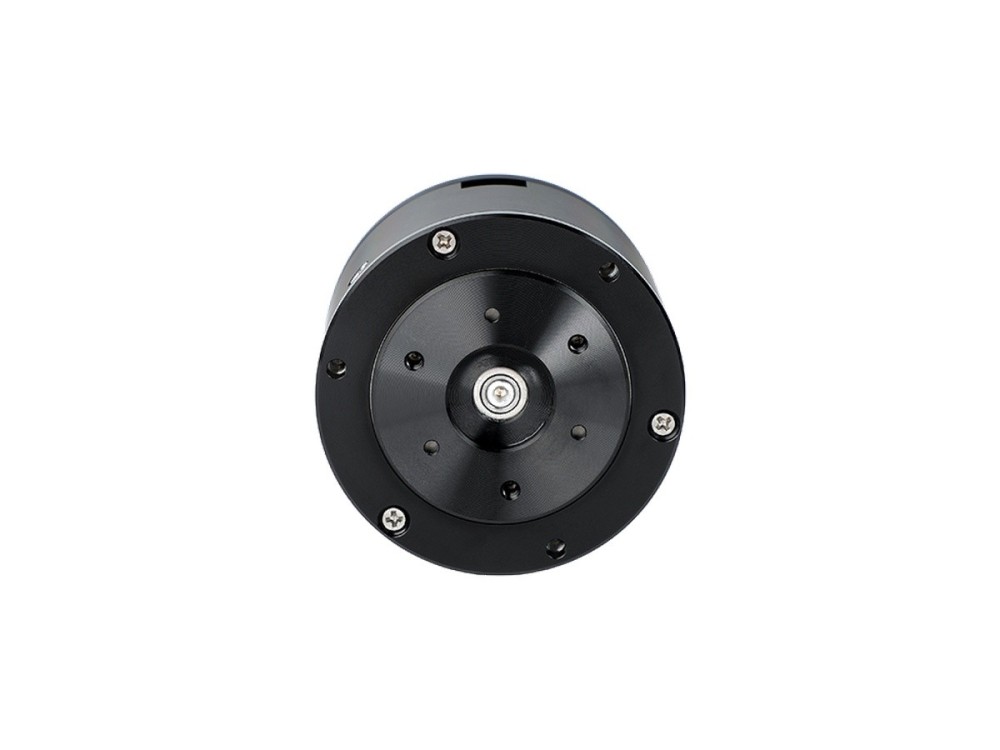
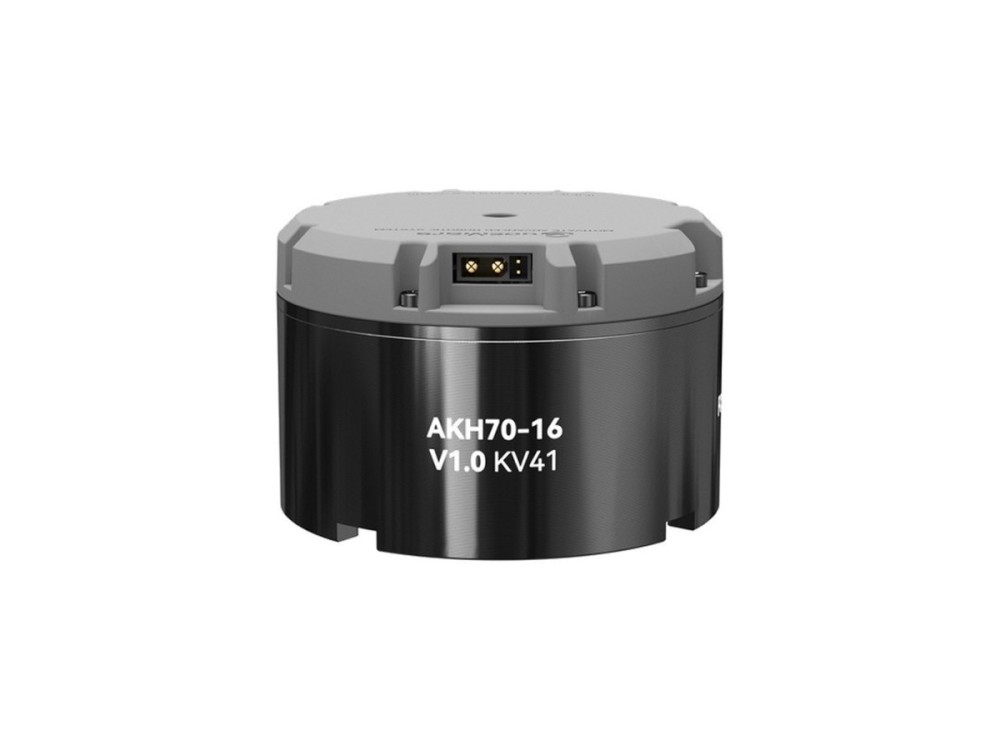
Der CubeMars AKH70-16 V1.0 verbindet eine Hohlwelle mit einer 16:1-Planetenstufe zu 78 Nm Spitzen- und 26 Nm Nenndrehmoment. Der 879-g-Aktuator läuft an 48 V und passt zu Quadruped-Kniegelenken, Roboterarmgelenken und Radantrieben mit interner Kabelführung.
※ Die angegebenen Spezifikationen sind Referenzwerte. Die neuesten Spezifikationen sind beim jeweiligen Hersteller zu erfragen.
Der Unterwasser-Thruster CubeMars SW12 liefert 12 kgf Schub oder mehr bei 520 W Nennleistung an 48 V. Mit 1.18 kg Masse bietet er effizienten, korrosionsbeständigen Antrieb für ROV der Inspektionsklasse.
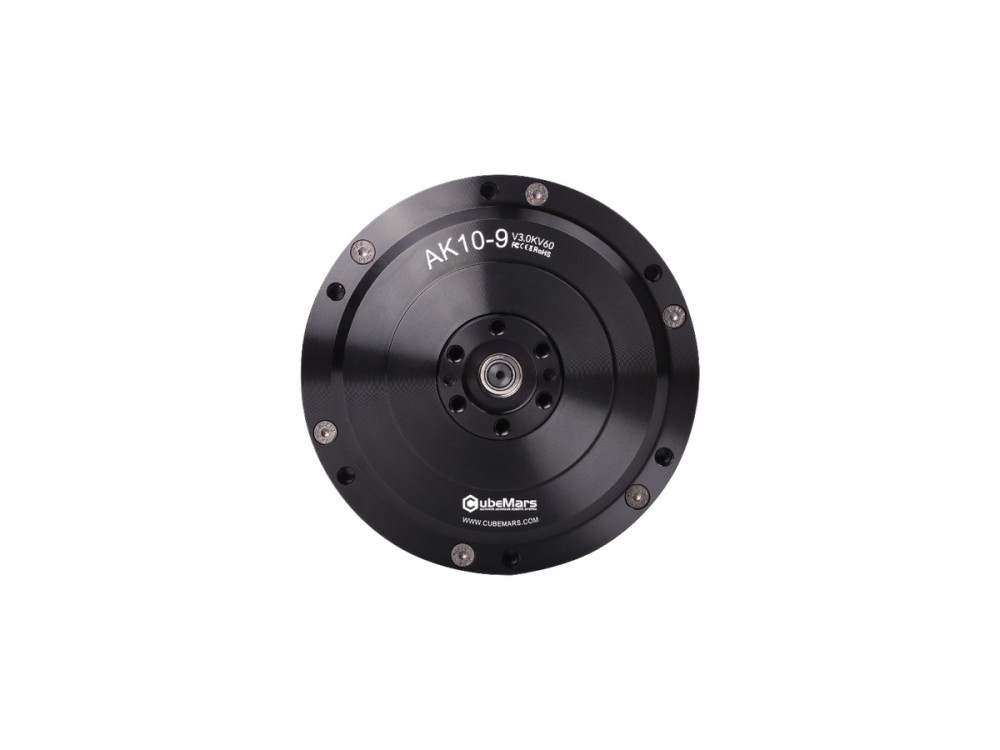
Der AK10-9 V3.0 integriert einen drehmomentstarken BLDC-Motor, ein 9:1-Planetengetriebe und einen Regler mit zwei Encodern. Er gibt 53 Nm Spitzen- und 18 Nm Nenndrehmoment bei 442 W Nennleistung an 48 V ab und ist eine bewährte Wahl für humanoide Beine und Roboterarme.
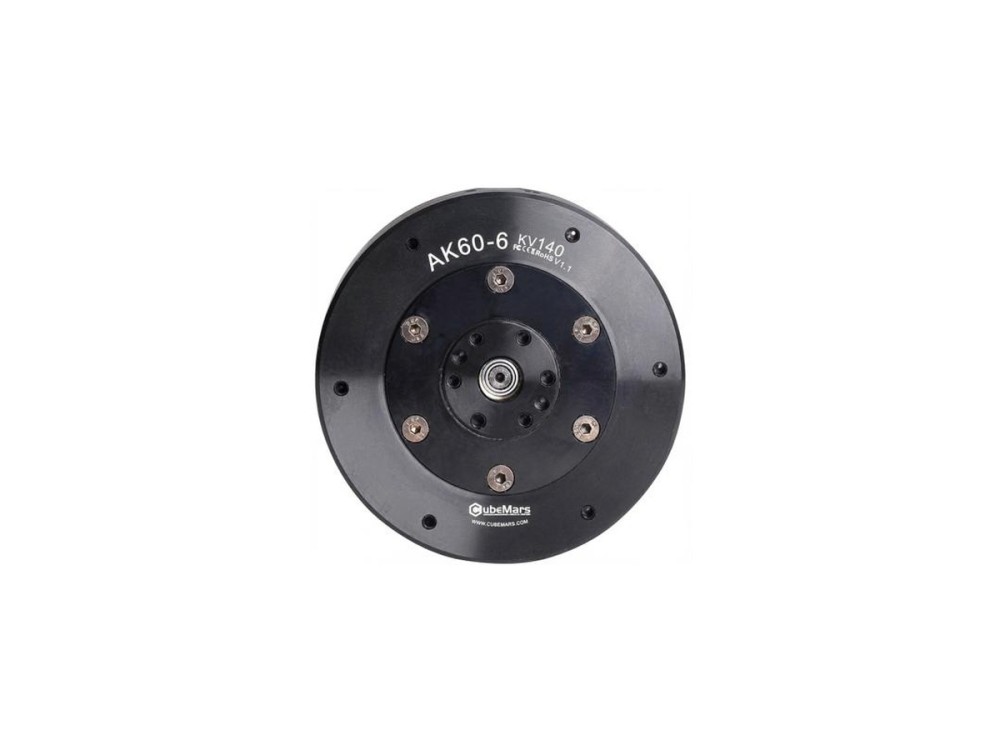
Der AK60-6 V1.1 KV140 bietet 9 Nm Spitzen- und 3 Nm Nenndrehmoment bei 130 W Nennleistung an 24 V und erreicht 560 rpm im Leerlauf. Das integrierte 368-g-Gehäuse mit 6:1-Getriebe passt zu flinken Gelenken in Desktop-Armen und kleinen Laufrobotern.
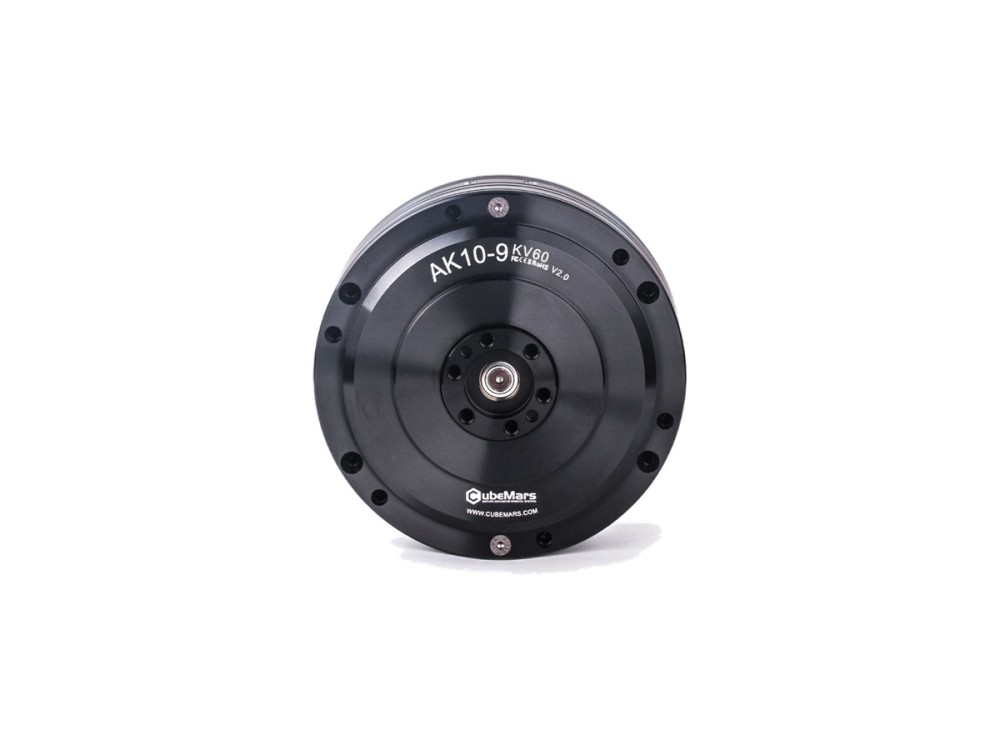
Der Roboteraktuator CubeMars AK10-9 V2.0 liefert über ein 9:1-Getriebe 48 Nm Spitzen- und 18 Nm Nenndrehmoment, mit zwei Encodern und wahlweise 24/48 V. Mit 960 g dient er humanoiden Robotern, Exoskeletten und präzisen Gelenkmodulen.
Der Unterwasser-Thruster DW10 liefert 10 kgf Schub bei 540 W Nennleistung an 36 V in einem 100-mm-Gehäuse mit 840 g. Effizient und leise, eignet er sich für ROV-Manövrierbetrieb und kleine Unterwasserfahrzeuge.
Der CubeMars DW15 Thruster liefert 15 kgf Schub bei 750 W Nennleistung an 48 V in einem 131-mm-Gehäuse mit 1.26 kg. Für anspruchsvolle ROV-Missionen gebaut, bringt er Schub, Wirkungsgrad und Lebensdauer in Einklang.
Der rahmenlose Drehmomentmotor CubeMars RI30 KV260 bringt 0.23 Nm Spitzen- und 0.076 Nm Nenndrehmoment in einem 38-mm-Paket mit 40 g unter. Mit 33 W Nennleistung bei 24 V passt er zu kompakten Gelenkmodulen, kollaborativen Roboterarmen und Rehabilitationsgeräten mit ruhigem, präzisem Drehmoment.
Der AK40-10 V3.0 ist ein ultraleichter Roboteraktuator mit 190 g, der BLDC-Motor, 10:1-Planetengetriebe und Regler integriert. Er liefert 4.1 Nm Spitzen- und 1.3 Nm Nenndrehmoment bei 24 V und eignet sich für feinfühlige Roboterarme und kleine Gelenkmodule.
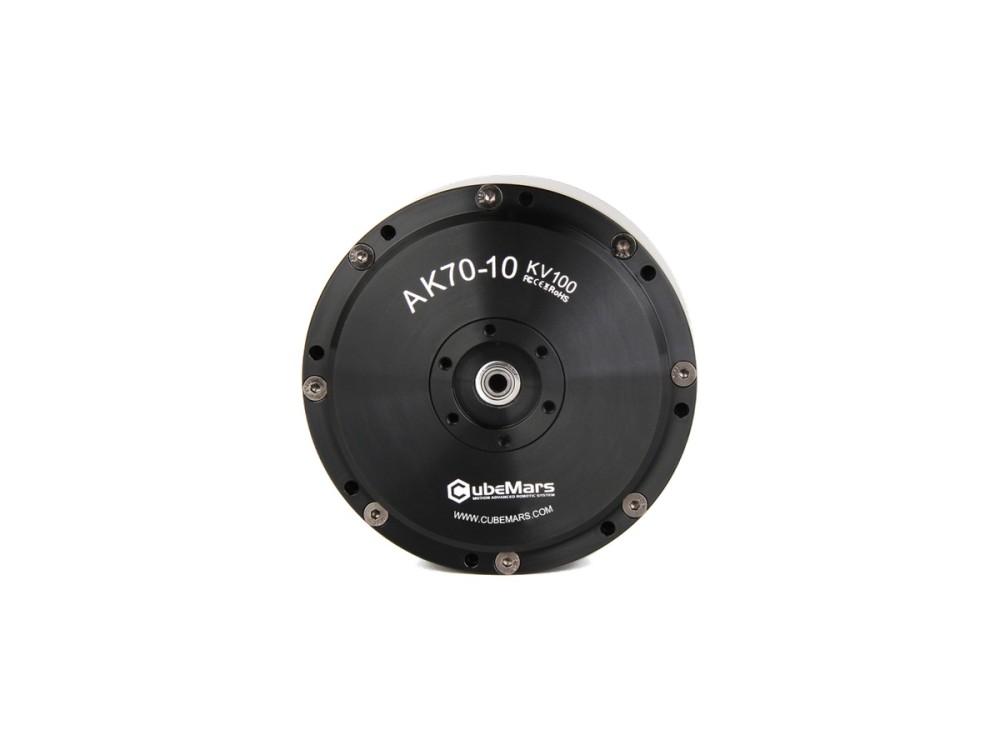
Der AK70-10 verbindet eine 10:1-Planetenstufe mit einem einzelnen 14-Bit-Magnetencoder und liefert 24.8 Nm Spitzen- und 8.3 Nm Nenndrehmoment sowie 230 W Nennleistung. Der 621-g-Aktuator läuft an 24/48 V und passt zu Exoskelettgelenken, Quadruped-Robotern und Roboterarmen.
Der CubeMars RI20 KV600 ist ein ultrakompakter rahmenloser Innenläufer-Drehmomentmotor mit nur 20 g Masse und 25 mm Durchmesser. Er liefert 0.072 Nm Spitzen- und 0.024 Nm Nenndrehmoment bei bis zu 18 W und eignet sich für Rehabilitationsroboter, Gelenkmodule und kompakte Roboterarme.
Der CubeMars GL100 KV10 ist der größte GL-Gimbal-Motor mit 7.7 Nm Spitzen- und 3 Nm Nenndrehmoment für schwere Kameranutzlasten. Die 107-mm-Direktantriebseinheit mit 698 g an 24 V stabilisiert Gimbals in Kinoqualität.
Der AK80-6 V1.0 nutzt eine 6:1-Untersetzung für 12 Nm Spitzen- und 6 Nm Nenndrehmoment und erreicht 800 rpm im Leerlauf bei 340 W Nennleistung. Mit 485 g an 48 V eignet er sich für schnellere Gelenke in humanoiden Armen und leichten Quadruped-Robotern.

BLDC-Motor für Rehabilitationsroboter: Nenndrehmoment, Untersetzungsverhältnis u···

Auswahlhilfe für Gelenkmodule: fünf CubeMars-Aktuatoren von 190 g bis 1.4 kg im ···

Welche CubeMars-Roboteraktuatoren einen 48-V-Bus vertragen, was die höhere Spann···
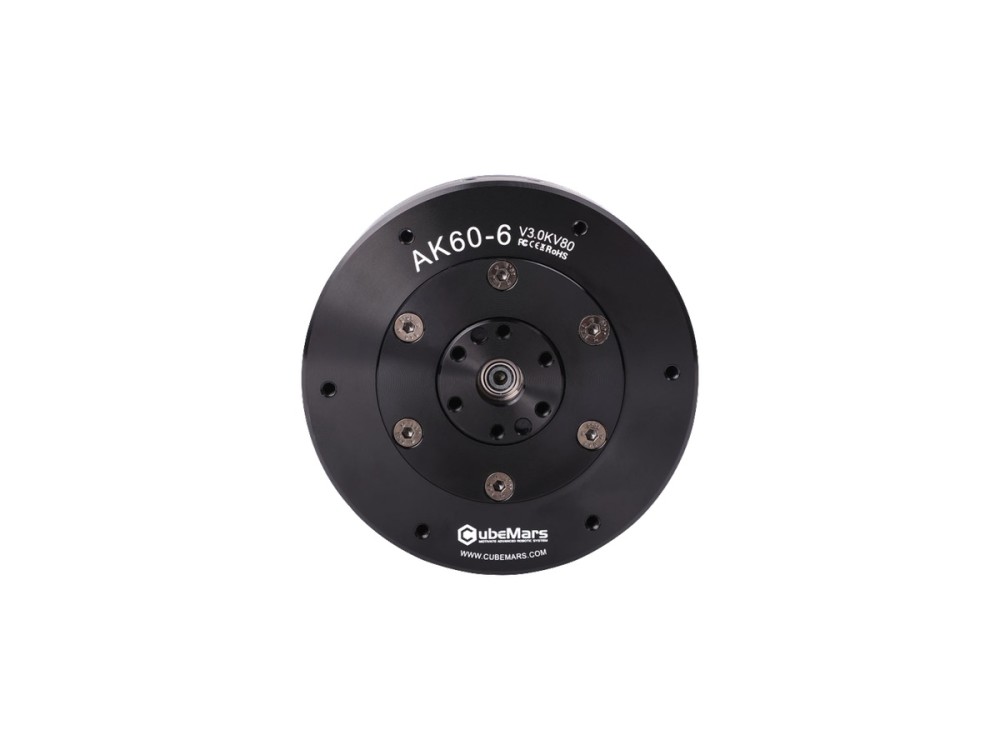
Der CubeMars AK60-6 V3.0 Aktuator liefert über eine kompakte 6:1-Stufe 9 Nm Spitzen- und 3 Nm Nenndrehmoment bei 74 W Nennleistung an 24/48 V. Mit 380 g und 79 mm dient er leichten Roboterarmen, kleinen Gelenkmodulen und kompakten Quadruped-Robotern.
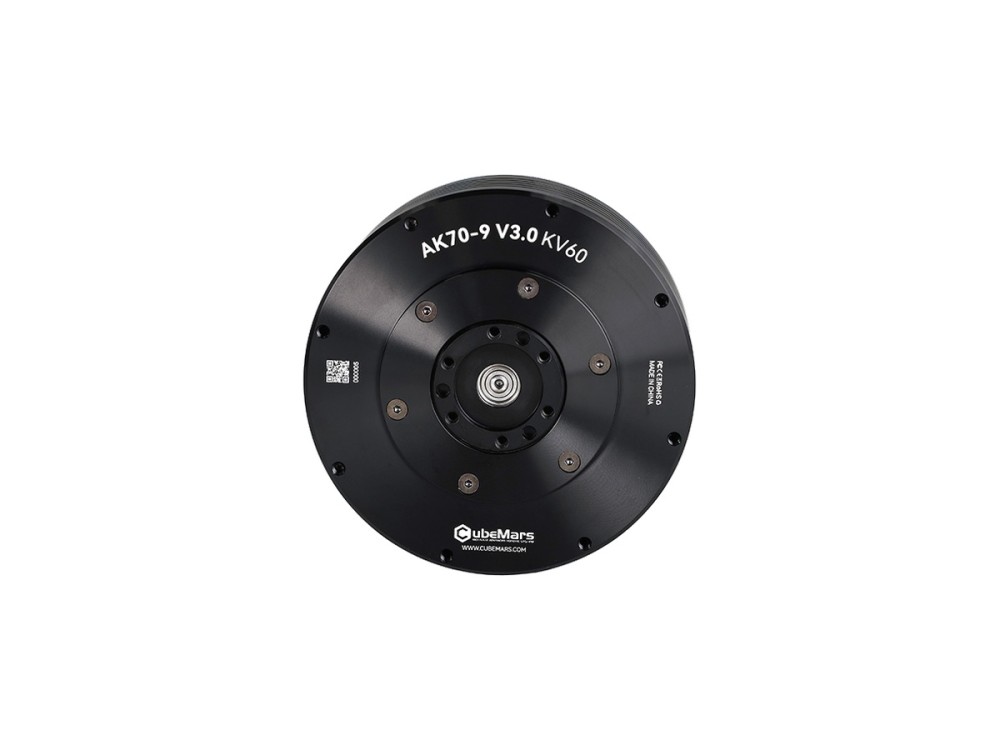
Der CubeMars AK70-9 V3.0 liefert über ein 9:1-Getriebe 29.2 Nm Spitzen- und 8.5 Nm Nenndrehmoment bei 231 W Nennleistung an 48 V. Das 89-mm-Gehäuse mit 540 g integriert zwei Encoder für humanoide Beine, Exoskelette und Armgelenke.
Der AK10-9 V3.0 integriert einen drehmomentstarken BLDC-Motor, ein 9:1-Planetengetriebe und einen Regler mit zwei Encodern. Er gibt 53 Nm Spitzen- und 18 Nm Nenndrehmoment bei 442 W Nennleistung an 48 V ab und ist eine bewährte Wahl für humanoide Beine und Roboterarme.
Der AK80-6 V1.0 nutzt eine 6:1-Untersetzung für 12 Nm Spitzen- und 6 Nm Nenndrehmoment und erreicht 800 rpm im Leerlauf bei 340 W Nennleistung. Mit 485 g an 48 V eignet er sich für schnellere Gelenke in humanoiden Armen und leichten Quadruped-Robotern.
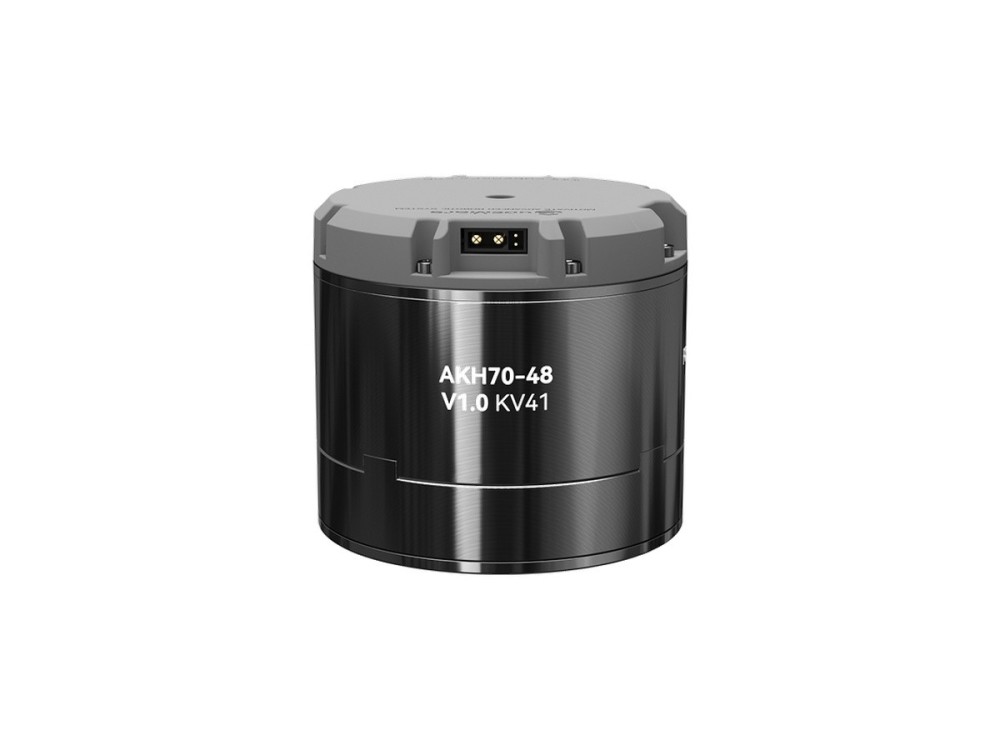
Der Hohlwellen-Planetenaktuator AKH70-48 V1.0 liefert über ein 48:1-Getriebe 222 Nm Spitzen- und 74 Nm Nenndrehmoment bei 48 V. Mit 1.4 kg Masse und Kabeldurchführung treibt er schwere Laufroboter, AGV-Antriebe und große Gelenkmodule an.
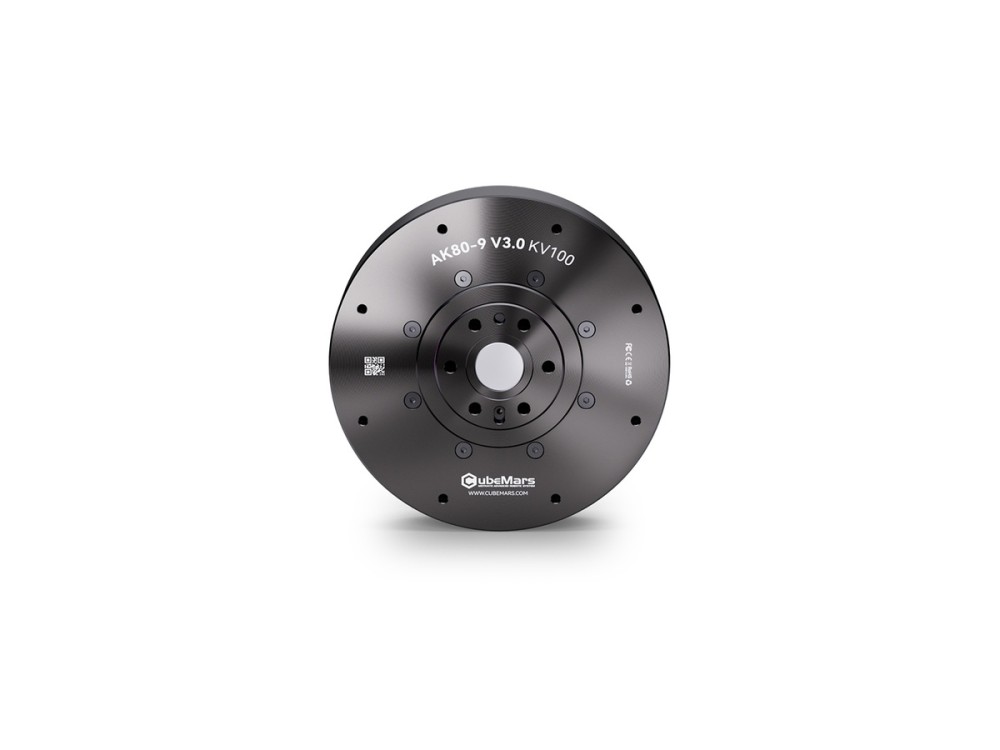
Der AK80-9 V3.0 fasst BLDC-Motor, 9:1-Planetengetriebe und Regler in einem 98-mm-Aktuator mit 490 g zusammen. Er liefert 22 Nm Spitzen- und 9 Nm Nenndrehmoment bei 368 W Nennleistung an 48 V für agile Laufroboter und kompakte Arme.
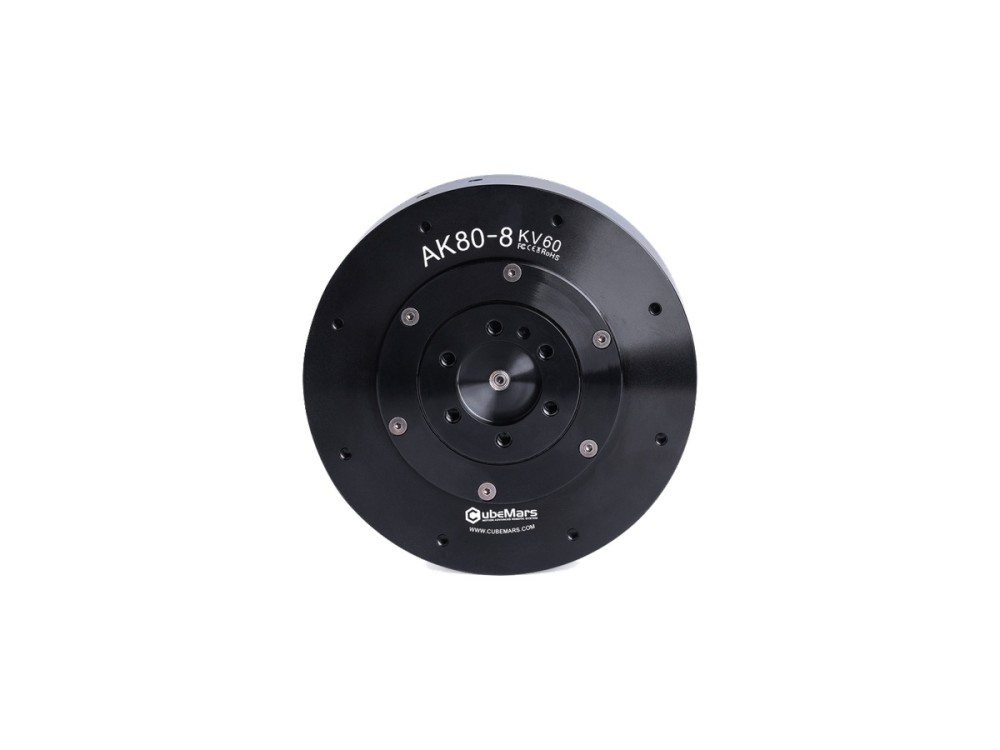
Der CubeMars AK80-8 Aktuator integriert ein 8:1-Getriebe für 25 Nm Spitzen- und 10 Nm Nenndrehmoment bei 230 W Nennleistung am 48-V-Bus. Die 570-g-Einheit wird vielfach in Exoskeletten, Quadruped-Robotern und kollaborativen Robotergelenken eingesetzt.
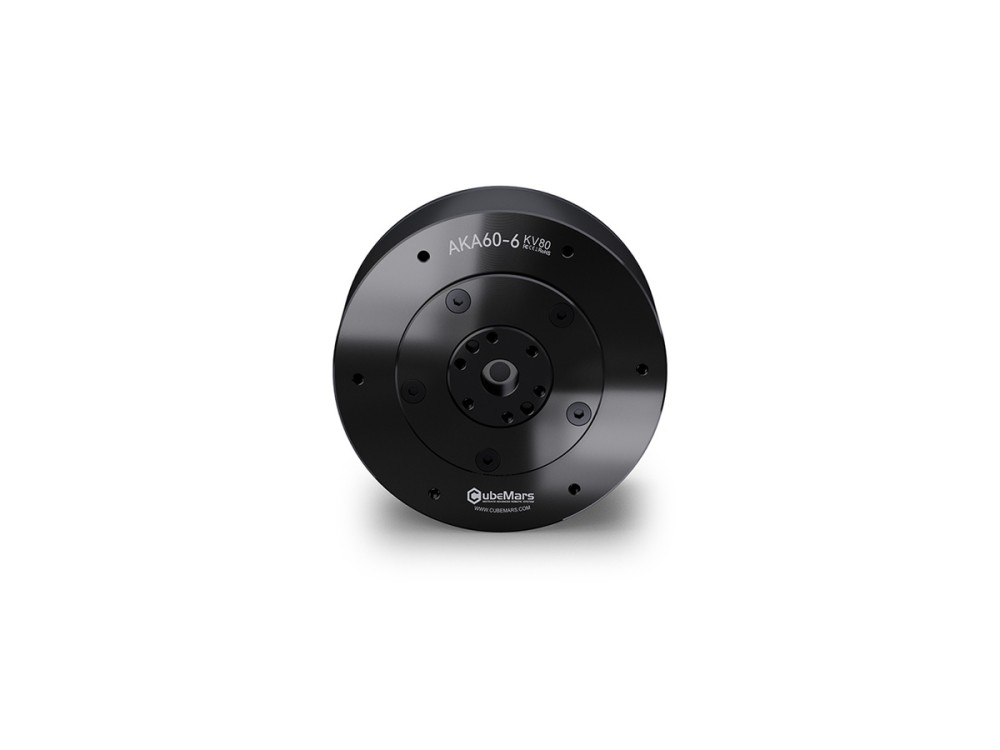
Der AKA60-6 KV80 Aktuator ist für Radroboter und AGV ausgelegt und liefert über ein 6:1-Getriebe 9 Nm Spitzen- und 3 Nm Nenndrehmoment bei verstärkter Radialtragfähigkeit. Er wiegt 460 g, läuft an 24/48 V und gibt 62 W Nennleistung ab.
Der Roboteraktuator CubeMars AK10-9 V2.0 liefert über ein 9:1-Getriebe 48 Nm Spitzen- und 18 Nm Nenndrehmoment, mit zwei Encodern und wahlweise 24/48 V. Mit 960 g dient er humanoiden Robotern, Exoskeletten und präzisen Gelenkmodulen.
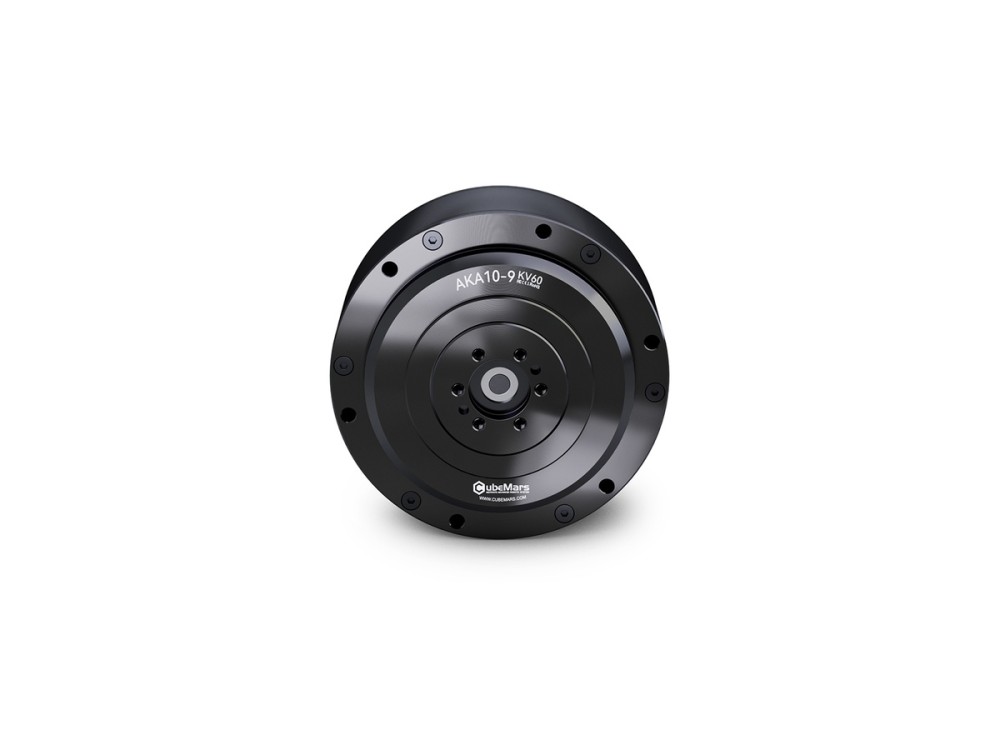
Der AKA10-9 KV60 ist ein Radantriebs-Aktuator für AGV und Radroboter mit 53 Nm Spitzen- und 18 Nm Nenndrehmoment sowie 120 Prozent höherer Radialtragfähigkeit. Das 9:1-Getriebe, ein 16-Bit-Magnetencoder und 205 W Nennleistung an 48 V sichern robuste Traktion.
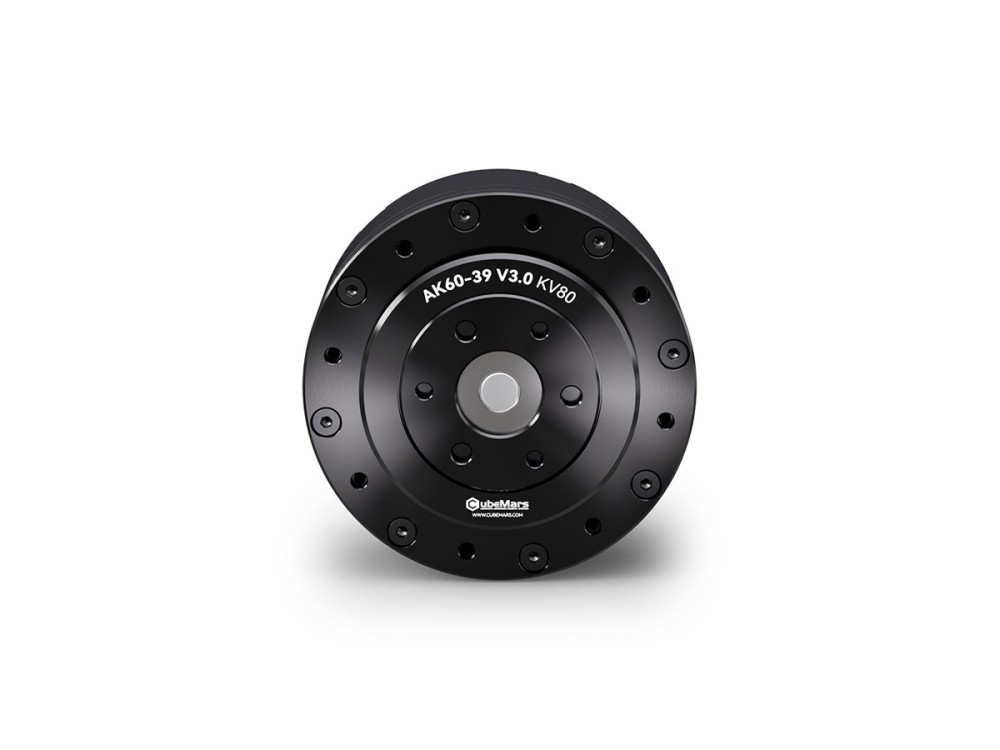
Der AK60-39 V3.0 verbindet einen KV80-Motor mit einem 39:1-Getriebe zu 72 Nm Spitzen- und 24 Nm Nenndrehmoment bei 176 W Nennleistung an 48 V. Mit 750 g ist er für tragende Gelenke in Laufrobotern und Industriemanipulatoren gebaut.
Der AK45-36 V3.0 verbindet einen KV80-Motor mit einem 36:1-Planetengetriebe zu 24 Nm Spitzen- und 8 Nm Nenndrehmoment in einem 349-g-Gehäuse. Bei 24 V ist er für Gelenkmodule mit hoher Untersetzung und präziser, stabiler Abgabe ausgelegt.
Aktuelle Informationen zu neuen Produkten, Herstellern und Branchentrends.