ToBMS - To BLDC Motor Source
Roboteraktuatoren

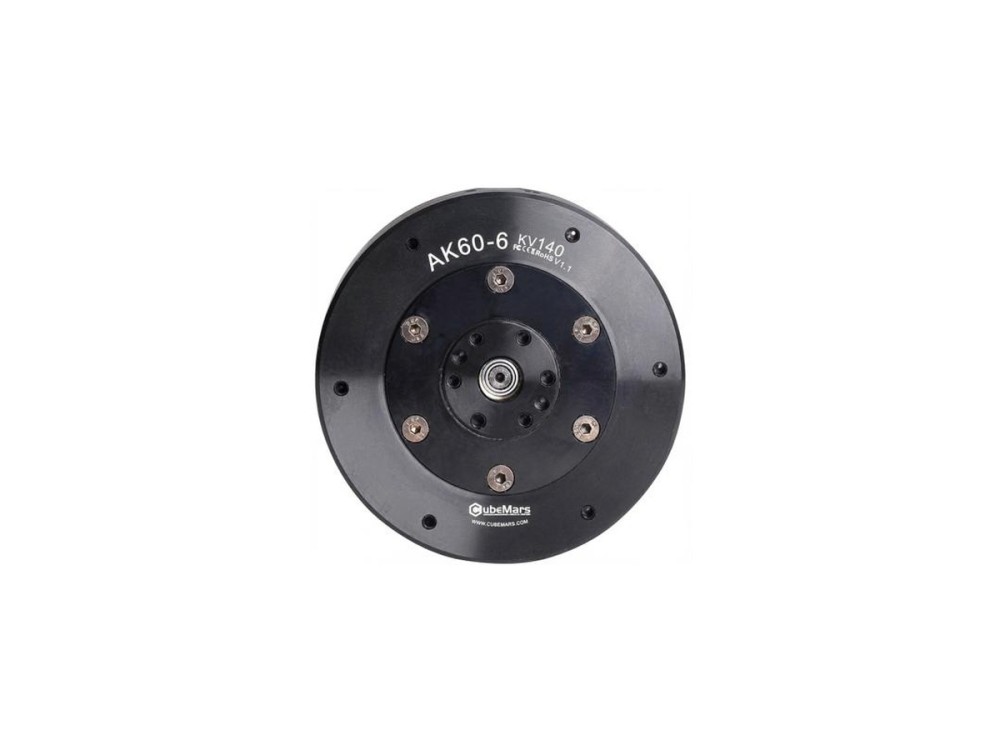
CubeMars AK60-6 V1.1 KV140 Roboteraktuator

CubeMars
China

Der AK60-6 V1.1 KV140 bietet 9 Nm Spitzen- und 3 Nm Nenndrehmoment bei 130 W Nennleistung an 24 V und erreicht 560 rpm im Leerlauf. Das integrierte 368-g-Gehäuse mit 6:1-Getriebe passt zu flinken Gelenken in Desktop-Armen und kleinen Laufrobotern.

Anwendungen
Humanoider RoboterExoskelettQuadruped-RoboterRehabilitationsroboterGelenkmodulKollaborativer Roboterarm
Hersteller-Website
Über globale Bezugsquellen kaufen

Technische Daten

Nennspannung (V)24
Nennleistung (W)130
Nenndrehmoment (Nm)3
Nennstrom (A)6.5
Nenndrehzahl (rpm)420
Spitzendrehmoment (Nm)9
Spitzenstrom (A)22.7
Leerlaufdrehzahl (rpm)560
Untersetzungsverhältnis6:1
Gewicht (g)368
Durchmesser (mm)79
Länge (mm)39.5
Polpaare14
KV (rpm/V)140
Phasenwiderstand (mΩ)202
Phaseninduktivität (μH)138
Spiel (°)0.55
Ke (V/krpm)7.5
AntriebsartFOC

※ Die angegebenen Spezifikationen sind Referenzwerte. Die neuesten Spezifikationen sind beim jeweiligen Hersteller zu erfragen.

Beschreibung

FAQ

Über "Manufacturer Website" geht es zur offiziellen Produktseite des Herstellers; dort lässt sich online bestellen oder direkt das Vertriebsteam kontaktieren.
Ja. Es handelt sich um ein integriertes Modul: bürstenloser Gleichstrommotor, 6:1-Untersetzungsstufe und Reglerelektronik sind in einer Einheit zusammengefasst, sodass weder ein separater Regler noch ein separates Getriebe nötig ist.
Das Modul liefert bis zu 9 N·m Spitzendrehmoment und 3 N·m Dauerdrehmoment bei 24 V, bei einer KV von 140 rpm/V. Busspannung und Drehmomentenhüllkurve des Gelenks sind mit diesen Werten abzugleichen.

Produktanfrage

Mehr von CubeMars

Hersteller ansehen →
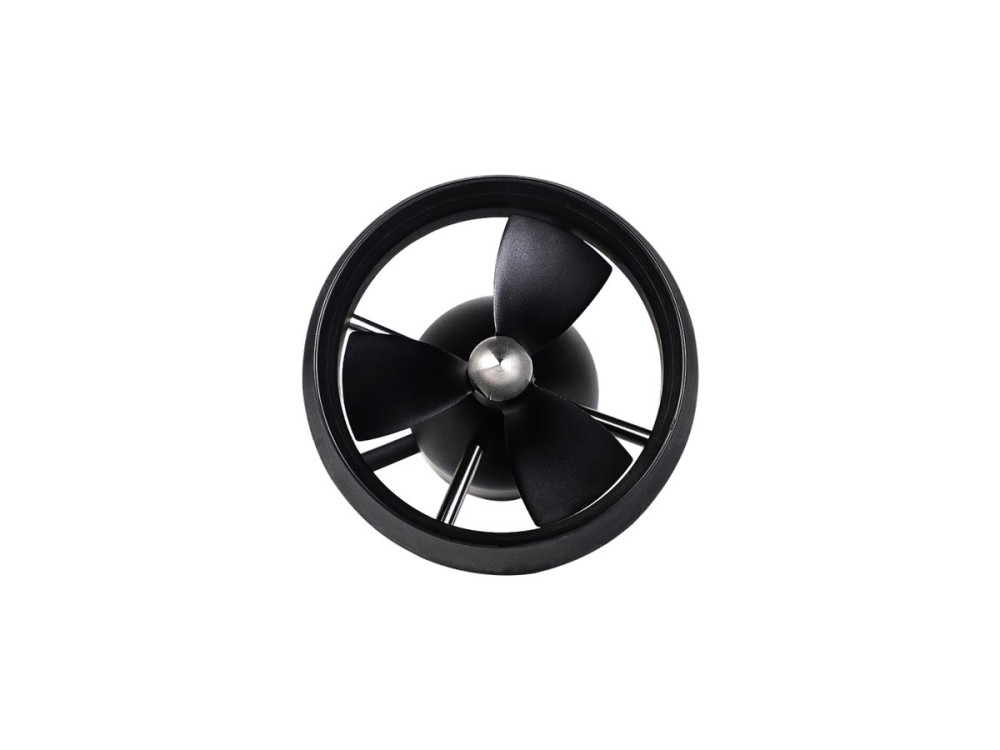
CubeMars DW10 Unterwasser-Thruster Unterwasser-Thruster

CubeMars DW10 Unterwasser-Thruster

Der Unterwasser-Thruster DW10 liefert 10 kgf Schub bei 540 W Nennleistung an 36 V in einem 100-mm-Gehäuse mit 840 g. Effizient und leise, eignet er sich für ROV-Manövrierbetrieb und kleine Unterwasserfahrzeuge.

Nennspannung (V) 36Nennleistung (W) 540Gewicht (g) 840Durchmesser (mm) 100Länge (mm) 148
Zum Produkt
CubeMars SW12 Unterwasser-Thruster Unterwasser-Thruster

CubeMars SW12 Unterwasser-Thruster

Der Unterwasser-Thruster CubeMars SW12 liefert 12 kgf Schub oder mehr bei 520 W Nennleistung an 48 V. Mit 1.18 kg Masse bietet er effizienten, korrosionsbeständigen Antrieb für ROV der Inspektionsklasse.

Nennspannung (V) 48Nennleistung (W) 520Gewicht (g) 1180Durchmesser (mm) 130.6Länge (mm) 151.5
Zum Produkt
CubeMars RO50 KV108 Lite Rahmenloser Drehmomentmotor Rahmenlose Drehmomentmotoren

CubeMars RO50 KV108 Lite Rahmenloser Drehmomentmotor

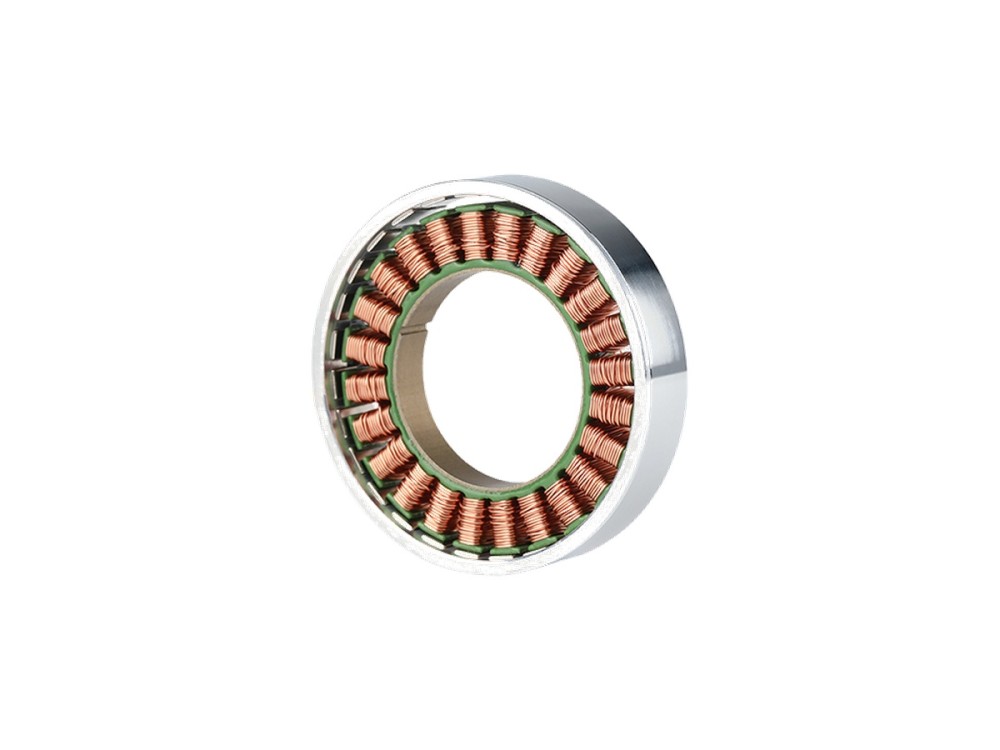
Der rahmenlose CubeMars RO50 KV108 Lite Motor erzeugt 0.9 Nm Spitzen- und 0.3 Nm Nenndrehmoment bei nur 105 g Masse. Mit 66 W Nennleistung an 24 V passt er zu kompakten Robotergelenken, bei denen schnelle Reaktion und geringes Gewicht zählen.

Nennspannung (V) 24Nennleistung (W) 66Nenndrehmoment (Nm) 0.3Nennstrom (A) 3.4Nenndrehzahl (rpm) 2100
Zum Produkt
CubeMars RO100 KV55 Standard Rahmenloser Drehmomentmotor Rahmenlose Drehmomentmotoren

CubeMars RO100 KV55 Standard Rahmenloser Drehmomentmotor

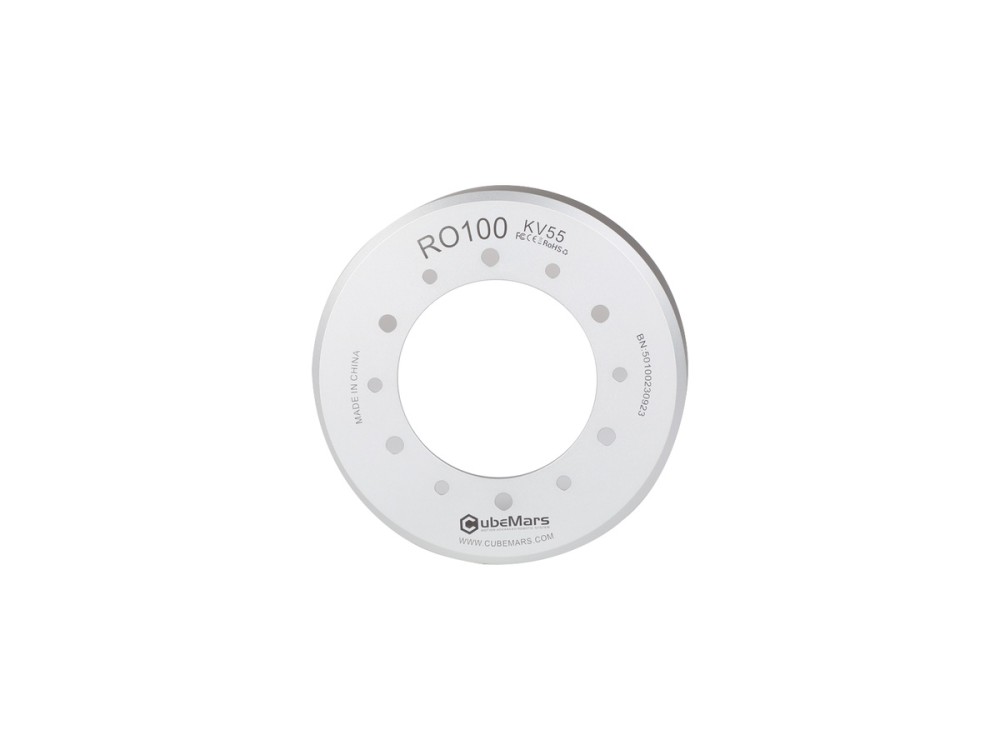
Der RO100 KV55 Standard führt die RO-Reihe mit 12 Nm Spitzen- und 4 Nm Nenndrehmoment sowie 838 W Nennleistung an 48 V an. Die rahmenlose 113-mm-Konstruktion mit 710 g ist für anspruchsvolle Anwendungen in humanoiden Robotern, Quadruped-Robotern und schweren Gelenken gebaut.

Nennspannung (V) 48Nennleistung (W) 838Nenndrehmoment (Nm) 4Nennstrom (A) 20Nenndrehzahl (rpm) 2000
Zum Produkt
CubeMars AK80-8 KV60 Roboteraktuator Roboteraktuatoren

CubeMars AK80-8 KV60 Roboteraktuator

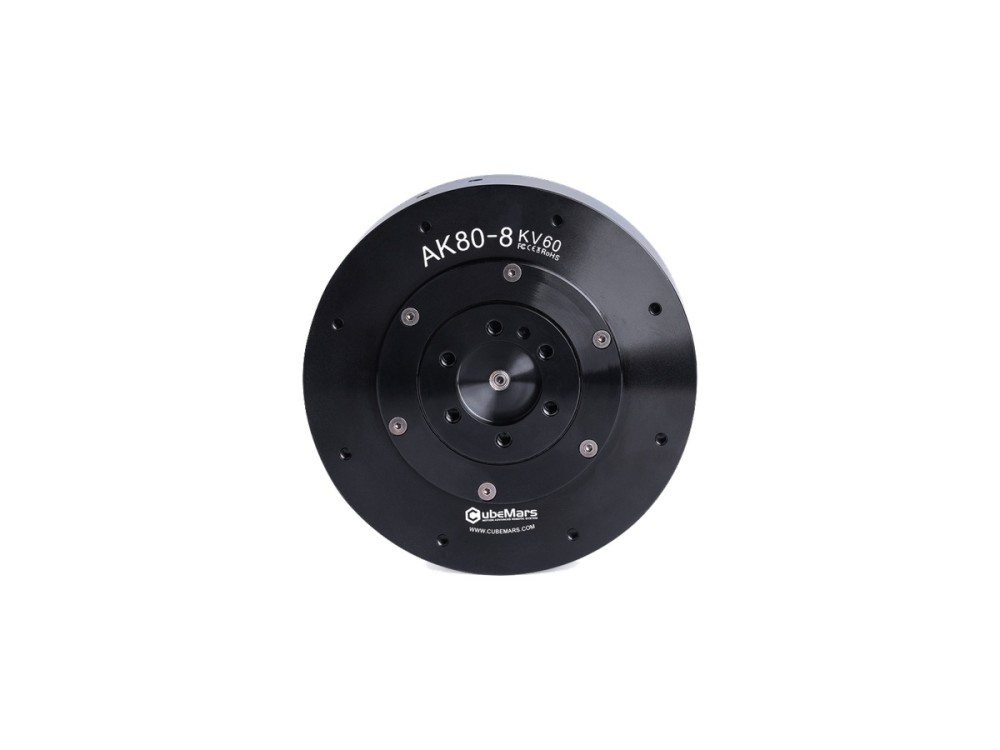
Der CubeMars AK80-8 Aktuator integriert ein 8:1-Getriebe für 25 Nm Spitzen- und 10 Nm Nenndrehmoment bei 230 W Nennleistung am 48-V-Bus. Die 570-g-Einheit wird vielfach in Exoskeletten, Quadruped-Robotern und kollaborativen Robotergelenken eingesetzt.

Nennspannung (V) 48Nennleistung (W) 230Nenndrehmoment (Nm) 10Nennstrom (A) 6.9Nenndrehzahl (rpm) 243
Zum Produkt
CubeMars GL40 II KV82.5 Gimbal-Motor Gimbal-Motoren

CubeMars GL40 II KV82.5 Gimbal-Motor

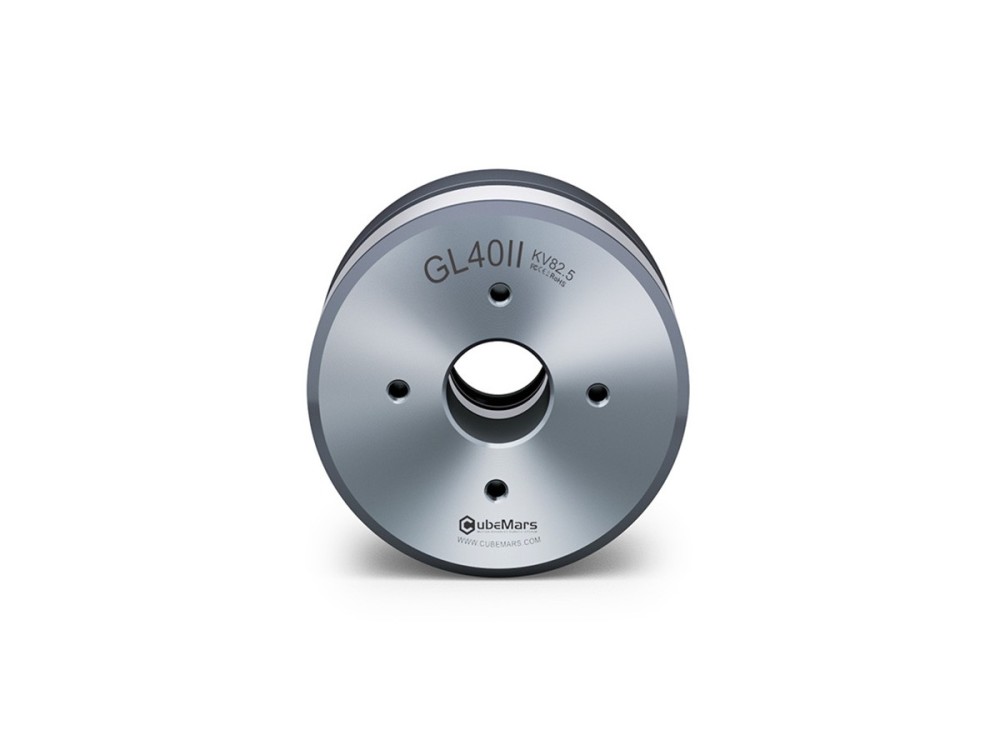
Der GL40 II KV82.5 ist ein Gimbal-Motor mit Direktantrieb, 0.68 Nm Spitzen- und 0.25 Nm Nenndrehmoment in einem 125-g-Gehäuse. Niedriges Rastmoment und ruhiges Drehmoment passen zu Kamerastabilisatoren und Anwendungen zum präzisen Ausrichten.

Nennspannung (V) 16Nenndrehmoment (Nm) 0.25Nennstrom (A) 1.88Nenndrehzahl (rpm) 697Spitzendrehmoment (Nm) 0.68
Zum Produkt
CubeMars AK80-64 KV80 Roboteraktuator Roboteraktuatoren

CubeMars AK80-64 KV80 Roboteraktuator

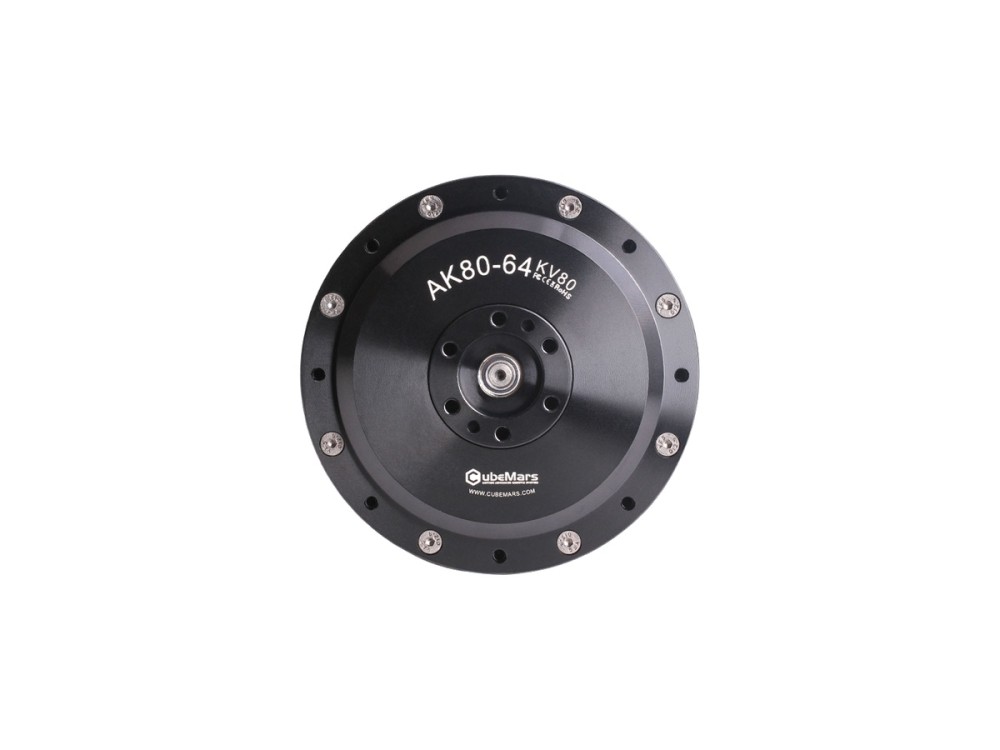
Der CubeMars AK80-64 Aktuator setzt einen KV80-Motor auf ein 64:1-Planetengetriebe und erzeugt 120 Nm Spitzen- und 48 Nm Nenndrehmoment in einem 850-g-Gehäuse. Mit 24/48 V zielt er auf hoch belastete Gelenke von Laufrobotern und schweren Manipulatoren.

Nennspannung (V) 24/48Nennleistung (W) 220Nenndrehmoment (Nm) 48Nennstrom (A) 7Nenndrehzahl (rpm) 23/48
Zum Produkt
CubeMars AKH70-16 V1.0 KV41 Hohlwellen-Planetenaktuator Roboteraktuatoren

CubeMars AKH70-16 V1.0 KV41 Hohlwellen-Planetenaktuator

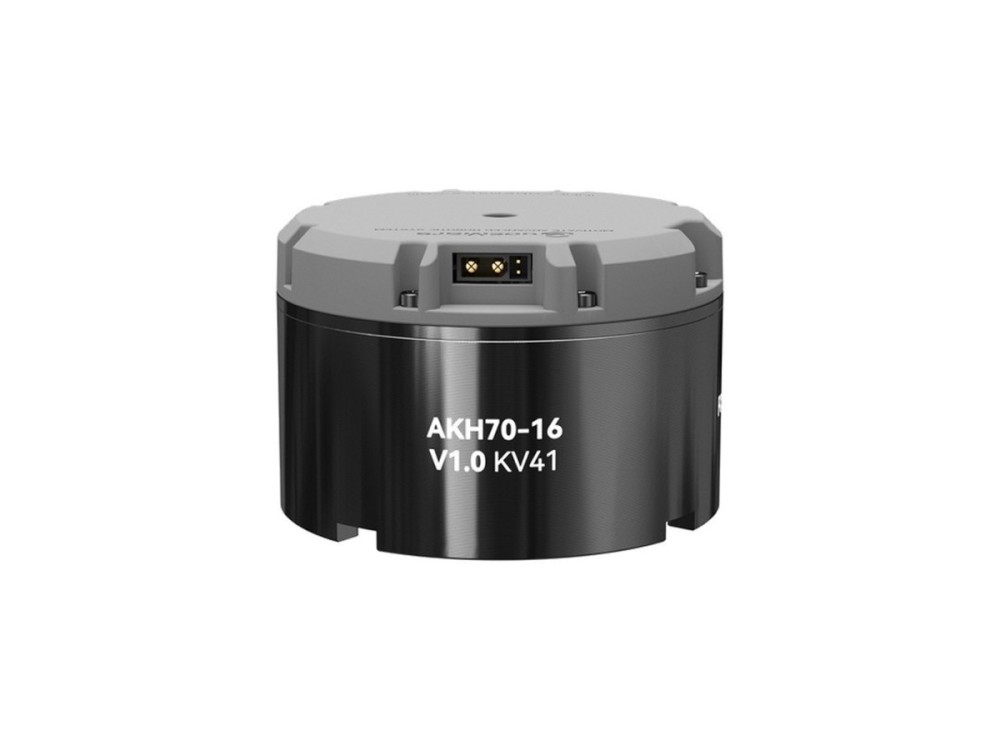
Der CubeMars AKH70-16 V1.0 verbindet eine Hohlwelle mit einer 16:1-Planetenstufe zu 78 Nm Spitzen- und 26 Nm Nenndrehmoment. Der 879-g-Aktuator läuft an 48 V und passt zu Quadruped-Kniegelenken, Roboterarmgelenken und Radantrieben mit interner Kabelführung.

Nennspannung (V) 48Nennleistung (W) 245Nenndrehmoment (Nm) 26Nennstrom (A) 6.5Nenndrehzahl (rpm) 90
Zum Produkt
CubeMars SW7 Unterwasser-Thruster Unterwasser-Thruster

CubeMars SW7 Unterwasser-Thruster

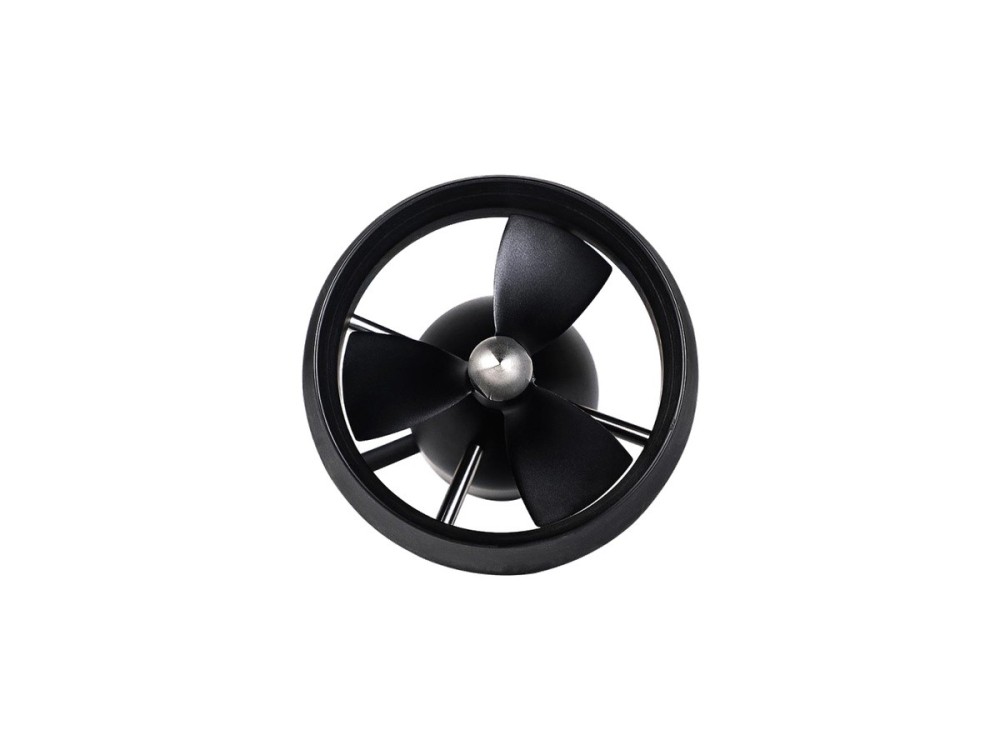
Der Unterwasser-Thruster CubeMars SW7 erzeugt über 7 kgf Schub bei 360 W Nennleistung an 36 V in einem kompakten 700-g-Gehäuse. Optimierter Propeller und Dichtungskonzept machen ihn zu einer zuverlässigen Antriebslösung für kleine ROV und AUV.

Nennspannung (V) 36Nennleistung (W) 360Gewicht (g) 700Durchmesser (mm) 100Länge (mm) 125.5
Zum Produkt
CubeMars GL35 KV100 Gimbal-Motor Gimbal-Motoren

CubeMars GL35 KV100 Gimbal-Motor

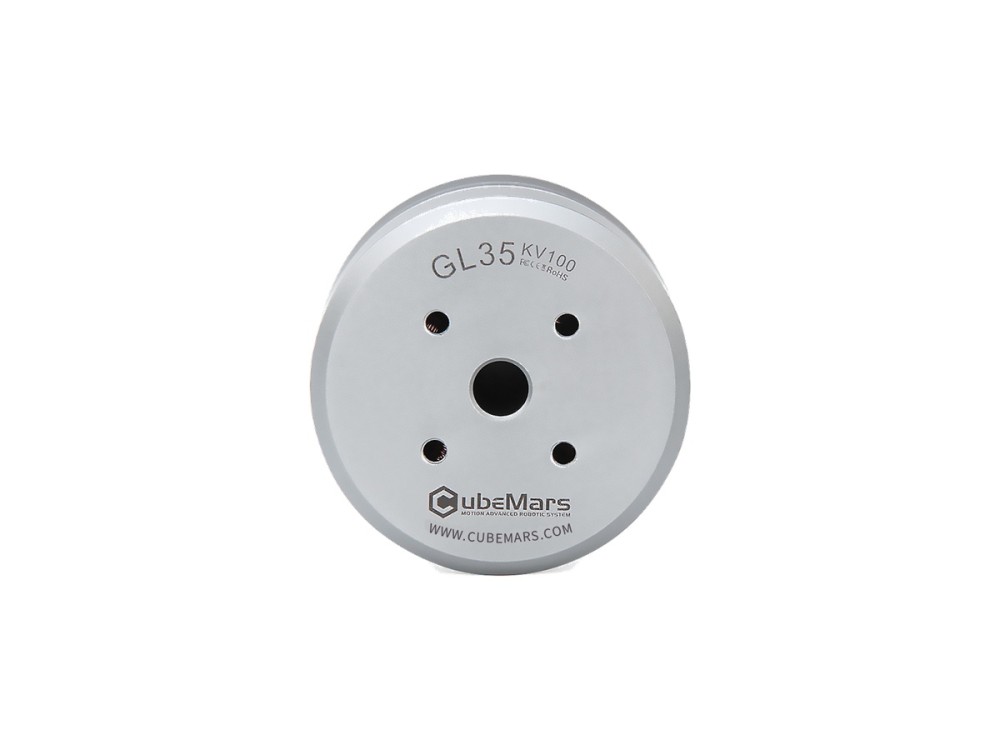
Der Gimbal-Motor CubeMars GL35 gibt 0.46 Nm Spitzen- und 0.15 Nm Nenndrehmoment ab und wiegt dabei nur 90 g. Die 41.8-mm-Direktantriebseinheit bietet niedriges Rastmoment für ruhige kleine Gimbal-Anwendungen und zum präzisen Ausrichten.

Nennspannung (V) 16Nennleistung (W) 13Nenndrehmoment (Nm) 0.15Nennstrom (A) 1.3Nenndrehzahl (rpm) 815
Zum Produkt
CubeMars AKA60-6 KV80 Roboteraktuator Roboteraktuatoren

CubeMars AKA60-6 KV80 Roboteraktuator

Der AKA60-6 KV80 Aktuator ist für Radroboter und AGV ausgelegt und liefert über ein 6:1-Getriebe 9 Nm Spitzen- und 3 Nm Nenndrehmoment bei verstärkter Radialtragfähigkeit. Er wiegt 460 g, läuft an 24/48 V und gibt 62 W Nennleistung ab.

Nennspannung (V) 24/48Nennleistung (W) 62Nenndrehmoment (Nm) 3Nennstrom (A) 4Nenndrehzahl (rpm) 200/400
Zum Produkt
CubeMars AK70-9 V3.0 KV60 Roboteraktuator Roboteraktuatoren

CubeMars AK70-9 V3.0 KV60 Roboteraktuator

Der CubeMars AK70-9 V3.0 liefert über ein 9:1-Getriebe 29.2 Nm Spitzen- und 8.5 Nm Nenndrehmoment bei 231 W Nennleistung an 48 V. Das 89-mm-Gehäuse mit 540 g integriert zwei Encoder für humanoide Beine, Exoskelette und Armgelenke.

Nennspannung (V) 48Nennleistung (W) 231Nenndrehmoment (Nm) 8.5Nennstrom (A) 6.25Nenndrehzahl (rpm) 260
Zum Produkt

Passende Artikel

Alle Artikel →
BLDC-Motoren für humanoide Roboter: Drehmoment, Drehzahl und Größe abstimmen

BLDC-Motoren für humanoide Roboter: Drehmoment, Drehzahl und Größe abstimmen

BLDC-Motoren für humanoide Robotergelenke: Drehmomentfenster, Untersetzungsverhä···

Weiterlesen →

Passende Videoclips

Alle Videoclips →
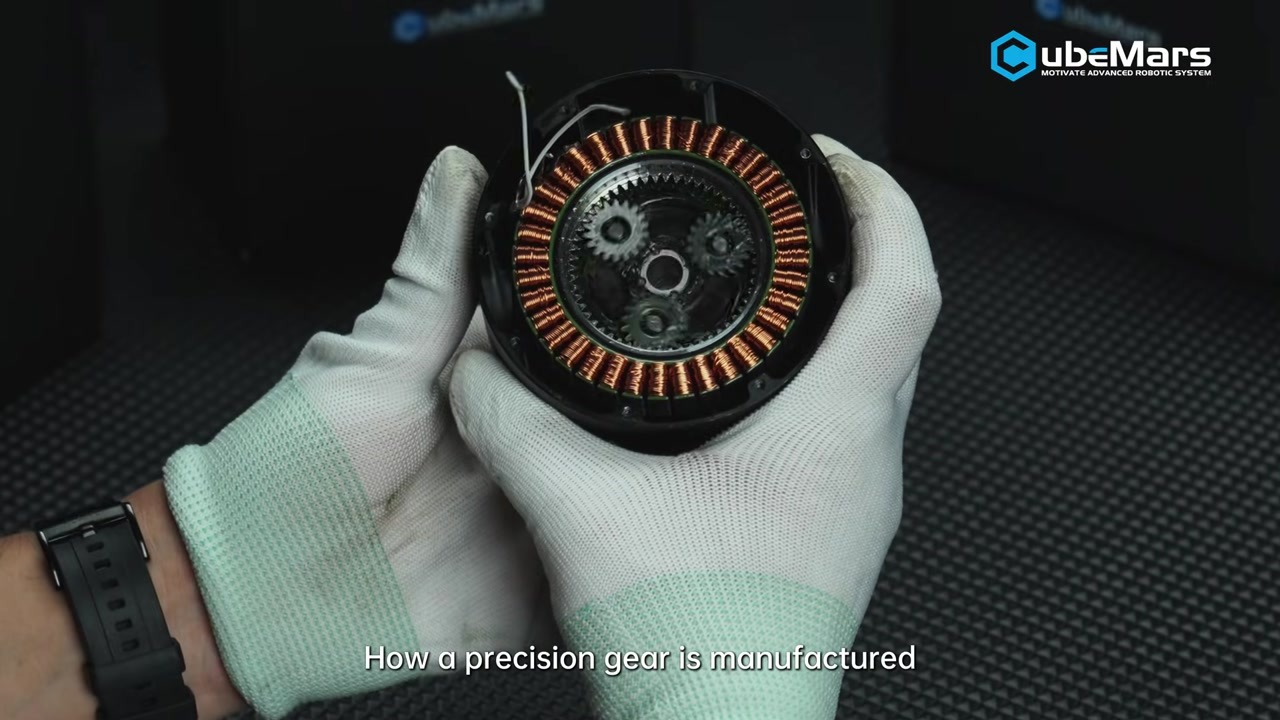
Wie CubeMars-Präzisionszahnräder gefertigt werden: Zahnradfertigung für Roboteraktuatoren 02:01

Wie CubeMars-Präzisionszahnräder gefertigt werden: Zahnradfertigung für Roboteraktuatoren

Das offizielle Video von CubeMars zeigt die Fertigung von Präzisionszahnrädern f···

Ansehen →

Passende Produkte in Roboteraktuatoren

Kategorie entdecken →
CubeMars AK70-10 KV100 Roboteraktuator Roboteraktuatoren

CubeMars AK70-10 KV100 Roboteraktuator

Der AK70-10 verbindet eine 10:1-Planetenstufe mit einem einzelnen 14-Bit-Magnetencoder und liefert 24.8 Nm Spitzen- und 8.3 Nm Nenndrehmoment sowie 230 W Nennleistung. Der 621-g-Aktuator läuft an 24/48 V und passt zu Exoskelettgelenken, Quadruped-Robotern und Roboterarmen.

Nennspannung (V) 24/48Nennleistung (W) 230Nenndrehmoment (Nm) 8.3Nennstrom (A) 7.2Nenndrehzahl (rpm) 148/310
Zum Produkt
CubeMars AK10-9 V2.0 KV60 Roboteraktuator Roboteraktuatoren

CubeMars AK10-9 V2.0 KV60 Roboteraktuator

Der Roboteraktuator CubeMars AK10-9 V2.0 liefert über ein 9:1-Getriebe 48 Nm Spitzen- und 18 Nm Nenndrehmoment, mit zwei Encodern und wahlweise 24/48 V. Mit 960 g dient er humanoiden Robotern, Exoskeletten und präzisen Gelenkmodulen.

Nennspannung (V) 24/48Nennleistung (W) 430Nenndrehmoment (Nm) 18Nennstrom (A) 10.6Nenndrehzahl (rpm) 109/228
Zum Produkt
CubeMars AK60-6 V3.0 KV80 Roboteraktuator Roboteraktuatoren

CubeMars AK60-6 V3.0 KV80 Roboteraktuator

Der CubeMars AK60-6 V3.0 Aktuator liefert über eine kompakte 6:1-Stufe 9 Nm Spitzen- und 3 Nm Nenndrehmoment bei 74 W Nennleistung an 24/48 V. Mit 380 g und 79 mm dient er leichten Roboterarmen, kleinen Gelenkmodulen und kompakten Quadruped-Robotern.

Nennspannung (V) 24/48Nennleistung (W) 74Nenndrehmoment (Nm) 3Nennstrom (A) 3.8Nenndrehzahl (rpm) 233/490
Zum Produkt
CubeMars AKH70-48 V1.0 KV41 Hohlwellen-Planetenaktuator Roboteraktuatoren

CubeMars AKH70-48 V1.0 KV41 Hohlwellen-Planetenaktuator

Der Hohlwellen-Planetenaktuator AKH70-48 V1.0 liefert über ein 48:1-Getriebe 222 Nm Spitzen- und 74 Nm Nenndrehmoment bei 48 V. Mit 1.4 kg Masse und Kabeldurchführung treibt er schwere Laufroboter, AGV-Antriebe und große Gelenkmodule an.

Nennspannung (V) 48Nennleistung (W) 217Nenndrehmoment (Nm) 74Nennstrom (A) 6Nenndrehzahl (rpm) 28
Zum Produkt
CubeMars AKA10-9 KV60 Roboteraktuator Roboteraktuatoren

CubeMars AKA10-9 KV60 Roboteraktuator

Der AKA10-9 KV60 ist ein Radantriebs-Aktuator für AGV und Radroboter mit 53 Nm Spitzen- und 18 Nm Nenndrehmoment sowie 120 Prozent höherer Radialtragfähigkeit. Das 9:1-Getriebe, ein 16-Bit-Magnetencoder und 205 W Nennleistung an 48 V sichern robuste Traktion.

Nennspannung (V) 48Nennleistung (W) 205Nenndrehmoment (Nm) 18Nennstrom (A) 10.6Nenndrehzahl (rpm) 109
Zum Produkt
CubeMars AK80-64 KV80 Roboteraktuator Roboteraktuatoren

CubeMars AK80-64 KV80 Roboteraktuator

Der CubeMars AK80-64 Aktuator setzt einen KV80-Motor auf ein 64:1-Planetengetriebe und erzeugt 120 Nm Spitzen- und 48 Nm Nenndrehmoment in einem 850-g-Gehäuse. Mit 24/48 V zielt er auf hoch belastete Gelenke von Laufrobotern und schweren Manipulatoren.

Nennspannung (V) 24/48Nennleistung (W) 220Nenndrehmoment (Nm) 48Nennstrom (A) 7Nenndrehzahl (rpm) 23/48
Zum Produkt
CubeMars AK80-8 KV60 Roboteraktuator Roboteraktuatoren

CubeMars AK80-8 KV60 Roboteraktuator

Der CubeMars AK80-8 Aktuator integriert ein 8:1-Getriebe für 25 Nm Spitzen- und 10 Nm Nenndrehmoment bei 230 W Nennleistung am 48-V-Bus. Die 570-g-Einheit wird vielfach in Exoskeletten, Quadruped-Robotern und kollaborativen Robotergelenken eingesetzt.

Nennspannung (V) 48Nennleistung (W) 230Nenndrehmoment (Nm) 10Nennstrom (A) 6.9Nenndrehzahl (rpm) 243
Zum Produkt
CubeMars AK60-39 V3.0 KV80 Roboteraktuator Roboteraktuatoren

CubeMars AK60-39 V3.0 KV80 Roboteraktuator

Der AK60-39 V3.0 verbindet einen KV80-Motor mit einem 39:1-Getriebe zu 72 Nm Spitzen- und 24 Nm Nenndrehmoment bei 176 W Nennleistung an 48 V. Mit 750 g ist er für tragende Gelenke in Laufrobotern und Industriemanipulatoren gebaut.

Nennspannung (V) 48Nennleistung (W) 176Nenndrehmoment (Nm) 24Nennstrom (A) 4.5Nenndrehzahl (rpm) 70
Zum Produkt
CubeMars AK10-9 V3.0 KV60 Roboteraktuator Roboteraktuatoren

CubeMars AK10-9 V3.0 KV60 Roboteraktuator

Der AK10-9 V3.0 integriert einen drehmomentstarken BLDC-Motor, ein 9:1-Planetengetriebe und einen Regler mit zwei Encodern. Er gibt 53 Nm Spitzen- und 18 Nm Nenndrehmoment bei 442 W Nennleistung an 48 V ab und ist eine bewährte Wahl für humanoide Beine und Roboterarme.

Nennspannung (V) 48Nennleistung (W) 442Nenndrehmoment (Nm) 18Nennstrom (A) 10.7Nenndrehzahl (rpm) 235
Zum Produkt
CubeMars AK40-10 V3.0 KV170 Roboteraktuator Roboteraktuatoren

CubeMars AK40-10 V3.0 KV170 Roboteraktuator

Der AK40-10 V3.0 ist ein ultraleichter Roboteraktuator mit 190 g, der BLDC-Motor, 10:1-Planetengetriebe und Regler integriert. Er liefert 4.1 Nm Spitzen- und 1.3 Nm Nenndrehmoment bei 24 V und eignet sich für feinfühlige Roboterarme und kleine Gelenkmodule.

Nennspannung (V) 24Nennleistung (W) 50Nenndrehmoment (Nm) 1.3Nennstrom (A) 2.7Nenndrehzahl (rpm) 370
Zum Produkt
CubeMars AK80-9 V3.0 KV100 Roboteraktuator Roboteraktuatoren

CubeMars AK80-9 V3.0 KV100 Roboteraktuator

Der AK80-9 V3.0 fasst BLDC-Motor, 9:1-Planetengetriebe und Regler in einem 98-mm-Aktuator mit 490 g zusammen. Er liefert 22 Nm Spitzen- und 9 Nm Nenndrehmoment bei 368 W Nennleistung an 48 V für agile Laufroboter und kompakte Arme.

Nennspannung (V) 48Nennleistung (W) 368Nenndrehmoment (Nm) 9Nennstrom (A) 12Nenndrehzahl (rpm) 390
Zum Produkt
CubeMars AK60-6 V1.1 KV140 Roboteraktuator Roboteraktuatoren

CubeMars AK60-6 V1.1 KV140 Roboteraktuator

Der AK60-6 V1.1 KV140 bietet 9 Nm Spitzen- und 3 Nm Nenndrehmoment bei 130 W Nennleistung an 24 V und erreicht 560 rpm im Leerlauf. Das integrierte 368-g-Gehäuse mit 6:1-Getriebe passt zu flinken Gelenken in Desktop-Armen und kleinen Laufrobotern.

Nennspannung (V) 24Nennleistung (W) 130Nenndrehmoment (Nm) 3Nennstrom (A) 6.5Nenndrehzahl (rpm) 420
Zum Produkt

Passende Hersteller

Alle Hersteller →
Jetzt vergleichen