ToBMS - To BLDC Motor Source
Actuadores robóticos

Actuador robótico CubeMars AK70-10 KV100

CubeMars
China

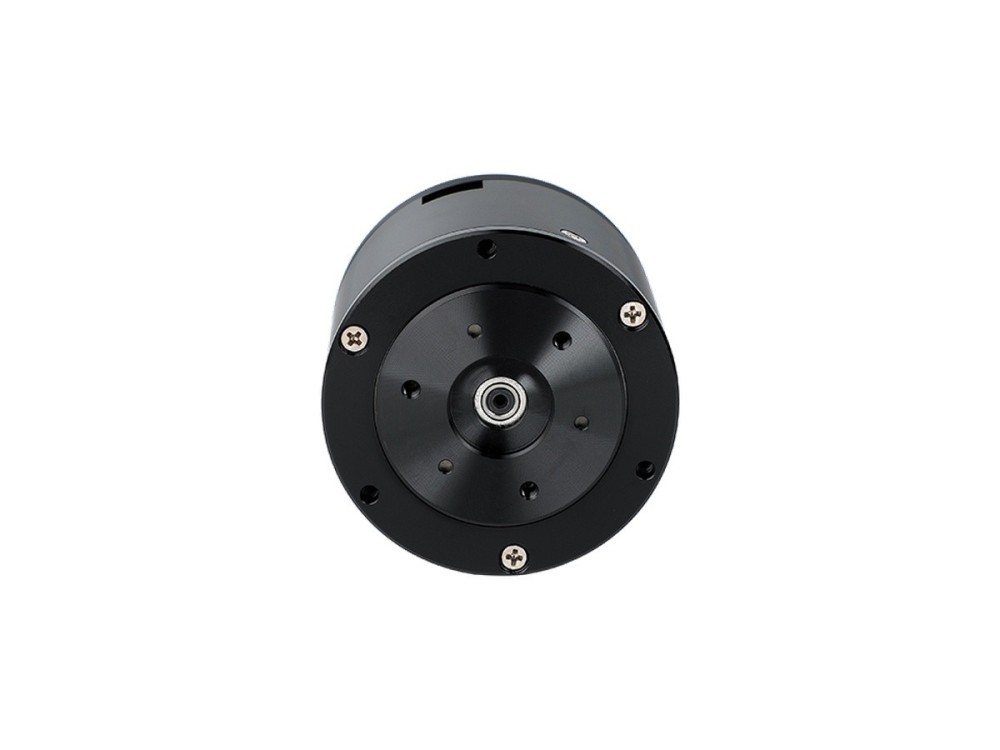
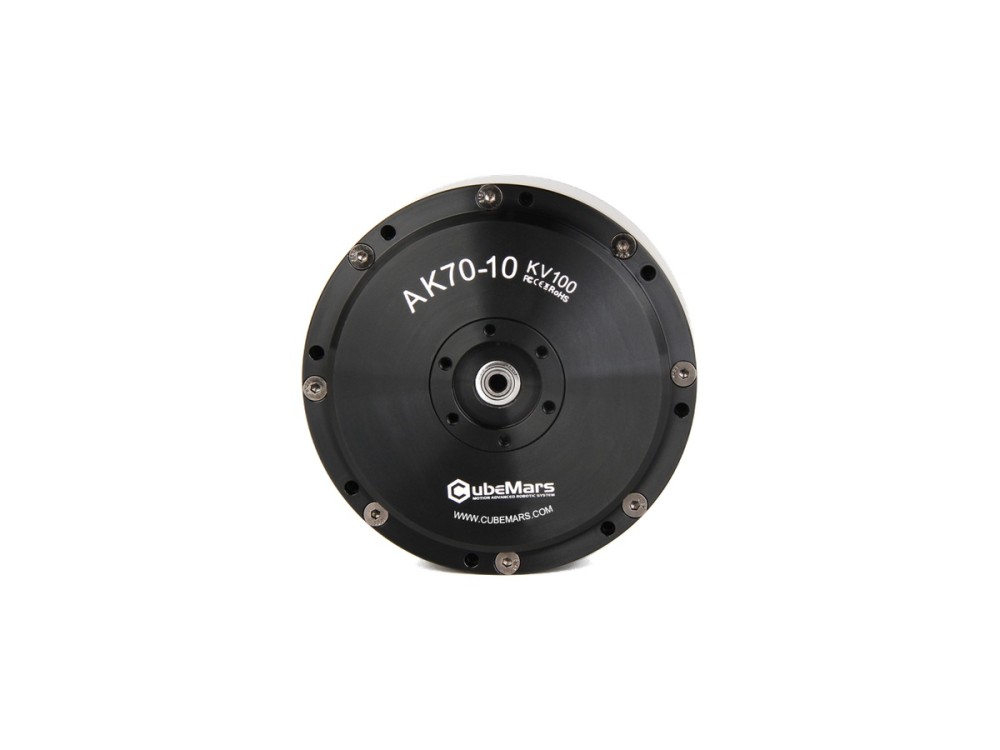
El AK70-10 combina una etapa planetaria 10:1 con un único encoder magnético de 14 bits y entrega 24.8 Nm de par de pico y 8.3 Nm nominales más 230 W de potencia nominal. El actuador de 621 g funciona a 24/48 V y se adapta a articulaciones de exoesqueleto, cuadrúpedos y brazos de robot.

Aplicaciones
Robot cuadrúpedoRobot de rehabilitaciónMódulo articularBrazo de cobotRobot humanoideExoesqueleto
Sitio web del fabricante
Comprar en tiendas oficiales

Especificaciones

Tensión nominal (V)24/48
Potencia nominal (W)230
Par nominal (Nm)8.3
Corriente nominal (A)7.2
Velocidad nominal (rpm)148/310
Par máximo (Nm)24.8
Corriente máxima (A)23.2
Velocidad sin carga (rpm)240/480
Relación de reducción10:1
Peso (g)621
Diámetro (mm)89
Longitud (mm)50.25
Pares de polos21
KV (rpm/V)100
Resistencia entre fases (mΩ)272
Inductancia entre fases (μH)113
Juego (°)0.2
Ke (V/krpm)11.2
Modo de accionamientoFOC

※ Las especificaciones indicadas son valores de referencia. Las especificaciones más recientes deben confirmarse con el fabricante.

Descripción

FAQ

Al pulsar «Sitio web del fabricante» se accede a la página oficial del producto de la marca, donde es posible comprar en línea o contactar directamente con el equipo de ventas.
Sí. Es un módulo integrado: el motor de corriente continua sin escobillas, la etapa de reducción 10:1 y la electrónica del driver se combinan en una sola unidad, por lo que no se necesita ningún controlador ni reductor aparte.
Entrega hasta 24.8 N·m de par de pico y 8.3 N·m en continuo a 24/48 V, con un KV de 100 rpm/V. Conviene contrastar la tensión de bus y la envolvente de par de la articulación con estas cifras.

Consulta sobre el producto

Más de CubeMars

Ver fabricante →
Propulsor submarino CubeMars SW17 Propulsores submarinos

Propulsor submarino CubeMars SW17

El propulsor submarino SW17 genera al menos 17 kgf de empuje a partir de 870 W de potencia nominal a 48 V. La unidad sellada de 1.35 kg proporciona potencia limpia y elevada para ROV de clase trabajo y robots submarinos.

Tensión nominal (V) 48Potencia nominal (W) 870Peso (g) 1350Diámetro (mm) 130.6Longitud (mm) 163.5
Detalles
Actuador robótico CubeMars AK70-9 V3.0 KV60 Actuadores robóticos

Actuador robótico CubeMars AK70-9 V3.0 KV60

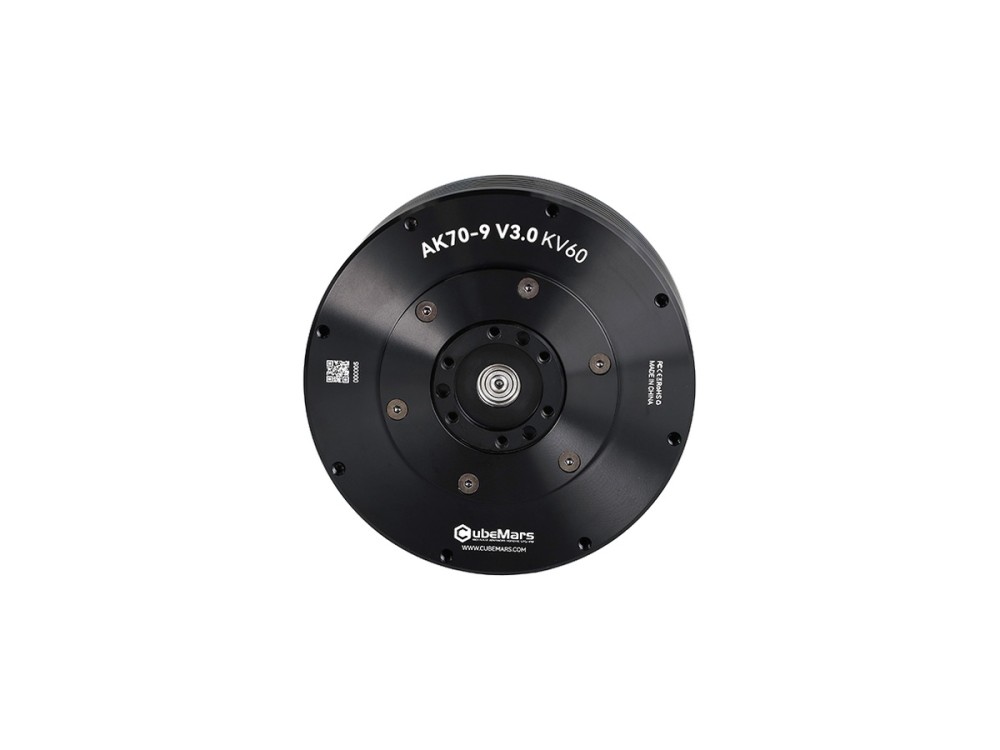
El CubeMars AK70-9 V3.0 ofrece 29.2 Nm de par de pico y 8.5 Nm nominales mediante un reductor 9:1 con 231 W de potencia nominal a 48 V. La carcasa de 89 mm y 540 g integra doble encoder para piernas de humanoides, exoesqueletos y articulaciones de brazo.

Tensión nominal (V) 48Potencia nominal (W) 231Par nominal (Nm) 8.5Corriente nominal (A) 6.25Velocidad nominal (rpm) 260
Detalles
Actuador robótico CubeMars AK60-6 V3.0 KV80 Actuadores robóticos

Actuador robótico CubeMars AK60-6 V3.0 KV80

El actuador CubeMars AK60-6 V3.0 entrega 9 Nm de par de pico y 3 Nm nominales mediante una etapa compacta 6:1 con 74 W de potencia nominal a 24/48 V. Con 380 g y 79 mm, sirve a brazos robóticos ligeros, módulos articulares pequeños y cuadrúpedos compactos.

Tensión nominal (V) 24/48Potencia nominal (W) 74Par nominal (Nm) 3Corriente nominal (A) 3.8Velocidad nominal (rpm) 233/490
Detalles
Actuador robótico CubeMars AK70-10 KV100 Actuadores robóticos

Actuador robótico CubeMars AK70-10 KV100

El AK70-10 combina una etapa planetaria 10:1 con un único encoder magnético de 14 bits y entrega 24.8 Nm de par de pico y 8.3 Nm nominales más 230 W de potencia nominal. El actuador de 621 g funciona a 24/48 V y se adapta a articulaciones de exoesqueleto, cuadrúpedos y brazos de robot.

Tensión nominal (V) 24/48Potencia nominal (W) 230Par nominal (Nm) 8.3Corriente nominal (A) 7.2Velocidad nominal (rpm) 148/310
Detalles
Actuador robótico CubeMars AK80-9 V3.0 KV100 Actuadores robóticos

Actuador robótico CubeMars AK80-9 V3.0 KV100

El AK80-9 V3.0 concentra un motor BLDC, un reductor planetario 9:1 y un driver en un actuador de 98 mm y 490 g. Entrega 22 Nm de par de pico y 9 Nm nominales con 368 W de potencia nominal a 48 V para robots con patas ágiles y brazos compactos.

Tensión nominal (V) 48Potencia nominal (W) 368Par nominal (Nm) 9Corriente nominal (A) 12Velocidad nominal (rpm) 390
Detalles
Propulsor submarino CubeMars SW7 Propulsores submarinos

Propulsor submarino CubeMars SW7

El propulsor submarino CubeMars SW7 produce más de 7 kgf de empuje con 360 W de potencia nominal a 36 V en un cuerpo compacto de 700 g. La hélice optimizada y el diseño de sellado lo convierten en una opción de propulsión fiable para ROV pequeños y AUV.

Tensión nominal (V) 36Potencia nominal (W) 360Peso (g) 700Diámetro (mm) 100Longitud (mm) 125.5
Detalles
Motor de par inrunner sin carcasa CubeMars RI60 KV120 Motores par sin carcasa

Motor de par inrunner sin carcasa CubeMars RI60 KV120

El inrunner sin carcasa CubeMars RI60 KV120 entrega 1.63 Nm de par de pico y 0.57 Nm nominales con 85 W de potencia nominal. El rótor de 60 mm funciona a 24-48 V y pesa solo 156 g, lo que lo hace muy adecuado para articulaciones de humanoides, tracción con ruedas y brazos colaborativos.

Tensión nominal (V) 24/36/48Potencia nominal (W) 85Par nominal (Nm) 0.57Corriente nominal (A) 5.6Velocidad nominal (rpm) 1440/2320/3190
Detalles
Actuador robótico CubeMars AK60-6 V1.1 KV140 Actuadores robóticos

Actuador robótico CubeMars AK60-6 V1.1 KV140

El AK60-6 V1.1 KV140 ofrece 9 Nm de par de pico y 3 Nm nominales con 130 W de potencia nominal a 24 V y alcanza 560 rpm en vacío. El cuerpo integrado de 368 g con reductor 6:1 encaja en articulaciones ágiles de brazos de sobremesa y robots con patas pequeños.

Tensión nominal (V) 24Potencia nominal (W) 130Par nominal (Nm) 3Corriente nominal (A) 6.5Velocidad nominal (rpm) 420
Detalles
Actuador robótico CubeMars AKA60-6 KV80 Actuadores robóticos

Actuador robótico CubeMars AKA60-6 KV80

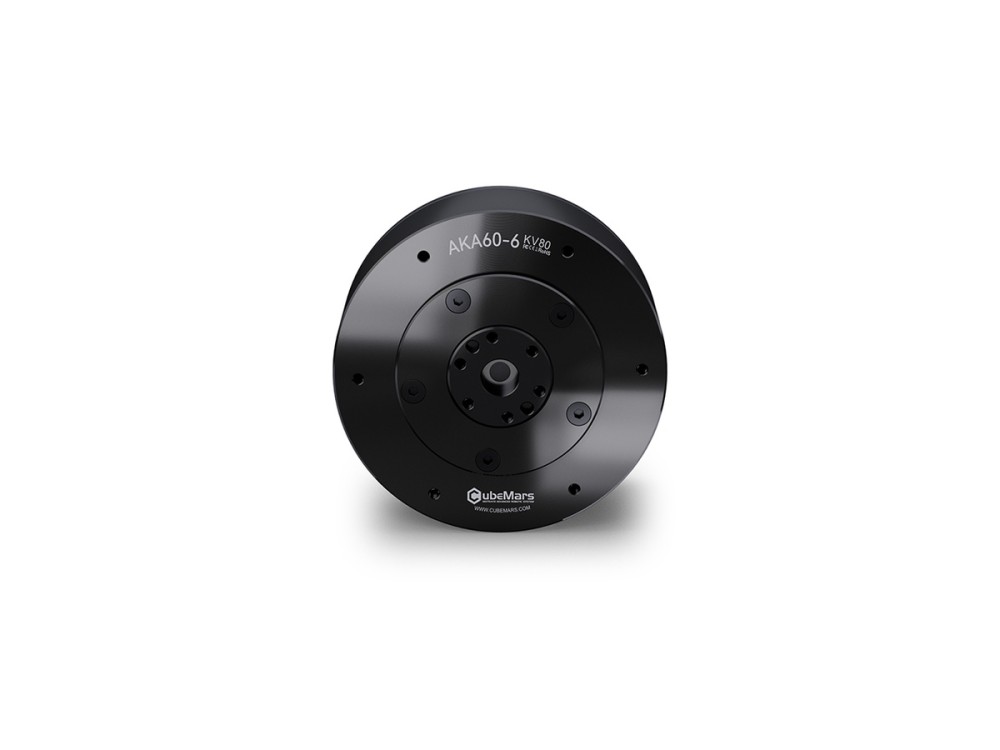
Diseñado para robots con ruedas y AGV, el actuador AKA60-6 KV80 ofrece 9 Nm de par de pico y 3 Nm nominales mediante un reductor 6:1 con mayor capacidad de carga radial. Pesa 460 g, funciona a 24/48 V y entrega 62 W de potencia nominal.

Tensión nominal (V) 24/48Potencia nominal (W) 62Par nominal (Nm) 3Corriente nominal (A) 4Velocidad nominal (rpm) 200/400
Detalles
Actuador robótico CubeMars AK60-39 V3.0 KV80 Actuadores robóticos

Actuador robótico CubeMars AK60-39 V3.0 KV80

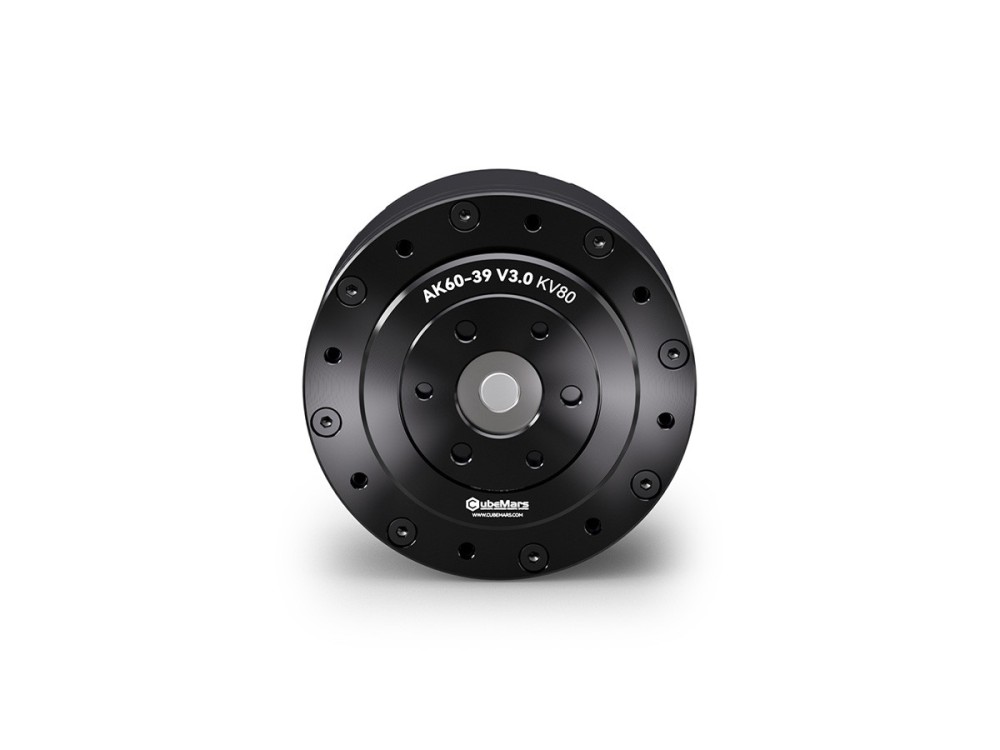
El AK60-39 V3.0 combina un motor KV80 con un reductor 39:1 para 72 Nm de par de pico y 24 Nm nominales, con 176 W de potencia nominal a 48 V. Con 750 g, está pensado para articulaciones portantes en robots con patas y manipuladores industriales.

Tensión nominal (V) 48Potencia nominal (W) 176Par nominal (Nm) 24Corriente nominal (A) 4.5Velocidad nominal (rpm) 70
Detalles
Actuador robótico CubeMars AK80-6 KV100 Actuadores robóticos

Actuador robótico CubeMars AK80-6 KV100

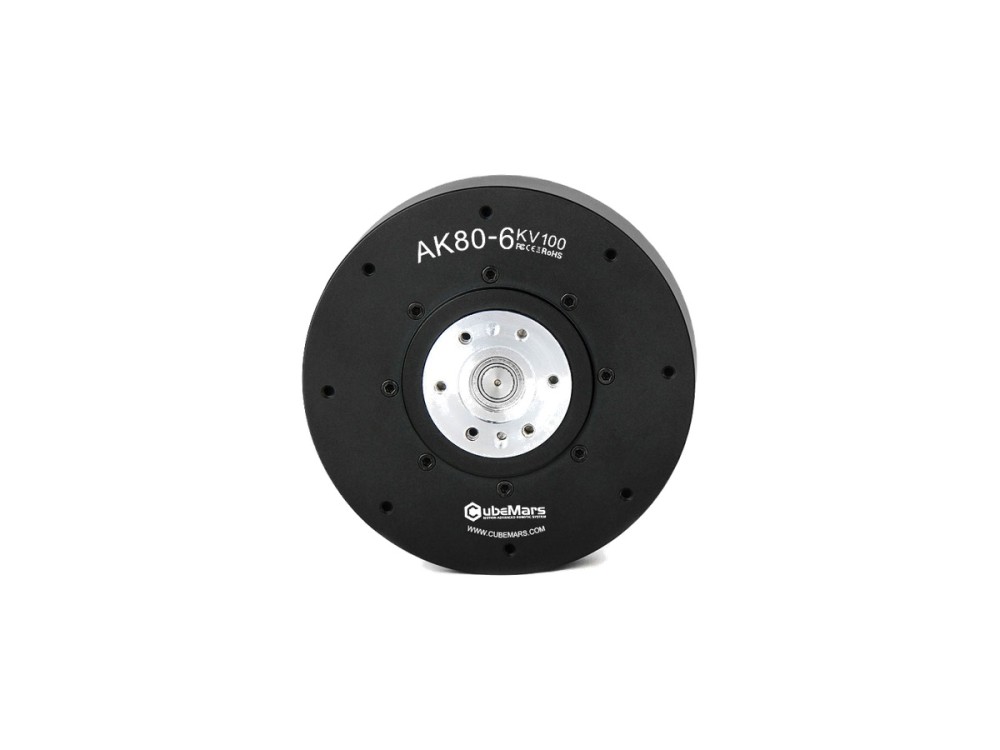
El AK80-6 V1.0 emplea una reducción 6:1 para 12 Nm de par de pico y 6 Nm nominales, y alcanza 800 rpm en vacío con 340 W de potencia nominal. Con 485 g a 48 V, favorece articulaciones rápidas en brazos de humanoides y robots cuadrúpedos ligeros.

Tensión nominal (V) 48Potencia nominal (W) 340Par nominal (Nm) 6Corriente nominal (A) 9.7Velocidad nominal (rpm) 603
Detalles
Actuador robótico CubeMars AK80-8 KV60 Actuadores robóticos

Actuador robótico CubeMars AK80-8 KV60

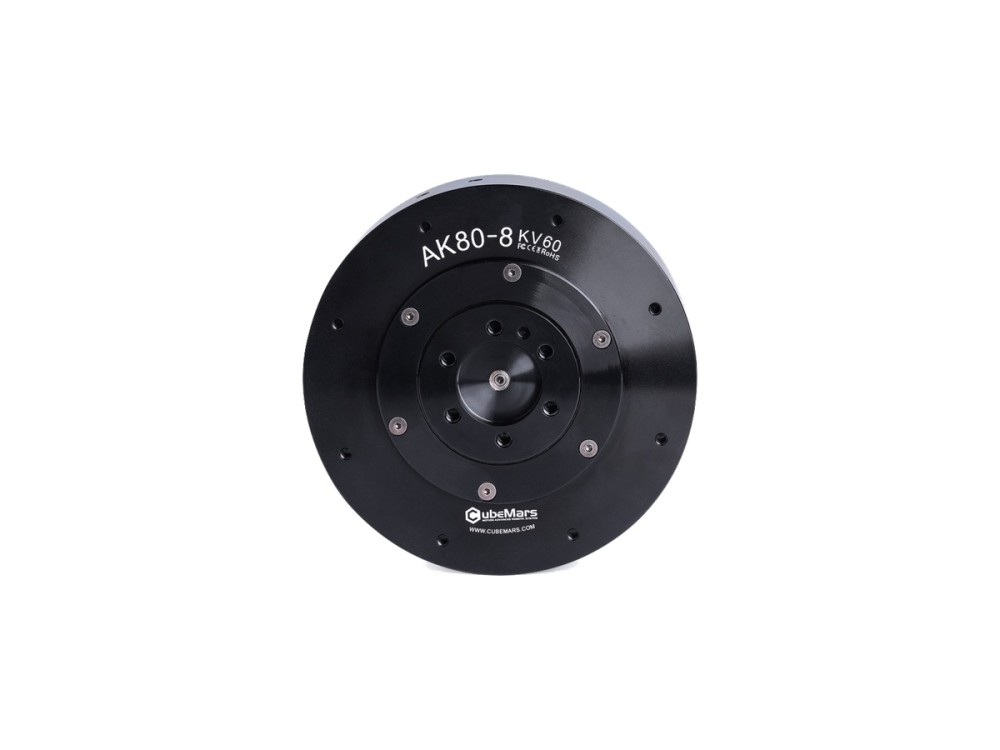
El actuador CubeMars AK80-8 integra un reductor 8:1 para 25 Nm de par de pico y 10 Nm nominales con 230 W de potencia nominal a 48 V. La unidad de 570 g se usa ampliamente en exoesqueletos, cuadrúpedos y articulaciones de robots colaborativos.

Tensión nominal (V) 48Potencia nominal (W) 230Par nominal (Nm) 10Corriente nominal (A) 6.9Velocidad nominal (rpm) 243
Detalles

Artículos relacionados

Todos los artículos →
Actuadores robóticos de 48 V: modelos, ventajas y restricciones de sistema

Actuadores robóticos de 48 V: modelos, ventajas y restricciones de sistema

Qué actuadores robóticos CubeMars aceptan un bus de 48 V, qué cambia la tensión ···

Leer más →
Actuadores robóticos: elección del actuador integrado para articulaciones

Actuadores robóticos: elección del actuador integrado para articulaciones

Actuadores robóticos integrados comparados: cómo varían el par, la relación de r···

Leer más →
Cómo elegir un motor BLDC para un robot cuadrúpedo: par, velocidad y límites térmicos

Cómo elegir un motor BLDC para un robot cuadrúpedo: par, velocidad y límites térmicos

Motores BLDC para la pierna de un robot cuadrúpedo: el apoyo fija el par continu···

Leer más →

Vídeos relacionados

Todos los vídeos →
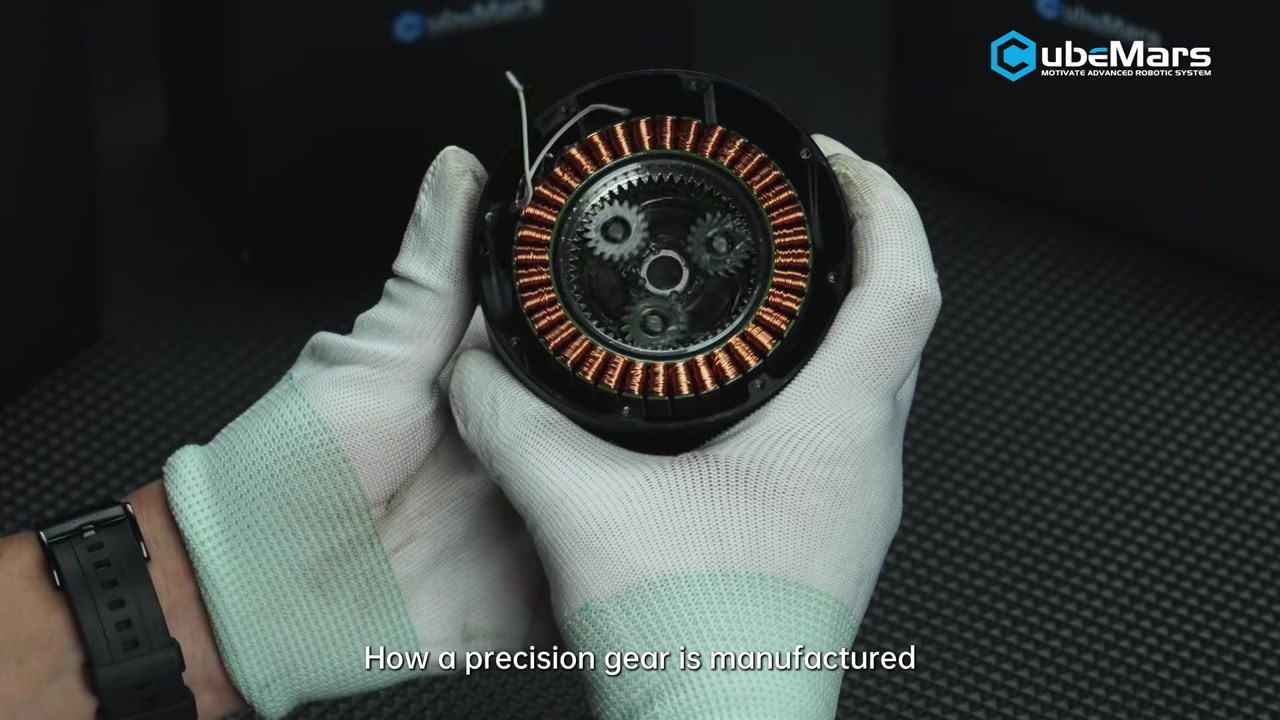
Cómo se fabrican los engranajes de precisión de CubeMars para actuadores robóticos 02:01

Cómo se fabrican los engranajes de precisión de CubeMars para actuadores robóticos

El vídeo oficial de CubeMars sigue la producción de engranajes de precisión para···

Ver →
Unboxing del CubeMars AK70-10 KV100: un usuario primerizo explora el actuador 14:11

Unboxing del CubeMars AK70-10 KV100: un usuario primerizo explora el actuador

Daniel Simu abre el CubeMars AK70-10 y explora la puesta en marcha y el uso real···

Ver →
Actuador robótico CubeMars AK70-10 KV100 en robótica dinámica 00:48

Actuador robótico CubeMars AK70-10 KV100 en robótica dinámica

Vídeo oficial de CubeMars de 48 s: el actuador AK70-10 KV100 en movimiento. 8.3 ···

Ver →

Productos relacionados en Actuadores robóticos

Explorar la categoría →
Actuador robótico CubeMars AK70-10 KV100 Actuadores robóticos

Actuador robótico CubeMars AK70-10 KV100

El AK70-10 combina una etapa planetaria 10:1 con un único encoder magnético de 14 bits y entrega 24.8 Nm de par de pico y 8.3 Nm nominales más 230 W de potencia nominal. El actuador de 621 g funciona a 24/48 V y se adapta a articulaciones de exoesqueleto, cuadrúpedos y brazos de robot.

Tensión nominal (V) 24/48Potencia nominal (W) 230Par nominal (Nm) 8.3Corriente nominal (A) 7.2Velocidad nominal (rpm) 148/310
Detalles
Actuador robótico CubeMars AK45-10 V3.0 KV75 Actuadores robóticos

Actuador robótico CubeMars AK45-10 V3.0 KV75

El actuador CubeMars AK45-10 V3.0 entrega 7 Nm de par de pico y 2.5 Nm nominales mediante un reductor 10:1, con 262 g y 53 mm de diámetro. Con 39 W nominales a 24 V, se adapta a articulaciones compactas de robot y exoesqueletos de rehabilitación.

Tensión nominal (V) 24Potencia nominal (W) 39Par nominal (Nm) 2.5Corriente nominal (A) 1.9Velocidad nominal (rpm) 120
Detalles
Actuador robótico CubeMars AKA60-6 KV80 Actuadores robóticos

Actuador robótico CubeMars AKA60-6 KV80

Diseñado para robots con ruedas y AGV, el actuador AKA60-6 KV80 ofrece 9 Nm de par de pico y 3 Nm nominales mediante un reductor 6:1 con mayor capacidad de carga radial. Pesa 460 g, funciona a 24/48 V y entrega 62 W de potencia nominal.

Tensión nominal (V) 24/48Potencia nominal (W) 62Par nominal (Nm) 3Corriente nominal (A) 4Velocidad nominal (rpm) 200/400
Detalles
Actuador robótico CubeMars AK70-9 V3.0 KV60 Actuadores robóticos

Actuador robótico CubeMars AK70-9 V3.0 KV60

El CubeMars AK70-9 V3.0 ofrece 29.2 Nm de par de pico y 8.5 Nm nominales mediante un reductor 9:1 con 231 W de potencia nominal a 48 V. La carcasa de 89 mm y 540 g integra doble encoder para piernas de humanoides, exoesqueletos y articulaciones de brazo.

Tensión nominal (V) 48Potencia nominal (W) 231Par nominal (Nm) 8.5Corriente nominal (A) 6.25Velocidad nominal (rpm) 260
Detalles
Actuador robótico CubeMars AK80-8 KV60 Actuadores robóticos

Actuador robótico CubeMars AK80-8 KV60

El actuador CubeMars AK80-8 integra un reductor 8:1 para 25 Nm de par de pico y 10 Nm nominales con 230 W de potencia nominal a 48 V. La unidad de 570 g se usa ampliamente en exoesqueletos, cuadrúpedos y articulaciones de robots colaborativos.

Tensión nominal (V) 48Potencia nominal (W) 230Par nominal (Nm) 10Corriente nominal (A) 6.9Velocidad nominal (rpm) 243
Detalles
Actuador robótico CubeMars AK60-6 V1.1 KV140 Actuadores robóticos

Actuador robótico CubeMars AK60-6 V1.1 KV140

El AK60-6 V1.1 KV140 ofrece 9 Nm de par de pico y 3 Nm nominales con 130 W de potencia nominal a 24 V y alcanza 560 rpm en vacío. El cuerpo integrado de 368 g con reductor 6:1 encaja en articulaciones ágiles de brazos de sobremesa y robots con patas pequeños.

Tensión nominal (V) 24Potencia nominal (W) 130Par nominal (Nm) 3Corriente nominal (A) 6.5Velocidad nominal (rpm) 420
Detalles
Actuador robótico CubeMars AK60-39 V3.0 KV80 Actuadores robóticos

Actuador robótico CubeMars AK60-39 V3.0 KV80

El AK60-39 V3.0 combina un motor KV80 con un reductor 39:1 para 72 Nm de par de pico y 24 Nm nominales, con 176 W de potencia nominal a 48 V. Con 750 g, está pensado para articulaciones portantes en robots con patas y manipuladores industriales.

Tensión nominal (V) 48Potencia nominal (W) 176Par nominal (Nm) 24Corriente nominal (A) 4.5Velocidad nominal (rpm) 70
Detalles
Actuador robótico CubeMars AK80-64 KV80 Actuadores robóticos

Actuador robótico CubeMars AK80-64 KV80

El actuador CubeMars AK80-64 monta un motor KV80 sobre un reductor planetario 64:1 y produce 120 Nm de par de pico y 48 Nm nominales en un cuerpo de 850 g. Acepta 24/48 V y se orienta a articulaciones de carga elevada en robots con patas y manipuladores pesados.

Tensión nominal (V) 24/48Potencia nominal (W) 220Par nominal (Nm) 48Corriente nominal (A) 7Velocidad nominal (rpm) 23/48
Detalles
Actuador robótico CubeMars AK10-9 V3.0 KV60 Actuadores robóticos

Actuador robótico CubeMars AK10-9 V3.0 KV60

El AK10-9 V3.0 integra un motor BLDC de par elevado, un reductor planetario 9:1 y un driver con doble encoder. Entrega 53 Nm de par de pico y 18 Nm nominales con 442 W de potencia nominal a 48 V, una opción consolidada para piernas de humanoides y brazos de robot.

Tensión nominal (V) 48Potencia nominal (W) 442Par nominal (Nm) 18Corriente nominal (A) 10.7Velocidad nominal (rpm) 235
Detalles
Actuador robótico CubeMars AK80-9 V3.0 KV100 Actuadores robóticos

Actuador robótico CubeMars AK80-9 V3.0 KV100

El AK80-9 V3.0 concentra un motor BLDC, un reductor planetario 9:1 y un driver en un actuador de 98 mm y 490 g. Entrega 22 Nm de par de pico y 9 Nm nominales con 368 W de potencia nominal a 48 V para robots con patas ágiles y brazos compactos.

Tensión nominal (V) 48Potencia nominal (W) 368Par nominal (Nm) 9Corriente nominal (A) 12Velocidad nominal (rpm) 390
Detalles
Actuador robótico CubeMars AK60-6 V3.0 KV80 Actuadores robóticos

Actuador robótico CubeMars AK60-6 V3.0 KV80

El actuador CubeMars AK60-6 V3.0 entrega 9 Nm de par de pico y 3 Nm nominales mediante una etapa compacta 6:1 con 74 W de potencia nominal a 24/48 V. Con 380 g y 79 mm, sirve a brazos robóticos ligeros, módulos articulares pequeños y cuadrúpedos compactos.

Tensión nominal (V) 24/48Potencia nominal (W) 74Par nominal (Nm) 3Corriente nominal (A) 3.8Velocidad nominal (rpm) 233/490
Detalles
Actuador robótico CubeMars AK40-10 V3.0 KV170 Actuadores robóticos

Actuador robótico CubeMars AK40-10 V3.0 KV170

El AK40-10 V3.0 es un actuador robótico ultraligero de 190 g que integra motor BLDC, reductor planetario 10:1 y driver. Ofrece 4.1 Nm de par de pico y 1.3 Nm nominales a 24 V, indicado para brazos robóticos diestros y módulos articulares pequeños.

Tensión nominal (V) 24Potencia nominal (W) 50Par nominal (Nm) 1.3Corriente nominal (A) 2.7Velocidad nominal (rpm) 370
Detalles

Fabricantes relacionados

Todos los fabricantes →
Comparar ahora