ToBMS - To BLDC Motor Source
机器人执行器

CubeMars AK80-64 KV80 机器人执行器

CubeMars
中国

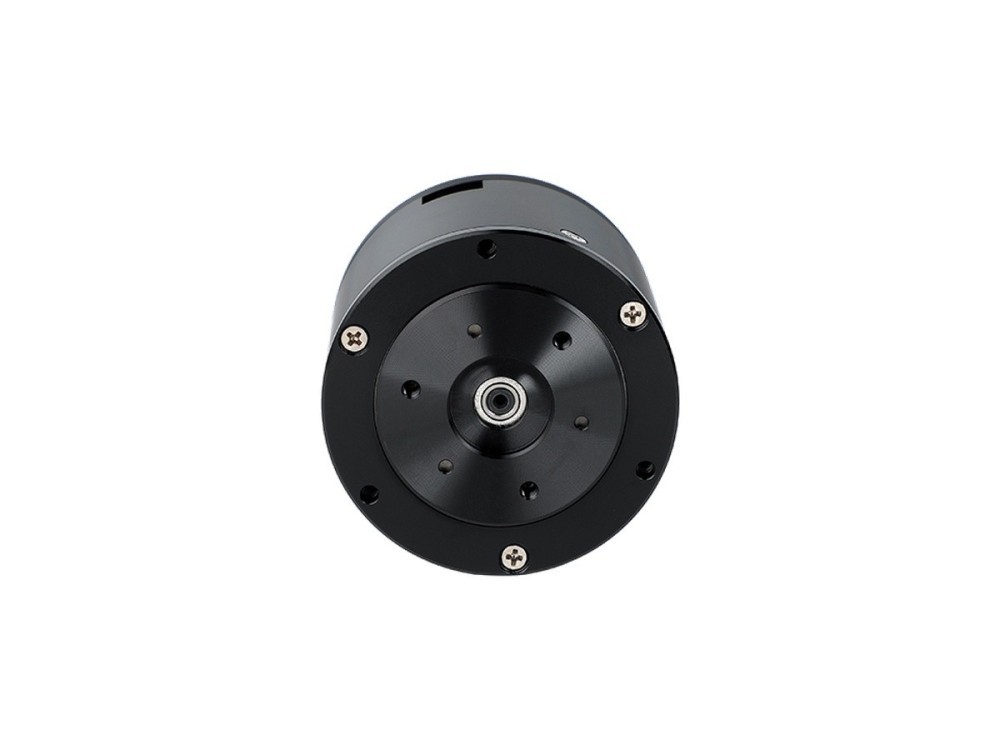
CubeMars AK80-64 执行器将 KV80 电机装在 64:1 行星减速器上,在 850 g 机身内输出 120 Nm 峰值转矩与 48 Nm 额定转矩。支持 24/48 V,面向足式机器人与重型机械臂的高负载关节。

应用领域
人形机器人外骨骼四足机器人康复机器人关节模组协作机械臂
制造商官网
在电商平台购买

规格参数

额定电压 (V)24/48
额定功率 (W)220
额定扭矩 (Nm)48
额定电流 (A)7
额定转速 (rpm)23/48
峰值扭矩 (Nm)120
峰值电流 (A)19
空载转速 (rpm)37/75
减速比64:1
重量 (g)850
直径 (mm)98
长度 (mm)61.9
极对数21
KV (rpm/V)80
相间电阻 (mΩ)220
相间电感 (μH)133.5
背隙 (°)0.18
Ke (V/krpm)13.7
驱动方式FOC

※ 所列规格为参考值;最新规格以各制造商发布的信息为准。

产品描述

FAQ

“制造商官网”可跳转到该品牌官方产品页面,在该页面可在线购买或直接联系其销售团队。
是的。该模块为一体化设计:无刷直流电机、64:1 减速级与驱动电路集成在同一单元内,无需另行配置控制器或减速箱组件。
其峰值转矩可达 120 N·m,连续转矩 48 N·m,工作电压 24/48 V,KV 为 80 rpm/V。需将供电与转矩包络同关节设计进行匹配。

产品询价

更多 CubeMars 产品

查看制造商 →
CubeMars AK45-10 V3.0 KV75 机器人执行器 机器人执行器

CubeMars AK45-10 V3.0 KV75 机器人执行器

CubeMars AK45-10 V3.0 执行器通过 10:1 减速器输出 7 Nm 峰值转矩与 2.5 Nm 额定转矩,重 262 g,直径 53 mm。24 V 母线、额定功率 39 W,适合紧凑型机器人关节与康复外骨骼。

额定电压 (V) 24额定功率 (W) 39额定扭矩 (Nm) 2.5额定电流 (A) 1.9额定转速 (rpm) 120
详情
CubeMars AK60-6 V3.0 KV80 机器人执行器 机器人执行器

CubeMars AK60-6 V3.0 KV80 机器人执行器

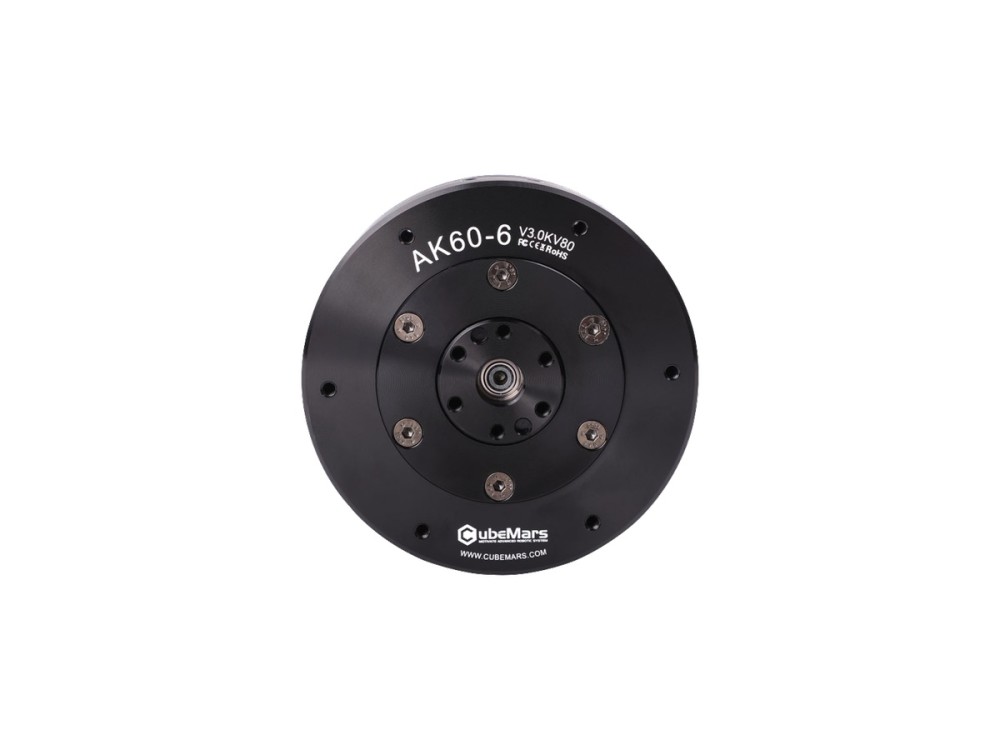
CubeMars AK60-6 V3.0 执行器通过紧凑的 6:1 减速级输出 9 Nm 峰值转矩与 3 Nm 额定转矩,24/48 V 下额定功率 74 W。380 g、79 mm 的机身适用于轻型机械臂、小型关节模组与紧凑型四足机器人。
额定电压 (V) 24/48额定功率 (W) 74额定扭矩 (Nm) 3额定电流 (A) 3.8额定转速 (rpm) 233/490
详情
CubeMars AK40-10 V3.0 KV170 机器人执行器 机器人执行器

CubeMars AK40-10 V3.0 KV170 机器人执行器

AK40-10 V3.0 是一款仅重 190 g 的超轻量机器人执行器,集成 BLDC 电机、10:1 行星减速箱与驱动器。24 V 下可输出 4.1 Nm 峰值转矩与 1.3 Nm 额定转矩,适用于灵巧机械臂与小型关节模组。
额定电压 (V) 24额定功率 (W) 50额定扭矩 (Nm) 1.3额定电流 (A) 2.7额定转速 (rpm) 370
详情
CubeMars GL40 KV70 云台电机 云台电机

CubeMars GL40 KV70 云台电机

GL40 KV70 云台电机在 107 g、46.5 mm 的直驱机身内输出 0.5 Nm 峰值转矩与 0.25 Nm 额定转矩。低齿槽与平顺控制适合手持与机载相机增稳器。
额定电压 (V) 16额定功率 (W) 12额定扭矩 (Nm) 0.25额定电流 (A) 1.62额定转速 (rpm) 430
详情
CubeMars AK80-6 KV100 机器人执行器 机器人执行器

CubeMars AK80-6 KV100 机器人执行器

AK80-6 V1.0 采用 6:1 减速,输出 12 Nm 峰值转矩与 6 Nm 额定转矩,空载转速可达 800 rpm,额定功率 340 W。48 V 下重 485 g,适合对转速要求较高的人形机械臂与轻型四足机器人关节。
额定电压 (V) 48额定功率 (W) 340额定扭矩 (Nm) 6额定电流 (A) 9.7额定转速 (rpm) 603
详情
CubeMars RO80 KV105 标准型无框力矩电机 无框力矩电机

CubeMars RO80 KV105 标准型无框力矩电机

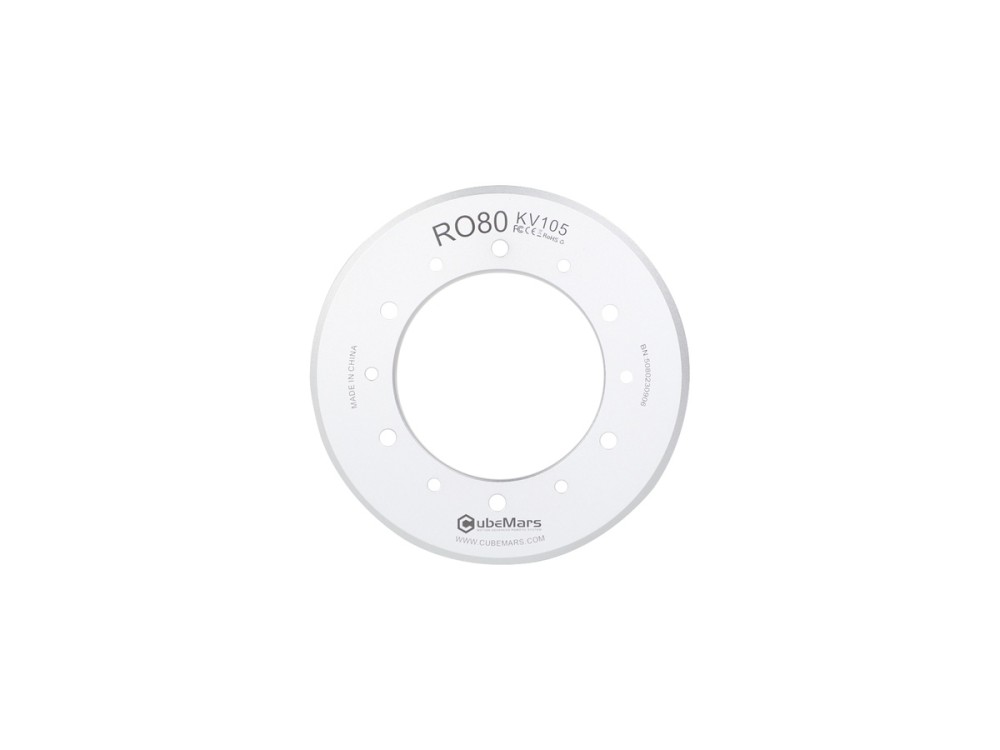
CubeMars RO80 KV105 Standard 无框电机输出 4 Nm 峰值转矩与 1.3 Nm 额定转矩,额定功率 490 W。93 mm、352 g 的单元工作于 48 V,为足式机器人与工业级关节模组提供大转矩直驱。
额定电压 (V) 48额定功率 (W) 490额定扭矩 (Nm) 1.3额定电流 (A) 15额定转速 (rpm) 3600
详情
CubeMars RI70 KV95 无框内转子力矩电机 无框力矩电机

CubeMars RI70 KV95 无框内转子力矩电机

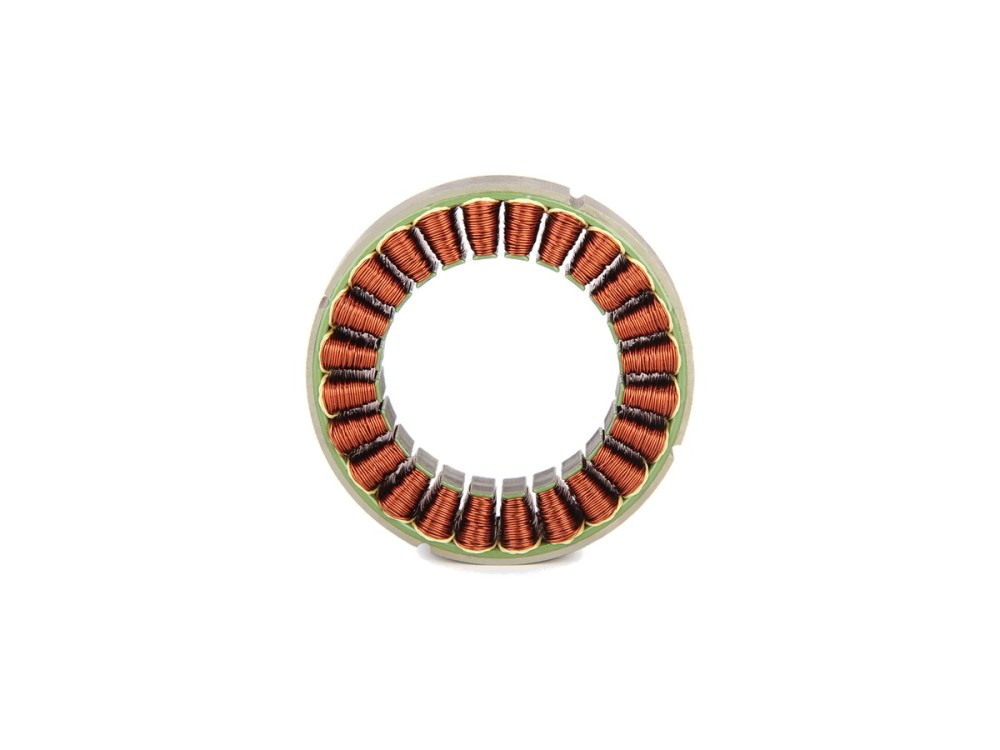
RI70 KV95 在 76 mm、270 g 的无框 inrunner 机身内提供 2.68 Nm 峰值转矩与 0.94 Nm 额定转矩,额定功率 125 W。面向 24-48 V 母线设计,适用于足式机器人、关节模组与精密机械臂。
额定电压 (V) 24/36/48额定功率 (W) 125额定扭矩 (Nm) 0.94额定电流 (A) 7.1额定转速 (rpm) 1270/1990/2710
详情
CubeMars RI20 KV600 无框力矩电机 无框力矩电机

CubeMars RI20 KV600 无框力矩电机

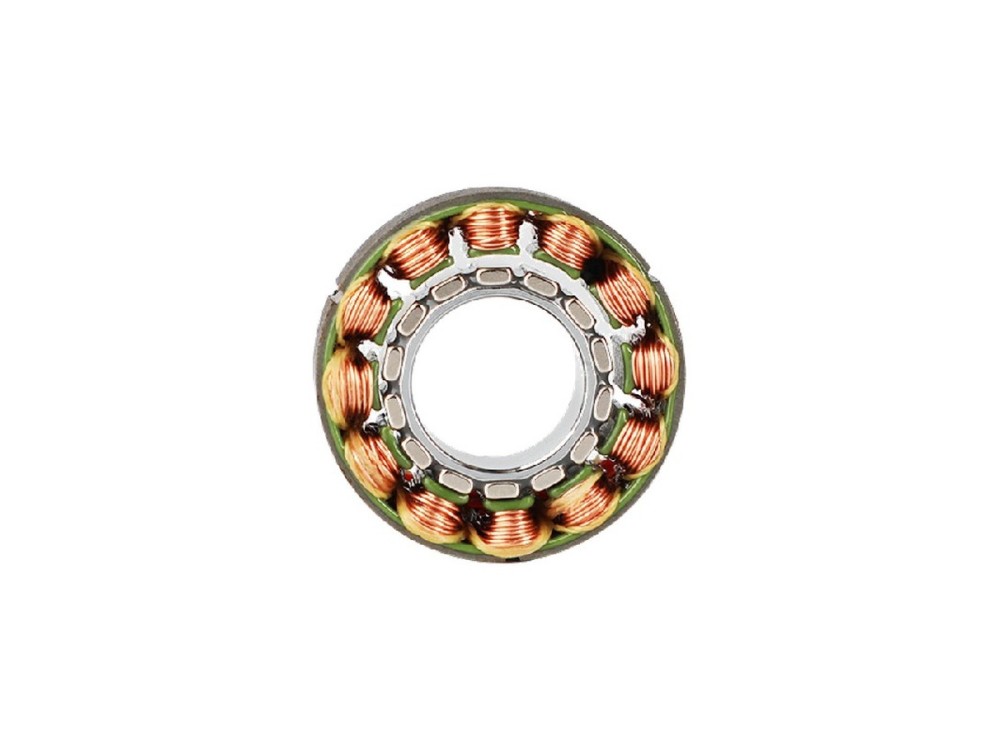
CubeMars RI20 KV600 是一款超紧凑无框 inrunner 力矩电机,直径 25 mm,重量仅 20 g。峰值转矩 0.072 Nm、额定转矩 0.024 Nm,功率最高 18 W,适用于康复机器人、关节模组与紧凑型机械臂。
额定电压 (V) 16额定功率 (W) 18额定扭矩 (Nm) 0.024额定电流 (A) 1.47额定转速 (rpm) 7452
详情
CubeMars GL80 KV30 云台电机 云台电机

CubeMars GL80 KV30 云台电机

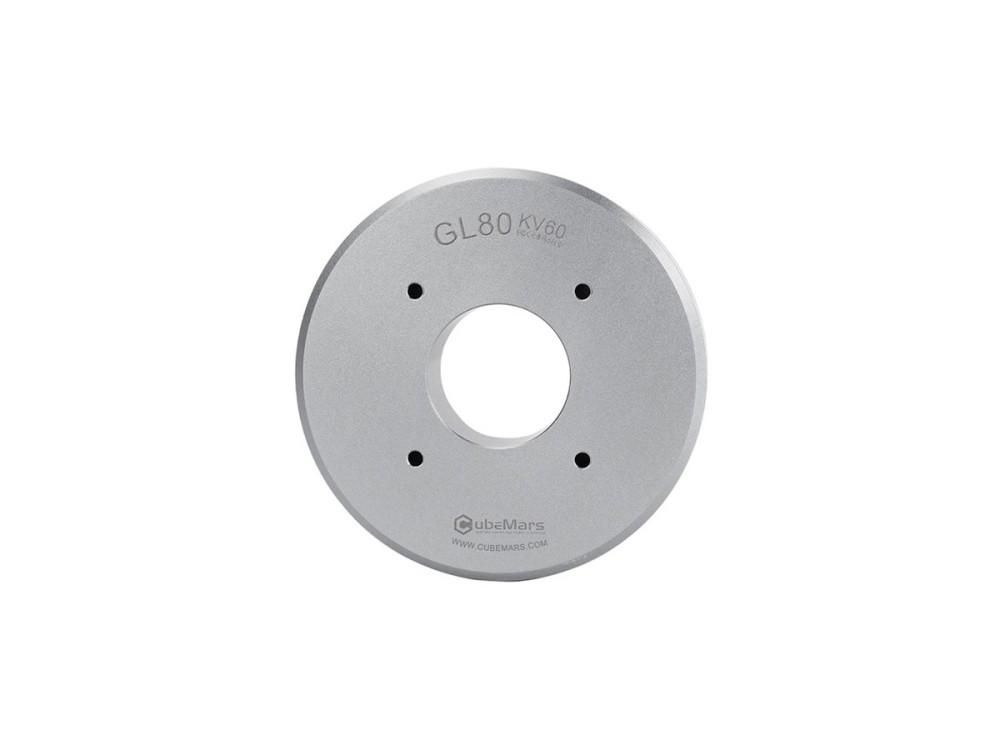
GL80 KV30 云台电机可输出 2.9 Nm 峰值转矩与 1 Nm 额定转矩,24 V 下额定功率 48 W。重 312 g,定子 87 mm,以平顺精准的表现驱动中大型云台轴。
额定电压 (V) 24额定功率 (W) 48额定扭矩 (Nm) 1额定电流 (A) 2.8额定转速 (rpm) 450
详情
CubeMars AK70-9 V3.0 KV60 机器人执行器 机器人执行器

CubeMars AK70-9 V3.0 KV60 机器人执行器

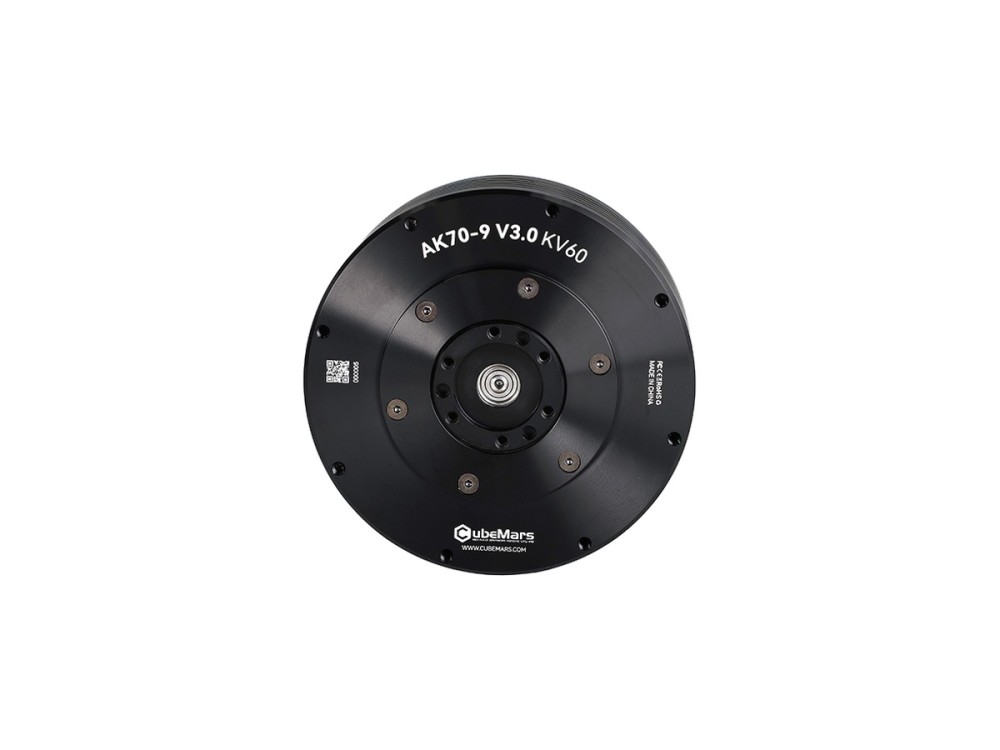
CubeMars AK70-9 V3.0 通过 9:1 减速器提供 29.2 Nm 峰值转矩与 8.5 Nm 额定转矩,48 V 下额定功率 231 W。89 mm、540 g 的壳体内集成双编码器,适用于人形机器人腿部、外骨骼与臂部关节。
额定电压 (V) 48额定功率 (W) 231额定扭矩 (Nm) 8.5额定电流 (A) 6.25额定转速 (rpm) 260
详情
CubeMars AK60-6 V1.1 KV140 机器人执行器 机器人执行器

CubeMars AK60-6 V1.1 KV140 机器人执行器

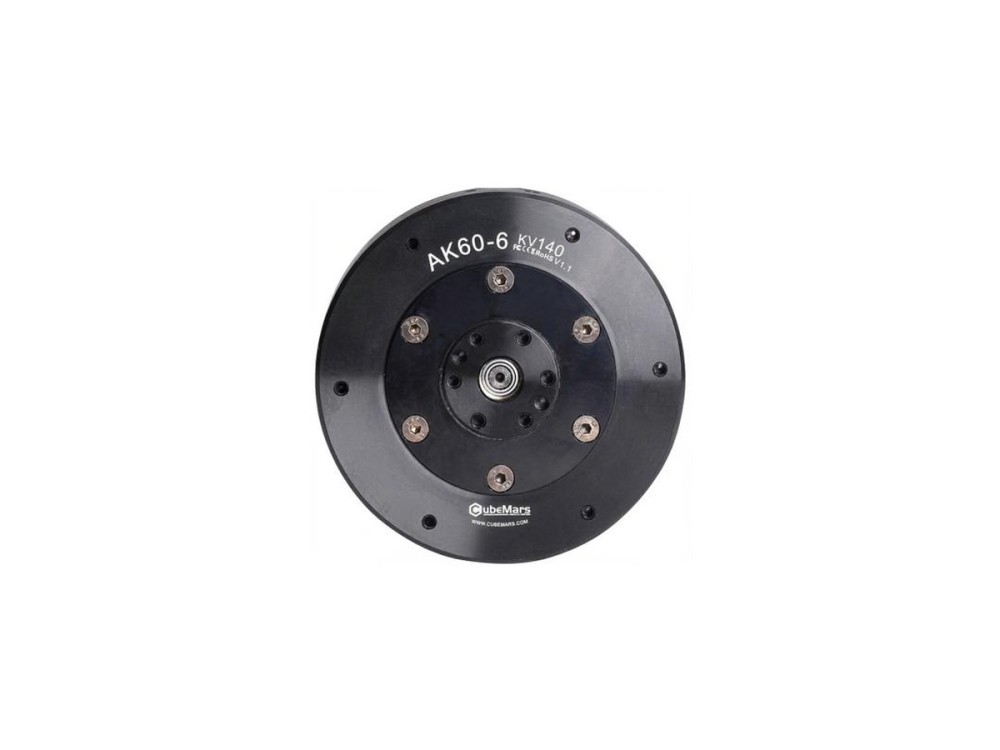
AK60-6 V1.1 KV140 在 24 V 下提供 9 Nm 峰值转矩与 3 Nm 额定转矩,额定功率 130 W,空载转速可达 560 rpm。368 g 的一体化机身内置 6:1 减速器,适合桌面机械臂与小型足式机器人的灵巧关节。
额定电压 (V) 24额定功率 (W) 130额定扭矩 (Nm) 3额定电流 (A) 6.5额定转速 (rpm) 420
详情
CubeMars GL100 KV10 云台电机 云台电机

CubeMars GL100 KV10 云台电机

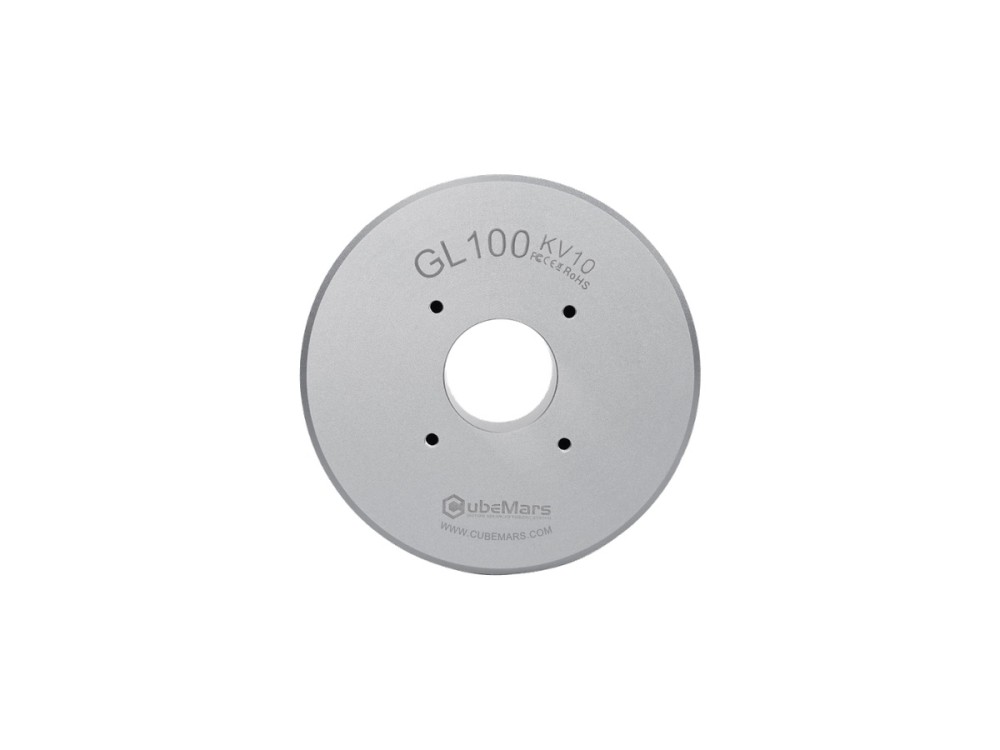
CubeMars GL100 KV10 是 GL 系列中尺寸最大的云台电机,输出 7.7 Nm 峰值转矩与 3 Nm 额定转矩,可承载重型相机载荷。107 mm、698 g 的直驱单元工作于 24 V,用于电影级云台增稳。
额定电压 (V) 24额定功率 (W) 41额定扭矩 (Nm) 3额定电流 (A) 2.9额定转速 (rpm) 130
详情

相关文章

全部文章 →
人形机器人用 BLDC 电机:如何匹配扭矩、转速与尺寸

人形机器人用 BLDC 电机:如何匹配扭矩、转速与尺寸

人形机器人关节用 BLDC 电机:扭矩窗口、减速比、关节转速、外形与远端质量如何取舍,读遍八款 AK 执行器。
阅读更多 →
48 V 机器人执行器:型号、性能收益与系统约束

48 V 机器人执行器:型号、性能收益与系统约束

哪些 CubeMars 机器人执行器接受 48 V 母线、更高电压改变了什么,以及随之而来的驱动器、电池组与热约束。
阅读更多 →
为康复机器人选择 BLDC 电机:关节选型指南

为康复机器人选择 BLDC 电机:关节选型指南

面向康复机器人的 BLDC 电机选型,需要优先看关节处的连续扭矩、极低转速下的给定精度与减速比。本指南对照 9 款 CubeMars 执行器的额定扭矩、峰值扭矩···
阅读更多 →
机器人执行器:如何为机器人关节选择合适的一体化执行器

机器人执行器:如何为机器人关节选择合适的一体化执行器

对比一体化机器人执行器:CubeMars AK、AKE、AKH 各模块在转矩、减速比、质量与控制方式上的差异。

阅读更多 →

相关视频

全部视频 →
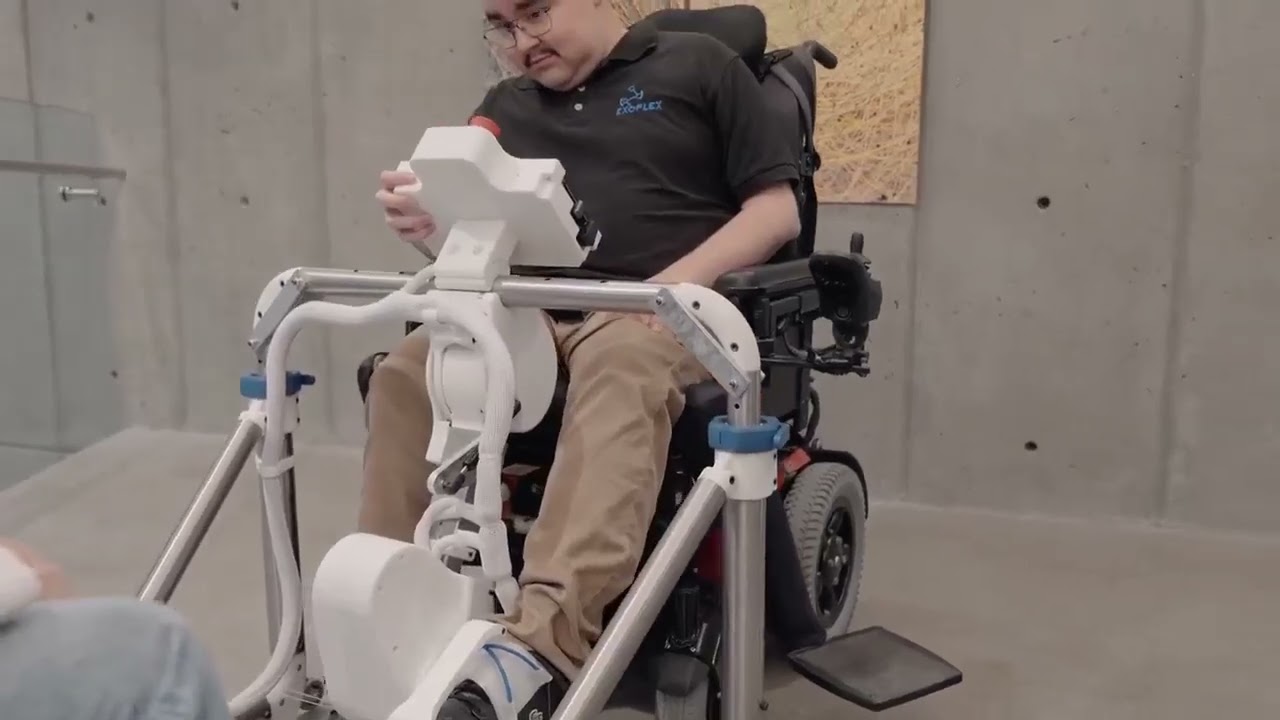
AK10-9 与 AK80-64 执行器助力肌萎缩康复研究 00:51

AK10-9 与 AK80-64 执行器助力肌萎缩康复研究

Université de Sherbrooke 在肌萎缩康复系统中采用 CubeMars AK10-9 与 AK80-64 执行器,实现精密的牵伸动作。

观看 →
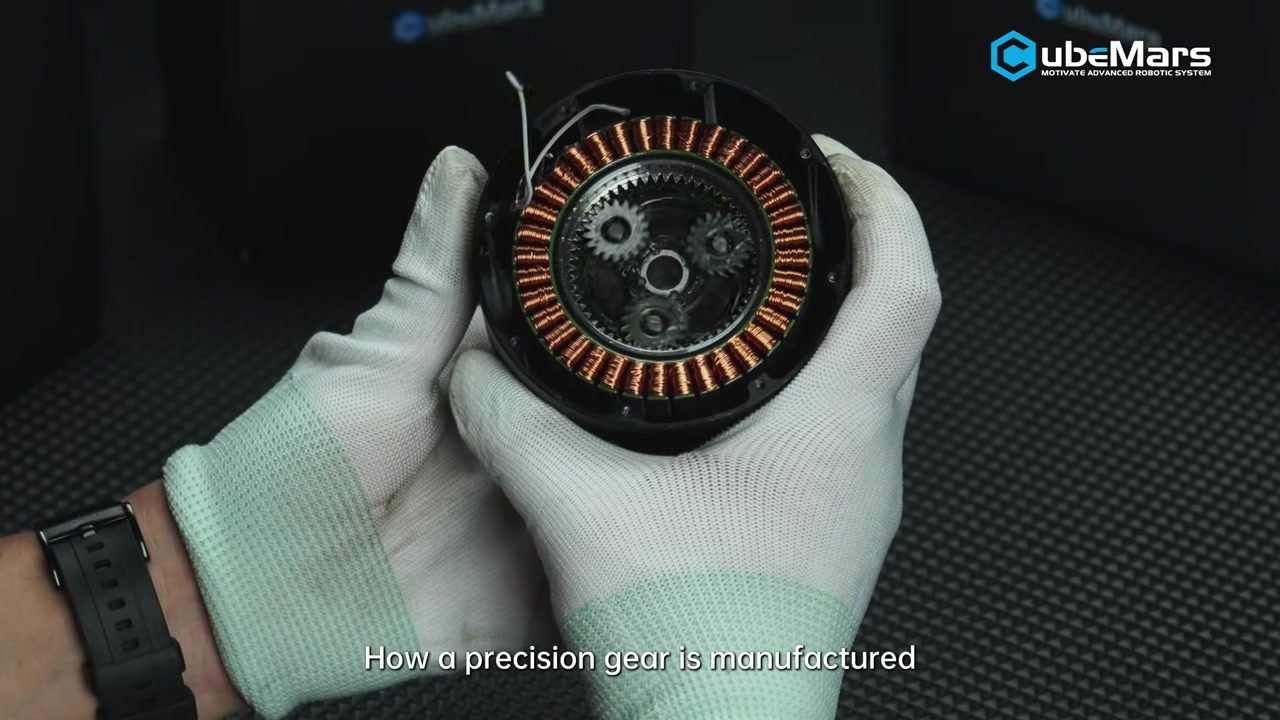
CubeMars 精密齿轮的制造方式:机器人执行器齿轮生产工艺 02:01

CubeMars 精密齿轮的制造方式:机器人执行器齿轮生产工艺

CubeMars 官方视频记录机器人执行器精密齿轮的生产过程,从原材料经机加工到精加工,并说明其对关节一致性的意义。

观看 →

机器人执行器 的相关产品

探索该分类 →
CubeMars AK60-6 V1.1 KV140 机器人执行器 机器人执行器

CubeMars AK60-6 V1.1 KV140 机器人执行器

AK60-6 V1.1 KV140 在 24 V 下提供 9 Nm 峰值转矩与 3 Nm 额定转矩,额定功率 130 W,空载转速可达 560 rpm。368 g 的一体化机身内置 6:1 减速器,适合桌面机械臂与小型足式机器人的灵巧关节。
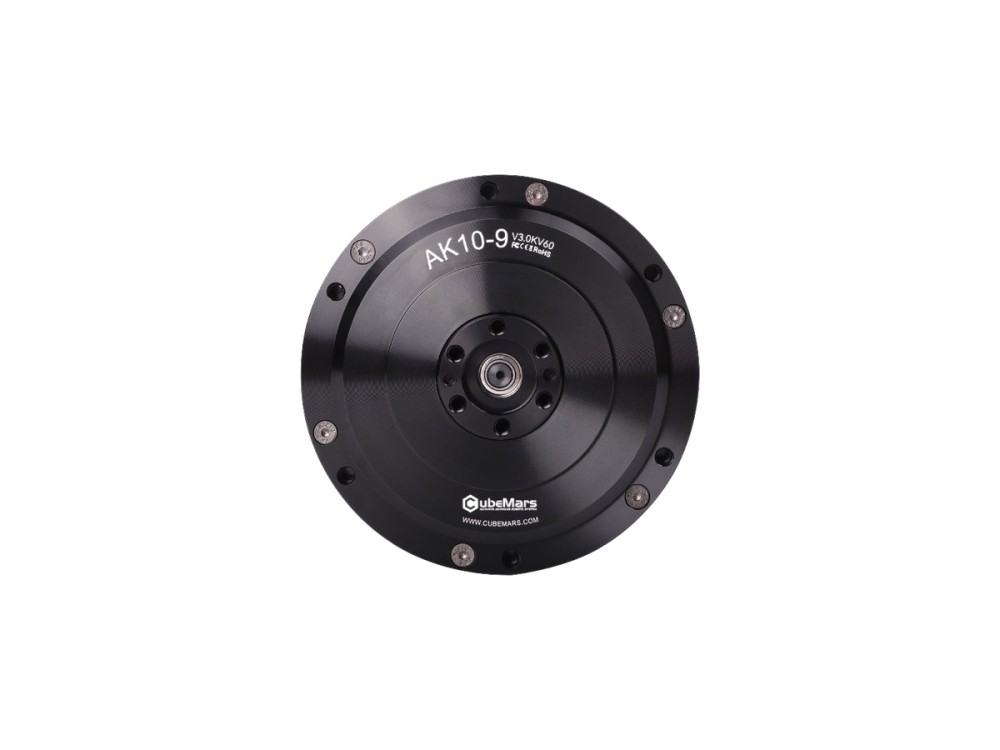
额定电压 (V) 24额定功率 (W) 130额定扭矩 (Nm) 3额定电流 (A) 6.5额定转速 (rpm) 420
详情
CubeMars AK10-9 V3.0 KV60 机器人执行器 机器人执行器

CubeMars AK10-9 V3.0 KV60 机器人执行器

AK10-9 V3.0 集成高转矩 BLDC 电机、9:1 行星减速箱与驱动器,并配备双编码器。48 V 下输出 53 Nm 峰值转矩与 18 Nm 额定转矩,额定功率 442 W,在人形机器人腿部与机械臂上已有成熟应用。
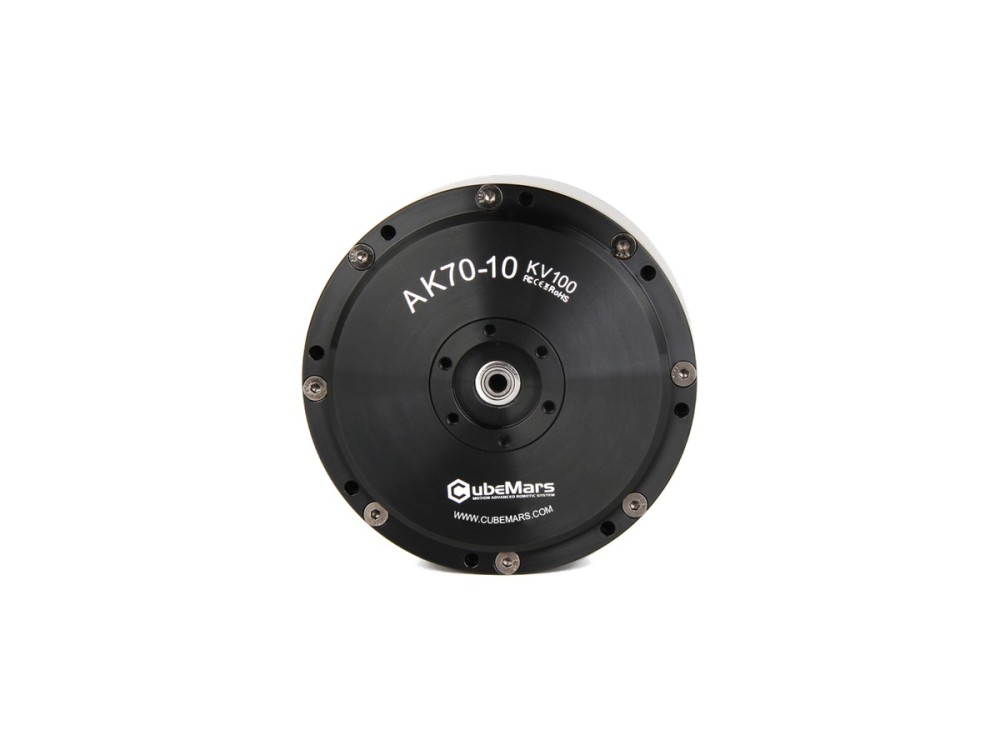
额定电压 (V) 48额定功率 (W) 442额定扭矩 (Nm) 18额定电流 (A) 10.7额定转速 (rpm) 235
详情
CubeMars AK70-10 KV100 机器人执行器 机器人执行器

CubeMars AK70-10 KV100 机器人执行器

AK70-10 将 10:1 行星减速级与单个 14 位磁性编码器结合,输出 24.8 Nm 峰值转矩与 8.3 Nm 额定转矩,额定功率 230 W。该执行器重 621 g,工作电压 24/48 V,适用于外骨骼关节、四足机器人与机械臂。
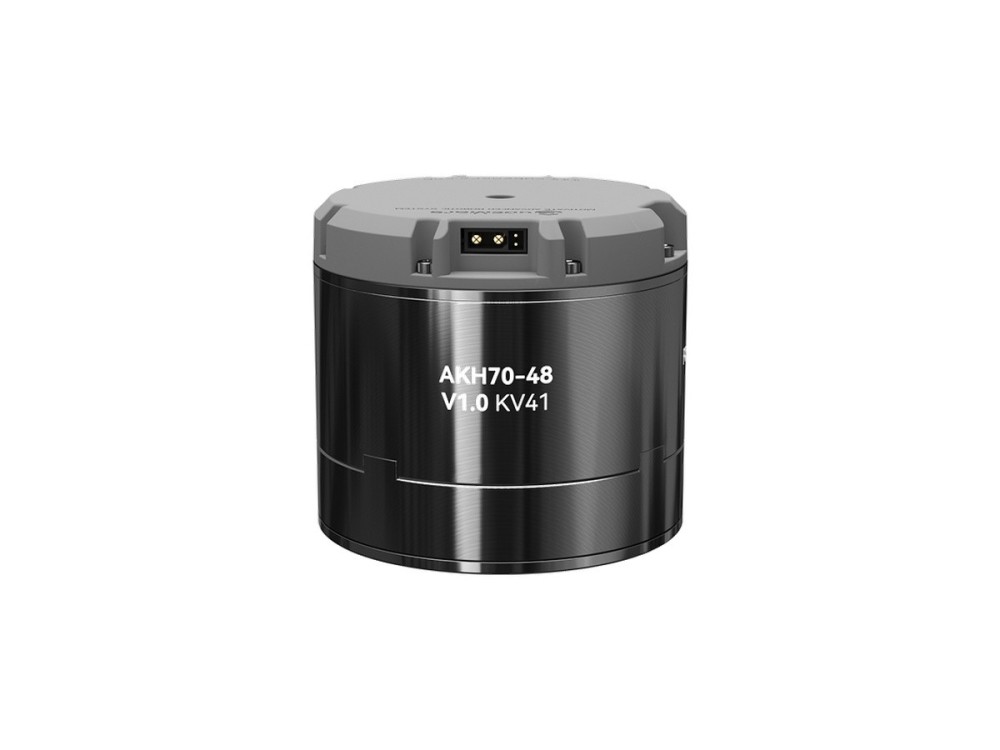
额定电压 (V) 24/48额定功率 (W) 230额定扭矩 (Nm) 8.3额定电流 (A) 7.2额定转速 (rpm) 148/310
详情
CubeMars AKH70-48 V1.0 KV41 中空轴行星减速执行器 机器人执行器

CubeMars AKH70-48 V1.0 KV41 中空轴行星减速执行器

AKH70-48 V1.0 中空轴行星执行器通过 48:1 减速器在 48 V 下输出 222 Nm 峰值转矩与 74 Nm 额定转矩。整机重 1.4 kg,支持线缆穿引,可驱动重载足式机器人、AGV 与大型关节模组。
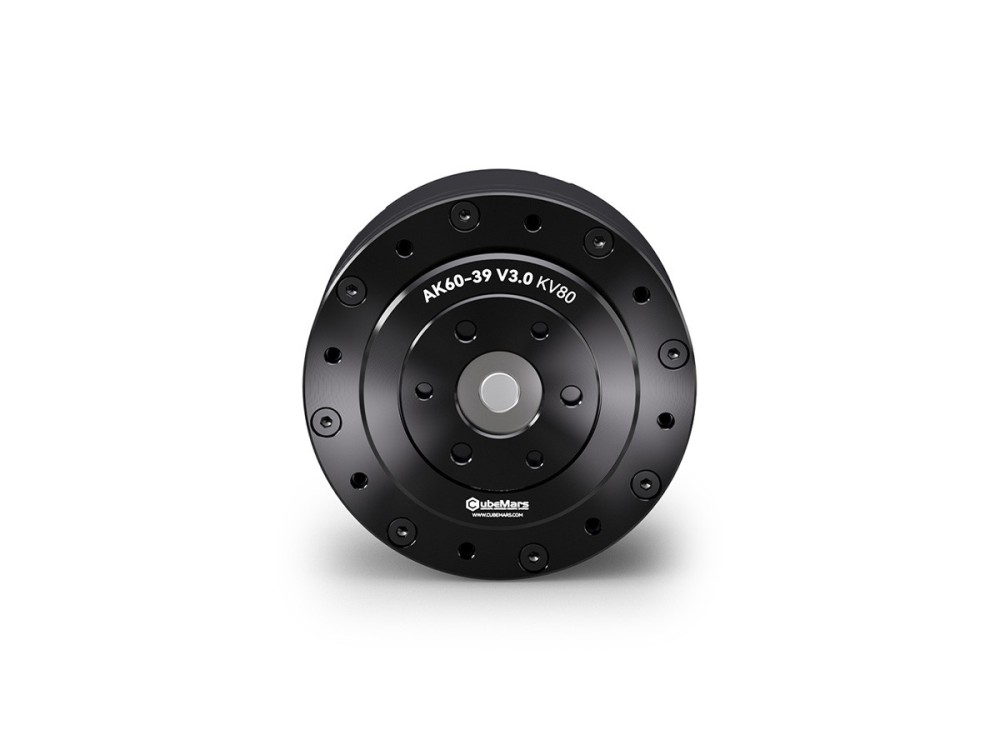
额定电压 (V) 48额定功率 (W) 217额定扭矩 (Nm) 74额定电流 (A) 6额定转速 (rpm) 28
详情
CubeMars AK60-39 V3.0 KV80 机器人执行器 机器人执行器

CubeMars AK60-39 V3.0 KV80 机器人执行器

AK60-39 V3.0 将 KV80 电机与 39:1 减速器组合,输出 72 Nm 峰值转矩与 24 Nm 额定转矩,48 V 下额定功率 176 W。重 750 g,面向足式机器人与工业机械臂的承重关节。

额定电压 (V) 48额定功率 (W) 176额定扭矩 (Nm) 24额定电流 (A) 4.5额定转速 (rpm) 70
详情
CubeMars AK80-64 KV80 机器人执行器 机器人执行器

CubeMars AK80-64 KV80 机器人执行器

CubeMars AK80-64 执行器将 KV80 电机装在 64:1 行星减速器上,在 850 g 机身内输出 120 Nm 峰值转矩与 48 Nm 额定转矩。支持 24/48 V,面向足式机器人与重型机械臂的高负载关节。

额定电压 (V) 24/48额定功率 (W) 220额定扭矩 (Nm) 48额定电流 (A) 7额定转速 (rpm) 23/48
详情
CubeMars AK80-6 KV100 机器人执行器 机器人执行器

CubeMars AK80-6 KV100 机器人执行器

AK80-6 V1.0 采用 6:1 减速,输出 12 Nm 峰值转矩与 6 Nm 额定转矩,空载转速可达 800 rpm,额定功率 340 W。48 V 下重 485 g,适合对转速要求较高的人形机械臂与轻型四足机器人关节。
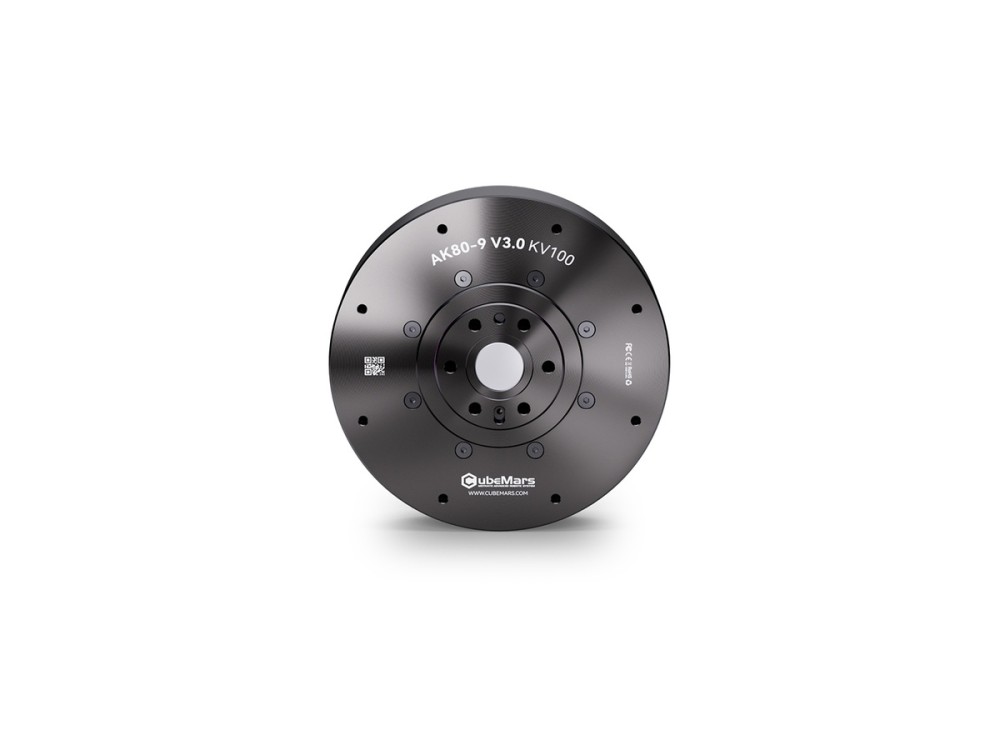
额定电压 (V) 48额定功率 (W) 340额定扭矩 (Nm) 6额定电流 (A) 9.7额定转速 (rpm) 603
详情
CubeMars AK80-9 V3.0 KV100 机器人执行器 机器人执行器

CubeMars AK80-9 V3.0 KV100 机器人执行器

AK80-9 V3.0 将 BLDC 电机、9:1 行星减速箱与驱动器集成于 98 mm、490 g 的执行器中。48 V 下输出 22 Nm 峰值转矩与 9 Nm 额定转矩,额定功率 368 W,适用于敏捷足式机器人与紧凑型机械臂。
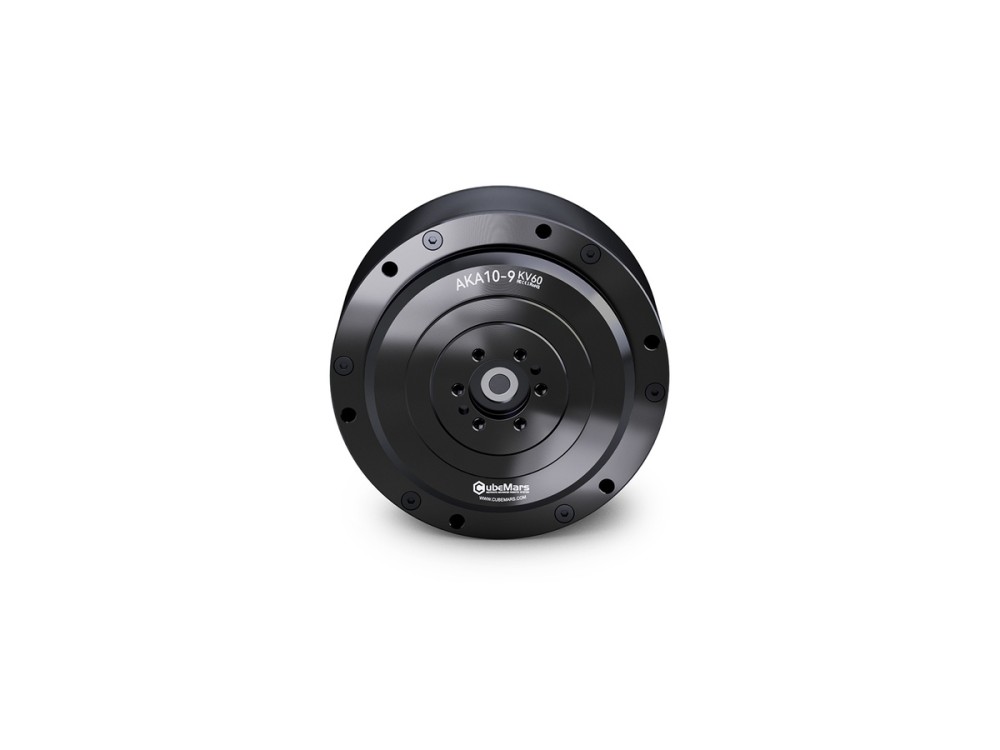
额定电压 (V) 48额定功率 (W) 368额定扭矩 (Nm) 9额定电流 (A) 12额定转速 (rpm) 390
详情
CubeMars AKA10-9 KV60 机器人执行器 机器人执行器

CubeMars AKA10-9 KV60 机器人执行器

AKA10-9 KV60 是一款面向 AGV 与轮式机器人的轮驱执行器,输出 53 Nm 峰值转矩与 18 Nm 额定转矩,径向承载能力提高 120%。9:1 减速器、单个 16 位磁性编码器与 48 V、205 W 额定功率可确保牵引稳健。
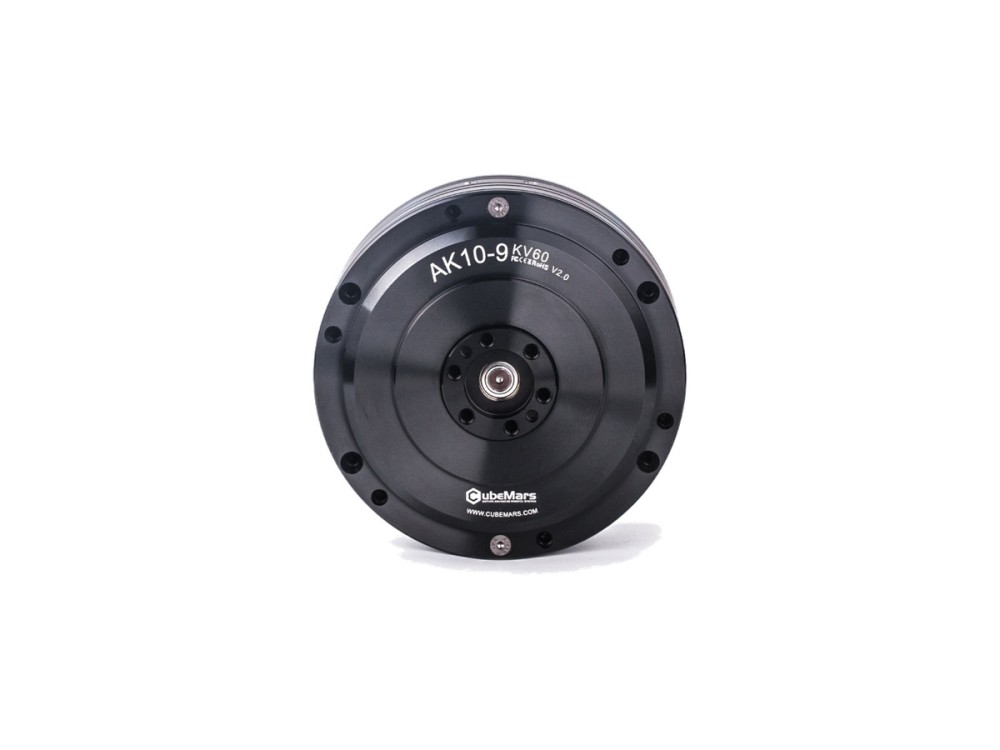
额定电压 (V) 48额定功率 (W) 205额定扭矩 (Nm) 18额定电流 (A) 10.6额定转速 (rpm) 109
详情
CubeMars AK10-9 V2.0 KV60 机器人执行器 机器人执行器

CubeMars AK10-9 V2.0 KV60 机器人执行器

CubeMars AK10-9 V2.0 机器人执行器通过 9:1 减速器提供 48 Nm 峰值转矩与 18 Nm 额定转矩,配备双编码器,支持 24/48 V。重 960 g,适用于人形机器人、外骨骼与精密关节模组。
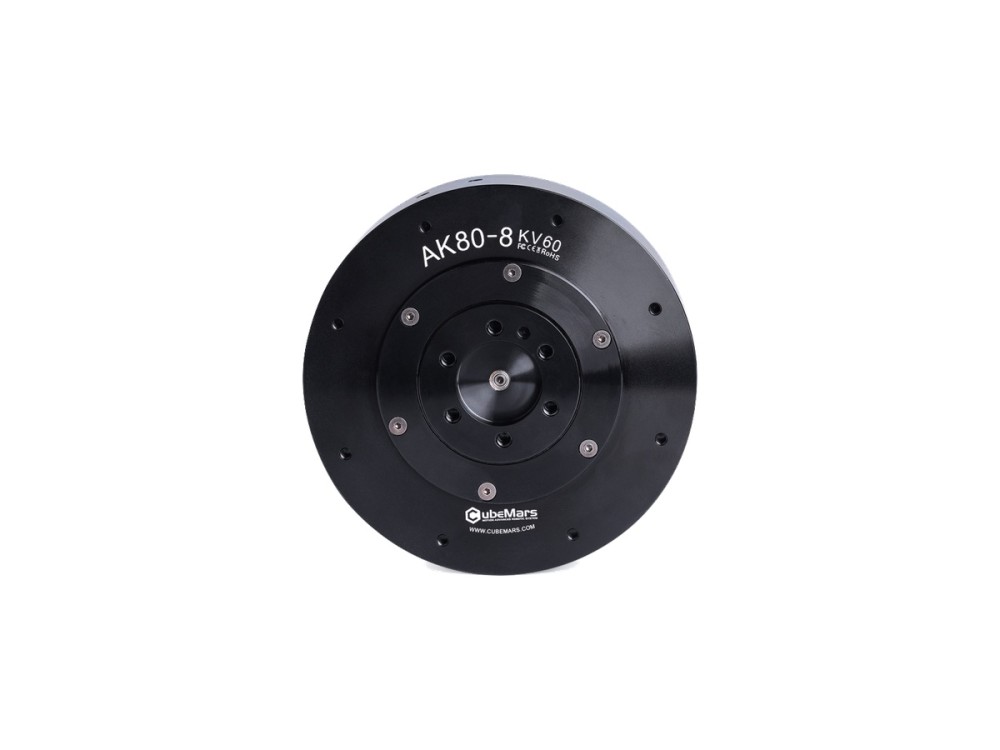
额定电压 (V) 24/48额定功率 (W) 430额定扭矩 (Nm) 18额定电流 (A) 10.6额定转速 (rpm) 109/228
详情
CubeMars AK80-8 KV60 机器人执行器 机器人执行器

CubeMars AK80-8 KV60 机器人执行器

CubeMars AK80-8 执行器集成 8:1 减速器,48 V 母线额定功率 230 W,输出 25 Nm 峰值转矩与 10 Nm 额定转矩。570 g 的单元广泛用于外骨骼、四足机器人与协作机器人关节。

额定电压 (V) 48额定功率 (W) 230额定扭矩 (Nm) 10额定电流 (A) 6.9额定转速 (rpm) 243
详情
CubeMars AK60-6 V3.0 KV80 机器人执行器 机器人执行器

CubeMars AK60-6 V3.0 KV80 机器人执行器

CubeMars AK60-6 V3.0 执行器通过紧凑的 6:1 减速级输出 9 Nm 峰值转矩与 3 Nm 额定转矩,24/48 V 下额定功率 74 W。380 g、79 mm 的机身适用于轻型机械臂、小型关节模组与紧凑型四足机器人。

额定电压 (V) 24/48额定功率 (W) 74额定扭矩 (Nm) 3额定电流 (A) 3.8额定转速 (rpm) 233/490
详情

相关制造商

全部制造商 →
立即对比