ToBMS - To BLDC Motor Source
Motores par sin carcasa

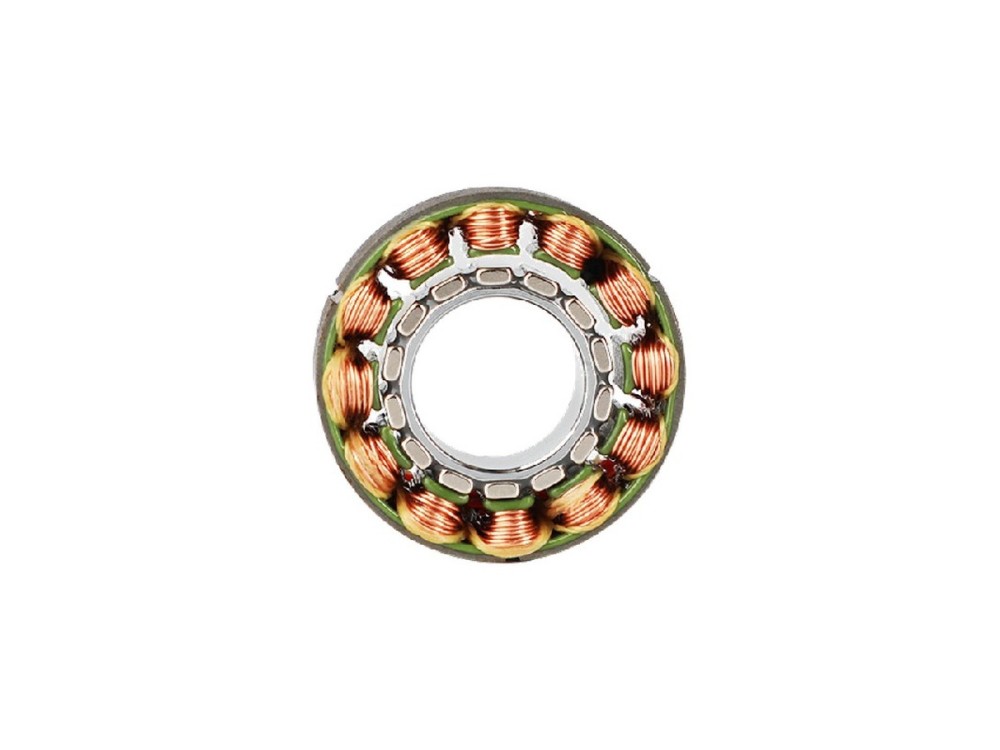
Motor de par sin carcasa CubeMars RO40 KV140 Lite

CubeMars
China

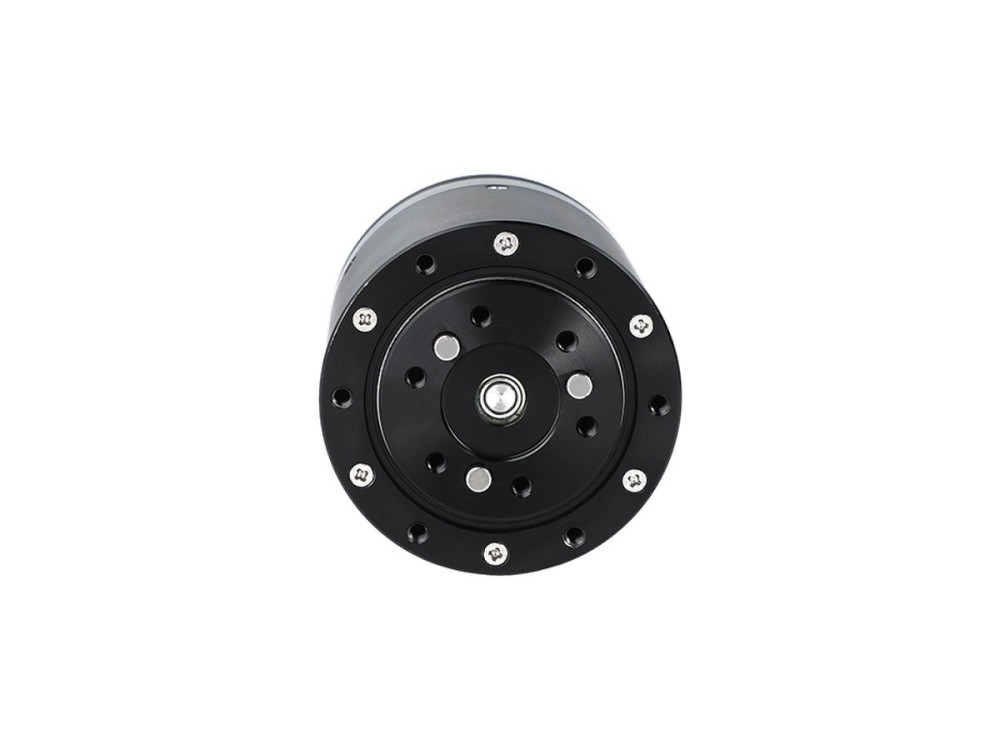
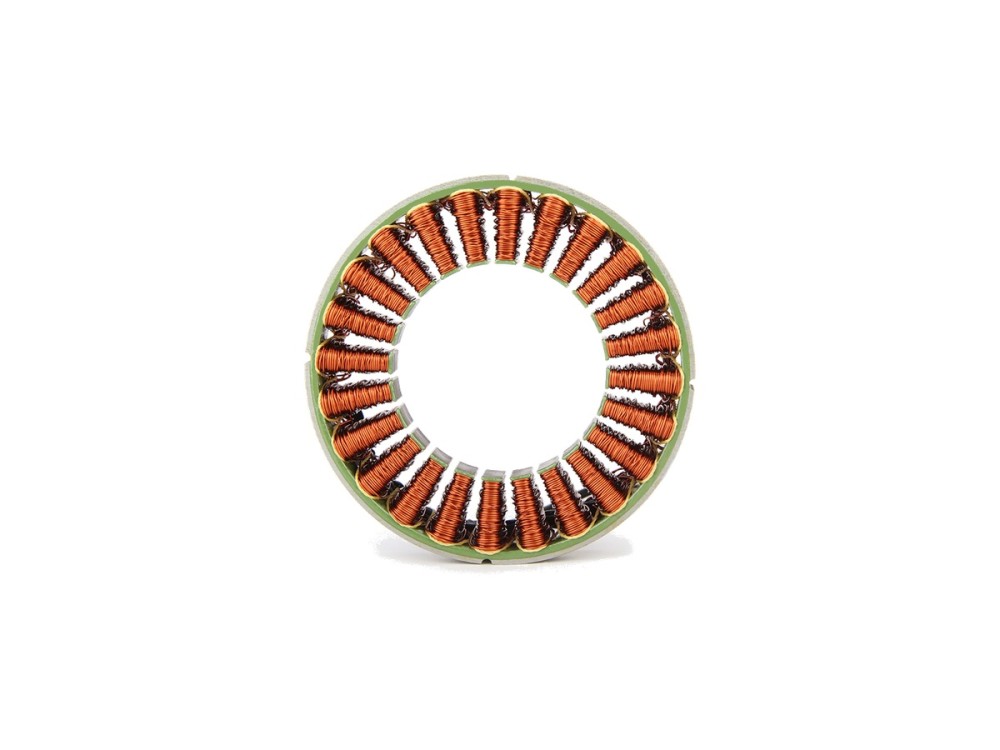
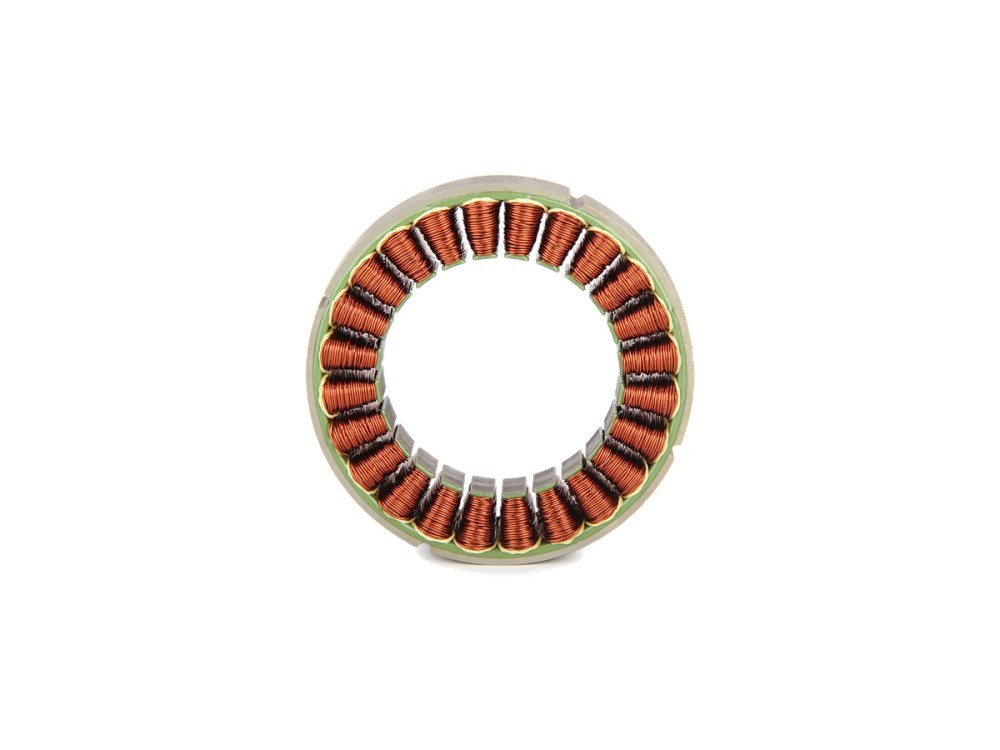
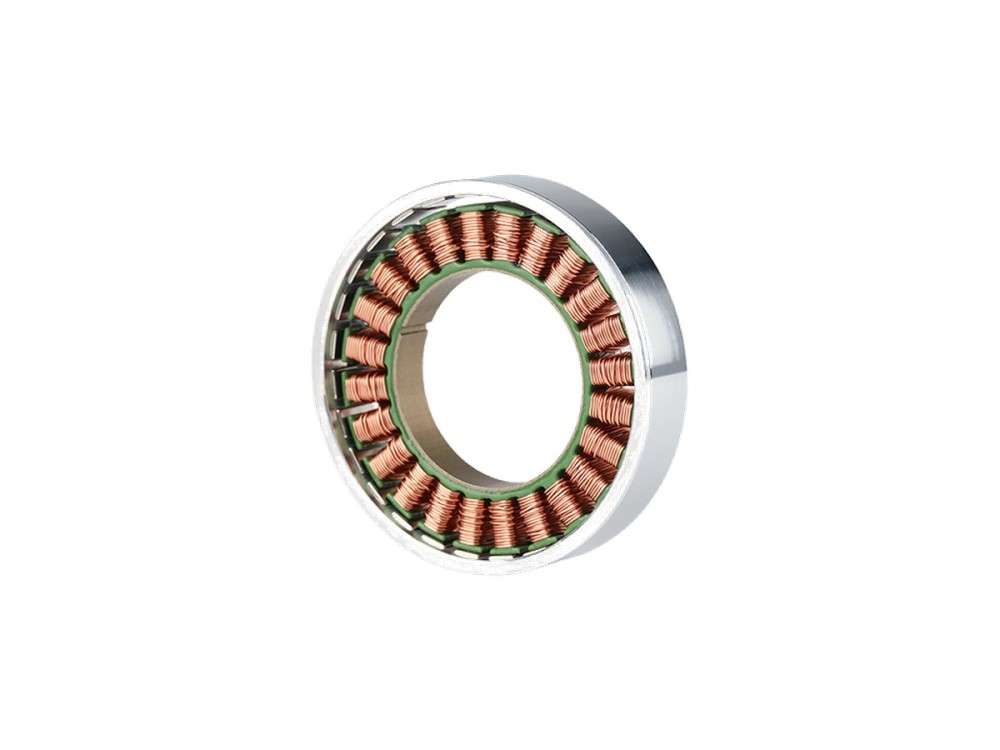
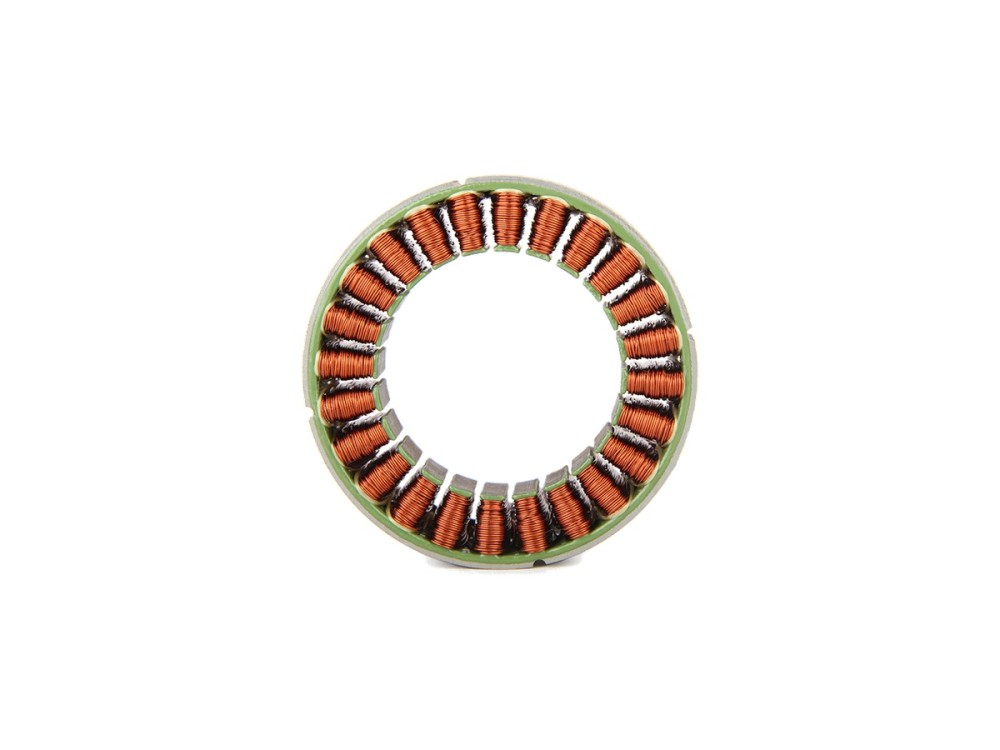
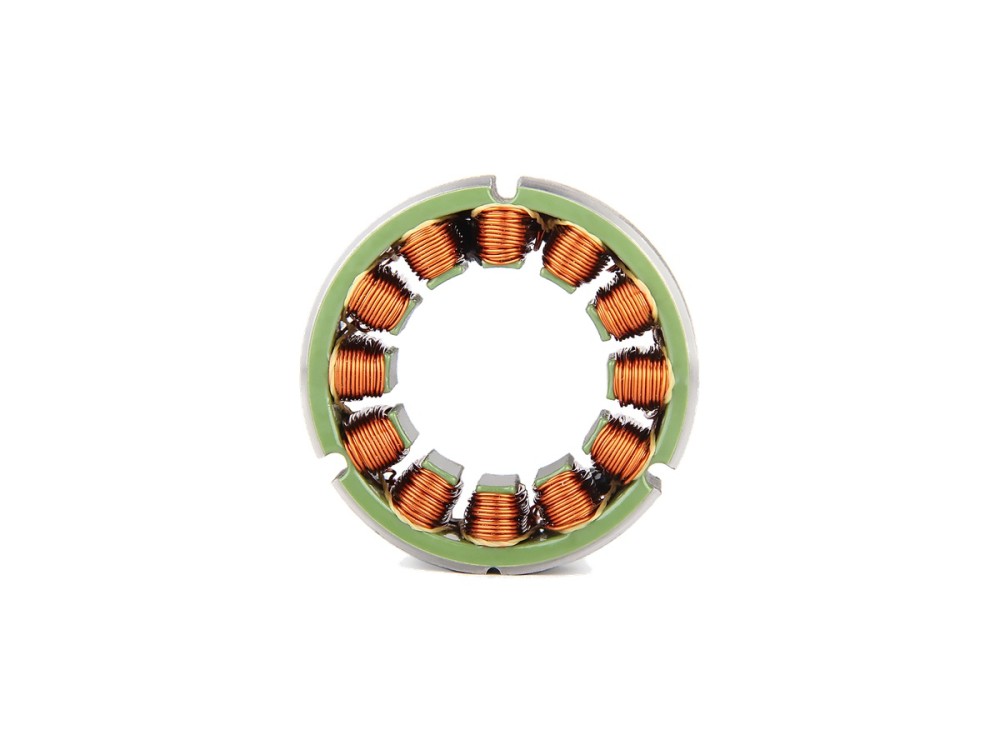
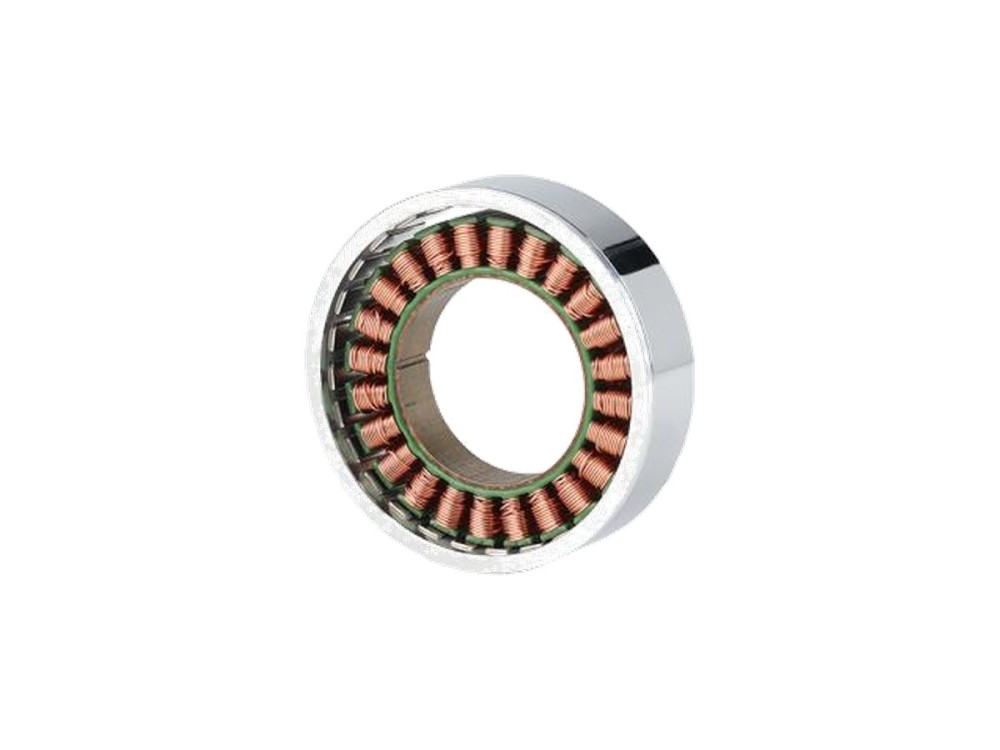
El RO40 KV140 Lite es un motor de par sin carcasa de 60 g con 0.6 Nm de par de pico y 0.2 Nm nominales en un formato compacto de 46 mm. Con 51 W nominales a 24 V, aporta un accionamiento directo de respuesta rápida a articulaciones robóticas ligeras.

Aplicaciones
Robot cuadrúpedoRobot de rehabilitaciónMódulo articularBrazo de cobotRobot con ruedasAGVRobot humanoideExoesqueleto
Sitio web del fabricante
Comprar en tiendas oficiales

Especificaciones

Tensión nominal (V)24
Potencia nominal (W)51
Par nominal (Nm)0.2
Corriente nominal (A)2.85
Velocidad nominal (rpm)2450
Par máximo (Nm)0.6
Corriente máxima (A)11.6
Velocidad sin carga (rpm)3400
Peso (g)60
Diámetro (mm)46.3
Longitud (mm)13
Pares de polos14
KV (rpm/V)141
Resistencia entre fases (mΩ)1700
Inductancia entre fases (μH)580
Ke (V/krpm)7
Modo de accionamientoFOC

※ Las especificaciones indicadas son valores de referencia. Las especificaciones más recientes deben confirmarse con el fabricante.

Descripción

FAQ

Al pulsar «Sitio web del fabricante» se accede a la página oficial del producto de la marca, donde es posible comprar en línea o contactar directamente con el equipo de ventas.
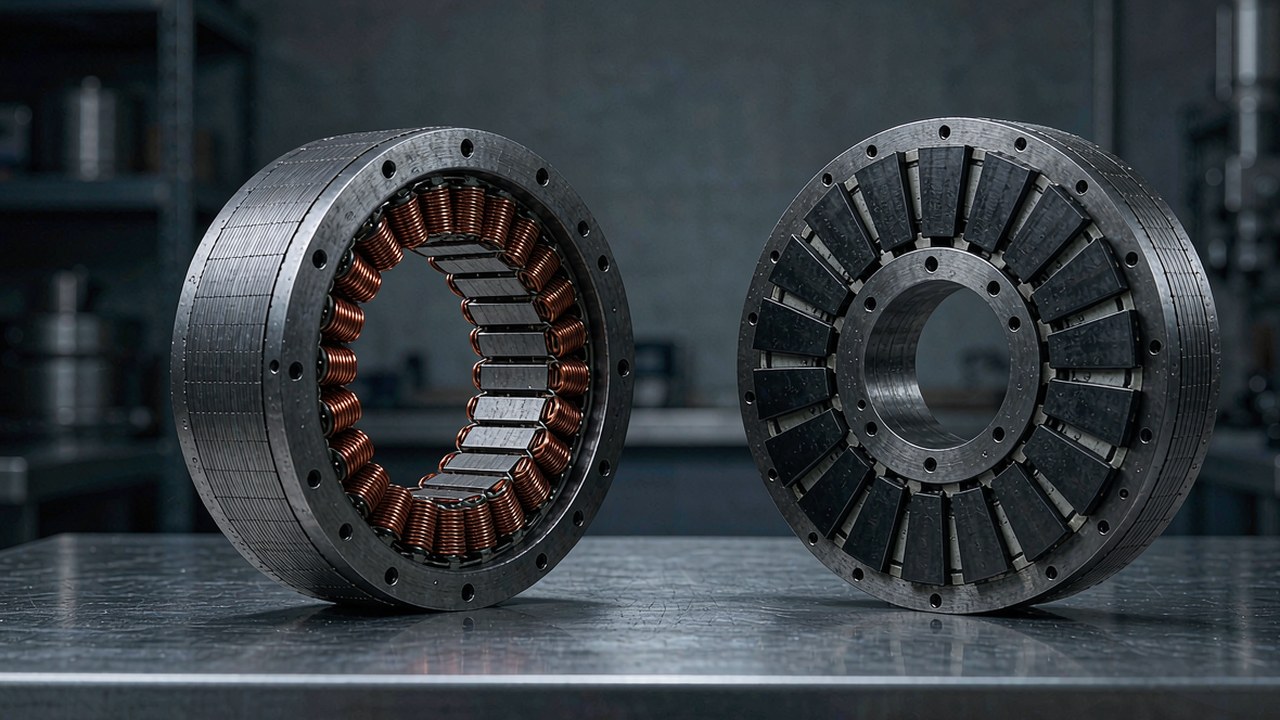
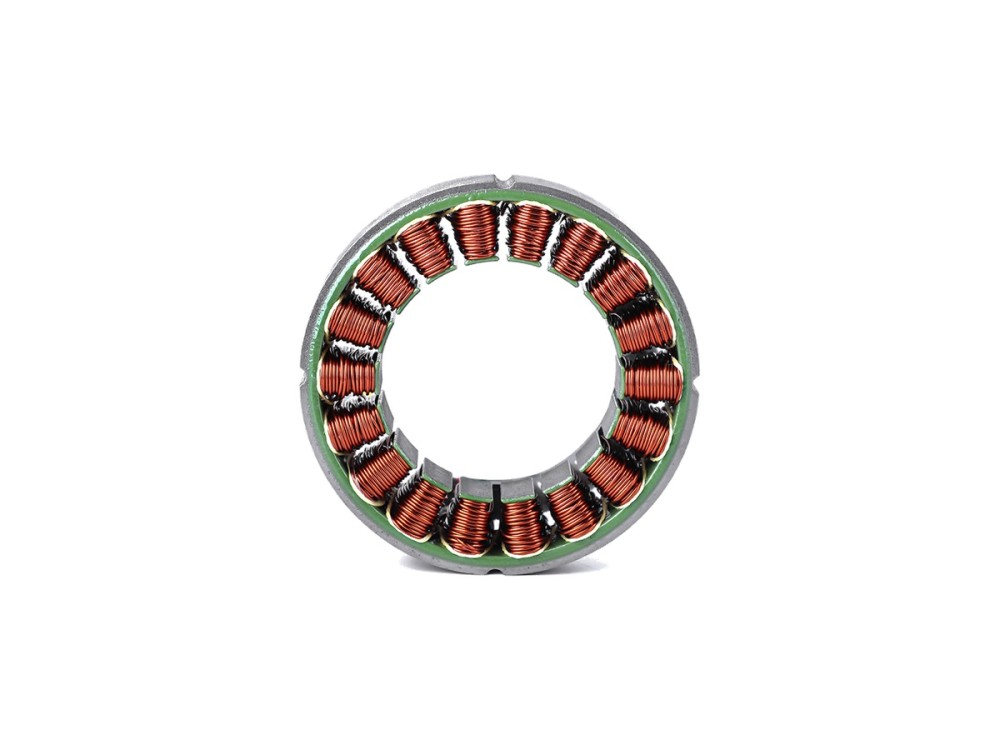
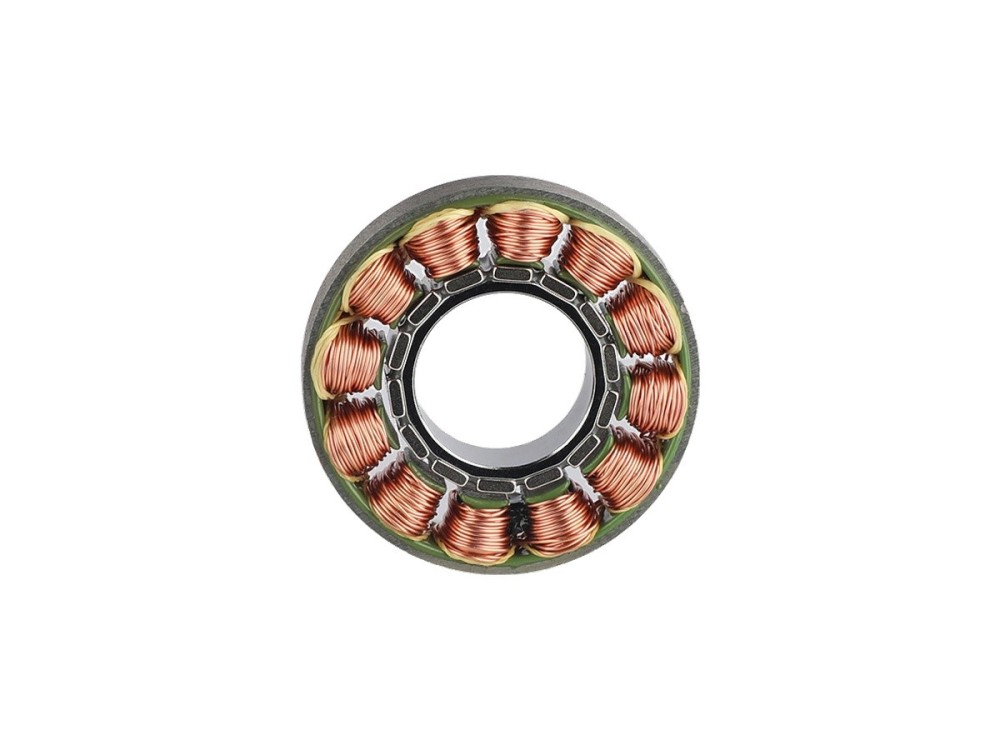
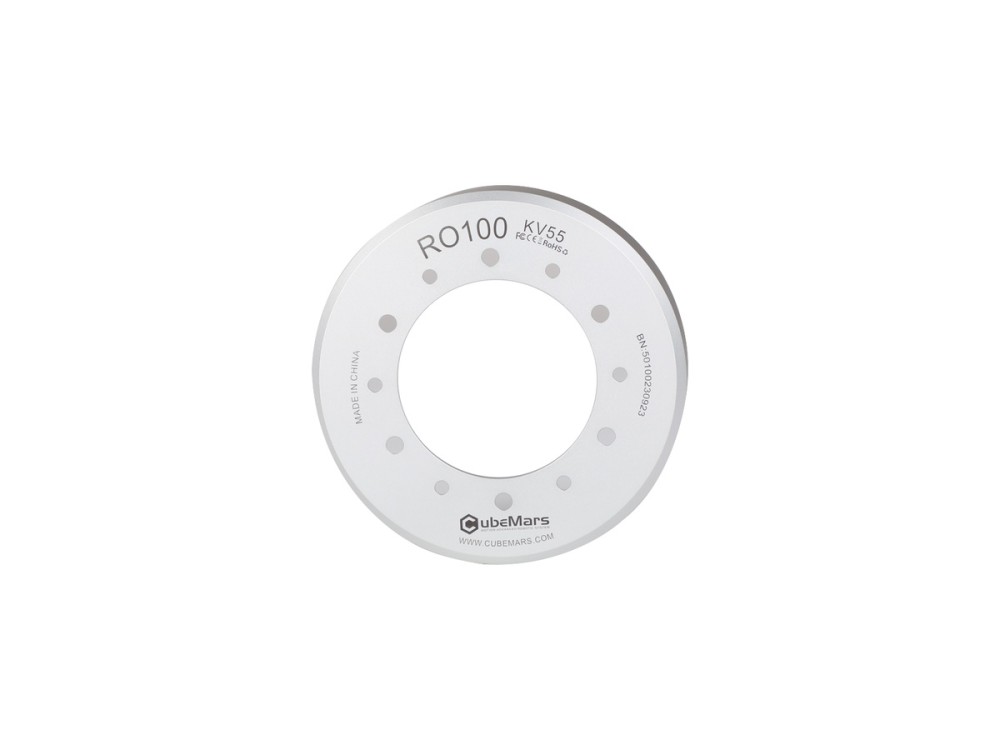
Un motor sin carcasa se suministra con el estátor y el rótor por separado, sin alojamiento ni rodamientos, por lo que se integra directamente en la articulación o el conjunto. Este modelo tiene 46.3 mm de diámetro y se instala a presión o se encola en la estructura, lo que mantiene el conjunto más pequeño y rígido que un motor con carcasa.
Entrega hasta 0.6 N·m de par de pico con un par nominal de 0.2 N·m y un KV de 141 rpm/V. La tensión nominal es de 24 V. Conviene comparar estos valores con las cargas continuas y transitorias de la articulación antes de la selección.

Consulta sobre el producto

Más de CubeMars

Ver fabricante →
Actuador robótico CubeMars AK80-9 V3.0 KV100 Actuadores robóticos

Actuador robótico CubeMars AK80-9 V3.0 KV100

El AK80-9 V3.0 concentra un motor BLDC, un reductor planetario 9:1 y un driver en un actuador de 98 mm y 490 g. Entrega 22 Nm de par de pico y 9 Nm nominales con 368 W de potencia nominal a 48 V para robots con patas ágiles y brazos compactos.

Tensión nominal (V) 48Potencia nominal (W) 368Par nominal (Nm) 9Corriente nominal (A) 12Velocidad nominal (rpm) 390
Detalles
Actuador robótico CubeMars AK40-10 V3.0 KV170 Actuadores robóticos

Actuador robótico CubeMars AK40-10 V3.0 KV170

El AK40-10 V3.0 es un actuador robótico ultraligero de 190 g que integra motor BLDC, reductor planetario 10:1 y driver. Ofrece 4.1 Nm de par de pico y 1.3 Nm nominales a 24 V, indicado para brazos robóticos diestros y módulos articulares pequeños.

Tensión nominal (V) 24Potencia nominal (W) 50Par nominal (Nm) 1.3Corriente nominal (A) 2.7Velocidad nominal (rpm) 370
Detalles
Actuador robótico CubeMars AK45-36 V3.0 KV80 Actuadores robóticos

Actuador robótico CubeMars AK45-36 V3.0 KV80

El AK45-36 V3.0 combina un motor KV80 con un reductor planetario 36:1 para 24 Nm de par de pico y 8 Nm nominales en un conjunto de 349 g. Funciona a 24 V y está pensado para módulos articulares que requieren una reducción alta y una salida precisa y estable.

Tensión nominal (V) 24Potencia nominal (W) 33.5Par nominal (Nm) 8Corriente nominal (A) 2Velocidad nominal (rpm) 40
Detalles
Motor de gimbal CubeMars GL35 KV100 Motores de gimbal

Motor de gimbal CubeMars GL35 KV100

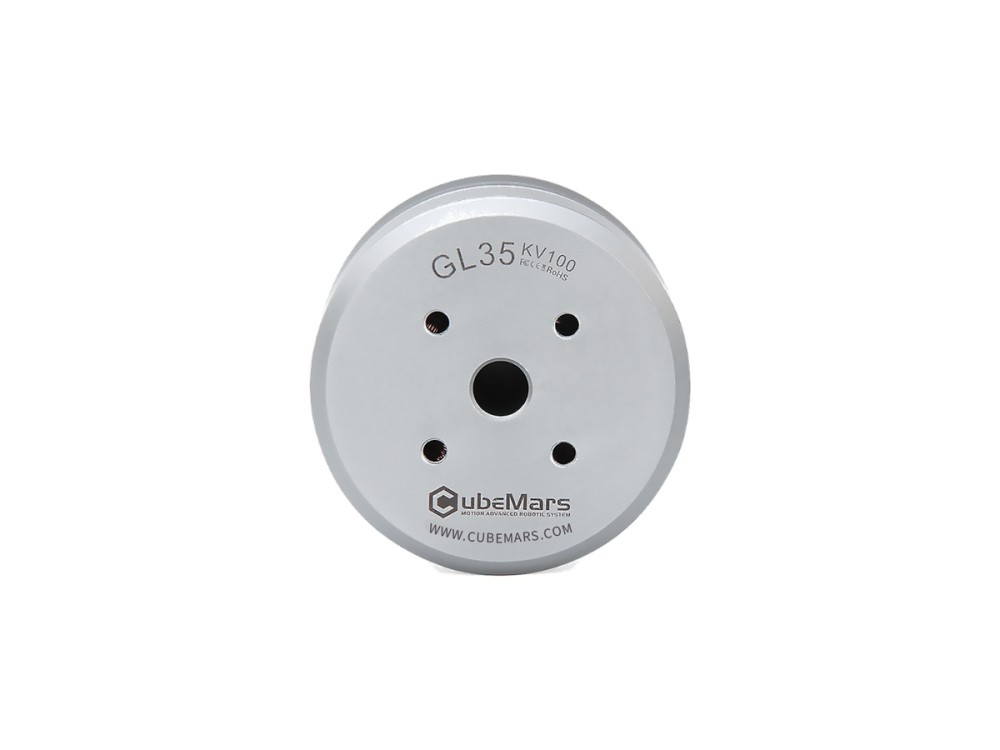
El motor de gimbal CubeMars GL35 entrega 0.46 Nm de par de pico y 0.15 Nm nominales con solo 90 g. La unidad de accionamiento directo de 41.8 mm ofrece un par de dentado bajo para aplicaciones pequeñas de gimbal y apuntamiento.

Tensión nominal (V) 16Potencia nominal (W) 13Par nominal (Nm) 0.15Corriente nominal (A) 1.3Velocidad nominal (rpm) 815
Detalles
Motor de par sin carcasa CubeMars RO40 KV140 Lite Motores par sin carcasa

Motor de par sin carcasa CubeMars RO40 KV140 Lite

El RO40 KV140 Lite es un motor de par sin carcasa de 60 g con 0.6 Nm de par de pico y 0.2 Nm nominales en un formato compacto de 46 mm. Con 51 W nominales a 24 V, aporta un accionamiento directo de respuesta rápida a articulaciones robóticas ligeras.

Tensión nominal (V) 24Potencia nominal (W) 51Par nominal (Nm) 0.2Corriente nominal (A) 2.85Velocidad nominal (rpm) 2450
Detalles
Actuador robótico CubeMars AK70-9 V3.0 KV60 Actuadores robóticos

Actuador robótico CubeMars AK70-9 V3.0 KV60

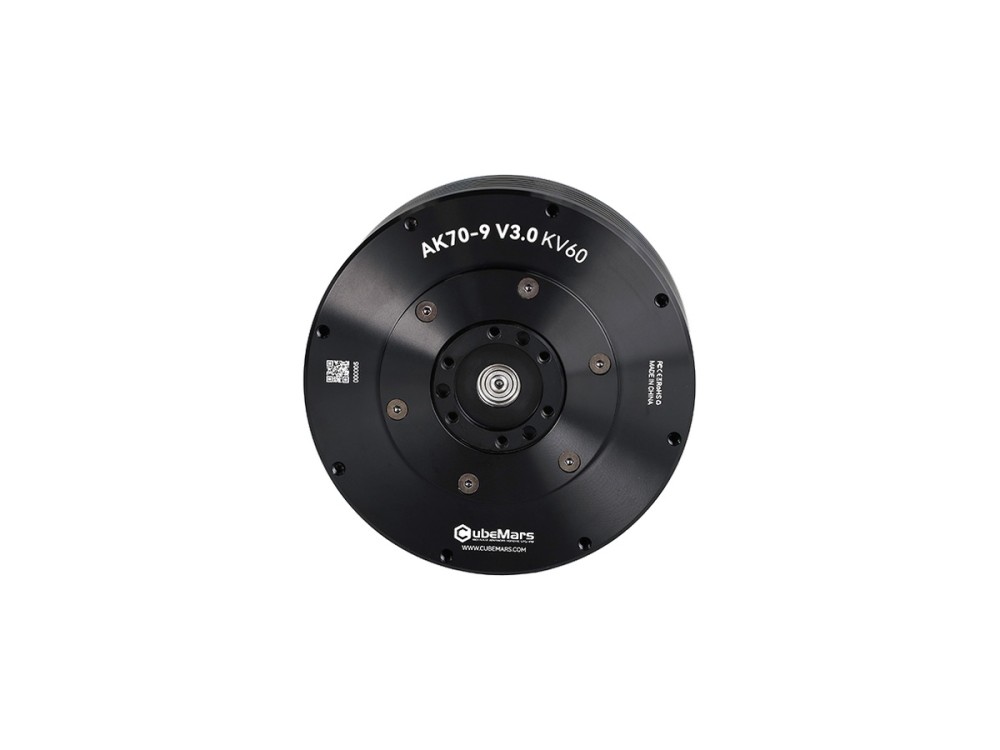
El CubeMars AK70-9 V3.0 ofrece 29.2 Nm de par de pico y 8.5 Nm nominales mediante un reductor 9:1 con 231 W de potencia nominal a 48 V. La carcasa de 89 mm y 540 g integra doble encoder para piernas de humanoides, exoesqueletos y articulaciones de brazo.

Tensión nominal (V) 48Potencia nominal (W) 231Par nominal (Nm) 8.5Corriente nominal (A) 6.25Velocidad nominal (rpm) 260
Detalles
Motor de gimbal CubeMars GL40 II KV82.5 Motores de gimbal

Motor de gimbal CubeMars GL40 II KV82.5

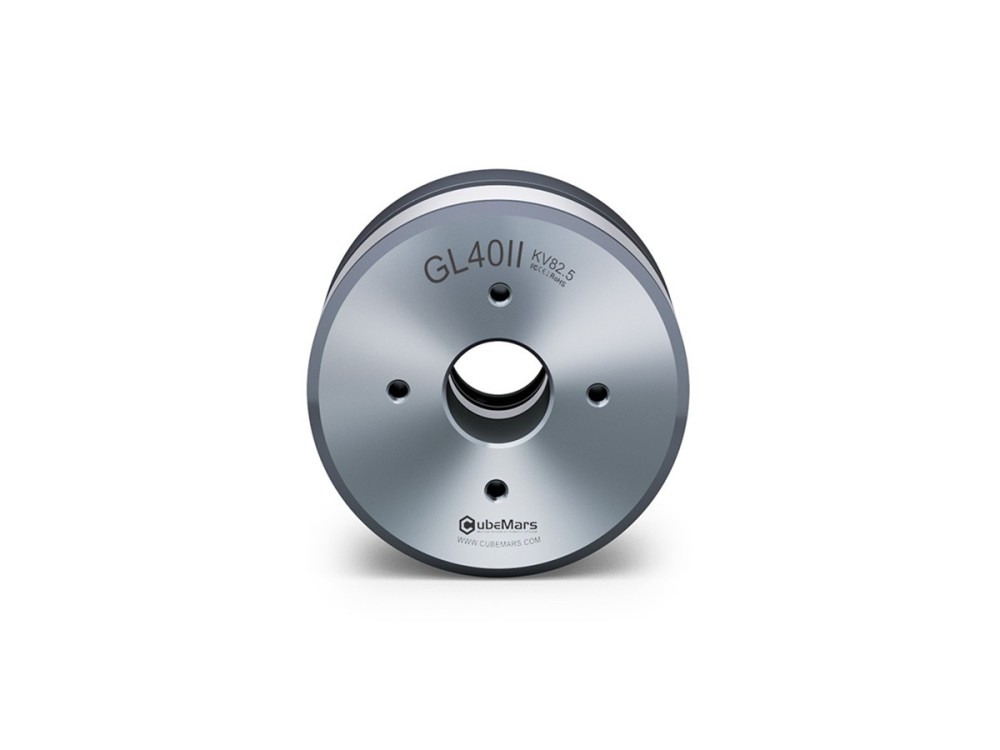
El GL40 II KV82.5 es un motor de gimbal de accionamiento directo con 0.68 Nm de par de pico y 0.25 Nm nominales en un cuerpo de 125 g. El bajo par de dentado y el par suave lo hacen adecuado para estabilizadores de cámara y aplicaciones de apuntamiento de precisión.

Tensión nominal (V) 16Par nominal (Nm) 0.25Corriente nominal (A) 1.88Velocidad nominal (rpm) 697Par máximo (Nm) 0.68
Detalles
Propulsor submarino CubeMars SW17 Propulsores submarinos

Propulsor submarino CubeMars SW17

El propulsor submarino SW17 genera al menos 17 kgf de empuje a partir de 870 W de potencia nominal a 48 V. La unidad sellada de 1.35 kg proporciona potencia limpia y elevada para ROV de clase trabajo y robots submarinos.

Tensión nominal (V) 48Potencia nominal (W) 870Peso (g) 1350Diámetro (mm) 130.6Longitud (mm) 163.5
Detalles
Motor de par inrunner sin carcasa CubeMars RI100 KV105 Motores par sin carcasa

Motor de par inrunner sin carcasa CubeMars RI100 KV105

El RI100 KV105 es el inrunner RI de mayor tamaño y entrega 4.95 Nm de par de pico y 1.76 Nm nominales con 252 W de potencia nominal. El diseño sin carcasa de 104 mm y 500 g sobre bus de 24-48 V sirve a robots humanoides, exoesqueletos y módulos articulares de carga elevada.

Tensión nominal (V) 24/36/48Potencia nominal (W) 252Par nominal (Nm) 1.76Corriente nominal (A) 13.6Velocidad nominal (rpm) 1370/2100/2825
Detalles
Actuador robótico CubeMars AK60-6 V3.0 KV80 Actuadores robóticos

Actuador robótico CubeMars AK60-6 V3.0 KV80

El actuador CubeMars AK60-6 V3.0 entrega 9 Nm de par de pico y 3 Nm nominales mediante una etapa compacta 6:1 con 74 W de potencia nominal a 24/48 V. Con 380 g y 79 mm, sirve a brazos robóticos ligeros, módulos articulares pequeños y cuadrúpedos compactos.

Tensión nominal (V) 24/48Potencia nominal (W) 74Par nominal (Nm) 3Corriente nominal (A) 3.8Velocidad nominal (rpm) 233/490
Detalles
Motor de gimbal CubeMars GL40 KV70 Motores de gimbal

Motor de gimbal CubeMars GL40 KV70

El motor de gimbal GL40 KV70 entrega 0.5 Nm de par de pico y 0.25 Nm nominales en un cuerpo de accionamiento directo de 107 g y 46.5 mm. El bajo par de dentado y el control suave se adaptan a estabilizadores de cámara de mano y montados en drones.

Tensión nominal (V) 16Potencia nominal (W) 12Par nominal (Nm) 0.25Corriente nominal (A) 1.62Velocidad nominal (rpm) 430
Detalles
Actuador robótico CubeMars AK80-64 KV80 Actuadores robóticos

Actuador robótico CubeMars AK80-64 KV80

El actuador CubeMars AK80-64 monta un motor KV80 sobre un reductor planetario 64:1 y produce 120 Nm de par de pico y 48 Nm nominales en un cuerpo de 850 g. Acepta 24/48 V y se orienta a articulaciones de carga elevada en robots con patas y manipuladores pesados.

Tensión nominal (V) 24/48Potencia nominal (W) 220Par nominal (Nm) 48Corriente nominal (A) 7Velocidad nominal (rpm) 23/48
Detalles

Artículos relacionados

Todos los artículos →
Motores de par sin carcasa: elección del kit de estátor y rótor

Motores de par sin carcasa: elección del kit de estátor y rótor

Comparativa de motores BLDC de par sin carcasa: cómo varían el par nominal y de ···

Leer más →
Motores BLDC para robot con ruedas: accionamiento, servicio y reducción

Motores BLDC para robot con ruedas: accionamiento, servicio y reducción

Motores BLDC para robot con ruedas: conjuntos sin carcasa frente a actuadores co···

Leer más →
Motores de par sin carcasa: 12 modelos comparados, de la entrada al alto rendimiento

Motores de par sin carcasa: 12 modelos comparados, de la entrada al alto rendimiento

Doce motores de par sin carcasa de 20 g a 710 g comparados en tres niveles de re···

Leer más →

Vídeos relacionados

Todos los vídeos →
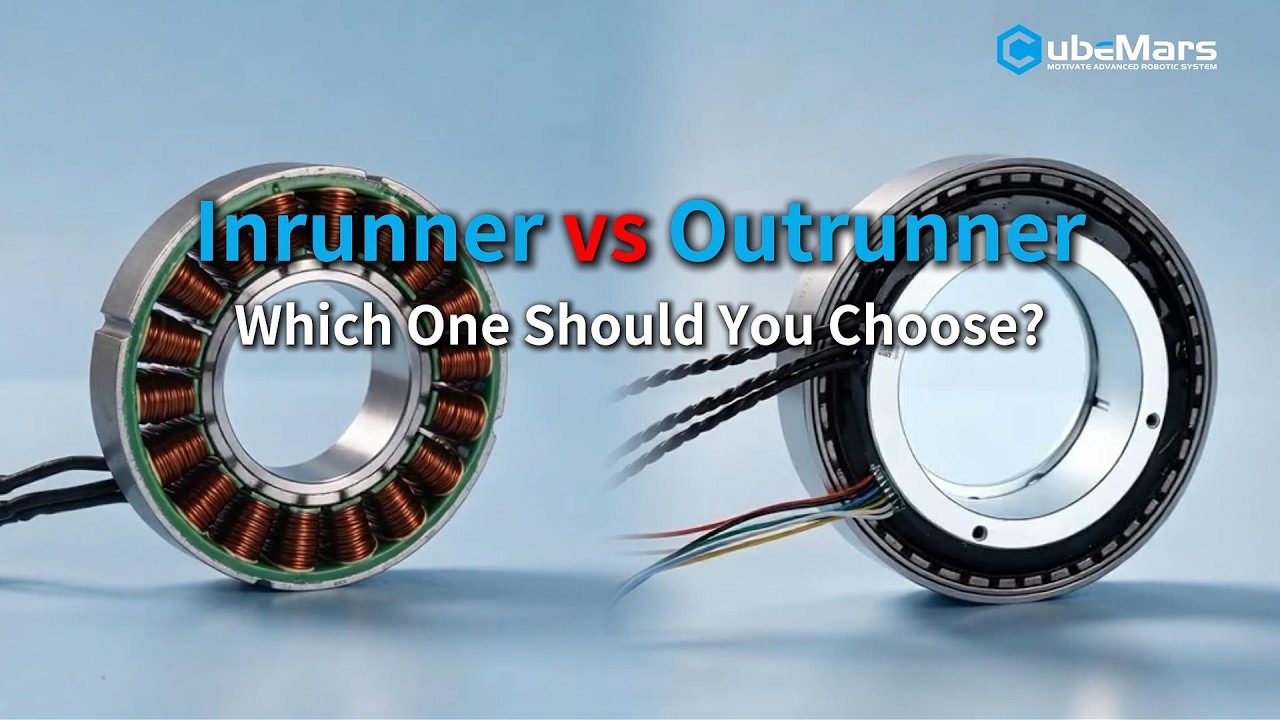
Motores de par sin carcasa CubeMars series RI y RO: diseños de rotor interno y rotor externo para articulaciones robóticas 00:46

Motores de par sin carcasa CubeMars series RI y RO: diseños de rotor interno y rotor externo para articulaciones robóticas

CubeMars desarrolla sus motores de par sin carcasa en dos arquitecturas de rotor···

Ver →

Productos relacionados en Motores par sin carcasa

Explorar la categoría →
Motor de par sin carcasa CubeMars RI20 KV600 Motores par sin carcasa

Motor de par sin carcasa CubeMars RI20 KV600

El CubeMars RI20 KV600 es un motor de par sin carcasa de rótor interior ultracompacto de 20 g y 25 mm de diámetro. Entrega 0.072 Nm de par de pico y 0.024 Nm nominales con hasta 18 W, indicado para robots de rehabilitación, módulos articulares y brazos robóticos compactos.

Tensión nominal (V) 16Potencia nominal (W) 18Par nominal (Nm) 0.024Corriente nominal (A) 1.47Velocidad nominal (rpm) 7452
Detalles
Motor de par inrunner sin carcasa CubeMars RI80 V2.0 KV75 Motores par sin carcasa

Motor de par inrunner sin carcasa CubeMars RI80 V2.0 KV75

El CubeMars RI80 V2.0 KV75 sube hasta 4.1 Nm de par de pico y 1.45 Nm nominales con 172 W de potencia nominal. El inrunner sin carcasa de 85 mm y 411 g acepta entrada de 24-48 V y encaja en robots humanoides, exoesqueletos, cuadrúpedos y módulos articulares pesados.

Tensión nominal (V) 24/36/48Potencia nominal (W) 172Par nominal (Nm) 1.45Corriente nominal (A) 9.4Velocidad nominal (rpm) 1135/1785/2430
Detalles
Motor de par sin carcasa CubeMars RO80 KV105 Standard Motores par sin carcasa

Motor de par sin carcasa CubeMars RO80 KV105 Standard

El motor sin carcasa CubeMars RO80 KV105 Standard entrega 4 Nm de par de pico y 1.3 Nm nominales con 490 W de potencia nominal. La unidad de 93 mm y 352 g funciona a 48 V y proporciona accionamiento directo de par elevado para robots con patas y módulos articulares de grado industrial.

Tensión nominal (V) 48Potencia nominal (W) 490Par nominal (Nm) 1.3Corriente nominal (A) 15Velocidad nominal (rpm) 3600
Detalles
Motor de par inrunner sin carcasa CubeMars RI70 KV95 Motores par sin carcasa

Motor de par inrunner sin carcasa CubeMars RI70 KV95

El RI70 KV95 ofrece 2.68 Nm de par de pico y 0.94 Nm nominales con 125 W de potencia nominal en un cuerpo inrunner sin carcasa de 76 mm y 270 g. Pensado para buses de 24-48 V, se orienta a robots con patas, módulos articulares y brazos robóticos de precisión.

Tensión nominal (V) 24/36/48Potencia nominal (W) 125Par nominal (Nm) 0.94Corriente nominal (A) 7.1Velocidad nominal (rpm) 1270/1990/2710
Detalles
Motor de par sin carcasa CubeMars RO50 KV108 Lite Motores par sin carcasa

Motor de par sin carcasa CubeMars RO50 KV108 Lite

El motor sin carcasa CubeMars RO50 KV108 Lite produce 0.9 Nm de par de pico y 0.3 Nm nominales con solo 105 g. Con 66 W de potencia nominal a 24 V, encaja en articulaciones robóticas compactas donde importan la respuesta rápida y el bajo peso.

Tensión nominal (V) 24Potencia nominal (W) 66Par nominal (Nm) 0.3Corriente nominal (A) 3.4Velocidad nominal (rpm) 2100
Detalles
Motor de par sin carcasa CubeMars RO60 KV115 Standard Motores par sin carcasa

Motor de par sin carcasa CubeMars RO60 KV115 Standard

El RO60 KV115 Standard entrega 2.4 Nm de par de pico y 0.8 Nm nominales con 352 W de potencia nominal a 48 V y gira hasta 5520 rpm en vacío. La plataforma sin carcasa rediseñada de 74 mm y 248 g ofrece gran adaptabilidad para articulaciones de robots humanoides y cuadrúpedos.

Tensión nominal (V) 48Potencia nominal (W) 352Par nominal (Nm) 0.8Corriente nominal (A) 8.5Velocidad nominal (rpm) 4200
Detalles
Motor de par inrunner sin carcasa CubeMars RI100 KV105 Motores par sin carcasa

Motor de par inrunner sin carcasa CubeMars RI100 KV105

El RI100 KV105 es el inrunner RI de mayor tamaño y entrega 4.95 Nm de par de pico y 1.76 Nm nominales con 252 W de potencia nominal. El diseño sin carcasa de 104 mm y 500 g sobre bus de 24-48 V sirve a robots humanoides, exoesqueletos y módulos articulares de carga elevada.

Tensión nominal (V) 24/36/48Potencia nominal (W) 252Par nominal (Nm) 1.76Corriente nominal (A) 13.6Velocidad nominal (rpm) 1370/2100/2825
Detalles
Motor de par sin carcasa CubeMars RI30 KV260 Motores par sin carcasa

Motor de par sin carcasa CubeMars RI30 KV260

El motor de par sin carcasa CubeMars RI30 KV260 concentra 0.23 Nm de par de pico y 0.076 Nm nominales en un conjunto de 38 mm y 40 g. Con 33 W nominales a 24 V, resulta adecuado para módulos articulares compactos, brazos de cobot y dispositivos de rehabilitación que necesitan un par suave y preciso.

Tensión nominal (V) 24Potencia nominal (W) 33Par nominal (Nm) 0.076Corriente nominal (A) 1.98Velocidad nominal (rpm) 4110
Detalles
Motor de par inrunner sin carcasa CubeMars RI60 KV120 Motores par sin carcasa

Motor de par inrunner sin carcasa CubeMars RI60 KV120

El inrunner sin carcasa CubeMars RI60 KV120 entrega 1.63 Nm de par de pico y 0.57 Nm nominales con 85 W de potencia nominal. El rótor de 60 mm funciona a 24-48 V y pesa solo 156 g, lo que lo hace muy adecuado para articulaciones de humanoides, tracción con ruedas y brazos colaborativos.

Tensión nominal (V) 24/36/48Potencia nominal (W) 85Par nominal (Nm) 0.57Corriente nominal (A) 5.6Velocidad nominal (rpm) 1440/2320/3190
Detalles
Motor de par sin carcasa CubeMars RO40 KV140 Lite Motores par sin carcasa

Motor de par sin carcasa CubeMars RO40 KV140 Lite

El RO40 KV140 Lite es un motor de par sin carcasa de 60 g con 0.6 Nm de par de pico y 0.2 Nm nominales en un formato compacto de 46 mm. Con 51 W nominales a 24 V, aporta un accionamiento directo de respuesta rápida a articulaciones robóticas ligeras.

Tensión nominal (V) 24Potencia nominal (W) 51Par nominal (Nm) 0.2Corriente nominal (A) 2.85Velocidad nominal (rpm) 2450
Detalles
Motor de par inrunner sin carcasa CubeMars RI50 KV100 Motores par sin carcasa

Motor de par inrunner sin carcasa CubeMars RI50 KV100

El RI50 KV100 es un motor de par inrunner sin carcasa concebido para sistemas de 24-48 V. En un conjunto de 54 mm y 181 g produce 1.67 Nm de par de pico y 0.58 Nm nominales con 66 W de potencia nominal, y sirve a robots cuadrúpedos, exoesqueletos, AGV y articulaciones de brazos robóticos.

Tensión nominal (V) 24/36/48Potencia nominal (W) 66Par nominal (Nm) 0.58Corriente nominal (A) 4.8Velocidad nominal (rpm) 1090/1860/2600
Detalles
Motor de par sin carcasa CubeMars RO100 KV55 Standard Motores par sin carcasa

Motor de par sin carcasa CubeMars RO100 KV55 Standard

El RO100 KV55 Standard corona la gama RO con 12 Nm de par de pico y 4 Nm nominales más 838 W de potencia nominal a 48 V. La construcción sin carcasa de 113 mm y 710 g está pensada para aplicaciones exigentes de articulaciones en humanoides, cuadrúpedos y servicio pesado.

Tensión nominal (V) 48Potencia nominal (W) 838Par nominal (Nm) 4Corriente nominal (A) 20Velocidad nominal (rpm) 2000
Detalles

Fabricantes relacionados

Todos los fabricantes →
Comparar ahora