Propulsore subacqueo CubeMars DW20
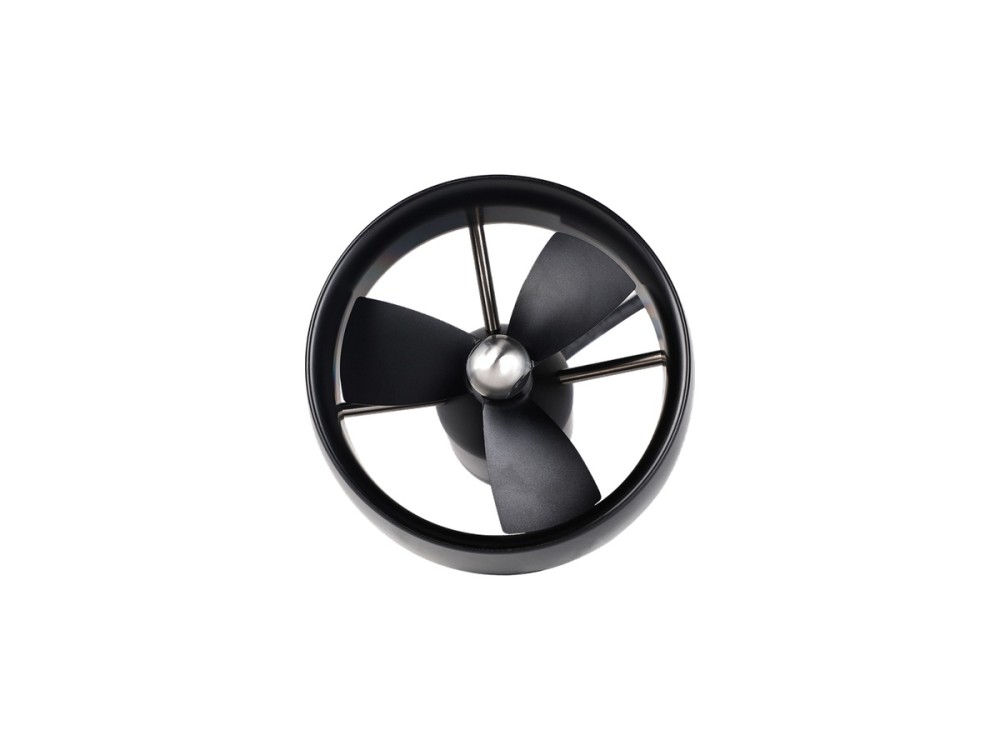
Il propulsore subacqueo DW20 eroga 20 kgf di spinta con 910 W di potenza nominale a 48 V. La costruzione stagna da 152 mm e 1.63 kg è destinata a piattaforme ROV pesanti e attività di manipolazione subacquea.
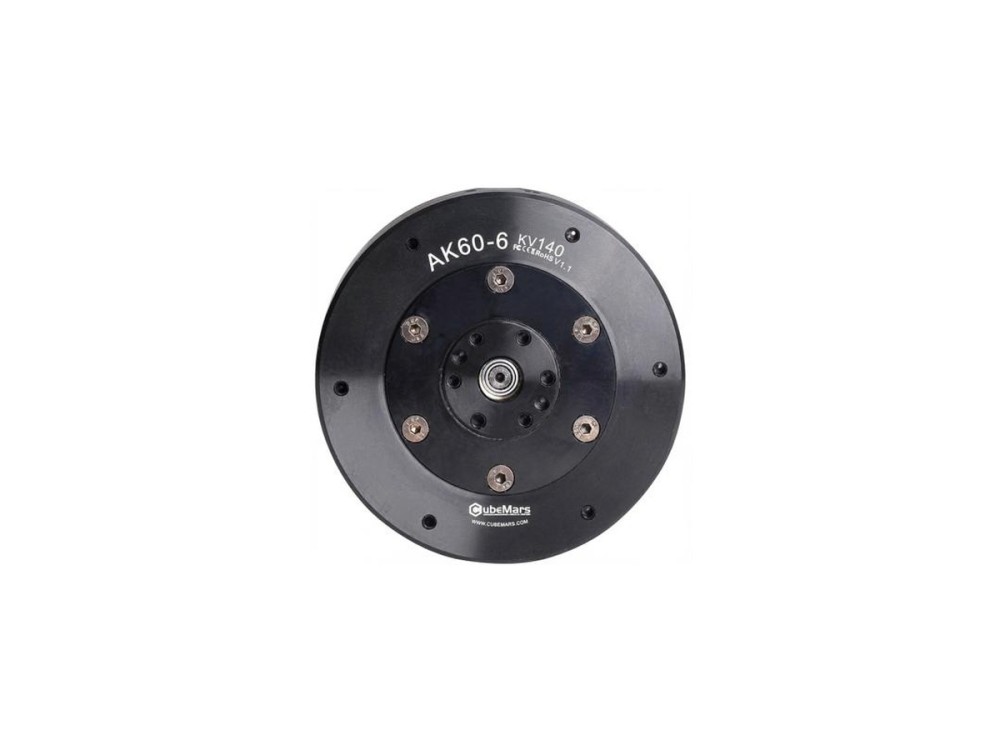
L’AK60-6 V1.1 KV140 offre 9 Nm di picco e 3 Nm nominali con 130 W di potenza nominale a 24 V, raggiungendo 560 rpm a vuoto. Il corpo integrato da 368 g con riduttore 6:1 si adatta a giunti agili in bracci da banco e piccoli robot a zampe.
※ Le specifiche indicate sono valori di riferimento. Le specifiche più recenti vanno verificate presso il produttore.
Il propulsore subacqueo DW20 eroga 20 kgf di spinta con 910 W di potenza nominale a 48 V. La costruzione stagna da 152 mm e 1.63 kg è destinata a piattaforme ROV pesanti e attività di manipolazione subacquea.
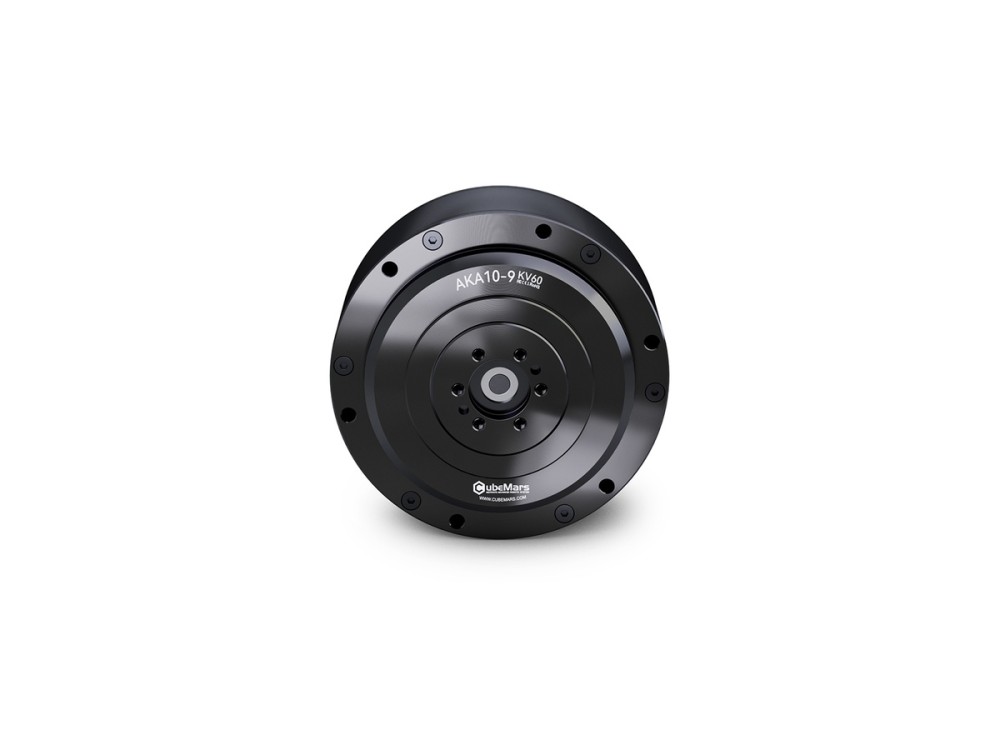
L’AKA10-9 KV60 è un attuatore per trazione su ruote destinato ad AGV e robot a ruote, con 53 Nm di picco e 18 Nm nominali e capacità di carico radiale superiore del 120 percento. Il riduttore 9:1, il singolo encoder magnetico a 16 bit e i 205 W nominali a 48 V assicurano una trazione robusta.
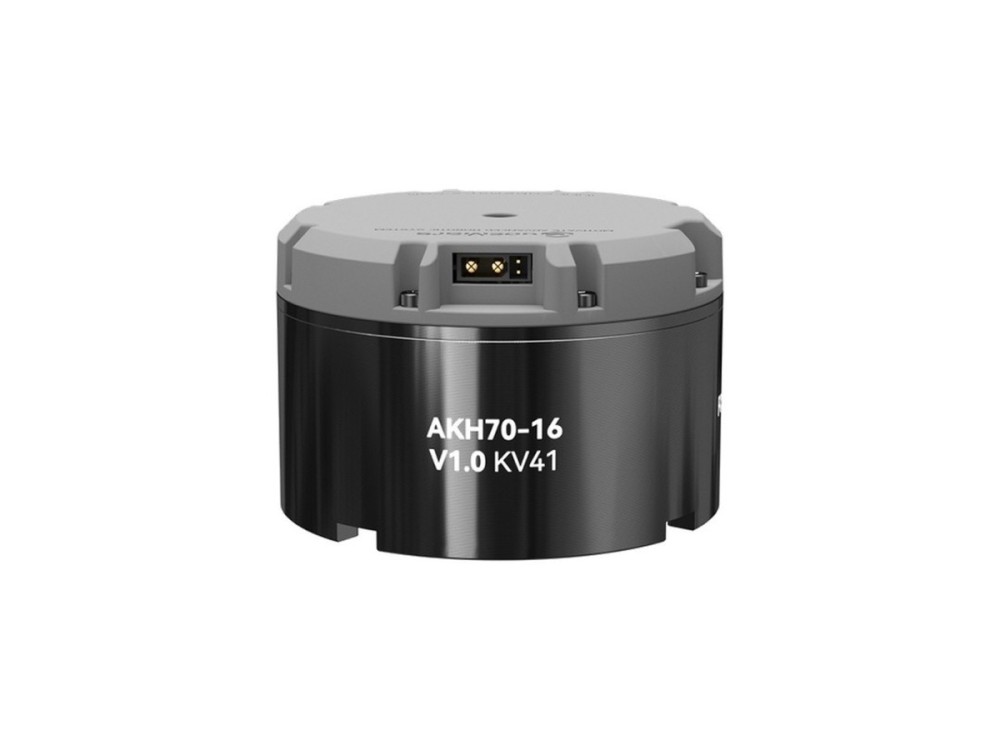
CubeMars AKH70-16 V1.0 combina un albero cavo con uno stadio planetario 16:1 per 78 Nm di picco e 26 Nm nominali. L’attuatore da 879 g funziona a 48 V ed è adatto a ginocchia di quadrupedi, giunti di bracci robotici e trazioni su ruote che richiedono il passaggio interno dei cavi.
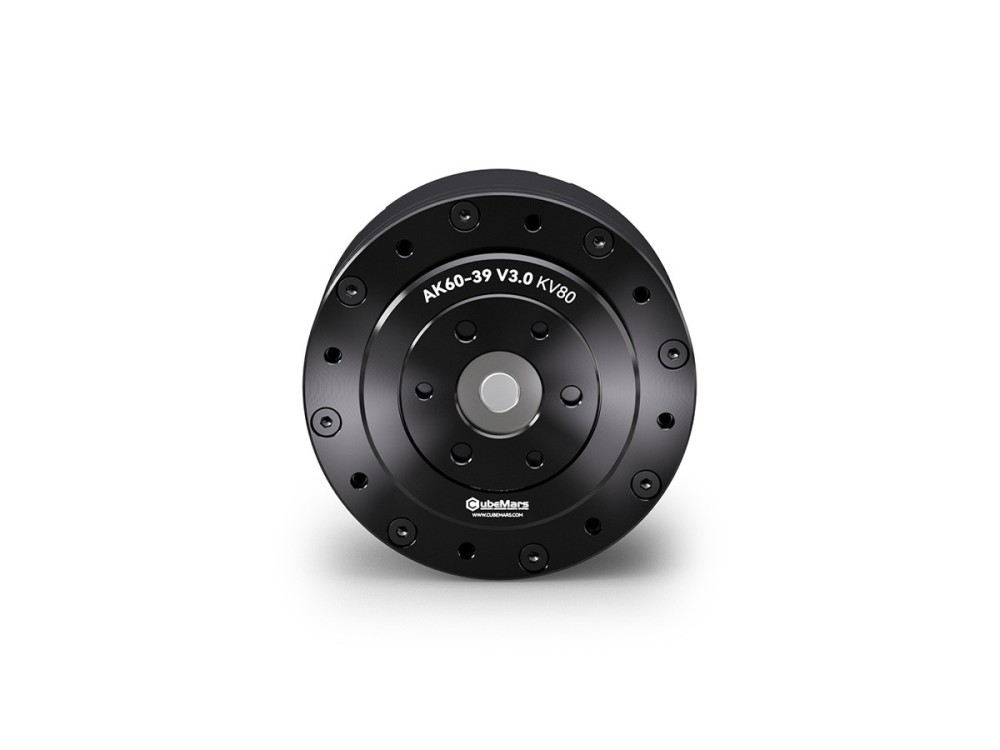
L’AK60-39 V3.0 abbina un motore KV80 a un riduttore 39:1 per 72 Nm di picco e 24 Nm nominali, con 176 W di potenza nominale a 48 V. Con 750 g, è costruito per giunti portanti in robot a zampe e manipolatori industriali.
L’attuatore CubeMars AK45-10 V3.0 eroga 7 Nm di picco e 2.5 Nm nominali tramite un riduttore 10:1, con 262 g di massa e 53 mm di diametro. Con 39 W nominali su bus a 24 V, è adatto a giunti robotici compatti ed esoscheletri riabilitativi.
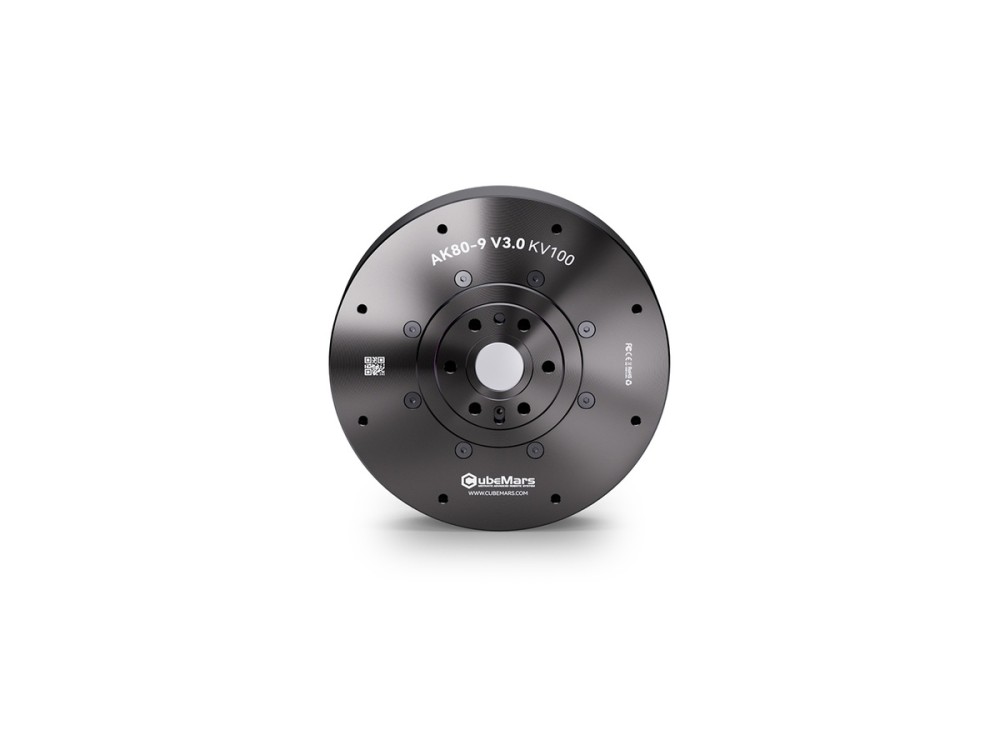
L’AK80-9 V3.0 racchiude motore BLDC, riduttore planetario 9:1 e driver in un attuatore da 98 mm e 490 g. Eroga 22 Nm di picco e 9 Nm nominali con 368 W di potenza nominale a 48 V per robot a zampe agili e bracci compatti.
CubeMars RI80 V2.0 KV75 sale a 4.1 Nm di picco e 1.45 Nm nominali con 172 W di potenza nominale. L’inrunner frameless da 85 mm e 411 g accetta ingressi 24-48 V ed è adatto a robot umanoidi, esoscheletri, quadrupedi e moduli articolari pesanti.
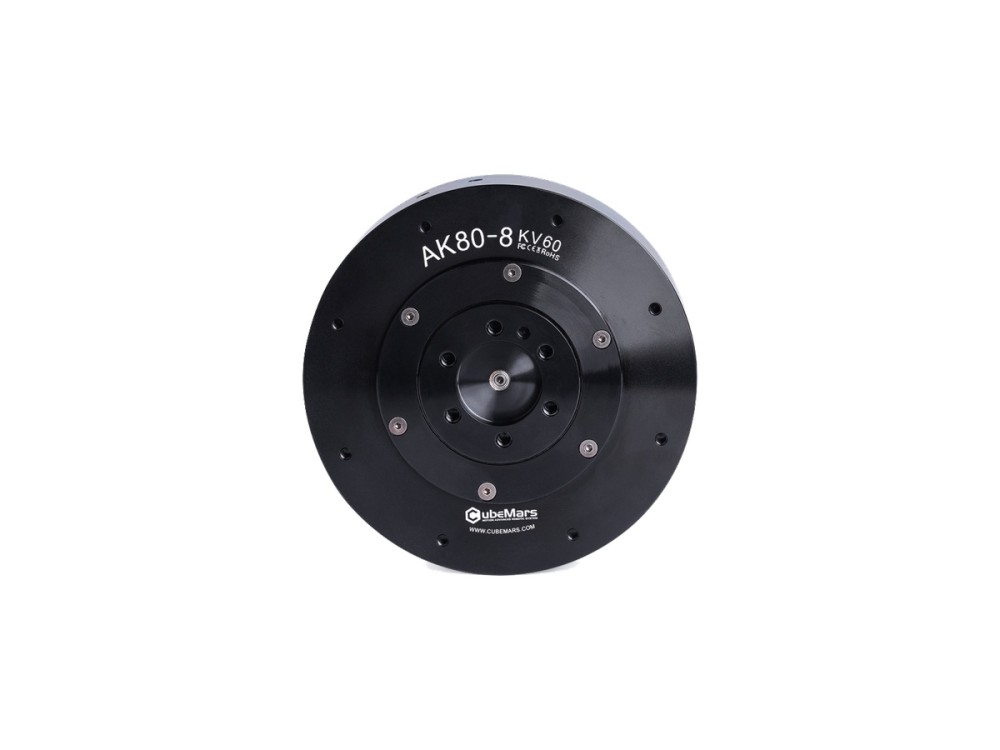
L’attuatore CubeMars AK80-8 integra un riduttore 8:1 per 25 Nm di picco e 10 Nm nominali con 230 W di potenza nominale su bus a 48 V. L’unità da 570 g è ampiamente impiegata in esoscheletri, quadrupedi e giunti di robot collaborativi.
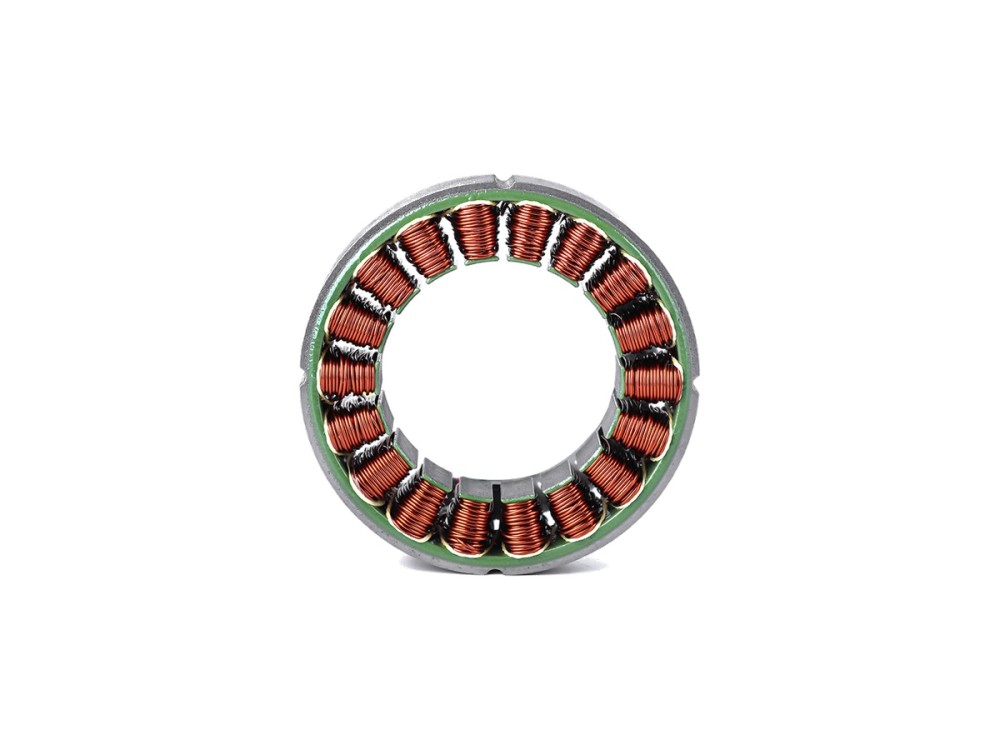
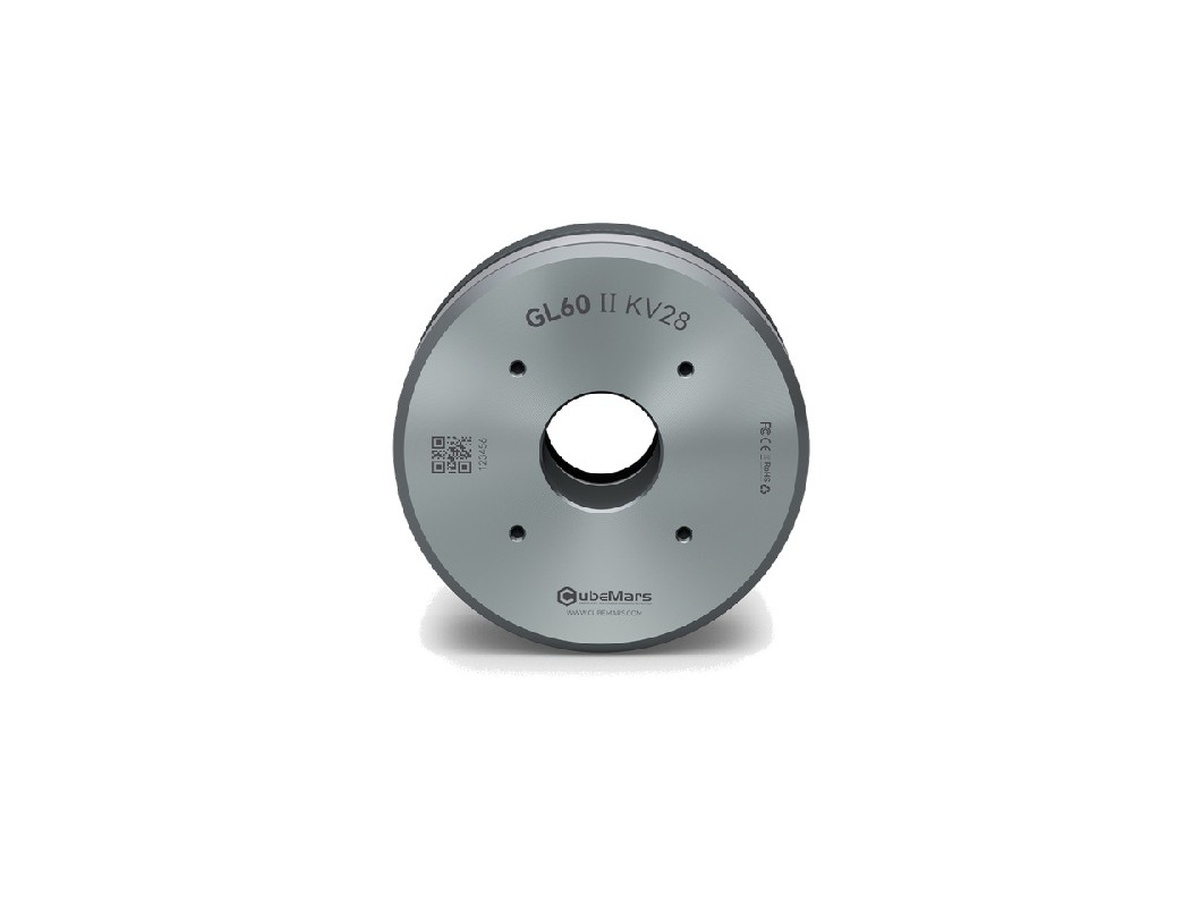
Il motore per gimbal CubeMars GL60 II KV28 fornisce 1.5 Nm di picco e 0.6 Nm nominali con soli 276 g. Il design a bassa dentatura e lo statore 24N28P garantiscono una stabilizzazione camera fluida e stabile per sistemi gimbal di fascia alta.
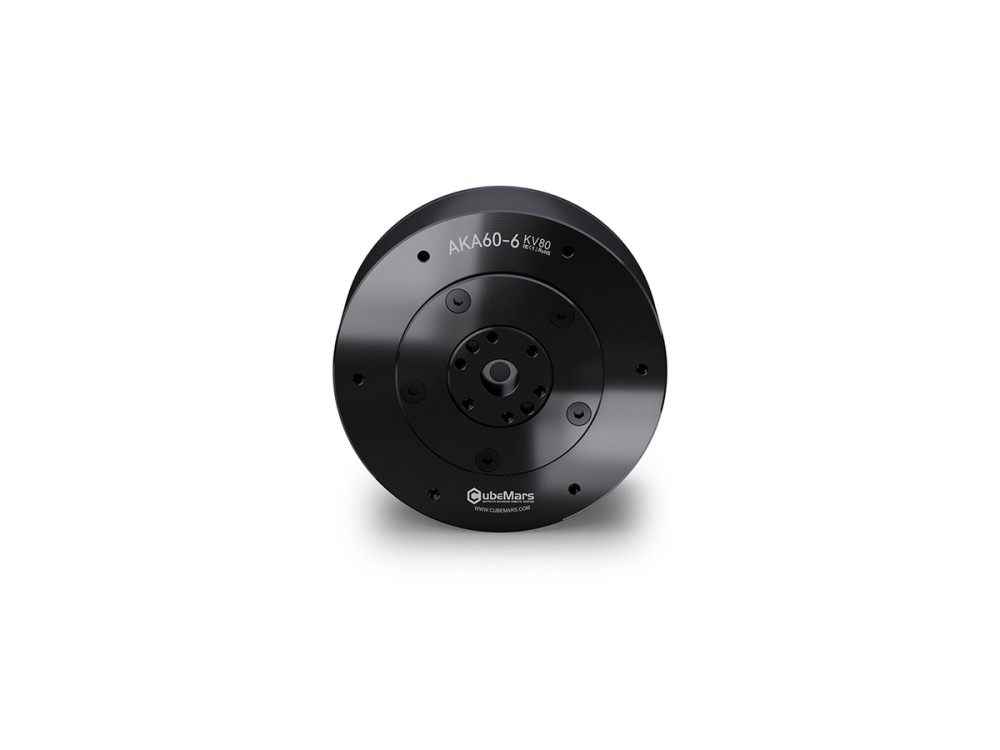
Progettato per robot a ruote e AGV, l’attuatore AKA60-6 KV80 fornisce 9 Nm di picco e 3 Nm nominali tramite un riduttore 6:1 con capacità di carico radiale rinforzata. Pesa 460 g, funziona a 24/48 V ed eroga 62 W di potenza nominale.
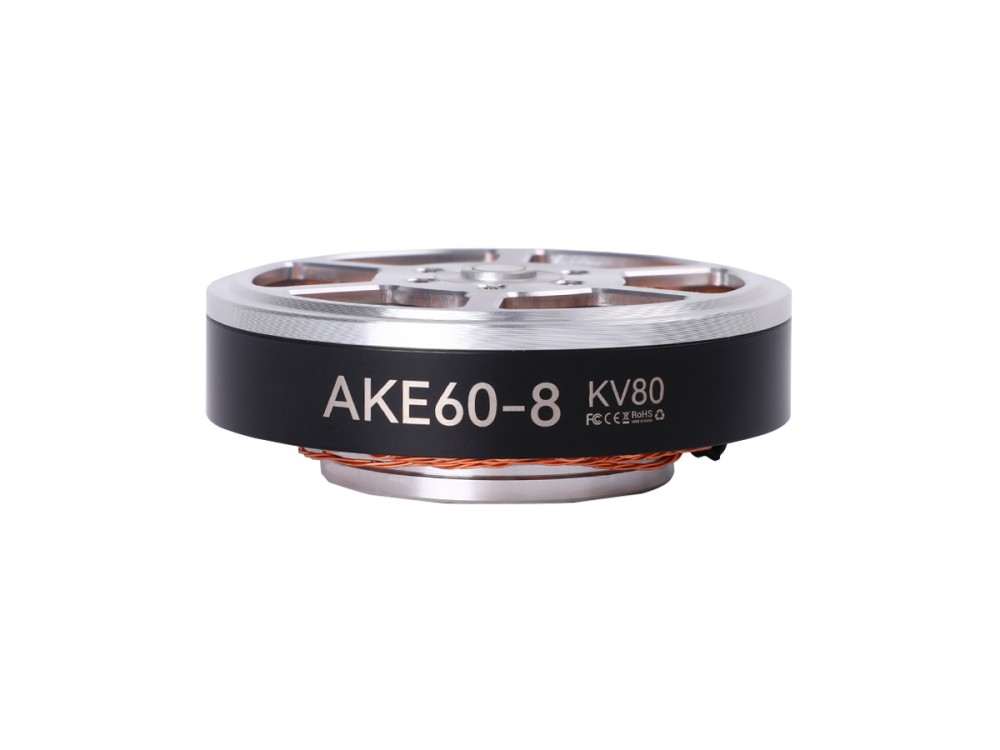
L’AKE60-8 KV80 offre 12.5 Nm di picco e 5 Nm nominali tramite uno stadio planetario 8:1 a 24 V, con soli 260 g di massa. Il design ad azionamento quasi diretto assicura bassa inerzia e conformità per giunti compatti di robot umanoidi ed esoscheletri.
L’AK45-36 V3.0 abbina un motore KV80 a un riduttore planetario 36:1 per 24 Nm di picco e 8 Nm nominali in un corpo da 349 g. Funziona a 24 V ed è progettato per moduli articolari che richiedono una riduzione elevata e un’uscita precisa e stabile.
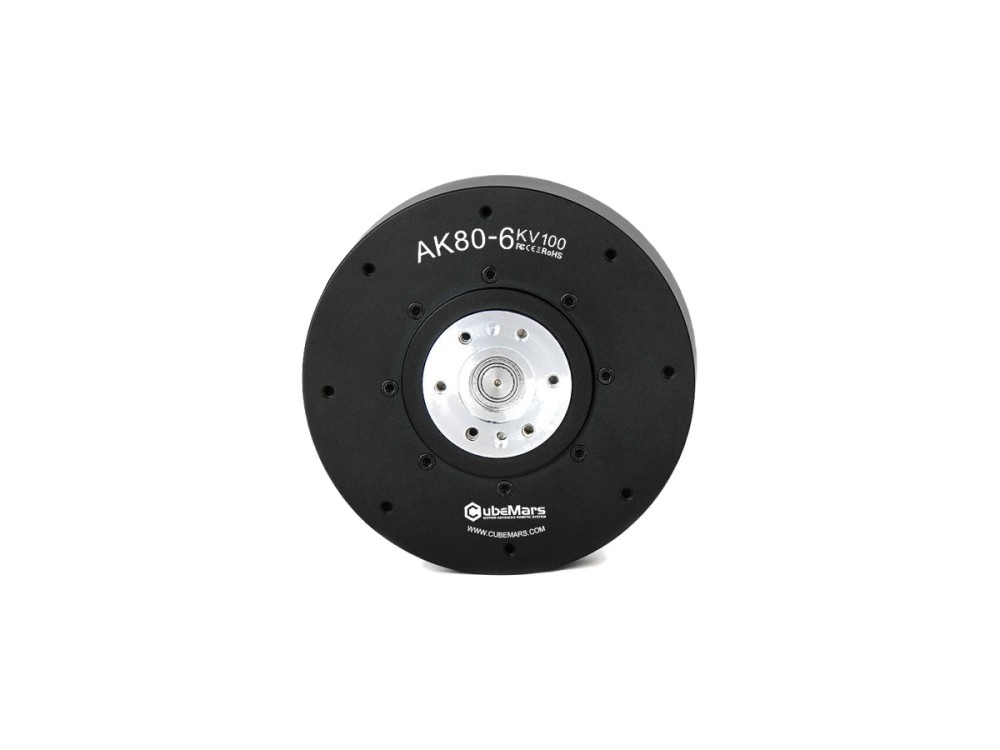
L’AK80-6 V1.0 impiega una riduzione 6:1 per 12 Nm di picco e 6 Nm nominali, raggiungendo 800 rpm a vuoto con 340 W di potenza nominale. Con 485 g a 48 V, privilegia giunti veloci in bracci di robot umanoidi e robot quadrupedi leggeri.
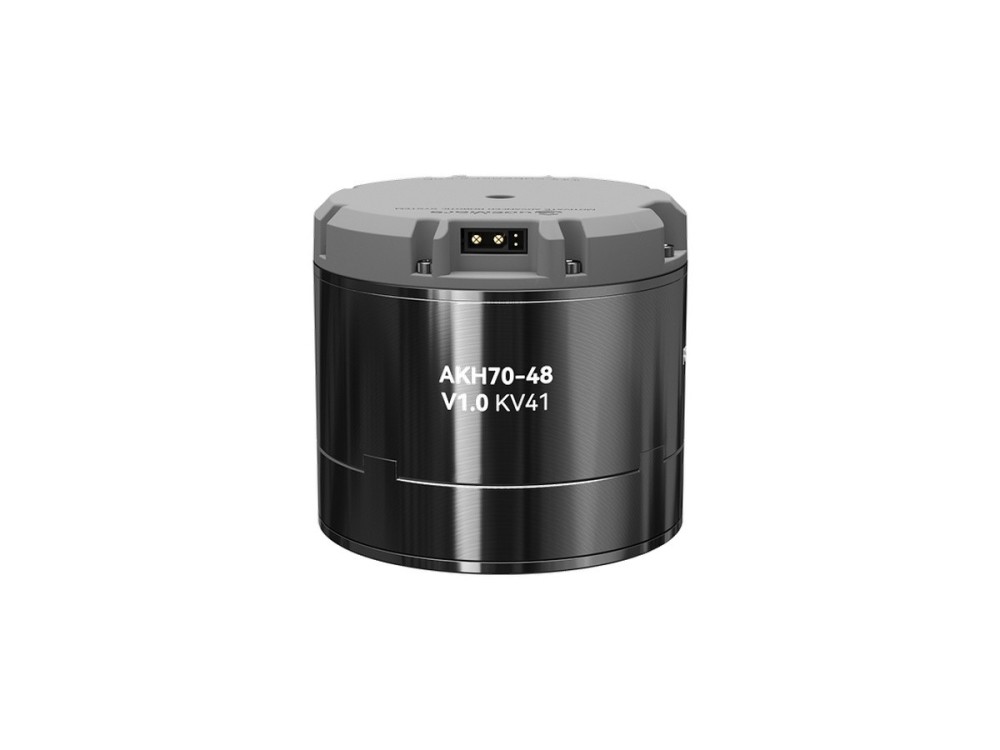
L’attuatore planetario ad albero cavo AKH70-48 V1.0 eroga 222 Nm di picco e 74 Nm nominali tramite un riduttore 48:1 a 48 V. Con 1.4 kg di massa e passaggio dei cavi, alimenta robot a zampe di grandi dimensioni, trazioni per AGV e moduli articolari di grandi dimensioni.
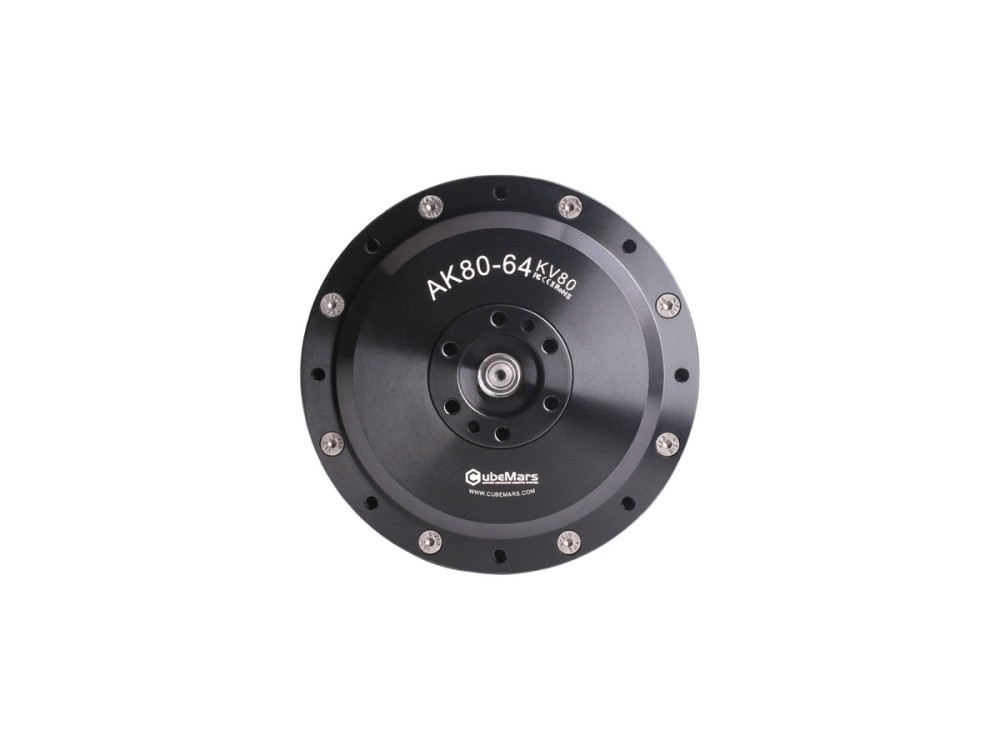
L’attuatore CubeMars AK80-64 monta un motore KV80 su un riduttore planetario 64:1, producendo 120 Nm di picco e 48 Nm nominali in un corpo da 850 g. Accetta 24/48 V ed è destinato a giunti ad alto carico su robot a zampe e manipolatori pesanti.
Progettato per robot a ruote e AGV, l’attuatore AKA60-6 KV80 fornisce 9 Nm di picco e 3 Nm nominali tramite un riduttore 6:1 con capacità di carico radiale rinforzata. Pesa 460 g, funziona a 24/48 V ed eroga 62 W di potenza nominale.
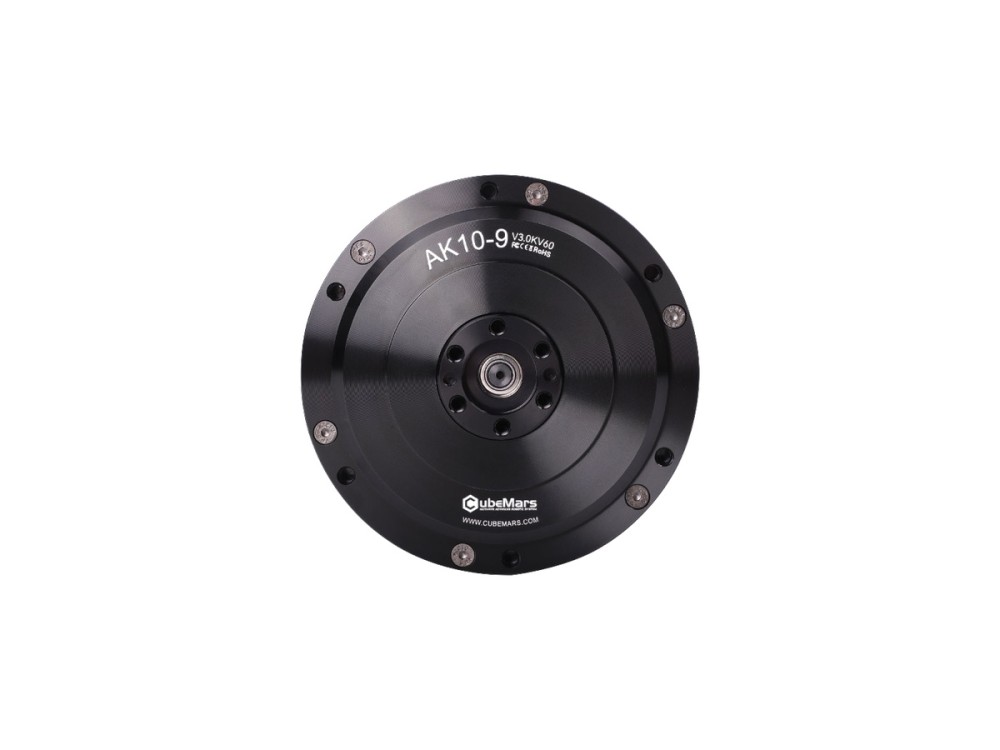
L’AK10-9 V3.0 integra un motore BLDC ad alta coppia, un riduttore planetario 9:1 e il driver con doppio encoder. Eroga 53 Nm di picco e 18 Nm nominali con 442 W di potenza nominale a 48 V, una scelta consolidata per gambe di robot umanoidi e bracci robotici.
L’AKA10-9 KV60 è un attuatore per trazione su ruote destinato ad AGV e robot a ruote, con 53 Nm di picco e 18 Nm nominali e capacità di carico radiale superiore del 120 percento. Il riduttore 9:1, il singolo encoder magnetico a 16 bit e i 205 W nominali a 48 V assicurano una trazione robusta.
L’AK60-6 V1.1 KV140 offre 9 Nm di picco e 3 Nm nominali con 130 W di potenza nominale a 24 V, raggiungendo 560 rpm a vuoto. Il corpo integrato da 368 g con riduttore 6:1 si adatta a giunti agili in bracci da banco e piccoli robot a zampe.
L’attuatore CubeMars AK45-10 V3.0 eroga 7 Nm di picco e 2.5 Nm nominali tramite un riduttore 10:1, con 262 g di massa e 53 mm di diametro. Con 39 W nominali su bus a 24 V, è adatto a giunti robotici compatti ed esoscheletri riabilitativi.
L’AK60-39 V3.0 abbina un motore KV80 a un riduttore 39:1 per 72 Nm di picco e 24 Nm nominali, con 176 W di potenza nominale a 48 V. Con 750 g, è costruito per giunti portanti in robot a zampe e manipolatori industriali.
L’AK45-36 V3.0 abbina un motore KV80 a un riduttore planetario 36:1 per 24 Nm di picco e 8 Nm nominali in un corpo da 349 g. Funziona a 24 V ed è progettato per moduli articolari che richiedono una riduzione elevata e un’uscita precisa e stabile.
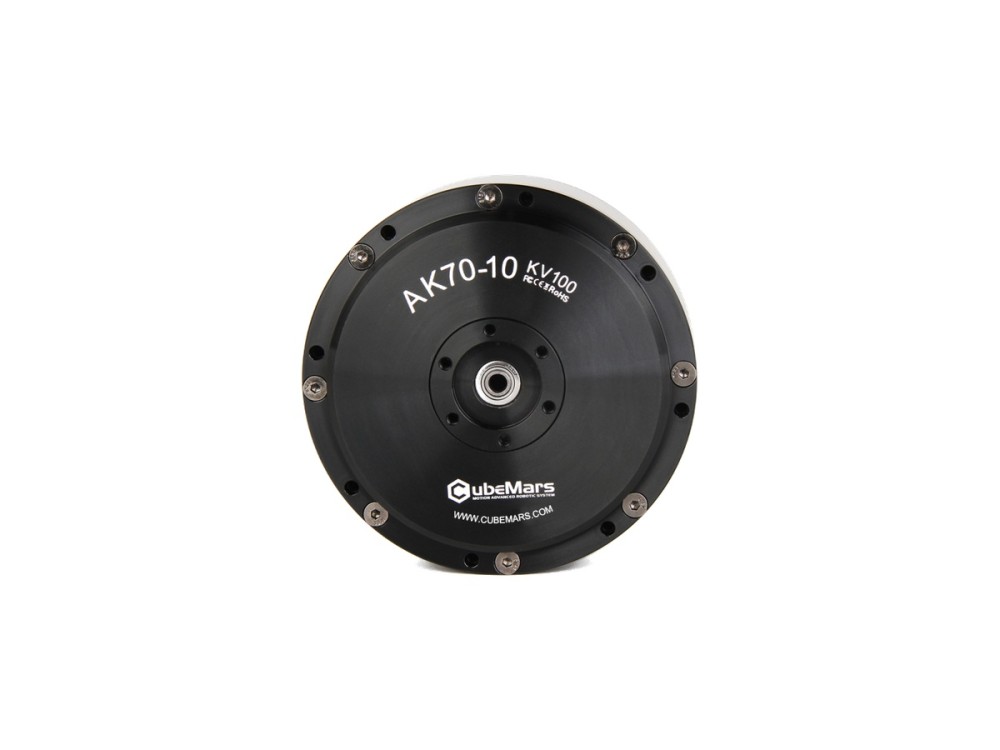
L’AK70-10 unisce uno stadio planetario 10:1 a un singolo encoder magnetico a 14 bit, erogando 24.8 Nm di picco e 8.3 Nm nominali più 230 W di potenza nominale. L’attuatore da 621 g funziona a 24/48 V ed è adatto a giunti per esoscheletri, quadrupedi e bracci robotici.
L’AK80-9 V3.0 racchiude motore BLDC, riduttore planetario 9:1 e driver in un attuatore da 98 mm e 490 g. Eroga 22 Nm di picco e 9 Nm nominali con 368 W di potenza nominale a 48 V per robot a zampe agili e bracci compatti.
Novità su prodotti, produttori e tendenze del settore.