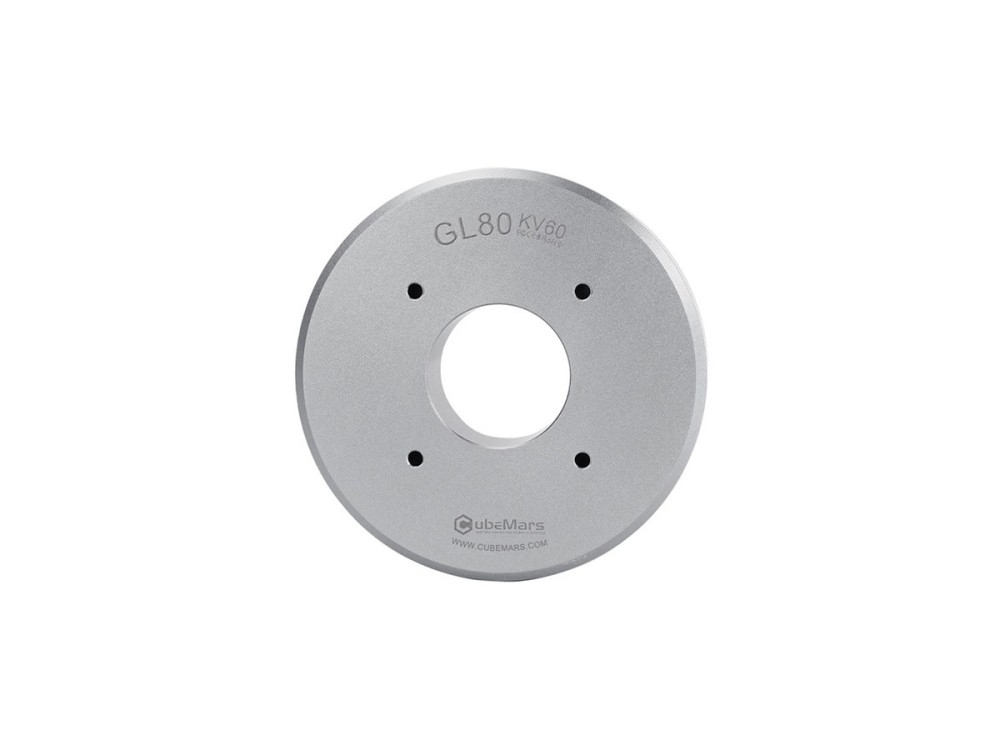
Motor de gimbal CubeMars GL80 KV30
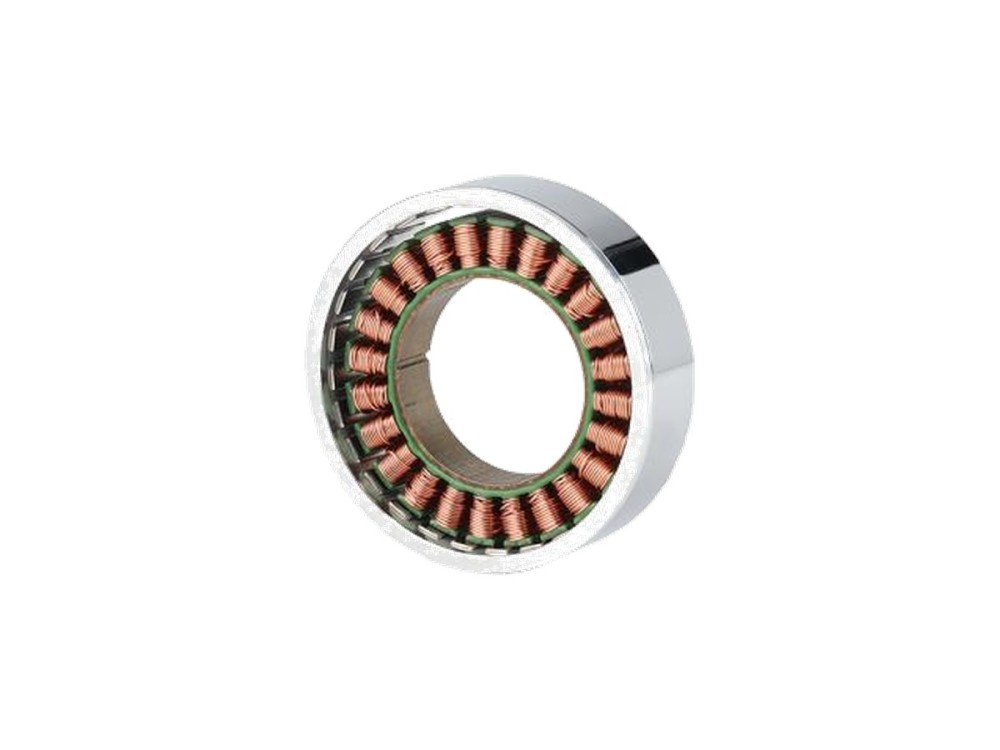
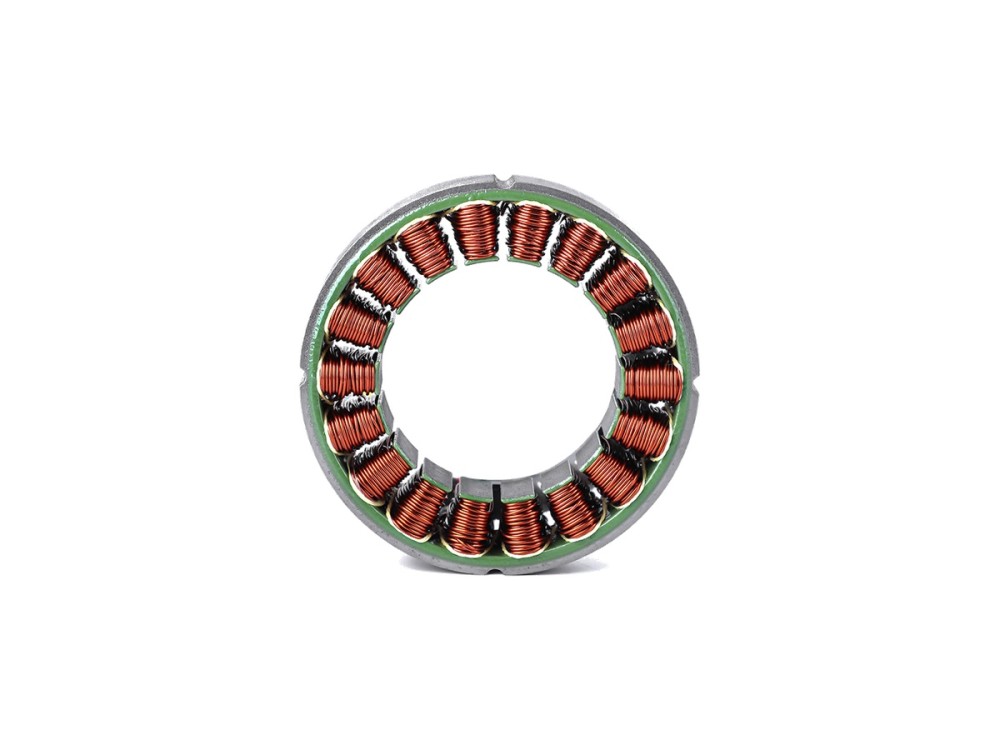
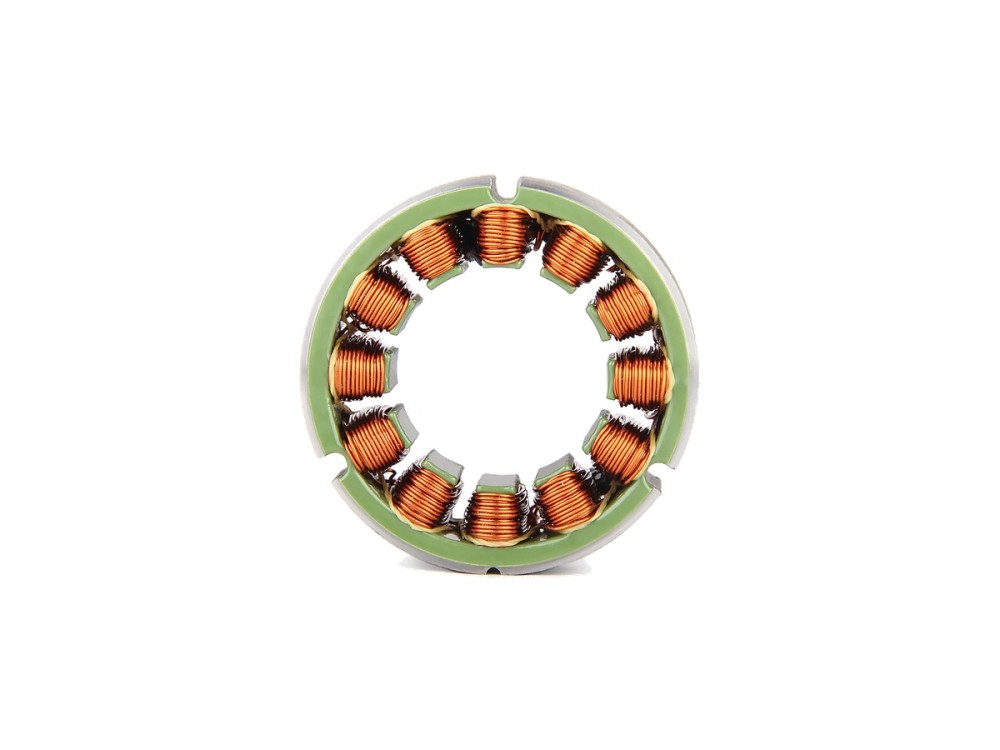
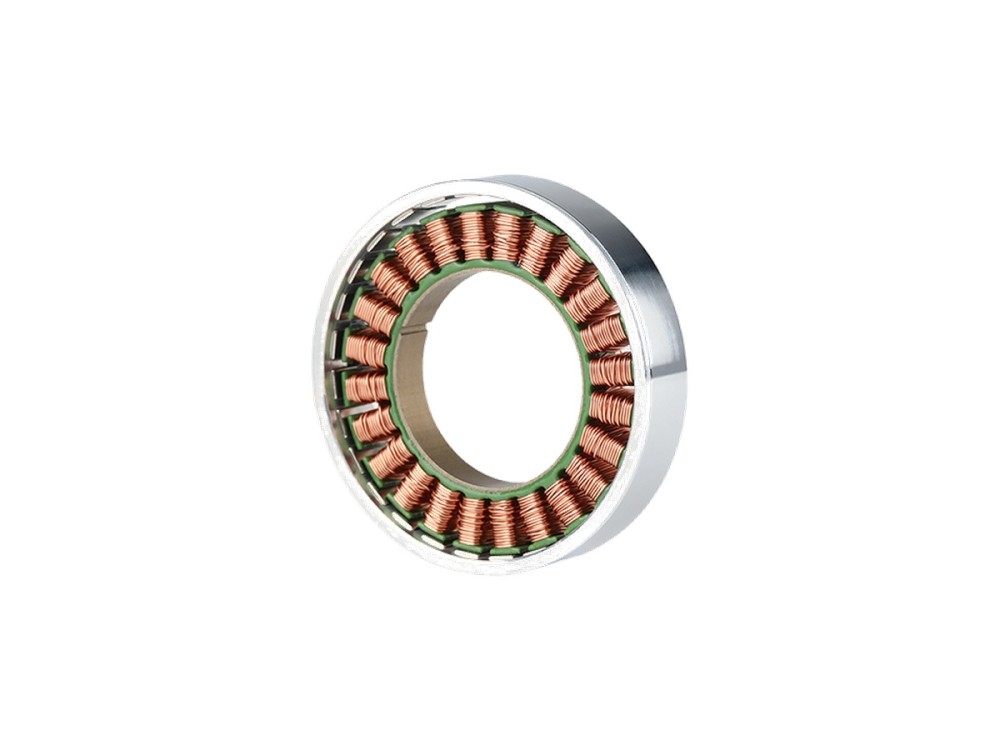
O motor de gimbal GL80 KV30 trabalha com 2.9 Nm de pico e 1 Nm nominal com 48 W nominais a 24 V. Pesando 312 g com estator de 87 mm, aciona eixos de gimbal médios e grandes com suavidade e precisão.
O inrunner sem carcaça CubeMars RI60 KV120 entrega 1.63 Nm de pico e 0.57 Nm nominais com 85 W nominais. O rotor de 60 mm opera em 24-48 V e pesa apenas 156 g, o que o torna uma opção adequada para juntas de humanoides, acionamentos com rodas e braços colaborativos.
※ As especificações apresentadas são valores de referência. As especificações mais recentes devem ser confirmadas com o fabricante.
O motor de gimbal GL80 KV30 trabalha com 2.9 Nm de pico e 1 Nm nominal com 48 W nominais a 24 V. Pesando 312 g com estator de 87 mm, aciona eixos de gimbal médios e grandes com suavidade e precisão.
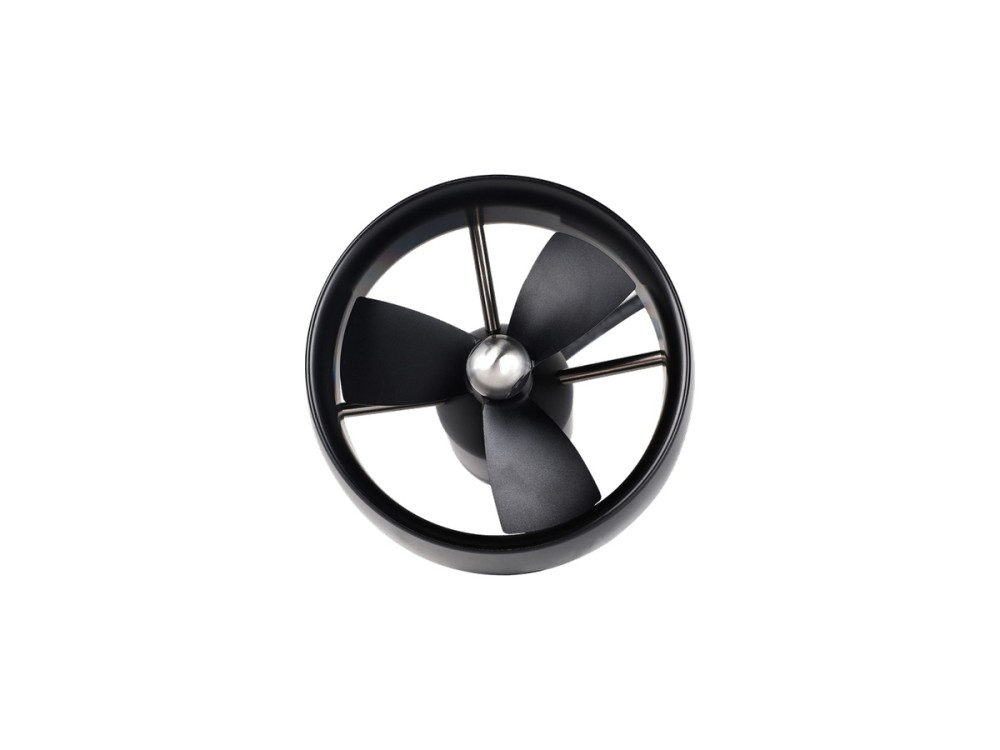
O propulsor subaquático DW20 fornece 20 kgf de empuxo a partir de 910 W nominais a 48 V. A construção vedada de 152 mm e 1.63 kg destina-se a plataformas pesadas de ROV e tarefas de manipulação subaquática.
O RO40 KV140 Lite é um motor de torque sem carcaça de 60 g com 0.6 Nm de pico e 0.2 Nm nominais em formato compacto de 46 mm. Com 51 W nominais a 24 V, proporciona movimento de acionamento direto responsivo a juntas robóticas leves.
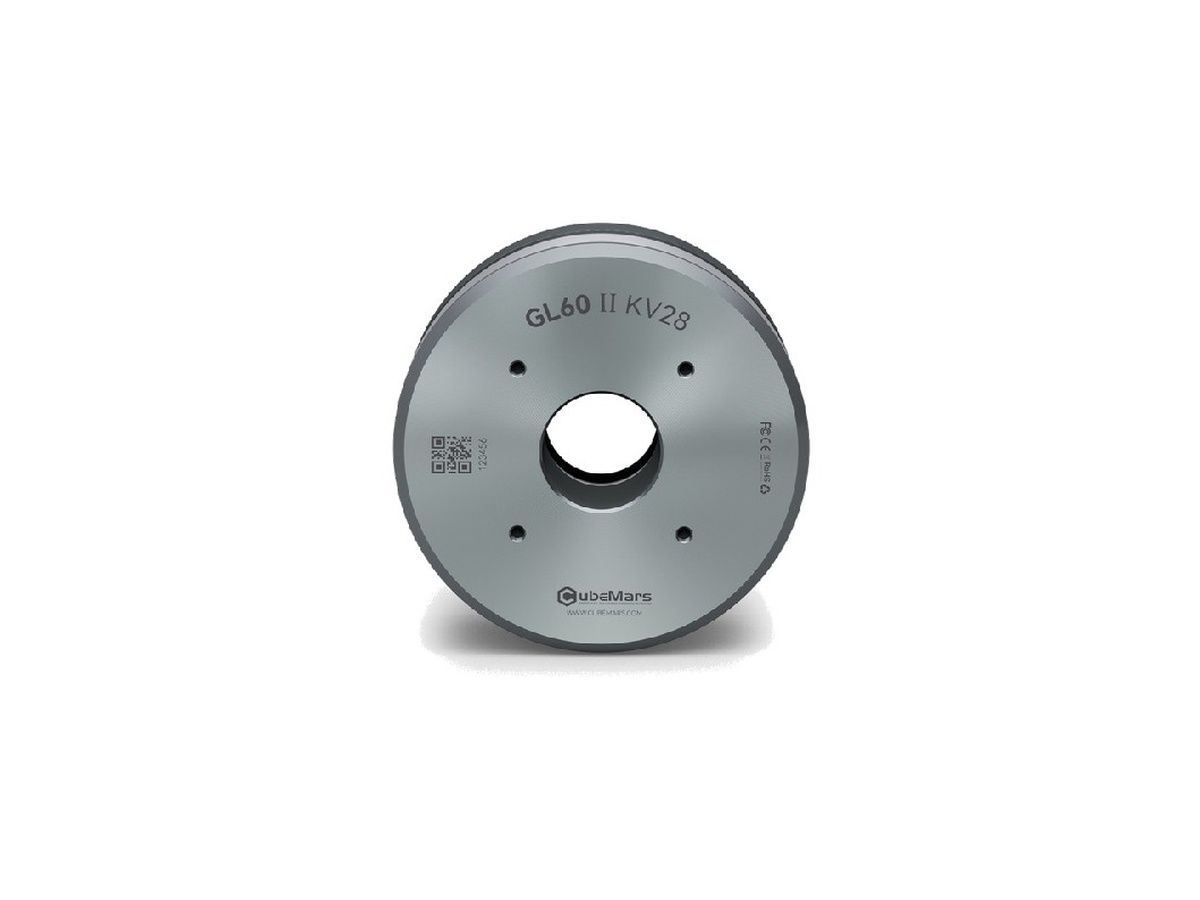
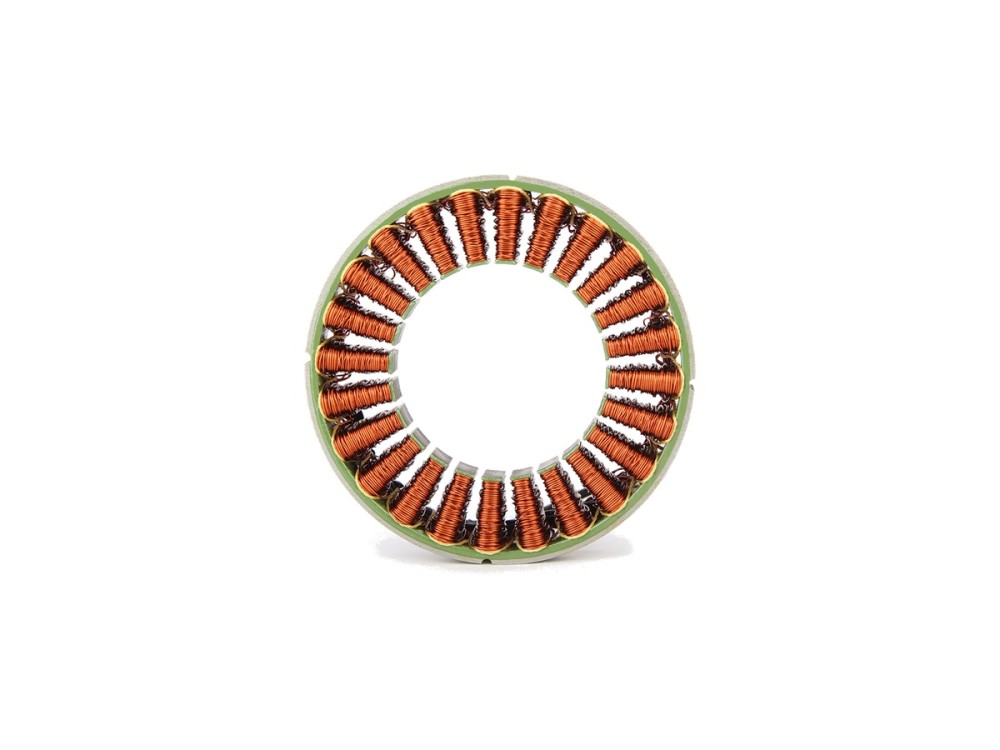
O motor de gimbal CubeMars GL60 II KV28 fornece 1.5 Nm de pico e 0.6 Nm nominais com apenas 276 g. O projeto de baixo torque de engrenamento e o estator 24N28P entregam estabilização de câmera suave e estável para sistemas de gimbal de alto nível.
O CubeMars RI80 V2.0 KV75 passa a 4.1 Nm de pico e 1.45 Nm nominais, com 172 W nominais. O inrunner sem carcaça de 85 mm e 411 g aceita entrada de 24-48 V e atende robôs humanoides, exoesqueletos, quadrúpedes e módulos de junta pesados.
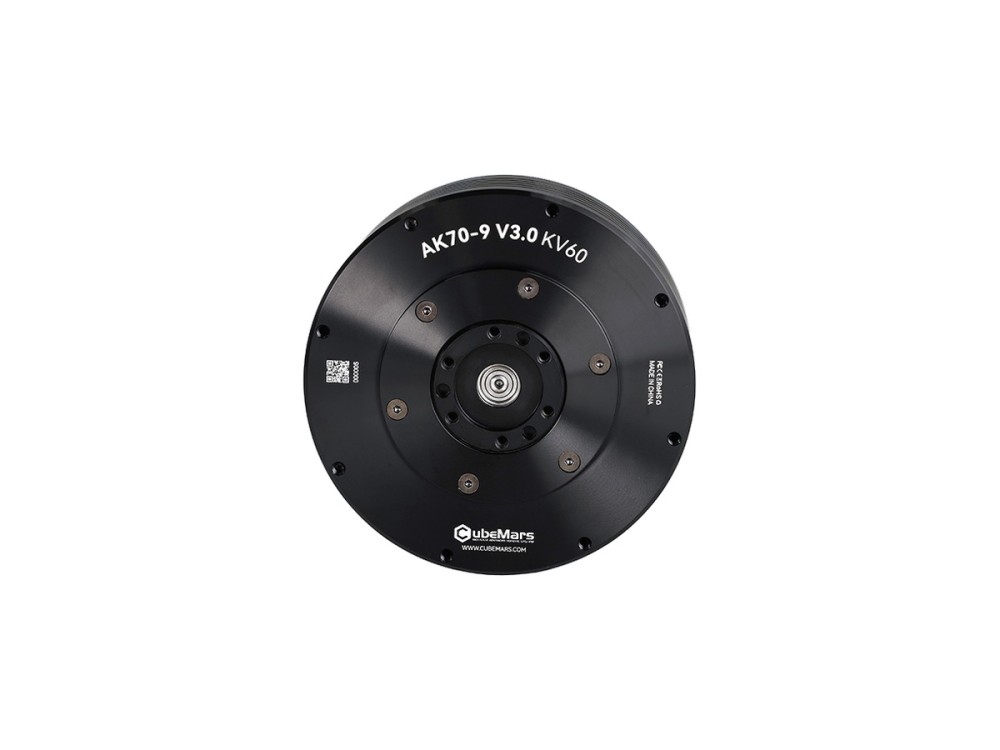
O CubeMars AK70-9 V3.0 fornece 29.2 Nm de pico e 8.5 Nm nominais por meio de um redutor de 9:1, com 231 W nominais a 48 V. A carcaça de 89 mm e 540 g integra dois encoders para pernas de humanoides, exoesqueletos e juntas de braços.
O AK40-10 V3.0 é um atuador robótico ultraleve de 190 g que integra motor BLDC, redutor planetário de 10:1 e driver. Fornece 4.1 Nm de pico e 1.3 Nm nominais a 24 V, indicado para braços robóticos ágeis e módulos de junta compactos.
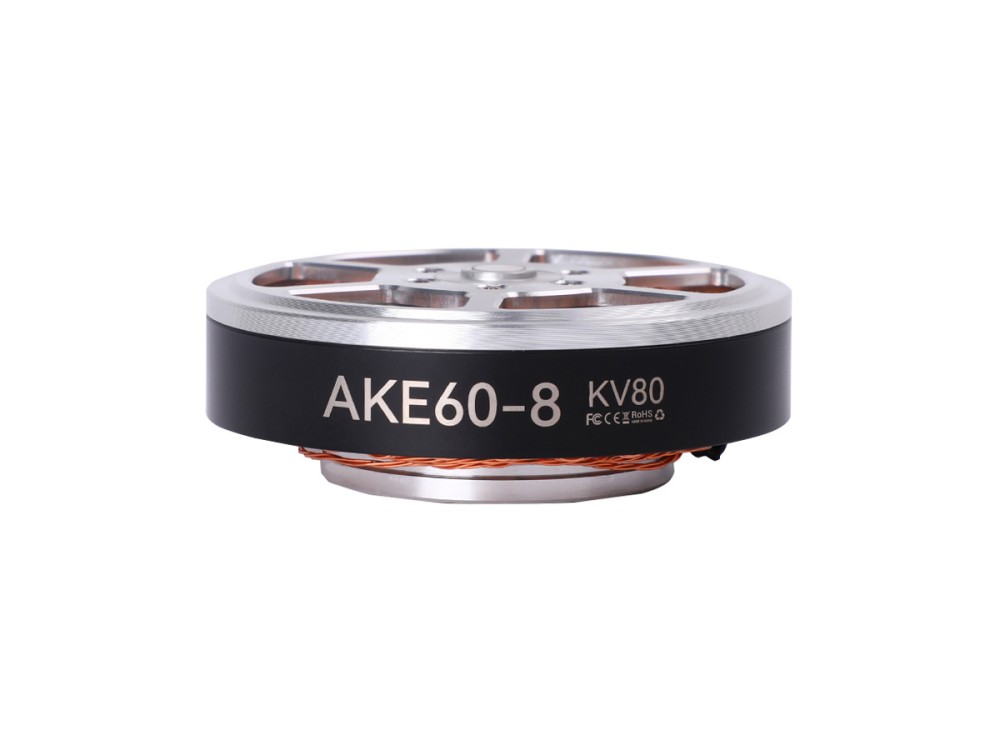
O AKE60-8 KV80 oferece 12.5 Nm de pico e 5 Nm nominais por meio de um estágio planetário de 8:1 a 24 V, com apenas 260 g. O projeto de acionamento quase direto garante baixa inércia e conformidade para juntas compactas de humanoides e exoesqueletos.
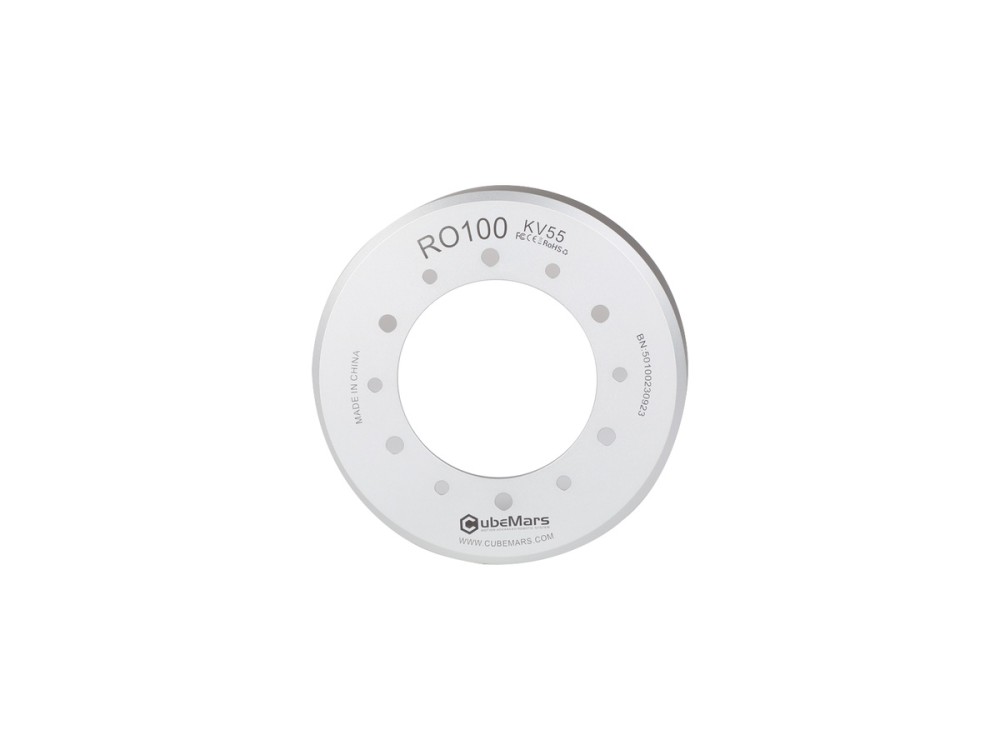
O RO100 KV55 Standard reúne os maiores números da linha RO: 12 Nm de pico e 4 Nm nominais, além de 838 W nominais a 48 V. A construção sem carcaça de 113 mm e 710 g é feita para aplicações exigentes em humanoides, quadrúpedes e juntas de serviço pesado.
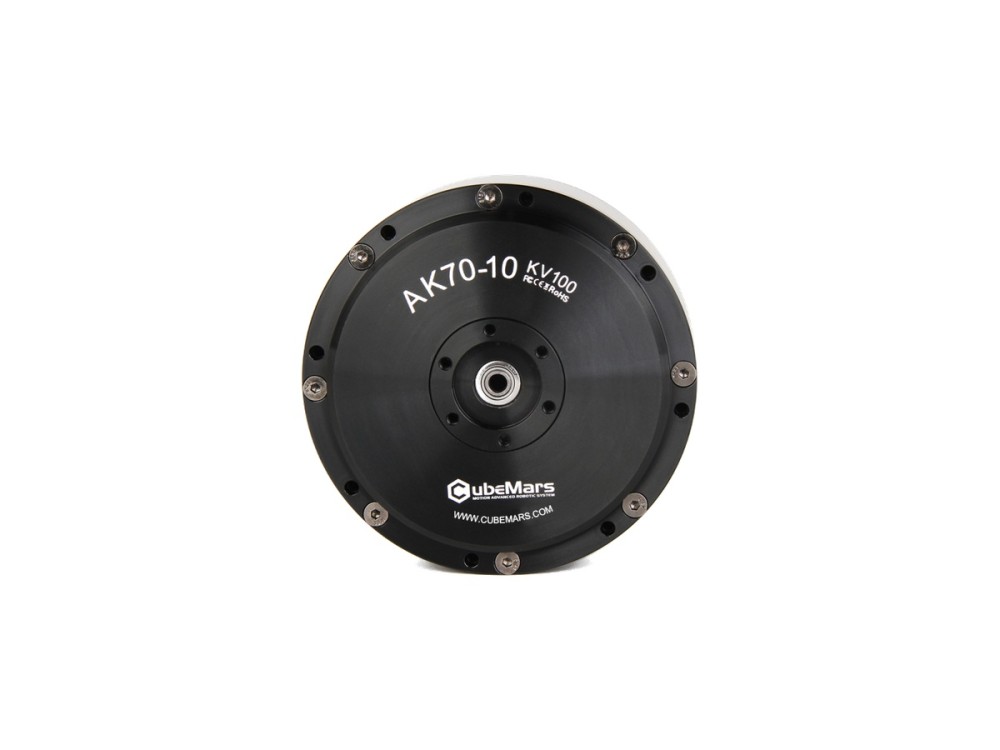
O AK70-10 combina um estágio planetário de 10:1 com um único encoder magnético de 14 bits, entregando 24.8 Nm de pico e 8.3 Nm nominais, além de 230 W nominais. O atuador de 621 g opera em 24/48 V e atende juntas de exoesqueleto, quadrúpedes e braços de robôs.
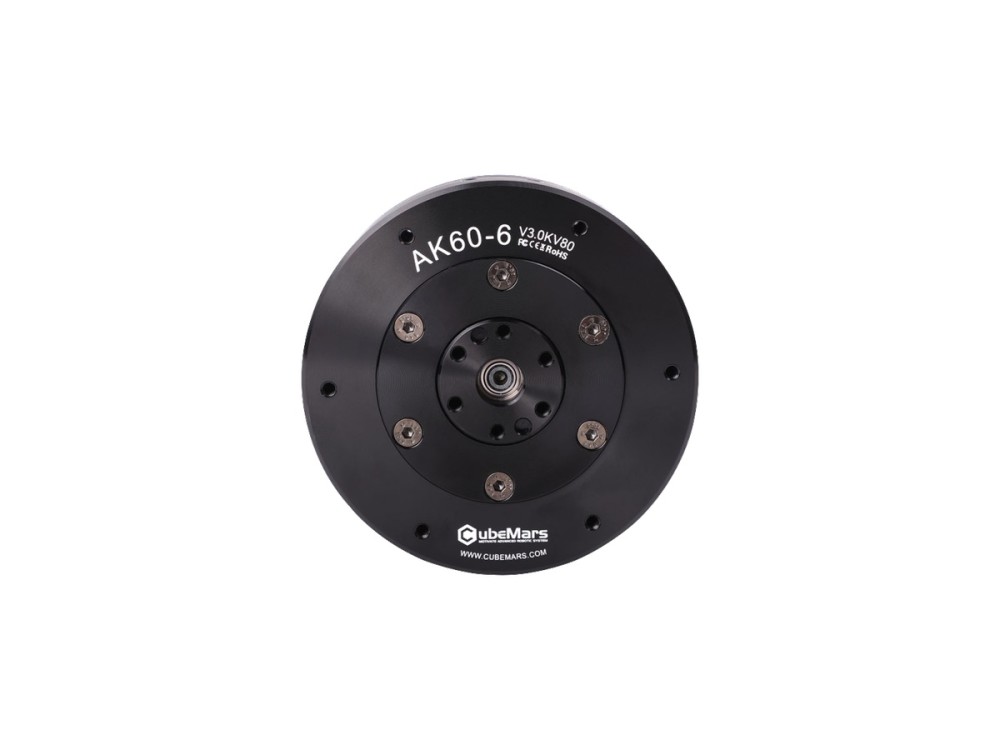
O atuador CubeMars AK60-6 V3.0 entrega 9 Nm de pico e 3 Nm nominais por meio de um estágio compacto de 6:1, com 74 W nominais em 24/48 V. Com 380 g e 79 mm, atende braços robóticos leves, módulos de junta pequenos e quadrúpedes compactos.
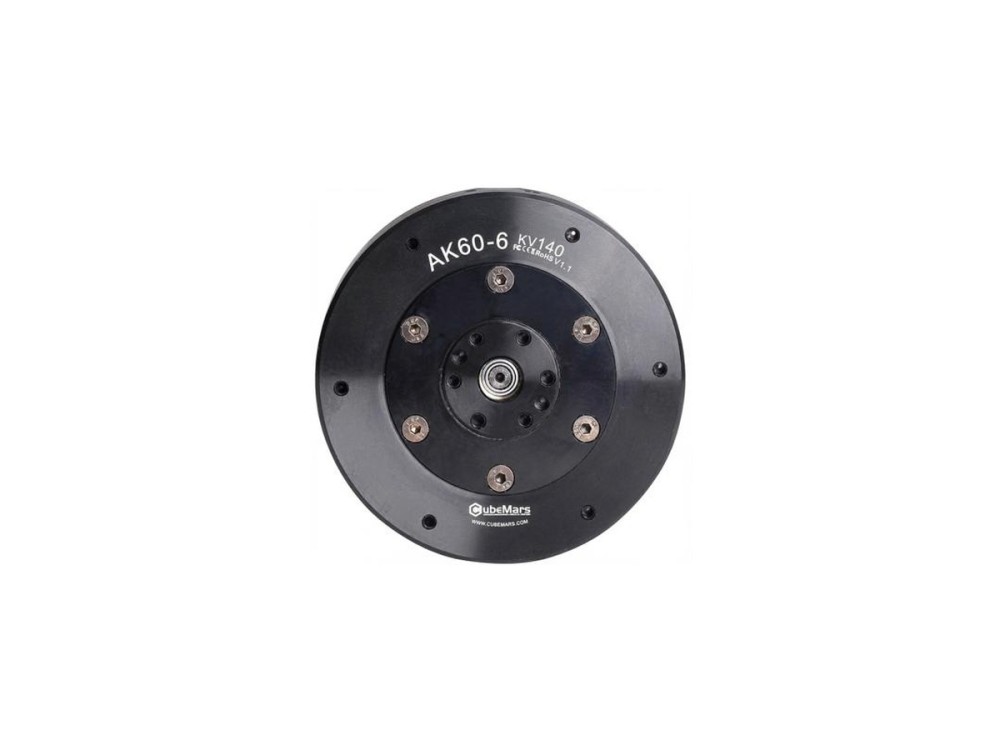
O AK60-6 V1.1 KV140 oferece 9 Nm de pico e 3 Nm nominais com 130 W nominais a 24 V, alcançando 560 rpm em vazio. O corpo integrado de 368 g com redutor de 6:1 atende juntas ágeis em braços de bancada e pequenos robôs com pernas.

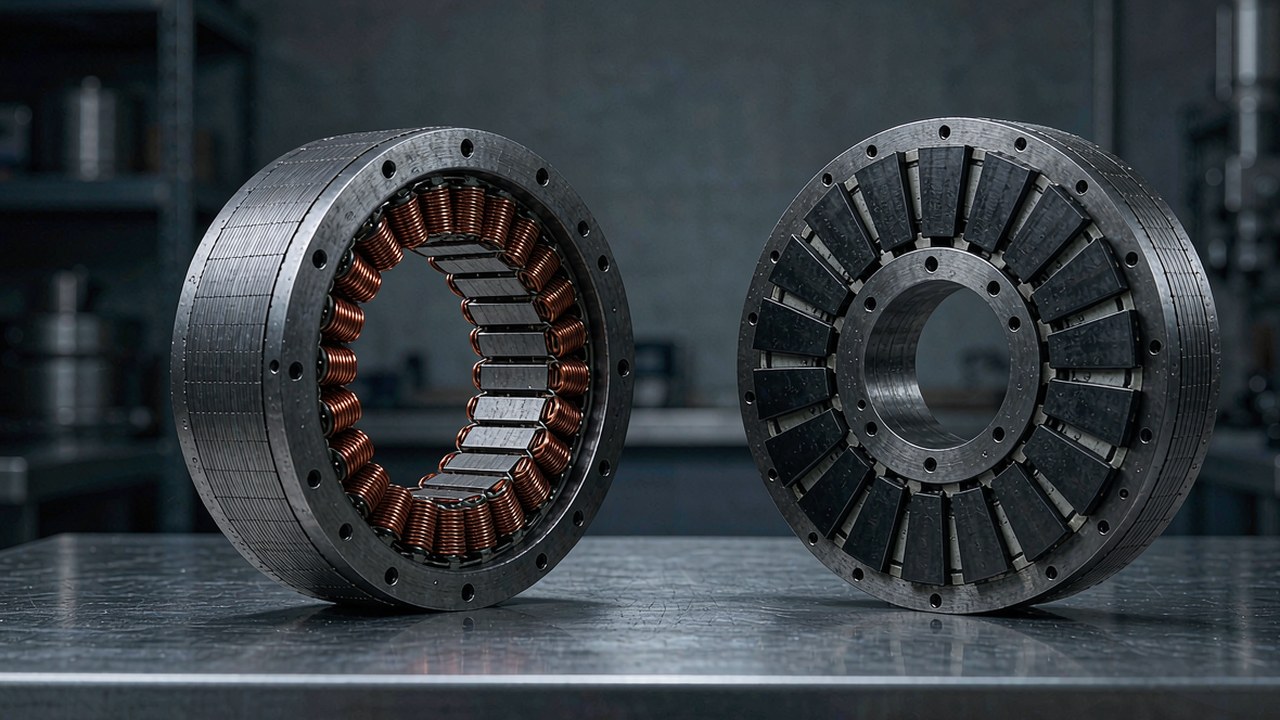
Comparação de motores de torque BLDC sem carcaça: torque nominal e de pico, KV, ···

Doze motores de torque sem carcaça, de 20 g a 710 g, comparados em três faixas d···

Motores BLDC para robô com rodas: acionamento direto sem carcaça versus atuadore···
O RI70 KV95 oferece 2.68 Nm de pico e 0.94 Nm nominais com 125 W nominais em um corpo inrunner sem carcaça de 76 mm e 270 g. Projetado para barramentos de 24-48 V, destina-se a robôs com pernas, módulos de junta e braços robóticos de precisão.
O RI50 KV100 é um motor de torque inrunner sem carcaça construído para sistemas de 24-48 V. Em um conjunto de 54 mm e 181 g, produz 1.67 Nm de pico e 0.58 Nm nominais com 66 W nominais, atendendo robôs quadrúpedes, exoesqueletos, AGV e juntas de braços robóticos.
O motor sem carcaça CubeMars RO50 KV108 Lite produz 0.9 Nm de pico e 0.3 Nm nominais pesando apenas 105 g. Com 66 W nominais a 24 V, atende juntas robóticas compactas nas quais a resposta rápida e o baixo peso são decisivos.
O RI100 KV105 é o maior inrunner da linha RI, entregando 4.95 Nm de pico e 1.76 Nm nominais com 252 W nominais. O projeto sem carcaça de 104 mm e 500 g em barramento de 24-48 V atende robôs humanoides, exoesqueletos e módulos de junta de alta carga.
O RO60 KV115 Standard entrega 2.4 Nm de pico e 0.8 Nm nominais com 352 W nominais a 48 V, girando até 5520 rpm em vazio. A plataforma sem carcaça reprojetada de 74 mm e 248 g oferece alta adaptabilidade para juntas de robôs humanoides e quadrúpedes.
O motor sem carcaça CubeMars RO80 KV105 Standard fornece 4 Nm de pico e 1.3 Nm nominais com 490 W nominais. A unidade de 93 mm e 352 g opera a 48 V e oferece acionamento direto de alto torque para robôs com pernas e módulos de junta de nível industrial.
O inrunner sem carcaça CubeMars RI60 KV120 entrega 1.63 Nm de pico e 0.57 Nm nominais com 85 W nominais. O rotor de 60 mm opera em 24-48 V e pesa apenas 156 g, o que o torna uma opção adequada para juntas de humanoides, acionamentos com rodas e braços colaborativos.
O CubeMars RI20 KV600 é um motor de torque sem carcaça de rotor interno ultracompacto, com apenas 20 g e 25 mm de diâmetro. Entrega 0.072 Nm de pico e 0.024 Nm nominais em até 18 W, indicado para robôs de reabilitação, módulos de junta e braços robóticos compactos.
O RO40 KV140 Lite é um motor de torque sem carcaça de 60 g com 0.6 Nm de pico e 0.2 Nm nominais em formato compacto de 46 mm. Com 51 W nominais a 24 V, proporciona movimento de acionamento direto responsivo a juntas robóticas leves.
O motor de torque sem carcaça CubeMars RI30 KV260 reúne 0.23 Nm de pico e 0.076 Nm nominais em um conjunto de 38 mm e 40 g. Com 33 W nominais a 24 V, atende módulos de junta compactos, braços de robôs colaborativos e dispositivos de reabilitação que exigem torque suave e preciso.
O CubeMars RI80 V2.0 KV75 passa a 4.1 Nm de pico e 1.45 Nm nominais, com 172 W nominais. O inrunner sem carcaça de 85 mm e 411 g aceita entrada de 24-48 V e atende robôs humanoides, exoesqueletos, quadrúpedes e módulos de junta pesados.
O RO100 KV55 Standard reúne os maiores números da linha RO: 12 Nm de pico e 4 Nm nominais, além de 838 W nominais a 48 V. A construção sem carcaça de 113 mm e 710 g é feita para aplicações exigentes em humanoides, quadrúpedes e juntas de serviço pesado.
Novidades sobre produtos, fabricantes e tendências do setor.